Материал: Усі лекції
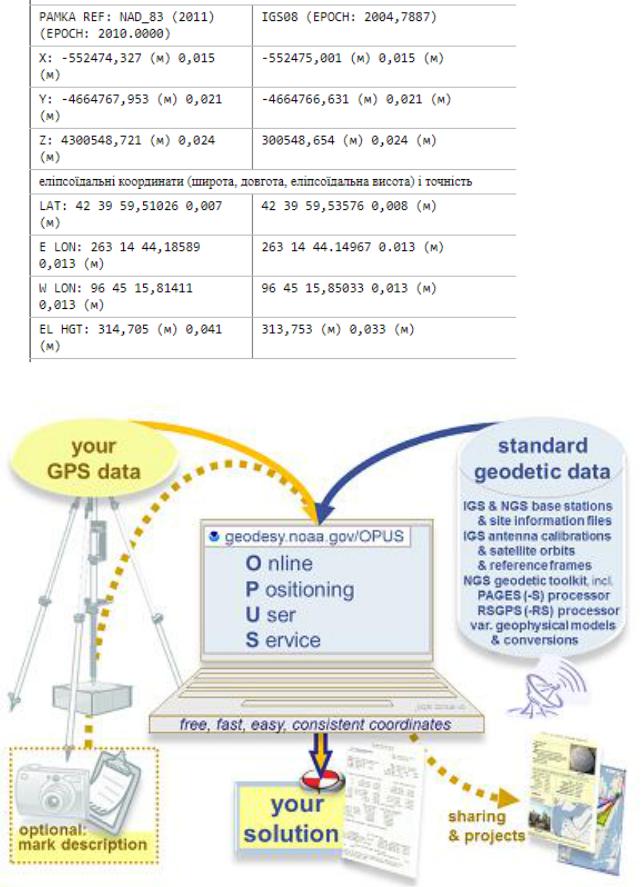
Використання OPUS вимагає всього п'яти простих кроків:
•Файл даних двочастотних GPS (L1 / L2) спостережуваних носіїв довжини хвиль:
•Лише статичні дані; антена повинна залишатися непорушеною протягом сеансу спостереження.
•15 хвилин даних або більше, до 48 годин, але не перетинати UTC півночі більше одного разу.
•Файли розміром до 2 годин, оброблені як швидкі статичні, повинні містити об'єкти P2 і P1 або C1.
•Можуть бути включені спостережувані дані GLONASS або Galileo; хоча використовується тільки GPS.
•Будь-який кут висоти відсікання або кут маски; хоча використовуються тільки супутники, що перевищують горизонт на 10 °.
•Швидкість запису (епохи) 1, 2, 3, 5, 10, 15 або 30 секунд; хоч усі вони знищені до 30 секунд.
•Формат даних RINEX 2.x або безліч форматів необроблених даних
•Дозволені стислі формати UNIX, gzip, pkzip або Hatanaka , включаючи кілька файлових архівів (всі мають спільний тип і висоту антени).
Блоки які входять в пакети програм для опрацювання GNSS-вимірів
Складовою частиною комплекту геодезичних супутникових приймачів є програмне забезпечення для планування, управління, опрацювання і складання підсумкового звіту за даними супутникових вимірів
Кожна програма складається з системи модулів (програм), кожен з яких виконує певне завдання. Модулі повністю сумісні і дозволяють вільно перемикатися між собою під управлінням оболонки програми.
І модуль: Перенесення файлів вимірювань з приймача в комп'ютер
Дозволяє вивантажити файли з приймача в комп'ютер для подальшої обробки: бінарні файли з інформацією по фазовим вимірів, бінарні ефемеридні файли, файли з інформацією про точку стояння. Завантаження з приймача поточний супутниковий альманах. Альманах входить до складу супутникового повідомлення і включає в себе інформацію про наближені орбіти всіх супутників.
Програма Planning
Дозволяє згідно з даними супутникового альманаху вибирати час спостережень для забезпечення нормальних умов спостережень за кількістю супутників і значенням DOP з урахуванням наявних на пункті перешкод.
Вибір вікна спостережень виконується за наступними параметрами: місце розташування пункту, дата і час вимірювань, кут відсічення супутників, номери супутників, перешкоди на пункті.
Дані можна записати в базу даних модуля (напр. Database).
Планування сеансів спостережень є відповідальним елементом супутникової технології. Основна мета планування спостережень - вибір оптимального інтервалу часу виконання вимірювань (вікно спостережень) з достатньою кількістю спостережуваних супутників, з гарним показником DOP і з урахуванням впливу перешкод на станції спостережень.
Початок і закінчення сеансу спостережень визначається в залежності від наступних факторів: - кількість видимих супутників; - наявність перешкод проходження супутникових сигналів на пунктах спостережень; - географічних координат пункту спостережень; - дати спостережень; - інтервалу робочого часу в місцевій шкалі часу.
Модуль планування дозволяє вирішити такі завдання: - на основі рекогносцирування змоделювати схему перешкод на пункті і записати в базу даних; - обчислити і показати графіки проходження супутників над заданим пунктом із зазначенням номерів супутників; - обчислити і показати графічно кількість видимих і доступних супутників в заданий інтервал часу; - обчислити і показати графік показника DOP, який дозволить вибрати інтервали часу з низьким DOP.
Модуль планування дозволяє визначити просторові вектори і робити оцінку точності за внутрішньою збіжності. Process обробляє C/A-кодові вимірювання, фазові вимірювання на L1 і P- кодові, фазові вимірювання на L2.
У цьому модулі можна вибирати режим опрацювання в залежності від методів вимірювань, вводити дані про пункт стояння (висота антени, метеопараметри і т. п.), опрацьовувати дані в автоматичному або в ручному режимі.
Мета попереднього опрацювання у відносному методі супутникових вимірів - обчислити просторовий вектор між одночасно працюючими приймачами, змуну прямокутних просторових координат ∆ X, ∆ Y, ∆ Z, похилу відстань D і геодезичні координати B, L, H обумовленого пункту щодо початкового.
Обробка фазових вимірювань на частоті L1 виконуються в наступному порядку: 1) За третій різницям виявляються втрати фазових циклів і в першому наближенні визначаються координати обумовленого пункту спостережень. 2) По друге різницям визначаються фазові неоднозначності і більш точні значення координат (плаваюче рішення неоднозначності). 3) Фазові неоднозначності округлюються до найближчих цілих, після чого рішення повторюється. Невідомими є координати пунктів, на яких неоднозначності не вирішиться до цілого в попередньому рішенні. 4) Остаточне рішення по другому різницям з фіксованими значеннями неоднозначностей. Невідомими є тільки координати обумовленого пункту. У якості вихідних даних при обробці служать: - Координати початкового пункту (B, L, H). - Висоти антен над центрами пунктів. - Поточні координати супутників, поправки годин супутника і параметри іоносферної затримки (із супутникових повідомлень). Виміряні фази несучої частоти для всіх спостережуваних супутників і псевдовідстаней на момент спостережень. У процесі попередньої обробки проводиться оцінка якості спостережень за критерієм величини середньоквадратичне похибки (СКП) різницевого рішення (RMS), параметру якості фіксованого рішення (Ratio). Програма Adjust призначена для врівноваження мережі. Вона може імпортувати вектори, обчислені в модулі Process, або що зберігаються в Database, вводити координати вихідних пунктів, визначати станції як фіксовані чи то вільні, надавати їм ваги, ставлячи похибка координат вихідних пунктів, виключати пункти або вектора з зрівнювання; виконувати зрівняння в тривимірної системі координат , виконувати оцінку якості вимірів за нев'язки в замкнутих фігурах. Модуль Fillnet, що входить до Adjust, виробляє два варіанти вирівнювання - вільне і невільне. При зрівнюванні вільної мережі проводиться внутрішнє узгодження всіх векторів. При зрівнюванні невільною мережі, крім звичайних завдань, додатково визначаються параметри трансформації (масштаб мережі, кути розвороту і зсув центру). За результатами врівноваження видається статистична інформація з оцінкою точності виконаного зрівнювання. Програма GPS/CADD дозволяє представляти результати зрівнювання і спостережень в графічній формі для аналізу і включення в остаточний звіт. Програма Database дозволяє вводити інформацію про вектори і станцій з різних джерел, включаючи пункти ГГС і результати окремих зрівнювання, редагувати введені дані, запитувати точки за координатами або іншими ознаками, графічно відображати вектори та інформацію про пункти, що сприяє оперативній розробці проекту і відбраковування сторін мережі, вибирати вектори для створення файлів зрівнювання, роздруковувати інформацію про пункти і вектори для цілей рекогносцировки і для складання остаточного звіту. Треба подивитися Вікно Setup дозволяє встановити параметри обладнання (комп'ютера). Програма Tools дозволяє виконувати перетворення координат у систему координат користувача, перетворення супутникових вимірів у формат RINEX і т. п. функції.
Програмне забезпечення. За допомогою сучасного програмного забезпечення процес обробки спостережуваних даних відпрацьований до автоматизму. Візьмемо для прикладу мережу референцних станцій. Якщо програмне забезпечення сервера центра управління мережею формує диференційні поправки, то всередині мережі точність визначення координат буде постійна.
Центр управління може бути розміщений не в самій мережі, якщо з’єднання з GNSS-приймачем здійснюється по каналах зв’язку за допомогою протоколу TCP/IP. Для ефективної роботи центрального сервера достатньо всього одного комп’ютера, на якому встановлюється спеціальне програмне забезпечення та який під’єднаний до мережі Інтернет. Воно може управляти всіма референцними станціями. Самі станції та мережі таких станцій можуть значно відрізнятися за площею покриття та складністю роботи. Тому фірми та організації, які планують створення референцних станцій, повинні дуже детально зважити, для чого будуть використовуватись ці станції та які саме послуги вони надаватимуть. Якщо централізована референцна мережа відсутня, або є всього декілька окремих станцій, то за допомогою спеціалізованого програмного забезпечення створюється так звана віртуальна станція VRS (Virtual Reference Station), започаткована фірмою Trimble. Для цього використовуються дані як мінімум трьох референцних станцій. Ця технологія забезпечує високу точність і контроль отриманих даних тільки у реальному часі. Використовуючи VRS-інфраструктуру, програмне забезпечення забезпечує повністю змодельований мережевий розв’язок, в якому
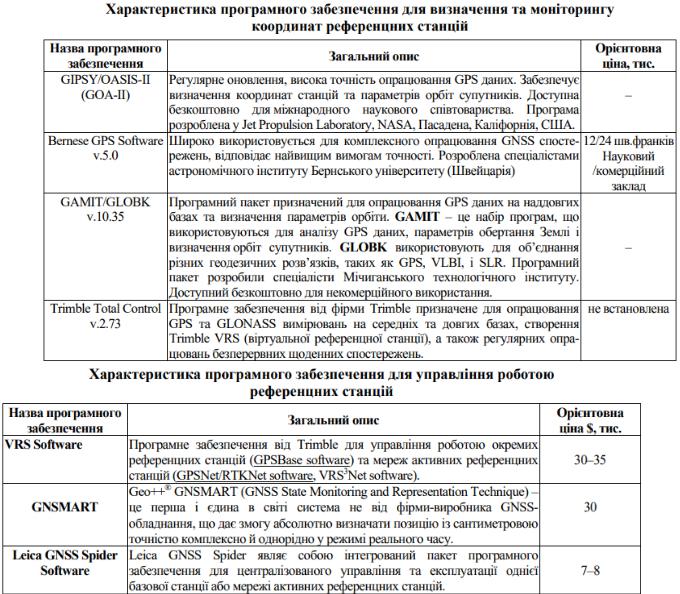
враховуються різні помилки. Користувачі VRS-мережі з’єднуються з системою, використовуючи безпровідний зв’язок. Приймач відсилає у центр управління NMEA-повідомлення. Це дає змогу створити “віртуальну базову станцію” так, ніби вона розміщена за декілька метрів від роверного приймача, і приймати RTK поправки вже від неї. Приймач при цьому інтерпретує і використовує ці дані так, ніби вони отримані від реальної базової станції. Технологія VRS дає можливість застосовувати RTK на значних площах покриття за меншої кількості референцних станцій. Використання GSM RTK або GPRS RTK дає змогу ще підвищити ефективність цієї технології. Також користувачі можуть використовувати дані VRS мережі для постобробки, отримавши до них доступ через Інтернет. Сьогодні є досить багато програмних продуктів для реалізації технології RTK. Нижче наведено загальні характеристики програмного забезпечення, призначеного для визначення та моніторингу координат референцних станцій (табл. 6) та управління їх роботою (табл. 7), керування роботою польових контролерів (табл. 8) та мобільних комунікаторів/ телефонів (табл. 9). Т