Материал: Усі лекції
дотримувався вище наведеної класифікації, а ввів свою. Якщо потрібний вам тип присутній в списку вибираєте його і проблема вирішена. Але якщо такого типу немає, процедура ускладнюється.
В цьому випадку оберіть огляд Antennas ( «кнопка» внизу вікна проекту). Потім увійдіть в Tools в головному меню і запустіть опцію Antenna Menagement, з'явиться ще одне вікно.
Сформуйте вікна так, щоб вони помістилися на екрані монітора по сусідству і потім мишкою перетягніть зі списку у вікні Antenna Menagement потрібний вам тип антени в вікно Antennas (в ліву частину). Після цього поверніться у вікно де редагували тип антени і побачите, що в списку, в графі Antenna Type з'явився потрібний вам тип. Встановіть його і задача вирішена.
Редагування пунктів (точок)
У вікні View / Edit можна виконувати наступні операції над точками:
-вносити в проект нові точки по координатах;
-активізувати або де-активізувати точки в проекті;
-видаляти точки з проекту;
-змінювати властивості точок.
Для виконання всіх перерахованих вище операцій над пунктом (точкою) проекту призначене контенсное меню, яке з'являється якщо натиснути правою кнопкою миші по точці. У меню представлені опції:
-New ... - внесення в проект нових точок за координатами;
-Activate - активізація точки в проекті;
-De-activate - деактивізація точки в проекті (тимчасове виключення точки з обробки);
-Delete - видалення точки з проекту;
-Re-Assign Interval ... - перепрісвоіть інтервал
-Edit Intervals ... - редагування інтервалів
-Re-assign Triplets - перепрісвоіть триплет (X, Y, Z)
-Properties - перегляд властивостей точки.
23
ВИБІР СИСТЕМИ ВІДЛІКУ ТА СИСТЕМИ КООРДИНАТ
СИСТЕМИ КООРДИНАТ І ЧАСУ
СРНС використовують два види систем координат – інерціальну та земну. Елементи орбіт ШСЗ визначаються у інерціальній системі координат, а координати обєктів у земній системі координат. Цим і повязана необхідність застосування двох типів систем координат і встановлення однозначного взаємозвязку між ними.
2.1. Інерціальні системи кординат
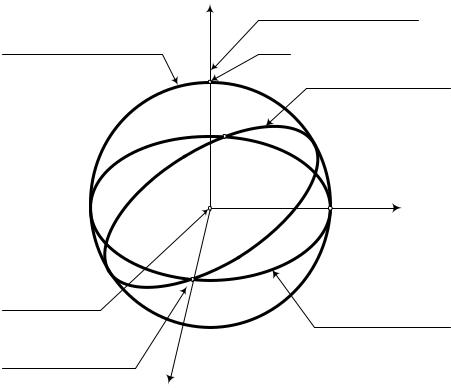
Простір інерціальних систем координат відповідає законам Ньютона. Тому інерціальні системи координат є нерухомими, або рухаються у просторі прямолінійно і рівномірно зберігаючи паралельність осей координат початковому положенню.
Початком інерціальної системи координат |
є центр мас Землі. Вісь |
|
x |
спрямована у точку весняного рівнодення |
і співпадає із лінією перетину |
||
площин земного екватора та екліптики. Вісь z - є перпендикулярна до осі |
x |
і |
|
збігається із віссю моменту імпульсу Землі (рис 2.1.1), яка внаслідок інерціального руху Землі має незначне відхилення від осі обертання Землі у межах 0,001”. Перетин осі моменту імпульсу Землі із небесною сферою утворює точку Небесного Ефемеридного Полюсу (СEP – Celestial Ephemeris
Pole). Вісь y - є перпендикулярною до площини утвореної осями |
x |
і |
z |
, і |
|
||||
утворює з ними правосторонню ортогональну систему координат. |
|
|
|
|
Практично положення точки весняного рівнодення визначається за результатами спостережень зірок вибраних із фундаментального каталога (FK5). Відповідно визначене положення інерціальної системи визначається із певною похибкою, а рух центра мас Землі навколо Сонця зазнає прискорень тому її називать Умовною Інерціальною Системою (CIS –Conventional Inertial System).
|
z |
вісь моменту |
імпульсу |
|
|
|
Землі |
||
|
|
|
||
небесна сфера |
|
CEP |
y |
|
|
|
|
||
|
|
|
площина екліптики |
|
о |
y |
|
центр мас |
|
площина |
|
|
|||
Землі |
небесного |
||
|
|||
|
|
||
|
|
екватора |
|
точка весняного |
|
|
|
рівнодення |
x |
|
|
|
|
рис 2.1.1 Умовна інерціальна система координат.
Оскільки положення CEP і точки весняного рівнодення |
є змінне то прийнято |
CIS фіксувати на певну епоху. Сучасною стандартною епохою є Юліанська дата J2000.0 , яка відповідає 12h 1 січня 2000 р.
2.2. Земна геоцентрична система координат
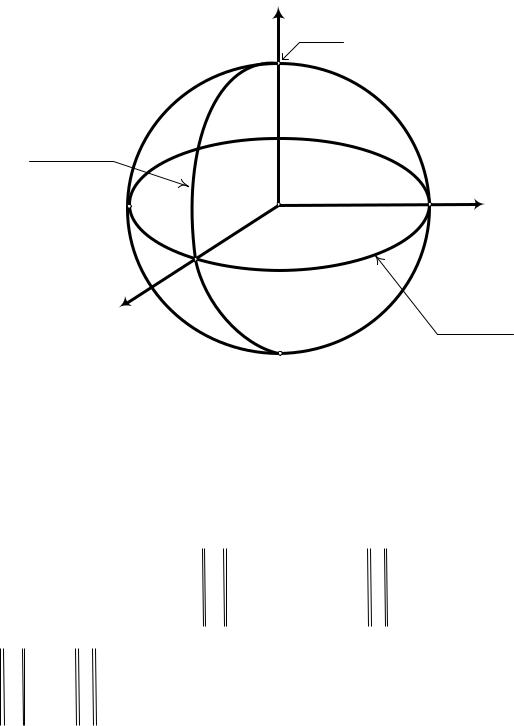
Загальноприйняті земні геоцентричні системи координат відтворюються мережею супутникових перманентних станцій. Для вирішення проблем геодезії та геодинаміки прийнята Умовна земна система (CTS – Conventional Terrestial System). Це геоцентрична просторова ортогональна система координат. Початок CTS є суміщений із центром мас Землі. Оскільки положення осі обертання Землі безперервно змінюється в наслідок дії непередбачуваних геофізичних явищ, то у CTS вісь z прийнято орієнтувати вздовж середньої осі обертання Землі, положення якої визначено за певний проміжок часу (рис. 2.2.1). Ця вісь відповідає середньому положенню осі обертання Землі визначеній за період з 1900 по 1905 р. Відповідне положення полюсу Землі називається Міжнародний умовний початок (СIO – Conventional International Origin). Відносно СIO визначається миттєве положення полюсу
Землі, яке публікується у бюлетні Міжнародної служби обертання Землі (IERS
– International Earth Rotation Service) []. Вісь x - спрямована у точку перетину
середнього екватора Землі і середнього Грінвіцького мередіану. Вісь |
y - |
знаходиться у площині середнього екватора є перпендикулярною до осей |
x і |
z і утворює з ними правосторонню ортогональну систему координат. |
|
Z |
CIO |
Середній |
Грінвіцький |
мередіан |
o |
Y |
середній |
екватор |
X |
рис 2.2.1 Умовна земна система координат. |
Перехід від умовною інерціальної системи (CIS) до умовною земної системи (CTS) виконується [ ] за наступною залежністю
X
де Y
Z
X |
x |
|
Y |
RM RS R N RP y |
(2.2.1) |
Z |
z |
|
CTS |
|
CIS |
x
,y - координати точки у системах координат CTS і CIS,
|
z |
CTS |
CIS |
RM , RS , R N , RP - матриці повороту системи координат CIS, відповідно обумовлені рухом полюса, зоряним часом, нутацією і прецесією.
З 1988 року на IERS покладено обов’язки встановлення найкращої практичної реалізації земної системи координат CTS. З цією метою постійно уточнюються параметри обертання Землі. За результатами вимірів VLBI, SLR, DORIS,
лазерної локації Місяця |
(LLR), та GPS спостережень у мережі міжнародної |
||||
геодинамічної служби |
(IGS) визначається |
рух |
полюса та початкового |
||
меридіану коректуються параметри матриці |
R |
N |
, |
уточнюються геоцентричні |
|
|
|||||
координати фундаментальних геодезичних обсерваторій і контролюються їх взаємні зміщення обумовлені тектонічними рухами. Фундаментальні обсерваторії, як правило виконують комплекс VLBI, SLR та GPS – спостережень, а деякі оснащені апаратурою для LLR. З 1991 року система координат CTS узагальнена під назвою International Terrestrial Reference System (ITRS), що включає теоретичні положення та практичні реалізації загально земної системи координат International Terrestrial Reference Frame
(ITRF), Служба ITRS використовує для дослідження обертового руху Землі результати вимірів виконаних на геодезичних обсерваторіях усього світу. У
рамках |
Європейського континенту існує аналогічна служба European |
||
Terrestrial |
Reference System (ETRS) |
і відповідно практичні реалізації земної |
|
системи |
координат |
European |
Terrestrial Reference Frame (ETRF), які |
використовують результати спостережень геодезичних обсерваторій розташованих виключно у Європі. У зв’язку із безперервним зростанням кількості геодезичних обсерваторій і результатів спостережень та динамічними процесами, які відбуваються у земній корі, виникає постійна необхідність удосконалення систем координат ITRF. Новостворені системи координат отримують чергові назви ITRF-YY, ETRF-YY де YY-рік. Існують наступні їх реалізації ITRF-88, .. , ITRF-94, ITRF-96, ITRF-97, ITRF-2000, ITRF-2005
і аналогічні ETRF – реалізації. Кожна наступна система координат, є більш удосконаленою, оскільки використовує більш тривалий обсяг спостережень виконаний на більшій кількості станцій з використанням остаточних результатів отриманих у різних центрах опрацювання вимірів. У таблиці 2.2.1 представлено характеристики вихідних даних використаних для встановлення відповідної ITRF – реалізації.
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблиця 2.2.1 |
||
|
Вихідні дані при встановленні систем координат ITRF |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Система |
|
Кількість |
|
|
Кількість розв’язків |
|
|
|
Загальна |
||||||
|
координат |
|
станцій |
|
|
|
|
|
|
|
|
|
|
|
|
кількість |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
VLBI |
|
|
SLR |
|
GPS |
|
|
DORIS |
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
розв’язків |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|