Материал: Усі лекції
ITRF-88 |
|
120 |
|
5 |
|
6 |
|
- |
|
- |
|
11 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-89 |
|
113 |
|
6 |
|
8 |
|
- |
|
- |
|
14 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-90 |
|
120 |
|
4 |
|
7 |
|
- |
|
- |
|
11 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-91 |
|
131 |
|
5 |
|
7 |
|
1 |
|
- |
|
13 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-92 |
|
155 |
|
5 |
|
6 |
|
6 |
|
- |
|
17 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-93 |
|
160 |
|
6 |
|
4 |
|
5 |
|
- |
|
15 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-94 |
|
209 |
|
6 |
|
1 |
|
5 |
|
3 |
|
15 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-96 |
|
209 |
|
4 |
|
2 |
|
7 |
|
3 |
|
16 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-97 |
|
309 |
|
4 |
|
5 |
|
6 |
|
3 |
|
18 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
ITRF-2000 |
|
477 |
|
3 |
|
9 |
|
6+8* |
|
3 |
|
21+8* |
|
|
|
|
|
|
|
|
|
|
|
|
|
*- Розв’язки регіональних центрів обробки даних
Для встановлення ITRF2005 вихідними даними слугували часові серії зміни координат станцій і орієнтаційних параметрів Землі з повною коваріаційною матриця їх змін. Опрацювання даних виконувалось за допомогою методу фільтрації Калмана з досягненням максимальною ймовірністі розв’язку.
Носіями систем координат ITRF є геодезичні обсерваторії, зокрема перманентні GPS – станції. Трансформація координат із однієї ITRF – реалізації у іншу проводиться із використанням 7- ми параметрових перетворень Гельмерта
X |
xx |
|
X |
|
|
|
|
Y |
xx |
|
Y |
|
|
|
|
Z |
xx |
|
Z |
|
|
|
x |
|
1 m |
|
|
X |
|
|
|
|
|
|
y |
|
|
1 m |
|
Y |
|
|
|
|
|
|
z |
|
|
|
1 m |
Z |
|
|
|
|
|
yy yy yy
,
(2.2.2)
де: X xx ,Yxx
ITRF-YY, x
,Z |
xx |
, X |
|||
|
|
|
|
||
, |
y |
, |
z |
||
|
|
|
|||
yy,Yyy ,Z yy - координати пункту у системах координат ITRF-XX i
-координати початку системи ITRF-YY у системі ITRF-XX, , ,
- кути між відповідними осями систем координат ITRF-XX i ITRF-YY, |
m - |
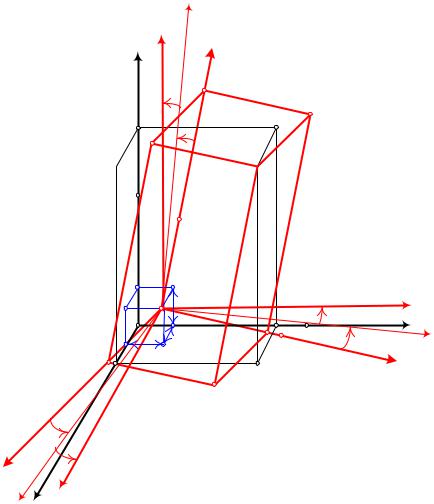
масштабний множник. На рис 2.2.2 графічно представлено трансформування системи координат ITRF-YY в ITRF-XX.
|
z |
|
|
z |
|
|
‘ |
|
|
xx |
|
z |
z |
yy |
|
||
xx |
|
|
|
|
|
|
|
|
y 
 p
о |
|
|
|
|
y‘ |
z |
|
|
xx |
||
k |
|
|
|
y |
|
о |
|
|
|
||
|
|
|
|
xx |
|
g |
y |
|
|
|
|
|
|
ψ |
y |
||
|
|
|
|
||
|
|
|
|
|
|
x |
|
|
|
|
|
yyy
x |
ψ |
|
|
||
yy |
|
|
|
|
|
|
‘ |
|
x |
xxx |
|
x |
||
|
||
|
xx |
рис 2.2.2 Графічна ілюстрація перетворень Гельмерта між системами координат ITRF-YY в ITRF-XX.
У таблиці 2.2.2 приведено параметри трансформації між системами координат ITRF-YY та ITRF-89 на епоху 1988,0 . Система координат ITRF-89 є повністю співпадає із європейською системою ЕTRF-89 і є проміжною для переходу від систем ITRF-YY до системи ЕTRF. Необхідність прив’язки системи координат на певну епоху обмовлено зміною координат пунктів викликаних рухом континентальних плит. У таблиці 2.2.3 приведено зміни параметрів трансформації у часі.
Таблиця 2.2.2
Параметри переходу між системами координат ITRF-YY та ITRF-89 на епоху
t0
Система |
|
|
|
Параметри переходу |
|
|
||
коор- |
x |
y |
z |
|
|
|
|
|
динат |
m |
|
|
|
t0 |
|||
|
|
|
|
|
|
|
||
|
(см) (см) |
(см) |
10-8 |
0.001” |
0.001” |
0.001” |
||
|
|
|||||||
ITRF90 |
0.5 |
2.4 |
3.8 |
0.34 |
0 |
0 |
0 |
1988 |
ITRF91 |
0.6 |
2 |
5.4 |
0.37 |
0 |
0 |
0 |
1988 |
ITRF92 |
1.7 |
3.4 |
6 |
0.51 |
0 |
0 |
0 |
1988 |
ITRF93 |
1.9 |
4.1 |
5.3 |
0.39 |
0.39 |
0.8 |
0.96 |
1988 |
ITRF94 |
2.3 |
3.6 |
6.8 |
0.43 |
0 |
0 |
0 |
1988 |
ITRF96 |
2.3 |
3.6 |
6.8 |
0.43 |
0 |
0 |
0 |
1988 |
ITRF97 |
2.3 |
3.6 |
6.8 |
0.43 |
0 |
0 |
0 |
1988 |
ITRF2000 |
2.97 |
4.75 |
-7.39 |
5.85 |
0 |
0 |
-0.18 |
1988 |
Таблиця 2.2.3
Річні зміни параметрів переходу між системами координат ITRF-YY та ITRF89
Зміни параметрів переходу
Система |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
коор- |
x |
|
|
|
|
|
m |
|
|
|
|
|
|
|
y |
|
|
|
|
|
|||||||
|
|
|
z |
|
|
|
|
|
|
||||
динат |
|
|
(см/ |
|
(см/ |
|
10-8 |
|
0.001 |
|
0.001 |
|
|
|
(см/ |
|
|
|
|
|
|
0.001 |
|||||
|
рік) |
|
рік) |
|
рік) |
|
рік-1 |
|
рік-1 |
|
рік-1 |
|
рік--1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ITRF90 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF91 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF92 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF93 |
|
0.29 |
|
0.04 |
|
0.08 |
|
0.0 |
|
0.11 |
|
0.19 |
|
0.05 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF94 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF96 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF97 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
ITRF2000 |
|
0 |
|
-0.06 |
|
-0.14 |
|
0.01 |
|
0 |
|
0 |
|
0.02 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Для редукування параметрів трансформації на необхідну епоху використовують наступні вирази
|
x |
T |
x |
( t |
0 |
) |
x |
( T t |
0 |
) |
, |
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
y T y ( t0 ) y |
(T t0 ) |
, |
|
|
|
|||||||||||||||
z T z ( t0 ) z |
( T t0 |
) , |
|
|
|
|
||||||||||||||
m T m( t |
0 |
) m ( T t |
0 |
) |
, |
(2.2.3) |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
T ( t |
0 |
) ( T t |
0 |
) |
, |
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
T ( t0 ) ( T t0 ) ,
T ( t0 ) ( T t0 ) .
T
Рух континентальних тектонічних плит та прояв регіональних геодинамічних явищ вимагає редукування координат пунктів
XYY (T ) XYY ( t ) VXYY (T t ),
Y |
(T ) Y |
( t ) VY |
(T |
YY |
YY |
YY |
|
t
)
,
(2.2.4)
|
|
ZYY (T ) ZYY ( t ) VZYY (T t ), |
|
де: |
XYY ( t ) ,YYY ( t ) , ZYY ( t ),VX YY ,VYYY ,VZYY - координати та швидкості |
||
зміщень |
пунктів у системі |
координат ITRF-YY на епоху |
t . Координати |
геодезичних обсерваторій, |
перманентних GPS станцій подаються через |
||
мережу Інтернет різними центрами опрацювання вимірів (таблиця 2.2.4),
Таблиця 2.2.4
Центри опрацювання вимірів перманентних GPS станцій
Центр опрацювання вимірів |
|
Адреса Webсторінки |
|
|
|
|
|
|
(1) |
|
(2) |
|
|
|
|
|
|
PBO: Plate Boundary |
|
http://sopac.ucsd.edu/projects/pbo/ |
Observatory |
|
|
|
|
|
|
|
|
|
|
|
SCIGN: Southern California |
|
http://www.scign.org/ |
Integrated GPS Network |
|
|
|
|
|
|
|
|
|
|
|
AKDA: Alaska Deformation |
|
http://www.aeic.alaska.edu/Input/akda/ |
Array |
|
|
|
|
|
|
|
|
|
|
|
ARGN: Australian Regional GPS |
|
http://www.auslig.gov.au/geodesy/argn/argn.htm |
Network |
|
|
|
|
|
|
|
|
BARD: Bay Area Regional |
|
http://www.quake.geo.berkeley.edu/bard |
Deformation GPS Network |
|
|
|
|
|
|
|
|
|
|
|
BARGN: Basin and Range GPS |
|
http://cfa- |
Network |
|
www.harvard.edu/space_geodesy/BARGEN/station_info/map.html |
|
|
|
|
|
|
CORS: Continuously Operating |
|
http://www.ngs.noaa.gov/CORS/cors-data.html |
Reference Stations |
|
|
|
|
|
|
|
|
|
|
|
EBRY: Eastern Basin Range |
|
http://www.mines.utah.edu/~rbsmith/RESEARCH/UUGPS.html |
Yellowstone |
|
|
|
|
|
|
|
|
|
|
|
EUREF: European Reference |
|
http://www.epncb.oma.be/ |
Frame |
|
|
|
|
|
|
|
|
|
|
|
(1) |
|
(2) |
|
|
|
|
|
|
FSL: Forecast Systems |
|
http://fsl.noaa.gov/ |
Laboratory |
|
|
|
|
|
|
|
|
IGS: International GPS Service
http://igscb.jpl.nasa.gov/
for Geodynamics
IGS-C: International GPS Service 
 http://igscb.jpl.nasa.gov/ for Geodynamics Core Sites
IVTAN: Institute for High
http://helios.gdirc.ru/
Temperatures