Материал: Усі лекції
і тих же супутників, тільки в цьому випадку можна розрахувати вектор між цими приймачами. При цьому якщо якийсь з приймачів знаходиться на пункті з відомими координатами, то можна точно визначити щодо нього координати інших приймачів в цій же системі координат.
Цей принцип відносних вимірювань поширюється на всі типи ГНСС зйомки, включаючи статику, де в процесі постобробки даних все одно відбувається послідовна передача координат від одного приймача до іншого за певними алгоритмами. Але найбільш яскраву роль опорного (або базового) приймача проявляється в кінематичних видах зйомки, коли один приймач стаціонарно розташований на відомій точці, а координати інших рухомих приймачів (роверів) визначаються щодо нього. Такий опорний приймач називається базовою станцією. Як випливає з вищесказаного, базові станції застосовуються практично у всіх додатках, в яких використовуються супутникові координатні визначення - інженерні вишукування, геодезичні роботи, картографія, ГІС, кадастрові роботи, будівництво доріг і складних інженерних споруд, системи управління будівельною технікою, системи точного землеробства, моніторинг деформацій інженерних об'єктів, навігація транспорту і т.п.
Зазвичай базовий приймач встановлюють на штатив над вихідною точкою, і він продовжує роботу до тих пір, поки разом з ним працюють ровери. Робота може виконуватися
врежимі кінематики з постобробки, коли координати роверів розраховуються згодом в офісі
врезультаті постобробки накопичених всіма приймачами результатів вимірювань. Робота також може здійснюватися в режимі кінематики в реальному часі (RTK), коли базовий приймач по каналу зв'язку (радіо або GSM/GPRS) передає якусь інформацію (поправки) на ровери, а ровери за допомогою цієї інформації обчислюють свої поточні координати. В обох випадках такий базовий приймач називають ще польовою базовою станцією, так як він встановлюється в полі в районі робіт тільки на період виконання вимірювань роверами.
Мережа базових станцій
Компанії (напр «Геотераса», ЗАКПОС, "ТНТ ТПІ" ) активно розвивають інфраструктуру постійно діючих (або референцних) базових станцій на території України. Їх принципова відмінність від польових базових станцій полягає в тому, що референцні станції монтуються стаціонарно і працюють цілодобово, забезпечуючи в зоні своєї дії роботу необмеженого числа ГНСС приймачів.
Слід зазначити, що до вибору місця розташування постійно діючих станцій пред'являються певні вимоги. Насамперед, антена базового приймача розташовується в місці з відсутністю перешкод для поширення супутникових сигналів - домінуючих будівель, інженерних конструкцій, джерел сильного електромагнітного випромінювання, поверхонь, що призводять до відбиття супутникового сигналу. Крім того, антена надійно фіксується і займає незмінне положення в процесі вимірювань. Власне приймач розміщаємо в добре захищеному місці (у спеціальній металевій шафі, або всередині приміщення що охороняється), де є доступ до стабільного джерела живлення та ліній зв'язку (Інтернет). Найчастіше, для установки таких станцій ми використовуємо капітальні будови, в тому числі, адміністративні та офісні будівлі, оскільки в більшості випадків вони задовольняють технічні потреби.
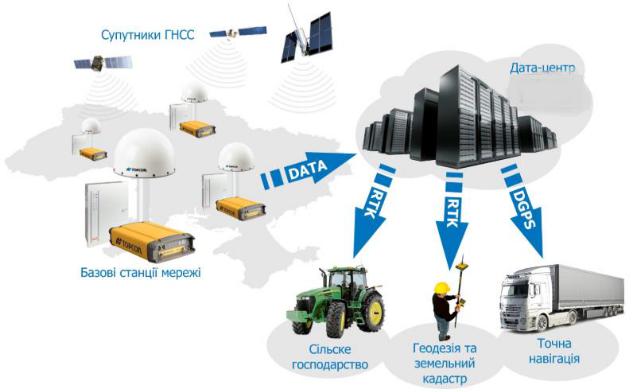
Всі базові станції мережі зв'язані з центральним обчислювальним центром компанії (напр. Геотераса) за допомогою ліній зв'язку мережі Інтернет. Завдяки цьому інформація, отримана ГНСС приймачами базових станцій в режимі реального часу, постійно надходить до обчислювального центру та обробляється спеціалізованим програмним забезпеченням.
Базові станції обладнані сучасними, багатоканальними мультисистемними приймачами які отримують дані від таких сузір'їв супутникових систем як GPS та ГЛОНАСС.
Кожна станція оснащена блоком безперебійного живлення, який здатен забезпечити роботу обладнання у разі аварійних ситуацій з електропостачання на протязі 24 годин, а також на більшості станцій підключено декілька каналів мережі Інтернет. Таке оснащення станцій обумовлено необхідністю безупинного надання інформації користувачу у будь який час і мережа максимально надійно виконує свої функції.
Особливу увагу необхідно звернути і на оснащення обчислювального центру, який в режимі реального часу постійно займається обробкою отриманих даних та наданням вихідних матеріалів користувачу мережі. Це сучасне багатопроцесорне обладнання, розташоване у великому дата-центрі, який має безліч каналів зв'язку Інтернет та повністю забезпечений автономним живленням на випадок аварійних ситуацій. При цьому всіма обчислювальними процесами керує надійне мережеве програмне забезпечення.
Основні переваги використання
Спрощення логістики польових робіт. Більше не потрібно встановлювати польову базову станцію і залишати персонал на її обслуговування, в тому числі, охорону. Скорочується кількість польових бригад, які потрібно транспортувати до місця робіт і назад. Простіше планувати час на виконання робіт, оскільки дані з постійно діючої базової станції доступні цілодобово.
Економія ресурсів. Потрібна менша кількість польового персоналу, транспорту, ГНСС обладнання для виконання того ж обсягу робіт. Резервувати обладнання для використання як польових базових станцій більше не буде потрібно, а вже наявні супутникові приймачі можна використовувати більш ефективно, оптимізуючи інвестиції на придбання нового обладнання.
Гарантія точності результатів. Всі визначення виконуються в системі координат вихідного пункту, місце розташування якого точно виміряна і постійно контролюється. Виключаються помилки установки польових приймачів над відомими точками.
Важливо відзначити, що факт наявності постійно діючої базової станції дає переваги при виконанні будьяких видів ГНСС знімання. Наприклад, при роботі в статиці тепер потрібно
на один приймач менше, оскільки дані з базової станції можуть використовуватися у спільному опрацюванні результатів вимірювань. Відомо, що для точного опрацювання статичних вимірювань слід використовувати не менше трьох ГНСС приймачів (щоб можна було утворити жорсткі фігури у вигляді трикутників). У разі використання даних з базової станції достатньо буде двох приймачів для досягнення того ж рівня точності вимірювань. При роботі в режимі кінематики (наприклад, методом «Стій/іди») потрібні тільки ГНСС ровери, а всі результати будуть опарцьовані з використанням файлів вимірювань наявної базової станції. При RTK зніманні постійно діюча базова станція забезпечить поправками необмежене число RTK роверів в зоні свого покриття.
Коефіцієнти погіршення точності GNSS спостережень
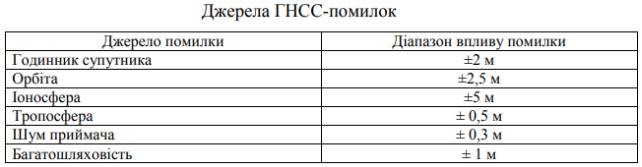
Під час опрацювання супутникових вимірів виникає необхідність ретельного дослідження впливів усіх можливих джерел похибок, особливостей їхнього виникнення та обґрунтування їх обліку.
За походженням похибки GNSS-спостережень можна поділити на три основні групи: – похибки, пов’язані неточними вихідними даними, з яких основними є похибки ефемерид; – похибки, пов’язані з впливом зовнішнього середовища: тропосферна та іоносферна затримки сигналу, а також багатошляховість; – похибки, пов’язані з GNSS-обладнанням (інструментальні джерела похибок).
Таблиця 1
Похибки положення супутника на орбіті, які надалі вважатимемо похибками орбіт, виникають внаслідок неточностей прогнозу й розрахунку ефемерид супутників на момент вимірювань.
Відомо, що на сучасному етапі розвитку ГНСС, ефемериди супутників поділяють на чотири типи:
Broadcast – бортові або трансльовані, що передаються безпосередньо від GNSS – супутників під час виконання спостережень, їх результатом є навігаційний файл (файл *.n у форматі RINEX)
Ultra-rapid – надшвидкі,
Rapid – швидкі таFinal – остаточні.
Останні три типи ефемерид отримують у центрі опрацювання IGS [http://igscb.jpl.nasa.gov/components/prods.html], де вони подані з розширенням
*.sp3/ Різниця між ними полягає у часі очікування та точності. Найточнішими є остаточні ефемериди (~ 2,5 см), які стають доступними через 12 днів від моменту проведення спостережень. За ними йдуть швидкі (від 2,5 см), які стають доступними через 17 год., та надшвидкі (~ 3 - 5 см), які можна отримати протягом поточного дня (на 3.00, 09.00, 15.00 і 21.00 UT)
Оцінити значення похибки ефемерид супутника на точність координат пункту mP можна за формулою:
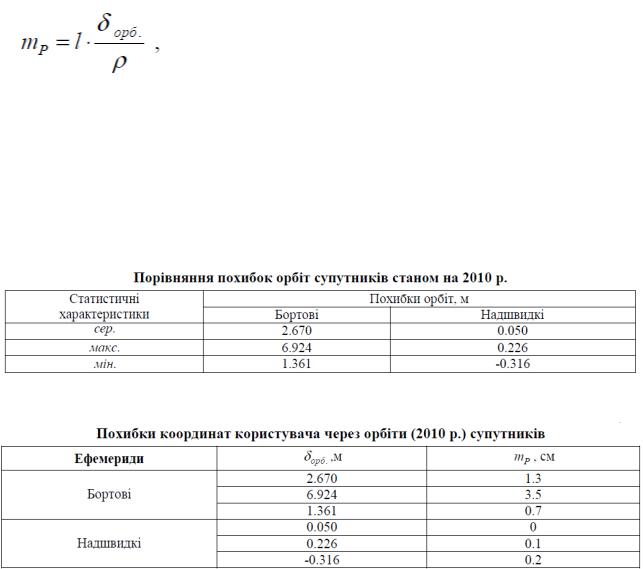
Де l – довжина базової лінії, - відстань від пункту на земній поверхні до супутника (близько 20000 км); орб. –похибка ефемерид супутника.
У табл. 2 , для прикладу, наведено порівняльні значення похибок координат супутників, визначених на основі бортових та надшвидкісних параметрів орбіт супутників.
Таблиця 2
Таблиця 3
Із таблиці 3 чітко видно різницю між використанням бортових та швидкісних ефемерид. Тому, на сьогоднішньому етапі розвитку супутникових технологій можна стверджувати, що похибки надшвидких ефемерид супутників практично не впливають на точність визначення пересувного приймача під час його роботи в режимі RTK.
Другим за значенням джерелом помилок є атмосфера, через яку проходять радіохвилі від супутника до приймача.
Під час розгляду розповсюдження радіохвиль атмосферу розділяють на три шари: тропосферу, стратосферу та іоносферу.
Наявність тропосферної складової атмосфери призводить до того, що поширення електромагнітних хвиль супроводжується зменшенням швидкості поширення порівняно з вакуумом (тропосферна затримка); викривленням траєкторії хвилі (рефракція); згасанням (послаблення інтенсивності) та флуктуаціями (випадкові зміни) параметрів хвилі, зумовленими турбулентністю атмосферного повітря. Тропосферна затримка залежить в основному від метеорологічних умов (атмосферного тиску, температури повітря, вологості), а також від висоти супутника над обрієм. Тропосферна затримка не є