Материал: Sb96854
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
W |
|
|
(p) |
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
p2 2 2p k 2 |
|
|
|
|
|
|
|
|
; |
|
|
|
|
|||||||||||||||
|
|
p4 2 1 2 p3 k 2 k 2 kH2 4 1 2 |
p2 1k 2 2k 2 p k 2k 2 |
(3.8) |
|||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
W |
|
(p) |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
H |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
kH2 p |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
, |
|
|
|
|
|||||
|
p4 2 1 2 p3 k 2 k 2 kH2 4 1 2 |
p2 1k 2 2k 2 p k 2k 2 |
|
|
|
|
|||||||||||||||||||||||||||||||||||||
где k |
|
|
C |
; k |
H |
|
|
H |
; |
2 |
|
n |
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
B |
|
AB |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
B |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
После замены символа p символами |
j , найдем: |
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
W |
|
|
(j ) |
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
k 2 2 2 4 22 2 |
|
|
|
|
|
|
|
|
|
|
; |
||||||||||||||||
|
|
4 |
|
2 |
2 |
|
2 |
4 1 2 |
2 |
|
|
|
2 2 |
|
|
2 |
|
2 |
4 |
1 |
2 |
|
2 |
2 |
|
|
2 |
|
2 |
||||||||||||||
|
|
|
|
k k |
kH |
|
|
k k |
|
|
|
|
|
|
|
1k 2k |
|
|
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
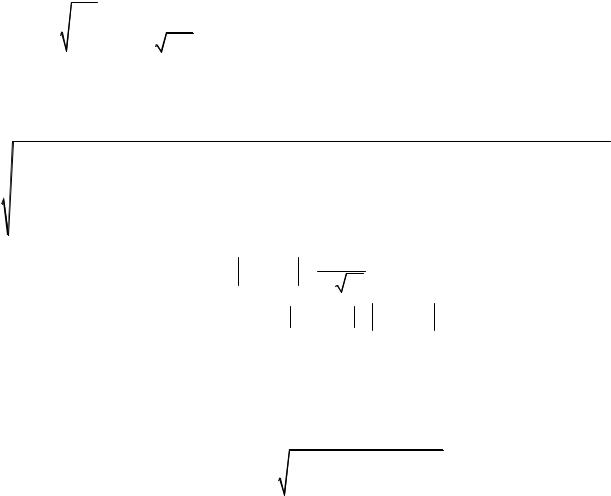
k 2 W (j ) HH id .
Модулипередаточныхфункций W ( j ) , W ( j ) и,соответственно,ам-
плитуды вынужденных колебаний маятника имеют максимумы при частотах возмущающего момента, близких к частотам k1 и k2 собственных колебаний
плоского гиромаятника [3]. Пользуясь (3.5) и (3.8), можно найти отношение амплитуд вынужденных колебаний стержня маятника и гироскопа:
|
0 |
|
H |
|
k 2 2 2 4 22 2 |
. |
(3.9) |
|
A |
|
kH2 |
||||
0 |
|
|
|
|
|||
На основании (3.9) можно сделать следующие выводы.
1. При 2 k 2 и 2 0, 0 0. В этом случае можно наблюдать эффект успокоения колебаний стержня маятника за счет колебаний гироскопа.
21
2. При условии, что 2 k 2, амплитуда вынужденных колебаний стержня маятника тем больше, чем больше коэффициент 2, т. е. чем больше вязкое трение относительно оси вращения гироскопа.
3. Описание лабораторной установки
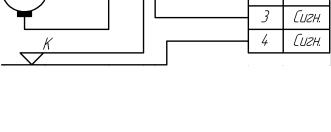
Лабораторная установка отличается от установки, описанной в лабораторной работе № 2 «Исследование свободных колебаний плоского гироскопического маятника», наличием устройства для создания периодического возмущающего момента. Кинематическая схема устройства изображена на рис. 3.2.
Рис. 3.3. Схема включения двигателя
В установке используется двигатель постоянного тока, управляемый изменением сопротивления цепи возбуждения. Для этого последовательно с обмоткой возбуждения двигателя включен реостат. Перед началом работы надо, поворачивая ротор двигателя, установить кривошип 3 в такое положение, при котором сигнал датчика угла поворота маятника будет иметь такое же значение, как и при снятой пружине 2. Принципиальная электрическая схема установки отличается от принципиальной электрической схемы, описанной в работе№2,тем,чтовданномслучаедополнительноимеютсятриэлектрические цепи питания и управления двигателем и цепь сигналов угла поворота кривошипа (рис. 3.3).
4.Программа работы
1.Настройка и регулировка установки.
2.Снятие амплитудно-частотной характеристики маятника при неподвижном роторе гироскопа.
3.Снятие амплитудно-частотных характеристик маятника и гироскопа приразныхзначенияхмоментасилвязкоготренияотносительноосивращения корпуса гироскопа.
22
5.Порядок выполнения работы
1.Включить ПК, на рабочем столе ПК запустить программу «Самописец», нажав на соответствующий ярлык. Подать на датчик угла α напряжение 27 В. Поочередно отклонить маятник и гироскоп на предельные углы в одну и другую стороны. В окне программы «Самописец» убедиться в поступлении сигналов с АЦП и подобрать коэффициент усиления сигналов таким образом, чтобы сигналы датчиков не попали в зону «насыщения». Записать предельные значения сигналов датчиков углов α поворота маятника и β поворота гироскопа.
|
|
Таблица 3.1 |
|
Результаты настройки установки |
|
|
|
|
Потенциометр угла |
Направление отклонения |
Значение сигнала, полученного |
поворота |
стержня или гироскопа |
с АЦП, ед. |
Стержня (α) |
Вправо |
|
Влево |
|
|
|
|
|
Гироскопа (β) |
Вправо |
|
Влево |
|
|
|
|
|
Подать напряжение на обмотки якоря и возбуждения двигателя, перемещая рукоятку реостата, оценить диапазон изменения угловой скорости двигателя. Задав двигателю наибольшую скорость вращения, запустить запись в файл сигнала датчика угла стержня. С помощью секундомера оценить частоту вращения кривошипа.
После проверки обесточить двигатель. Остановить запись файла.
2.Подать питание на двигатель устройства для задания периодического возмущающего момента. Двигателю задать наименьшую скорость вращения, одновременно запустив запись в файл сигналов датчика угла стержня. Записать несколько колебаний. Задать двигателю наибольшую скорость вращения
иснова записать колебания маятника. Остановить вращение двигателя. После окончания записи и успокоения колебаний, подобрать такую скорость вращения двигателя, при которой амплитуда колебаний маятника будет увеличиваться во времени. Записать несколько колебаний, после чего двигатель и запись файла остановить.
3.Подать питание на гироскоп. Винт с красной головкой завернуть до
отказа. Через 5 10 мин, когда угловая скорость ротора гироскопа достигнет номинального значения, подать питание на двигатель устройства для задания
23
периодического возмущающего момента. Двигателю задать наименьшую скорость вращения. После этого запустить запись в файл сигналов потенциометрических датчиков углов. По окончании записи колебаний двигатель остановить. После того как колебания маятника прекратятся, задать двигателю наибольшую скорость вращения и снова записать колебания маятника и гироскопа. После окончания записи и успокоения колебаний подобрать такую скорость вращения двигателя, при которой амплитуда колебаний маятника будет увеличиваться во времени, и снова записать колебания. После окончания записи остановить двигатель и запись сигналов датчика в файл.
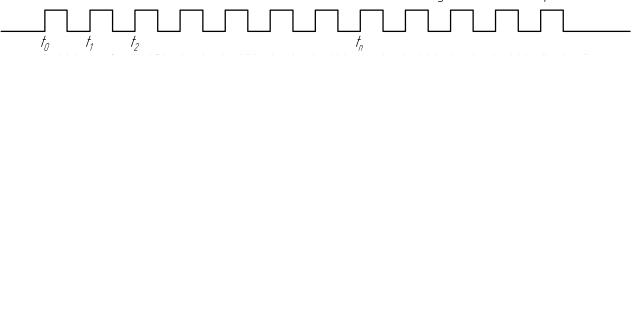
Рис. 3.4. Разметка графиков колебаний маятника
Запись колебаний повторить, вывернув винт с красной головкой на демпфере гироскопа на 5 оборотов. После записи колебаний остановить двигатель и ленту самописца, вывернуть винт дополнительно на 5 оборотов и в третий раз записать колебания при разных скоростях вращения двигателя.
Графики колебаний разместить так, как показано на рис. 3.4. Результаты обработки записей колебаний заносятся в табл. 3.2 и 3.3. По
результатам обработки записей колебаний, приводимым в табл. 3.2, должно бытьсделанозаключениеовлияниипериодавозмущающегомоментанаамплитуду вынужденных колебаний маятника. Средние значения величин и их дисперсии вычисляются по формулам, приводимым в лабораторной работе № 2.
24
Таблица 3.2
Результаты обработки записей вынужденных колебаний маятника при неподвижном роторе гироскопа
|
Время одного оборота кривошипа |
|
|
|
|
|
Текущее время |
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
(период возмущающего момента), с |
|
|
t0 |
|
t1 |
|
|
|
|
tn |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
Период колебаний воз- |
|
|
TM , c |
|
|
|
|
|
|
|
|
|
|
|
|
Tср |
|
|||||||
|
мущающего момента |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
Амплитуда вынужден- |
|
|
|
d0, ед. |
|
|
|
|
|
|
|
|
|
|
|
|
dср |
|
||||||
|
ных колебаний |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
Периоды вынужденных |
|
T , c |
|
|
|
|
|
|
|
|
|
|
|
|
Tср |
|
|
|
||||||
|
колебаний маятника |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
T |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблица 3.3 |
|
|||||
|
Результаты обработки записей вынужденных колебаний |
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
плоского гиромаятника |
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Текущее время |
t, |
|
c |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
Положение винта демпфера |
|
Завернут |
|
|
Повернут на 5 об. |
|
Повернут на 10 об. |
|
|||||||||||||||||
max |
|
min |
p |
|
max |
min |
|
p |
|
max |
|
min |
|
|
p |
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
Период колеба- |
TM , c |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
ний возмущаю- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
щего момента |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Амплитуда маят- |
, |
ед. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
ника |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Амплитуда гиро- |
, |
ед. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
скопа |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Фазовый сдвиг |
, |
c |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Период колеба- |
T , |
c |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
ний маятника |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
Период колеба- |
T , |
c |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
ний гироскопа |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
По результатам, приведенным в табл. 3.3, должны быть сделаны выводы:
1)о соотношении амплитуд вынужденных колебаний гироскопа и маятника;
2)о фазовых сдвигах колебаний маятника и гироскопа;
3)о влиянии периода возмущающего момента на амплитуды вынужденных колебаний;
4)о влиянии степени демпфирования колебаний гироскопа.
25