Материал: Uchebnoe_posobie_TM
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
7. |
Проверить корректность определения линейной скорости vB точки B , при- |
||||||||||||||||||||
|
меняя графические способы полюса и проекций. |
|
|
|
|
|
|
|
|||||||||||||
8. |
Определить линейное ускорение точки A |
и, используя способ полюса, |
|||||||||||||||||||
|
найти линейное ускорение точки |
B . |
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
9. |
Показать на схеме в выбранном масштабе линейное ускорение a A и линей- |
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ное ускорение aB с его составляющими. Указать масштаб ускорений. |
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
10. Определить и показать на схеме векторы угловых ускорений |
εO B и |
ε AB |
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
звеньев O1B |
и AB. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
11. Проверить корректность определения линейного ускорения aB построе- |
|||||||||||||||||||||
|
нием многоугольника ускорений. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
2.3. Пример решения задачи |
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
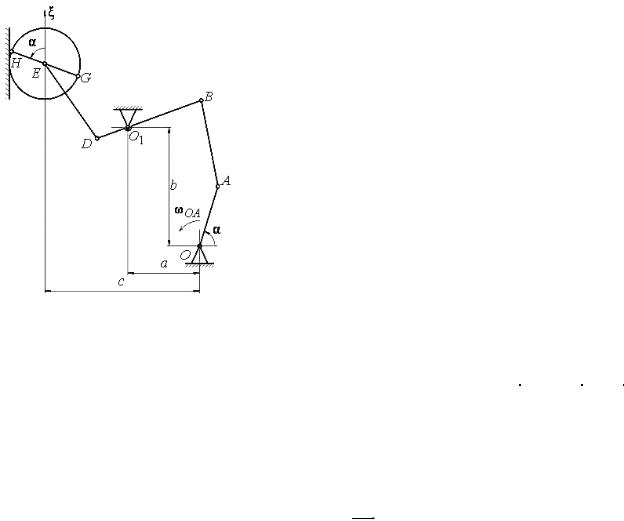
Условие задачи. В шарнирном плоском |
|||||||||||||
|
|
|
|
|
|
механизме |
OABO1DE |
(рис. 2.9) ведущее звено |
|||||||||||||
|
|
|
|
|
|
OA вращается с постоянной скоростью |
ωOA |
||||||||||||||
|
|
|
|
|
|
вокруг неподвижной оси, проходящей через |
|||||||||||||||
|
|
|
|
|
|
точку |
|
O . Звено |
O1B |
имеет неподвижную ось |
|||||||||||
|
|
|
|
|
|
вращения, проходящую через точку O1. Точка |
|||||||||||||||
|
|
|
|
|
|
E |
движется прямолинейно по вертикали вдоль |
||||||||||||||
|
|
|
|
|
|
оси ξ. Каток радиуса r движется без скольже- |
|||||||||||||||
|
|
|
|
|
|
ния по неподвижной поверхности. |
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
Данные для решения задачи приведены в |
|||||||||||||
|
|
|
|
|
|
табл. 2.2. |
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
Рис. 2.9 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблица 2.2 |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
Номер |
|
|
|
|
Размер, м |
|
|
|
|
|
|
α , |
|
ωOA , |
|
r , |
||||
варианта |
схемы |
|
OA |
AB |
O B |
|
BD |
|
DE |
|
a |
|
b |
|
c |
…° |
|
−1 |
|
м |
|
|
|
|
|
1 |
|
|
|
|
|
|
|
с |
|
||||||||
|
31 |
4 |
|
5,3 |
7,4 |
6,6 |
|
9,4 |
|
7,8 |
|
6,1 |
|
10,0 |
|
13,0 |
75 |
|
15 |
|
3,0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Решение. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
1. Определим линейную скорость точки A: |
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
vA |
ωOA |
OA . |
|
|
|
|
|
|
|
|
(2.1) |
|||
|
|
|
|
|
|
|
|
|
28 |
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
Из (2.1) и того, что |
ω |
A |
||
|
||||
v |
A |
ω |
|
|
|
|
OA |
||
OA , следует:
OAsin 90 15 5,31 79,5
м/с
.
|
Поскольку звено OA вращается вокруг неподвижной оси, проходящей |
через точку O, вектор линейной скорости точки A будет направлен в сторону |
|
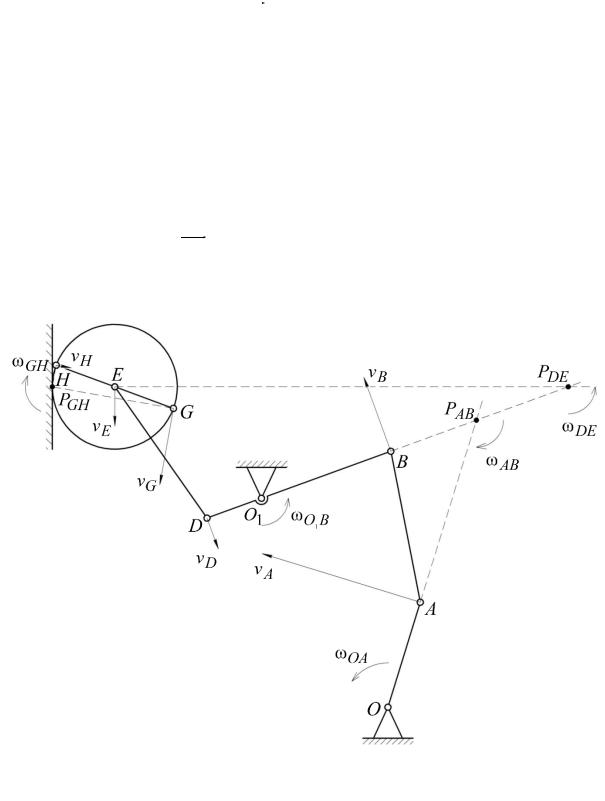
вращения перпендикулярно звену OA (рис. 2.10). |
|
|
2. Определим направления векторов линейных скоростей точек B, D, E . |
|
Звено BD имеет неподвижную ось вращения, проходящую через точку |
O1 |
, следовательно, для векторов линейных скоростей точек B и D выполня- |
|
|
|
|
ется условие vB , vD BD, vB vD .
Звено DE совершает плоское движение, при этом точка молинейно по вертикали вниз.
E движется пря-
Рис. 2.10
3. Определим положения мгновенных центров скоростей PAB , PDE ,
PGH .
29
Длязвена AB, совершающего плоское движение, известен вектор vA ли-
нейной скорости точки A и линия вектора линейной скорости точки B . Положение мгновенного центра скоростей PAB звена AB определяется точкой пересечения перпендикуляров, проведенных из точек A и B к направлениям линейных скоростей этих точек (см. рис. 2.10).
Для звена DE , совершающего плоское движение, известны линии векторов линейных скоростей точек D и E . Положение мгновенного центра скоростей PDE звена DE определяется точкой пересечения перпендикуляров, проведенных из точек D и E к направлениям линейных скоростей этих точек
(см. рис. 2.10).
Звено GH принадлежит катку, вместе с которым совершает плоское движение. При этом мгновенный центр скоростей PGH звена GH будет находиться в точке соприкосновения катка с поверхностью, по которой он движется (см. рис. 2.10). Определив положение мгновенного центра скоростей PGH , покажем линии векторов линейных скоростей точек G и H перпендикулярно к соответствующим мгновенным радиусам-векторам PGH G и PGH H
всторону движения катка (см. рис. 2.10).
4.Определим векторы линейных скоростей всех указанных ранее точек.
Звено |
AB |
вращается вокруг мгновенно-неподвижной оси, проходящей |
||||||
|
|
|
|
PAB |
|
|
|
|
через мгновенный центр скоростей |
с угловой скоростью ω AB . |
|||||||
Тогда, используя формулу Эйлера, получим |
|
|||||||
|
|
v |
A |
ω |
AB |
P |
A; |
|
|
|
|
|
AB |
|
(2.2) |
||
|
|
|
|
ω |
|
P |
|
|
|
|
v |
B |
AB |
B, |
|
||
|
|
|
|
AB |
|
|
||
где PAB A и |
PAB B – мгновенные радиусы-векторы точек |
A и B . |
||||||
В результате графических построений получим следующие значения мгновенных радиусов-векторов:
PAB A 9,16 м;
PAB B 4,37 м.
Как видно из (2.2), линейные скорости точек A и B пропорциональны их расстояниям до мгновенного центра скоростей:
vA |
|
PAB A |
. |
(2.3) |
|
|
|||
vB |
PAB B |
|
||
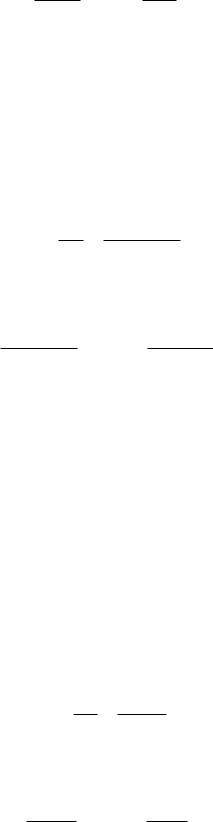
Таким образом, линейную скорость точки B определим как
30
|
|
|
|
P |
B |
|
4,37 |
|
|
v |
B |
v |
A |
AB |
|
79,5 |
|
37,93 |
|
P |
A |
9,16 |
|||||||
|
|
|
|
||||||
|
|
|
|
|
|
||||
|
|
|
|
AB |
|
|
|
|
м/с
.
Звено |
BD |
имеет неподвижную |
ось вращения, проходящую через |
|||
точку O1, следовательно, для линейных скоростей точек B и D получим: |
||||||
|
|
|
ω |
|
O B; |
|
|
|
v |
O1 B |
|
||
|
|
B |
|
1 |
(2.4) |
|
|
|
|
|
|
|
|
|
|
vD ωO B (BD O1B), |
|
|||
|
|
|
|
1 |
|
|
где ωO B – угловая скорость звена BD . |
|
|
||||
1 |
|
|
|
|
|
|
Аналогично отношению (2.3) из выражения (2.4) получим:
vB vD
откуда, зная линейную скорость точки D :
|
O |
|
|
1 |
|
BD |
||
|
точки
B |
, |
|
O B |
||
|
||
1 |
|
|
B , определим линейную скорость |
||
|
|
|
|
BD O B |
|
9,4 6,6 |
|
|
v |
D |
v |
B |
1 |
37,93 |
|
16,09 |
|
O B |
6,6 |
|||||||
|
|
|
|
|||||
|
|
|
|
|
|
|||
|
|
|
|
1 |
|
|
|
м/с
.
Звено |
DE |
вращается вокруг мгновенно-неподвижной оси, проходящей |
|||||||
|
|
|
|
PDE |
|
|
|
|
|
через мгновенный центр скоростей |
с угловой скоростью ωDE . |
||||||||
Тогда, используя формулу Эйлера, получим: |
|
||||||||
|
|
v |
D |
ω |
DE |
P |
D; |
|
|
|
|
|
|
DE |
|
(2.5) |
|||
|
|
|
|
|
ω |
|
P |
|
|
|
|
v |
E |
|
DE |
E, |
|
||
|
|
|
|
|
DE |
|
|
||
где PAB D |
и PAB E – мгновенные радиусы-векторы точек D |
и E . |
|||||||
В результате графических построений получены следующие значения мгновенных радиусов-векторов:
PDE D 18,45 м;
PDE E 21,76 м.
Аналогично отношению (2.3), из
v |
|
D |
|
v |
|
|
|
E |
|
(2.5)
PDE
PDE
получим:
D |
, |
|
E |
||
|
откуда, зная линейную скорость точки D , определим линейную скорость точки E :
|
|
|
|
P |
E |
|
21,76 |
|
|
v |
E |
v |
D |
DE |
|
16,09 |
|
18,98 |
|
P |
D |
18,45 |
|||||||
|
|
|
|
||||||
|
|
|
|
|
|
||||
|
|
|
|
DE |
|
|
|
|
м/с
.
Звено GH вращается вокруг мгновенно-неподвижной оси, проходящей
через мгновенный центр скоростей PGH с угловой скоростью ωGH . 31
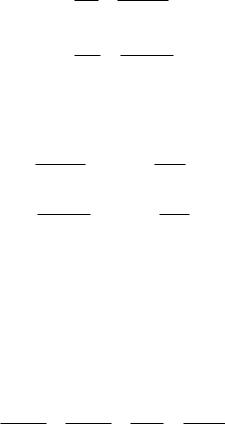
Тогда, используя формулу Эйлера и учитывая, что точка лежит звену GH , получим:
E
также принад-
где
H .
P |
E |
GH |
|
r
,
P |
G |
GH |
|
|
E |
v |
|
|
|
v |
|
|
G |
|
|
v |
H |
|
и PGH H
ωGH PGH E;
ωGH PGH G;
ωGH PGH H ,
–мгновенные радиусы-векторы точек
E
,
(2.6)
G и
В результате графических построений получены следующие значения мгновенных радиусов-векторов:
|
|
|
|
|
P |
|
|
|
G 5,91 м; |
|
||||||
|
|
|
|
|
|
|
GH |
|
|
|
|
|
|
|||
|
|
|
|
|
P |
|
|
|
H 1,05 м. |
|
||||||
|
|
|
|
|
|
|
GH |
|
|
|
|
|
|
|||
Аналогично отношению (2.3), из выражения (2.6) получим: |
||||||||||||||||
|
|
|
|
|
|
|
v |
E |
|
|
r |
|
; |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
v |
|
|
|
|
P |
G |
|
|
|
|
|
|
|
|
|
|
G |
|
|
GH |
|
|
|
|
||
|
|
|
|
|
|
|
v |
E |
|
|
r |
|
, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
v |
|
|
|
P |
|
|
|
||
|
|
|
|
|
|
|
H |
|
|
H |
|
|
||||
|
|
|
|
|
|
|
|
|
GH |
|
|
|
|
|||
откуда, зная линейную скорость точки |
|
E , |
определим линейные скорости |
|||||||||||||
точек G и H : |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
v |
|
v |
|
|
P |
G |
|
18,98 |
5,91 |
37,39 м/с; |
||||||
|
E |
GH |
|
|
|
|
|
|
||||||||
G |
|
r |
|
|
|
|
|
|
|
|
3 |
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
P |
|
H |
|
|
|
|
1,05 |
|
|||
v |
H |
v |
E |
GH |
|
|
|
18,98 |
|
|
6,64 м/с. |
|||||
r |
|
|
|
|
3 |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Покажем на схеме все найденные ранее векторы линейных скоростей (см. рис. 2.10). Масштаб линейных скоростей может отличаться от масштаба длин.
5. Применив способ мгновенного центра скоростей, определим и условно покажем на схеме векторы угловых скоростей всех звеньев механизма.
Угловую скорость ω AB звена AB определим по любой из формул (2.2):
ω AB
v |
|
A |
|
P |
A |
AB |
|
v |
|
B |
|
P |
B |
AB |
|
79,5 9,16
37,93 4,37
8,68
c
1
.
Определимнаправление вектора угловой скорости ω AB звена AB как
направление кратчайшего поворота вектора линейной скорости какой-либо точки, принадлежащей соответствующему звену, к его мгновенному центру
32