Материал: Uchebnoe_posobie_TM
скоростей. На схеме (см. рис. 2.10) видно, что кратчайший поворот к мгновен-
|
|
ному центру скоростей PAB векторов линейных скоростей vA и vB осуществ- |
|
|
|
ляется по ходу часовой стрелки. Следовательно, вектор угловой скорости ω AB направлен в плоскость рисунка («от нас»).
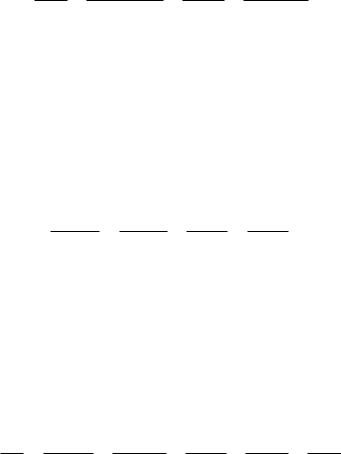
Угловую скорость ωO1B звена BD определим по любой из формул выра-
жения (2.4):
ωO B 1
|
v |
|
|
|
B |
|
|
O B |
|||
|
|
||
|
1 |
|
vD BD O1B
|
37,93 |
|
16,09 |
||
6,6 |
9,4 |
6,6 |
|||
|
|
||||
5,75
c
1
.
Поскольку звено |
BD |
вращается вокруг неподвижной оси, проходящей |
через точку O1 |
|
, то направление вектора угловой скорости ωO B определим по |
|
|
1 |
правилу «правой руки». На схеме (см. рис. 2.10) видно, что вектор угловой
скоростиωO B направлен от плоскости рисунка («на нас»). 1
Угловую скорость ωDE звена DE определим по любой из формул выра-
жения (2.5):
ωDE
|
v |
D |
|
|
v |
E |
|
|
|
|
|
||||
P |
|
D |
P |
|
E |
||
|
|
|
|
||||
|
DE |
|
|
DE |
|
||
16,09 18,98
18,45 21,76
0,87
c
1
.
На схеме (см. рис. 2.10) видно, что кратчайший поворот к мгновенному
|
|
|
центру скоростей PDE векторов линейных скоростей vD и vE осуществляется |
||
против хода часовой стрелки. Следовательно, вектор угловой скорости |
|
|
ωDE |
||
направлен от плоскости рисунка («на нас»).
Угловую скорость ωGH |
звена GH |
определим по любой из формул выра- |
жения (2.6): |
|
|
|
|
|
v |
E |
|
v |
|
|
v |
H |
|
ω |
GH |
|
|
|
G |
|
|
|
|
||
r |
P |
G |
P |
|
H |
||||||
|
|
|
|
|
|||||||
|
|
|
|
|
|
||||||
|
|
|
|
|
|
GH |
|
|
GH |
|
|
|
18,98 |
|
37,39 |
|
3 |
5,91 |
|||
|
|
6,64
1,05
6,33
c |
1 |
|
.
На схеме (см. рис. 2.10) видно, что кратчайший поворот к мгновенному
центру скоростей PGH векторов линейных скоростей vE , vG и vH осуществляется по ходу часовой стрелки. Следовательно, вектор угловой скорости
направлен в плоскость рисунка («от нас»).
Покажем на схеме все найденные ранее векторы угловых скоростей. На схеме направление вектора угловой скорости показывается дуговой стрелкой вокруг соответствующего мгновенного центра скоростей или оси вращения
(см. рис. 2.10).
33
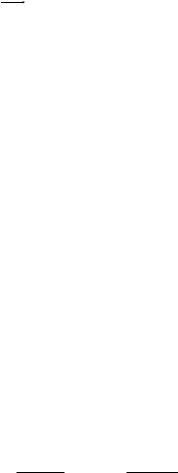
6. Проверим корректность определения линейной скорости |
|
точки B , |
vB |
||
применив графические способы. |
|
|
Определим линейную скорость точки B способом полюса. |
|
|
Для определения линейной скорости точки B звена AB за полюс выби- |
||
раем точку |
A , так как для нее известны величина и направление линейной ско- |
рости, найденные по (2.1). Тогда линейная скорость точки B определяется вы- |
|
ражением |
|
|
|
|
|
|
|
|
|
|
|
vB vA vB[ A] , |
|
(2.7) |
|||
|
|
B |
|
|
|
|
|
где vB[ A] – линейная скорость точки |
при ее вращении относительно полюса |
||||||
|
|
|
|
|
|
|
|
A , следовательно, vB[ A] |
ω AB , AB . |
|
|
|
|
|
|
|
|
|
|
|
|
||
В (2.7) известны величина и направление вектора vA ; линия вектора vB ; |
|||||||
|
|
|
|
|
|
|
|
линия вектора |
vB[ A] . |
|
|
|
|
|
|
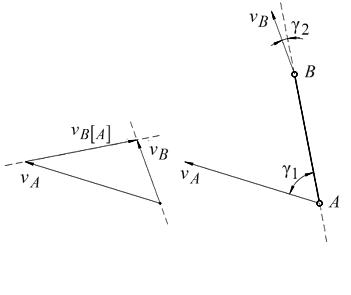
Построим |
треугольник векторов |
(2.7). |
Из произвольной |
точки |
O2 |
||
|
|
|
|
|
|
|
|
(рис. 2.11, а) в выбранном масштабе построим вектор vA и прямую, парал- |
|||||||
|
|
|
|
|
|
|
|
лельную линии вектора |
vB . Чтобы определить вершину треугольника, из |
||||||
|
|
|
|
|
|
|
|
конца вектора |
vA проведем прямую, |
параллельную линии вектора vB[ A] . |
|||||
|
|
|
|
|
|
|
|
Точка пересечения этой линии с линией вектора vB определит вершину тре- |
|||||||
|
|
|
|
|
|
|
|
угольника и, следовательно, конец вектора vB . |
|
|
|
||||
Из полученных графических построений, пользуясь масштабом, найдем: |
|||||||
|
|
vB 38,67 м/с . |
|
|
|
||
Применив теорему о проекциях линейных скоростей, определим линей- |
|||||||
|
|
|
|
|
|
|
|
ную скорость точки B , проецируя векторы vA |
и vB на звено AB : |
|
|
||||
Углы
γ1
vA cosγ1 vB cosγ2 .
и γ2 определим из схемы механизма (см. рис. 2.11, б). Получим
γ1 62 ;
γ2 9 . Тогда
|
|
|
|
|
cosγ |
|
0,4695 |
|
|
v |
B |
v |
A |
|
|
1 |
79,5 |
|
37,79 |
cosγ |
|
0,9877 |
|||||||
|
|
|
2 |
|
|
||||
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
м/с
.
Сравнив полученные двумя графическими способами значения линейных
скоростей vB , убеждаемся, что относительная погрешность не превышает допустимой – 5 % (способ полюса – 1,95 %, способ проекций – 0,37 %).
34
|
|
|
|
|
|
|
|
|
а |
|
|
|
|
|
б |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 2.11 |
|
|
|
|
|
|
|
|
|
||
Полученные результаты приведем в виде таблицы (табл. 2.3). |
|
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблица 2.3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Способ |
|
|
|
|
|
Линейная скорость, |
м/с |
|
|
Угловая скорость, с−1 |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
определения |
v A |
|
vB |
vD |
vE |
vG |
|
vH |
ω AB |
|
ω |
O B |
|
ωDE |
ωGH |
||||||
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
Аналитический |
79,5 |
37,93 |
16,09 |
18,98 |
37,39 |
|
6,64 |
8,68 |
|
5,75 |
|
0,87 |
6,33 |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Графический |
― |
|
38,67 |
― |
― |
― |
|
― |
|
― |
|
― |
|
― |
― |
||||||
|
37,79 |
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
7. Определим линейное ускорение точки |
B . |
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
B определяется выражением |
|
|
|||||||||
Линейное ускорение aB точки |
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB |
aA aB[ A] , |
|
|
|
|
|
|
|
(2.8) |
|||
|
|
|
|
|
|
|
– линейное ускорение точки |
A |
звена |
OA , которая при- |
|||||||||||
где aA a |
A вр |
a |
A ц |
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
нята за полюс; |
|
|
– линейное ускорение точки |
B |
при вращательном дви- |
||||||||||||||||
aB[ A] |
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
жении звена |
AB |
вокруг оси, проходящей через полюс A . Вектор aB[ A] пред- |
|||||||||||||||||||
ставим в виде |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB[ A] aB[ A] вр aB[ A] ц |
, |
|
|
|
|
|
|
(2.9) |
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
где aB[ A] вр |
– |
вращательная |
составляющая |
линейного |
ускорения |
aB[ A] ; |
|||||||||||||||
aB[ A] ц – центростремительная составляющая линейного ускорения
|
|
a |
B[ A] |
|
.
35
Получим:
a |
B[ A] вр |
ε AB AB; |
|
|
|
||
a |
|
|
2 |
B[ A] ц |
ω AB AB . |
||
|
|
|
|
(2.10)
(2.11)
Однако, поскольку точка B принадлежит звену BD , вращающемуся вокруг оси, проходящей через точку O1, то линейное ускорение точки B слага-
ется из вращательного ускорения
|
|
, т. е. |
a |
B ц |
|
|
|
|
|
a |
B вр |
|
и центростремительного ускорения
|
|
|
|
|
|
|
|
|
|
aB a |
B вр |
a |
B ц |
. |
|||||
|
|
|
|
|
|
|
|||
При этом |
|
|
|
|
|
|
|
|
|
a |
B вр |
εO B O1B ; |
|||||||
|
|
|
1 |
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
a |
|
|
ω |
2 |
|
O1B . |
|||
B ц |
O B |
||||||||
|
|
|
|
|
1 |
|
|
|
|
Уравнение (2.8) с учетом (2.9) – (2.13) представим в виде
|
|
|
|
|
|
|
|
|
|
|
|
a |
B вр |
a |
B ц |
a |
A вр |
a |
A ц |
a |
B[ A] вр |
a |
B[ A] |
|
|
|
|
|
|
ц
.
(2.12)
(2.13)
(2.14)
По полученным ранее кинематическим величинам определим модули линейных ускорений в выражении (2.14):
так как
ωOA
a |
A ц |
ω2 OA 152 5,3 1192,5 м/с2 |
; |
|
OA |
|
|
|
|
aA вр εOA OA 0 , |
|
const |
(движение звена OA равномерное); |
|
|
a |
B ц |
|
ω |
2 |
|
O B |
||
|
||
|
1 |
O1B 5,752
6,6
218,21
м/с |
2 |
|
;
|
a |
B[ A] ц |
ω2 |
AB 8,682 7,4 557,53 м/с2 . |
|
||
|
|
|
AB |
|
|
||
|
|
|
|
|
|
|
|
Вектор a A ц |
направлен от точки A к точке O . Вектор aB ц |
направлен от |
|||||
|
|
|
|
|
|
|
|
точки B к точке |
O1. Вектор aB[ A] ц направлен от точки B к точке A . |
||||||
|
|
|
|
|
|
|
|
Векторы aB вр и |
aB[ A] вр |
известны только по линиям действия. Опреде- |
|||||
лим их величины аналитическим способом.
36
Проведем перпендикулярно к звену |
AB координатную ось Bx и перпен- |
||||
дикулярно к неизвестному вектору |
|
|
|
координатную ось |
By |
|
a |
B[ A] вр |
|||
|
|
|
|
|
|
|
|
|
|
|
|
(рис. 2.12). Неизвестные векторы aB вр |
и |
aB[ A] вр |
направляем по линиям их |
||
действия условно. Спроецировав обе части уравнения (2.14) на оси Bx и By, получим
Bx : a |
B вр |
sin φ |
aц cosφ |
a |
A ц |
sin φ |
3 |
a |
B[ A] вр |
; |
|||||||||
|
|
|
1 |
|
B |
|
1 |
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
By : a |
B вр |
cosφ |
a |
B ц |
cosφ |
2 |
a |
A ц |
cosφ |
3 |
a |
B[ A] ц |
. |
|
|||||
|
|
1 |
|
|
|
|
|
|
|
|
|||||||||
(2.15)
Необходимые для вычислений углы
φ1
,
φ2
и
φ3
определяем по рис. 2.12:
φ |
9 |
|
, φ |
|
|
и φ |
|
|
|
2 |
81 |
3 |
28 . |
||||
1 |
|
|
|
|
|
|
Из второго уравнения системы (2.15) выразим
ленные ранее величины, получим его значение:
a |
B вр |
|
и, подставив опреде-
|
|
|
a |
B ц |
cos φ |
2 |
a |
A ц |
cos φ |
3 |
a |
B[ A] ц |
|
|
|
|
|
a |
|
|
|
|
|
|
|
|
|
|
|||||||
B вр |
|
|
|
|
cos φ |
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
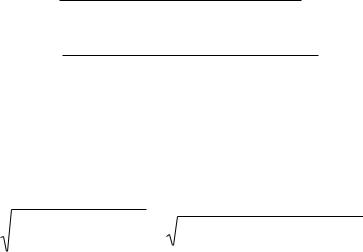
218,21 0,156 |
1192,5 0,883 557,53 |
1595,61 |
м/с |
2 |
. |
|||||||||
|
|
|
|
|
|
|
0,988 |
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Полученный знак «–» указывает, что направление вектора
|
|
a |
B вр |
|
было вы-
брано неправильно, следовательно, при построении данного вектора необходимо изменить его первоначальное направление на противоположное.
Определим модуль линейного ускорения точки B |
: |
|
|
|
|||||||||||
a |
|
|
a |
|
2 |
a |
|
2 |
|
2 |
|
2 |
1610,46 м/с |
2 |
. |
B |
B вр |
|
B ц |
|
1595,61 |
218,21 |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
8. Определим угловые ускорения звеньев AB и Из формулы (2.12) получим:
εO B |
aB вр |
|
1595,61 |
241,76 |
||
O1B |
|
6,6 |
|
|||
1 |
|
|
|
|||
|
|
|
|
|
|
|
O1B .
с-2 .
37