Материал: Источник теоретического материала
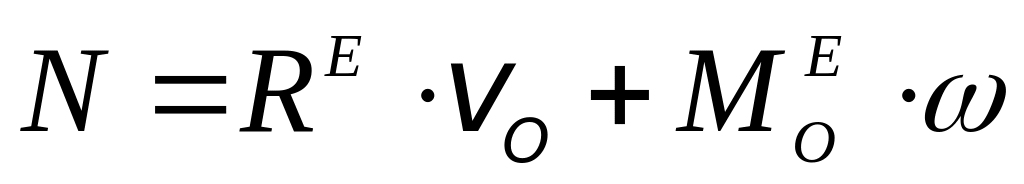 . (9.26)
Выражение (11.26) показывает, что мощность всех сил, приложенных к свободному твердому телу, равна сумме скалярных произведений главного вектора внешних сил на вектор скорости полюса О и главного момента этих сил относительно полюса О на вектор угловой скорости тела.
Работа всех сил, приложенных к свободному твердому телу может быть найдена по формуле (9.6): .
Лекция 9
Теорема об изменении кинетической энергии материальной точки. Теорема об изменении кинетической энергии механической системы. Случай абсолютно твердого тела.
Теорема об изменении кинетической энергии материальной точки
Найдем связь между изменением кинетической энергии материальной точки и работой сил, действующих на нее. Запишем основное уравнение динамики и умножим обе части этого уравнения скалярно на вектор скорости точки:
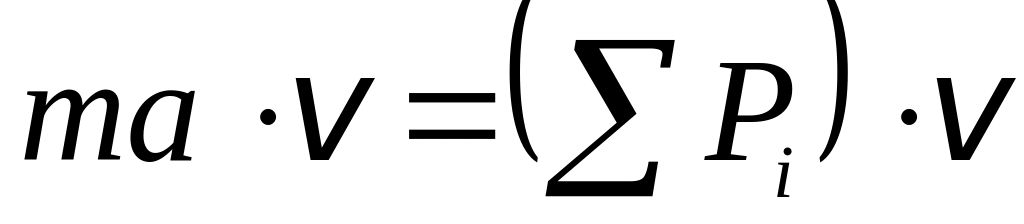 .
Так как
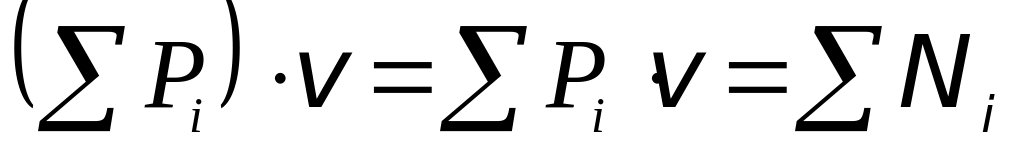 ,
где
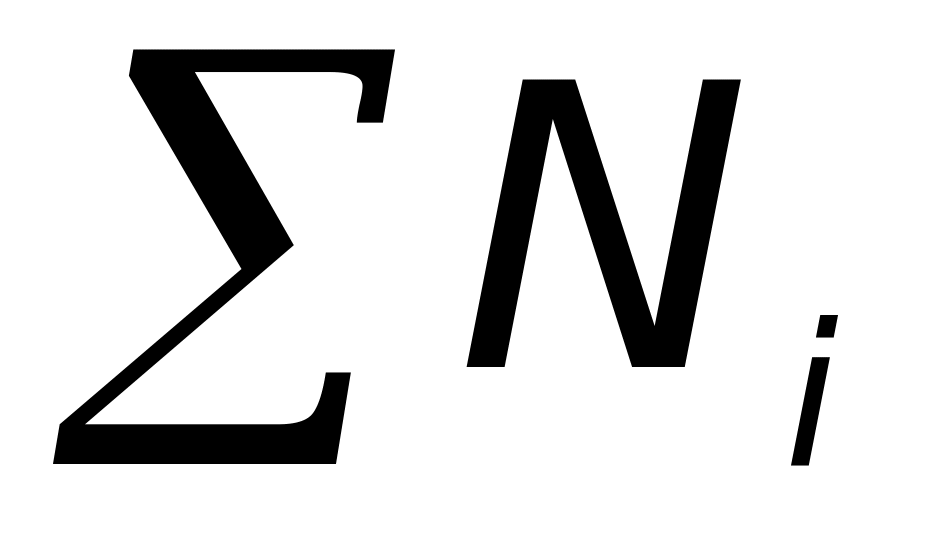 − сумма мощностей сил, приложенных к
точке, а
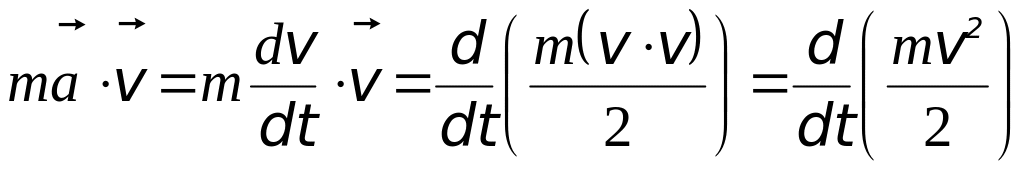 ,
то это выражение приобретает вид:
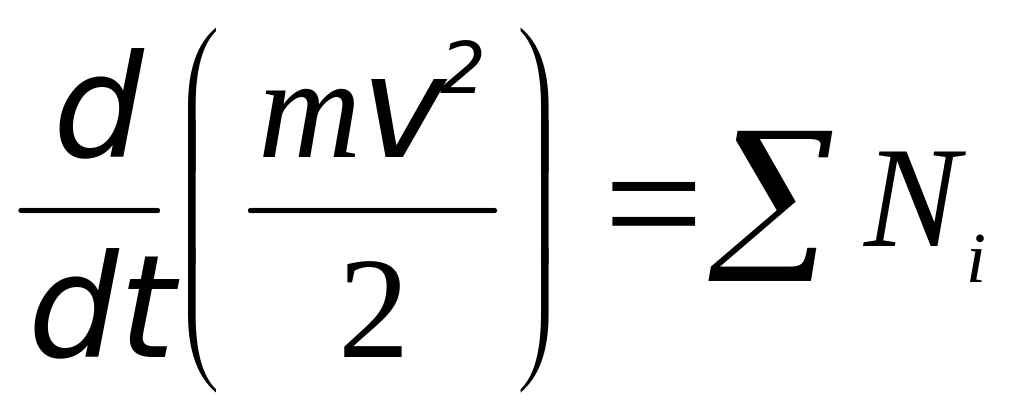 . (10.1)
Производная по времени от кинетической энергии материальной точки равна мощности сил, действующих на нее.
Умножим обе части равенства (10.1) на dt
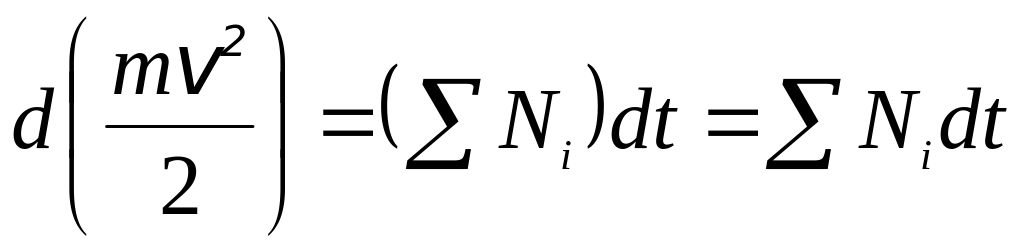
и проинтегрируем в пределах, соответствующих
начальному и конечному положениям точки
М 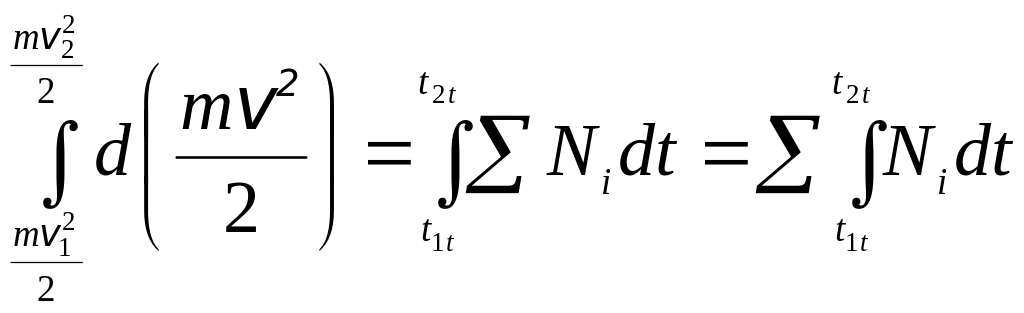 .
Отсюда 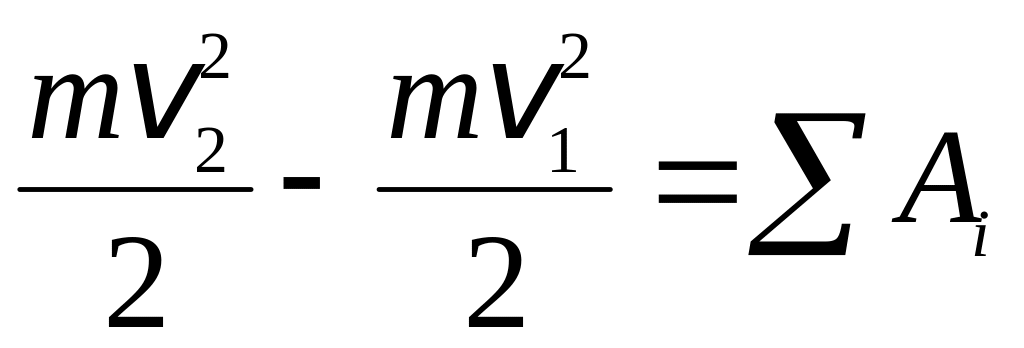 . (10.2)
Выражение (10.2) отражает смысл теоремы об изменении кинетической энергии материальной точки: изменение кинетической энергии материальной точки на некотором перемещении равно алгебраической сумме работ сил, действующих на нее, на том же перемещении.
Теорема об изменении кинетической энергии механической системы. Случай абсолютно твердого тела
Выявим зависимость между изменением
кинетической энергии механической
системы и работой сил, действующих на
нее. Для этого рассмотрим i-тую
точку Мi
механической системы массы mi,
к которой приложены равнодействующая
внешних
и внутренних
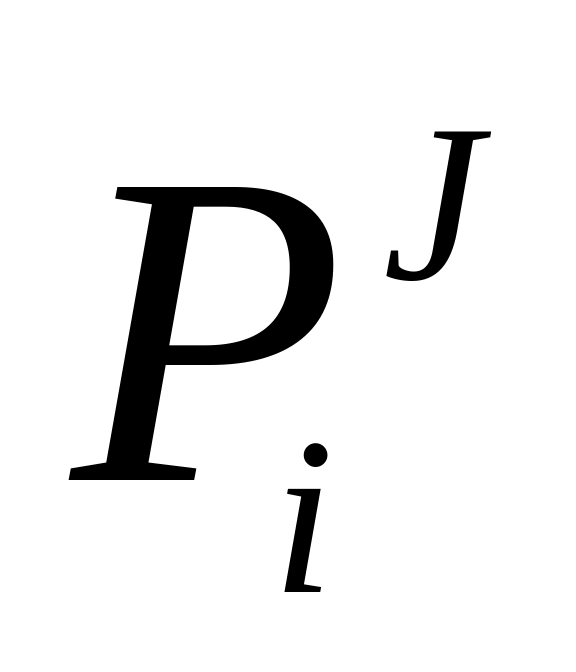 сил (рис. 10.1).
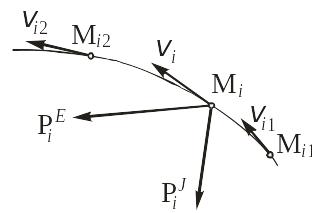
Рис. 10.1
Рассмотрим два момента времени: начальный t1 и конечный t2.
Пусть в эти моменты точка имела скорости
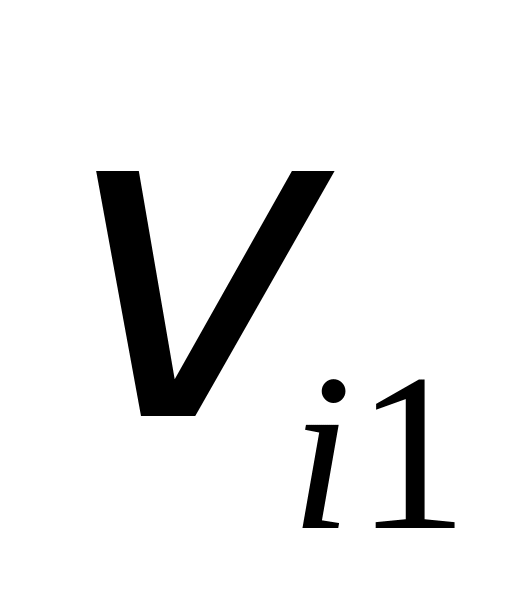 и
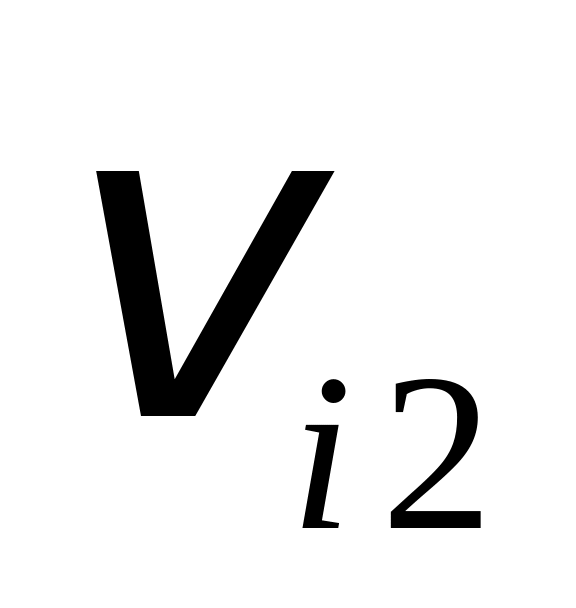 ,
соответственно. Для каждой точки
механической системы запишем теорему
об изменении кинетической энергии
(10.2):
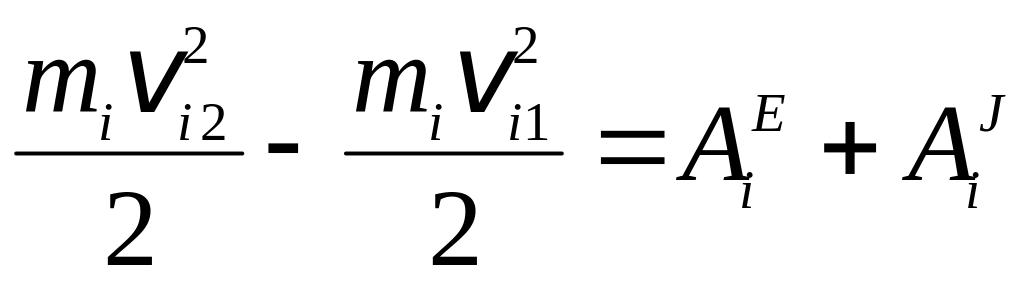 ,
(i=1,2,…,n), где
n − количество точек
системы,
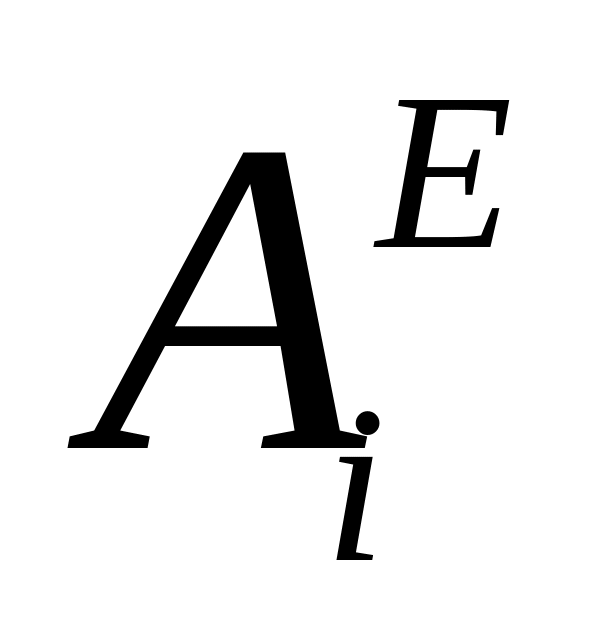 ,
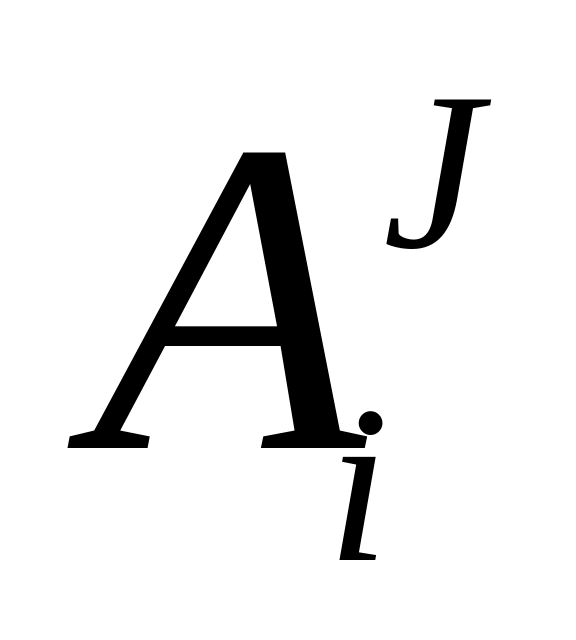 − работы внешней
и внутренней
сил.
Складывая почленно все эти равенства, имеем:
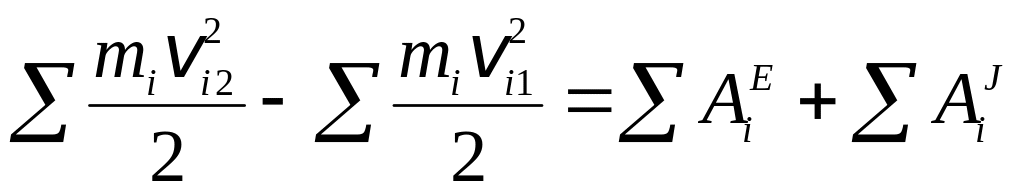 .
Учитывая выражение для кинетической энергии механической системы, получаем:
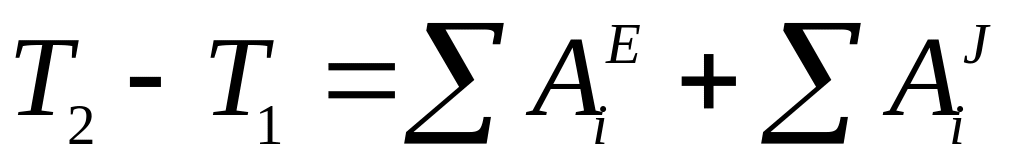 . (10.3)
Это выражение представляет собой математическую запись теоремы об изменении кинетической энергии механической системы: изменение кинетической энергии механической системы на некотором перемещении ее точек равно алгебраической сумме работ внешних и внутренних сил, приложенных к материальным точкам системы, на том же перемещении.
Как было установлено выше, сумма работ
всех внутренних сил, действующих на
точки твердого тела, равна нулю:
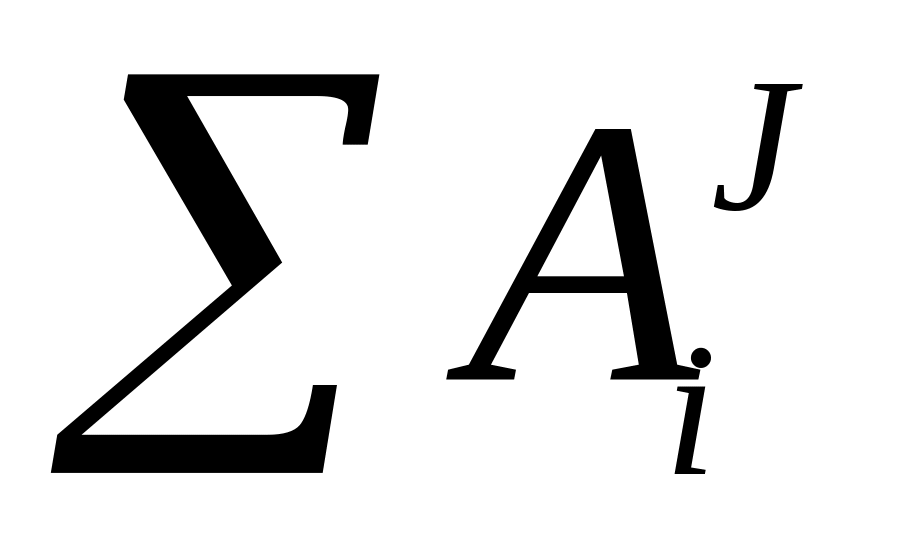 =0.
Поэтому для твердого тела выражение
(10.3) упрощается:
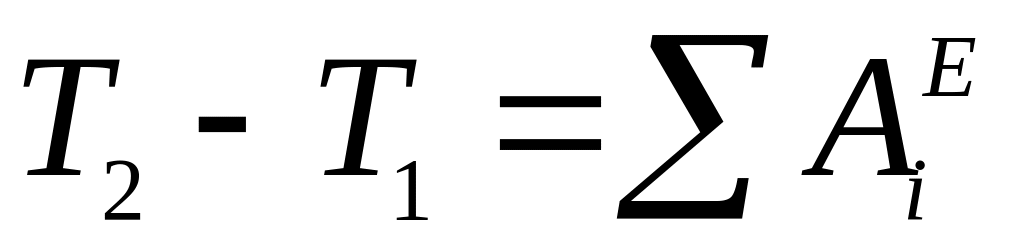 . (10.4)
Изменение кинетической энергии твердого тела на некотором перемещении равно алгебраической сумме работ внешних сил, приложенных к точкам тела, на том же перемещении.
Лекция 10
Принцип Германа-Эйлера-Даламбера для материальной точки. Определение главного вектора и главного момента сил инерции точек твердого тела. Определение динамических реакций опор твердого тела, вращающегося вокруг неподвижной оси.
Принцип Германа-Эйлера-Даламбера для материальной точки
При решении задач динамики несвободной материальной точки часто бывает удобно применять так называемый метод кинетостатики (принцип Германа-Эйлера-Даламбера). Суть этого метода состоит в следующем.
Рассмотрим материальную точку М массы
m, движущуюся под
действием некоторой системы сил
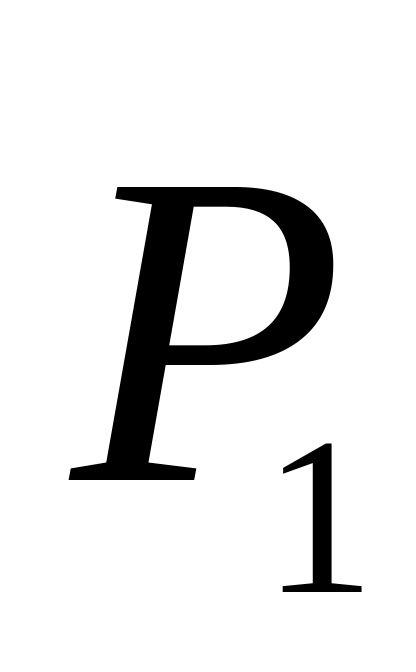 ,
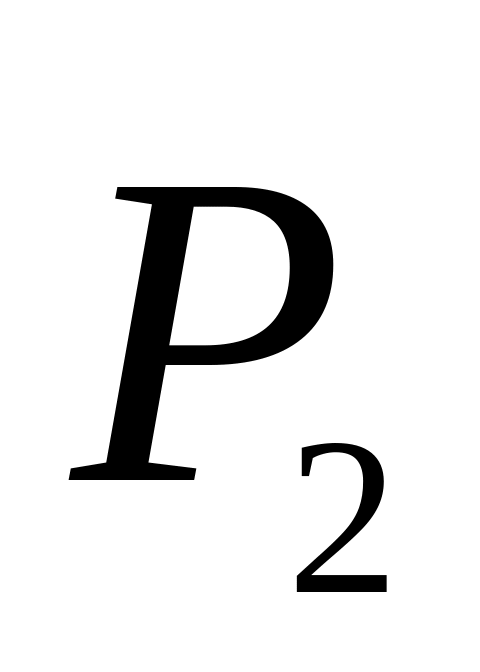 ,…,
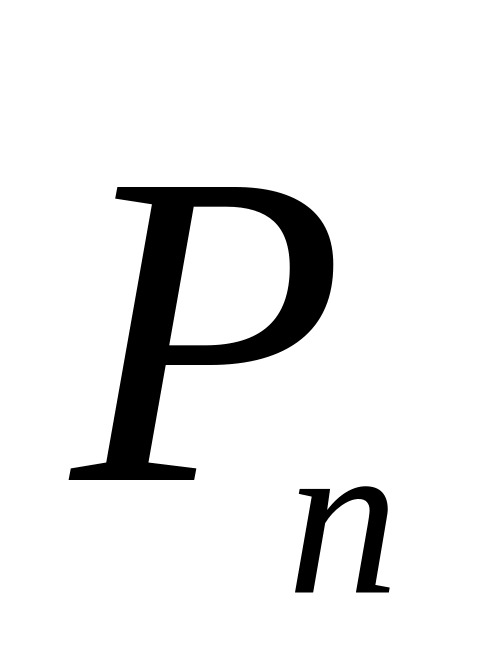 (среди этих сил могут быть как задаваемые
силы, так и реакции связей) с ускорением
(рис. 11.1).
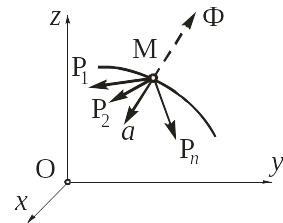
Рис. 11.1
Для этой точки запишем основное уравнение динамики:
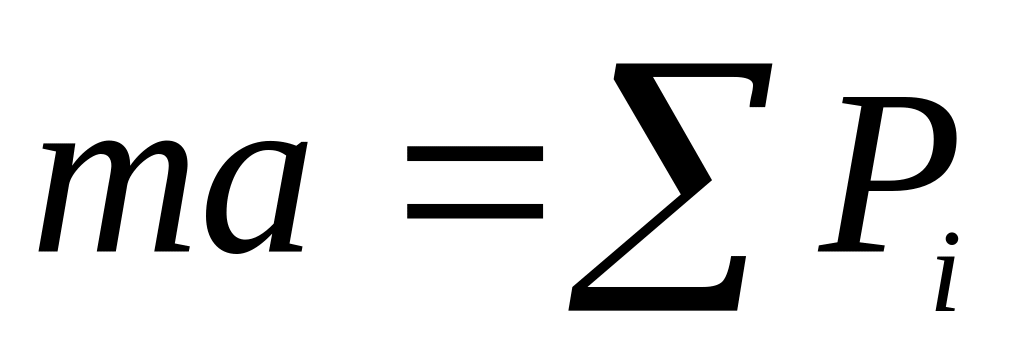 .
Перепишем это уравнение в виде 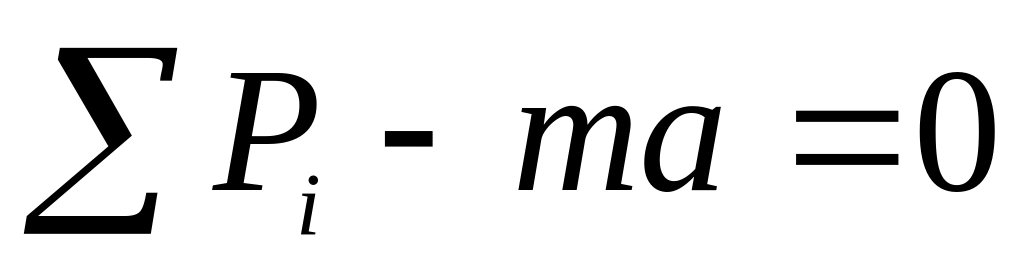 и
введем обозначение
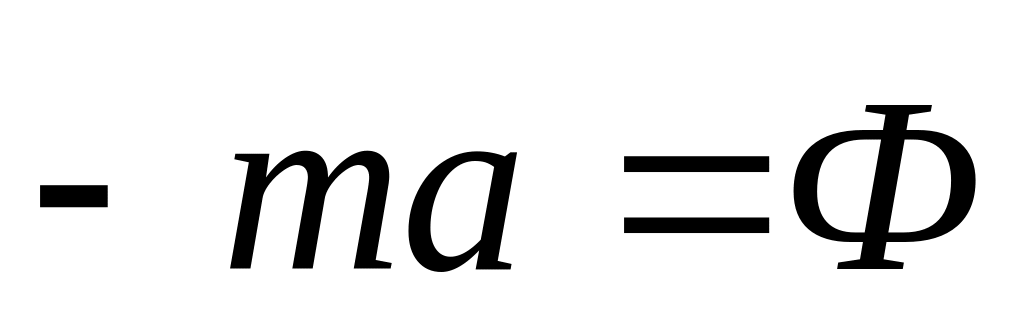 .
В результате получим: 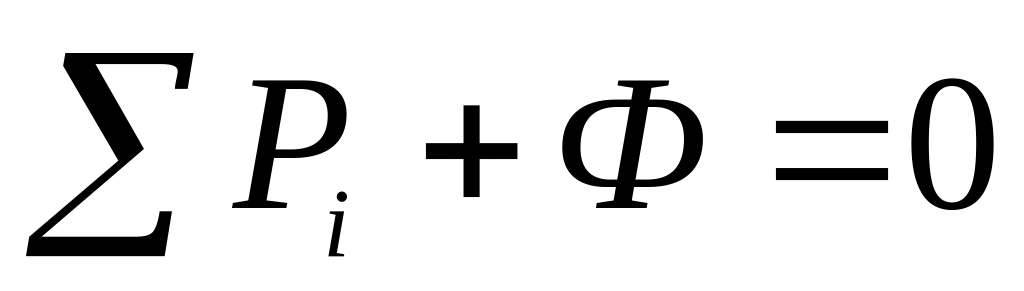 .
(11.1)
Вектор
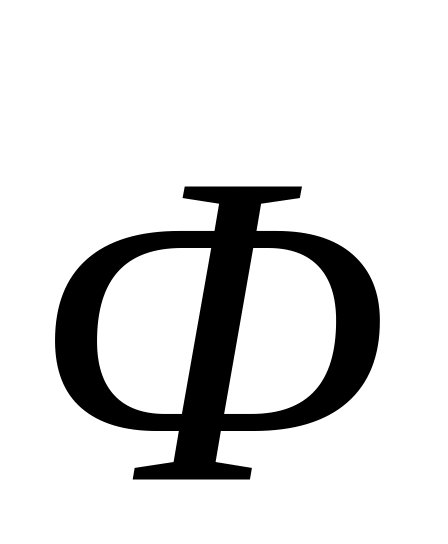 ,
равный по модулю произведению массы
точки на модуль ее ускорения и направленный
противоположно ускорению точки,
называется силой инерции.
На основании уравнения (11.1) можно утверждать, что при движении материальной точки в любой момент времени геометрическая сумма сил, действующих на нее, и силы инерции равна нулю.
Метод кинетостатики является формальным приемом, позволяющим записать уравнения динамики в виде уравнений равновесия, применяемых в статике.
При решении практических задач следует помимо действующих на материальную точку заданных сил и реакций связей условно приложить к ней силу инерции. Тогда суммы проекций сил , ,…, , на оси координат будут равны нулю.
Следует иметь в виду, что к материальной точке приложены только силы , ,…, , то есть задаваемые силы и реакции связи. Сила же инерции к точке не приложена. Она приложена к телу, сообщающему материальной точке ускорение.
Метод кинетостатики в ряде случаев позволяет упростить составление уравнений движения в динамике и получить удобное решение задач динамики точки.
Принцип Германа-Эйлера-Даламбера для механической системы
Рассмотрим несвободную механическую
систему, состоящую из n
материальных точек М1, М2,…,
Мn. Пусть к
i−той точке Мi
этой системы приложены
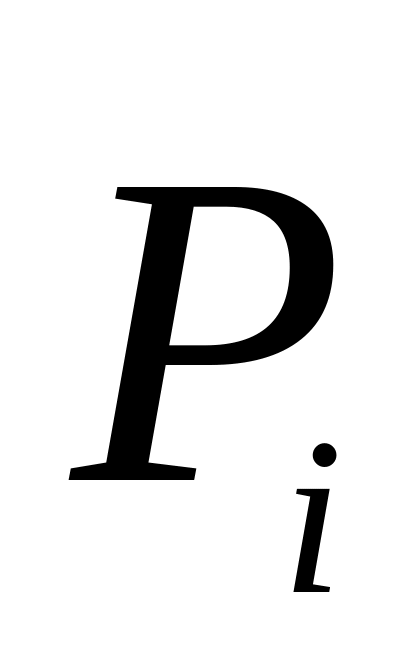 − равнодействующая задаваемых сил и
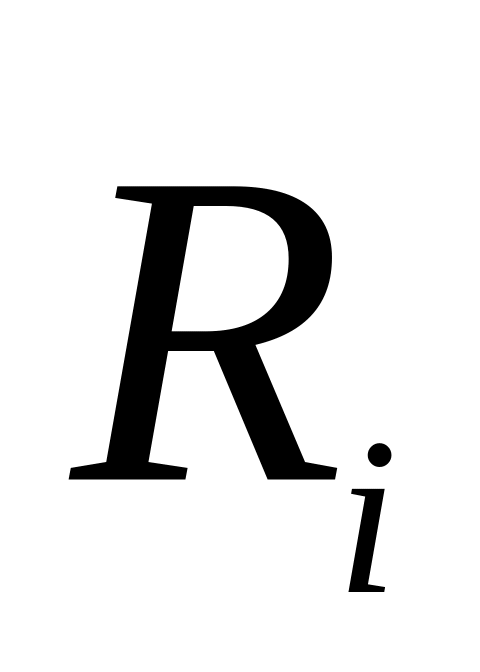 − равнодействующая реакций связей.
Согласно принципу Германа-Эйлера-Даламбера
для материальной точки:
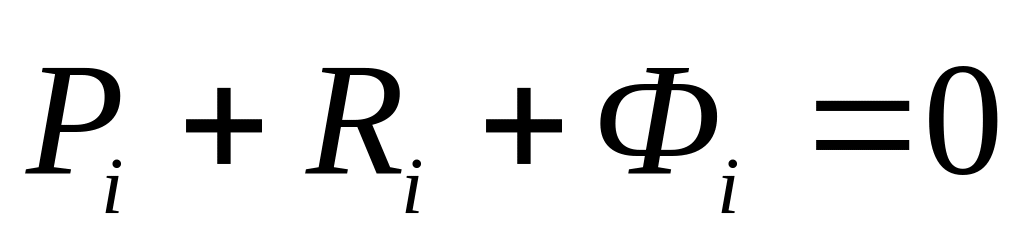 (i=1, 2,…, n),
(11.2)
где
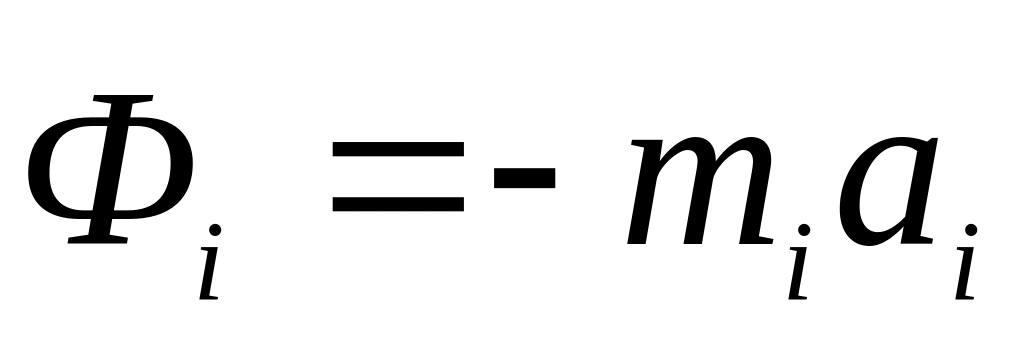 ,
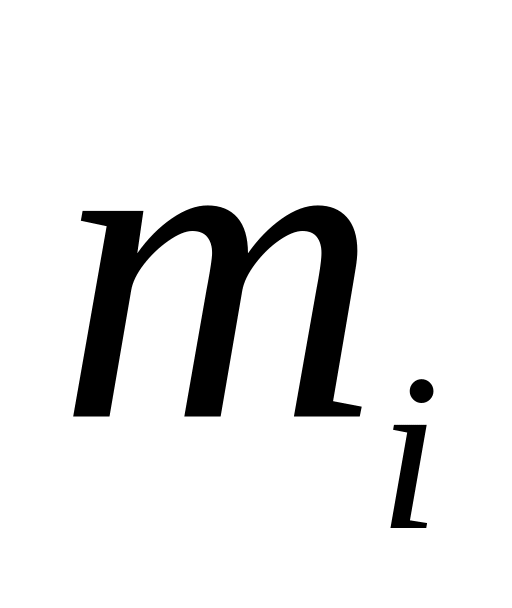 ,
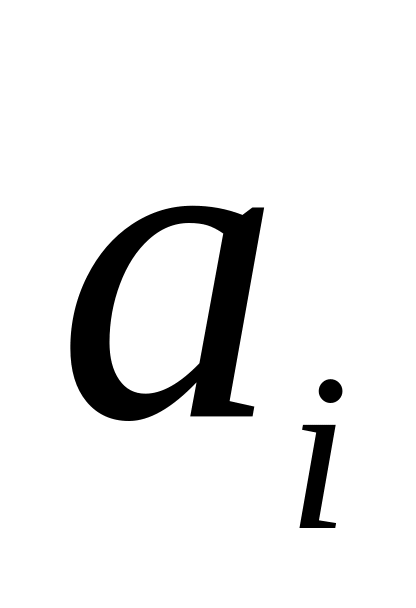 − сила инерции, масса и ускорение
материальной точки Мi.
Уравнение (11.2) выражает смысл принципа Германа-Эйлера-Даламбера для несвободной механической системы: при движении механической системы в любой момент времени геометрическая сумма равнодействующих задаваемых сил, реакций связей и силы инерции для каждой материальной точки несвободной механической системы равна нулю.
Складывая почленно все уравнения (11.2),
получаем:
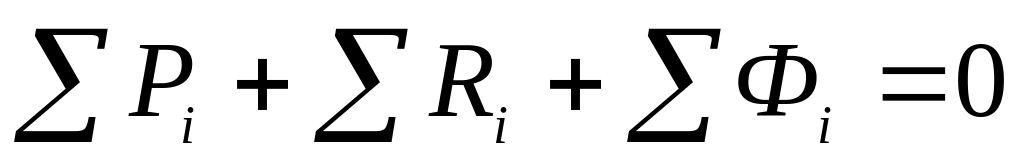 .
Первая сумма
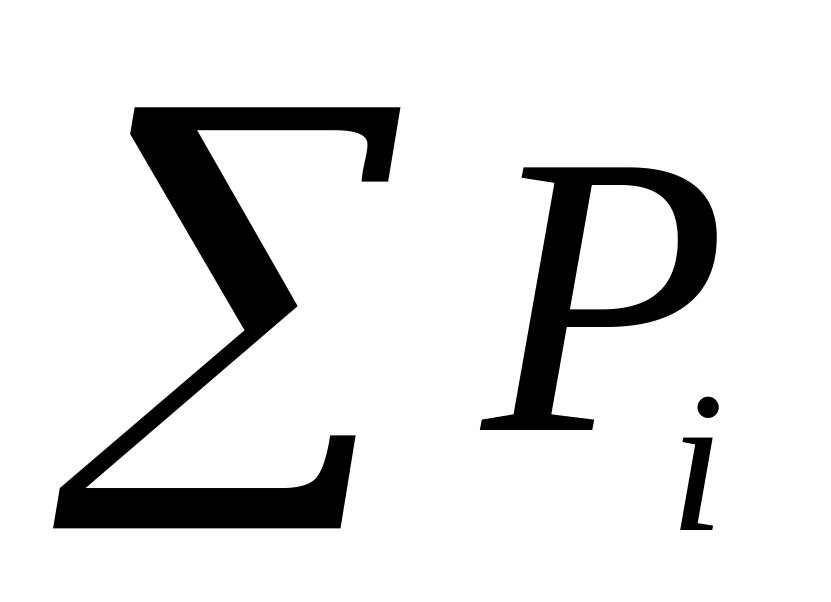 равна главному вектору
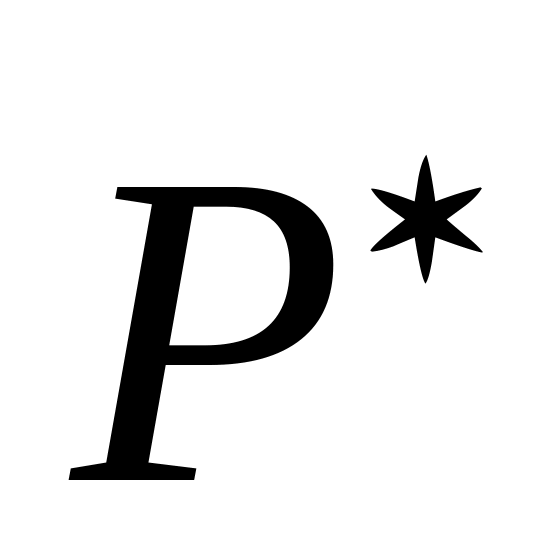 всех задаваемых сил, действующих на
систему. Вторая сумма
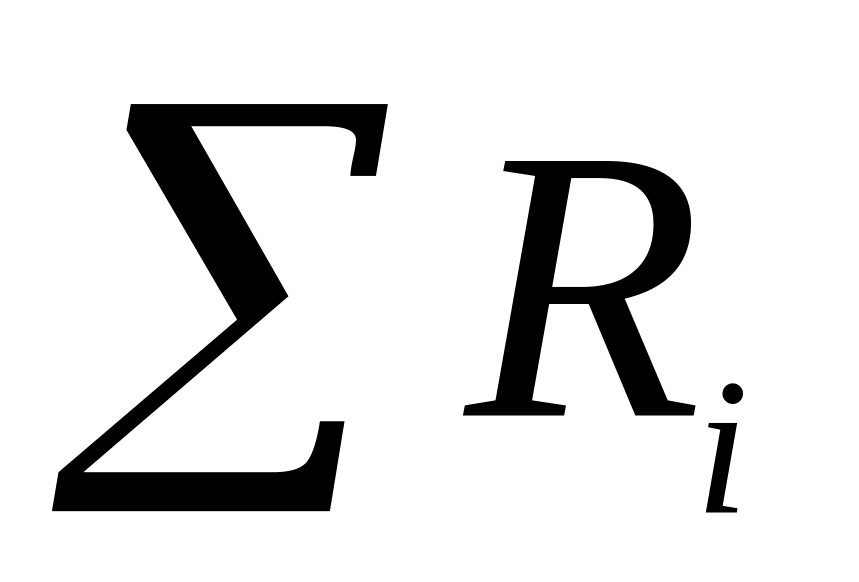 равна главному вектору
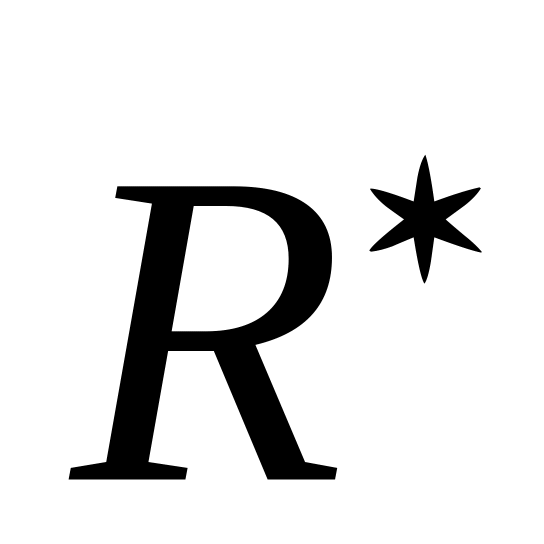 всех реакций связей, а третья − главному
вектору
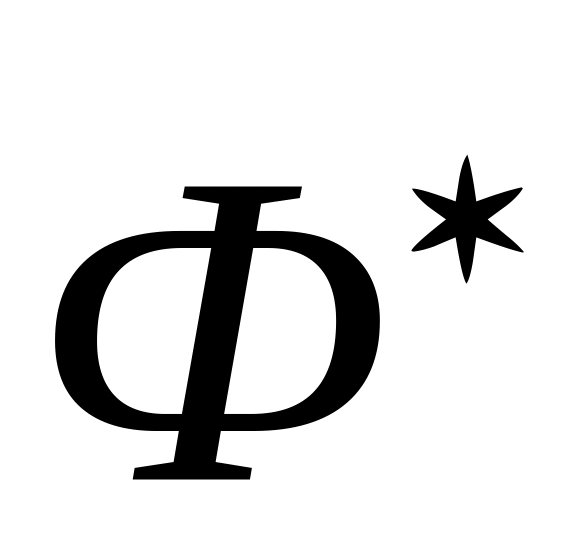 сил инерции всех материальных точек
системы.
С учетом этого можно записать 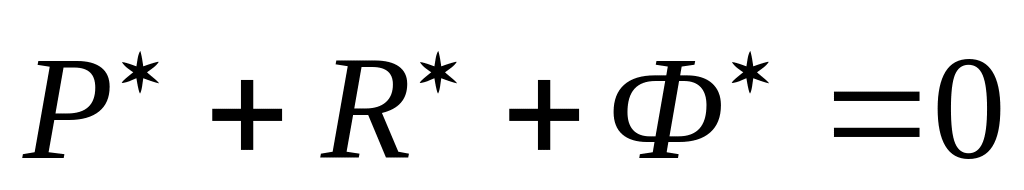 . (11.3)
Это уравнение свидетельствует о том, что в каждый момент времени геометрическая сумма главных векторов задаваемых сил, реакций связей и сил инерции материальных точек несвободной механической системы равна нулю.
Выберем произвольный полюс О,
проведем из него в каждую точку Мi
системы радиус-вектор
и умножим слева каждое из уравнений
(11.2) векторно на этот радиус-вектор: 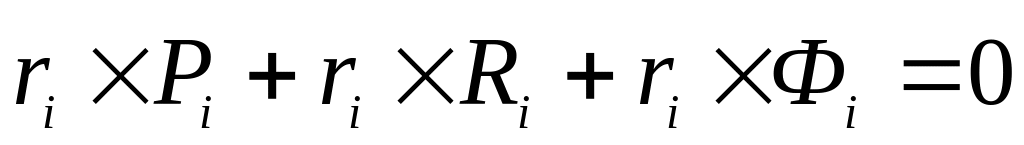 (i=1, 2,…, n).
Суммируя почленно эти уравнения, получаем:
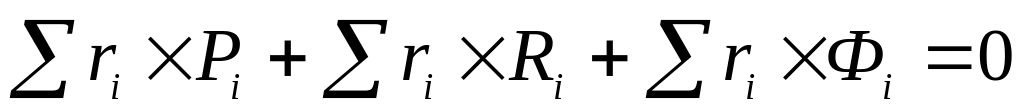 .
В этом выражении первая сумма
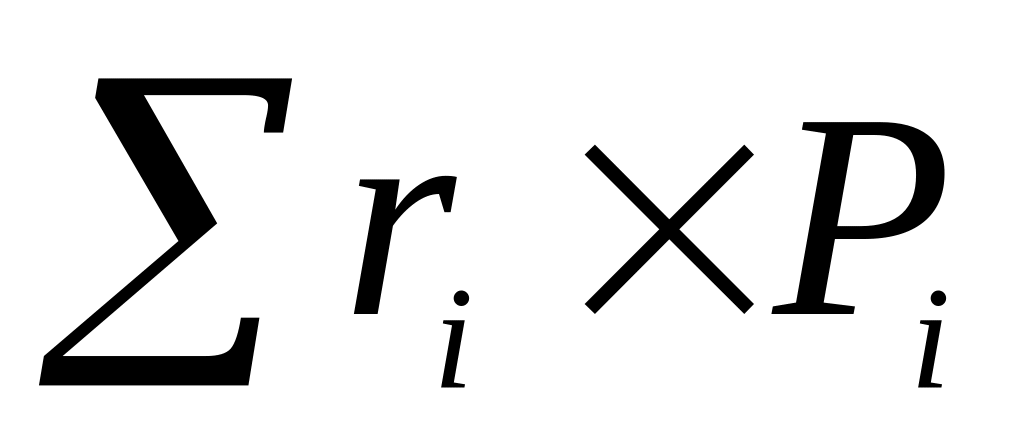 представляет
собой главный момент
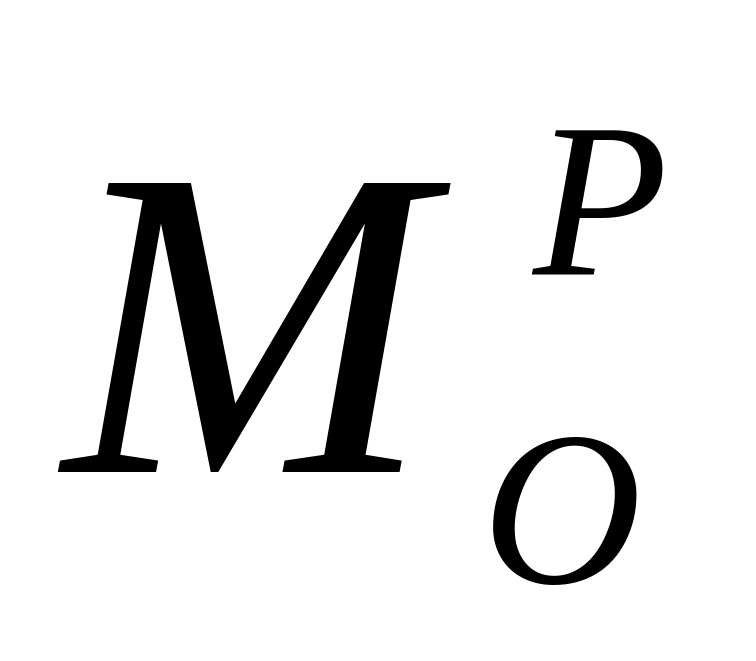 задаваемых сил относительно центра О,
вторая сумма
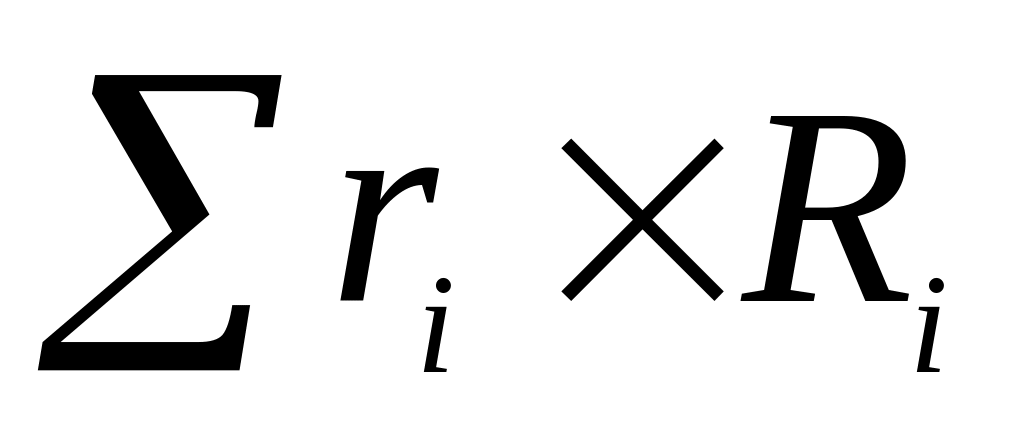 − главный момент
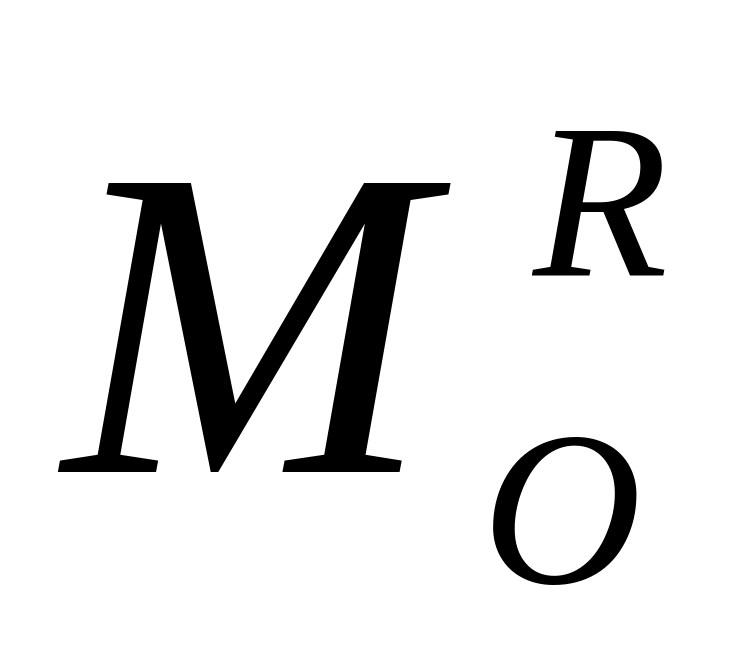 реакций связей относительно центра О,
а третья − главный момент
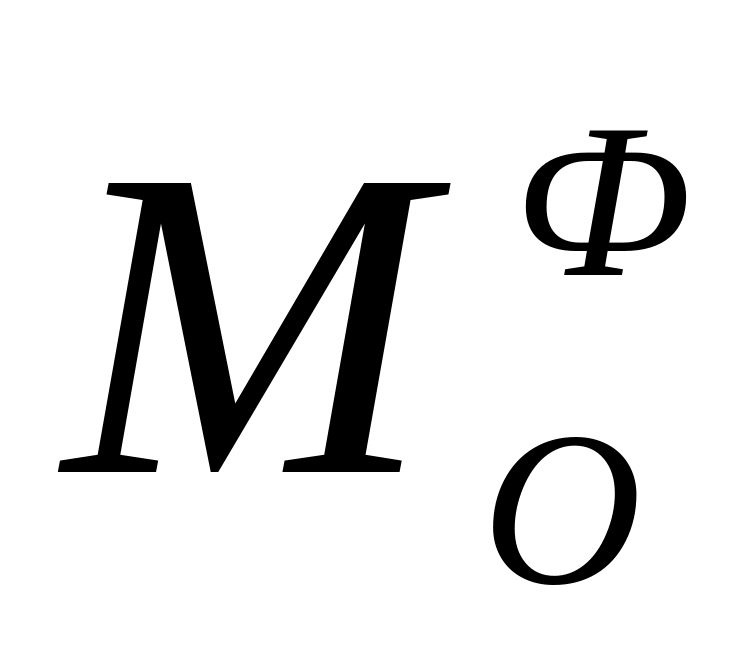 сил инерции относительно центра О.
Таким образом: 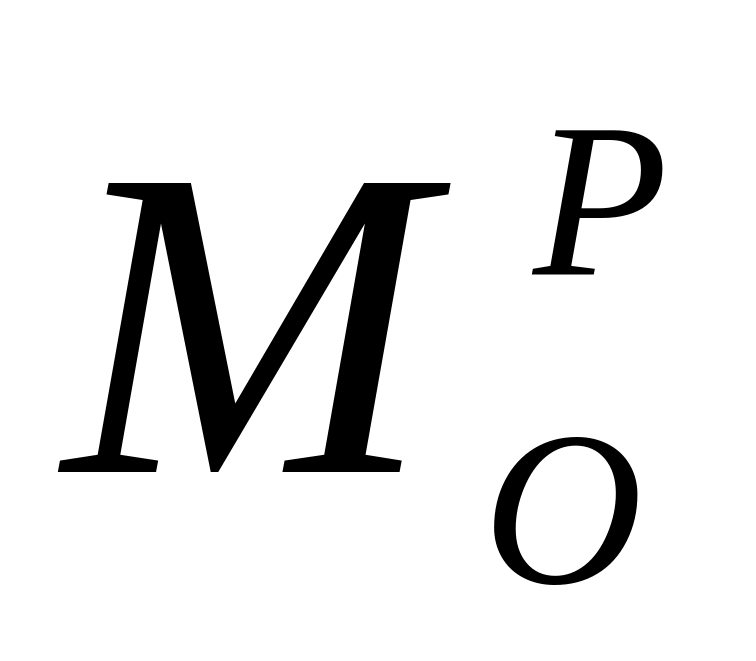 +
+
=0.
(11.4)
Выражение (13.4) показывает, что в каждый момент времени геометрическая сумма главных моментов задаваемых сил, реакций связей и сил инерции точек несвободной механической системы относительно произвольного неподвижного центра равна нулю.
Двум векторным уравнениям (11.3) и (11.4) соответствуют шесть уравнений в проекциях на оси координат:
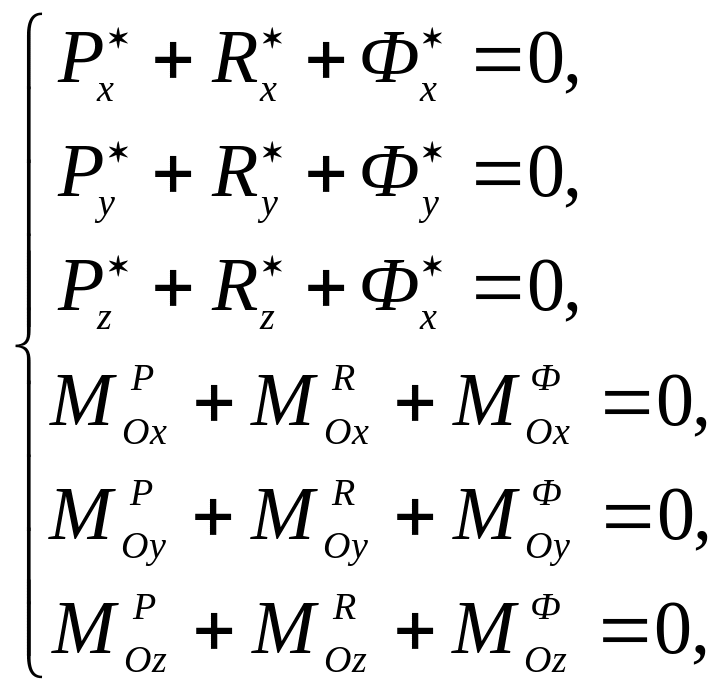 . (11.5)
Движение одного твердого тела полностью определяется этими уравнениями. Если же рассматривается движение системы твердых тел, то следует составить подобные уравнения для каждого из тел в отдельности.
Применение принципа Германа-Эйлера-Даламбера при решении задач о движении твердого тела во многом связано с необходимостью определять главный вектор и главный момент его сил инерции.
Определение главного вектора и главного момента сил инерции точек твердого тела
Главный вектор сил инерции точек твердого тела может быть найден обычным путем как геометрическая сумма сил инерции всех точек этого тела:
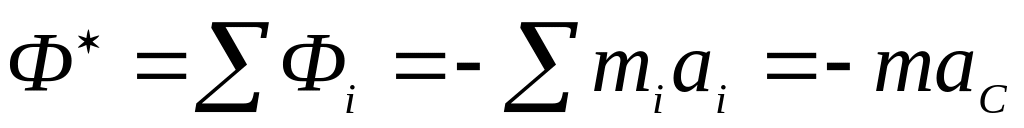 , (11.6)
где
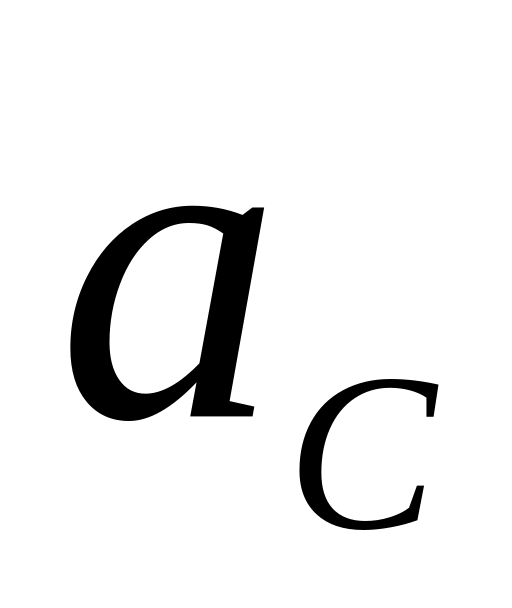 − ускорение центра масс С тела, m
− его масса.