Материал: Источник теоретического материала
Главный вектор сил инерции точек твердого тела по модулю равен произведению массы тела на модуль ускорения центра масс и направлен в сторону, противоположную ускорению его центра масс.
Жестко свяжем с телом систему координат Оxyz и спроецируем векторное уравнение (13.6) на оси этой системы. Тогда проекции главного вектора сил инерции на оси Оx, Оy и Оz:
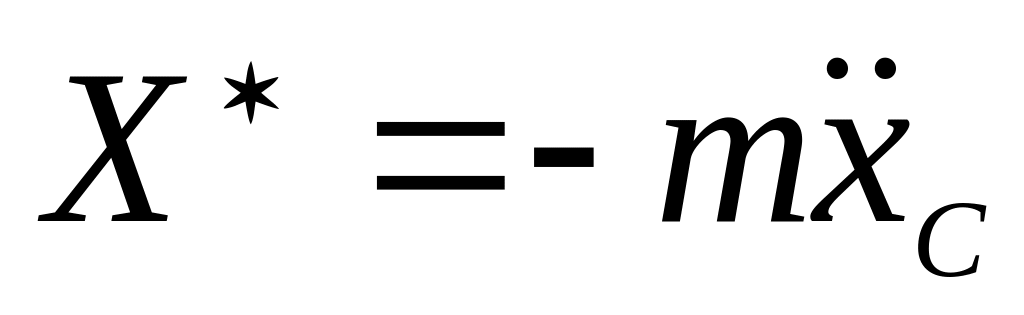 ,
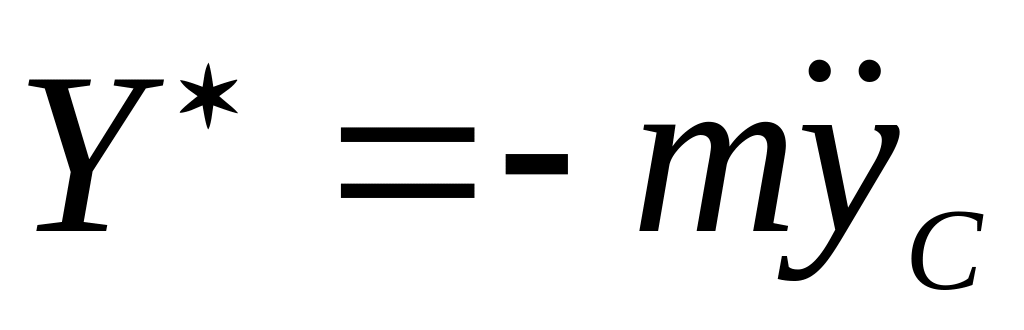 ,
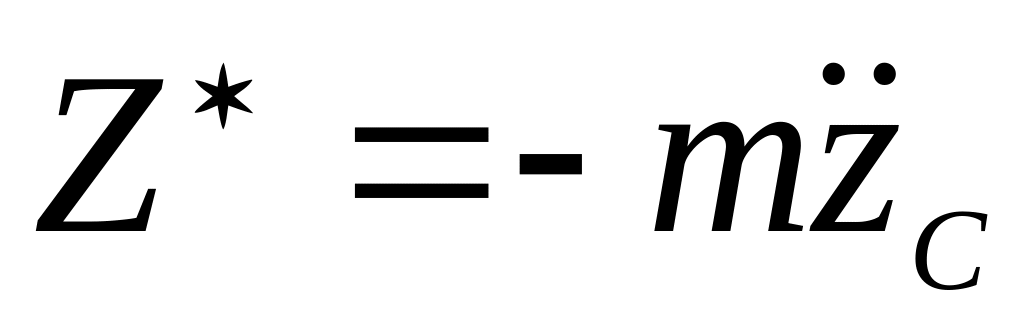 , (11.7)
где
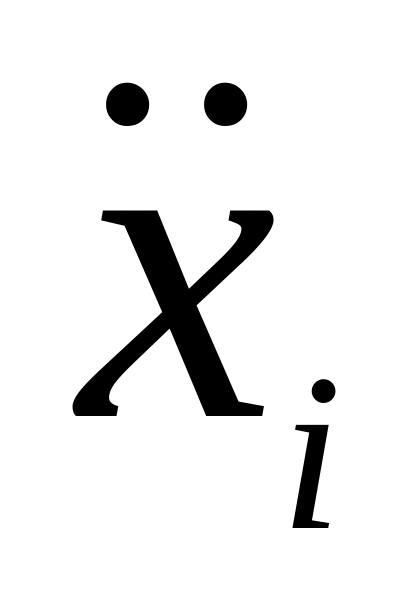 ,
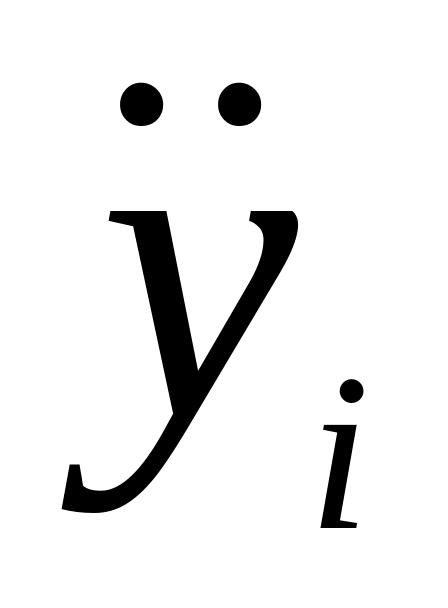 ,
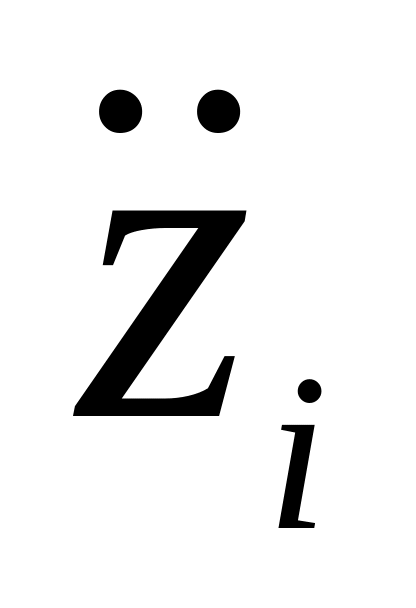 − проекции ускорения центра масс С тела
на оси координат.
Рассмотрим случай, когда точка О, являющаяся началом системы координат Оxyz, неподвижна, и перейдем к определению главного момента сил инерции твердого тела относительно этой точки:
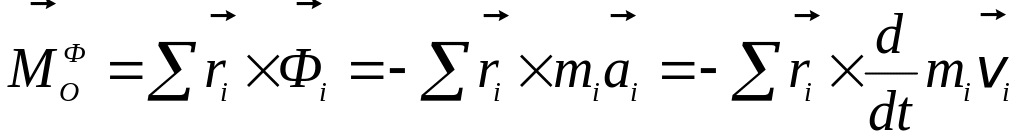 . (11.8)
Найдем производную по времени от
кинетического момента твердого тела
относительно центра О
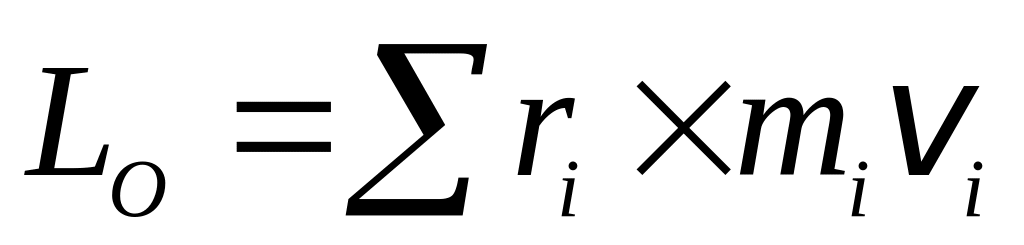 :
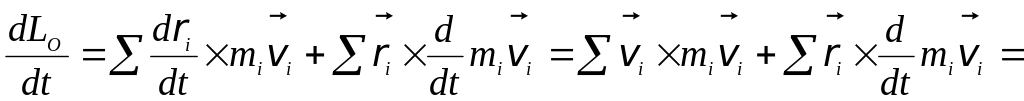
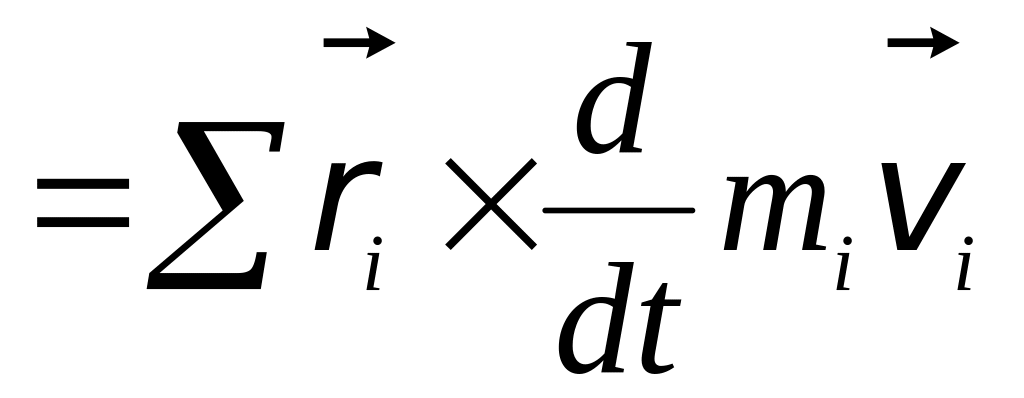 . (11.9)
Сравнивая (11.8) и (11.9), получаем:
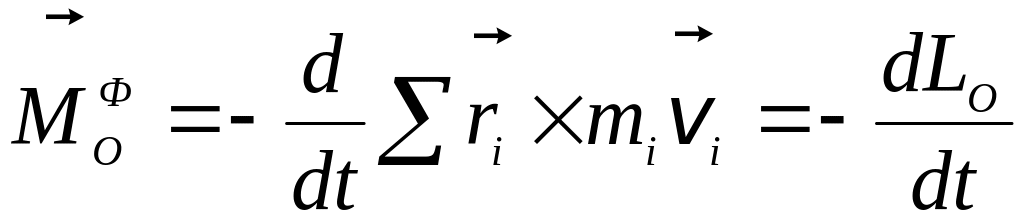 . (11.10)
Из курса кинематики известно, что если
некоторый вектор
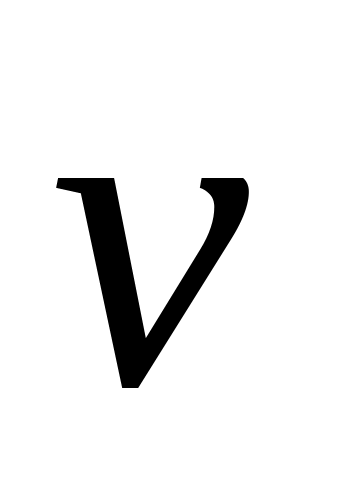 задан в подвижной системе координат,
то абсолютная производная по времени
от этого вектора определяется
формулой:
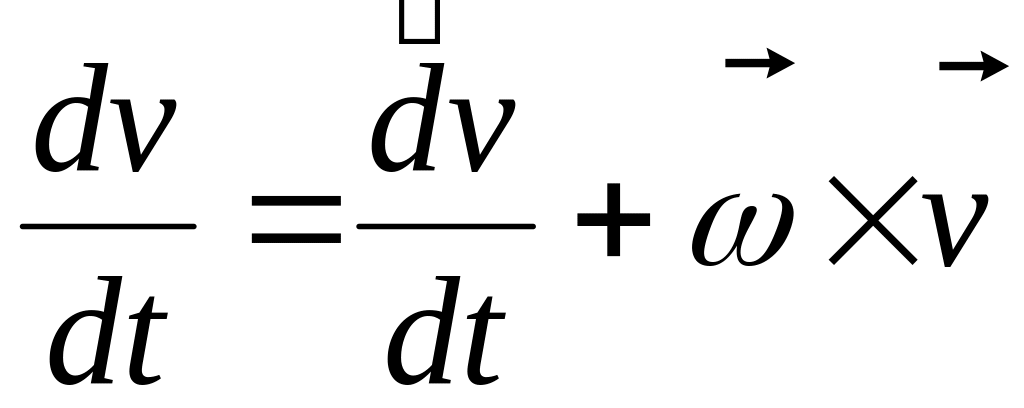 ,
(11.11)
где
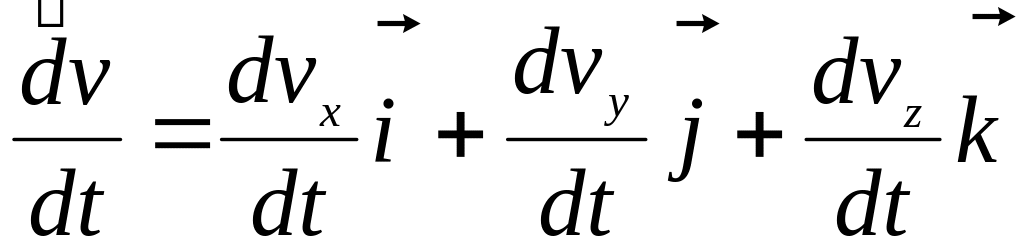 − относительная производная вектора
,
− угловая скорость подвижной системы
координат по отношению к неподвижной,
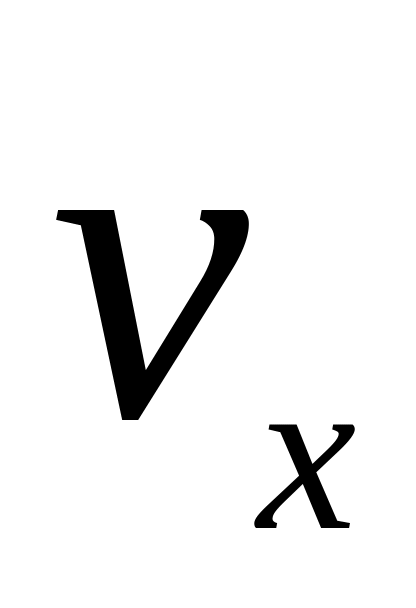 ,
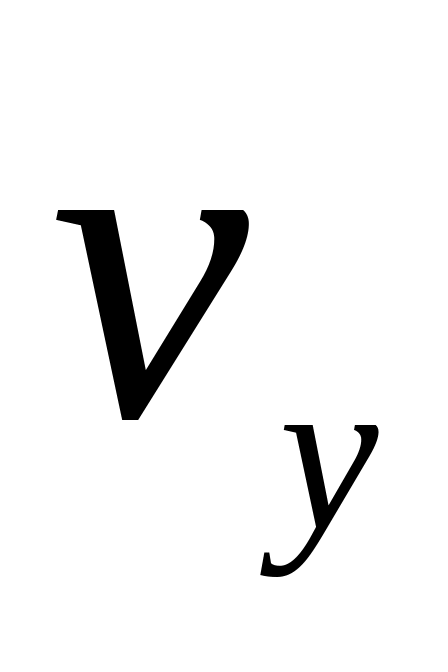 ,
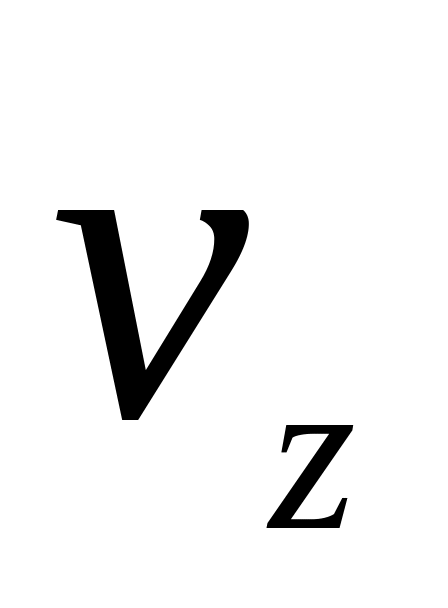 − проекции вектора
на оси подвижной системы координат.
Примем за полюс центр масс С тела и
перепишем выражение (11.10), используя
соотношение (11.11): 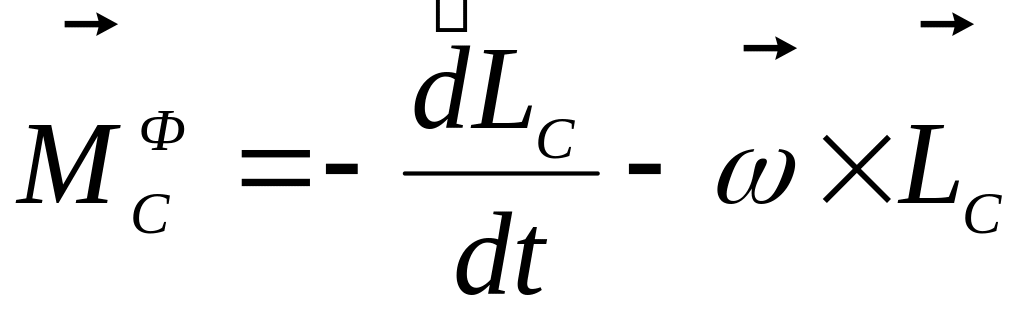 .
Кинетический момент тела можно записать
в матричной форме:
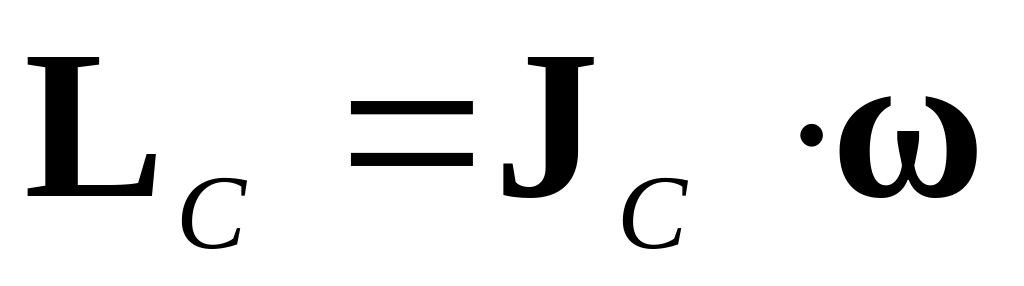 ,
где
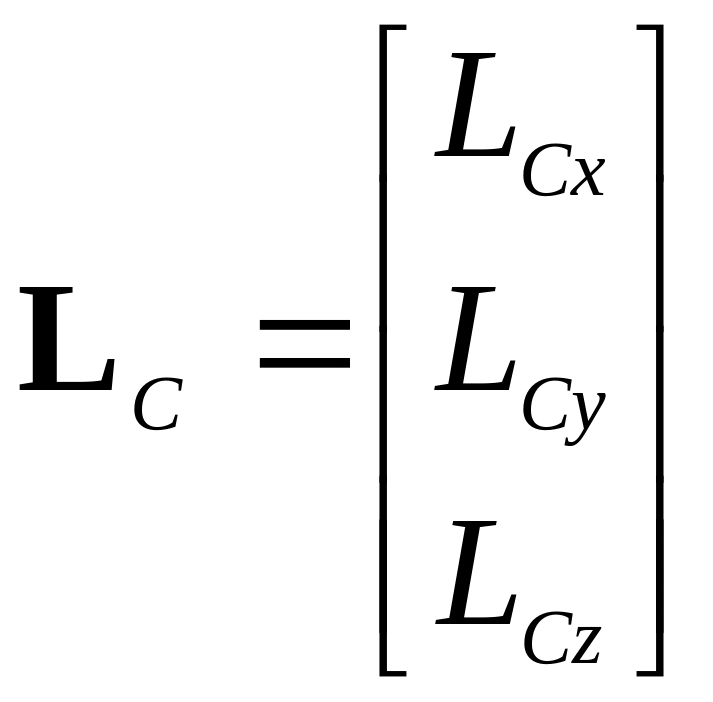 − матрица кинетического момента твердого
тела;
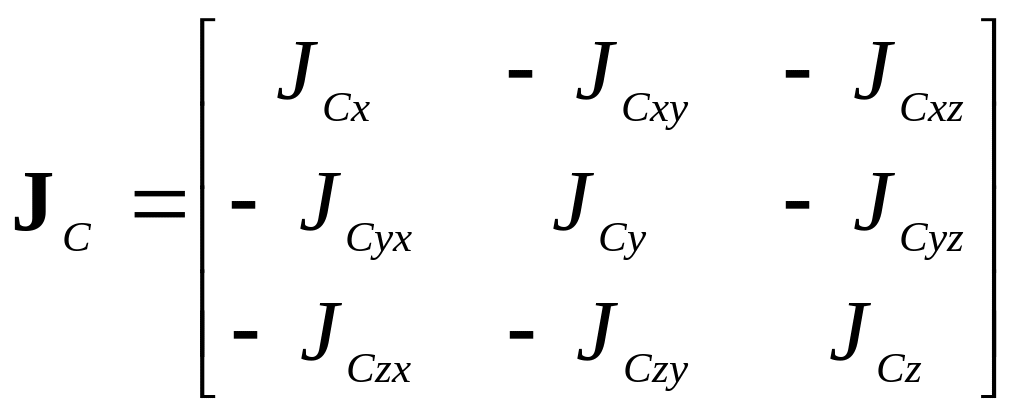 − тензор инерции тела относительно
центра масс;
− матрица угловой скорости тела.
Отсюда 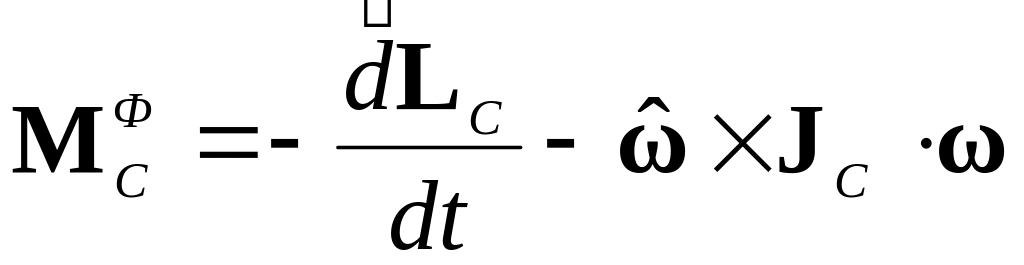 ,
где
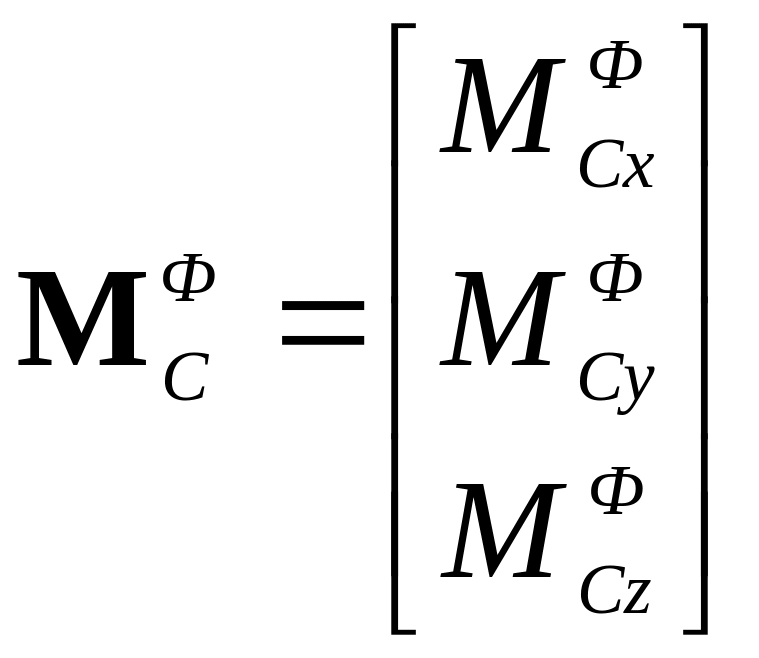 −
матрица кинетического момента тела
относительно центра масс;
–
кососимметричная матрица угловой
скорости тела.
Пусть система координат Cxyz
жестко связана с телом, тогда его тензор
инерции по отношению к этой системе с
течением времени не изменяется.
Следовательно 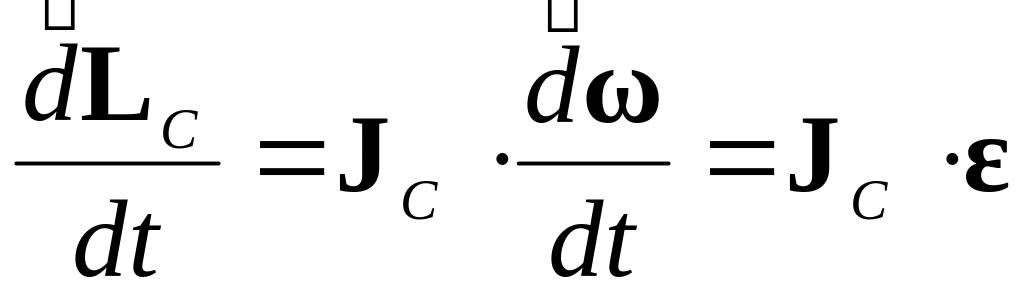 ,
где
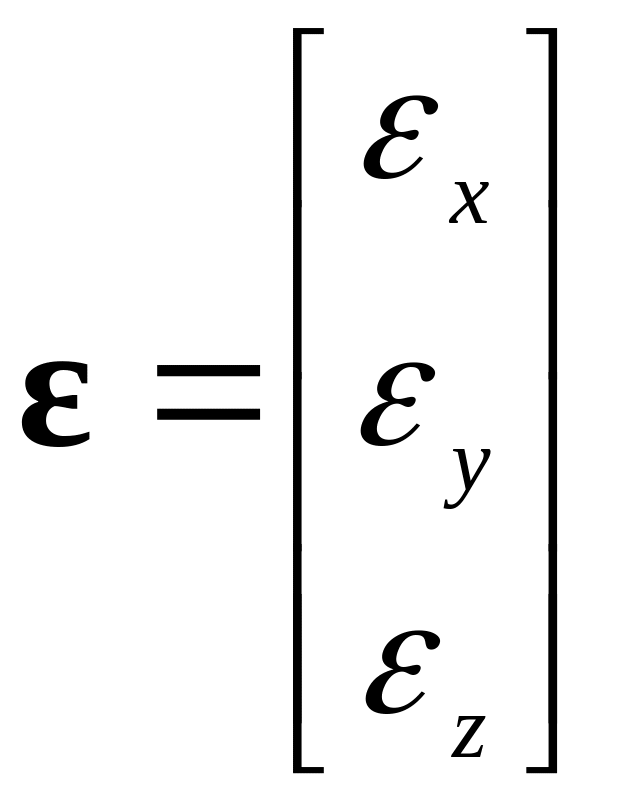 − матрица углового ускорения тела.
С учетом этого получаем: 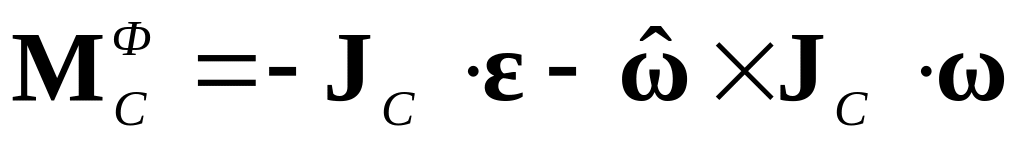 .
В развернутой форме:
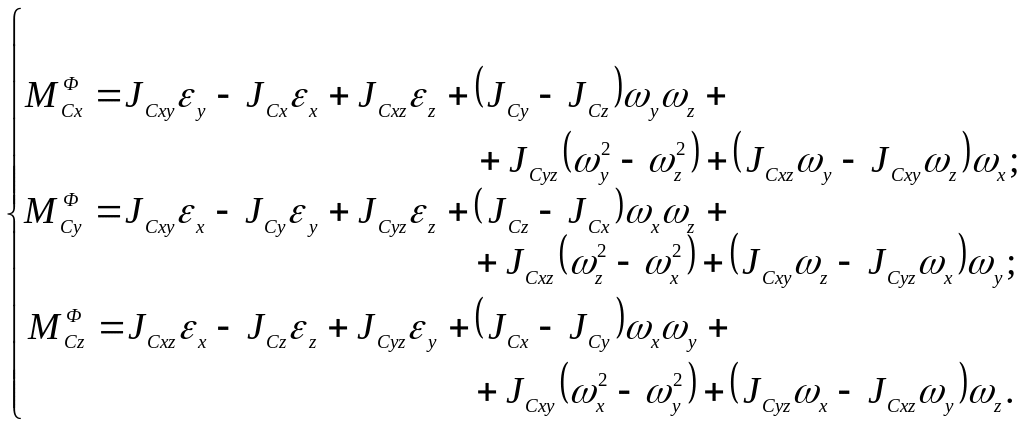 (11.12)
Формулы (11.7) позволяют определить проекции главного вектора сил инерции точек свободного твердого тела на оси подвижной системы координат, связанной с телом, а формулы (11.12) − проекции главного момента сил инерции на оси подвижной системы координат Сxyz.
Рассмотрим некоторые частные случаи.
Поступательное движение. При поступательном движении угловая скорость и угловое ускорение твердого тела равны нулю, это возможно, если проекции векторов и
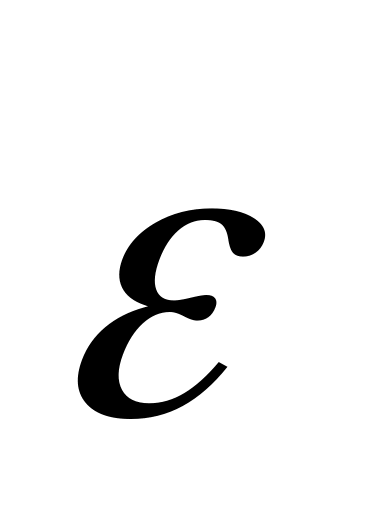 на оси произвольно выбранной системы
координат равны нулю (x=y=z=0
и x=y=z=0).
Из формул (11.12) вытекает, что в этом
случае главный момент сил инерции
обращается в ноль. Следовательно, при
поступательном движении силы инерции
точек твердого тела приводятся к
равнодействующей, приложенной к центру
масс тела и равной главному вектору
сил инерции (11.6):
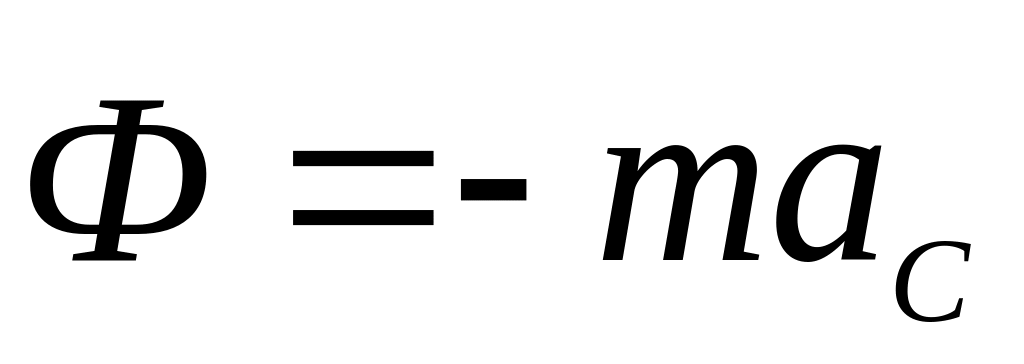 .
Модуль равнодействующей равен произведению массы тела на модуль ускорения его центра масс, а ее направление противоположно этому ускорению.
Вращение вокруг неподвижной оси. Совместим ось Oz системы координат Oxyz с осью вращения тела, а оси Ox и Oy жестко свяжем с ним. Так как векторы и
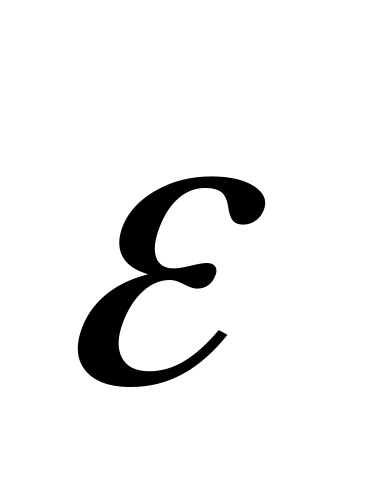 направлены вдоль оси Oz,
то их проекции на оси x
и y равны нулю:
x=y=0,
x=y=0,
а z=
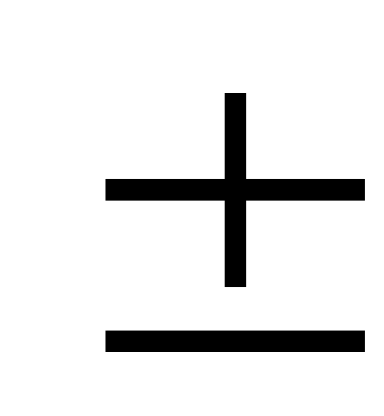 .
Подставляя эти значения в (11.12), получаем:
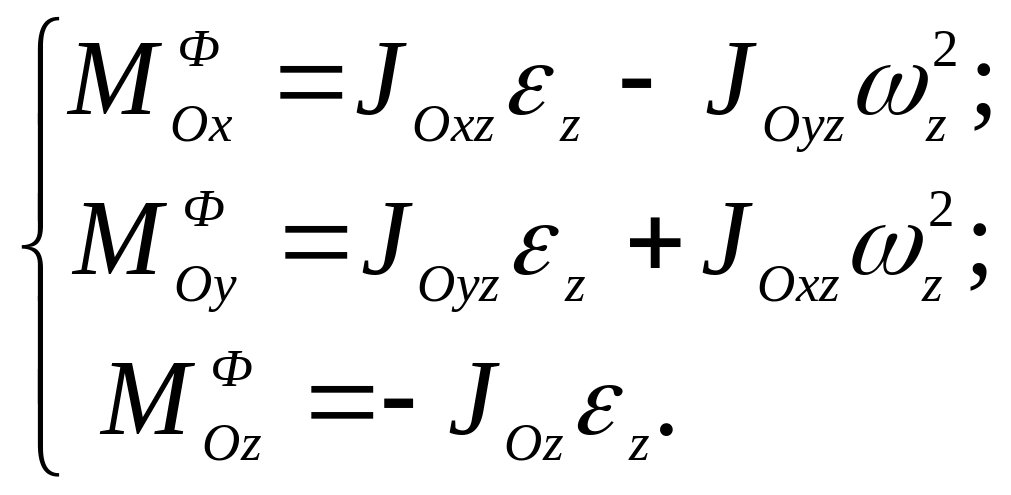 . (11.14)
Если центр тяжести тела не лежит на оси
вращения и, следовательно,
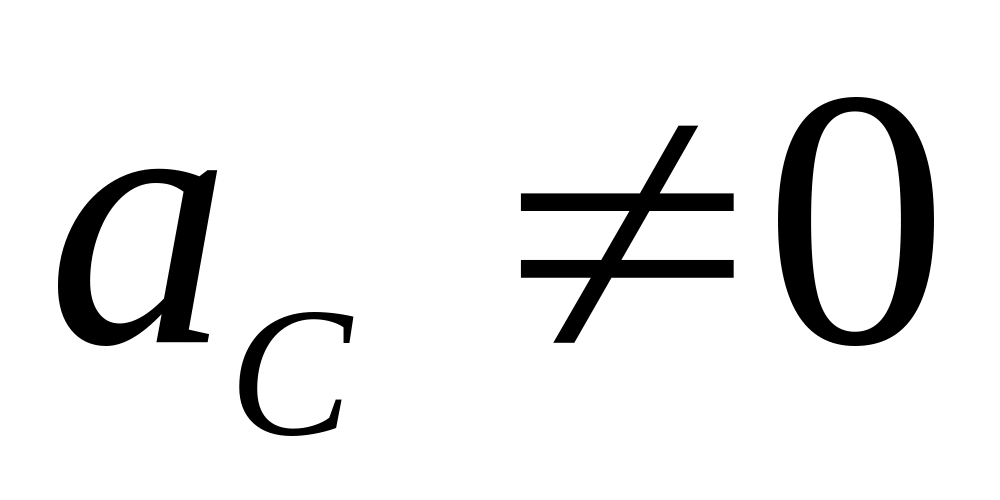 ,
то главный вектор сил инерции
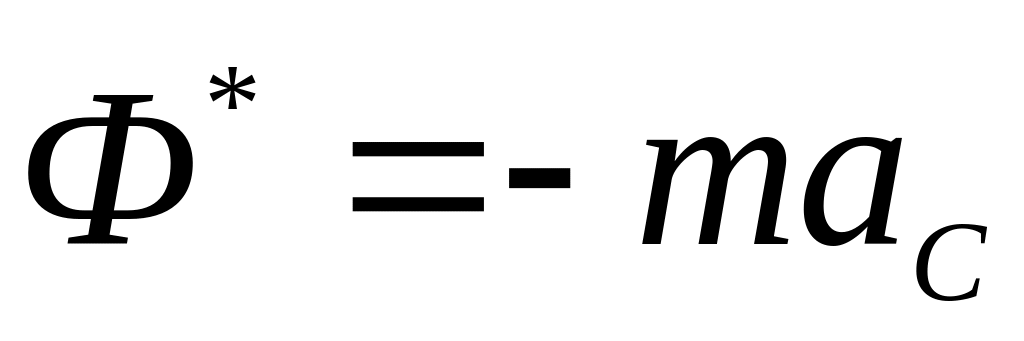 ,
а его проекции на оси подвижной системы
координат определяются по формулам
(11.7).
Плоское движение. Предположим, что ось Cz подвижной системы координат Сxyz перпендикулярна плоскости материальной симметрии тела, все точки которого движутся в плоскостях, параллельных этой плоскости. Пусть при этом оси Cx и Cy лежат в плоскости материальной симметрии. Плоское движение тела можно представить состоящим из поступательного движения вместе с центром масс С тела и вращения вокруг подвижной оси Сz, проходящей через центр масс.
Главный вектор сил инерции определяется по формуле (11.7) .
В силу материальной симметрии тела Jxz=Jyz=0. Кроме того, очевидно, что x=y=0, x=y=0. Тогда из формул (11.12) находим проекции на оси подвижной системы координат главного момента сил инерции:
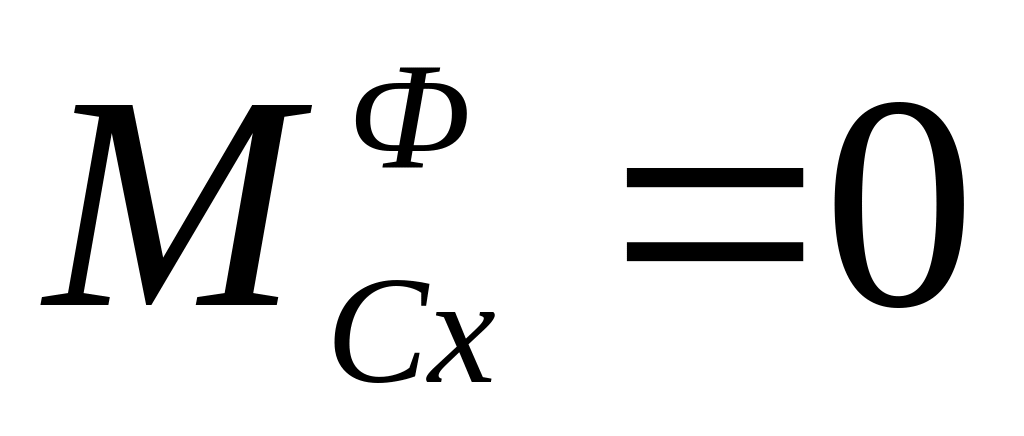 ,
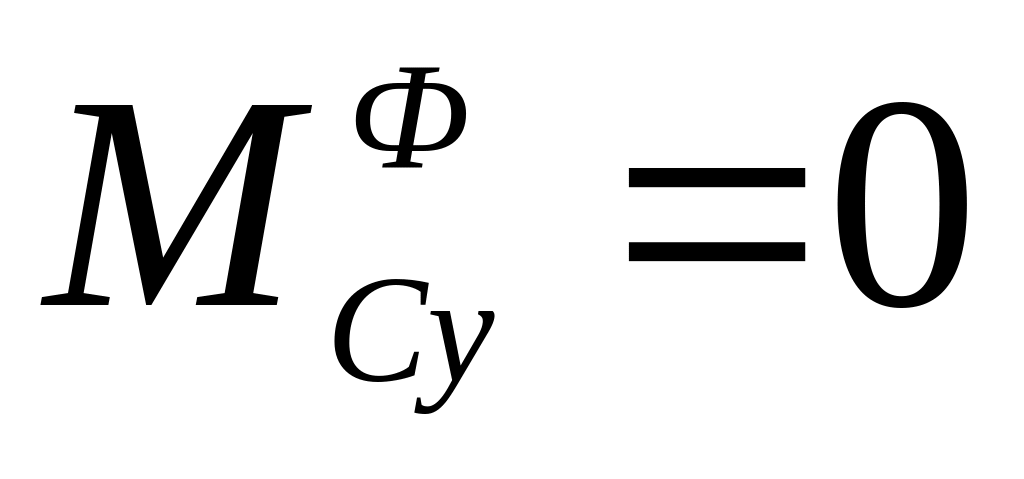 ,
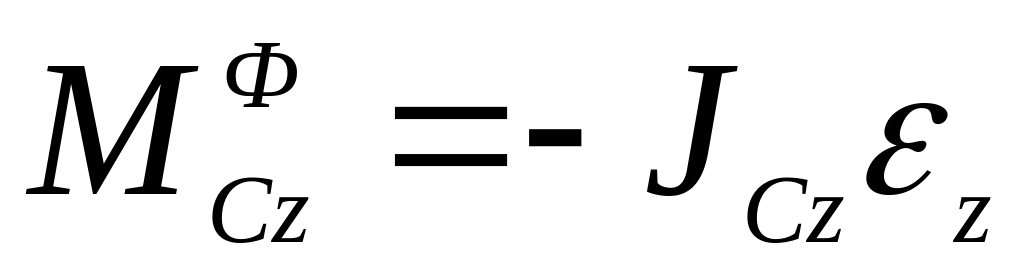 .
(11.15)
Определение динамических реакций опор твердого тела, вращающегося вокруг неподвижной оси
Рассмотрим твердое тело массы m,
которое под действием некоторой системы
внешних сил
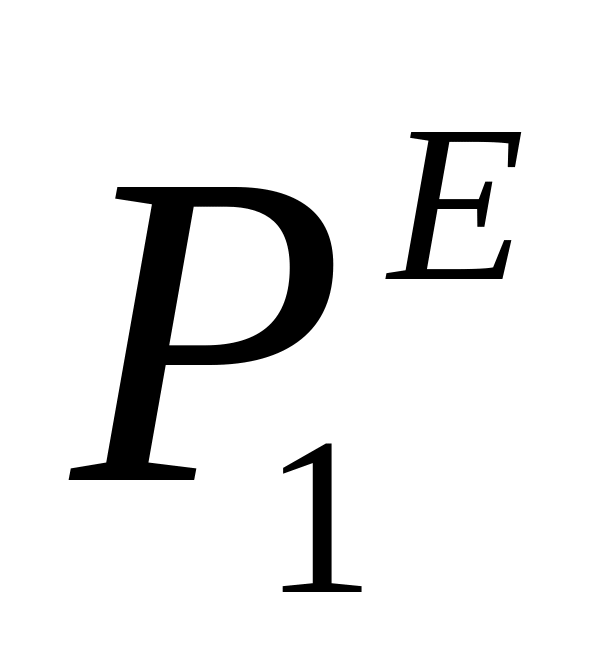 ,
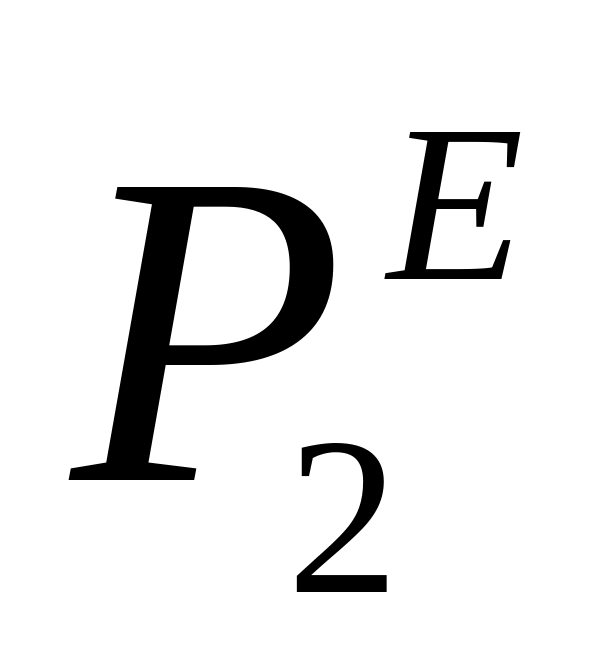 ,…,
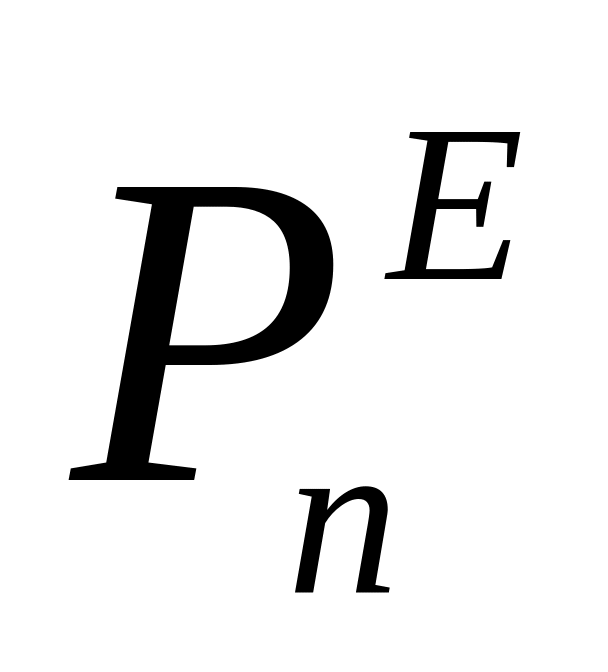 неравномерно вращается вокруг неподвижной
вертикальной оси Az
(рис. 13.2). Будем считать, что в данный
момент времени тело имеет угловую
скорость и
угловое ускорение .
Поставим перед собой задачу определить
опорные реакции
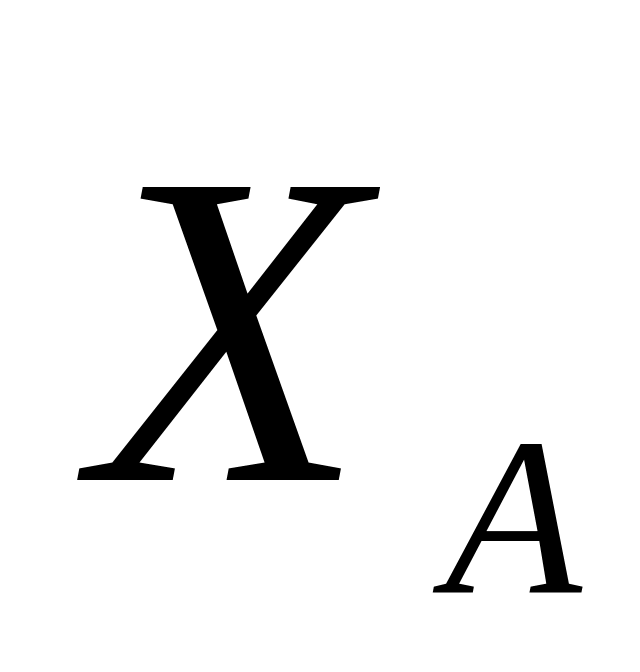 ,
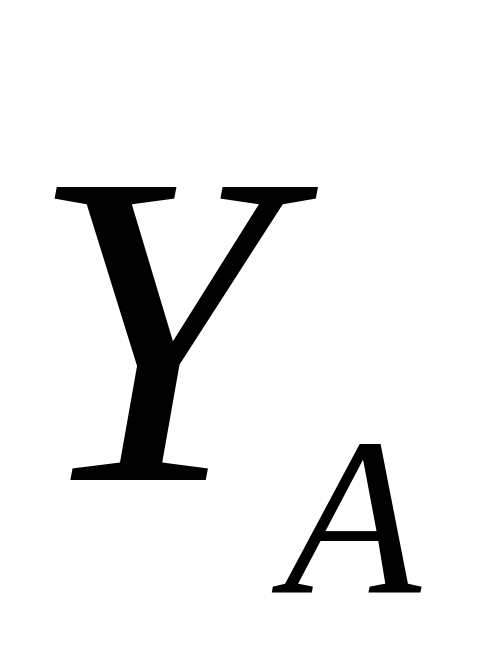 ,
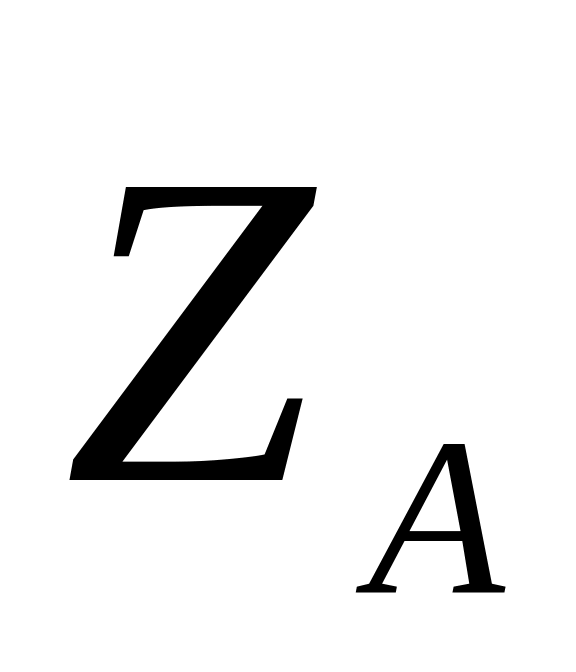 подпятника А и
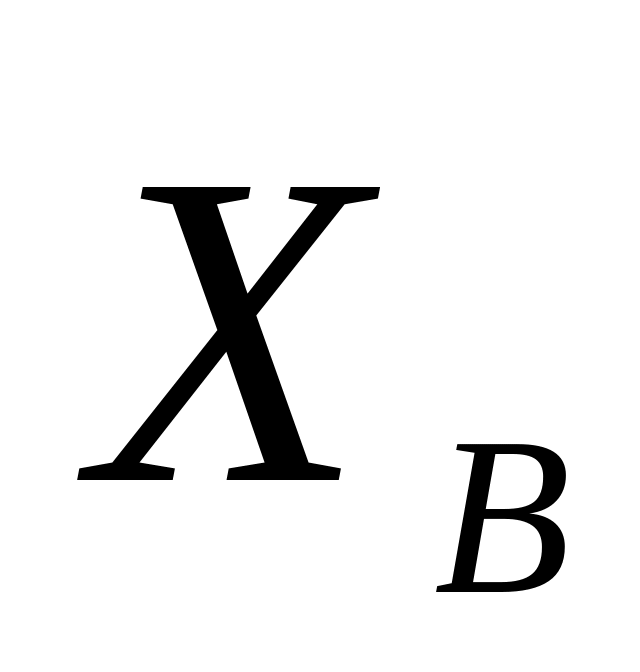 ,
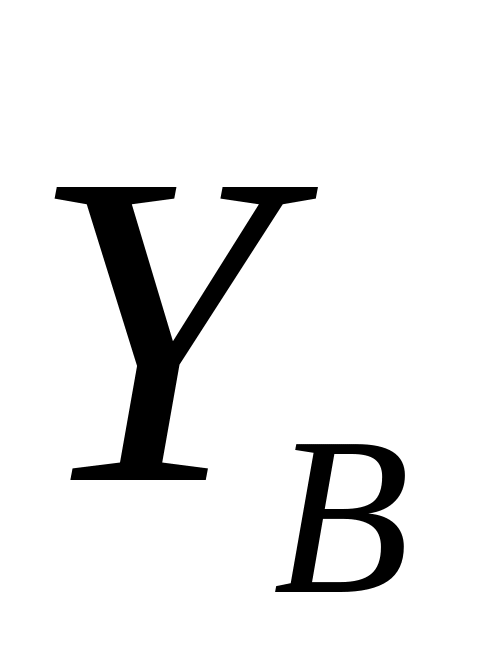 подшипника В.
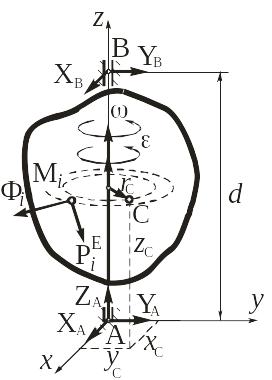
Рис. 11.2
Приложим к каждой точке Мi
тела силу инерции
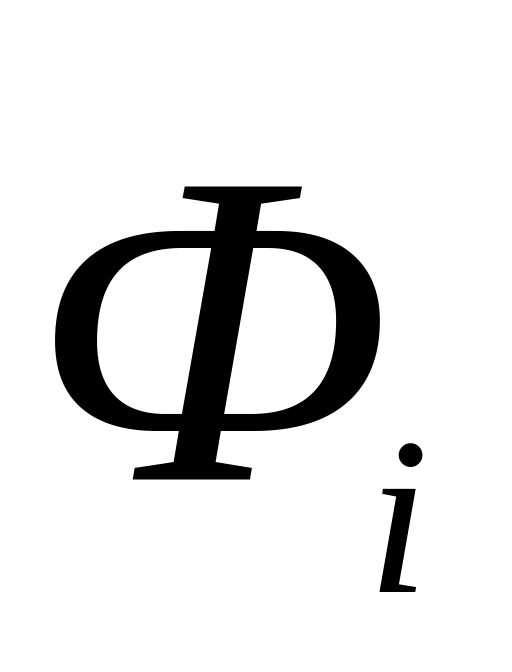 .
Согласно принципу Германа-Эйлера-Даламбера
внешние задаваемые силы, реакции связей
и силы инерции точек тела должны
удовлетворять уравнениям (11.5). В
рассматриваемом случае эти уравнения
с учетом (11.14) принимают вид:
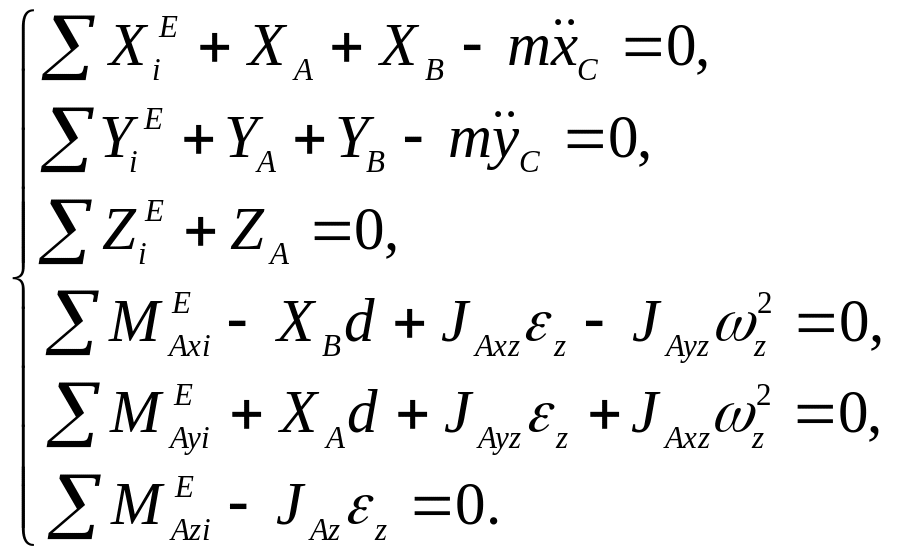 . (11.16)
Здесь JAxz,
JAyz
− центробежные моменты инерции тела
относительно осей Ax
и Az и осей Ay
и Az,
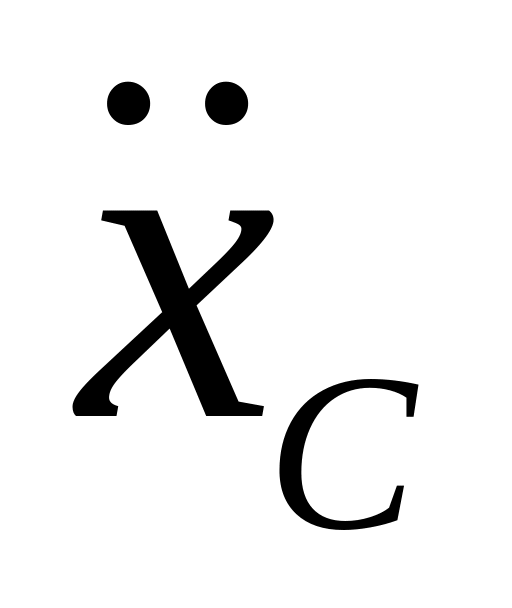 ,
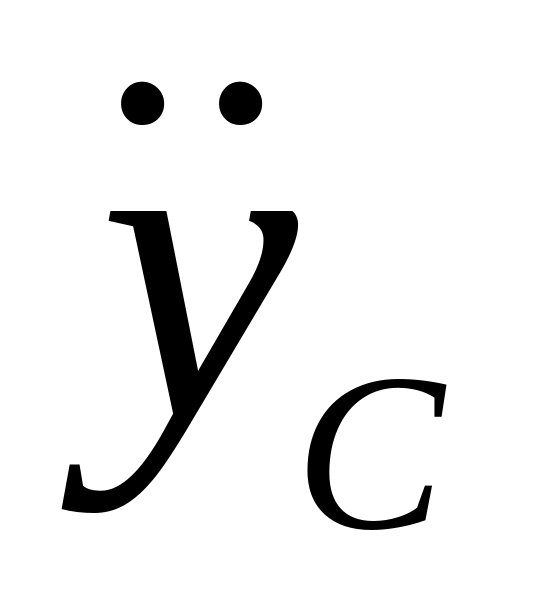 − проекции ускорения центра масс С
тела на оси x и y
системы координат Axyz,
жестко связанной с телом и вращающейся
вместе с ним.
Вектор ускорения центра масс тела определяется по формуле:
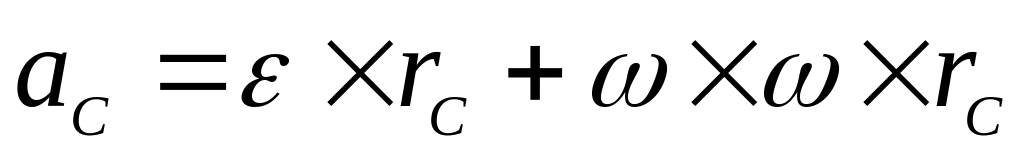 ,
где
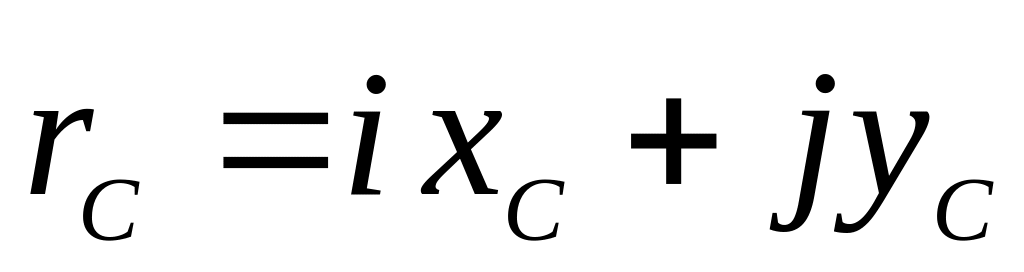 − радиус-вектор центра масс.
Спроецируем
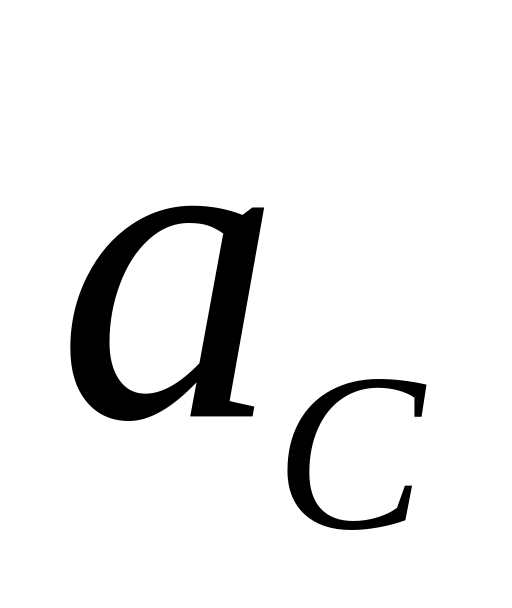 на оси координат:
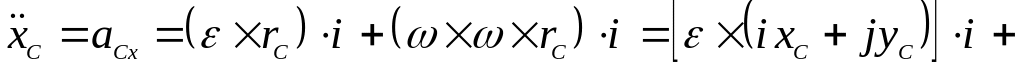
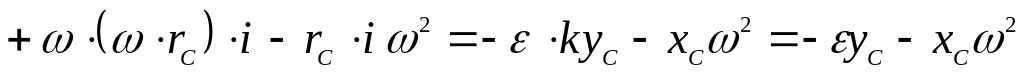 ;
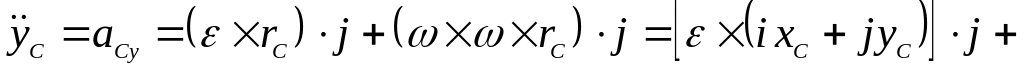
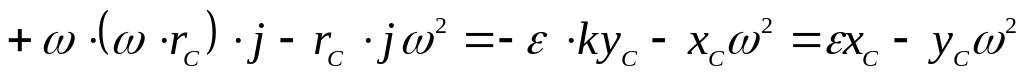 .
В результате система уравнений (11.16) принимает вид:
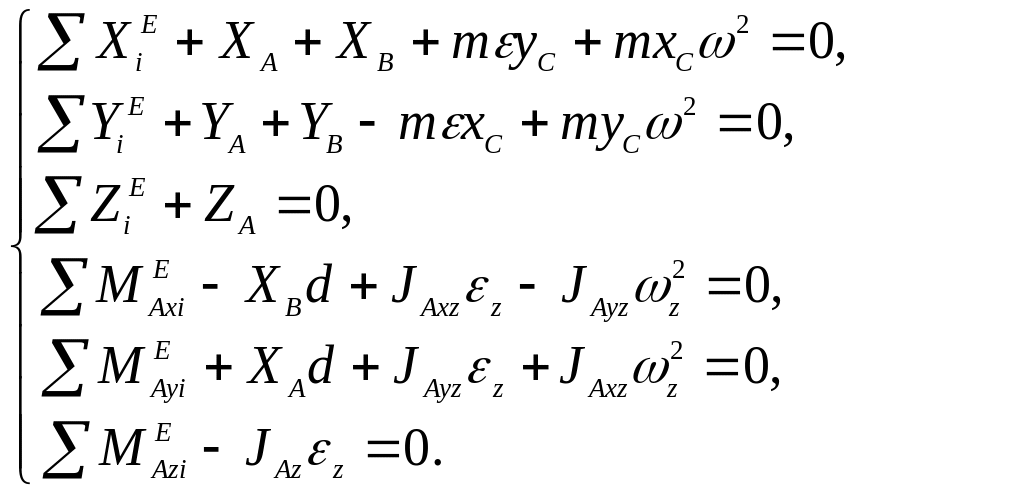 . (11.17)
Первые пять уравнений системы (11.17) позволяют найти пять составляющих реакций подшипника и подпятника. Силы , , и содержат не только статические составляющие, зависящие от задаваемых сил, но и динамические составляющие, вызываемые силами инерции. Динамические составляющие зависят, в частности, от угловой скорости и углового ускорения вращающегося тела и могут достигать больших значений.
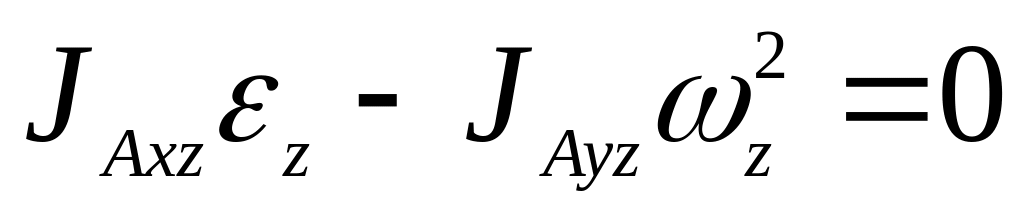
Уравнения (11.17) позволяют выявить условия, при которых динамические составляющие опорных реакций подпятника А и подшипника В равны нулю. Для получения этих условий приравняем нулю суммы членов, соответствующих силам инерции, в уравнениях (11.17):
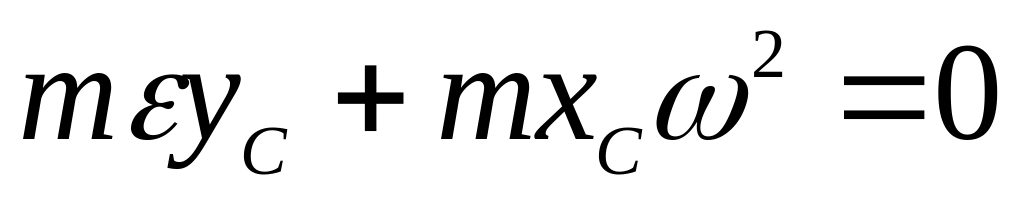 ,
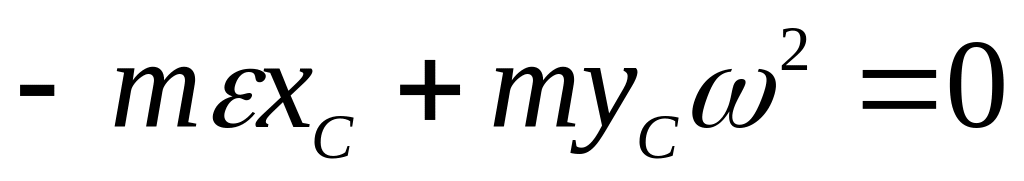 ,
(11.18)
 ,
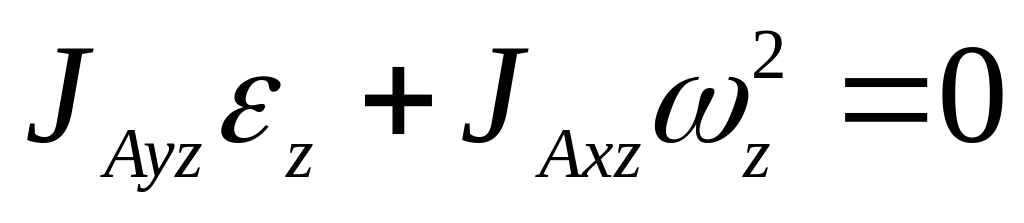 . (11.19)
Из (11.18) находим: xC=0, yC=0. Это означает, что центр тяжести тела должен находиться на оси вращения.
Решение уравнений (11.19) приводит к результату: JAxz=0, JAyz=0, т.е. ось z должна быть главной осью инерции тела для точки А.
Объединяя эти результаты, устанавливаем, что, если ось вращения тела является главной центральной осью инерции, то динамические составляющие его опорных реакций равны нулю.
Для того, чтобы выполнить это условие, деталям механизмов и машин придают форму тел вращения. При этом ось вращения детали должна совпадать с ее осью симметрии. Если же из-за неточности изготовления не удается совместить ось вращения с главной центральной осью инерции, то эта ошибка устраняется специальными приемами (статической и динамической балансировками).