Материал: Источник теоретического материала
Ранее рассмотрена теорема об изменении кинетического момента механической системы относительно неподвижного центра. При изучении плоского движения твердого тела удобно воспользоваться зависимостью между кинетическими моментами механической системы относительно неподвижного центра и относительно ее центра масс.
Установим эту зависимость. Движение любой точки механической системы будем рассматривать как сложное, состоящее из переносного движения вместе с подвижной (сопровождающей) системой отсчета Сxyz, движущейся поступательно, и относительного движения по отношению к этой системе (рис. 13.1).
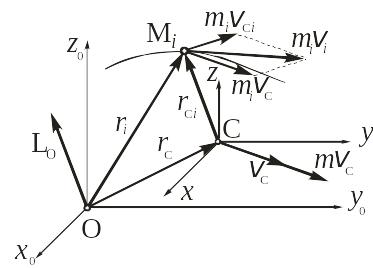
Рис. 13.1
Для радиус-вектора
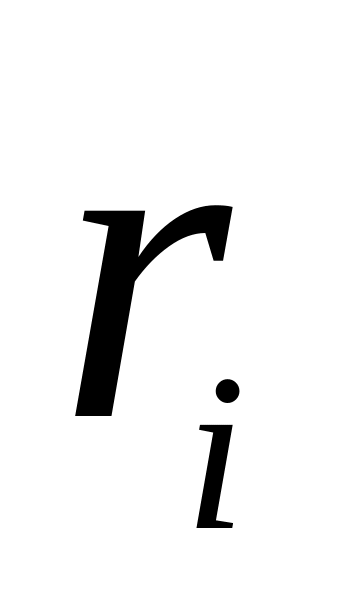 i-той точки Мi
можно записать:
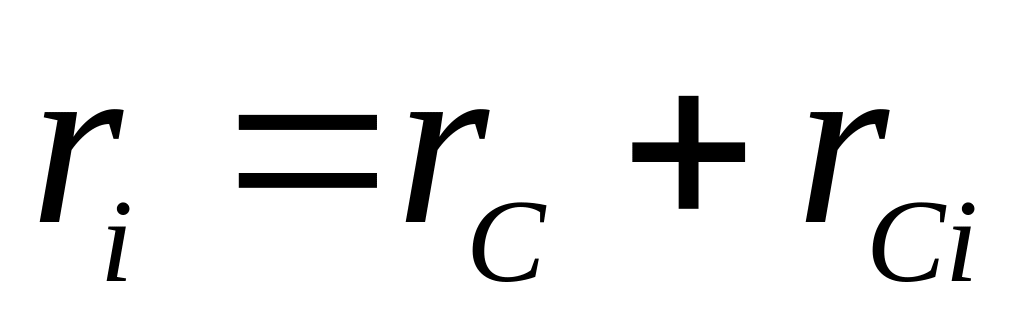 ,
где
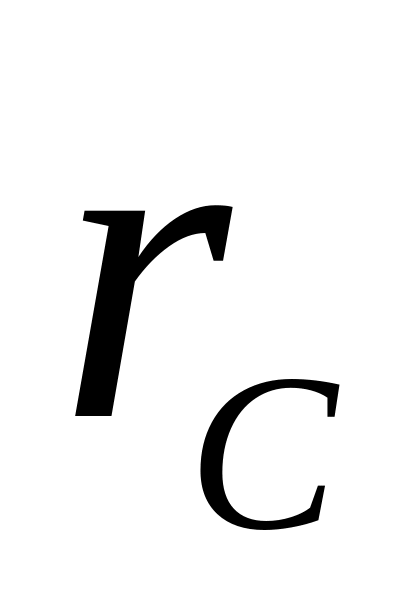 − радиус-вектор центра масс С
системы,
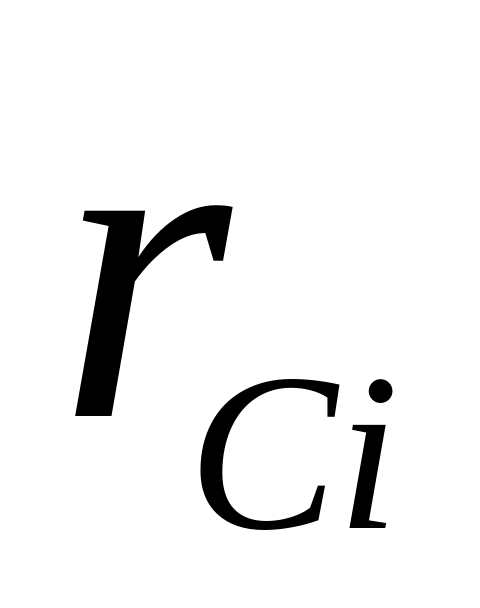 − радиус-вектор i-той
точки, проведенный из центра масс.
Из кинематики известно, что абсолютная
скорость
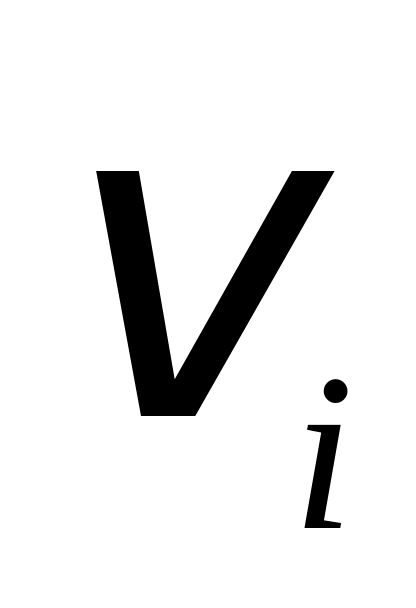 точки в сложном движении равна
геометрической сумме переносной
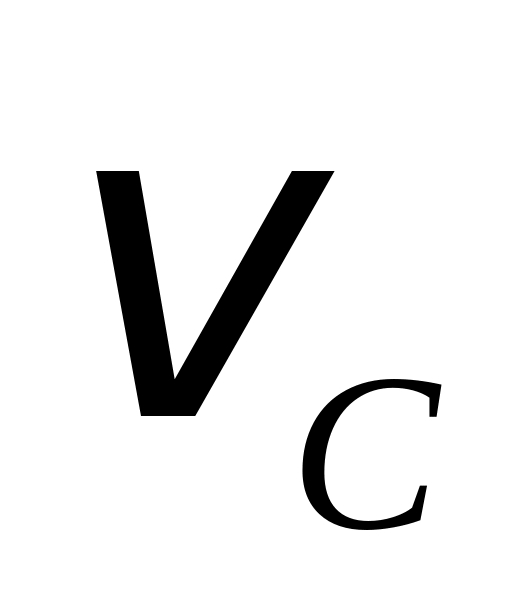 и относительной
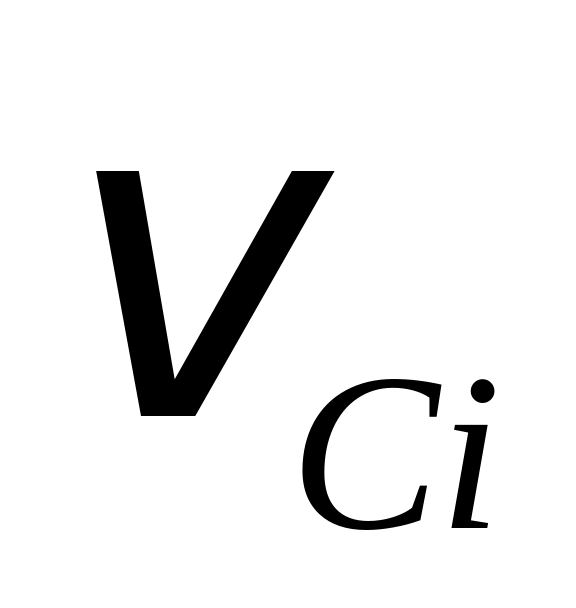 скоростей:
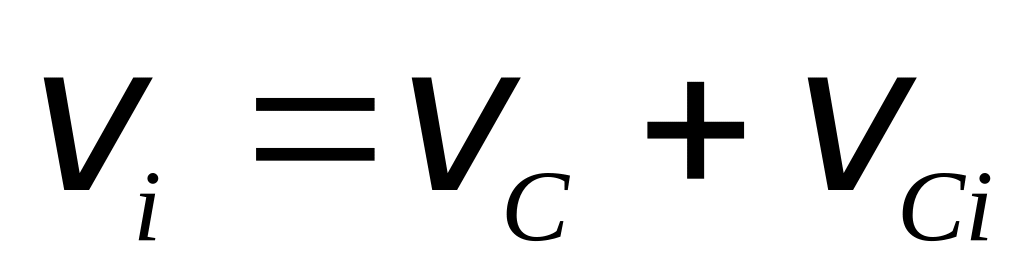 .
Тогда вектор количества движения i-той
точки, имеющей массу
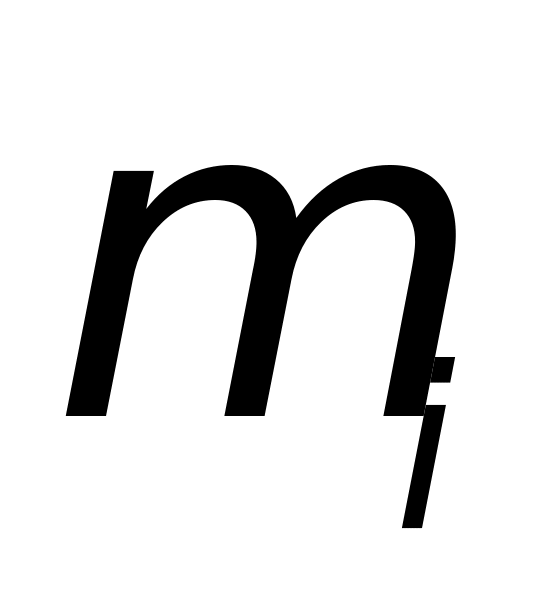 ,
может быть записан в виде суммы
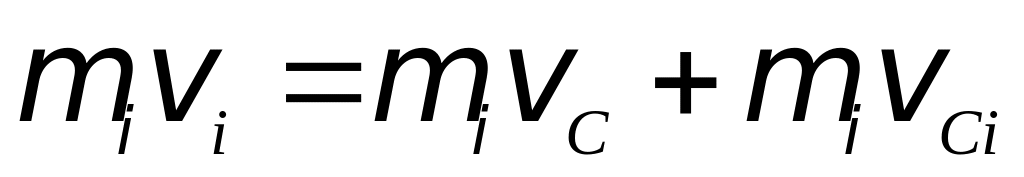 .
Определим кинетический момент механической системы относительно неподвижного центра О:
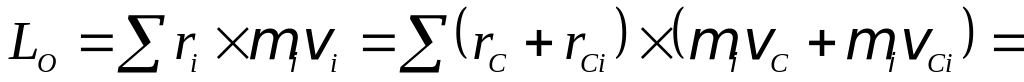
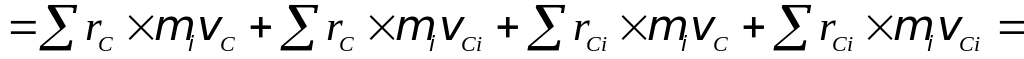 .
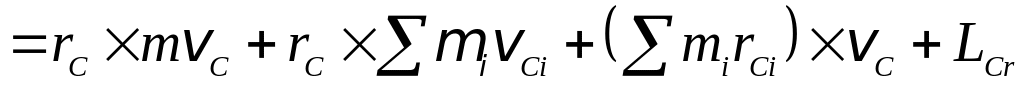 , (13.5)
где
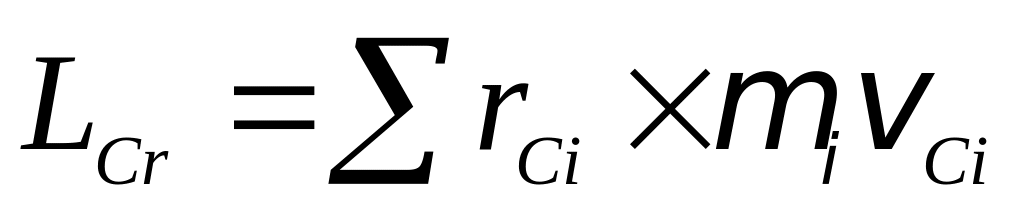 − кинетический момент механической
системы в относительном движении по
отношению к сопровождающей системе
координат Сxyz,
вычисленный по отношению к центру масс
С.
В этом выражении имеем
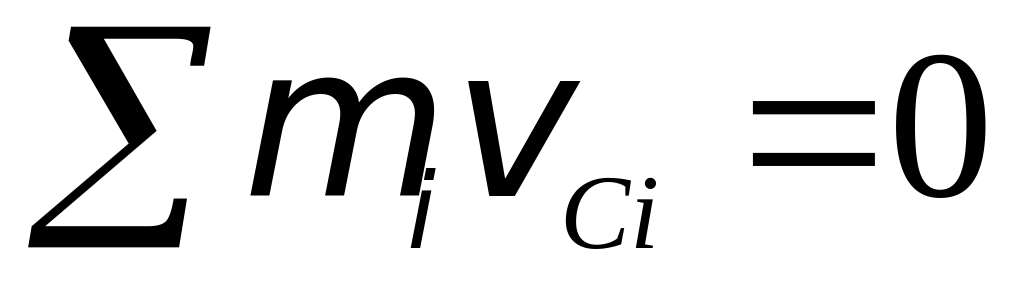 .
Кроме того,
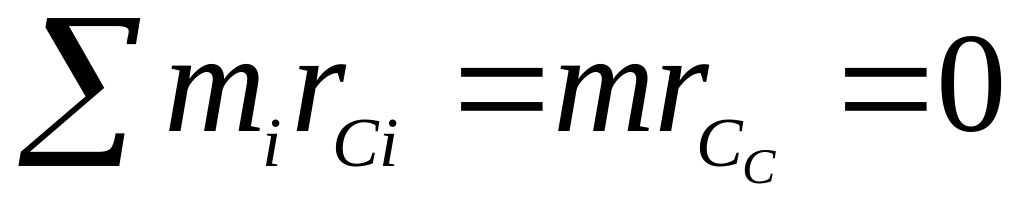 ,
так как радиус-вектор
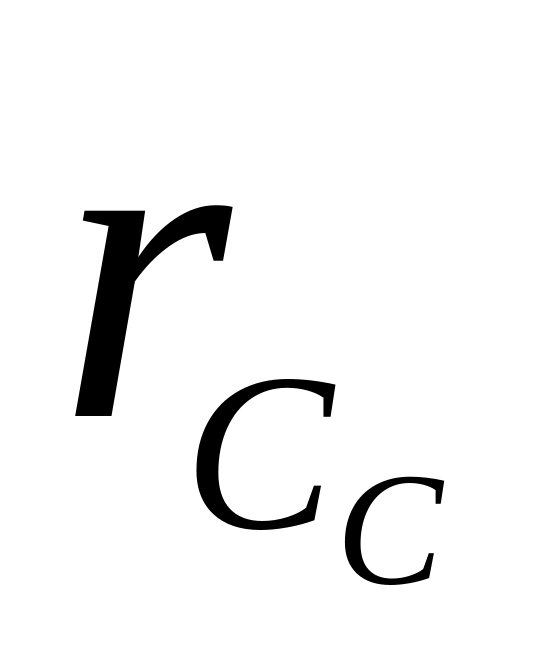 центра масс механической системы в
сопровождающей системе координат Сxyz
равен нулю.
С учетом этого выражение (13.5) принимает вид:
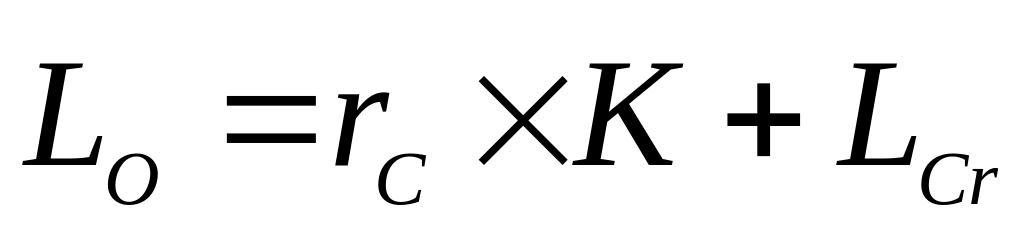 ,
(13.6)
где
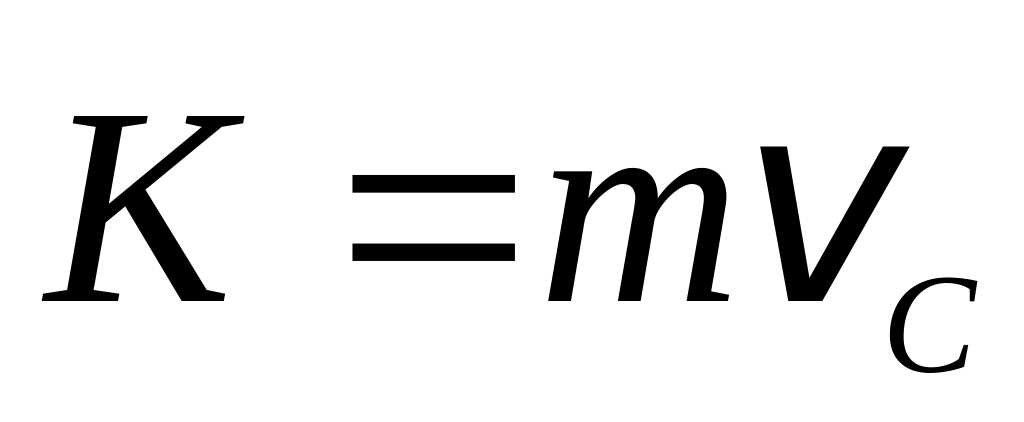 − главный вектор количества движения
механической системы.
Соотношение (13.6) выражает связь между кинетическим моментом механической системы относительно неподвижного центра О и относительно центра масс С системы.
Теорема об изменении кинетического момента механической системы в относительном движении
Для доказательства теоремы продифференцируем соотношение (13.6) по времени t:
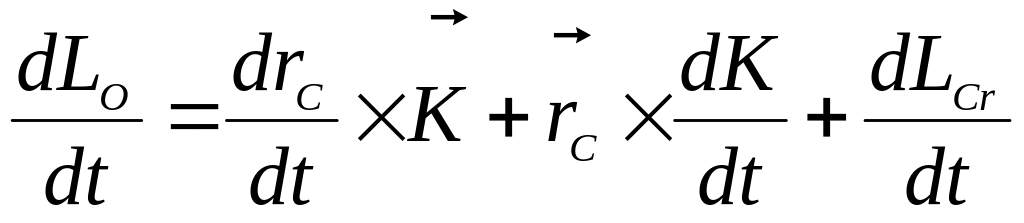 . (13.7)
Учтем, что
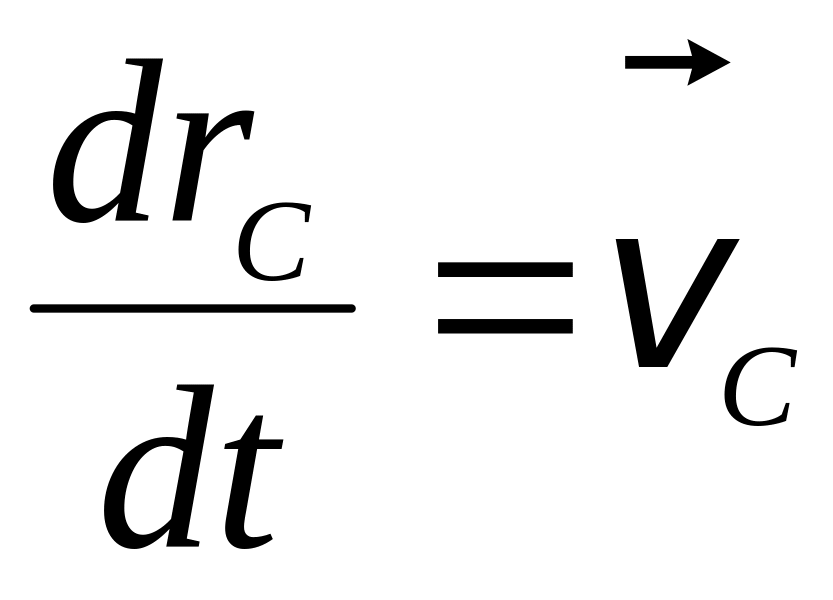 ,
поэтому
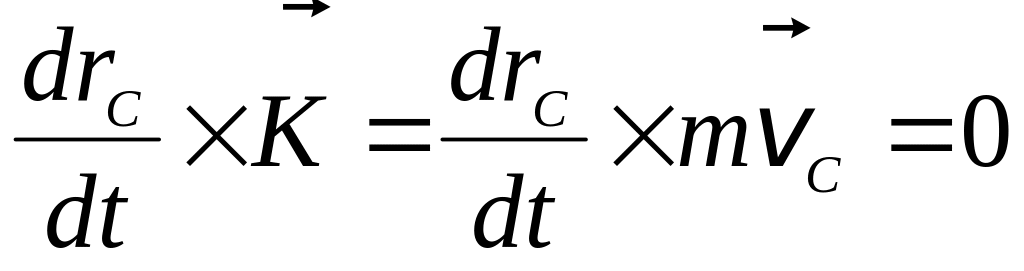 .
Кроме того,
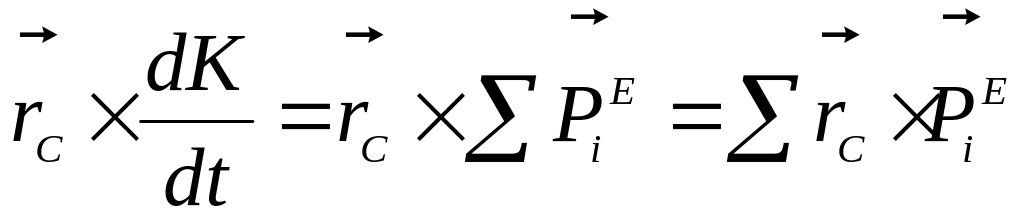 .
Из рис. 13.1 видно, что
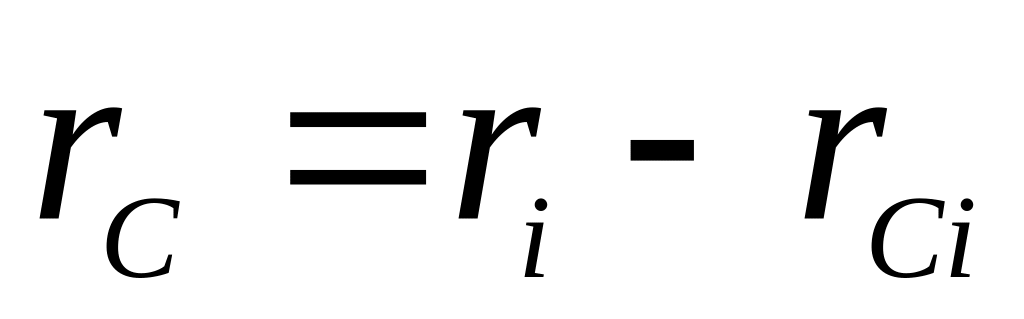 ,
тогда
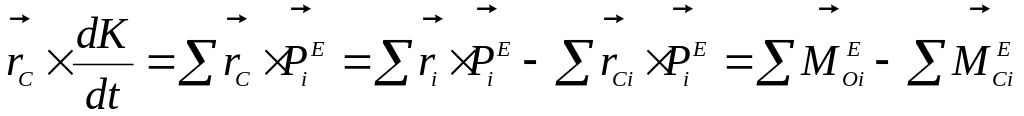 ,
где
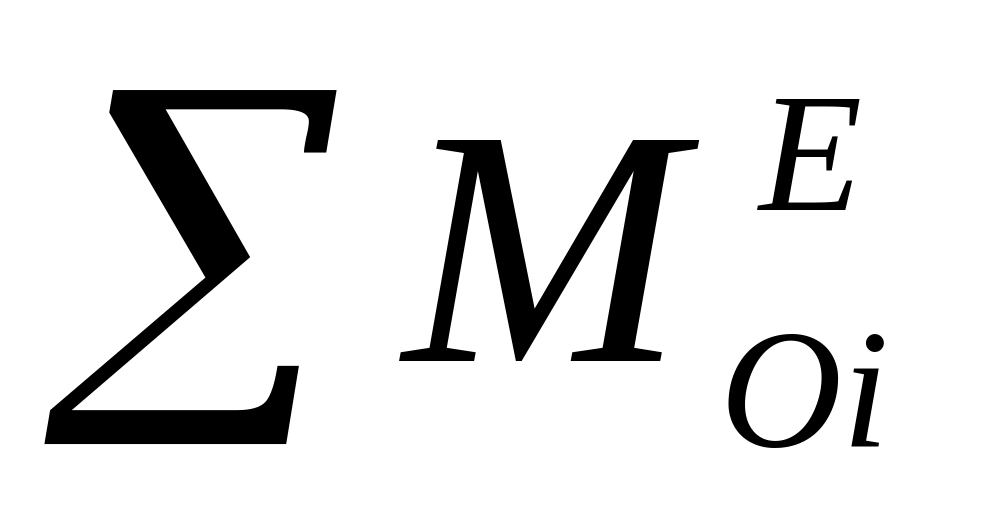 ,
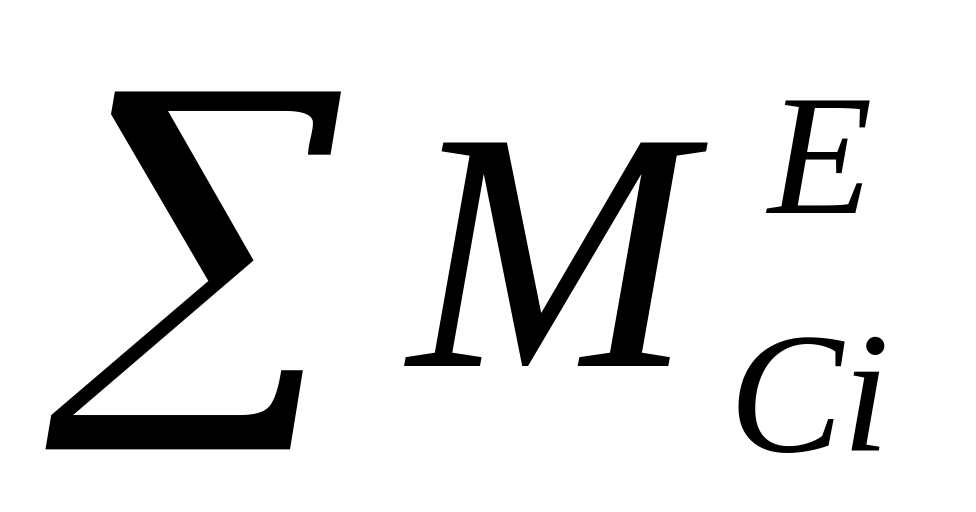 − суммы моментов внешних сил, действующих
на точки механической системы, относительно
неподвижного центра О и центра масс
С, соответственно.
Подставим в (13.) и получим
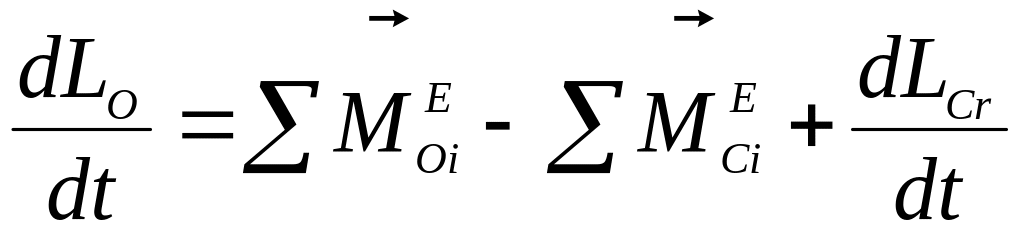 . (13.8)
Сравнивая формулы
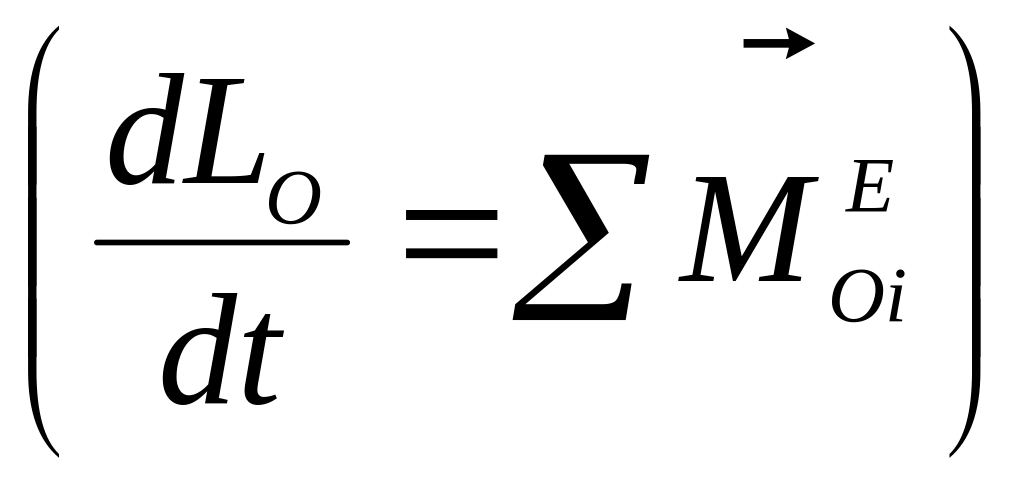 и (13.8), находим
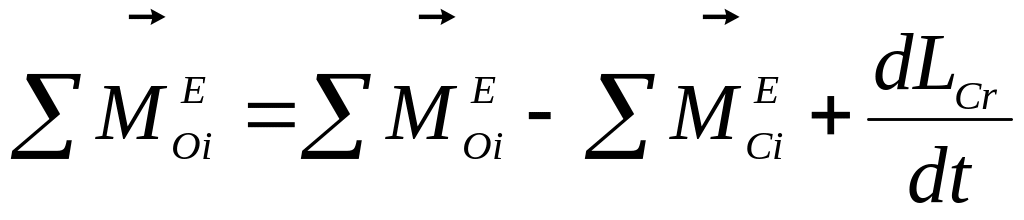 .
Отсюда
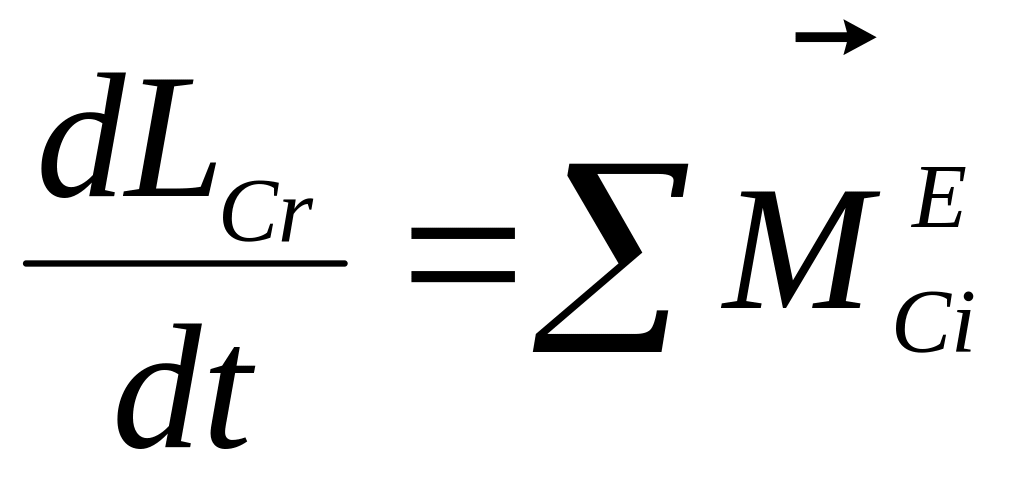 .
(13.9)
Это уравнение отражает смысл теоремы об изменении кинетического момента механической системы в ее относительном движении относительно центра масс: производная по времени от кинетического момента механической системы относительно ее центра масс в относительном движении системы относительно этого центра равна геометрической сумме моментов внешних сил, приложенных к точкам системы, относительно центра масс.
В проекциях на поступательно перемещающиеся оси координат Сxyz будем иметь:
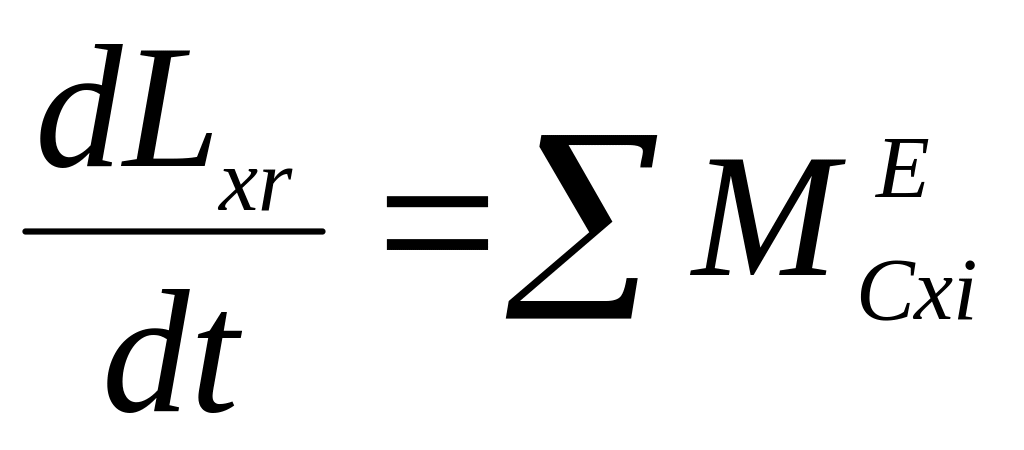 ,
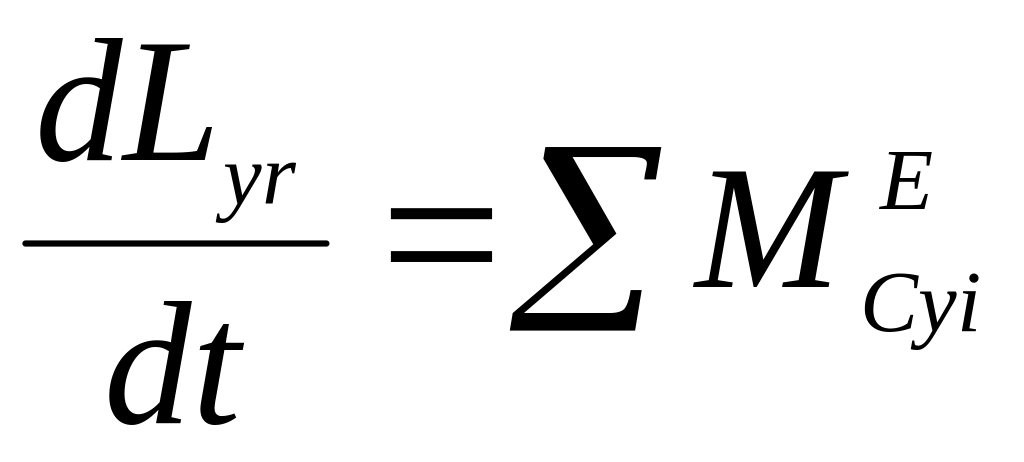 ,
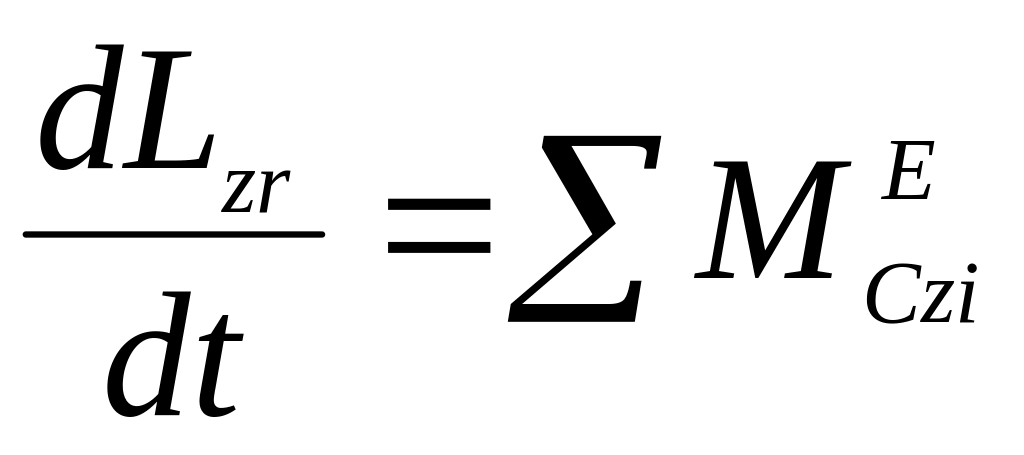 . (13.10)
Здесь:
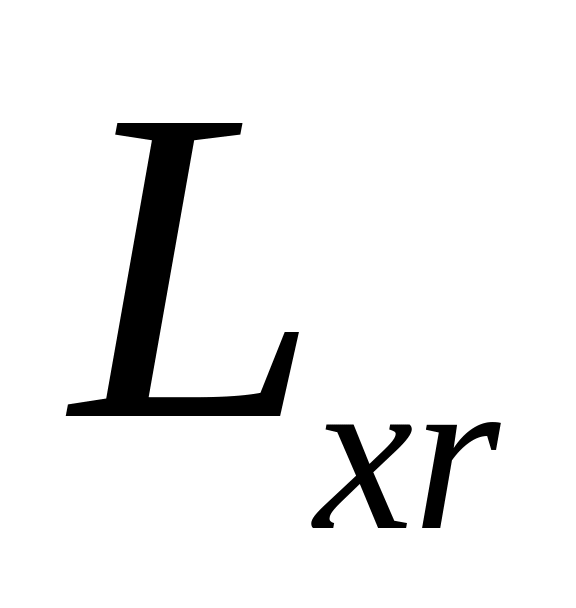 ,
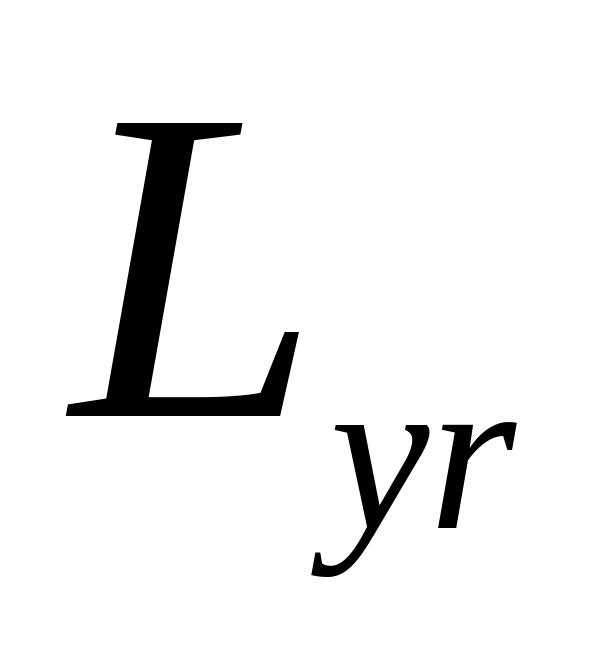 ,
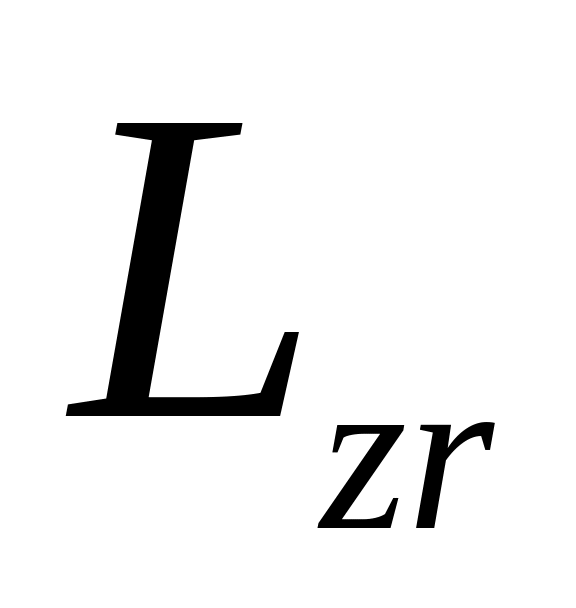 − кинетические моменты механической
системы в ее относительном движении по
отношению к сопровождающей системе
координат Сxyz,
вычисленные относительно осей Сx,
Сy и Сz,
соответственно,
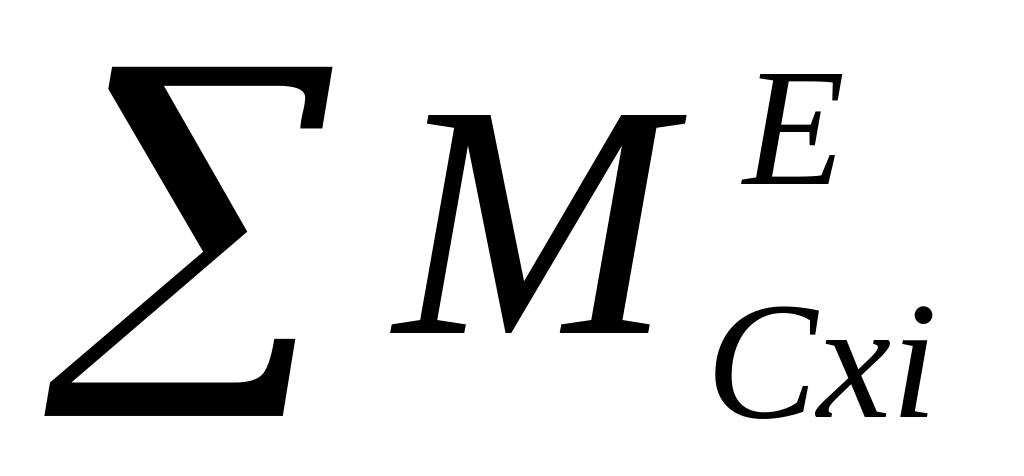 ,
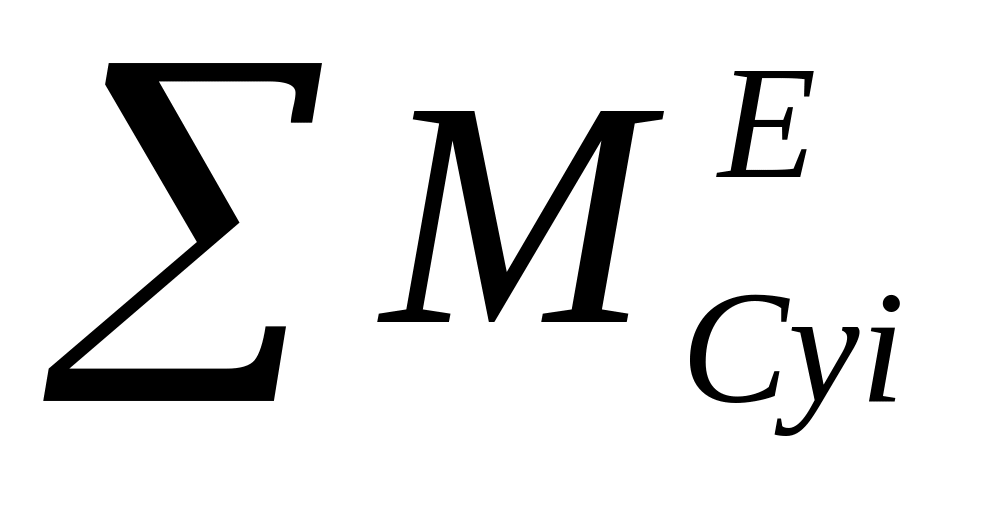 и
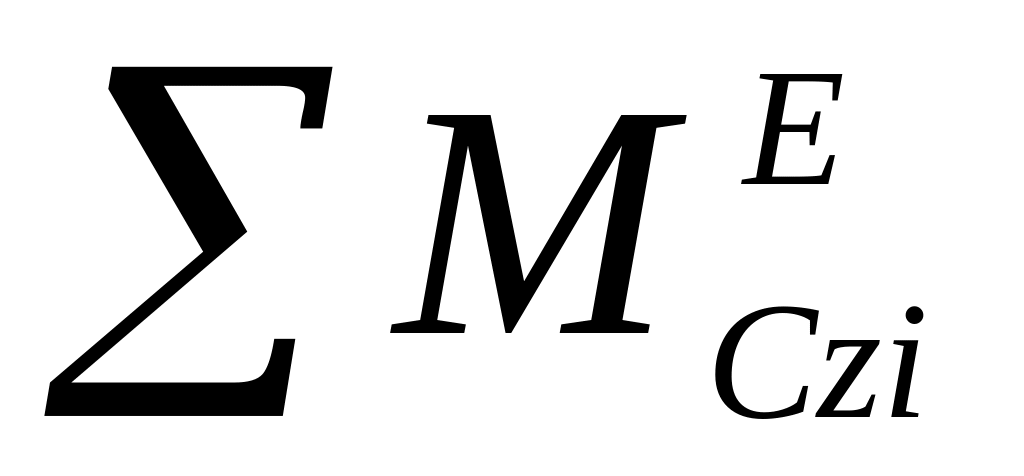 − алгебраические суммы моментов внешних
сил, действующих на точки механической
системы, относительно этих же осей
координат.
Уравнения (13.10) показывают, что производная по времени от кинетического момента механической системы относительно некоторой оси, проходящей через ее центр масс, в относительном движении системы относительно этого центра равна алгебраической сумме моментов внешних сил, приложенных к точкам системы, относительно указанной оси.
Обратим внимание на то, что уравнение (13.9) по форме повторяет уравнение (7.3). Это означает, что движение механической системы относительно ее центра масс происходит так же, как если бы центр масс был неподвижен. Поэтому все следствия из теоремы об изменении кинетического момента механической системы относительно неподвижного центра остаются справедливыми и для теоремы об изменении кинетического момента механической системы относительно центра масс независимо от того, движется центр масс или покоится.
Дифференциальные уравнения плоского движения твердого тела
Рассмотрим твердое тело, имеющее плоскость материальной симметрии, проходящую через центр масс тела, причем центр масс движется в этой плоскости. Предположим, что тело совершает плоское движение под действием внешних сил , ,…, .
Для описания плоского движения тела выбирают три системы координат: неподвижную глобальную систему Ox0y0z0, сопровождающую систему Сx1y1z1, движущуюся поступательно вместе с центром масс С, и локальную систему координат Сxyz, жестко связанную с телом (рис. 13.2).
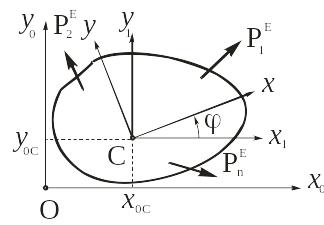
Рис. 13.2
Из кинематики известно, что плоское движение твердого тела можно представить в виде совокупности двух движений: поступательного движения вместе с сопровождающей системой координат Сx1y1z1 и вращения вокруг подвижной оси Сz1, проходящей через центр масс тела.
На основании теоремы о движении центра масс запишем два дифференциальных уравнения движения центра масс С тела:
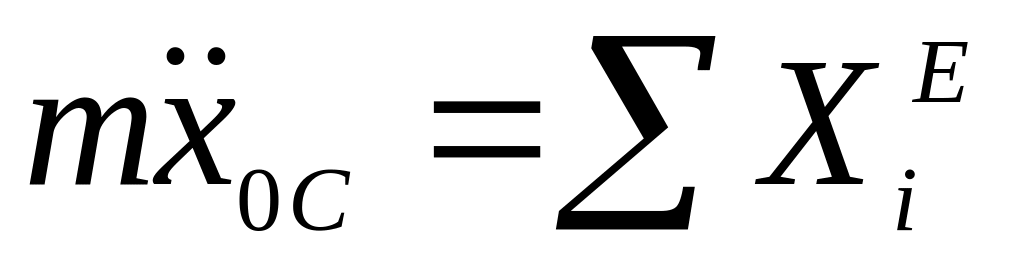 ;
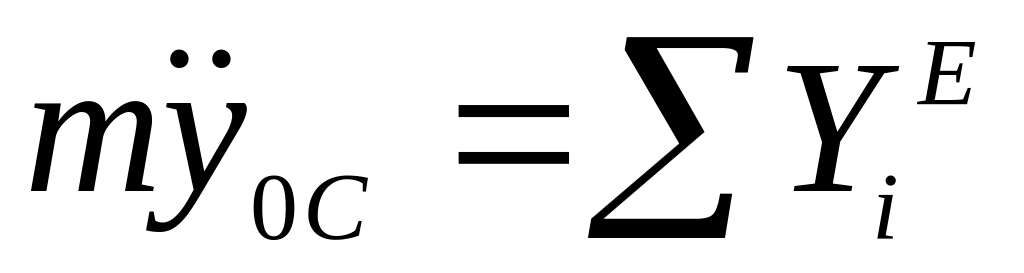 , (13.11)
где m − масса системы,
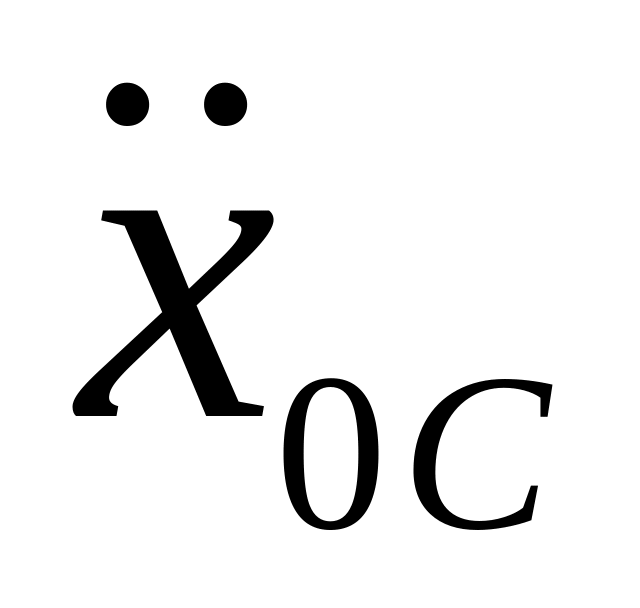 ,
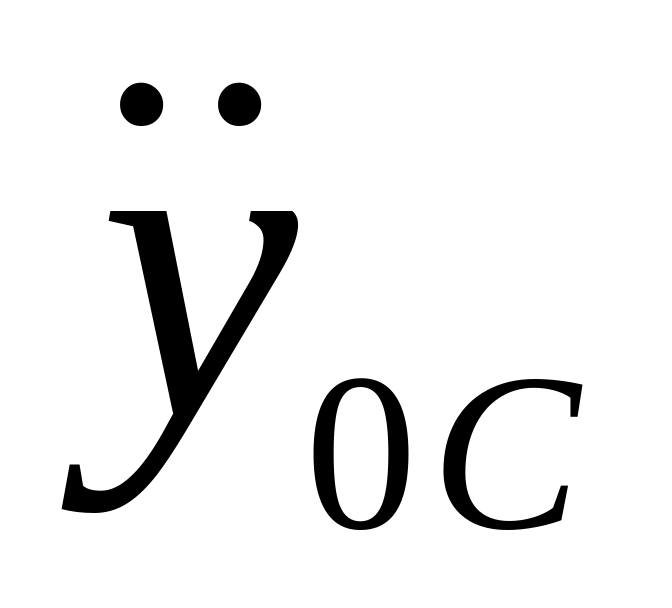 − проекции ускорения центра масс на
оси координат глобальной системы
координат;
,
,
− проекции i-той
внешней силы
на эти оси.
Третье дифференциальное уравнение можно получить, используя теорему об изменении кинетического момента механической системы в относительном движении в проекции на ось Сz1 (13.10):
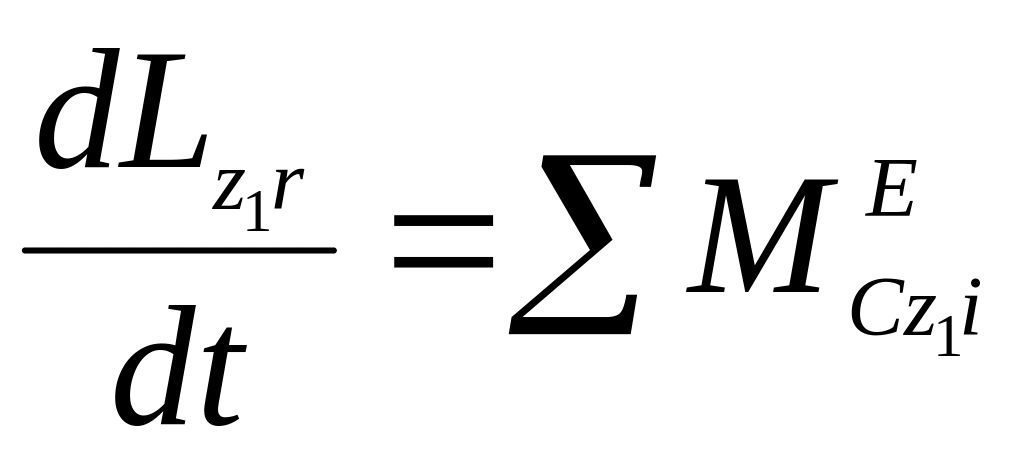 , (13.12)
где
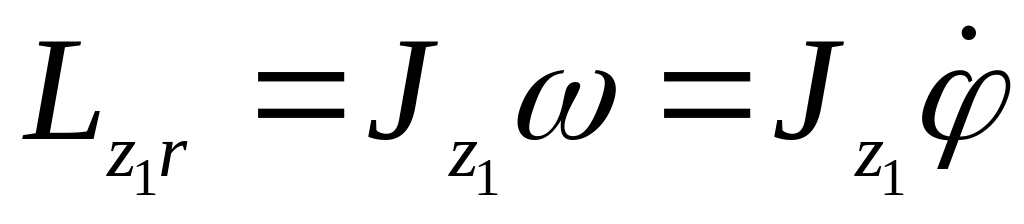 − кинетический момент тела относительно
оси Сz1
в относительном движении по отношению
к сопровождающей системе координат
Сx1y1z1,
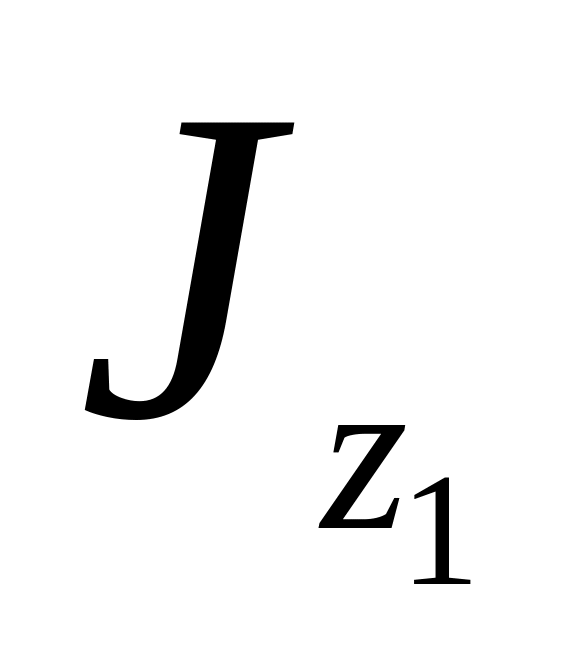 − момент инерции тела относительно
этой оси,
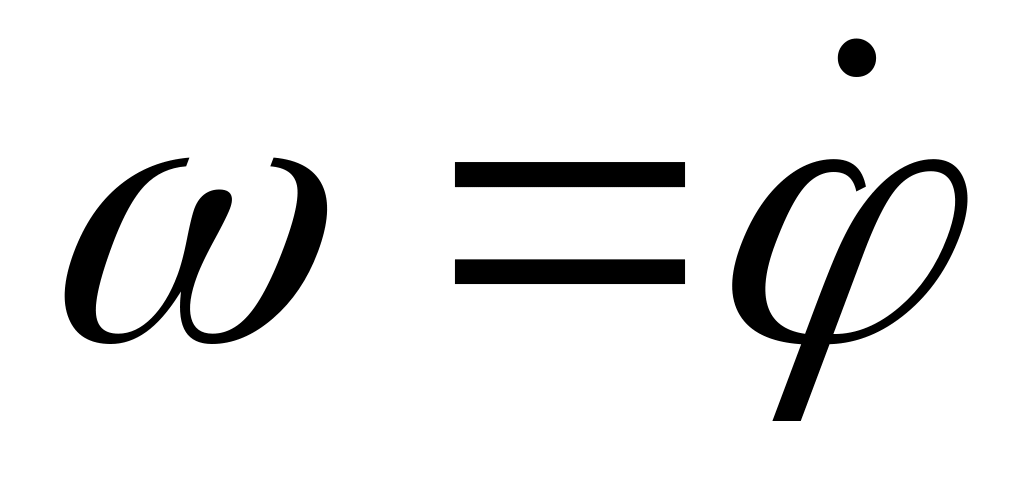 − угловая скорость тела,
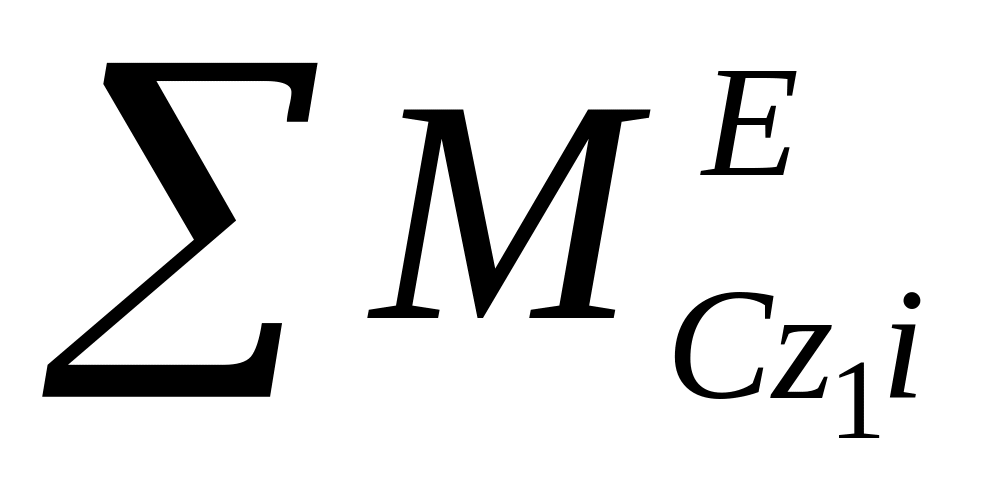 − алгебраическая сумма моментов внешних
сил, приложенных к телу, относительно
оси Сz1.
Подставляя
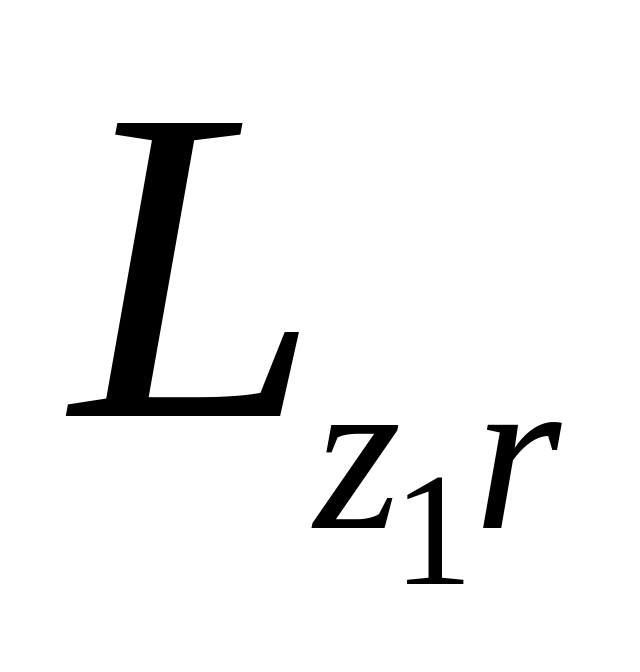 в (13.12), получаем:
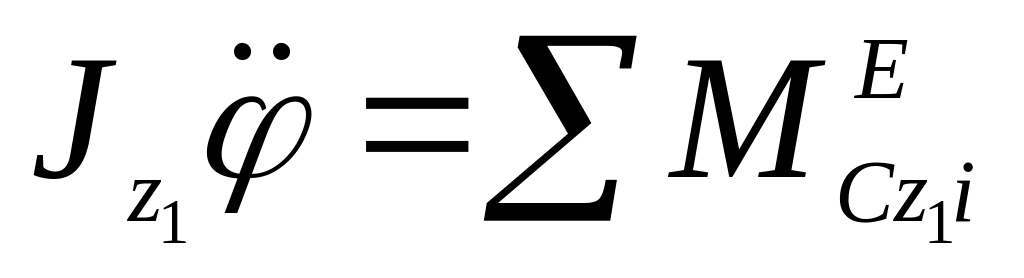 .
Таким образом, дифференциальные уравнения плоского движения твердого тела имеют вид:
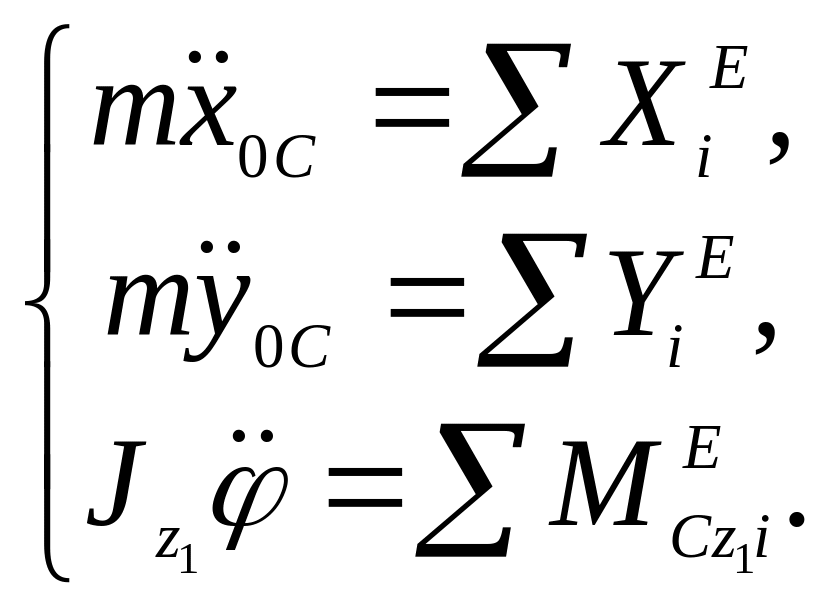 (13.13)
После интегрирования этих дифференциальных уравнений и определения постоянных интегрирования получаем уравнения плоского движения твердого тела:
x0C=x0C(t), y0C=y0C(t), =(t).
Помимо уравнений (13.13) существуют другие системы дифференциальных уравнений, описывающих плоское движение твердого тела.
Эти системы могут быть получены, если за полюс принимать другие характерные точки твердого тела (мгновенный центр скоростей, мгновенный центр ускорений, центр Гамильтона и другие).