Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
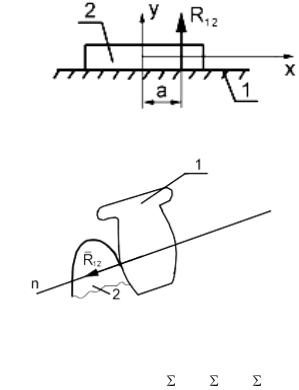
мали к соприкасающимся поверхностям звеньев) и точка приложения известны (Рис. 2.14).
Рис. 2.13
Рис. 2.14
Таким образом, если в выделенную из механизма кинематическую цепь будет входить n звеньев, то для них можно составить 3n уравнений статики ( x=0, y=0, z=0). Число неизвестных в этих уравнениях будет соответствовать удвоенному числу кинематических пар 5-го класса плюс число кинематических пар 4-го класса, т.е. общее число неизвестных в выделенной кинематической цепи будет равно 2Р5+Р4. Для того, чтобы кинематическая цепь была статически определимой число уравнений, должно быть равно числу неизвестных, т.е. должно удовлетворяться условие:
3n=2Р5+Р4.
Этому условию удовлетворяет группы Ассура. Вот почему для определения реакций механизма расчленяется на группы Ассура.
49
2.2.2. Силы, действующие на звенья механизма
Применение метода кинетостатики предполагает использование принципа Даламбера, в связи с чем необходимо определять силы инерции звеньев механизма.
Сила инерции не является сосредоточенной силой: она распределена по всему объему звена, которое может рассматриваться как тело состоящее из бесконечно большого числа элементарных масс, при движении которых возникают элементарные силы инерции. Для упрощения расчетов систему элементарных сил инерции приводят к главному вектору и главному моменту сил инерции и в таком виде прикладывают к звену механизма.
В плоских механизмах звенья могут совершать три вида движения: возвратно-поступательное, вращательное и сложное. Силы инерции определяются в зависимости от характера движения, совершаемого звеном.
2.2.3. Силы инерции звена, совершающего возвратно-поступательное движение
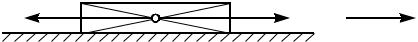
Этот вид движения характерен тем, что траектории, скорости и ускорения всех точек звена одинаковы. Рассматривая звено, как неизменяемую систему одинаковых элементарных масс, каждая из которых развивает элементарную силу инерции, будет иметь систему параллельных одинаковых, направленных в одну сторону сил. Равнодействующая таких сил по аналогии с системой элементарных сил веса будет приложена в центре тяжести звена. Эта сила будет лишь больше или меньше силы тяжести – это зависит от ускорения, с которым оно дви-
жется (рис. 2.15). |
|
_ |
|
||
_ |
_ |
S |
_ _ |
||
as |
|||||
Pu= – mas |
|
P =mas |
|||
|
|
|
Рис. 2.15 |
|
|
|
|
|
50 |
|
|
На этом примере легко проследить осуществление принципа Даламбера. Действительно, если звено движется поступательно с ускорением as, это значит, что на него действует неуравновешенная сила P mas . Для того чтобы тело находилось в равновесии достаточно к его центру тяжести приложить равную и противоположную силу Pu  mas . Тогда в этот момент
сумма всех сил станет равной нулю, т.е. наступает состояние равновесия.
Итак, равнодействующая сила инерции звена, движущегося поступательно, равна произведению его массы на ускорение и приложена в центре масс звена. Система сил инерции в данном случае приводится к равнодействующей.
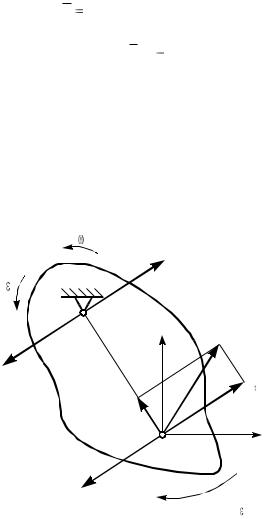
2.2.4. Силы инерции звена, совершающего вращательное движение вокруг неподвижной оси (рис. 2.16)
_
Pu’
|
|
|
|
_ |
_ |
O |
|||
|
|
y |
as |
|
Pu |
|
|
||
|
|
|
|
|
|
|
|
|
_ |
|
|
|
_ n |
as |
|
|
|
as |
|
_ |
_ |
x |
||
|
||||
Pu= – mas |
|
|||
|
_ |
_ |
||
|
|
|
Mus= – Js |
|
|
|
|
Рис. 2.16 |
|
Применяя теорему об изменении количества движения и считая, что звено совершает поступательное движение вместе с
51
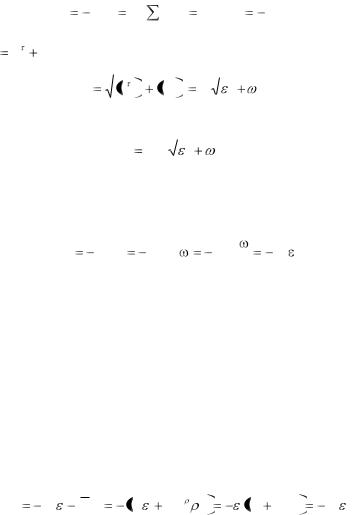
системой координат, начало которой находится в центре тяжести звена, получим:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dQ |
|
|
d |
m |
|
|
d |
|
|
|
|
|
|
|
, |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
P |
|
|
|
|
|
|
|
|
|
mV |
|
mV |
|
ma |
S |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
n |
|
dt |
|
|
dt |
i |
i |
dt |
S |
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|||||||||||
где |
|
|
|
|
|
n |
модуль a |
|
|
найдем по теореме Пифагора. |
||||||||||||||||||||||
a |
a |
a |
S |
|||||||||||||||||||||||||||||
|
S |
S |
S |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
a |
S |
|
|
|
a |
S |
|
an |
|
r |
2 |
|
|
4 , |
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
3 |
|
|
S |
|
|
|
|
|
|
|
||||||
тогда модуль силы инерции |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
P |
|
|
mr |
2 |
|
4 . |
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
u |
|
|
S |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Главный момент сил инерции относительно центра тяжести найдем по теореме об изменении кинетического момента инерции той же точки
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dKS |
|
d |
|
|
|
d |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|||||
M uS |
|
J S |
|
J S |
|
J S . |
||||||||
dt |
|
dt |
|
dt |
|
|||||||||
|
|
|
|
|
|
|
|
|
||||||
Таким образом, во вращательном движении система сил инерции при выборе центра приведения в центре тяжести, приводится к главному вектору и главному моменту сил инерции. Систему сил инерции можно представить и другой эквивалентной системой сил, выбирая за центр приведения, например, ось вращения звена, и перенося в него главный вектор сил инерции, будем иметь главный вектор, геометрически равный его прежнему значению, а складывая моменты (прежний момент и момент, получающийся в результате переноса силы из точки S в точку 0), получим главный момент сил инерции относительно нового центра приведения 0:
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Muo |
|
|
JS maS S |
|
J0 . |
||||||||
JS PnrS |
|
JS mr3 |
|||||||||||
Можно найти и такой центр приведения, для которого Mи=0 т.е. такую точку, в которой приложена равнодействующая сил инерции. Такой точкой будет центр качания звена.
52
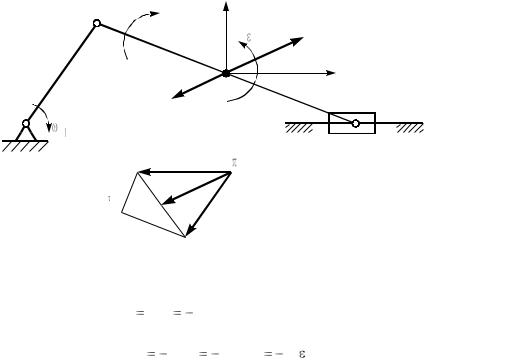
2.2.5. Силы инерции звена, совершающего плоское движение (рис. 2.17)
Здесь так же можно найти такой x центр приведения, для которого Mu=0, т.е. система сил инерции может, быть сведена к равнодействующей. Как видим, только в случае поступательного движения линия действия равнодействующей сил инер-
ции проходит через центр тяжести звена. |
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
y |
|
_ |
|
||
|
|
А |
|
|
|
|
|
Mu |
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
Pu |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
S |
|
|
x |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
as |
|
|
|
|
|
|
B |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
O |
|
b |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
aBA |
|
|
|
s |
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
a |
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
Рис. 2.17 |
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dQ |
|
|
|
|
|
|
|
|||||
|
|
|
Pu |
maS |
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
dt |
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dKS |
|
|
d |
|
|
|
|
||
|
|
|
M uS |
|
|
|
|
J S a J S |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
dt |
|
|
dt |
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
2.3.Определение реакций
вкинематических парах групп Ассура
Сцелью проведения силового расчета механизм расчленяется на группы Ассура. Расчет начинается с той группы, в состав которой входит выходное звено. Затем последовательно рассчитываются все группы и заканчивается силовой анализ
53