Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
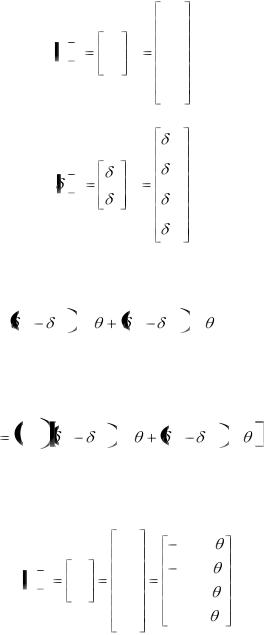
|
|
|
|
|
|
Fx2 |
e6 |
|
|
|
|
|
|
|
|
|
|
||
|
|
|
F |
e6 |
Fy |
|
|
|
|
|
e |
|
|
2 |
|
|
|||
F |
6 |
2 |
|
|
|
(4.1) |
|||
|
F3 |
|
Fx |
|
|
||||
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
3 |
|
|
|
|
|
|
|
|
|
Fy3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x2 |
|
|
|
|
|
|
|
|
e6 |
|
|
|
|
|
e |
|
|
|
y2 |
|
|
||
|
6 |
2 |
, |
(4.2) |
|||||
|
|
||||||||
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
3 |
|
x3 |
|
|
||
|
|
|
|
|
|
|
|
|
|
y3
где индекс е6 обозначает элемент, к которому относятся рассматриваемые величины.
Растяжение или сжатие стержня длины L определяется
|
|
|
|
|
|
|
|
|
|
|
|
|
величиной х |
3 |
|
х |
2 |
cos |
y |
3 |
|
y |
2 |
sin и деформация полу- |
|
|
|
|
|
|
|
|
|
|
||||
чается в результате деления этой величины на L.
Так как напряжение (σ) равно модулю Юнга Е, умноженному на деформацию, то продольная сила, приложенная к стержню:
РEA L
x |
|
x |
|
cos |
y |
|
y |
|
sin , |
(4.3) |
3 |
|
|
2 |
|
3 |
|
|
2 |
|
|
где А – площадь поперечного сечения стержня.
Компоненты продольной силы Р могут быть приравнены к компонентам шарнирных сил и уравнение (1) примет вид:
|
|
|
Fx2 |
P cos |
|
|
|
e |
F |
Fy |
2 |
P sin |
|
F |
2 |
|
|
(4.4) |
||
6 |
F3 |
Fx |
|
P cos |
||
|
|
|
|
|||
|
|
|
3 |
|
|
|
|
|
|
Fy |
|
P sin |
|
|
|
|
3 |
|
|
|
|
|
|
|
|
74 |
|
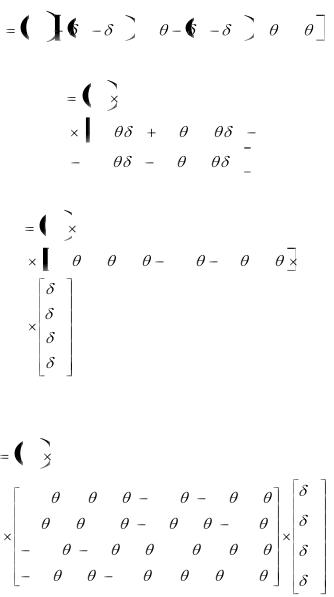
Подстановка Р из уравнения (4.3) в выражение для Fx2 в уравнении (4) дает:
|
|
EA |
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
(4.5, а) |
Fx |
|
|
x |
x cos |
y |
|
|
|
y sin cos |
|||||||||||
|
L |
|
|
|
|
|
||||||||||||||
|
2 |
|
3 |
|
|
2 |
|
|
|
|
|
|
3 |
|
2 |
|
|
|
||
или |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Fx2 |
EA |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
L |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
cos2 |
|
|
|
|
|
sin |
cos |
|
|
|
|
(4.5, б) |
||||
|
|
|
|
|
|
x2 |
|
y2 |
||||||||||||
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
cos |
|
|
x3 |
sin |
cos |
|
y3 |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
В матричной форме уравнение (4.5, б) имеет вид:
Fx2 |
EA |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
L |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
cos2 |
,sin |
|
cos |
, cos2 |
, |
sin |
|
cos |
|
|
|
|
(4.5, в) |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
y2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
y3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Четыре уравнения типа (4.5, в) для |
Fx |
|
,Fy |
|
,Fx |
,Fy |
в мат- |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
2 |
3 |
|
3 |
|
ричной форме: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
F e6 EA |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
L |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
cos2 |
, sin cos , |
cos2 |
, |
sin |
cos |
|
|
|
|
|
|
|||||||||
|
|
|
|
x2 |
|
|
|||||||||||||||
|
sin |
cos |
, sin |
2 |
, |
sin |
cos |
, |
sin |
2 |
|
|
|
|
|
|
(4.6, а) |
||||
|
|
|
|
|
y2 |
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||
|
cos2 , |
sin |
|
cos |
, cos2 |
, sin |
cos |
|
|
|
|
|
|
||||||||
|
|
|
|
|
x3 |
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
sin |
cos , |
sin2 |
, sin |
cos |
, sin2 |
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
y3 |
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
75
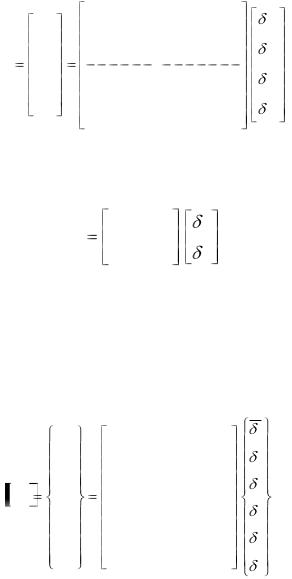
С множителем EAL , внесенным в квадратную матрицу,
уравнение (4.6, а) приобретает вид:
|
|
K x |
,x |
2 |
Kx |
,y |
2 |
| K x |
,x |
K x |
,y |
3 |
|
|
|||
|
|
|
|
||||||||||||||
|
Fx2 |
2 |
|
2 |
|
2 |
|
3 |
2 |
|
|
x2 |
|
||||
|
K y |
|
|
K y |
|
|
|
| K y |
|
|
K y |
|
|
|
|
||
|
Fy2 |
,x |
2 |
,y |
2 |
,x |
,y |
3 |
|
|
|||||||
|
2 |
|
2 |
|
|
2 |
|
3 |
2 |
|
|
|
|
||||
e |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
y2 |
(4.6, б) |
|
F |
6 |
|
|
|
|
|
|
| |
|
|
|
|
|
|
|
||
|
Fx3 |
K x ,x |
|
K x ,y |
|
|
| K x ,x |
|
K x |
|
|
|
x |
|
|||
|
|
|
|
|
|
y |
|
|
3 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
||||||||
|
Fy3 |
3 |
|
2 |
3 |
|
2 |
3 |
|
3 |
3, |
|
3 |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
K y |
|
|
K y |
|
|
|
| K y |
|
|
K y |
|
|
|
y3 |
|
|
|
|
,x |
2 |
,y |
2 |
,x |
,y |
3 |
|
||||||||
|
|
3 |
|
3 |
|
3 |
|
3 |
3 |
|
|
|
|
||||
Если матрицы разбиты штриховыми линиями, то уравнение (4.6, б) можно записать следующим образом:
|
K22e6 |
K23e6 |
|
|
e |
2 |
|
||
F |
6 |
|
|
(4.6, в) |
|
K32e6 |
K33e6 |
3 |
|
Уравнение (4.6, в) является матричным уравнением для элемента е6 и его квадратная матрица коэффициентов [К] называется матрицей жесткости элемента. Подобные уравнения могут быть получены и для других элементов. Уравнение (4.6, в) может быть расширено так, чтобы оно включало все узловые смещения системы:
|
|
0 |
0 |
0 |
0 |
0 |
0 |
0 |
1 |
|
|
|
F e6 |
0 K e6 |
K e6 |
0 0 |
0 |
|
|
||
|
|
2 |
|
|||||||
|
|
2 |
|
22 |
23 |
|
|
|
|
|
|
e |
F e6 |
0 K e6 |
K e6 |
0 0 |
0 |
3 |
|
||
F |
6 |
3 |
|
32 |
33 |
|
|
|
|
(4.6, г) |
|
|
0 |
0 |
0 |
0 |
0 |
0 |
0 |
4 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
0 |
0 |
0 |
0 |
0 |
|
|
|
|
5 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
0 |
0 |
0 |
0 |
0 |
|
|
|
|
6 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
76 |
|
|
|
|
|
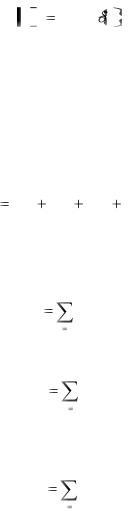
Уравнение (4.6, г) представляет собой расширенное матричное уравнение для элемента е6:
|
|
|
|
F e6 [ |
|
e6 ] |
(4.6, д) |
|
|
|
|
|
K |
||||
|
|
e6 |
|
- расширенная матрица жесткости элемента е6, {δ} |
||||
[K |
] |
|||||||
|
||||||||
– вектор узловых перемещений системы.
Внешние силы R1, R2, …R6 могут быть выражены через
х–у компоненты Rx1 , Ry1 , Rx2 , Ry2 ... Rx6 , Ry6 , а условия равновесия в узловых точках могут быть определены через эти компоненты. Например, в узле с номером 2 условия равновесия в направлении х имеет вид:
R |
F e1 |
F e4 |
F e5 |
F e6 . |
(4.7) |
x2 |
x2 |
x2 |
x2 |
x2 |
|
Хотя в правую часть равенства (4.7) дают вклад только те элементы, которые содержат узел 2, удобно записать это соотношение в общем виде:
|
7 |
|
|
|
Rx2 |
F ei |
, |
(4.8, а) |
|
x2 |
||||
|
i |
1 |
|
|
или |
|
|
|
|
|
|
7 |
|
|
R |
x2 |
F e |
|
(4.8, б) |
|
x2 |
|
|
|
|
e |
1 |
|
|
Аналогичное соотношение получается для другой компоненты вектора R2:
|
7 |
|
|
R |
y2 |
F e . |
(4.8, в) |
|
y2 |
|
|
|
e |
1 |
|
Уравнения (4.8, б) и (4.8, в) можно объединить в матричной записи:
77
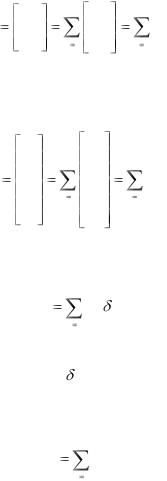
|
Rx2 |
|
e |
|
|
|
|
7 |
Fx2 |
7 |
|
||
|
|
|
|
|
||
R |
|
|
|
|
F e . |
(4.9) |
2 |
Ry |
|
|
F e |
2 |
|
|
2 |
e 1 |
e 1 |
|
||
|
|
|
y2 |
|
|
|
Аналогичные уравнения могут быть записаны и для других узлов. Результирующая система уравнений равновесия записывается в виде:
|
R |
|
F e |
|
|
|
1 |
|
1 |
|
|
|
R2 |
7 |
e |
7 |
|
R |
|
F2 |
F e . |
(4.10) |
|
|
|
e 1 |
|
e 1 |
|
|
R6 |
|
F e |
|
|
|
|
|
6 |
|
|
Подстановка выражений типа (4.6, д) в уравнение (4.10)
дает:
7 |
|
|
e . |
|
R |
|
K |
(4.11) |
|
e |
1 |
|
|
|
или |
|
|
|
|
K |
= R |
(4.12) |
||
Это уравнение называется матричным уравнением системы, а матрица К, задаваемая равенством:
7 |
|
|
e |
|
K |
|
K |
(4.13) |
|
e |
1 |
|
|
|
называется матрицей жесткости системы.
Процедура, использованная выше для объединения матричных уравнений элементов, называется поэлементным объединением. Метод анализа конструкций, описанный выше, называется методом перемещений и может быть распространен на случаи:
а) начальных конструкционных (сборочных) или тепловых деформаций,
б) массовых сил, таких, как гравитационные,
78