Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
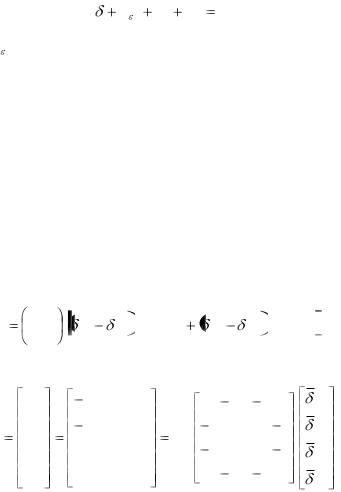
в) распределенных нагрузок, приложенных к стержням. Вводя три дополнительных вектор-столбца в уравне-
ние(4.12), получим:
K F Fв Fd R, |
(4.15) |
0 |
|
где F , Fв , Fd - соответствуют конструкционным и тепловым
0
деформациям в системе, массовым силам и распределенным нагрузкам.
Этот анализ может быть распространен на трехмерные фермы и случаи жестких соединений, когда силы и моменты передаются через узлы.
Пример
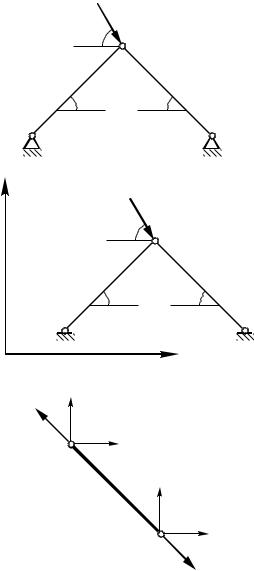
Для шарнирно-соединенной фермы (рис.4.3) вычислить смещения в узле 2, предполагая что каждый стержень имеет длину, равную 10 см и поперечное сечение, равное 1 см2.
Модуль Юнга Е = 2 · 106 кг/см2.
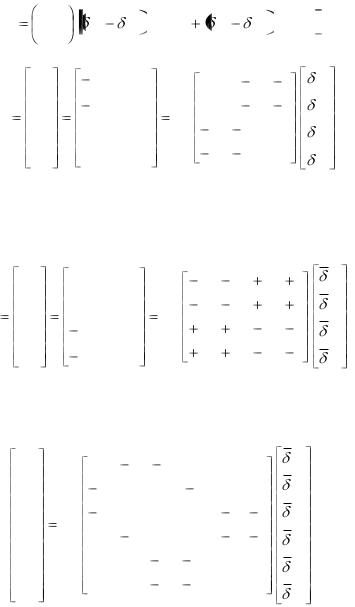
Согласно уравнению (4.3), для элемента 1 сила, действующая вдоль стержня, равна:
|
EA1 |
|
|
|
|
|
|
|
|
|
(4.16) |
|
|
|
|
|
|
|
|
|
|||||
P |
|
|
|
x2 |
|
x1 cos135 |
|
y2 |
|
y1 sin135 , |
||
L1 |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
отсюда с помощью уравнений (4.4) и (4.6, а) получаем:
|
Fx1 |
P cos135 |
|
1 |
1 |
|
1 |
1 |
|
F e1 |
Fy |
|
P sin135 |
105 |
1 |
1 |
1 |
|
1 |
|
1 |
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
Fx |
2 |
P cos135 |
|
1 |
1 |
1 |
|
1 |
|
Fу |
2 |
P sin135 |
|
1 |
1 |
|
1 |
1 |
|
|
|
|
|
|
|
|
|
|
x1
y1 (4.17)
x2
y2
79
60 o |
R2=1000 кг с |
|
2 |
||
|
||
e2 |
e |
|
|
1 |
|
45 o |
45 o |
|
3 |
1 |
а)
y
R2=1000 кг с
|
|
60 o |
2 |
|
|
|
|
|
|
|
|
e2 |
e |
|
|
|
|
1 |
|
|
|
45 o |
45 o |
|
|
3 |
|
|
1 |
0 |
_ |
б) |
x |
|
_ |
|
|
||
Fy |
|
|
|
|
P |
|
|
|
|
2 |
_ |
|
|
|
|
|
|
||
|
|
|
|
|
|
|
Fx |
|
|
|
|
2 |
|
|
|
2 |
|
|
|
|
|
e1 |
_ |
|
|
|
|
Fy |
|
|
|
|
1 |
_ |
|
|
|
|
|
Fx |
|
1 |
1 |
|
_ |
||
|
||
|
P |
в)
Рис. 4.3
80
Для элемента 2 аналогично получаем соотношения:
|
EA2 |
|
|
|
|
|
|
|
|
|
(4.18) |
|
|
|
|
|
|
|
|
|
|||||
P |
|
|
|
x2 |
|
x3 cos 45 |
|
y2 |
|
y3 sin 45 |
||
L2 |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
Fx3 |
P cos 45 |
1 |
1 |
|
1 |
1 |
|
x3 |
|
||
F e2 |
Fy |
3 |
P sin 45 |
1 |
1 |
|
1 |
1 |
|
y |
3 |
|
|
105 |
|
|
|
|
|
|
|
(4.19) |
|||
|
|
|
|
|
|
|
|
|
|
|||
|
Fx |
2 |
P cos 45 |
|
1 |
1 |
1 |
1 |
|
x |
2 |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
F |
|
P sin 45 |
|
1 |
1 |
1 |
1 |
|
y2 |
|
|
|
|
|
|
|
||||||||
|
у2 |
|
|
|
|
|
|
|
|
|||
Для того, чтобы проиллюстрировать процесс последовательного построения более четко, преобразуем уравнение (4.19) так, чтобы нумерация узлов в его матрицах подчинялась той же последовательности, что и в уравнении (4.17):
|
Fx2 |
P cos 45 |
|
1 |
1 |
1 |
1 |
|
F e2 |
Fy |
2 |
P sin 45 |
105 |
1 |
1 |
1 |
1 |
|
|
|
|
|
|
|
|
|
|
Fx |
|
P cos 45 |
|
1 |
1 |
1 |
1 |
|
1 |
|
|
|
|
|
|
|
|
Fу |
3 |
P sin 45 |
|
1 |
1 |
1 |
1 |
|
|
|
|
|
|
|
|
|
x2
y2 (4.20)
x3
y3
Расширяя (4.17) и (4.20) до размерности системы и формируя результирующие уравнения поэлементным объединением согласно (4.11), получаем матричное уравнение:
Rx |
|
|
1 |
1 |
1 |
1 |
0 |
0 |
1 |
|
|||||||
|
|
|
|
|
|
|
||
Ry1 |
|
1 |
1 |
1 |
1 |
0 |
0 |
|
Rx |
2 |
105 |
1 |
1 |
2 |
0 |
1 |
1 |
Ry |
2 |
|
1 |
1 |
0 |
2 |
1 |
1 |
|
|
|
|
|
|
|
|
|
Rx3 |
|
0 |
0 |
1 |
1 |
1 |
1 |
|
|
|
|
0 |
0 |
1 |
1 |
1 |
1 |
Ry3
Так как
81
x1
y1
x2 (4.21)
y2
x3
y3
|
|
Rx2 |
1000cos60 |
500 |
|
|
|
|
|||||||||||||||||||||
|
|
Ry |
2 |
|
|
|
1000sin 60 |
|
|
866 |
|
|
(4.22) |
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x1 |
|
|
|
y1 |
|
|
|
|
|
|
|
x3 |
|
|
x3 |
|
|
|
0 |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
то уравнение (4.21) можно записать в виде: |
|
|
|
||||||||||||||||||||||||||
|
1 |
1 | |
1 |
|
|
|
|
1| 0 |
|
0 |
|
|
0 |
|
Rx |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
||||||||||||||||
|
1 |
1| 1 |
|
|
|
|
1| 0 0 |
|
|
0 |
|
Ry |
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
| |
|
|
|
|
|
|
|
| |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
105 |
1 |
1| |
2 |
|
|
|
|
0 | |
1 |
1 |
|
|
|
|
|
x2 |
500 |
(4.23) |
|||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||
1 |
1| |
0 |
|
|
|
|
2 | |
1 |
1 |
|
|
|
|
|
y2 |
860 |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| |
|
|
|
|
|
|
|
| |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
0 0 | 1 |
|
|
|
|
1 | 1 1 |
|
|
0 |
|
Rx |
3 |
|
||||||||||||||||
|
0 0 | 1 |
|
|
|
|
1 | 1 1 |
|
|
0 |
|
Ry |
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
3 |
|
Разбиение матриц в (4.23), показанное штриховыми ли- |
|||||||||||||||||||||||||||||
ниями, позволяет найти |
|
|
|
|
|
|
|
|
|
|
как решение системы: |
|
|||||||||||||||||
|
|
|
|
х2 |
и |
у2 |
|
||||||||||||||||||||||
|
|
|
|
5 |
2 |
|
1 |
|
|
|
|
|
x2 |
|
|
|
|
500 |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
10 |
0 |
|
2 |
|
|
|
|
|
y2 |
|
|
|
|
866 |
|
|
(4.24) |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
x2 |
|
500 |
|
|
2,5 10 |
3 |
(см) |
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
||||||||||||||||||||||
т.е. |
|
|
2 10 |
5 |
|
|
|
|
|
(4.25) |
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
у2 |
|
|
|
866 |
|
|
|
|
|
|
4,33 10 |
3 |
(см). |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
2 105 |
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
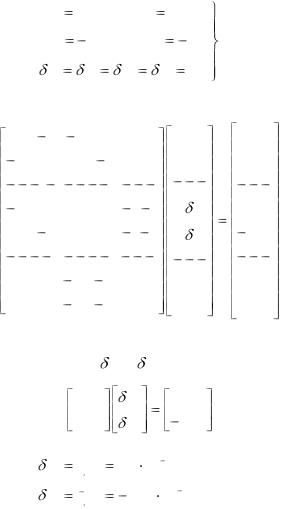
Подстановка равенств (4.25) в (4.23) дает следующее выражение для реакций:
82
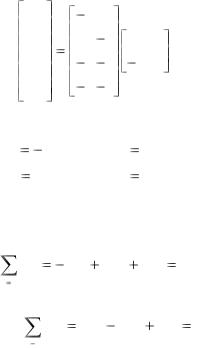
Rx1 |
1 |
1 |
|
|
||
Ry |
1 |
1 |
1 |
250 |
(4.26) |
|
|
|
|
|
|||
Rx3 |
1 |
1 |
433 |
|||
|
||||||
Ry |
3 |
1 |
1 |
|
|
|
отсюда |
|
|
|
|
|
|
Rx |
683 кгс |
Ry |
683 кгс |
1 |
|
1 |
(4.27) |
|
|
|
|
Rx3 |
183 кгс |
Ry3 |
183 кгс |
Эти результаты могут быть проверены путем использования условий равновесия фермы:
3 |
|
|
Rxi |
683 500 183 0 |
(4.28) |
i 1 |
|
|
3 |
|
|
Ry |
683 866 183 |
0 |
|
i |
|
i 1 |
|
|
5. ОСИ И ВАЛЫ
5.1. Общие сведения
Вращающиеся детали (шкивы, зубчатые колеса) машин устанавливаются на осях и валах, которые обеспечивают постоянное положение их оси вращения.
Оси – детали машин, которые служат для поддержания вращающихся вместе с ними или на них различных деталей. Вращение оси вместе с установленной на ней деталью производится относительно ее опор, называемых подшипниками. Оси не передают крутящего момента. В любом случае оси работают только на изгиб.
Валы – детали машин, которые не только поддерживают вращающиеся детали, но и передают по всей длине или на от-
83