Материал: Теоретическая механика
51
Правило Н.Е. Жуковского.
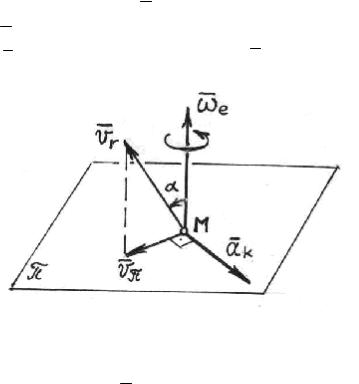
С помощью этого правила определяется направление ускорения Кориолиса (рис. 2.9).
В точке М берём вектор ωe и строим плоскость π , перпендикулярную вектору ωe и проходящую через точку М. Проецируем относительную скорость Vr на плоскость π . Это вектор V π .
Рис. 2.9
Поворачиваем этот вектор в плоскости π на угол 90° в направлении действия угловой скорости ωe . Полученный таким образом вектор опре-
деляет направление ускорения Кориолиса ak .
Плоскопараллельное движение твёрдого тела.
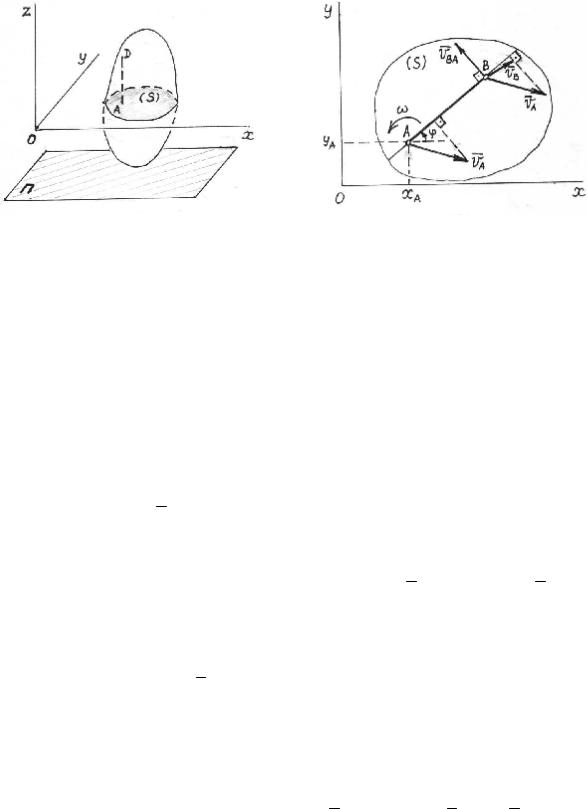
Плоскопараллельным называется такое движение твёрдого тела, при котором все его точки движутся только в плоскостях, параллельных неподвижной плоскости П (рис. 2.10). При таком движении расстояние от каждой точки до данной неподвижной плоскости П остаётся постоянным. Точки любого отрезка AD, состоящего из точек твёрдого тела и перпендикулярного плоскости П, движутся по одинаковым траекториям, имеют равные скорости и равные ускорения. Поэтому изучение плоскопараллельного движения твёрдого тела можно свести к изучению движения некоторого его сечения S, параллельного плоскости П, в плоскости Oxy, где это сечение находится. Плоскость Oxy параллельна плоскости П.
Положение плоской фигуры (сечения S) в плоскости Oxy полностью определено, если известны координаты некоторой её точки А и угол поворота плоской фигуры S вокруг точки А, как неподвижной.
52
Рис. 2.10 |
Рис. 2.11 |
Точка А в этом случае называется полюсом (рис. 2.11). Три функции
ìxA = f1(t)
ïíyA = f2 (t) ïî ϕ = f3 (t)
определяют закон плоскопараллельного движения твёрдого тела и дают возможность определять скорости и ускорения его точек.
Методы определения скоростей точек плоской фигуры S.
1. Метод использования теоремы о скоростях точек плоской фигуры. Зная закон плоскопараллельного движения можно определить проекции скорости полюса A VA и угловую скорость поворота вокруг полюса ω
VAx = X& A;VAy = Y&A;ω = ϕ&
Теорема. Скорость произвольной точки В плоской фигуры S равна геометрической сумме векторов скорости полюса VA и скорости VBA , которую имела бы точка В при вращении вокруг неподвижного полюса А
(рис.2.11)
|
|
|
|
|
|
|
|
|
|
|
ω |
|
× AB . |
VB =VA +VBA ; |
VBA |
= |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Вектор скорости VBA перпендикулярен отрезку АВ и направлен в сторону угловой скорости ω .
2. Метод использования теоремы о проекциях.
Теорема. Проекции скоростей двух любых точек А и В плоской фигуры S на ось, проходящую через эти точки, равны.
Это видно по рис. 2.11: так как прABVBA = 0 , прABVB = прABVA .
Этот метод позволяет найти скорость точки, если известно её направление и известна скорость какой-нибудь другой точки плоской фигуры.
Для векторов скоростей точек произвольного отрезка прямой, при-
53
надлежащего плоской фигуре S, выполняется свойство, что концы векторов этих скоростей также лежат на отрезке прямой.
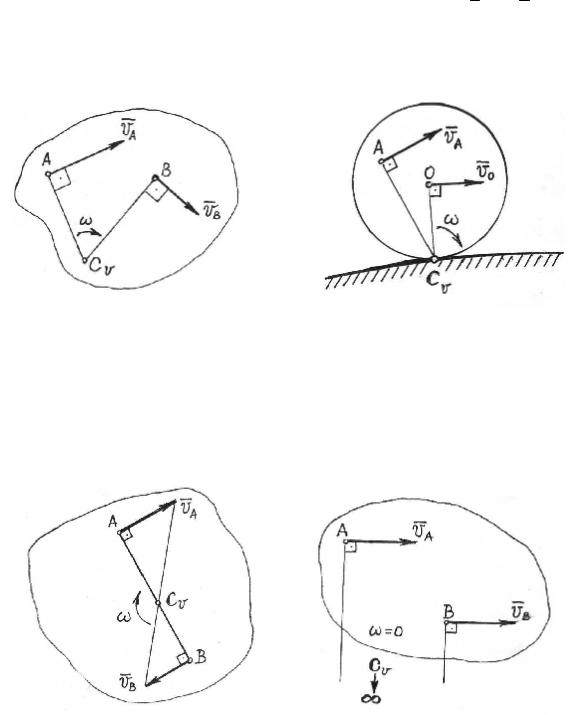
3. Метод мгновенного центра скоростей. Мгновенным центром скоростей (м.ц.с) называется точка на плоскости движения плоской фигуры S, скорость которой равна нулю. Если принять за полюс мгновенный центр скоростей, то скорости точек плоской фигуры S определяются, как при вращении этого сечения вокруг неподвижного полюса в плоскости его движения.
Способы определения мгновенного центра скоростей следующие:
а) если скорости двух точек А и В плоской фигуры S VA и VB не параллельны, то мгновенный центр скоростей CV - это точка пересечения прямых, перпендикулярных к этим скоростям (рис. 2.12)
Рис. 2.12 |
|
|
|
Рис. 2.13 |
|
ω = |
VA |
= |
VB |
; |
|
AC |
BC |
||||
|
|
|
|||
|
V |
|
V |
|
б) при качении колеса без проскальзывания по неподвижной поверхности мгновенный центр скоростей находится в точке касания (рис. 2.13);
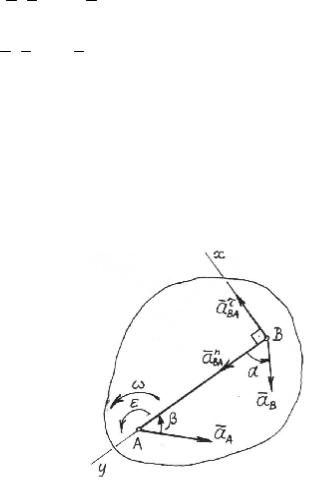
Рис. 2.14 |
Рис. 2.15 |
54
в) если VA 
 VB и VA ^ BC , то мгновенный центр CV определяется
построением, как на рис. 2.14.
г) если VA 
 VB и VA не перпендикулярна AВ, то мгновенного центра
скоростей нет (он устремляется в бесконечность) и ω = 0 . Скорости всех точек плоской фигуры S в этот момент времени равны (рис. 2.15).
Определение ускорений точек плоской фигуры.
Теорема. Ускорение любой точки В плоской фигуры равно геометрической сумме векторов ускорения полюса aA и ускорения aBA , которое
имела бы точка В при вращении фигуры вокруг неподвижного полюса А
(рис. 2.16).
|
|
|
|
|
|
|
|
Рис. 2.16 |
ω - угловая скорость вращения вокруг полюса, |
||||||||
ε - угловое ускорение вращения вокруг полюса. |
||||||||
|
|
|
|
|
|
|
|
aB = aA + aBAτ + aBAn |
|
aBAτ |
|
= |
|
ε |
|
× AB , |
направление вектора ускорения aBAτ совпадает с на- |
|
|
|
|
|||||
правлением углового ускорения ε . |
||||||||
|
aBAn = ω2 × AB , |
вектор aBAn направлен к полюсу А. |
||||||
Возьмём в точке В систему осей координат Bxy, как показано на рис.
2.16.
Спроецируем векторное равенство
aB = aA + aBAτ + aBAn
на оси х и у соответственно.
Получим систему двух скалярных равенств:
ì- a sinα = -a sin β + aτ
í B A BA
î aB cosα = -aA cosβ + aBAn
Если в этих равенствах две любые величины неизвестные, то они становятся системой двух уравнений, которые могут быть решены. Этот метод часто используется в задачах об определении ускорений точек плоской фигуры.
55
ДИНАМИКА
Введение.
Динамикой называется раздел механики, в котором изучается движение материальных тел в зависимости от действующих на них сил.
Динамика представляет собой наиболее общий раздел механики, имеющий особое значение для решения многих практических задач в различных областях техники.
Исходной научной базой динамики является система законов классической механики или законов Ньютона.
Первый закон (закон инерции). Изолированная от внешних воздействий материальная точка сохраняет состояние покоя или равномерного прямолинейного движения до тех пор, пока приложенные силы не заставят ее изменить это состояние.
Согласно этому закону, чтобы изменить скорость материальной точки, необходимо приложить к ней силу. Первый закон Ньютона постулирует также существование инерциальных систем отсчета, то есть тех, которые не имеют ускорений.
Второй закон (закон зависимости между массой точки, ее ускорением и силой). Произведение массы точки на ее ускорение равно силе, действующей на точку.
Его можно записать в виде:
r
m×a = F
В такой форме второй закон Ньютона называют основным законом динамики точки. Можно сказать, что динамика, как наука, представляет собой результаты, которые с помощью математических преобразований получены из второго закона Ньютона.
Третий закон (закон равенства действия и противодействия). Две материальные точки действуют друг на друга с силами, равными по модулю и направленными в противоположные стороны вдоль прямой, соединяющей эти точки.
Этот закон позволяет изучать динамику конкретного тела или тел, выделив их, заменяя действие других тел силами.
Из этих законов вытекают два важных принципа.
Принцип независимости действия сил. При одновременном действии на точку нескольких сил, каждая из них сообщает точке такое же ускоре-