Материал: Теоретическая механика
41
Коэффициент k называется коэффициентом трения качения.
Он определяется экспериментально, измеряется в системе СИ в метрах и определяет плечо пары (P; N ) при качении колеса.
16. Методика решения задач статики
Общая схема решения задач о равновесии тела (или конструкции, состоящей из нескольких тел) содержит несколько этапов.
Необходимо:
1.Выбрать тело (или конструкцию), исследование равновесия которого позволит определить требуемые величины. Начертить расчётную схему - упрощённый рисунок, на который вынесены лишь необходимые для решения линейные размеры и углы, а несущественные детали опущены.
2.Изобразить на схеме активные силы, заданные в условии задачи.
3.Если тело несвободно, отбросить наложенные на него механические связи, заменив их действие реакциями в соответствии с видами связей. После такой замены тело становится свободным.
4.Проверить выполнение необходимого условия статистической определимости задачи: число неизвестных, появившихся на расчётной схеме, не должно превышать числа уравнений равновесия для рассматриваемой системы сил.
5.Если задача статически определима, то, используя условия равновесия системы сил, составить систему уравнений равновесия и решить её.
При решении задачи рекомендуется действовать строго по описанной схеме.
42
КИНЕМАТИКА
В кинематике изучается движение твердых тел без учета их масс и действия на них сил. Движение тел происходит в пространстве и связано с изменением времени. В системе СИ расстояние измеряется в метрах, а время в секундах. Кинематическими характеристиками движения являются траектория, скорость и ускорение. Задать движение точки (или тела) - значит каким-то образом определить положение точки (или тела) в пространстве в любой момент времени.
Кинематика точки
Траектория – это множество последовательных положений точки в пространстве, то есть кривая, которую описывает точка при движении в пространстве.
Способы задания движения точки: Векторный способ задания движения точки.
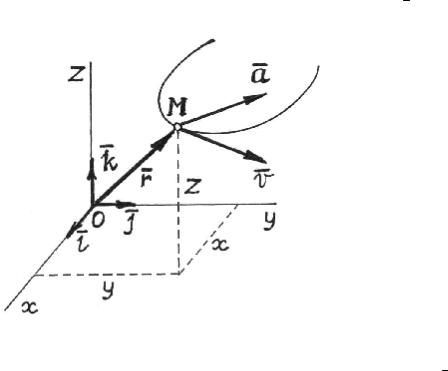
Положение точки в пространстве определяется радиус-вектором r , который меняется с течением времени (рис. 2.1).
Рис. 2.1
Закон движения точки задаётся, как функция изменения вектора r(t) за время от t0 до tk
ìr |
|
|
|
|
|
|
|
(t)= x(t)×i + y(t)× j + z(t)×k |
|||||||
ír |
|||||||
î |
t0 £ t £ tk |
||||||
Координатный способ задания движения.
Для того, чтобы движение было определено, можно задать закон движения, как систему функций изменения координат точки.
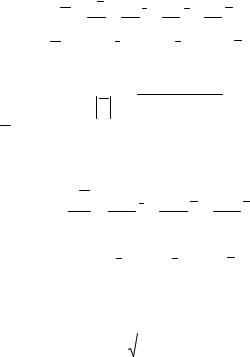
43
ìx(t)
ïïy(t)
í
ïz(t)
ï
î
=f1 (t)
=f2 (t)
=f3 (t)
Координатный способ представляет собой параметрическое задание траектории движения, где параметр – время t.
Зная закон движения, можно определить кинематические характеристики движения точки.
Скорость материальной точки.
V = ddtr = dxdt i + dydt j + dzdt k V =Vx (t)×i +Vy (t)× j +Vz (t)×k
Vx = x& , Vy = y& , |
Vz = z& |
V = V = 
 Vx2 +Vy2 +Vz2
Вектор скорости V направлен по касательной к траектории в точке М.
Ускорение – первая производная от скорости. a = ddtV = dVdtx i + dVdty j + dVdtz k
Вектор a можно представить в виде проекций: a = ax (t)i + ay (t) j + az (t)k
Сравнивая эти векторные равенства, получим:
ax |
|
|
& |
= y |
& |
; az |
|
& |
|
= x = Vx ; ay |
= Vy |
= z = Vz |
|||||||
|
&& |
|
|
&& |
|
|
&& |
|
|
|
|
r |
|
|
|
|
|
|
|
|
|
= a = ax2 |
+ ay2 + az2 |
|
|
||||
|
|
a |
|
|
|||||
Скорость – векторная величина. Она изменяется по абсолютной величине и по направлению
Вектор ускорения лежит в плоскости, проходящей через две близкие касательные, проведенные практически в одной точке траектории. Предельное положение такой плоскости называется соприкасающейся плоскостью.
Таким образом, вектор ускорения точки лежит в соприкасающейся плоскости и направлен в сторону вогнутости траектории.
Естественный способ задания движения точки.
Естественный способ задания движения состоит в задании траектории точки, начала отсчета на траектории, положительного направления отсчета и закона движения по траектории.
44
Закон движения - это функция изменения естественной координаты S.
ìS = f (t)
íît0 £ t £ tk
S(t) – естественная координата.
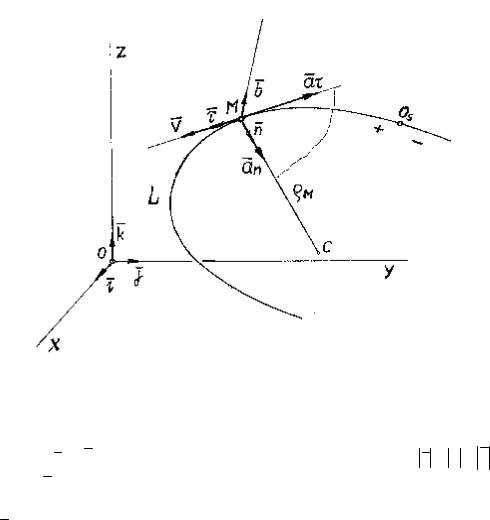
Для определения естественной координаты S (рис. 2.2)задаются:
1)траектория (кривая L);
2)начальная точка траектории OS ;
3)положительное и отрицательное направления движения по траектории.
Естественная координата S - это длина дуги, отсчитываемая от на-
чальной точки OS до движущейся точки M на траектории. Если отсчёт длины дуги ведётся в положительном направлении, то естественная координата положительная, в противном случае - отрицательная (рис. 2.2).
Рис. 2.2
В каждой точке траектории определяются естественные оси координат τ , n,b .
Векторы τ , n,b - орты естественных осей координат; τ = n = b =1 .
Вектор τ направлен по касательной к траектории в положительном направлении изменения естественной координаты S, a вектор n перпендикулярен τ , лежит в соприкасающейся плоскости и направлен в сторону во-
45
гнутости траектории. Вектор b перпендикулярен τ и n и направлен так, что векторы τ , n,b расположены в пространстве аналогично единичным
r r
векторам i , j,k декартовой прямоугольной системы координат. Естественные оси координат перемещаются вместе с точкой. Длина дуги OM, взятой со знаком, определяет естественную координату.
Проекции векторов скорости и ускорения на естественные оси координат.
Вектор скорости точки M проецируется на ось, образованную единичным вектором τ .
r |
; |
& |
V = Vτ ×τ |
Vτ = S . |
Вектор ускорения проецируется на оси векторов τ и n a = aτ + an
aτ - касательное ускорение; an - нормальное ускорение.
Касательное ускорение характеризует изменение вектора скорости по величине. Нормальное ускорение характеризует изменение вектора скорости по направлению.
a = aττ + an n .
Проекции касательного и нормального ускорения равны
an = |
V 2 |
; |
|
ρM |
|||
|
|
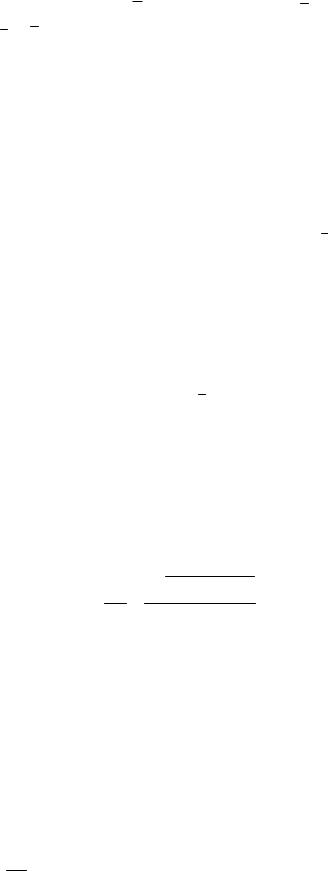
aτ = V&τ = S&& ,
где ρM – радиус кривизны траектории
2.2).
Производная модуля скорости равна:
dV = d 
 Vx2 +Vy2 +Vz2 dt dt
вданной точке (CM на рис.
=±aτ .
В зависимости от того, как выбрано положительное направление естественной координаты S, берётся знак “-“ или “+”.
На рис. 2.2 показан случай, когда проекция aτ отрицательная, а проекция скорости Vτ положительная.
Поступательное движение твёрдого тела.
Движение твердого тела называется поступательным, если любая прямая, проведенная в теле остается параллельной своему первоначальному положению.
Это наиболее простое движение твёрдого тела.
Вектор AB = const (рис. 2.3). Этот вектор постоянен по величине, т. к. тело абсолютно твердое, а по направлению – в силу определения посту-