Материал: Теоретическая механика
46
пательного движения.
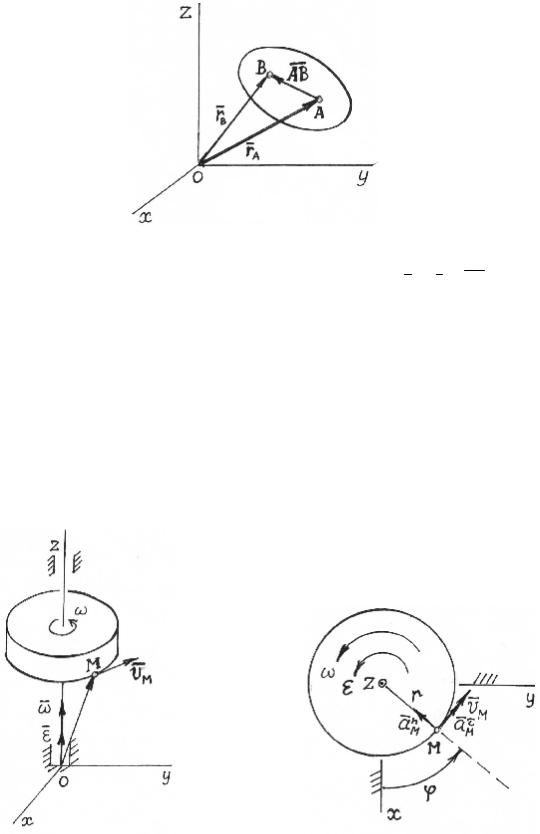
Рис. 2.3
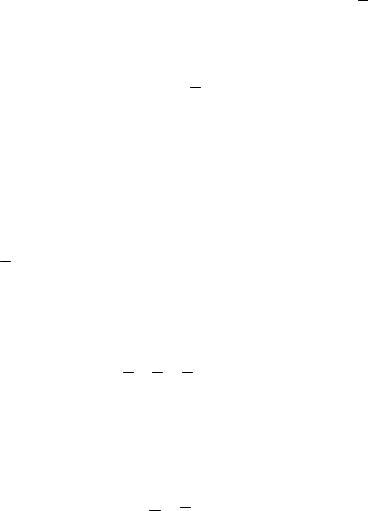
Для точек A и B выполняется векторное равенство: rB = rA + AB . Дифференцируя его, получаем:
|
|
|
|
d( |
|
) |
|
|
||||
|
|
|
|
|
(т. к. |
AB |
= 0 ) и |
aA = aB . |
||||
VA = VB |
||||||||||||
dt |
|
|||||||||||
|
|
|
|
|
|
|
|
|||||
При поступательном движение твердого тела траектории всех точек одинаковы, скорости всех точек равны и ускорения также равны.
Вращательное движение твердого тела вокруг неподвижной оси.
Это такое движение, при котором хотя бы две точки, принадлежащие телу или неизменно с ним связанные, остаются неподвижными.
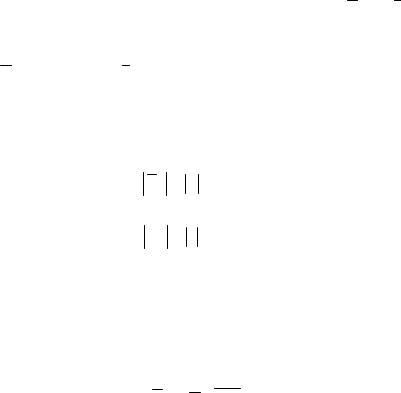
Рис. 2.4 |
Рис. 2.5 |
47
Ось, проходящая через две неподвижные точки, неподвижна и на-
зывается осью вращения твердого тела. На рис. 2.4 ось вращения Oz.
На рис. 2.5 показано сечение вращающегося тела, проходящее через точку M перпендикулярно оси вращения Oz.
Положение тела в пространстве определяется углом поворота ϕ (рис.
2.5).
Закон вращательного движения твёрдого тела вокруг неподвижной оси:
ϕ = f (t) , t0 £ t £ tk
Кинематические характеристики движения тела:
ϕ = ω - |
угловая скорость; |
& |
- угловое ускорение. |
ϕ = ω = ε |
|
&& & |
|
Векторы угловой скорости и углового ускорения ω и ε .
Эти векторы лежат на оси Oz и направлены так, что проекция на ось
Oz:
прozω = ω и прozε = ε (рис. 2.4).
При вращении твердого тела вокруг неподвижной оси каждая его точка движется по окружности, радиус которой равен расстоянию r от этой точки до оси вращения (рис. 2.5).
Скорости и ускорения точки определяют по формулам:
VM = ω ×OM
aM = aMτ + aMn
aMτ = ε ×OM
|
|
|
aMn |
|
= |
VM2 |
= ω 2 r |
|
|
|
|
||||
|
|
|
|
r |
|||
|
|
|
|
|
|
совпадают с направлением угло- |
|
|
|
|
|||||
Направления векторов VM и aM |
|||||||
вой скорости ω и углового ускорения ε соответственно. На рис. 2.4 и рис. 2.5 показан случай, когда ω и ε положительны.
Вектор скорости точки М можно определить по формуле Эйлера:
VM = ω ´OM
Движение твердого тела с одной неподвижной точкой (Сферическое движение).
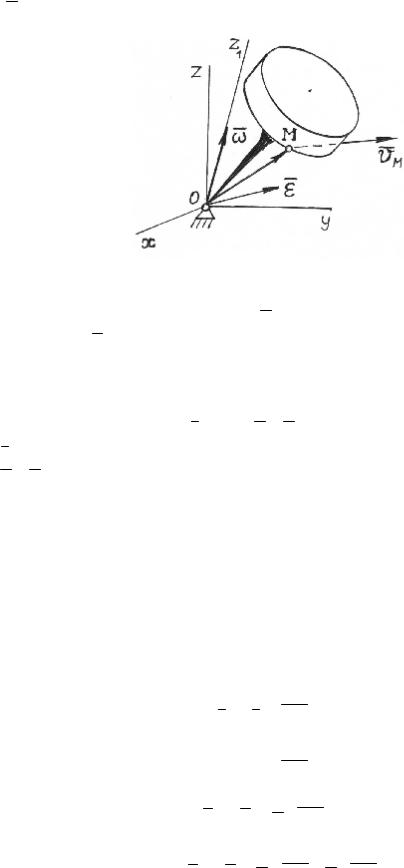
Это такое движение, при котором одна точка, принадлежащая телу или неизменно с ним связанная, остается неподвижной (рис. 2.6).
Так как каждая точка тела движется по некоторой сферической поверхности, такое движение тела называют также сферическим.
В каждый момент времени при движении твёрдого тела с одной неподвижной точкой существует мгновенная ось вращения, проходящая через эту точку. Вдоль этой оси направлен вектор мгновенной угловой ско-
48
рости ω .
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 2.6 |
||||||||||
Скорость точки М определяется по формуле Эйлера |
|||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
VM = |
ω |
× OM |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
& |
- угловое ускорение. |
|||||||||||||||
|
|||||||||||||||||||||||||||||
Вектор ε = ω |
|||||||||||||||||||||||||||||
Векторы |
|
|
и |
|
|
в общем случае неколлинеарны. |
|||||||||||||||||||||||
ω |
ε |
||||||||||||||||||||||||||||
Ускорение точки М равно: |
|||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aM = ε |
× |
|
+ |
ω |
× ( |
ω |
× |
|
) , |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
OM |
OM |
||||||||||||
ε |
× |
|
|
|
|
- вращательное ускорение; |
|||||||||||||||||||||||
OM |
|||||||||||||||||||||||||||||
|
ω |
× ( |
ω |
× |
|
) - |
осестремительное ускорение. |
||||||||||||||||||||||
|
OM |
||||||||||||||||||||||||||||
Общий случай движения твердого тела.
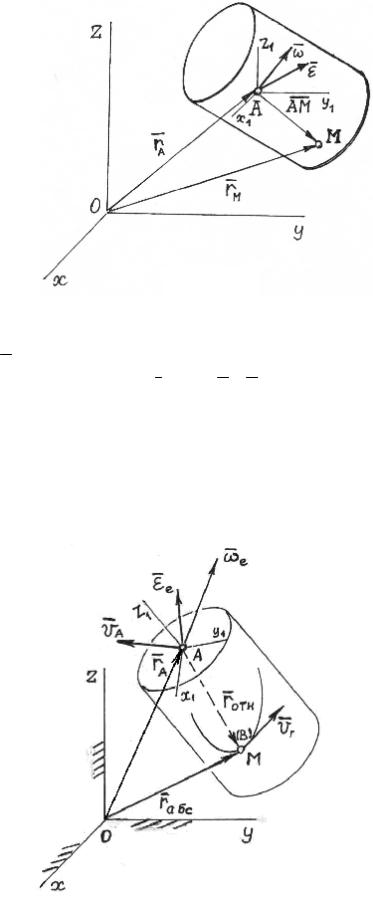
Для изучения такого движения в твёрдом теле фиксируется произвольная точка А, которая называется полюсом (рис. 2.7)
Движение твердого тела рассматривается, как сложение поступательного движения вместе с системой координат, взятой в точке А с осями Ax1, Ay1, Az1, параллельными осям Ox, Oy, Oz, и вращательного движения вокруг точки А, как неподвижной.
Определение скорости произвольной точки М:
rM = rA + AM .
Дифференцируем по времени
∙
r&M = r&A + AM .
Скорость точки M равна
VM = VA + ω × AM .
Определение ускорения точки M:
∙
aM = V&M = V&A + ω& × AM + ω × AM .
49
|
|
|
|
|
|
|
|
|
Рис. 2.7 |
||||||||||
|
|
& |
|
|
∙ |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Так как |
|
и AM = ω × AM , то |
|||||||||||||||||
ω = ε |
|||||||||||||||||||
|
|
|
|
|
aM = aA + ε |
× |
|
+ |
ω |
× ( |
ω |
× |
|
) . |
|||||
|
|
|
|
|
AM |
AM |
|||||||||||||
|
|
|
|
|
Сложное движение точки. |
||||||||||||||
Предположим, что некоторое тело движется относительно неподвижной (абсолютной) системы координат Oxyz (рис. 2.8). Свяжем жёстко с этим телом систему координат Ax1y1z1, которую назовём подвижной (относительной).
Рис. 2.8
50
Предположим, что материальная точка М движется относительно подвижной системы координат Ax1y1z1 по некоторой траектории Тотн. В этом случае по отношению к неподвижной системе координат Oxyz точка М совершает сложное движение, так как она движется вместе с телом (подвижной системой координат Ax1y1z1) и ещё сама движется по отношению к этому телу.
При изучении такого движения точки различают три вида движения этой точки.
Абсолютным движением точки М называется её движение по от-
ношению к неподвижной (абсолютной) системе координат. Скорость и ускорение точки в абсолютном движении называют соответственно абсо-
лютной скоростью и абсолютным ускорением и обозначают V и a . Относительным движением точки М называется её движение по
отношению к подвижной системе координат. Скорость и ускорение точки в относительном движении называются относительной скоростью и от-
носительным ускорением и обозначают Vr и ar .
Переносным движением называется движение подвижной системы координат по отношению к неподвижной. При этом движении подвижная система «переносит» вместе с собой множество неизменно связанных с ней точек.
Переносной скоростью и переносным ускорением называются скорости и ускорения той неизменно связанной с подвижной системой точки (В), с которой в данный момент времени совпадает движущаяся точка М, и обозначают Ve и ae .
Основные теоремы.
Теорема о скорости при сложном движении точки: вектор абсо-
лютной скорости равен геометрической сумме векторов относительной и переносной скоростей
V = Vr + Ve .
Теорема об ускорении при сложном движении точки (теорема Кориолиса): вектор абсолютного ускорения равен геометрической сумме векторов относительного, переносного и кориолисова ускорений
a = ar + ae + ak
Вектор ускорения Кориолиса определяется формулой ak = 2(ωe ×Vr ) .
и находится в соответствии с правилами вычисления векторного про-
изведения. |
|
|
Его абсолютная величина равна |
aкор |
= 2ωeVr sin α (рис. 2.9). |
При нахождении векторов ar |
и ae |
необходимо иметь в виду, что |
каждый из них может являться геометрической суммой нескольких составляющих, например касательного и нормального ускорений.