Материал: Теоретическая механика
|
|
|
|
|
121 |
|
|
|
|
||
|
|
|
|
|
|
|
1 |
|
|
|
|
aBx = 1- 2,5× |
|
3 |
-1× |
= -1,665 |
м/с2 , |
||||||
|
2 |
|
2 |
|
|||||||
|
|
|
|
|
|
|
|
||||
aBy = -1+ 2,5× |
1 |
-1× |
|
|
3 |
= -0,616 |
м/с2 . |
||||
2 |
|
2 |
|
||||||||
|
|
|
|
|
|
|
|
||||
Проекции вектора ускорения aB (лежащего в плоскости xy ) на две
оси координат полностью определяют его модуль и направление. Итак, величина
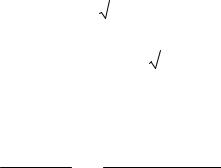
aB = 
 aBx2 + aBy2 =

 1,6652 + 0,6162 = 1,775 м/с2 .
122
Задание К-5
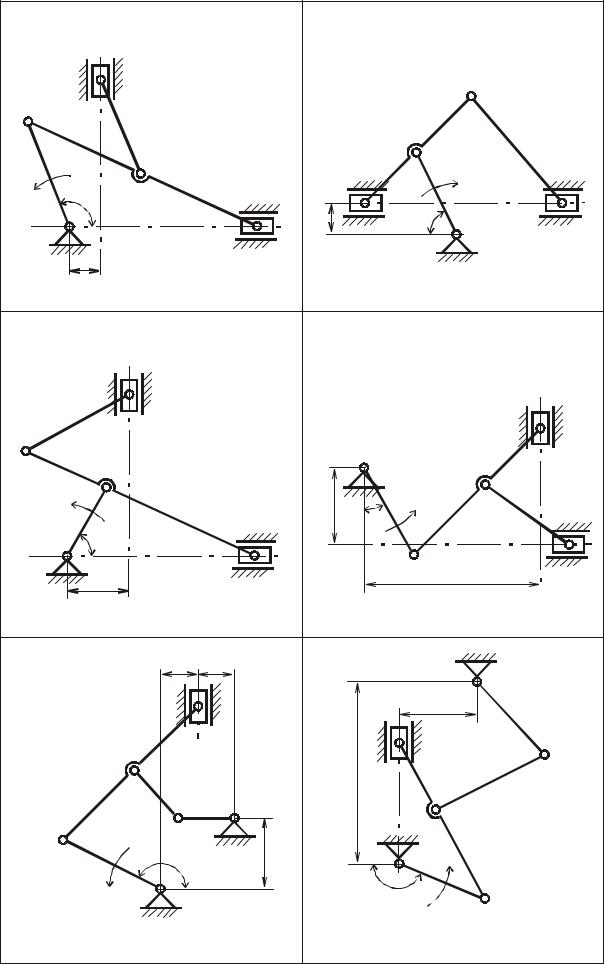
Приняв угловую скорость ω0 кривошипа OA постоянной, определить для заданного положения механизма (рис.5.1-5.6):
1.скорости точек A, B, C, D механизма и угловые скорости звеньев АВ и CD при помощи мгновенных центров скоростей;
2.скорости этих же точек методом проекций на прямую, соединяющую точки;
3.ускорения точек А, В, С, а также угловое ускорение звена АВ (аналитическим способом).
Необходимые для решения данные приведены в таблице 5.
|
|
|
|
|
|
|
|
|
Таблица 5 |
|
№ ва- |
№ |
ω0 |
OA |
ϕ |
AB |
AC |
CD |
h |
l |
O1D |
рианта |
рис. |
(с-1) |
(см) |
(град.) |
(см) |
(см) |
(см) |
(см) |
(см) |
(см) |
1 |
5.1 |
π/2 |
40 |
90 |
80 |
40 |
70 |
- |
10 |
- |
2 |
5.2 |
π/4 |
50 |
45 |
60 |
60 |
80 |
20 |
- |
- |
3 |
5.3 |
π/2 |
30 |
90 |
60 |
20 |
50 |
- |
25 |
- |
4 |
5.4 |
π/4 |
20 |
45 |
100 |
50 |
60 |
10 |
80 |
- |
5* |
5.5 |
π/3 |
12 |
60 |
55 |
36 |
23 |
22 |
19 |
19 |
6* |
5.6 |
2π/3 |
15 |
135 |
50 |
15 |
40 |
54 |
17 |
40 |
7 |
5.1 |
π/4 |
20 |
45 |
40 |
20 |
35 |
- |
5 |
- |
8 |
5.2 |
π/6 |
100 |
30 |
120 |
120 |
160 |
40 |
- |
- |
9 |
5.3 |
π/6 |
60 |
30 |
120 |
40 |
100 |
- |
50 |
- |
10 |
5.4 |
π/3 |
30 |
60 |
150 |
75 |
90 |
15 |
120 |
- |
11* |
5.5 |
π/3 |
24 |
60 |
110 |
72 |
46 |
44 |
38 |
38 |
12* |
5.6 |
2π/3 |
30 |
120 |
100 |
30 |
80 |
108 |
34 |
80 |
13 |
5.1 |
π/3 |
60 |
60 |
120 |
60 |
105 |
- |
15 |
- |
14 |
5.2 |
π/3 |
60 |
60 |
72 |
72 |
96 |
24 |
- |
- |
15 |
5.3 |
π/4 |
36 |
45 |
72 |
24 |
60 |
- |
30 |
- |
16 |
5.4 |
π/3 |
10 |
60 |
50 |
25 |
30 |
5 |
40 |
- |
17* |
5.5 |
π/3 |
18 |
60 |
82,5 |
54 |
34,5 |
33 |
28,5 |
28,5 |
18* |
5.6 |
2π/3 |
7,5 |
120 |
25 |
7,5 |
20 |
27 |
8,5 |
20 |
19 |
5.1 |
π/6 |
30 |
30 |
60 |
30 |
52,5 |
- |
7,5 |
- |
20 |
5.2 |
2π/3 |
75 |
120 |
90 |
90 |
120 |
30 |
- |
- |
21 |
5.3 |
π/3 |
27 |
60 |
54 |
18 |
45 |
- |
22,5 |
- |
22 |
5.4 |
π/6 |
15 |
30 |
75 |
37,5 |
45 |
7,5 |
60 |
- |
23* |
5.5 |
π/3 |
36 |
60 |
165 |
108 |
69 |
66 |
57 |
57 |
24* |
5.6 |
2π/3 |
22,5 |
120 |
75 |
22,5 |
60 |
81 |
22,5 |
60 |
25 |
5.1 |
π/4 |
10 |
45 |
20 |
20 |
18,5 |
- |
2,5 |
- |
|
|
|
|
|
123 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
№ ва- |
№ |
ω0 |
OA |
ϕ |
AB |
AC |
CD |
h |
l |
O1D |
рианта |
рис. |
(с-1) |
(см) |
(град.) |
(см) |
(см) |
(см) |
(см) |
(см) |
(см) |
26 |
5.2 |
3p/4 |
150 |
135 |
180 |
180 |
240 |
60 |
- |
- |
27 |
5.3 |
p/2 |
15 |
90 |
30 |
10 |
25 |
- |
12,5 |
- |
28 |
5.4 |
p/2 |
40 |
90 |
200 |
100 |
120 |
20 |
160 |
- |
29* |
5.5 |
p/3 |
6 |
60 |
27,5 |
18 |
11,5 |
11 |
9,5 |
9,5 |
30* |
5.6 |
2p/3 |
45 |
120 |
150 |
45 |
120 |
162 |
51 |
120 |
*Примечание: в вариантах с рис. 5.5, 5.6 из двух возможных положений механизма выбрать для расчета такое, при котором шарнир D наиболее удален от ползуна B.
Пример выполнения задания К-5 |
|
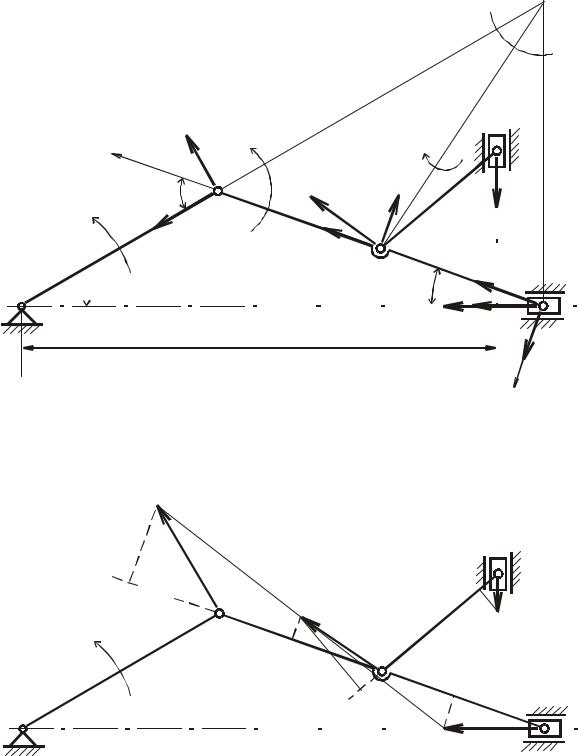
Дано: схема механизма в заданном положении (рис. 5.7). |
ϕ = 30°; |
ОА = 30 см ; АВ = 70 см ; ВС = 35 см ; CD = 40 см; l = 90 см ; |
ω0= p/6 с- |
1 . |
|
Определить: |
|
1.скорости точек А, В, С, D механизма и угловые скорости всех его звеньев при помощи мгновенных центров скоростей;
2.скорости этих же точек методом проекций на прямую, соединяющую точки;
3.ускорения точек А, В, C, а также угловое ускорение звена АВ (аналитическим способом).
Решение: Построим механизм в выбранном масштабе me = 1:10 (рис.5.7).
При исследовании кинематики плоского механизма будем рассматривать последовательно движение каждого звена механизма, начиная с ведущего звена, угловая скорость которого задана.
1. Определение скоростей точек и угловых скоростей звеньев механизма с помощью мгновенных центров скоростей.
а) Звено ОА совершает вращательное движение вокруг неподвижного центра O. Определим скорость точки А кривошипа, которая одновременно принадлежит следующему звену АВ. Величина скорости точки А определяется по формуле
VA = ωOA ×OA = |
π |
×30 » 16 см/с. |
|
3 |
|
Вектор скорости VA перпендикулярен прямой OA и направлен в
сторону вращения кривошипа, указанную дуговой стрелкой ω0 (рис.5.7). б) Звено АВ совершает плоскопараллельное (плоское) движение.
Выше найдена скорость точки А этого звена и известна линия действия
|
|
|
|
124 |
|
|
|
|
|
|
|
D |
|
|
|
C |
|
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
ω0 |
|
ϕ |
C |
B |
B |
|
ω0 |
D |
|
|
|
ϕ |
|
|
|||
|
O |
|
|
h |
|
O |
|
|
|
|
l |
|
|
|
|
|
|
|
|
|
Рис. 5.1 |
|
|
|
Рис. 5.2 |
|
|
|
|
D |
|
|
|
|
|
C |
|
|
|
|
|
|
|
B |
|
|
|
|
O |
|
|
|
|
|
|
A |
|
|
C |
|
||
|
|
|
|
|
|
|||
|
ω0 |
|
|
h |
ϕ |
ω0 |
|
D |
|
|
|
|
|
||||
|
O |
ϕ |
|
B |
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
A |
|
|
|
|
|
l |
|
|
|
l |
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 5.3 |
|
|
Рис. 5.4 |
||
|
|
|
l |
l |
|
|
|
O1 |
|
|
|
|
|
|
|
l |
|
|
|
|
|
B |
|
|
|
|
|
|
|
|
|
B |
|
||
|
|
|
C |
|
|
|
||
|
|
|
|
h |
|
|
D |
|
|
|
|
|
|
|
C |
||
|
|
|
D |
O1 |
|
|
|
|
|
|
|
|
|
|
|
||
|
A |
|
ϕ |
h |
|
O |
|
|
|
|
|
|
|
|
|||
|
|
ω0 |
O |
|
ϕ |
|
ω0 |
A |
|
|
|
Рис. 5.5 |
|
|
|
Рис. 5.6 |
|
125
|
− |
|
|
x |
VA |
εAB |
|
|
|||
|
α |
A |
|
ω0 |
− |
||
|
|||
|
aA |
|
O  ϕ0
l
A −
1 VA
a 

A
ω0
O
CV1
ωAB
|
|
|
|
|
CV2 |
|
|
|
|
D |
||
|
− |
− |
ωCD |
|
|
|
|
|
||||
|
|
|
|
|
|
|||||||
VC |
|
|
|
|
|
|
− |
|||||
aCAτ |
|
|
|
|
|
|
||||||
|
− |
|
|
|
|
|
|
|
|
VD |
||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
||
|
aCAn |
|
|
|
|
|
− |
|
|
|
||
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
C |
β |
aBAn |
|
|
B |
|||
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
− |
|
|
|
|
|
|
|
|
|
|
|
|
− |
|
|
|
|||
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
VB |
aB |
|
|
− |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aBAτ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
y |
Рис. 5.7
|
|
|
|
|
|
|
d |
|
D |
C1 |
|
|
|
|
|
|
|
|
|
− |
|
− |
|
||||||
|
|
VD |
D1 |
|
|||||
|
VC |
|
|
||||||
c |
|
|
C |
|
|
|
|
||
|
|
b |
|
||||||
|
|
c2 |
B |
||||||
|
|
|
|
|
|||||
|
|
|
|
|
|
|
− |
|
|
|
|
|
|
B1 |
|
||||
|
|
|
|
|
VB |
|
|||
Рис. 5.8
(направления) скорости точки В (VB - вдоль прямой OВ ). Мгновенный центр скоростей звена АВ (точка СV1) находится на пересечении перпендикуляров, восстановленных в точках А и В к направлениям их скоростей (VA