Материал: Теоретическая механика

111
h = M O |
2 |
= R ×sinα = 0,5×sin π = 0,25 м. |
(7) |
1 |
6 |
|
|
|
|
|
|
Таким образом, на основании (6) с учетом (2) и (7) величина пере- |
|||
носной скорости точки М в момент t1=1 сек. будет |
|
||
|
|
Ve=0,25 м/с. |
(8) |
Вектор Ve направлен перпендикулярно плоскости диска (значит параллельно оси O1x ) в направлении вращения, указанному дуговой стрелкой ωe.
Для определения относительной скорости точки M1 (Vr ) нужно мыс-
ленно остановить переносное движение |
(вращательное движение диска) и |
||||||
найти скорость точки при ее движении по окружности радиуса R по закону |
|||||||
(3). Проекция вектора Vr на направление орта τ |
определяется по форму- |
||||||
ле: |
πR |
|
|
|
|
||
& |
(7 - 4t) |
|
|
||||
Vrτ = S = |
6 |
|
. |
(9) |
|||
|
|
|
|
|
|
|
|
В момент времени t1=1 секунда |
|
|
|
||||
Vrτ = |
πR |
= |
π |
м/с. |
|
(10) |
|
|
|
4 |
|
||||
2 |
|
|
|
|
|
||
Положительный знак проекции Vrτ указывает, что вектор Vr направ-
лен в сторону τ . В общем случае величина относительной скорости (Vr) определяется по формуле
Vr = |
|
Vrτ |
|
= π » 0,785 м/с. |
(11) |
|
|
||||
|
|
|
|
4 |
|
Так как векторы Ve и Vr взаимно перпендикулярны (вектор Vr рас- |
|||||
положен в координатной плоскости O1yz, а вектор Ve |
параллелен оси |
||||
O1x), величина абсолютной скорости (Va) может быть определена на основании теоремы Пифагора. В момент времени t1=1 сек.
V |
a |
= |
V 2 |
+V 2 |
= 0,82 м/с. |
(12) |
|
|
e |
r |
|
|
4. Определим абсолютное ускорение точки M.
В рассматриваемом случае переносное движение не является поступательным. В силу этого найдем абсолютное ускорение точки на основании теоремы Кориолиса по формуле
где ae , ar , ak |
|
аa = ae + ar + ak |
|
, |
|
(13) |
|
- соответственно переносное, относительное и корио- |
|||||||
лисово ускорения точки. |
|
|
|
|
|
|
|
При определении абсолютного ускорения целесообразно разложить |
|||||||
ae и ar на нормальную и касательную составляющие |
|
||||||
r |
r |
r |
, |
r |
r |
r |
. |
ae |
= aen + aeτ |
ar |
= arn + arτ |
||||
При этом соотношение (13) примет вид

112
r r r r r r |
(14) |
aa = aen + aeτ + arn + arτ + ak |
При определении переносного ускорения точки в момент времени t1=1 сек. аналогично, как и при определении переносной скорости, мысленно останавливаем относительное движение и определяем ускорение точки M1 как точки, неизменно связанной с диском (с подвижной системой координат). При вращательном движении диска вокруг неподвижной оси O3z1 величины нормального и касательного ускорения точки М1 диска определяются соответственно по формулам
r |
|
|
= ωe2h = 0,25 |
м/с2 , |
(15) |
||||||
|
|||||||||||
aen |
|
|
|||||||||
|
r |
|
= |
|
εe |
|
h = 0,5 |
м/с2 . |
(16) |
||
|
|
|
|
||||||||
|
aeτ |
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
Вектор rn направлен по радиусу окружности, описываемой точкой ae
М диска, к центру этой окружности - точке O ( rn параллелен оси O y).
1 2 ae 1
Ускорение rτ направлено по касательной к этой окружности, то есть пер- ae
r |
r |
|
|
|
пендикулярно aen |
(aeτ параллелен оси O1x). Так как диск в указанный мо- |
|||
мент времени t1=1 сек. вращается замедленно, то векторы V |
r |
τ |
направ- |
|
и a |
||||
|
e |
|
e |
|
лены в противоположные стороны, то есть направление вектора rτ опре- ae
деляется направлением углового ускорения εe , которое показано на рис. 2.7 дуговой стрелкой.
Относительное движение, как было подчеркнуто выше, задано естественным способом. При этом проекции относительного ускорения точки на естественные оси, положительные направления которых определяются
ортами τ и n , можно найти по формулам |
π |
|
|
|
|
|
|||||||
&& |
|
|
2 |
|
|
|
|
|
|
2 |
|
|
|
arτ = S = − |
3 |
πR |
= − |
3 |
= −1,047 |
м/с , |
(17) |
||||||
|
Vr2 |
|
|
Vr2 |
|
|
|
|
|
|
|
||
arn = |
|
= |
|
= 1,232 |
м/с2 . |
|
|
(18) |
|||||
ρ |
R |
|
|
r |
|||||||||
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
направ- |
|
Отрицательный знак проекции arτ указывает, что вектор arτ |
|||||||||||||
лен в противоположную сторону орта τ . Нормальное ускорение всегда направлено в сторону орта n , то есть по главной нормали к центру кривизны
траектории точки. Таким образом, в рассматриваемом случае вектор rn ar
направлен к центру O1, окружности радиуса R, являющейся траекторией относительного движения точки. Величины относительного касательного
( |
|
r |
|
) и относительного нормального ( |
|
r |
|
) ускорений согласно (17) и (18) |
|||||||
|
|
|
|
||||||||||||
|
arτ |
|
|
arn |
|
||||||||||
будут соответственно равны |
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
r |
|
= |
|
arτ |
|
= 1,047 м/с2 , |
(19) |
|||
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
arτ |
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|

113
|
|
|
r |
|
|
= arn =1,232 м/с2 . |
(20) |
|
|
|
|
||||
|
r |
|
arn |
|
|
||
Ускорение Кориолиса ( |
) определяется по формуле |
|
|||||
ak |
|
||||||
|
|
|
r |
r |
(21) |
||
|
|
|
ak |
= 2ωe ´Vr . |
|||
Вектор угловой скорости переносного вращения ωe |
направлен по |
||||||
оси вращения в ту сторону, откуда вращение наблюдается против хода часовой стрелки (рис.2.5). В момент времени t1=1 сек., учитывая (2),
|
|
|
|
|
|
r |
|
=1 |
|
|
сек-1. |
(22) |
||||
|
|
|
|
|
|
ωe |
|
|
|
|||||||
Модуль ускорения Кориолиса ( |
|
r |
) на основании свойств векторно- |
|||||||||||||
|
ak |
|||||||||||||||
го произведения двух векторов, очевидно, равен |
|
|||||||||||||||
|
|
r |
|
= 2× |
|
r |
|
× |
|
Vr |
|
r |
(23) |
|||
|
|
|
|
|
|
|
||||||||||
|
|
ak |
|
|
ωe |
|
|
|
×sin(ωe^Vr ) . |
|||||||
Учитывая (22), (11), на основании (23) получим: |
|
|||||||||||||||
|
r |
|
= 2 ×1× 0,785×sin120° = 1,36 м/с2. |
(24) |
||||||||||||
|
ak |
|
||||||||||||||
Направление ускорения Кориолиса определяется направлением век- |
||||||||||||||||
торного произведения векторов ωe и Vr |
, то есть направлено перпендику- |
|||||||||||||||
лярно плоскости, проходящей через векторы ωe и Vr (вектор ωe |
при этом |
|||||||||||||||
нужно перевести в точку M1) в сторону, откуда кратчайшее совмещение |
||||||||||||||||
ωe с Vr видно против хода часовой стрелки. Так как векторы ωe |
и Vr рас- |
|||||||||||||||
положены в координатной плоскости O1yz, то ak направлено параллельно
оси O1x в сторону, противоположную оси O1x.
Направление ускорения Кориолиса можно найти другим способом, применив правило Н.Е.Жуковского. Суть правила Н.Е.Жуковского состоит
в следующем. Прежде всего нужно найти проекцию вектора Vr на плоскость, перпендикулярную оси вращения (на плоскость O1xy). В данном
случае эта проекция направлена также, как вектор rn . Затем необходимо ae
повернуть найденную проекцию в направлении вращения, указанному дуговой стрелкой ωe, на угол p/2. Полученное в результате поворота направление проекции относительной скорости будет соответствовать направлению ak .
Для определения абсолютного ускорения найдем его проекции на
оси координат x, |
|
y, z. Согласно (14) проекция абсолютного ускорения на |
||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
r |
r |
r |
любую ось равна алгебраической сумме проекций ускорений aen , aeτ , |
arn , |
|||||||||||||||||||||||||
r |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
arτ , ak на ту же ось. Проекции этих ускорений на оси координат легко най- |
||||||||||||||||||||||||||
ти из чертежа. Таким образом, для момента времени t1=1 сек. |
|
|
||||||||||||||||||||||||
|
|
|
|
|
|
|
|
aax = - |
|
r |
|
- |
|
r |
|
= -0,5 -1,36 = -1,86 |
М/С2 |
, |
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
aeτ |
|
|
ak |
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|||||
|
|
r |
|
|
|
r |
|
|
|
|
|
r |
|
|
3 |
|
М/С2, |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
aay = - |
|
aen |
|
- |
|
arn |
|
×cos60° + |
|
arτ |
|
×cos30° = -0,25 -1,232× 2 +1,047× |
|
= 0,04 |
|
|||||||||||
|
|
|
|
|
|
2 |
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
||||||||||||||||||
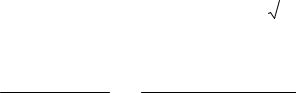
|
|
|
|
|
|
114 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
rn |
|
|
|
rτ |
|
3 |
|
|
2 |
||
|
|
|
|
|
|
|||||||
aaz = |
ar |
|
×cos30° - |
|
ar |
× cos60° = -1,232 × |
|
|
-1,047 × |
|
= -1,59 |
м/с . |
|
|
2 |
2 |
|||||||||
|
|
|
|
|
|
|
|
|
|
|||
По найденным трем проекциям абсолютного ускорения нетрудно найти его модуль и направление. Модуль абсолютного ускорения
aa = 
 aax2 + aay2 + aaz2 =

 1,862 + 0,042 +1,592 = 2,45 м/с2 .
115
ЗАДАНИЕ К-3
В планетарном механизме (рис.3.1-3.6) шестерня I радиуса R1 неподвижна, а кривошип OA, вращаясь вокруг неподвижной оси, проходящей через точку O перпендикулярно плоскости рисунка, приводит в движение свободно насаженную на его конец A шестерню II радиуса R2 . Для указанного на рисунке положения механизма найти скорости и ускорения точек A и B, если для соответствующего момента времени известны абсолютные величины угловой скорости и углового ускорения кривошипа (ωOA, εOA). На рисунках условно показаны направления угловой скорости и углового ускорения дуговыми стрелками вокруг оси вращения. При этом направление угловой скорости соответствует направлению вращательного движения кривошипа. Угловое ускорение направлено в сторону угловой скорости при ускоренном вращении и в противоположную - при замедленном. Необходимые данные приведены в таблице 3.
|
|
|
|
|
|
Таблица 3 |
|
№ |
№ |
ωOA |
εOA |
R1 |
R2 |
|
α |
варианта |
рисунка |
(с-1) |
(с-2) |
(м) |
(м) |
|
(град.) |
1 |
3.1 |
1 |
9 |
0,5 |
0,1 |
|
0 |
2 |
3.2 |
1 |
8 |
0,6 |
0,1 |
|
30 |
3 |
3.3 |
2 |
7 |
0,7 |
0,2 |
|
60 |
4 |
3.4 |
2 |
6 |
0,8 |
0,2 |
|
90 |
5 |
3.5 |
2 |
3 |
0,6 |
0,1 |
|
60 |
6 |
3.6 |
3 |
5 |
0,7 |
0,2 |
|
120 |
7 |
3.1 |
3 |
5 |
0,9 |
0,3 |
|
120 |
8 |
3.2 |
3 |
4 |
0,5 |
0,5 |
|
150 |
9 |
3.3 |
4 |
3 |
0,6 |
0,4 |
|
180 |
10 |
3.4 |
4 |
2 |
0,7 |
0,4 |
|
210 |
11 |
3.5 |
2 |
4 |
0,7 |
0,2 |
|
90 |
12 |
3.6 |
3 |
6 |
0,7 |
0,2 |
|
150 |
13 |
3.1 |
5 |
1 |
0,8 |
0,5 |
|
240 |
14 |
3.2 |
1 |
1 |
0,5 |
0,1 |
|
0 |
15 |
3.3 |
2 |
2 |
0,5 |
0,2 |
|
30 |
16 |
3.4 |
3 |
1 |
0,6 |
0,3 |
|
60 |
17 |
3.5 |
4 |
7 |
0,8 |
0,3 |
|
180 |
18 |
3.6 |
5 |
9 |
0,8 |
0,3 |
|
240 |
19 |
3.1 |
4 |
2 |
0,6 |
0,4 |
|
90 |
20 |
3.2 |
5 |
1 |
0,7 |
0,5 |
|
120 |
21 |
3.3 |
6 |
2 |
0,7 |
0,1 |
|
150 |
22 |
3.4 |
7 |
1 |
0,8 |
0,2 |
|
180 |
23 |
3.5 |
4 |
8 |
0,8 |
0,3 |
|
210 |