Материал: Теоретическая механика
126
и VB ). Точка С принадлежит звену АВ. Соединим точку С с мгновенным центром
скоростей СV1. Вектор скорости точки С (VC ) направлен перпендикулярно
к прямой CCV1.
Для звена CD мгновенный центр скоростей определяем аналогично. Известна линия действия скорости точки С (VC ) и линия действия (на-
правления) скорости в точке D (по вертикали). Восстанавливаем перпендикуляр в точке D к вертикали до пересечения с прямой CCV1 в точке CV2. Точка CV2 и есть мгновенный центр скоростей звена СD.
Измеряем расстояния от точек А, В, С и D до соответствующих
мгновенных центров скоростей |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|АCV1| = 8 см , |
|ВCV1|=6см, |
|СCV1| = 6,1 см . |
|
|
|||||||||||||||||||
|
|
|
|
|
|
|CCV2| = 3 см . |
|DCV2| = 1,4 см . |
|
|
|
|
|
|
||||||||||||
Учитывая масштаб me, получаем |
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
АCV1 = 80 см , |
ВCV1 = 60 см , СCV1 = 61 см , |
||||||||||||||||||||||
|
|
|
|
|
|
СCV2 = 30 см , |
DCV2 = 74 см . |
|
|
|
|
|
|
|
|||||||||||
Скорости точек плоской фигуры пропорциональны расстояниям до |
|||||||||||||||||||||||||
мгновенных центров скоростей. Для звена АВ имеем |
|
|
|
|
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
VA |
= |
VB |
= |
VC |
. |
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
AC |
BC |
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
CC |
|
|
|
|
|
|
|
|
|
|
|||
Отсюда находим |
V1 |
|
V1 |
|
V1 |
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
V |
|
= V |
|
BCV1 |
= 12 |
см/с, |
|
|
V |
|
= V |
|
CCV1 |
|
= 12,2 см/с. |
||||||||||
|
|
|
|
|
|
|
A AC |
|
|||||||||||||||||
|
|
B |
|
|
A AC |
|
|
|
|
|
C |
|
|
|
|
||||||||||
|
|
|
|
|
|
|
V1 |
|
|
|
|
|
|
|
|
|
|
|
V1 |
|
|
||||
Аналогично для звена CD получим |
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
VC |
|
= |
VD |
|
, |
|
|
|
V |
|
= V |
|
DCV 2 |
|
= 5,6 см/с. |
||||||||
|
CC |
DC |
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
D |
|
|
C CC |
V 2 |
|
|
|||||||||||
|
|
|
V 2 |
|
|
V 2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
в) Определим величины угловых скоростей звеньев механизма. Скорость любой точки звена равна произведению угловой скорости этого звена на расстояние от точки до мгновенного центра скоростей
VA = ω AB × ACV1 , |
VB = ω AB × BCV1 , |
VC = ω AB ×CCV1 , |
|||||
VC = ωCD ×CCV 2 , |
VA |
|
VD = ωCD × DCV 2 . |
||||
Отсюда |
ωAB = |
= |
16 = 0,2 см/с, |
||||
ACV1 |
|||||||
|
|
|
|
80 |
|
||
|
ωCD = |
VC |
|
= |
12,2 |
≈ 0,41 см/с. |
|
|
CCV 2 |
|
30 |
||||
|
|
|
|
|
|||
Из рис.5.7. следует, что вращения звеньев AB и CD вокруг мгновенных центров скоростей происходят по часовой стрелке.
2. Определение скоростей этих же точек методом проекций на прямую, соединяющую точки.
Для определения скоростей точек методом проекций вновь строим
127
механизм в заданном масштабе (me = 1:10) (рис.5.8). С помощью теоремы о проекциях скоростей двух точек плоской фигуры на прямую, их соединяющую, и теоремы о геометрическом месте концов векторов скоростей точек прямой, определяем скорости точек В, C и D.
На рис.5.8 находим проекцию вектора скорости VA , который постро-
ен в масштабе (mv=1:4), на прямую АВ. Откладываем от точки В отрезок Aa = Bb вдоль прямой АВ. Восстанавливаем в точке b перпендикуляр к прямой АВ до пересечения с прямой OВ, по которой направлен вектор скорости в
точке В (VB ). Соединяем концы векторов скоростей точек А и B прямой
A1B1. От точки C вдоль прямой АВ откладываем отрезок Cc = Aa и восстанавливаем из точки с перпендикуляр до пересечения с прямой A1B1 в точке
С1 . Отрезок СC1 определяет вектор скорости VC в точке С.
Скорость точки D определяем аналогично. Находим проекцию скорости VC на прямую СD. Откладываем от точки D отрезок Dd = Cc2. Восстанавливаем перпендикуляр из точки d до пересечения в точке D1 с вертикалью, по которой направлен вектор скорости в точке D (VD ). Отрезок DD1 изображает вектор скорости VD .
Измеряя длины отрезков ВВ1, СC1, и DD1, и учитывая масштаб скорости mv , найдем величины скоростей в точках В, С и D
VB = 12 см/с , VC = 12,2 см/с , VD = 5,6 см/с .
3. Определение ускорений точек А, В и С, а также углового ускорения εAB звена АВ.
Так как кривошип OA вращается равномерно, ускорение точки A на-
правлено к центру О и равно |
|
|
см/с2 . |
||
aA = ωOA2 |
×OA = 8,215 |
||||
Для определения ускорения точки В звена AВ воспользуемся теоре- |
|||||
мой об ускорениях точек плоской фигуры. Считая точку A полюсом, запи- |
|||||
шем |
r |
r |
r |
|
|
r |
. |
(1) |
|||
aB |
= aA |
+ aBAn |
+ aBAτ |
||
Нормальное ускорение точки В во вращательном движении вокруг |
|||||
полюса A направлено от точки В к точке A вдоль AВ и равно |
|||||
aBAn |
= ω AB2 × AB = 2,8 |
см/с2 . |
|||
|
|
|
r |
, то известны только линии |
|
Что касается ускорений aB точки В и aBAτ |
|||||
действия этих векторов: aB - по прямой OВ вдоль направляющих ползуна,
rτ - перпендикулярно AВ. Зададимся произвольно их направлениями по
aBA
указанным линиям (рис.5.7). Эти ускорения определим из уравнений проекций векторного равенства (1) на оси координат. Знак в ответе показывает, соответствует ли истинное направление вектора расчетному. Выбрав направления осей x и y как показано на рис.5.7, получим

128
aB ×cos β = aA × cosα + aBAn , |
(2) |
|||||||||||
aB ×sin β = aA ×sinα + aτBA. |
||||||||||||
|
||||||||||||
Углы α и β измеряем на рис.5.7 с помощью транспортира. Из урав- |
||||||||||||
нений (2) получим |
|
|
×cosα + an |
|
||||||||
|
|
|
|
|
a |
A |
|
|||||
|
aB = |
|
|
|
BA |
= 9 см/с2 , |
|
|||||
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
cos β |
|
||
aτBA = aB ×sin β - aA ×sinα = -4,15 см/с2 . |
(3) |
|||||||||||
Поскольку aτBA отрицательно, следовательно, направление вектора |
||||||||||||
r |
|
|
|
|
|
|
|
|||||
aBAτ противоположно выбранному на рис.5.7. |
|
|||||||||||
Угловое ускорение шатуна |
|
АВ с учетом того, что здесь aτBA - алгеб- |
||||||||||
раическая величина, определяется по формуле |
|
|||||||||||
|
ε AB |
|
= |
|
aτBA |
|
= 0,06 c-1 . |
(4) |
||||
|
|
|
|
|||||||||
|
|
|
|
|||||||||
|
|
|
|
|
|
|
||||||
|
|
|
AB |
|
||||||||
|
|
|
|
|
|
|
|
|
||||
Направление ускорения rτ относительно полюса А определяет на-
aBA
правление углового ускорения eAB, которое показано на рис 5.7 дуговой стрелкой.
Для определения ускорения точки С примем за полюс точку А и в соответствии с теоремой об ускорениях точек плоской фигуры запишем равенство
r |
r r |
r |
(5) |
aC = aA + aCAn |
+ aCAτ . |
||
Направление вектора ускорения aC точки С заранее неизвестно.
Нормальное и тангенциальное ускорения точки С во вращательном движении вокруг полюса А
aCAn |
= ω AB2 × AC =1,4 |
см/с2 |
, |
aCAτ |
= ε AB × AC = 2,1 |
см/с2 . |
|
r |
|
r |
и направлен соответст- |
Вектор aCAτ перпендикулярен вектору aCAn |
|||
венно угловому ускорению εAB .
Ускорение точки С находим способом проекций
aCx = aA ×cosα + aCAn = 7,5 см/с2 ,
aCy = aA ×sinα - aτCA = 3,39 см/с2 .
Найдем величину вектора ускорения точки C по формуле
aC = 
 aCx2 + aCy2 = 8,22 см/с2 .
129
ЗАДАНИЕ Д-1
Интегрирование дифференциальных уравнений движения материальной точки
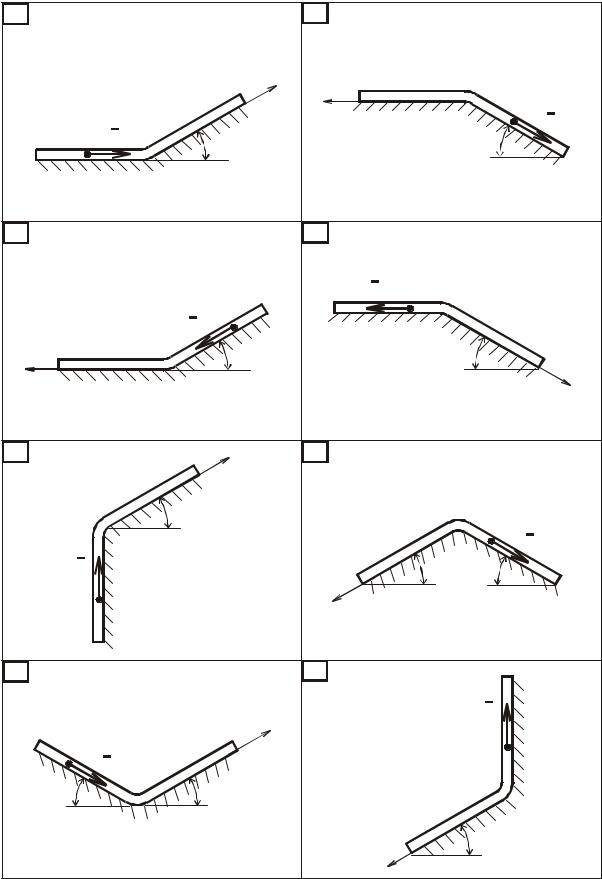
Материальная точка M массой m, получив в точке А начальную скорость V0, движется в изогнутой трубе АВС (рис. 1.1, 1.2), расположенной в вертикальной плоскости. Участки трубы или оба наклонные, или один горизонтальный, а другой наклонный. Угол наклона трубы α=30° .
На участке АВ на материальную точку действует сила тяжести P , постоянная сила Q (ее направление указано на рисунках) и сила сопротивления среды R , зависящая от скорости V груза (направлена сила против движения). Трением груза о трубу на участке АВ пренебрегаем.
В точке В материальная точка, не изменяя величины своей скорости, переходит на участок ВС трубы, где на нее действует сила тяжести P , сила трения (коэффициент трения груза о трубу f=0,2) и переменная сила F , проекция которой FX на ось x приведена в таблице Д-1.
Известно расстояние AB=l или время t1 движения от точки А до точки В. Требуется найти закон движения материальной точки на участке BC
: x=f(t).
Указание. Решение задачи разбивается на две части. Сначала составляем и интегрируем методом разделения переменных дифференциальное уравнение движения материальной точки на участке АВ, учитывая начальные условия. В случае, когда задана длина отрезка АВ, целесообразно перейти от интегрирования по t к интегрированию по переменной z с помощью формулы:
dVZ |
= |
dVZ |
× |
dz |
= VZ |
dVZ |
. |
dt |
dt |
dz |
|
||||
|
|
|
dz |
||||
Зная время движения на участке АВ или длину этого участка, определяем скорость материальной точки в конце участка, в точке В. Эта скорость принимается за начальную при исследовании движения материальной точки на участке ВС. После этого составляем и интегрируем дифференциальное уравнение движения материальной точки на участке ВС.
|
|
|
|
|
|
130 |
|
|
|
|
|
1 |
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
C |
|
x |
C |
|
|
B |
|
|
|
|
|
|
|
|
|
|
|
M |
|
|
|
|
|
|
|
x |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Q |
|
A |
M |
Q |
B |
|
|
|
|
|
|
|
|
α |
|
|
|
|
|
α |
A |
||||
|
|
|
|
|
|
||||||
3 |
|
|
|
|
|
4 |
|
|
|
|
|
|
|
|
|
M |
A |
A |
Q |
M |
|
B |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
C |
|
|
Q |
|
|
|
|
|
|
|
x |
|
B |
α |
|
|
|
|
|
α |
C |
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
x |
5 |
|
|
|
C |
|
6 |
|
|
|
|
|
|
|
|
|
x |
|
|
|
|
|
|
|
|
B |
|
|
α |
|
|
|
|
|
B |
|
|
|
|
|
|
|
|
|
|
M |
|
|
|
|
|
|
|
|
|
|
|
|
|
Q |
|
Q |
|
|
|
|
|
C |
|
α |
α |
A |
|
M |
|
|
|
|
x |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
|
7 |
|
|
|
|
|
8 |
|
|
|
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
Q |
|
M |
|
|
C |
x |
|
|
|
|
M |
|
|
|
Q |
|
|
|
|
|
|
|
|||
|
|
B |
|
|
|
|
|
|
B |
|
|
|
α |
|
α |
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
x |
C |
|
α |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 1.1 |
|
|
|
|
|