Материал: Теоретическая механика
116
№ |
№ |
ωOA |
εOA |
R1 |
R2 |
α |
варианта |
рисунка |
(с-1) |
(с-2) |
(м) |
(м) |
(град.) |
24 |
3.6 |
1 |
1 |
0,5 |
0,1 |
0 |
25 |
3.1 |
8 |
2 |
0,8 |
0,3 |
210 |
26 |
3.2 |
9 |
1 |
0,9 |
0,4 |
240 |
27 |
3.3 |
1 |
1 |
0,6 |
0,1 |
0 |
28 |
3.4 |
1 |
2 |
0,6 |
0,1 |
30 |
29 |
3.5 |
1 |
2 |
0,6 |
0,2 |
30 |
30 |
3.6 |
2 |
3 |
0,6 |
0,3 |
60 |
Пример выполнения задания К-3
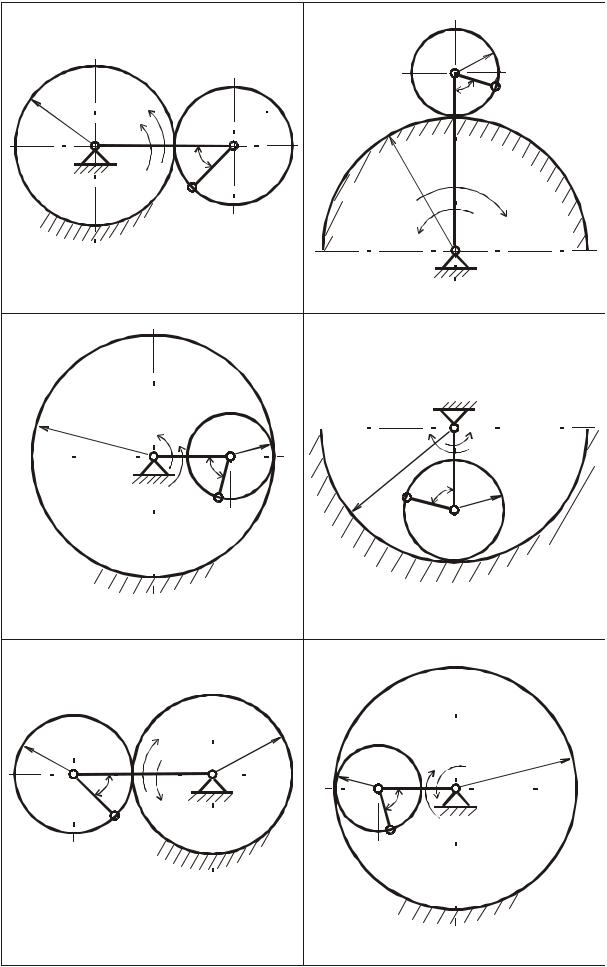
Дано: кинематическая схема планетарного механизма (рис.3.7);
R1= 0,6 м ; R2= 0,4 м ; ωOA = 1 с-1 ; εOA = 1 с-2. Определить скорости и ускорения точек A и B, показанных на рисунке, если α = 60°.
Решение: Рассмотрим последовательно движения каждого из двух подвижных звеньев планетарного механизма. Начинать при этом необходимо со звена, угловая скорость и угловое ускорение которого заданы. Таким образом, начнем исследование кинематики механизма с кривошипа.
1. Кривошип OA совершает вращательное движение вокруг неподвижной оси, проходящей через точку О перпендикулярно плоскости рисунка. Определим скорость и ускорение точки А кривошипа, которая одновременно принадлежит и подвижной шестерне II.
Абсолютная величина скорости точки А (VA) определяется по фор-
муле
VA = ωOA × |
|
OA |
|
= ωOA ×(R1 + R2 ) . |
(1) |
|
|
Для заданного положения механизма
VA =1×(0,6 + 0,4)=1 м/с . (2)
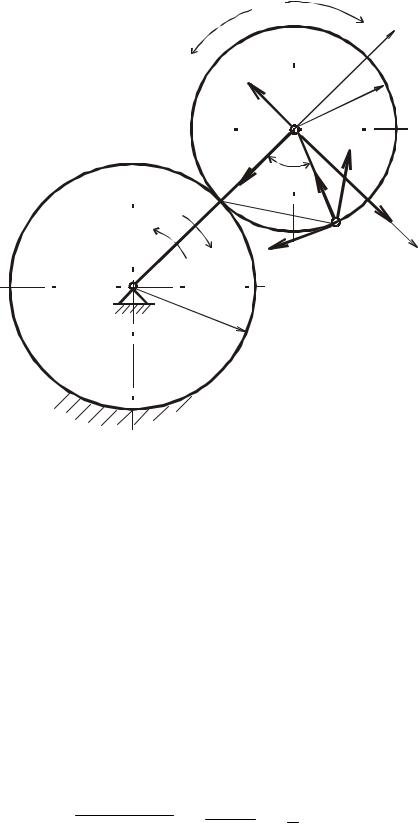
Вектор скорости VA направлен перпендикулярно ОА (радиусу вращения) в
направлении вращения, указанному на рис.3.5 дуговой стрелкой ωOA. Ускорение точки А представим разложенным на касательную и нор-
мальную составляющие
|
|
r |
|
|
|
|
r |
|
r |
|
|
|
|
|
|
(3) |
|||
|
|
aA |
= aAn |
|
+ aτA . |
|
|
|
|||||||||||
Величины нормального ( aAn ) и касательного (aτA ) ускорений опреде- |
|||||||||||||||||||
ляются соответственно по формулам: |
|
|
|
|
|
×(R + R |
|
) , |
|
||||||||||
an |
= ω 2 |
× |
|
|
OA |
|
= ω |
2 |
|
2 |
(4) |
||||||||
|
|
|
|||||||||||||||||
A |
|
OA |
|
|
|
|
|
|
|
|
|
OA |
1 |
|
|
|
|||
aτ |
= ε |
OA |
× |
|
OA |
|
= ε |
OA |
×(R + R |
2 |
) . |
(5) |
|||||||
|
|
||||||||||||||||||
A |
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
||||
Для заданного положения механизма |
|
|
|
|
|
|
|
||||||||||||
aAn |
=12 (0,6 + 0,4)= 1 |
м/с2 . |
|
|
|
(6) |
|||||||||||||
117
|
|
|
II |
R2 |
R1 |
εOA |
R2 |
A |
α B |
|
ωOA |
II |
|
|
|
O |
A |
|
|
|
α |
R1 |
|
|
I |
B |
|
ωOA |
εOA |
|
|
I |
||
|
|
O |
||
|
|
|
||
|
Рис. 3.1 |
|
Рис. 3.2 |
|
R1 |
|
|
|
|
ωOA |
II |
|
R2 |
|
|
|
εOA |
|
O |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
ωOA |
|
|||||||||||
|
|
|
|
O |
I |
|
|||||||||||||||
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
εOA |
α |
|
|
A |
|
R1 |
|
|
α |
|
R2 |
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
B |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
I |
|
|
|
|
|
|
|
II |
|
A |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 3.3 |
Рис. 3.4 |
R2 |
|
|
|
|
ωOA |
|
|
R1 |
|
|
|
|
|
|
|
|
|
R1 |
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
A |
|
|
|
|
O |
|
|
|
|
R2 |
II ωOA |
|
εOA |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
α |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
II |
|
|
|
|
|
|
|
|
|
|
A |
|
α |
|
|
O |
|||||||
|
|
εOA |
|
I |
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
B |
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
B |
|
|
|
I |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 3.5 |
Рис. 3.6 |
|
118 |
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ε2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
ω2 |
|
|
|
− |
|
|
|
II |
|
y |
||
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
VA |
|
|
A |
|
R2 |
||
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
− |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
− |
|
|
|
|
|
|
VB |
||
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
aAn |
α |
|
|
− |
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
CV |
|
|
|
|
aBAn |
|
− |
|||
I |
|
|
ωOA |
|
|
|
|
|
|
|
aAτ |
||||
|
|
|
|
|
|
|
|
|
|
B |
|||||
|
|
|
|
|
εOA |
− |
|
|
x |
||||||
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|||||||
|
|
O |
aBAτ |
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
R1
Рис. 3.7 |
|
aτA =1×(0,6 + 0,4) =1 м/с2 . |
(7) |
При этом нормальное ускорение точки А ( rn ) направлено по радиусу ок- aA
ружности, описываемой точкой к центру этой окружности - к точке О.
Касательное ускорение ( rτ ) направлено по касательной к этой окружно- aA
сти (перпендикулярно OA) в сторону, указанную дуговой стрелкой εOA. Это объясняется тем, что при замедленном вращении (по условию задачи кривошип ОА вращается замедленно) касательное ускорение направляется в сторону, противоположную направлению вращения, указанного дуговой стрелкой ωOA . В то же время при замедленном вращении угловое ускорение направляется также в сторону, противоположную направлению угловой скорости.
Величина ускорения точки А в соответствии с соотношением (3) и с учетом (6) и (7) для заданного положения механизма определится по формуле:
aA = 
 (anA )2 + (aτA )2 =

 12 +12 =

 2 м/с2 .
2. Шестерня II совершает плоскопараллельное (плоское) движение. Учитывая, что шестерня II катится без скольжения по неподвижной шестерне I, мгновенный центр скоростей (точка СV) подвижной шестерни будет находиться в точке соприкосновения двух шестерен (рис.3.5).
119
Для заданного положения планетарного механизма выше определена скорость центра шестерни II (точки А). Таким образом, зная величину скорости одной из точек и положение мгновенного центра скоростей подвижной шестерни, можно определить величину ее мгновенной угловой скорости (ω2) по формуле
ω2 = |
VA |
, |
(7) |
|
ACV |
||||
|
|
|
где расстояние ACV= R2 .
В результате подстановки значения ACV= R2 и (1) в соотношение (7)
получим |
|
|
ωOA ×(R1 + R2 ) |
|
|
||
ω2 |
= |
|
. |
(8) |
|||
|
|
||||||
|
|
|
R2 |
|
|||
Для заданного положения механизма |
|
||||||
ω2 |
= |
|
1×(0,6 + 0,4) |
= 2,5 c-1 . |
(9) |
||
0,4 |
|||||||
|
|
|
|
|
|||
Направление мгновенного вращения шестерни II вокруг мгновенного центра скоростей (точки CV), определяемое направлением скорости точ-
ки А (VA ), условно показано на рис.3.5 дуговой стрелкой ω2 .
Шестерня II в указанном положении движется замедленно. Это сле-
дует из сопоставления направлений векторов и rτ (они направлены в
VA aA
противоположные стороны). Следовательно угловое ускорение шестерни II (ε2) направлено в сторону, противоположную направлению угловой ско-
рости ω2 , что условно показано на рис.3.5 дуговой стрелкой ε2 . |
|
|||||||||||
Величину углового ускорения ε2 определим по формуле |
(10) |
|||||||||||
ε2 = ω2 . |
|
|||||||||||
|
|
|
|
& |
|
|
|
|
|
|
|
|
Учитывая (8), на основании (10) получим |
|
|
||||||||||
ε2 = |
|
|
ω&OA |
|
×(R1 + R2 ) |
|
= εOA ×(R1 + R2 ) . |
(11) |
||||
|
|
|||||||||||
|
|
|||||||||||
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
R2 |
R2 |
|
||
где εOA - величина углового ускорения кривошипа ОА. |
|
|||||||||||
Для заданного положения механизма |
|
|
||||||||||
ε2 = |
1×(0,6 + 0,4) |
= 2,5 |
с-2 . |
(12) |
||||||||
|
||||||||||||
0,4 |
|
|
|
|
||||||||
Таким образом, для некоторого момента времени найдены положение мгновенного центра скоростей, угловая скорость, угловое ускорение подвижной шестерни II, а также ускорение точки А. Это позволяет найти скорость и ускорение любой точки шестерни.
Прежде всего определим абсолютную величину скорости точки B
(VB) по формуле |
|
VB = ω2 × BCV , |
(13) |
120
где BCV - расстояние от точки В до мгновенного центра скоростей. Расстояние ВСV определим из треугольника ABCV . Этот треугольник
равносторонний и, следовательно,
BCV= R2= 0,4 м . (14)
Для заданного положения механизма, учитывая (9) и (14), на основании (13) получим
VB= 2,5 . 0,4 = 1 м/с . |
(15) |
Вектор скорости VB направлен перпендикулярно прямой BCV. Уско-
рение точки B можно найти на основании теоремы об ускорениях точек плоской фигуры, приняв точку A за полюс
|
r |
r |
r |
r |
(16) |
r |
aB |
= aA + aBAn |
+ aBAτ , |
||
r |
|
|
|
|
|
где aBAn |
и aBAτ - соответственно нормальное и касательное ускорения |
||||
точки B при относительном вращательном движении шестерни II вокруг полюса А. Учитывая (3), формулу (16) представим в виде
r |
r |
r r |
r |
(17) |
aB = aAn |
+ aτA + aBAn |
+ aBAτ . |
||
Величины нормального ( aBAn ) и касательного (aτBA ) ускорений точки
B при относительном вращательном движении шестерни II вокруг полюса A определяются по формулам
an |
= ω 2 |
× BA = ω 2 |
× R , |
(18) |
|||
BA |
|
2 |
|
|
2 |
2 |
|
aτ |
= ε |
2 |
× BA = ε |
2 |
× R . |
(19) |
|
BA |
|
|
|
2 |
|
||
Для заданного положения механизма на основании (18) и (19) с уче- |
|||||||
том (9) и (12) получим |
|
|
|
|
|
|
|
aBAn = 2,52 × 0,4 = 2,5 м/с2 , |
(20) |
||||||
aτBA = 2,5×0,4 = 1 м/с2 . |
(21) |
||||||
|
|
|
r |
|
|
направлено вдоль ВА к центру |
|
При этом нормальное ускорение aBAn |
|||||||
относительного вращения (к полюсу А), |
|
|
r |
на- |
|||
а касательное ускорение aBAτ |
|||||||
правлено перпендикулярно прямой АВ в сторону, указанную дуговой стрелкой ε2.
Таким образом, найдены модули четырех векторов ускорений, стоящих в правой части векторного равенства (17), и показаны их направления в точке В на рис. 3.5. Найдем ускорение точки В как геометрическую сумму четырех показанных в точке ускорений аналитическим способом. Для этого спроектируем векторы, стоящие в правой и левой части равенства
(17), на две оси координат x, y (рис.3.5)
aBx = aτA - aBAn × cos30° - aτBA × cos60° , |
(22) |
aBy = -aAn + aBAn × cos60° - aτBA ×cos30° . |
(23) |
Учитывая (6), (7) (20) и (21), на основании (22) и (23) найдем для заданного положения механизма проекции ускорения точки В на оси x, y