Материал: УМК Коровкин-Кулик
|
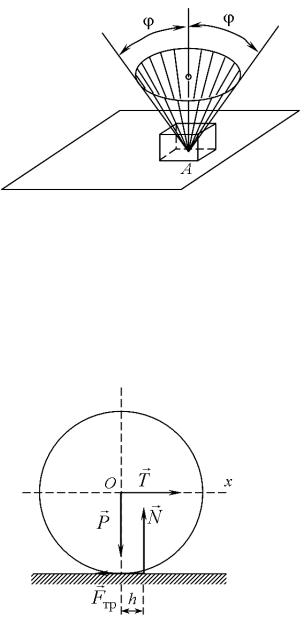
Заштрихованная на рис. 1.37 зо- |
|
|
на представляет область, обладающую |
|
|
замечательным свойством: как бы ни |
|
|
была велика по интенсивности сила, |
|
|
линия действия которой расположена |
|
|
внутри этой области, эта сила не при- |
|
|
ведет в движение тело, опирающееся |
|
|
на плоскость. Сдвиг тела возможен |
|
|
лишь такой силой, линия действия ко- |
|
Рис. 1.37. К понятию конуса трения |
||
торой проходит вне конуса трения. |
||
|
|
1.8.3. Трение качения
Трением качения называется сопротивление, возникающее при каче- нии одного тела по поверхности другого.
Представим себе колесо, стоящее на горизонтальной плоскости
(рис. 1.38). Пусть P – вес колеса и его линия действия проходит через центр О колеса. Приложим в этой точке
горизонтальную силу T .
При действии сдвигающего уси-
лия T в месте контакта катка и поверх- ности возникает сила трения скольже-
ния Fтр , препятствующая проскальзы-
ванию катка. Эти две равные по модулю
силы T и Fтр образуют пару, которая стремится повернуть каток.
Под действием силы P происхо-
дит деформация в месте контакта, и
Рис. 1.38. К понятию трения качения
нормальная реакция N сдвигается в сторону действия силы T на некоторое расстояние h. В результате силы P
и N образуют другую пару, препятствующую действию пары (T , Fтр ).
Максимальную величину h = k, соответствующую предельному положе- нию равновесия, называют коэффициентом трения качения. В отличие от безразмерного коэффициента трения скольжения f коэффициент трения качения k имеет размерность длины.
Значение T , соответствующее случаю предельного равновесия, |
|
||
T = N |
k |
. |
(1.61) |
|
|||
|
r |
|
|
46 |
|
|
|
При T > Nk / r каток начнет катиться. Отметим, что трение качения возникает только при перекатывании упругих тел. Если же соприкасаю- щиеся тела абсолютно твердые, то деформации нет и Т = 0, то есть для ка- чения абсолютно твердого катка по абсолютно твердой поверхности не по- требуется никакой силы.
Обычно сила Т, определенная по уравнению (1.61), значительно меньше максимальной силы трения скольжения, определенной по (1.56). Поэтому тела преодолевают трение качения значительно раньше, чем нач- нется скольжение. Благодаря малому сопротивлению движению подшип- ники качения и получили большое применение в технике.
Скольжение возможно при Т > fN, а качение начинается при T > Nk / r . Таким образом, если f > k / r ,то скольжение не возможно; если
f |
= k / r ,то происходит одновременно и качение, и скольжение; если же |
f |
< k / r – качение невозможно. |
|
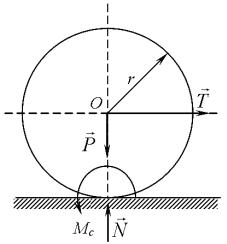
При решении задач действие трения качения учитывается моментом |
сил сопротивления качению Мс (рис. 1.39). Его величина, как и величина силы трения скольжения, изменяется от нуля до предельного значения:
0 ≤ M c ≤ M пред , |
(1.62) |
где |
|
M пред = Nk . |
(1.63) |
Своего предельного значения момент сил сопротивления качению достигает в состоянии движения, то есть при перекатывании колеса.
Рис. 1.39. К определению момента сил сопротивления качению
47
1.9.Вопросы для самоконтроля
1.В чем состоит предмет статики?
2.Что называется материальной точкой? системой материальных точек?
3.Что называется абсолютно твердым телом?
4.Что такое сила и какими признаками она характеризуется?
5.Что называется системой сил?
6.Что называется равнодействующей силой? уравновешивающей силой?
Вчем их отличие?
7.Какие системы сил называются эквивалентными?
8.Какая система сил называется уравновешенной или системой сил, эк- вивалентной нулю?
9.Какая система называется уравновешивающей?
10.Сформулируйте аксиомы статики.
11.Чем отличается несвободное тело от свободного?
12.Что называют связью?
13.Что называют силой реакции связи?
14.В чем заключается аксиома или принцип освобождаемости от связи?
15.Перечислите основные типы связей. Как направлены их реакции в ка- ждом случае?
16.Сформулируйте геометрический и аналитический методы определения равнодействующей плоской и пространственной систем сходящихся сил.
17.Как проектируется сила на ось и на плоскость? Чем отличаются эти проекции и как они вычисляются?
18.Как формулируются условия равновесия системы сходящихся сил в геометрической и аналитической формах?
19.Сформулируйте теорему о равновесии трех непараллельных сил.
20.Что называется парой сил? системой пар сил?
21.Разъясните основные характеристики пары сил.
22.Сформулируйте теоремы об эквивалентности пар сил.
23.Как направлен и чему равен по модулю векторный момент пары сил?
24.При каком условии две пары будут эквивалентны?
25.Поясните теорему о сложении пар сил, расположенных в одной плос- кости и различных плоскостях.
26.Запишите условие равновесия системы пар сил, расположенных в од- ной плоскости и в различных плоскостях.
27.Какая система сил называется произвольной плоской системой сил?
28.Как определяется на плоскости момент силы относительно точки
(центра)?
29.Как направлен и чему равен по модулю векторный момент силы отно- сительно точки?
30.В каком случае момент силы относительно точки равен нулю?
31.Что называется моментом силы относительно данной оси и как выби- рается знак этого момента?
32.В каких случаях момент силы относительно данной оси равен нулю?
48
33.Какая существует зависимость между векторным моментом силы от- носительно данной точки и моментом той же силы относительно оси, проходя- щей через эту точку?
34.Что называется главным вектором произвольной плоской (или произ- вольной пространственной) системы сил? Какая разница между главным векто- ром и равнодействующей? Какое сходство?
35.Изменится ли главный вектор данной системы сил при перемене центра приведения?
36.Что называется главным моментом произвольной плоской системы сил и главным векторным моментом произвольной пространственной системы сил?
37.Сформулируйте теорему о параллельном переносе силы.
38.Расскажите о приведении произвольной пространственной системы сил к центру.
39.Перечислите различные случаи приведения произвольной плоской си- стемы сил к центру. То же – для произвольной пространственной системы сил.
40.Сформулируйте условия равновесия произвольной плоской системы сил.
41.Какие формы условий равновесия произвольной плоской системы сил вы знаете?
42.Сформулируйте условия равновесия произвольной пространственной системы сил.
43.Сформулируйте условия равновесия пространственной и плоской сис- тем параллельных сил.
44.В каком случае произвольная пространственная система сил приводи- тся к динамическому винту?
45.Что называется центральной винтовой осью произвольной пространс- твенной системы сил?
46.Какие задачи называются статически определимыми и неопределимыми?
47.В чем заключается метод решения задачи о равновесии системы, сос- тоящей из нескольких твердых тел?
48.Расскажите о методах расчета плоской фермы.
49.Каким свойством обладает центр параллельных сил?
50.По каким формулам вычисляется радиус-вектор и координаты парал- лельных сил?
51.По каким формулам вычисляются координаты центра тяжести одно- родных тел, плоских фигур и линий?
52.Что называется статическим моментом площади плоской фигуры от- носительно оси? Как он вычисляется и какую имеет размерность?
53.Как определить положение центра тяжести площади, если известно положение центров тяжести отдельных ее частей?
54.Какие существуют способы нахождения центров тяжести тел? В чем заключаются эти способы?
55.В чем заключается способ отрицательных площадей и объемов для определения центра тяжести тел?
49
2. КИНЕМАТИКА
Механика – наука об общих законах механического движения и ме- ханического взаимодействия материальных тел.
Механическое движение – это изменение положения тел в простран- стве с течением времени.
О таком движении можно говорить лишь в том случае, если указано еще какое-то тело, относительно которого рассматривается положение ин- тересующего нас тела. Такие тела называются телами отсчета.
Пространство и время являются всеобщими формами существования движущейся материи. Их реальные свойства тесно связаны друг с другом. Но в классической механике (в отличие от механики релятивистской, то есть механики в теории относительности) эти свойства не учитываются и считается, что время изменяется одинаково во всех системах отсчета и для всех тел. При математическом описании механического движения время выступает в роли универсального аргумента.
Пространство в классической механике считается трехмерным, а его свойства, одинаковые во всех направлениях, описываются геометрией Евклида.
Механическое движение сопровождается механическим взаимодей- ствием. Оно приводит к изменению состояния движения взаимодействую- щих тел или к изменению их формы и размеров.
В теоретической механике рассматривается движение и взаимодей- ствие абсолютно твердых тел, то есть таких тел, у которых не изменяется расстояние между любыми их точками.
Основной задачей кинематики является определение таких парамет- ров, которые характеризуют геометрические свойства и особенности меха- нического движения в данный момент времени, а также – их изменение с течением времени.
2.1.Кинематика точки
2.1.1.Способы задания движения точки
Движение точки можно определить тремя способами: векторным, координатным и естественным.
Векторный способ. Положение точки можно определить с помощью
радиус-вектора rM , проведенного из некоторой заданной неподвижной точ-
ки О в данную точку М (рис. 2.1). При движении точки радиус-вектор rM
50