Материал: УМК Коровкин-Кулик
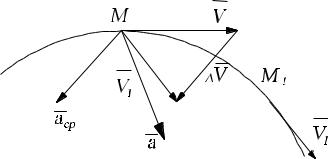
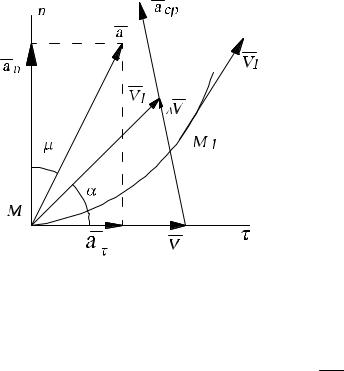
рическое приращение вектора скорости за промежуток времени ∆t найдем, по-
строив в точке М вектор, равный V1 , и соединив концы векторов VM и (V1 ).
Рис. 2.6. К понятию ускорения точки
Отношение vМ к ∆t представляет собой среднее ускорение аср , то есть
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
а |
|
|
|
= |
|
|
|
VM |
. |
|
(2.20) |
||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||
ср |
|
|
|
|
|
t |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Вектор аср имеет направление |
|
VM (см. рис. 2.6). |
|
||||||||||||||
Переходя в (2.20) к пределу при ∆t → 0, найдем ускорение в данный |
|||||||||||||||||
момент времени |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a |
|
|
= lim |
|
|
VM |
. |
(2.21) |
|||||||||
|
|
|
|
|
|||||||||||||
M |
|
|
|
Dt ®0 |
t |
|
|||||||||||
|
|
|
|
|
|
||||||||||||
Если этот предел существует, то получим |
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
∙ |
|
||
|
|
= |
dVM |
= |
¾¾® |
(2.22) |
|||||||||||
а |
|
V |
|||||||||||||||
|
|
|
|||||||||||||||
M |
|
|
|
|
|
dt |
M |
|
|||||||||
|
|
|
|
|
|
|
|
|
|||||||||
или |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
∙∙ |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
= |
d |
2 |
rM |
= |
¾¾® |
|
||||||||||
a |
|
|
|
r , |
(2.23) |
||||||||||||
|
|
|
|
|
|||||||||||||
M |
|
|
|
|
dt 2 |
M |
|
||||||||||
|
|
|
|
|
|
|
|
||||||||||
так как |
|
|
|
|
|
|
|
dr |
¾¾® |
|
|||||||
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
∙ |
|
|||||
V |
|
|
|
= |
|
|
|
M |
= r . |
(2.24) |
|||||||
|
|
|
|
|
|
|
|||||||||||
M |
|
|
|
|
|
|
dt |
M |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||
Из (2.22) видно, что ускорение точки равно нулю лишь тогда, когда
скорость точки VM постоянна как по величине, так и по направлению. Это соответствует только прямолинейному и равномерному движению. В сис- теме СИ за единицу ускорения принимают 1 м/с2.
56
Так как ускорение в данной точке равно первой производной по вре- мени от скорости, то оно направлено по касательной к годографу скоро- сти. Проводя в каждой точке траектории векторы, соответственно равные
dVM , определим направление ускорения в каждой точке (см. рис. 2.6). dt
Проекции ускорения на оси декартовых координат. Если движе-
ние точки задано координатным способом – |
|
хм = f1(t); |
Ум = f2(t); ZM = f3(t), |
||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
то, раскладывая векторы аM , VM по ортам координатных осей, получим |
|||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
VM |
= Vxi |
+ Vy j |
|
+ Vz k ; |
|
|
|
|
|
|
(2.25) |
||||||||||||||||||
|
|
|
V |
x |
= |
dxM |
; |
|
V |
y |
= |
|
dyM |
; |
|
|
V = |
dzM |
; |
(2.26) |
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|
|
|
dt |
|
|
|
|
|
z |
dt |
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dV |
|
|
|
|
dVy |
|
|
dV |
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||
a = a |
i |
+ a |
y |
j + a |
k |
= |
|
|
x |
i |
+ |
|
|
|
|
j |
+ |
|
|
|
|
z |
k |
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||
|
|
|
x |
|
|
|
|
|
|
|
|
z |
|
|
|
|
|
|
dt |
|
|
|
|
|
dt |
|
|
|
dt |
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
или |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a i + a j + a k = d |
|
2 |
xM i + d |
2 |
yM j + d |
2 |
zM k , |
||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
x |
|
|
y |
|
|
|
|
z |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
dt 2 |
|
|
|
|
|
dt2 |
|
|
dt2 |
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
где ах, ау, аz, – проекции ускорения на оси координат. На основании (2.22) можно написать:
|
|
= |
dV |
x |
= |
d |
2 x |
M |
|
|
= |
dVy |
= |
d |
2 y |
M |
|
|
= |
dV |
= |
d |
2 z |
M |
|
|
a |
x |
|
|
|
; a |
y |
|
|
|
; a |
z |
z |
|
|
. |
(2.27) |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
dt |
|
dt 2 |
|
dt |
|
|
dt 2 |
|
dt |
|
dt 2 |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
Проекции ускорения на неподвижные оси координат равны первым производным по времени от соответствующих проекций скорости на те же оси или вторым производным по времени от соответствующих координат движущейся точки.
Модуль ускорения
a |
M |
= a2 |
+ a2 |
+ a2 . |
(2.28) |
|
x |
y |
z |
|
Направляющие косинусы ускорения соответственно равны
|
x) = |
a |
x |
|
|
y) = |
ay |
|
|
||
cos(a |
M |
|
; |
cos(a |
M |
|
. |
(2.29) |
|||
|
|
|
|||||||||
|
|
aM |
|
|
ax |
|
|
||||
|
|
|
|
|
|
|
|
||||
Понятие о естественных осях и естественном трехграннике
Кинематические характеристики движения точки тесно связаны с геометрическими свойствами траектории. Поэтому целесообразно рас- сматривать движение точки в системе координат, образованной главными
57
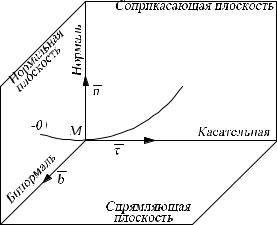
направлениями пространственной кривой. Как известно из дифференци- |
|||||||
альной геометрии, в каждой точке кривой можно провести одну касатель- |
|||||||
ную линию Мτ и бесконечное множество нормалей. Их геометрическое ме- |
|||||||
сто представляет собой единственную в точке М нормальную плоскость N. |
|||||||
Проведем через Мτ касательную плоскость. Вращая ее вокруг Мτ, |
|||||||
можно получить сколько угодно плоскостей, касающихся кривой в точке М. |
|||||||
Среди этих плоскостей найдутся такие, к которым кривая как бы прилегает |
|||||||
наибольшим или наименьшим числом своих точек. Эти плоскости называ- |
|||||||
ются соприкасающейся и спрямляющей. Наименование последней происхо- |
|||||||
дит от того, что если заставить кривую касаться этой плоскости большим |
|||||||
числом своих точек, то кривая начнет спрямляться. Эти три характерные |
|||||||
плоскости, которые можно провести в точке М, между собой взаимно пер- |
|||||||
пендикулярны и образуют так называемый естественный трехгранник. |
|
||||||
Линии пересечения этих плоскостей (рис. 2.7) образуют так назы- |
|||||||
ваемую естественную систему координат. Оси этой системы называются |
|||||||
касательной – Мτ, главной нормалью – Мn и бинормалью – Мв. При этом Мτ |
|||||||
получается пересечением соприкасающейся и спрямляющей плоскостей; |
|||||||
|
|
Мn – |
пересечением |
нормальной |
и |
||
|
|
соприкасающейся плоскостей; Мв – |
|||||
|
|
пересечением нормальной и спрям- |
|||||
|
|
ляющей плоскостей. |
|
|
|||
|
|
|
Положительное |
направление |
|||
|
|
осей выбирают следующим образом: |
|||||
|
|
|
− Мτ – |
в сторону увеличения |
|||
|
|
дуговой координаты; |
|
|
|||
|
|
|
− Мn – |
в сторону вогнутости |
|||
|
|
кривой, к центру ее кривизны; |
|
||||
Рис. 2.7. Естественный трехгранник |
|
− Мв – |
так, чтобы получилась |
||||
|
|
|
|
|
|||
|
|
|
|
|
|||
правая система координат: b = τ × n . |
|||||||
и естественные оси координат |
|
||||||
|
|
При движении точки М по тра- |
|||||
|
|
|
|||||
ектории вместе с ней перемещается и связанная с ней естественная система |
|||||||
координат, направление осей которых непрерывно изменяется в пространстве. |
|||||||
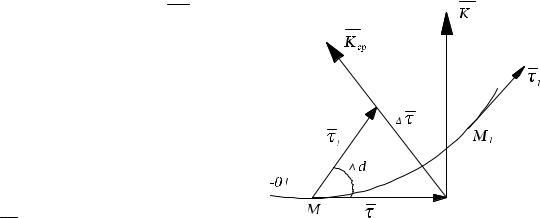
О кривизне кривой. Угол между двумя касательными в двух сколь |
|||||||
угодно близких точках М и M1 на кривой называется углом смежности |
|||||||
(рис. 2.8). Обозначим его через ∆α. Отношение ∆α к элементу дуги ∆S на- |
|||||||
зывается средней кривизной кривой Кср на отрезке MM1 |
|
|
|||||
K |
ср |
= Δα . |
|
|
(2.30) |
||
|
S |
|
|
|
|
||
|
|
|
|
|
|
||
|
|
58 |
|
|
|
|
|
Предел этого отношения при M1 → M называется кривизной кривой в данной точке:
K = lim Δα = lim Δα = da . (2.31)
Δα→0 S M1 →M S dS
Следует заметить, что в общем случае кривизна кривой не является постоянной величиной и изменяется от точки к точке.
Величина ρ, обратная кривизне кривой в данной точке М, называется радиусом кривизны кривой в этой точ-
ке: ρ = 1 , откуда
K |
Рис. 2.8. К понятию кривизны кривой |
|||
ρ = |
dS |
|
||
. |
(2.32) |
|||
|
||||
|
da |
|
||
Радиус кривизны имеет простой геометрический смысл: среди мно- жества окружностей, касающихся кривой в точке М, найдется такая, кото- рая имеет наибольший порядок соприкосновения с кривой. Ее радиус и есть радиус кривизны кривой в точке М.
Теорема о разложении ускорения по осям естественного трех- гранника
Теорема. Полное ускорение точки равно векторной сумме каса- тельного (тангенциального) и нормального (центростремительного) ускорений.
Доказательство
Пусть движение точки задано естественным образом, то есть извест- ны траектория точки и уравнение движения по траектории S = S (t). Рас- смотрим два бесконечно близких положения точки М на траектории (рис. 2.9). Скорость точки М будет v , а точки M1.
|
|
|
|
|
V1 |
= V |
+ |
V . |
(2.33) |
Проведем в точке М касательную τ, ее главную нормаль n и найдем проекции ускорения точки на эти оси. В точке М проведем вектор, парал-
|
|
|
– это угол смежности α. По оп- |
|||
лельный и равный V1 . Угол между V |
и V1 |
|||||
ределению ускорения a имеем: |
|
|
|
|||
|
|
|
|
|
|
|
|
a = |
dV |
= lim |
V . |
(2.34) |
|
|
|
|||||
|
|
dt |
t →0 |
t |
|
|
59
|
|
|
|
|
|
= |
V |
|
|
Среднее ускорение a |
имеет направление вектора |
V , и, сле- |
||
ср |
|
t |
|
|
|
|
|
|
|
довательно, расположено в плоскости, проходящей через касательную к |
||||
траектории в точке М, параллельно касательной в смежной точке M1 (см. |
||||
|
|
|
рис. 2.9). Следовательно, ускорение в |
|
|
|
|
точке М, как предел среднего ускорения, |
|
|
|
|
когда точка M1 стремится к точке М, рас- |
|
|
|
|
положено в соприкасающейся плоскости |
|
|
|
|
в точке М траектории и направлено в |
|
|
|
|
сторону вогнутости траектории. |
|
|
|
|
Таким образом, проекция ускоре- |
|
|
|
|
ния на бинормаль равна нулю: |
|
|
|
|
ав = 0. |
|
|
|
|
Для нахождения проекции уско- |
|
|
|
|
рения на касательную аτ и главную нор- |
|
Рис. 2.9. К выводу формулы (2.35) |
|
маль аn рассмотрим движение точки по |
||
|
плоской кривой, так как вектор ускоре- |
|||
|
|
|
||
ния лежит в соприкасающейся плоскости, совпадающей в этом случае с |
||||
плоскостью рисунка (см. рис. 2.9). |
|
|
||
Так как V = Vττ0 , а ускорение a = dV , то dt
|
|
|
|
|
|
|
|
|
d τ0 |
dV |
|
|
|
a |
= V |
|
+ |
τ |
τ0 . |
(2.35) |
|
dt |
|||||
|
τ |
dt |
|
|
||
При дифференцировании вектора неизменной величины он повора- чивается на 90° в сторону вращения дифференцируемого вектора. В рас- сматриваемом случае замечаем, что независимо от направления движения
точки М вектор τ0 поворачивается так, что после дифференцирования его направление совпадает с направлением главной нормали, поэтому первый вектор в формуле (2.35) направлен по главной нормали, то есть является нормальной an составляющей вектора ускорения. Вторая составляющая
|
|
|
вектора a направлена по |
τ0 , то есть является его касательной составляю- |
|
щей aτ . |
|
|
Таким образом, |
a = an + aτ . |
|
|
(2.36) |
|
Определение проекций ускорения точки на касательную и глав- ную нормаль (касательное и нормальное ускорение). Вычислим проек-
60