Материал: УМК Коровкин-Кулик
где a1, b1, g1 – углы, которые образует главный момент M0 с осями коор-
динат.
В зависимости от того, какими окажутся главный вектор R и глав-
ный момент M0 , возможны следующие случаи приведения сил к центру:
1.R ¹ 0, M 0 = 0. В этом случае система сил заменяется одной, а
значит, – равнодействующей силой.
2.R = 0, M 0 ¹ 0. Система сил заменяется одной, а значит, – равно-
действующей парой сил.
3. R ¹ 0, M 0 ¹ 0, R ^ M 0. В этом случае система сил также заме-
няется равнодействующей силой, но проходящей через точку, смещенную
относительно центра приведения на расстояние d = M 0 .
R
4. R ¹ 0, M 0 ¹ 0, R ^ M 0. В этом случае система сил заменяется
парой и силой R , перпендикулярной к плоскости пары. Такая совокуп- ность в механике называется динамой или динамическим винтом.
Произвольная пространственная система сил будет находиться в ра- вновесии, если она эквивалентна нулю. Это возможно лишь тогда, когда главный вектор и главный момент системы относительно произвольно взя- того центра О равны нулю.
Условия
|
|
|
|
R = 0; |
M 0 |
= 0 |
(1.47) |
являются необходимыми и достаточными условиями равновесия про-
странственной системы сил. Они равносильны следующим шести аналити- ческим уравнениям равновесия:
n |
= 0; |
n |
= 0; |
n |
= 0; |
|
∑ Fkx |
∑ Fky |
∑ Fkz |
||||
k =1 |
|
|
k =1 |
|
k =1 |
(1.48) |
n |
|
n |
|
|
n |
|
|
|
|
|
|||
∑ M x (Fk ) = 0; |
∑ M y (Fk ) = 0; |
∑ M z (Fk ) = 0. |
||||
k =1 |
|
k =1 |
|
k =1 |
|
|
Таким образом, для равновесия произвольной пространственной си- стемы сил необходимо и достаточно, чтобы алгебраическая сумма прое- кций всех сил системы на каждую из трех координатных осей, а также
алгебраические суммы моментов всех сил системы относительно каждой из этих осей были равны нулю.
36
Теорема Вариньона. Если система сил имеет равнодействующую, то момент равнодействующей относительно какого-либо центра или оси равен сумме моментов сил системы относительно этих же центра или оси.
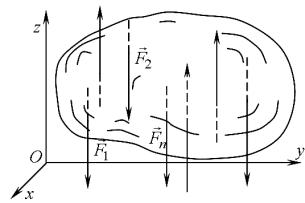
Пространственная система параллельных сил является част- ным случаем произвольной про- странственной системы сил, так как линии действия всех сил паралле- льны между собой, но не лежат в одной плоскости.
Примем такую систему ко- ординат Oxyz, чтобы ось Oz была параллельна линиям действия сил системы (рис. 1.34). Тогда две дру- гие оси, Ox и Oy, будут перпенди- кулярны к ним, и проекции сил си-
стемы на эти оси будут равны нулю. Следовательно, два уравнения систе- мы (1.47) автоматически выполнятся, и их составление сведется к записи тождества 0 ≡ 0 . Кроме этого, момент каждой силы относительно оси Oz, параллельной линиям действия сил, тоже будет равен нулю. Следователь- но, последнее уравнение системы (1.47) выполнится тождественно. В ре- зультате из шести уравнений системы (1.27) останется три:
n |
= 0; |
n |
n |
|
|
∑ Fkz |
∑ M x (Fk ) = 0; |
∑ M y (Fk ) = 0. |
(1.49) |
||
k =1 |
|
k =1 |
k =1 |
|
|
Итак, для равновесия пространственной системы параллельных сил необходимо и достаточно, чтобы сумма проекций их на ось, параллельную линиям действия сил системы, а также суммы моментов сил относите- льно двух осей, перпендикулярных им, равнялись нулю.
Рассматривая различные системы сил, мы получили условия и урав- нения их равновесия. При этом выяснили, что уравнения могут составлять- ся в различных формах. Но важно отметить следующее. В какой бы форме они ни составлялись, их число, например, в случае произвольной про- странственной системы сил – шесть. Следовательно, если в задаче рассма- тривается равновесие тела под действием такой системы сил, то методами статики можно определить не более шести неизвестных.
37
Аналогичную ситуацию имеем и в случае любой другой системы сил: количество уравнений равновесия ограничено и определяется видом самой системы сил. Например, для плоской системы сходящихся сил их всего два, а для произвольной плоской системы – три и т. д.
Количеством уравнений равновесия определяется и число неизвест- ных, которые можно найти, решая задачи статики.
Если в задаче статики число неизвестных равно количеству уравне- ний равновесия, то она может быть решена методами, которые мы рассма- триваем. Такие задачи называются статически определимыми. Если же ко- личество неизвестных больше числа уравнений равновесия, то задача ста- новится статически неопределимой. Для решения таких задач наравне с уравнениями равновесия применяются методы, которые рассматриваются в сопротивлении материалов.
1.7. Центр тяжести
На все частицы материального тела вблизи земной поверхности дей- ствуют силы притяжения к Земле, называемые силами тяжести. Если раз- меры тела сравнительно невелики, то эти силы параллельны между собой и направлены в одну сторону. Их равнодействующая называется силой тя- жести тела. Очевидно, что
n |
|
P = ∑ Pk , |
(1.50) |
k =1
где Р – сила тяжести тела; Рk – сила тяжести k-той частицы.
Как было показано ранее, равнодействующая двух параллельных и одинаково направленных сил проходит через одну и ту же точку С при любой ориентации сил относительно прямой, соединяющей точки их при- ложения. Этот результат может быть распространен и на случай большого числа параллельных сил, направленных в одну сторону, так как, найдя центр первых двух сил, в нем можно приложить их равнодействующую, затем найти центр этой равнодействующей и некоторой третьей силы сис- темы и т.д. Следовательно, система сил тяжести частиц материального те- ла имеет свой центр, через который проходит линия действия их равнодей- ствующей. Эта геометрическая точка, принадлежащая телу, называется его центром тяжести.
Чтобы найти положение центра тяжести тела, выберем систему ко- ординат Oxyz, неизменно связанную с телом. Ось Oz направим вертикаль-
38
но вверх, то есть параллельно линиям действия сил тяжести. Тогда можно записать:
|
n |
|
n |
|
|
|
n |
|
|
|
∑(Pk xk ) |
|
∑ (Pk yk ) |
|
|
|
∑(Pk zk ) |
|
|
x = |
k =1 |
; y = |
k =1 |
; z |
c |
= |
k =1 |
. |
(1.51) |
|
|
|
|||||||
c |
P |
c |
P |
|
|
P |
|
|
|
|
|
|
|
|
|
|
По таким же формулам можно вычислять координаты центра тяже- сти тела, если с ним сама система координат непосредственно не связана.
Представим себе некоторый объем V, заполненный однородным ве- ществом, имеющим удельный вес γ. Силы тяжести такого тела и некоторой
его частицы пропорциональны их объемам V и Vk: |
|
|
||||||||
|
|
P = V γ; |
Pk = Vk γ . |
|
|
|
|
(1.52) |
||
Если в формулы (1.51) подставить значения Р и Рk, то получаем: |
||||||||||
|
n |
|
n |
|
|
|
|
n |
|
|
|
∑ (Vk xk ) |
|
∑ (Vk yk ) |
|
|
∑ (Vk zk ) |
|
|
||
x = |
k =1 |
; y = |
k =1 |
|
; z |
c |
= |
k =1 |
. |
(1.53) |
|
|
|
|
|||||||
c |
V |
c |
V |
|
V |
|
|
|||
|
|
|
|
|
|
|
||||
Выражения (1.53) определяют положение центра тяжести объема, который является его геометрической характеристикой.
Рассмотрим теперь тонкую однородную пластинку весом Р. Эта сила равномерно распределена по всей площади пластинки, так что
Р = А γ,
где γ – сила тяжести, приходящаяся на единицу площади.
Мысленно разобьем всю пластинку на n частей (k = 1, 2, ..., n). Оче- видно, что сила тяжести Рk равна Аk×γ.
Выберем систему координат, расположенную в плоскости пластин- ки, и найдем положение ее центра тяжести С:
|
n |
|
|
|
n |
|
|
|
∑ ( Ak xk ) |
|
|
|
∑( Ak yk ) |
|
|
x = |
k =1 |
; y |
c |
= |
k =1 |
, |
(1.54) |
|
|
||||||
c |
A |
|
|
A |
|
|
|
|
|
|
|
|
|
где xk и yk – координаты центров тяжести выделенной части.
Эти формулы определяют положение центра тяжести пластинки, но положение этой точки не зависит ни от силы тяжести, ни от вещества, из которого сделана пластинка. Следовательно, по ним находится положение центра тяжести не самой пластинки, а ее площади. Так мы пришли к поня- тию «центр тяжести плоской фигуры», то есть геометрического объекта,
39
не обладающего массой. Это понятие является еще одной геометрической характеристикой плоской фигуры.
Аналогичными рассуждениями можно прийти к понятию «центр тяжести геометрической линии»:
|
n |
|
n |
|
|
n |
|
|
|
∑(Lk xk ) |
|
∑ (Lk yk ) |
|
|
∑ (Lk zk ) |
|
|
x = |
k =1 |
; y = |
k =1 |
; |
z = |
k =1 |
. |
(1.55) |
|
|
|
||||||
c |
L |
c |
L |
|
c |
L |
|
|
|
|
|
|
|
|
|||
где Lk – длина k-той части, на которые разбита вся линия. |
|
|
||||||
В полученных формулах (1.51) – (1.55), |
определяющих центры тяже- |
|||||||
сти материального и геометрического тел, суммы состоят из бесчисленно- го множества слагаемых. Правила вычисления таких сумм излагаются в курсе интегрального исчисления. Здесь мы рассмотрим некоторые приемы, позволяющие легко определить центры тяжести простейших тел и фигур.
1. Метод симметрии Если материальное тело имеет плоскость симметрии, то центр тяже-
сти такого тела находится в этой плоскости. Действительно, каждой части- це М' такого тела соответствует частица М", расположенная по другую сторону от плоскости симметрии и имеющая такую же силу тяжести. Рав- нодействующая сила тяжести обеих частиц проходит через середину от- резка М"М', то есть лежит в плоскости симметрии. Очевидно, что так об- стоит дело со всеми точками тела, и поэтому равнодействующая сил тяже- сти всех частиц тела проходит через точку С, находящуюся в плоскости симметрии.
Например, центр тяжести прямоугольника находится в точке пересе- чения его диагоналей, где пересекаются две оси симметрии прямоугольни- ка. Точно так же центр тяжести параллелограмма, имеющего центр сим- метрии в точке пересечения диагоналей, находится в этой точке.
2. Метод разбиения Сущность данного метода состоит в том, что рассматриваемое тело
разбивается на несколько простейших тел, причем таких, что положение центра тяжести каждого из них можно определить заранее, например, ис- пользуя метод симметрии или по известным формулам. Пусть это будут точки С1( x1 , y1, z1 ), С2( x2 , y2 , z2 ) и т.д. Обозначим центр тяжести всего тела буквой С, а его координаты – xc, yc, zc. Они могут быть найдены по форму- лам (1.51), в которых суммы состоят уже из конечного числа слагаемых по количеству частей, на которые разбивается тело.
40