Материал: УМК Коровкин-Кулик
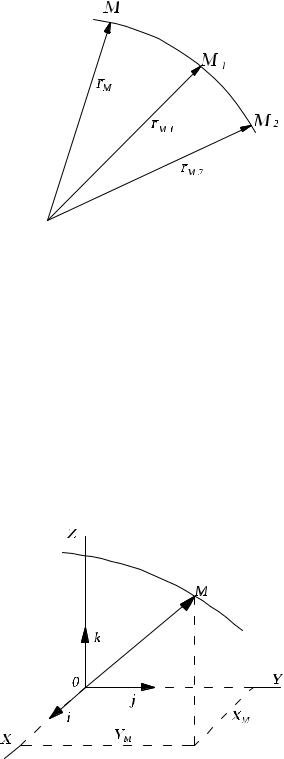
изменяется по величине и направлению. Каждому моменту времени t соот-
ветствует свое значение rM . Следовательно, rM является функцией времени t:
|
|
rM = rM (t). |
(2.1) |
Уравнение (2.1) называется кине-
матическим уравнением движения точки в векторной форме. Оно позво-
ляет найти положение точки в про- странстве в любой момент времени t. Поэтому (2.1) является законом движе- ния точки, а также описывает в вектор- ной форме траекторию точки.
Векторный способ определения движения точки применяется в радио- локации и телеметрии.
Координатный способ. Этот
Рис. 2.1. К векторному способу задания движения точки
способ определения движения точки состоит в том, что задаются коорди- наты точки как функции времени. Так, в прямоугольной пространственной системе координат Oxyz
хм = f1(t); ум = f2(t); ZM = f3(t). |
(2.2) |
Между векторным и координатным способами задания движения точки существует следующая связь (рис. 2.2):
|
|
|
|
rM = ixM |
+ jyM |
+ kzM , |
(2.3) |
где i, j, k – орты (или единичные век- торы), соответственно направлен-
ные по осям координат Ox, Oy, Oz. Уравнения (2.2) являются
уравнениями траектории в парамет- рической форме. Исключая параметр t из уравнений (2.2), получаем урав- нение траектории в явной форме.
Координатный способ опре- деления движения точки широко используется в морской навигации, где появление корабля определяет- ся его географическими координа- тами (широта, долгота).
Рис. 2.2. К координатному способу задания движения точки
51
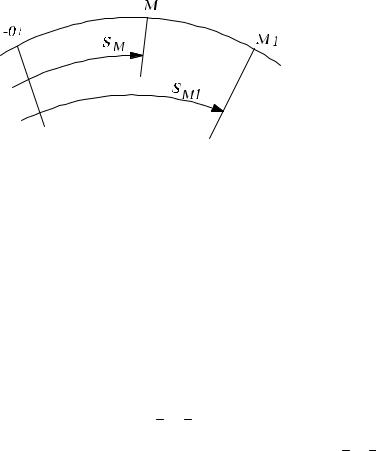
Естественный способ. Если траектория точки известна заранее, то для определения закона движения точки в пространстве достаточно задать положение точки на ее траектории. С этой целью одну из точек, например, О, на траектории принимают за начало отсчета дуговых координат, а по- ложение движущейся точки М определяют ее расстоянием от точки О. При этом расстояние OM = SM отсчитывается по дуге траектории (рис. 2.3).
При движении точки это расстояние изменяется так, что
|
= f (t) . |
|
OM = SМ |
(2.4) |
Уравнение (2.4) называется законом движения точки по траектории.
Таким образом, при естественном способе задания движения точки необходимо, чтобы были указаны: траектория точки, начало отсчета дуго- вых координат (точка О) и закон движения точки М по траектории.
Кроме этого, должно быть указано, в каком направлении от точки О следует откладывать положитель- ные и отрицательные значения ду- говых координат. Иными словами, должны быть указаны положитель-
Рис. 2.3. К естественному способу |
ное и отрицательное направления |
|
задания движения точки |
||
движения точки. |
||
|
||
Естественный способ задания движения точки является единственно |
||
приемлемым для железнодорожного транспорта. |
||
2.1.2. Скорость точки
Скоростью точки называют одну из кинематических мер ее движе-
ния. Эта величина показывает, как быстро и в каком направлении происхо- дит движение точки. Выясним, каким математическим выражением можно описать это понятие. Для этого рассмотрим векторный способ задания движения точки.
Радиус-вектор r = r(t) определяет положение точки в пространстве в данный момент времени t, а радиус-вектор r = r (t + t ) – в момент време-
ни (t + ∆t) (рис. 2.4). Изменение радиус-вектора за промежуток времени ∆t
|
= |
|
(t + t ) − |
|
(t ) |
(2.5) |
r |
r |
r |
называется перемещением точки за этот промежуток времени. Оно по-
казывает, на какое расстояние и в каком направлении произошло измене- ние положения точки в пространстве, то есть характеризует движение точ-
52

ки за этот промежуток времени только с геометрической точки зрения, сравнивая положения точки в различные моменты времени.
Отношение перемещения точки ∆r к промежутку времени ∆t характе- ризует среднюю быстроту, с которой произошло движение точки внутри это- го промежутка времени, а также – в каком направлении оно произошло. Это отношение считают средней скоростью точки за этот промежуток времени ∆t
|
|
|
|
|
= |
r . |
(2.6) |
V |
|||
ср |
|
t |
|
|
|
|
|
|
|
|
|
Средняя скорость Vср направлена по секущей MM1, |
проведенной к |
||
траектории точки.
Перейдя к пределу этого отношения при ∆t → 0, получим вектор, ха- рактеризующий и быстроту, и направление движения точки в момент вре- мени t:
V = lim |
|
|
|
(2.7) |
|
r |
= dr . |
||||
|
|
|
|
|
|
|
t |
|
dt |
|
|
Очевидно, что он направлен по касательной, проведенной к траекто- |
|||||
рии точки из положения M. |
|
|
|
|
|
|
|
|
|
|
(2.8) |
V = dr |
|
|
|
||
|
|
|
|
|
|
dt
Именно эту производную по времени от радиус-вектора движущейся точки и имеют в виду, когда говорят о скорости точки (о векторе скорости точки).
Полученная формула одновременно является математическим выра- жением для вычисления скорости точки при векторном способе задания движения этой точки.
Скорость точки в прямоугольной декартовой системе координат.
Если движение точки задано координатным способом
хм = f1(t); ум = f1(t);
то скорость точки определяется по ее проекциям на оси координат. Дейст-
вительно, разложим вектор скорости VM и радиус-вектор xM по ортам ко-
ординатных осей (рис. 2.2). Получим
|
|
= |
|
|
|
|
|
|
(2.9) |
||
VM |
iVX + jVY + kVZ ; |
||||||||||
|
|
|
|
|
|
||||||
|
|
+ kzM , |
|
||||||||
rM = ixM |
+ jyM |
(2.10) |
|||||||||
где xM, yM, ZM – координаты движущейся точки; Vx, Vy, Vz – проекции скоро- сти на оси координат.
53
|
|
|
||
|
= |
drM |
|
|
По определению скорости имеем: V |
. |
|||
|
||||
M |
|
dt |
||
|
|
|||
|
|
|
|
|
Подставляя в эту формулу значения VM , rm , получим
iV |
+ jV |
|
+ kV |
|
= i |
dxM |
+ j dyM |
+ k dzM |
|||
|
|
|
|
|
|
|
|
|
|
|
|
x |
|
y |
|
z |
|
|
|
|
|
|
|
|
|
|
dt |
|
dt |
|
dt , |
||||
|
|
|
|
|
|
|
|
||||
откуда
V = |
dxM |
; V |
y |
= |
dyM |
; V = |
dzM |
. |
|
|
|
||||||
x |
dt |
|
dt |
z |
dt |
|||
|
|
|
|
|||||
(2.11)
(2.12)
Следовательно, проекции скорости на оси координат равны первым производным по времени от соответствующих координат точки. Модуль скорости определяется по формуле
V |
= V |
2 |
+ V |
2 |
+ V |
2 |
(2.13) |
M |
|
x |
|
y |
|
z |
|
Направление скорости определяется по направляющим косинусам
сos (VM ^ x) = Vx |
; |
cos (VM y ) = Vy |
; |
cos (VM z ) = Vz . |
(2.14) |
||||
|
|
|
|
|
|
|
|
|
|
V |
|
V |
|
V |
|
||||
|
M |
|
|
M |
|
|
M |
|
|
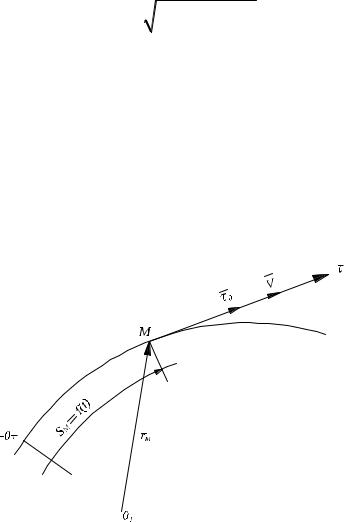
Скорость точки в естественных координатах. Движение точки будет задано в естественной форме, если известна ее траектория и закон (или уравнение) движения по траектории SM = f (t), где SM – дуговая коор- дината точки (рис. 2.5), заданная как функция времени. Точка О – начало дуговых координат.
Рис. 2.5. К понятию алгебраической скорости точки
54

Направим ось Мτ (касательную к траектории в положении М) в сто- рону увеличения дуговых координат. Единичный вектор (орт) этой оси обо-
|
|
|
|
|
|
значим τ0 . Так как вектор скорости точки направлен тоже по касательной к |
|||||
траектории в данном месте М, то |
|
|
|
|
|
|
|
|
= Vττ0 . |
(2.15) |
|
VM |
= (ПрτVM ) τ0 |
||||
|
|
|
|
|
|
Проведем из неподвижной точки О1 радиус-вектор точки М – |
rM , |
||||
r |
= r ( s |
) = r s |
M |
(t ) . |
(2.16) |
M |
M |
|
|
|
|
Величина Vτ = ПрτVM может быть положительной (если движение происходит в сторону увеличения дуговых координат в положительном на- правлении по траектории), отрицательной или равной нулю. Ее называют
алгебраической скоростью точки (в отличие от вектора VM и его модуля
VM = VM ).
Выясним, как можно вычислить алгебраическую скорость точки. Применяя формулу (2.8), получим
|
|
|
|
|
|
|
|
|
|
|
|
|
(2.17) |
|||||
|
|
|
|
|
|
V = drM |
= dr dS , |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
M |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dt |
|
dS dt |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
где |
|
dr |
|
|
= 1 – единичный орт касательной. |
|
||||||||||||
dS |
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
= |
dSM |
τ0 . |
(2.18) |
||||||
|
|
|
|
|
|
|
V |
|||||||||||
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
M |
dt |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
Сравнивая это выражение с уравнением (2.15), делаем вывод, что ал- гебраическая скорость точки (проекция вектора скорости на направление касательной к траектории) равна первой производной по времени от дуго- вой координаты точки:
V = |
dSM |
. |
(2.19) |
алг dt
Скорость точки при естественном способе задания движения на- ходится дифференцированием по времени закона движения точки по траектории.
2.1.3. Ускорение точки
Кинематическая мера, характеризующая быстроту изменения во времени скорости точки, называется ускорением.
Рассмотрим два сколь угодно близких положения точек М и M1 на тра-
ектории. Скорость точки М обозначим VM , а точки М1 – V1 (рис. 2.6). Геомет-
55