Материал: УМК Коровкин-Кулик
При нахождении центра тяжести тела с вырезами (например, слож- ных деталей) можно также применять формулы (1.51), считая силы тяжес- ти (площади или объемы), соответствующие вырезанным частям, отрица- тельными.
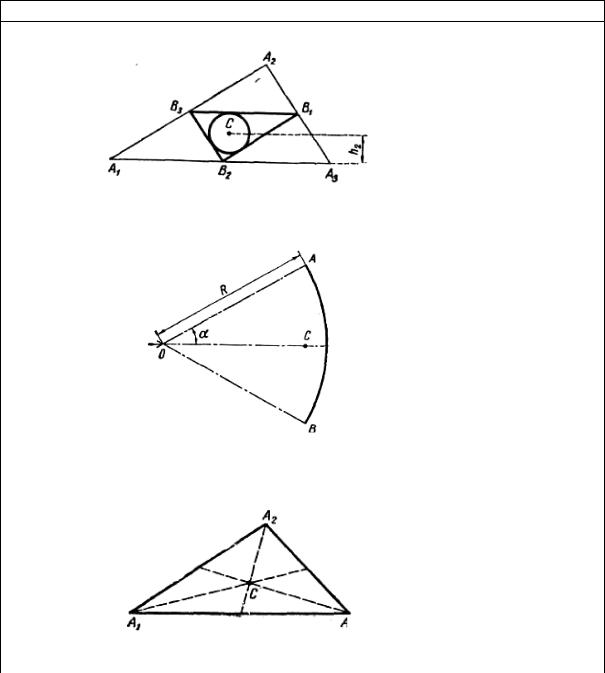
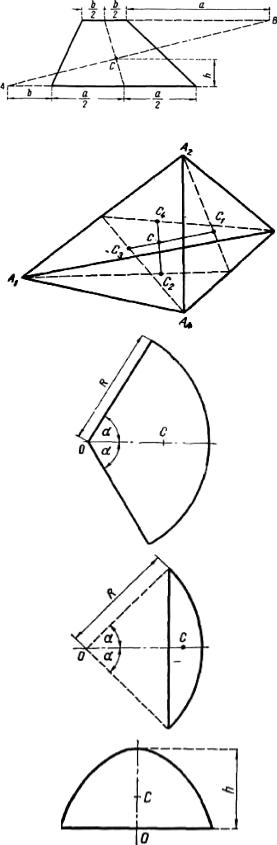
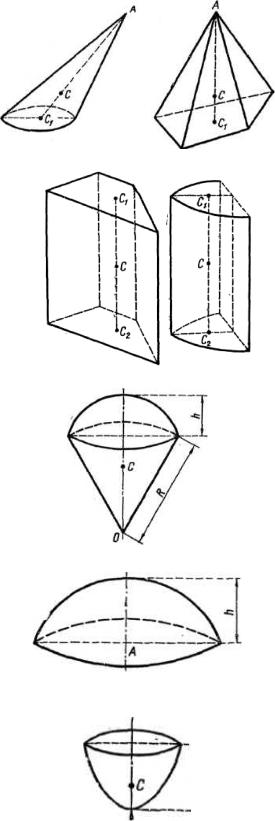
Положения центров тяжести некоторых простых плоских и объем- ных фигур приведены в табл. 1.
Таблица 1
Положение центров тяжести некоторых однородных линий, фигур и тел
Положение центра тяжести линии
|
Центр тяжести находится в |
|||||||||||||||
|
центре круга, вписанного в |
|||||||||||||||
|
треугольник |
|
|
|
B1B2B3, где В1, |
|||||||||||
|
В2, В3 – |
середины сторон дан- |
||||||||||||||
Периметр |
ного треугольника; |
|
|
|||||||||||||
треугольника |
h2 |
= |
H2 |
|
a1 + a3 |
|
, |
|||||||||
|
2 |
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
a1 + a2 + a3 |
|||||||||||
|
где а1, а2, а3 – |
стороны данно- |
||||||||||||||
|
го треугольника; H2 – |
высота, |
||||||||||||||
|
соответствующая стороне а2 |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Дуга |
|
OC = R |
sin α |
|
|
|
||||||||||
окружности |
|
|
|
|
||||||||||||
|
α |
|
|
|||||||||||||
радиуса R |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
Положение центра тяжести площади |
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|||||||||||||||
|
Центр тяжести находится в |
|||||||||||||||
|
точке пересечения медиан; |
|||||||||||||||
|
x = |
1 |
(x + x + x ) ; |
|||||||||||||
|
|
|
||||||||||||||
|
c |
|
3 |
|
1 |
2 |
|
3 |
|
|||||||
Треугольник |
|
|
|
|
|
|
|
|
|
|
|
|||||
y = |
1 |
( y + y + y ) , |
||||||||||||||
|
||||||||||||||||
|
|
|||||||||||||||
|
c |
|
3 |
|
1 |
2 |
|
3 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
где xi, |
yi – |
координаты вер- |
|||||||||||||
|
шин треугольника |
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
41 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Продолжение табл. 1
|
Центр тяжести находит- |
|||||||||||
|
ся в |
точке |
пересечения |
|||||||||
|
прямой АВ и прямой, со- |
|||||||||||
|
единяющей |
|
середины па- |
|||||||||
Трапеция |
раллельных сторон; |
|||||||||||
|
|
h = |
H |
|
a + 2b |
, |
|
|
||||
|
|
|
|
|
||||||||
|
|
3 |
|
|
a + b |
|||||||
|
где H – |
высота трапеции |
||||||||||
|
|
|
|
|
||||||||
|
Центр тяжести С находит- |
|||||||||||
|
ся в точке пересечения отрез- |
|||||||||||
|
ков [С1С2] и [С3С4], где С1 – |
|||||||||||
Четырех- |
центр тяжести треугольника |
|||||||||||
А2А3А4; |
С2 – |
|
центр тяжести |
|||||||||
угольник |
|
|||||||||||
треугольника А1А3А4; С3 – |
||||||||||||
|
||||||||||||
|
центр тяжести треугольника |
|||||||||||
|
А1А2А4; С4 – |
|
центр тяжести |
|||||||||
|
треугольника А1А2А3 |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
Круговой |
OC = |
2 R |
sin α |
|
|
|||||||
сектор |
|
|
||||||||||
α |
||||||||||||
радиуса |
|
|
|
3 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|||||
Круговой |
OC = 4 |
|
|
|
R sin3 α |
|||||||
сегмент |
|
|
|
|
|
|
|
|
||||
2α − sin2 α |
||||||||||||
радиуса |
|
3 |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
Параболи- |
|
OC = |
2 h |
|||||||||
ческий |
|
|||||||||||
сегмент |
|
|
|
5 |
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
42 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Окончание табл. 1 |
|||||
|
|
|
|
|
|
|
|
|
|
|
Положение центра тяжести объема |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
C C = 1 AC , |
|||||||
|
|
|
1 |
|
|
|
4 |
1 |
|
|
|
|
|
|
|
|
|
|
|
Пирамида |
где С1 |
– |
центр тяжести ос- |
||||||
или конус |
нования; |
А – |
вершина; С – |
||||||
|
центр |
тяжести |
пирамиды |
||||||
|
или конуса |
|
|
|
|
|
|
||
|
|
|
|
|
|
||||
|
Центр тяжести С нахо- |
||||||||
Призма |
дится в середине отрезка, |
||||||||
или |
соединяющего центры тя- |
||||||||
цилиндр |
жести С1 и С2 верхнего и |
||||||||
|
нижнего оснований |
||||||||
|
|
|
|
|
|
|
|
||
|
Центр |
тяжести |
С лежит |
||||||
|
на оси симметрии, причем |
||||||||
Шаровой |
OC = |
3 |
(2R − h) , |
||||||
сектор |
|||||||||
радиуса |
|
|
|
8 |
|
|
|
|
|
где h |
– |
|
|
|
|
|
|
|
|
|
высота |
шарового |
|||||||
|
сегмента |
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
Центр |
тяжести |
С лежит |
||||||
|
на оси симметрии на рас- |
||||||||
Шаровой |
стоянии от основания сег- |
||||||||
сегмент |
мента |
|
|
|
|
|
|
|
|
|
|
|
3 (2R − h)2 |
||||||
радиуса |
AC = |
||||||||
|
|||||||||
|
4 |
|
|
(3R |
− h) |
|
|||
|
|
|
|
|
|
||||
|
Центр |
тяжести |
С лежит |
||||||
|
на оси симметрии на рас- |
||||||||
Параболоид |
стоянии от вершины пара- |
||||||||
болоида |
|
|
|
|
|
|
|
||
вращения |
|
|
|
|
|
|
|
||
|
|
OC = 2 h , |
|||||||
|
|
|
|||||||
|
|
|
|
|
|
|
3 |
|
|
|
где h – |
высота параболоида |
|||||||
|
|
|
|
|
|
|
|
|
|
|
43 |
|
|
|
|
|
|
|
|
1.8.Трение
1.8.1.Трение скольжения
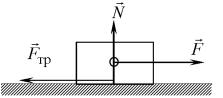
При скольжении одного тела по поверхности другого (или при стрем- лении сдвинуть его) в плоскости соприкосновения тел возникают силы со- противления, препятствующие их относительному движению (рис. 1.35). Эти силы называются силами трения скольжения. Во многих задачах ме- ханики, в том числе и при рассмотрении равновесия тел, приходится учи- тывать действие этих сил. С этой целью используются приближенные за- коны трения скольжения, полученные опытным путем. Их сущность сво-
дится к следующим утверждениям:
1. Силы трения появляются лишь то- гда, когда другие приложенные к телу силы стремятся сдвинуть его (или когда оно уже скользит) по поверхности другого тела.
Рис. 1.35. К понятию Сила трения, действующая на данное трения скольжения тело, направлена в сторону, противополож-
ную направлению относительного движения тела, или в сторону, противоположную той, куда действующие силы стре- мятся сдвинуть тело.
2.В конкретных условиях сила трения может принимать любые зна- чения в пределах от нуля до некоторого предельного значения Fпред, кото- рое достигается в состоянии относительного проскальзывания или в со- стоянии предельного равновесия тела.
3.Величина предельной силы трения пропорциональна силе нор- мального давления N между трущимися поверхностями и не зависит от ве- личины площади соприкасания тел:
Fпред = N f, |
(1.56) |
где f – коэффициент пропорциональности, называемый коэффициентом трения скольжения.
Объединяя второй и третий законы, можем записать:
0 ≤ Fтр ≤ Nf , |
(1.57) |
причем Fтр = N f в состоянии относительного проскальзывания или в со- стоянии предельного равновесия, а в остальных случаях значение Fтр оп- ределяется из уравнений равновесия.
44
1.8.2. Угол и конус трения
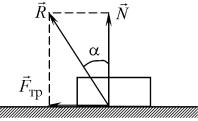
Рассматривая реакции связей, мы предполагали, что при свободном опирании тела на какую-то поверхность ее реакция направлена по нормали к ней. Опыт показывает, что это предположение не соответствует действи- тельности. Оказывается, реакция реальной (не- гладкой) неподвижной поверхности образует с нормалью некоторый угол (рис. 1.36), и ее можно разложить на две составляющие: силу
N , направленную по нормали к опорной по- |
|
|
верхности, и силу Fтр , лежащую в касатель- |
Рис. 1.36. К определению |
|
ной плоскости и препятствующую скольже- |
||
реакции связи негладкой |
||
нию тела по этой поверхности. |
поверхности |
|
Величина этого угла определяется зна- |
|
чением силы трения, которая развивается между телом и связью. Но сила трения не может превосходить своего предельного значения. Поэтому наи- большее значение угла α находим из выражения
tgαmax = f |
(1.58) |
или |
|
αmax = arctg f = ϕ . |
(1.59) |
Этот наибольший угол, на который может отклониться линия дей- ствия силы реакции негладкой поверхности от нормали, проведенной к ней в точке контакта тел, называется углом трения скольжения. Тангенс уг- ла трения равен коэффициенту трения скольжения:
tgϕ = f . |
(1.60) |
Геометрическое место прямых линий, проведенных из точки А под углом к нормали опорной поверхности в точке А, называется конусом тре- ния (рис. 1.37). Если коэффициент трения скольжения имеет одинаковые значения во всех направлениях, то конус трения – круговой. Если же ко- эффициент трения в различных направлениях неодинаков, то конус трения не будет круговым.
Таким образом, линия действия полной реакции негладкой поверх- ности всегда отклонена от нормали к этой поверхности и в случае относи- тельного проскальзывания тела по этой поверхности проходит по обра- зующей конуса трения, а при относительном равновесии – внутри него.
Введенные понятия «конус трения» и «угол трения» имеют не толь- ко теоретическое значение. Их применение позволяет решить вопрос о возможном поведении тела на негладкой поверхности при приложении к нему заданных сил.
45