Материал: УМК Коровкин-Кулик

ции вектора a на оси Мτ и Мn. Так как V = |
dS |
, то проекция ускорения на |
||||
|
||||||
|
|
|
τ |
|
dt |
|
|
|
|
|
|
|
|
касательную (касательное ускорение) |
|
|
|
|
||
|
dV |
d 2S |
|
|
|
|
a = |
τ |
= |
|
. |
(2.37) |
|
|
|
|||||
τ |
dt |
dt2 |
|
|
|
|
|
|
|
|
|||
Оно характеризует изменение скорости точки только по величине и
равно первой производной по времени от проекции скорости точки на на- правление касательной (от алгебраической скорости точки) или второй производной по времени от закона движения точки по траектории.
Найдем теперь проекцию ускорения на главную нормаль (нормаль- ное ускорение).
Дифференцирование вектора τ0 неизменной величины приводит к
увеличению его модуля в |
da |
раз, где в данном случае a – |
угол смежности. |
||||||||||||
|
|
||||||||||||||
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|||
Заменяя |
da |
= |
da |
и |
dS |
= |
Vτ |
, получаем |
|
|
|||||
|
|
|
|
|
|
||||||||||
|
dt dS |
|
dt ρ |
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
V 2 |
V 2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
a = |
τ |
= |
|
. |
(2.38) |
|
|
|
|
|
|
|
|
|
|
|
ρ |
||||
|
|
|
|
|
|
|
|
|
|
n |
ρ |
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Нормальное ускорение характеризует изменение скорости только по направлению. Нормальное ускорение равно отношению квадрата скоро- сти к радиусу кривизны. Нормальное ускорение всегда направлено по главной нормали в сторону вогнутости траектории (к центру кривизны).
Раскладывая ускорение на составляющие по естественным осям, получим
a = aτ = an .
Модуль ускорения
a = 
 aτ2 + an2 .
Направление ускорения определим по формуле
tgμ = aτ , an
где µ – угол между полным ускорением a и нормалью (см. рис. 2.9).
Частные случаи движения точки:
(2.39)
(2.40)
(2.41)
−αn = 0, ατ = 0 – прямолинейное равномерное движение, V = const;
−αn = 0, ατ ≠ 0 – прямолинейное неравномерное движение;
−αn ≠ 0, ατ = 0 – криволинейное неравномерное движение, V = const;
−αn ≠ 0, ατ ≠ 0 – криволинейное равномерное движение.
61
2.2.Кинематика твердого тела
Вкинематике твердого тела при различных видах движения интере- суются кинематическими характеристиками как движения твердого тела в целом, так и кинематическими характеристиками движения отдельных его точек.
2.2.1. Простейшие движения твердого тела |
К простейшим движениям твердого тела относятся поступательное |
движение и вращательное движение вокруг неподвижной оси. |
Поступательное движение твердого тела. Поступательным на- |
зывается такое движение твердого тела, при котором любая намеченная в |
нем прямая движется, оставаясь параллельной самой себе. |
Устанавливаются основные свойства поступательного движения тео- |
ремой. |
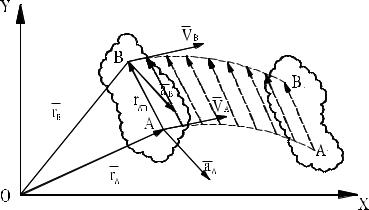
Теорема. При поступательном движении твердого тела траекто- |
рии всех точек одинаковы (то есть совпадают при наложении), а ско- |
рости и ускорения всех точек геометрически равны (рис. 2.10). |
Рис. 2.10. К теореме о поступательном движении твердого тела |
Это значит, что
|
VΒ |
= |
VΑ |
и |
αΒ |
= |
α Α |
. |
(2.42) |
Из теоремы следует, что изучение поступательного движения твер- дого тела сводится к изучению движения какой-либо одной его точки, то есть к задаче кинематики точки. Уравнения поступательного движения те- ла имеют вид:
xΑ = xΑ(t) ; yΑ = yΑ(t) ; zΑ = zΑ(t) . |
(2.43) |
62
Вращательное движение твердого тела вокруг неподвижной оси. |
|
Вращательным движением твердого тела вокруг неподвижной оси назы- |
|
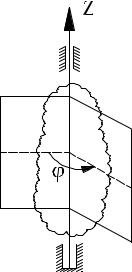
вается такое движение, при котором прямая, |
|
проходящая через какие-нибудь две точки тела, |
|
во время движения остается неподвижной. Эта |
|
прямая называется осью вращения тела. Обозна- |
|
чим ее Oz. Все остальные точки описывают ок- |
|
ружности в плоскостях, перпендикулярных к оси |
|
вращения. Положение тела при вращении вокруг |
|
неподвижной оси определяется углом ϕ между |
|
полуплоскостями, проведенными через ось враще- |
|
ния тела, одна из которых неподвижна, а другая |
|
неизменно связана с телом. Угол ϕ называется уг- |
|
лом поворота тела и считается положительным |
|
при вращении против хода часовой стрелки, изме- |
|
ряется в радианах (рис. 2.11). |
Рис. 2.11. К понятию |
При известном числе N оборотов тела угол |
вращательного движения |
поворота определяется по формуле |
твердого тела |
ϕ = 2πN . |
|
При вращении тела угол поворота непрерывно изменяется по време- ни. Следовательно,
ϕ = ϕ(t) . |
(2.44) |
Уравнение (2.44) называется кинематическим уравнением враща- тельного движения тела вокруг неподвижной оси.
2.2.2. Угловая скорость и угловое ускорение тела, вращающегося вокруг неподвижной оси
Угловая скорость тела в данный момент (обозначается ω ) характери-
зует быстроту изменения угла поворота в данный момент времени и равна производной по времени от кинематического уравнения вращения тела
ω = |
dϕ |
. |
(2.45) |
|
|||
|
dt |
|
|
Угловая скорость измеряется в радианах в секунду. В технике угловую скорость часто задают числом оборотов в минуту, то есть частотой вращения.
В этом случае угловую скорость, выраженную в рад/с, определяют так: |
|
ω = πn , |
(2.46) |
30
где n – число оборотов в минуту. Знак ω совпадает со знаком ϕ .
63
Угловое ускорение характеризует быстроту изменения угловой ско- рости и обозначается буквой ε :
ε = |
dω |
= |
d |
2ϕ |
. |
(2.47) |
||
dt |
|
dt 2 |
||||||
|
|
|
|
|||||
Угловое ускорение измеряется в рад/с2, 1/с2 или с–2 .
Если в расчетах знаки ω и ε одинаковы, то вращение тела ускорен- ное, если противоположны, то замедленное.
Угол поворота, угловая скорость и угловое ускорение являются ки- нематическими характеристиками вращательного движения твердого тела вокруг неподвижной оси.
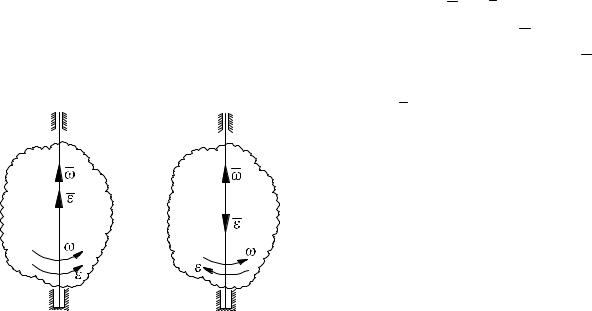
Угловую скорость и угловое ускорение тела, вращающегося вокруг неподвижной оси, можно изобразить в виде векторов ω и ε , направлен-
ных вдоль оси вращения (рис. 2.12), соблюдая правило: вектор ω направ-
ляется вдоль оси вращения в ту сторону, чтобы, глядя с конца вектора ω , вращение тела было видно происходящим против хода часовой стрелки.
а |
б |
Вектор ε направляется вдоль оси |
|
вращения с учетом характера вращения |
|||
|
|
||
|
|
тела, то есть при ускоренном вращении |
|
|
|
векторы совпадают по направлению |
|
|
|
(см. рис. 2.12, а), при замедленном про- |
|
|
|
тивоположны (см. рис. 2.12, б). |
|
|
|
Определение скорости и уско- |
|
|
|
рения точки твердого тела, вра- |
|
|
|
щающегося вокруг неподвижной оси. |
|
|
|
|
|
Траекториями точек тела при его вра- |
|
Рис. 2.12. Направление векторов ω |
||||||
щении вокруг неподвижной оси явля- |
||||||
и |
ε |
при вращательном движении: |
ются окружности, расположенные в |
|||
а – ускоренном; б – замедленном |
плоскостях, перпендикулярных к оси |
|||||
|
|
|
|
|
||
вращения. Центры этих окружностей находятся в точках пересечения оси вращения с указанными плоскостями. Радиусы данных окружностей назы- ваются также радиусами вращения точек тела (рис. 2.13, а).
Скорость любой точки тела, вращающегося вокруг неподвижной оси, называется линейной. Скорости точек на ободе маховика или вра- щающегося диска называются также окружными скоростями.
Скорость точки К
Vk = ωhk , |
(2.48) |
где hk – расстояние от точки до оси вращения.
64
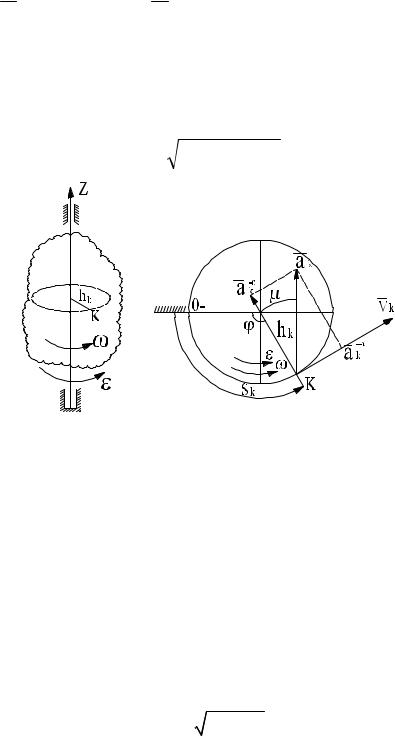
Линейная скорость точки тела, вращающегося вокруг неподвижной оси, по величине равна произведению радиуса вращения на величину уг- ловой скорости. Линейная скорость направлена по касательной к окружно- сти в сторону вращения и таким образом – перпендикулярна к радиусу вра- щения (см. рис. 2.13, б).
Полное ускорение точки можно вычислить как векторную сумму ка-
сательного aτ и нормального an ускорений. Выразим эти ускорения через кинематические характеристики вращательного движения тела, то есть – через ω и ε :
an |
= ω2h ; |
(2.49) |
k |
k |
|
a τ = εh ; |
|
|
k |
k |
|
ak = 
 (akn )2 + (akτ )2 .
а) |
б) |
Рис. 2.13. К определению линейной скорости и ускорения точки при вращательном движении: а – вращающееся тело;
б – распределение скорости и ускорения точки К
Следовательно, нормальное ускорение точки тела при вращении его вокруг неподвижной оси равно произведению радиуса вращения на квад- рат угловой скорости. Касательное ускорение равно произведению радиуса вращения на угловое ускорение. Нормальное ускорение всегда направлено по радиусу вращения к центру вращения. Касательное ускорение направ- лено по касательной к траектории, то есть перпендикулярно к радиусу вра- щения в сторону углового ускорения (рис. 2.13, б).
Модуль полного ускорения точки можно найти по формуле
a |
k |
= h ε2 |
+ ω4 . |
(2.50) |
|
k |
|
|
65