Материал: УМК Коровкин-Кулик
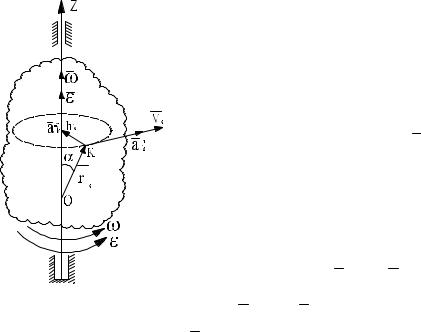
Направление полного ускорения определим по тангенсу угла μ (см. рис. 2.13, б), который образует вектор полного ускорения с нормаль- ным ускорением. Получим
tgm = |
|
|
aτ |
|
|
= |
hk × |
|
e |
|
|
или tgm = |
|
|
e |
|
|
. |
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
h w2 |
|
|
|
|
|
|
|
||||||
|
|
|
an |
|
|
|
|
|
|
w2 |
||||||||
|
|
|
|
|
|
|
k |
|
|
|
|
|
|
|
|
|
||
Как следует из (2.49), величины скоростей и ускорений прямо про- порциональны удалению точек тела от оси вращения, а коэффициент про- порциональности зависит от угловой скорости и углового ускорения тела. То есть чем больше угловая скорость и угловое ускорение тела и чем дальше находится точка от оси вращения, тем больше ее скорость и уско- рение. При этом вектор полного ускорения любой точки тела образует с соответствующим радиусом вращения один и тот же угол μ , величина ко-
торого однозначно зависит от угловой скорости и углового ускорения тела.
|
Векторные |
формулы скорости и |
|
|
ускорения точки вращающегося тела. Ли- |
||
|
нейная скорость точки тела, вращающегося во- |
||
|
круг неподвижной оси, равна векторному про- |
||
|
изведению угловой скорости тела на радиус- |
||
|
вектор точки (рис. 2.14) |
|
|
|
|
ν = ω× r . |
(2.51) |
|
Эта формула называется формулой Эй- |
||
|
лера. |
|
|
|
Вектор ускорения точки определяется |
||
|
как |
|
|
|
|
a = ε × r + ω× νk , |
(2.52) |
Рис. 2.14. К выводу формул где aτ = ε × r |
– касательное |
ускорение; |
|
(2.51) и (2.52) |
an = ω× νk – нормальное ускорение. |
|
|
|
|
||
2.3.Плоскопараллельное движение твердого тела
2.3.1.Уравнения плоскопараллельного движения
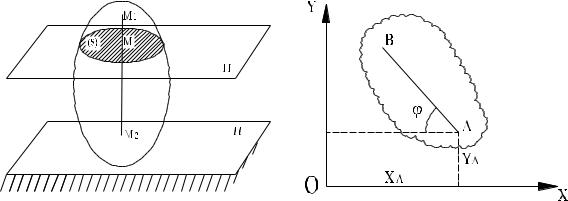
Плоскопараллельным движением твердого тела называется такое движение, при котором все точки тела движутся в плоскостях, парал- лельных некоторой неподвижной плоскости Н (рис. 2.15).
66
Плоское движение совершают многие части механизмов и машин. Частным случаем плоскопараллельного движения является вращательное движение твердого тела.
Рассмотрим сечение S тела какой-нибудь плоскостью П (см. рис. 2.15), параллельной плоскости Н. При плоскопараллельном движении все точки тела, лежащие на прямой М1М2, перпендикулярной к сечению S, движутся тождественно. Поэтому для изучения движения всего тела достаточно изу- чить движение сечения S в плоскости П. В дальнейшем будем плоскость П совмещать с плоскостью рисунка и рассматривать движение плоской фи- гуры в плоскости П.
Положение сечения S в плоскости П определяется положением како- го-нибудь проведенного в этом сечении отрезка АВ. В свою очередь, опре- делить положение отрезка можно, зная координаты XA, YA точки А и угол ϕ, который отрезок АВ образует с осью X (рис. 2.16).
Рис. 2.15. К определению понятия |
Рис. 2.16. К определению уравнений |
плоскопараллельного движения |
плоскопараллельного движения |
твердого тела |
твердого тела |
Точку А, выбранную для определения положения сечения S, будем в дальнейшем называть полюсом.
При вращении тела величины XA, YA, ϕ будут изменяться. Чтобы знать закон движения тела, то есть знать его положение в пространстве в
любой момент времени, надо знать зависимости xA = f1 (t ) ;
yA = f2 (t) ; |
(2.53) |
ϕ = f3 (t ) . |
|
Эти уравнения называются уравнениями плоскопараллельного дви- жения твердого тела.
67
2.3.2. Разложение плоскопараллельного движения на поступа-
тельное и вращательное
Плоскопараллельное движение тела состоит из суммы поступатель-
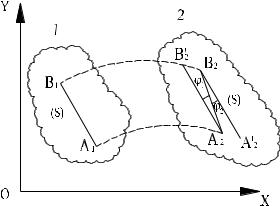
ного и вращательного движений. Из рис. 2.17 видно, что сечение S можно привести из положения 1 в положение 2 следующим образом. Переместить сначала тело поступательно, так, чтобы полюс А1, двигаясь вдоль своей траектории, перешел а положение А2, а затем повернем сечение вокруг по-
люса А2 на угол ϕ1. Аналогично за полюс можно принять точку В и пере-
местить тело поступательно, так, что точка В1 перейдет в положение В2, а
затем повернем сечение на угол ϕ2 вокруг полюса В2.
Таким же путем можно переместить тело из положения 2 в положение 3
и т.д. Отсюда заключаем, что плоскопараллельное движение можно рассмат-
ривать как бесконечную последовательность бесконечно малых перемещений:
|
поступательного вместе с по- |
||||
|
люсом и вращательного вокруг |
||||
|
полюса. |
|
|
|
|
|
Основными |
кинетиче- |
|||
|
скими характеристиками рас- |
||||
|
смотренного |
движения |
явля- |
||
|
ются скорость и ускорение по- |
||||
|
ступательного движения, рав- |
||||
|
ные скорости и ускорению по- |
||||
Рис. 2.17. О разложении плоскопараллельного |
люса, а также угловая скорость |
||||
ω и угловое ускорение ε вра- |
|||||
движения на простейшие движения |
|||||
|
щательного |
движения |
вокруг |
||
плюса. Значения этих характеристик в любой момент времени t можно найти по уравнениям.
При изучении движения можно в качестве полюса выбирать любую точку тела, при этом кинетические характеристики поступательной части движения изменяются, а вращательная часть движения не изменится: ϕ1 =
ϕ2 (см. рис. 2.17). Следовательно, вращательная часть движения от выбора полюса не зависит, то есть ω1 = ω2; ε1 = ε2.
68
2.3.3. Определение скоростей точек |
||||||
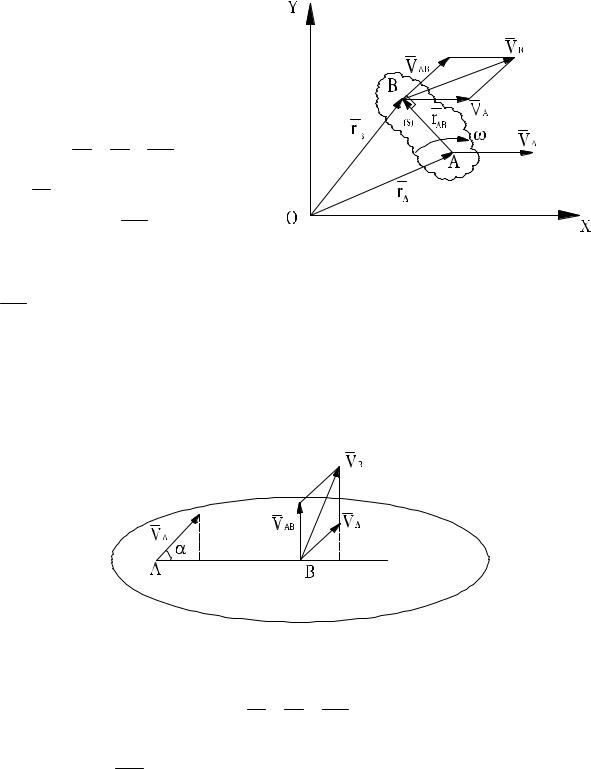
Скорость любой точки при |
|
|||||
плоскопараллельном |
движении |
|
||||
равна |
геометрической |
сумме |
|
|||
скорости точки, принятой за по- |
|
|||||
люс, и скорости во вращательном |
|
|||||
движении этой точки относи- |
|
|||||
тельно полюса (рис. 2.18): |
|
|
|
|||
|
VB = VA + VBA , |
(2.54) |
|
|||
где VA |
– скорость точки, |
приня- |
|
|||
той за полюс; |
VВА – |
вращатель- |
|
|||
ная скорость |
точки |
В относи- |
Рис. 2.18. К определению скорости точки В |
|||
|
|
А; VBA = ωAB |
|
|||
тельно |
точки |
и |
при плоскопараллельном движении |
|||
VВА направлен AB в сторону |
|
|||||
вращения плоской фигуры. |
|
|
||||
2.3.4. Теорема о проекциях скоростей двух точек
Проекции скоростей двух точек на прямую, соединяющую эти точки, равны (рис. 2.19).
 β
Рис. 2.19. Проекции скоростей двух точек на соединяющую их прямую
VB = VA + VBA .
Если спроектировать это равенство на прямую АВ, учитывая, что VBA = ωAB и VAB AB → ω , получаем
|
VB |
cosβ = |
VA |
cos α . |
(2.55) |
69
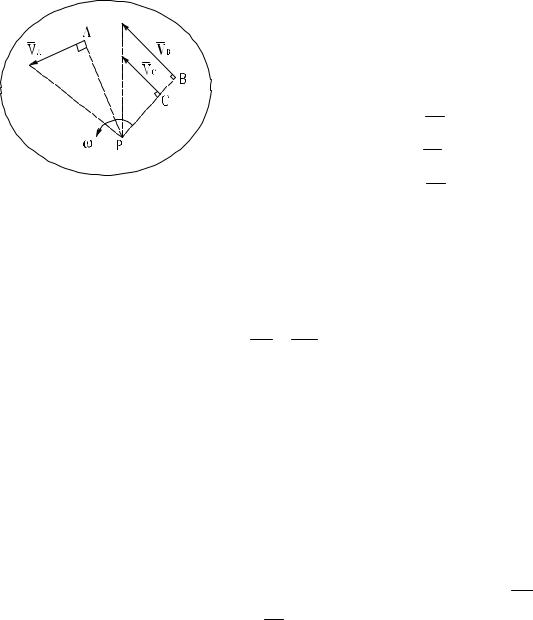
2.3.5. Мгновенный центр скоростей (МЦС)
Мгновенным центром скоростей называется точка плоской фигуры, скорость которой в данный момент времени равна нулю. Эту точку обо-
значаем Р.
Теорема. Для плоской фигуры в любой момент времени существу- ет единственная точка, скорость которой равна нулю, эта точка называ-
ется МЦС.
2.3.6. Определение скоростей точек с помощью мгновенного центра скоростей
Пусть в данный момент времени для плоской фигуры задана угловая скорость ω и положение МЦС – точки
Р (рис. 2.20). Скорости точек А, В и С
определяются по формулам
VA = ωAP ; VA AP → ω;
VB = ωBP ; VB BP → ω ; (2.56)
VC = ωCP ; VC CP → ω .
Скорость любой точки плоской фигуры определяется как вращательная вокруг мгновенного центра скоро- стей. Используя (2.56), можно записать свойство скоростей точек при плоском движении относительно МЦС:
VB = BP
VC CP
Скорости точек при плоскопараллельном движении пропорциональ- ны расстояниям до мгновенного центра скоростей.
2.3.7. Способы нахождения мгновенного центра скоростей
1.Если тело катится без проскальзывания (рис. 2.21) по неподвижной поверхности, то точка касания является мгновенным центром скоростей.
2.Пусть для плоской фигуры в данный момент времени (рис. 2.22) известна скорость точки А и угловая скорость ω фигуры. Находим положе-
ние мгновенного центра скоростей, вычисляя расстояние AP = VωA и от-
кладывая его на перпендикуляре к VA в сторону ω.
70