Материал: УМК Коровкин-Кулик
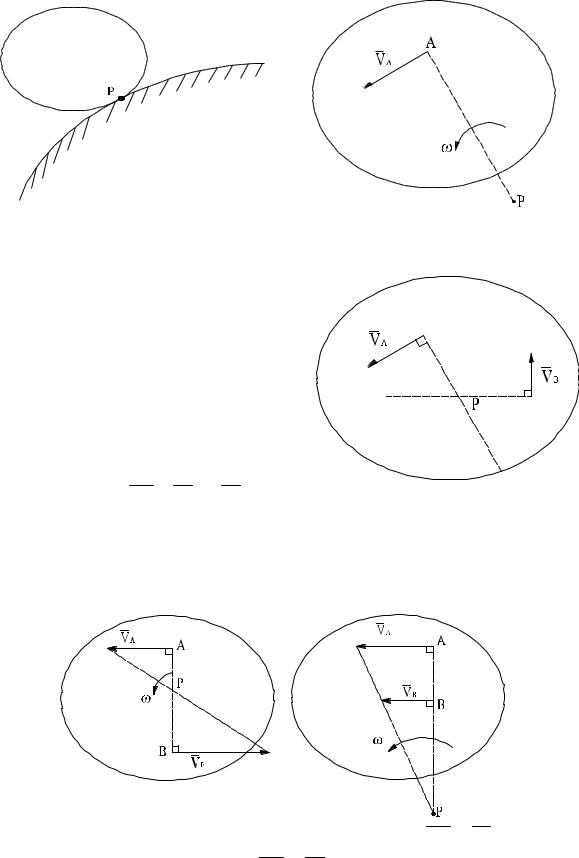
Рис. 2.21. К первому способу |
Рис. 2.22. Ко второму способу |
|
|
нахождения МЦС |
нахождения МЦС |
3. Если для плоской фигуры в |
|
|
данный момент времени известны на- |
|
|
правления скоростей двух точек А и В |
|
|
(рис. 2.23), мгновенный центр скоро- |
|
|
стей находится на пересечении пер- |
|
|
пендикуляров к направлениям скоро- |
|
|
стей этих точек. |
|
|
4. |
Для плоской фигуры в данный |
|
момент |
времени известны скорости |
|
двух точек А и В, V A // VB , и VA AB . |
Рис. 2.23. К третьему способу |
|
Мгновенный центр скоростей находит- |
||
ся построением (рис. 2.24 а, б). |
нахождения МЦС |
|
|
||
а |
б |
Рис. 2.24. К четвертому способу нахождения МЦС: а – вектора V A и VB направлены в разные стороны; б – вектора V A и VB направлены в одну сторону
71
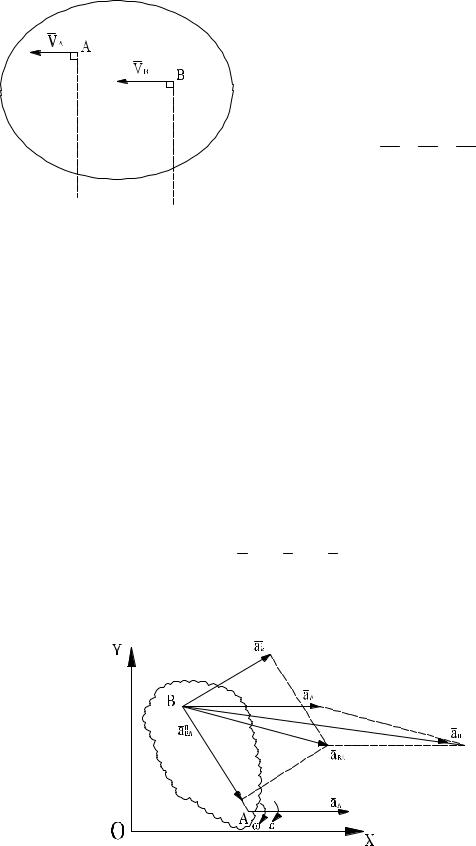
5. Если для плоской фигуры в данный
момент |
времени известно, что |
||||
VA = VB , |
VA //VB , то P → ∞ (рис. 2.25). |
||||
|
ω = |
VA |
= |
VA |
= 0 ; |
|
AP |
|
|||
|
|
|
∞ |
||
VA = VB = VK = ...
Тело совершает мгновенное по-
ступательное движение.
Рис. 2.25. К пятому способу нахождения МЦС
2.3.8. Определение ускорений точек при плоском движении тела
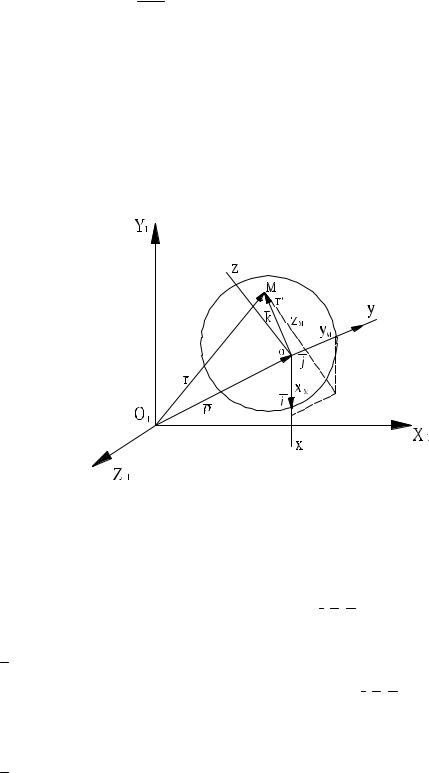
Ускорение любой точки при движении равно геометрической сумме векторов ускорений точки, принятой за полюс, и ускорения во вращатель- ном движении этой точки вместе с плоской фигурой относительно полю-
са (рис. 2.26).
|
|
|
aB |
= |
aA |
+ |
aBA |
, |
|
|
(2.57) |
где |
|
A – ускорение точки, принятой за полюс; |
|
BA – |
вращательное ускоре- |
||||||
a |
a |
||||||||||
ние точки В вокруг А.
Вращательное ускорение точки определяется по формуле
aBA = aBAn + aBAτ ,
где aBAτ = εAB – касательное ускорение точки В относительно А.
Рис. 2.26. К определению ускорения точки при плоском движении
72
Вектор касательного ускорения aτ AB и направлен в сторону уг- |
||||
|
|
BA |
|
|
лового ускорения ε . |
|
|
||
Вектор нормального ускорения точки В относительно А |
|
|||
|
aABn |
= ω2 AB |
|
|
и направлен от В к А. |
|
|
||
|
2.4. Сложное движение точки |
|
||
2.4.1. Определения |
|
|
||
Движение точки М на- |
|
|
||
зывается сложным, если эта |
|
|
||
точка участвует одновремен- |
|
|
||
но в двух или нескольких |
|
|
||
движениях. |
|
|
|
|
Выберем неподвижную |
|
|
||
систему отсчета O, X, Y, Z. |
|
|
||
Подвижную систему отсчета |
|
|
||
связываем с движущимся те- |
|
|
||
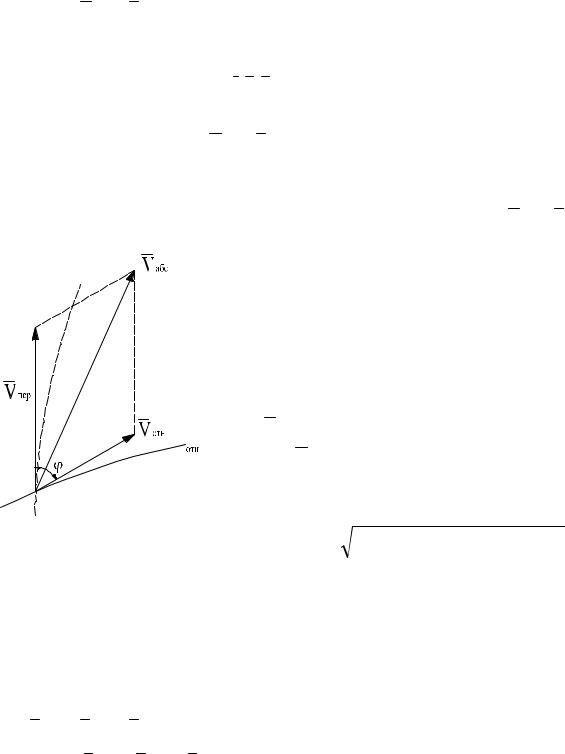
лом (рис. 2.27). |
|
|
|
|
Радиус-вектор r′ ха- |
|
|
||
рактеризует движение точки |
Рис. 2.27. К определению понятий |
|
||
относительно |
подвижной |
|
||
переносного, относительного и абсолютного |
||||
системы отсчета. |
При изме- |
|||
движения точки |
|
|||
нении этого вектора с тече- |
|
|||
|
|
|||
нием времени координаты точки xM , yM , zM (координаты точки М в под- |
||||
вижной системе отсчета) изменяются, и единичные векторы i, j, k подвиж- |
||||
ных осей координат остаются постоянными (см. рис. 2.27). |
|
|||
Радиус-вектор ρ характеризует движение подвижной системы |
от- |
|||
счета относительно неподвижной. При этом единичные векторы i, j, k |
из- |
|||
менятся по направлению за счет движения подвижной системы отсчета, |
||||
координаты точки xM , yM , zM останутся неизмененными (см. рис. 2.27). |
|
|||
Радиус-вектор r характеризует движение точки относительно не- |
||||
подвижной системы отсчета, при этом изменяются координаты точки и |
||||
единичные векторы по направлению. |
|
|||
Движение точки относительно подвижной системы отсчета, ко-
гда изменяются координаты xM , yM , zM – относительное движение.
73
Скорость и ускорение точки в относительном движении – относи-
тельные – V отн, aотн .
Движение подвижной системы отсчета относительно неподвиж- ной системы отсчета – переносное движение. При этом движении изме-
няются единичные векторы i, j, k по направлению, а координаты точки остаются постоянными. Скорость и ускорение точки в этом
переменные – V пер, aпер .
Движение точки относительно неподвижной системы отсчета (уча-
ствующий одновременно в двух и более движениях) – сложное или абсолют-
ное. Скорость и ускорение точки в этом движении – абсолютные – V абс, aабс .
2.4.2. Теорема о сложении скоростей
Рис. 2.28. О нахождении вектора абсолютной скорости
Скорость точки в абсолютном дви- жении равна векторной сумме ее скоро- стей в переносном и относительном дви- жении
|
V |
абс = |
V |
пер + |
V |
отн , |
(2.58) |
где V пер – скорость точки в переносном дви-
жении; V отн – скорость точки в относитель- ном движении (рис. 2.28).
Модуль абсолютной скорости
Vабс = 
 Vпер2 + Vотн2 + 2VперVотн cos ϕ .
2.4.3. Определение ускорения точки в сложном движении
Ускорение точки в абсолютном движении равно геометрической сумме ее ускорений в переносном, относительном движении и ускорения Кориолиса:
a |
абс = |
a |
пер + |
a |
отн + |
a |
кор , |
(2.59) |
где aпер = anпер + aτпер – переносное ускорение в общем случае переносного
движения; aотн = aотнn + aотнτ – относительное ускорение в криволинейном относительном движении; акор – ускорение Кориолиса;
|
|
|
|
|
|
|
|
кор = 2 |
|
|
|
|
(2.60) |
||||||
|
|
|
|
|
|
a |
ω×V отн . |
||||||||||||
Таким образом, |
|
абс = |
|
перn |
+ |
|
перτ |
+ |
|
отнn |
+ |
|
отнτ |
+ |
|
кор . |
|||
a |
a |
a |
a |
a |
a |
||||||||||||||
74
2.4.4. Ускорение Кориолиса (модуль и направление)
Вектор ускорения Кориолиса равен удвоенному векторному произ- ведению вектора угловой скорости и вектора относительной скорости:
aкор = 2ω×V отн .
Модуль ускорения Кориолиса
aкор = 2ωVотн sin(ω ^ V отн) .
Кориолисово ускорение обращается в ноль:
1)когда ω = 0 и при поступательном переносном движении;
2)когда Vотн = 0 ;
3)когда Vотн // ω.
Если переносное движение по виду поступательное, то aкор = 0 и
aабс = aпер + aотн .
2.4.5. Правило Жуковского (для определения направления aкор)
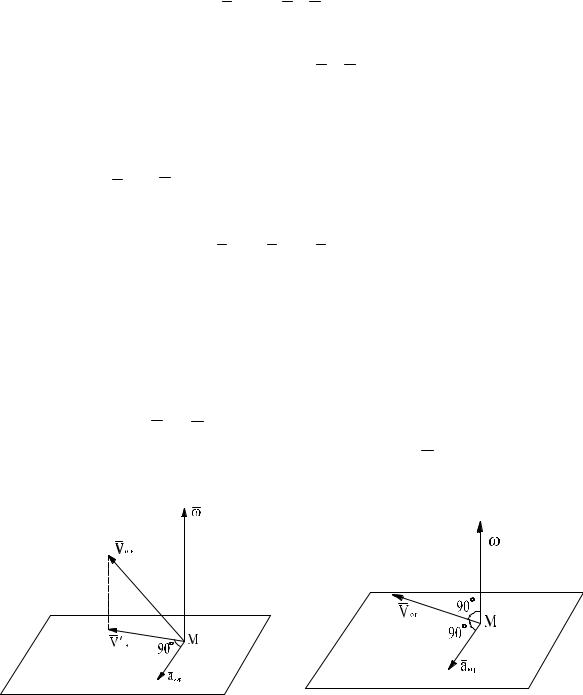
Для определения направления ускорения Кориолиса необходимо спро- ектировать вектор относительной скорости в плоскость, перпендикулярную к вектору ω , и повернуть проекцию (в этой плоскости) в сторону вращения (в сторону ω) на 90° ( рис. 2.29).
Если векторы ω и V отн взаимно перпендикулярны, то направление
ускорения Кориолиса можно определить поворотом V отн в сторону вра-
щения на 90° ( рис. 2.30).
Рис. 2.29. К нахождению направления |
Рис. 2.30. К нахождению направления |
|||||||
ускорения Кориолиса |
|
|
|
|
|
|
|
|
aкор , если ω V отн |
||||||||
|
||||||||
75