Материал: УМК Коровкин-Кулик
2.5. Сложное движение твердого тела
Движение тела называется сложным, если тело одновременно участ- вует в двух или нескольких движениях.
2.5.1. Сложение поступательных движений
Если тело движется поступательно со скоростью V 1 и вместе с подвиж-
ной системой отсчета движется поступательно со скоростью V 2 , то очевидно, что результирующее движение будет тоже поступательным, со скоростью
V= V 1+ V 2 .
2.5.2.Сложение вращений вокруг параллельных осей
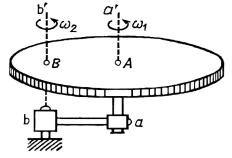
Рис.2.31. К сложению вращений вокруг параллельных осей
Рассмотрим случай относи- тельного вращения тела с угловой скоростью ω1 вокруг оси Аа', укреп- ленной на кривошипе bа (рис. 2.31), и переносного движения при враще- нии кривошипа вокруг оси Вb', па- раллельной оси Аа', с угловой скоро- стью ω2 . Движение тела будет плос- копараллельным.
2.5.3. Вращения тела вокруг параллельных осей
Здесь возможны три случая:
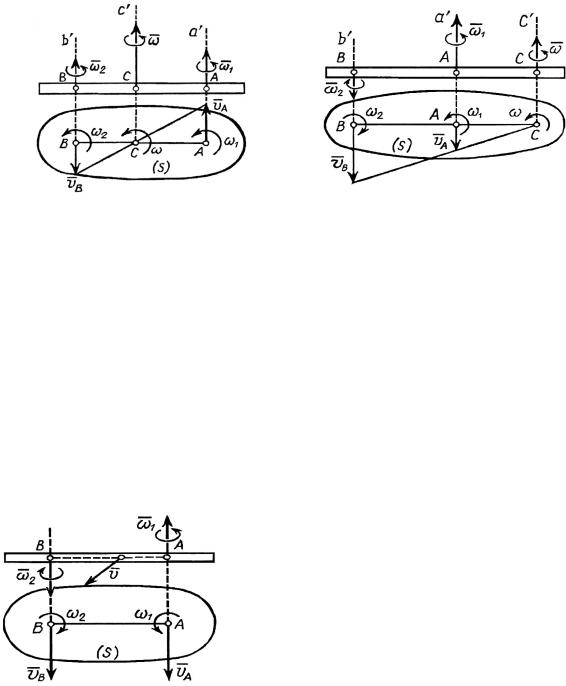
1. Вращения направлены в одну сторону (рис. 2.32)
Определяя скорости VA и VB, получаем
VA = ω2AB; VB = ω1AB;
ω = |
VA |
= |
VB |
= |
VB + VA |
= |
ω1AB + ω2 AB |
= ω + ω |
2 |
. |
|
|
|
|
|||||||
|
AC BC AC + BC |
AB |
1 |
|
||||||
|
|
|
|
|||||||
При сложении вращений вокруг параллельных осей, происходящих в одном направлении, результирующее движение будет мгновенным враще- нием вокруг параллельной оси с угловой скоростью, равной сумме угло- вых скоростей.
Направление ω – против хода часовой стрелки.
2. Вращения направлены в разные стороны (рис. 2.33)
Примем ω1 > ω2. Определяем скорости точек А и В, находящихся на осях вращения.
76
|
VA = ω2AB; VB = ω1AB; |
|
|||||
ω = |
VA |
= |
VB |
= |
VB − VA |
= ω − ω . |
|
|
|
BC − AC |
|||||
|
AC BC |
1 |
2 |
||||
|
|
|
|||||
Рис. 2.32. О сложении вращений вокруг |
Рис. 2.33. О сложении вращений вокруг |
параллельных осей, направленных в одну |
параллельных осей, направленных |
сторону |
в разные стороны |
При сложении вращений вокруг параллельных осей, происходящих в |
|
противоположных направлениях с ω1 |
и ω2 при ω1 > ω2, результирующее |
движение будет мгновенным вращением относительно параллельной оси с угловой скоростью, равной разности (ω1 – ω2) слагаемых вращений и на- правленной в сторону большей угловой скорости.
3. Сложение вращений, происходящих в противоположных направ-
лениях, относительно параллельных осей при ω1 = ω2 (рис. 2.34)
|
VA = ω2AB; VB = ω1AB; |
|
VA = VB, VА // VB; |
|
ω = 0. |
|
При сложении вращений относи- |
|
тельно параллельных осей с одинаковыми |
|
угловыми скоростями, направленными в |
|
разные стороны, результирующим будет |
|
поступательное движение со скоростью |
Рис. 2.34. К иллюстрации |
V = VA = VB = ω1АВ = ω2 AB. |
сложного вращения (случай 3) |
77
2.6.Вопросы для самоконтроля
1.Что изучает раздел кинематики?
2.Какие задачи решает кинематика точки и твердого тела?
3.Какие способы задания движения точки вы знаете?
4.В чем сущность векторного способа задания движения точки? коорди- натного, естественного способа задания движения точки?
5.Дайте определение основных кинематических характеристик движения.
6.Как определить скорость точки при векторном, координатном и есте- ственном способах задания движения точки?
7.Что такое «алгебраическая скорость точки»? В каком направлении происходит движение точки при положительном и отрицательном значении ал- гебраической скорости?
8.Как определяется ускорение точки при векторном, координатном и ес- тественном способах задания движения точки?
9.В чем отличие естественных осей координат от декартовых?
10.При каком движении точки a = an , при каком движении точки a = aτ ?
11. Какой угол образуют векторы a и V при ускоренном криволинейном
движении, при каком движении точки векторы a и V перпендикулярны, при
каком движении точки угол между a и V тупой?
Простейшие движения твердого тела
12.Какое движение твердого тела называется поступательным и враща-
тельным?
13.Как вычисляется ω и ε при вращательном движении твердого тела?
14.Записать зависимость между угловой скоростью ω и числом оборотов тела в минуту n.
15.Как направляются векторы угловой скорости и углового ускорения при вращательном движении твердого тела?
16.Запишите формулу вычисления ускорения точки при вращательном движении твердого тела.
17.Опишите картину распределения скоростей точек при вращательном движении твердого тела; опишите картину распределения ускорений точек при вращательном движении твердого тела.
18.Каково геометрическое место точек при вращательном движении твердого тела (скорости точек равны геометрически, равны по модулю)?
19.Как определяется ускорение точки при равномерном вращении тела вокруг неподвижной оси?
20.Записать векторную формулу линейной скорости точки вращающего-
ся тела.
78
Плоскопараллельное движение твердого тела
21.Какое движение твердого тела называется плоскопараллельным, из ка- ких простейших движений складывается плоское движение твердого тела?
22.Как изменятся уравнения плоского движения твердого тела при замене точки, принятой за полюс? Как направлены векторы ω и ε при плоском движе-
нии твердого тела?
23.Как определяются скорости точек плоской фигуры с помощью МЦС?
24.Как определяются скорости точек плоской фигуры по заданным урав- нениям ее движения?
25.Как определить ускорение точки плоской фигуры по уравнениям ее движения?
26.Ускорения двух точек плоской фигуры перпендикулярны к прямой, со- единяющей эти точки. Чему в этот момент времени равна угловая скорость фигуры?
27.Скорости двух точек плоской фигуры перпендикулярны к прямой, их соединяющей, и равны по величине. Чему равна угловая скорость фигуры?
28.Ускорения двух точек плоской фигуры направлены вдоль прямой, со- единяющей эти точки. Чему в этот момент времени равно ε?
29.Как движется плоская фигура, если скорости двух ее точек равны и одинаково направлены?
30.Дайте определение абсолютного, переносного и относительного дви-
жения.
31.В чем состоит теорема о сложении скоростей?
32.Сформулируйте теорему о сложении ускорений точки в сложном дви-
жении.
33.Модуль, направление, физический смысл ускорения Кориолиса.
34.В каких случаях ускорение Кориолиса равно нулю?
35.Как определить абсолютные ускорения точки при поступательном пе- реносном движении?
36.Чему равна проекция ускорения Кориолиса движущейся точки на на- правление ее относительной скорости?
37.Может ли абсолютное ускорение точки состоять из одного переносно- го ускорения?
38.Может ли абсолютное ускорение точки состоять из одного относи- тельного ускорения?
39.Может ли абсолютное ускорение точки состоять из одного ускорения Кориолиса?
40.Почему ускорение Кориолиса точек при плоском движении тела равно
нулю?
79
3. ДИНАМИКА
Динамикой называется раздел теоретической механики, в котором движение материальных тел изучается в связи с механическим взаимодей-
ствием последних. Существенным отличием динамики от кинематики явля- ется то, что в динамике учитывается масса движущихся тел и рассматрива- ется зависимость параметров движения от сил, действующих на эти тела.
В качестве движущихся объектов в динамике рассматриваются мате- риальная точка и система материальных точек (механическая система).
При динамических исследованиях материальная точка – абстрактный образ реального тела (или его части), который имеет вид геометрической точки с массой, равной массе данного тела (или части этого тела).
Механической системой или системой материальных точек называ- ется совокупность материальных точек, связанных между собой так, что движение каждой из них зависит от движения остальных. Примеры меха- нических систем: свободное твердое тело; механизм, состоящий из ряда звеньев; солнечная система.
3.1. Основные законы динамики
Основные законы динамики были сформулированы Ньютоном в его труде «Математические начала натуральной философии», изданном в 1687 г.
Первый закон (закон инерции). Если на материальную точку не действуют никакие силы, то она находится в состоянии покоя или дви-
жется равномерно и прямолинейно. Это свойство материальной точки на- зывается инерцией.
Второй закон (зависимость между силой и ускорением). Сила, дей-
ствующая на материальную точку, сообщает последней ускорение, на- правленное так же, как сила, и прямо пропорциональное силе. Математи-
ческим выражением второго закона служит векторное уравнение (назы-
ваемое основным уравнением динамики)
F = ma , |
(3.1) |
где F – вектор силы, приложенной к материальной точке; a – вектор ус- корения, приобретенного материальной точкой под действием данной си- лы; m – скалярная величина, называемая массой данной материальной точки.
80