Материал: УМК Коровкин-Кулик
При скоростях движения, далеких от скорости распространения све- та, масса материальной точки принимается постоянной. Масса – постоян- ный параметр, характеризующий инерционность тела при поступательном движении.
Масса тела может быть найдена как отношение веса тела Р к вели- чине ускорения свободного падения в месте взвешивания g, то есть
m = |
P |
. |
(3.2) |
|
|||
|
g |
|
|
Векторная величина |
|
||
K = mV |
(3.3) |
||
называется количеством движения материальной точки. Этот параметр характеризует передачу механического движения от одного материального тела к другому.
Если учесть, что
a = dV , dt
то уравнение (3.1) может быть записано в виде
|
= m × |
dV |
= |
d (mV ) |
= |
dK |
. |
(3.4) |
|
F |
|||||||||
dt |
dt |
|
|||||||
|
|
|
|
dt |
|
||||
Уравнение (3.4) представляет собой другое выражение второго зако-
на динамики: вектор силы, действующей на материальную точку, равен производной по времени от вектора количества движения этой точки.
Третий закон (закон равенства действия и противодействия). Силы,
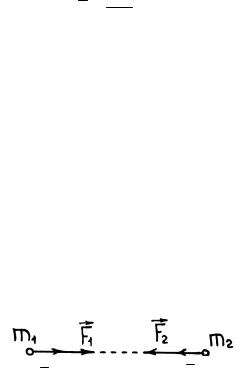
с которыми действуют друг на друга две материальные точки, равны по величине и направлены в противоположные стороны вдоль прямой, соеди- няющей эти точки (рис. 3.1.).
a |
a |
Рис. 3.1. К понятию третьего закона Ньютона
Четвертый закон (закон независимости действия сил). Вектор ре-
зультирующего ускорения материальной точки равен сумме векторов ус- корений, приобретаемых данной точкой при действии на нее каждой из этих сил в отдельности.
81
Если на точку массой m действуют n сил F1 , F2 , …, |
Fn , то матема- |
|
тическим выражением четвертого закона будет следующая формула: |
||
|
n |
|
a |
= ∑ ak , |
(3.5) |
k =1
где a – вектор результирующего ускорения.
Если силы приводятся к одной равнодействующей, то вектор по- следней
n |
|
R = ∑ Fk . |
(3.6) |
k =1 |
|
Сопоставляя выражения (3.5) и (3.6), заключаем, что |
|
R = ma . |
(3.7) |
Отметим, что наиболее точно этому определению соответствует ге- лиоцентрическая система отсчета, начало которой совпадает с центром Солнца, а оси направлены в сторону трех звезд, условно называемых «не- подвижными».
При решении ряда инженерных задач за инерциальную систему при- нимают геоцентрическую, начало которой совпадает с центром Земли.
3.2. Дифференциальные уравнения движения материальной точки
|
|
|
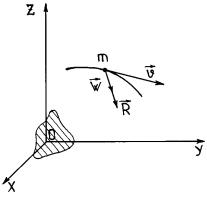
Рассмотрим движение точечной |
|
|
|
|
массы m относительно инерциальной |
|
|
|
|
системы отсчета Охуz (рис. 3.2). |
|
|
|
|
Пусть |
R – вектор равнодейст- |
|
|
|
вующей сил, |
приложенных к m; a – |
a |
||||
|
|
|
вектор ускорения этой точки; x, y, z – |
|
|
|
|
ее текущие координаты. На основании |
|
уравнения (3.7) имеем: ma = R .
Рис. 3.2. К выводу дифференциальных уравнений движения материальной точки
Проектируя это векторное урав- нение на оси инерциальной системы отсчета, получаем
max = Rx ; may = Ry ; maz = Rz . |
(3.8) |
82
Учитывая, что проекции ускорения равны вторым производным по времени от соответствующих координат, а проекции равнодействующей равны алгебраическим суммам соответствующих проекций данных сил, получаем:
mx = X ; |
my = Y ; m = Z , |
(3.9) |
ɺɺ |
ɺɺ |
|
где
n |
n |
n |
|
X = Rx = ∑ Fkx ; |
Y = Ry = ∑ Fky ; |
Z = Rz = ∑ Fkz . |
(3.10) |
k =1 |
k =1 |
k =1 |
|
Выражения (3.9) представляют собой дифференциальные уравнения движения материальной точки. Они служат основным средством решения динамических задач.
Вся система трех дифференциальных уравнений (3.9) соответствует движению материальной точки в пространстве. Для описания движения точки в плоскости достаточно двух уравнений (если две оси координат расположить в этой плоскости). Для описания прямолинейного движения достаточно одного уравнения (если ось координат направить параллельно траектории точки).
3.3. Две основные задачи динамики материальной точки
Первая основная задача (прямая задача). По известному закону движения точки определить закон изменения во времени равнодействую- щей сил, приложенных к точке.
Если закон движения материальной точки m задан в координатной форме
x = x(t); y = y(t); z = z(t), |
(3.11) |
то проекции ускорения точки в функции времени находятся двукратным дифференцированием кинематических уравнений движения (3.11), а про- екции искомой равнодействующей – путем умножения массы m на вторые производные соответствующих координат:
|
ɺɺ |
|
X (t) = m × x(t); |
|
|
|
ɺɺ |
(3.12) |
Y (t) = m × y(t); |
||
Z (t) = m × ɺɺz(t).
Выражения (3.12) представляют собой решения уравнений (3.11) от- носительно величин, стоящих в правых частях. При решении первой ос- новной (прямой) задачи динамики точки приходится прибегать лишь к дифференцированию. Поэтому первая задача, как правило, решается до конца аналитическими методами.
83
Вторая основная задача (обратная задача). По известному закону изменения равнодействующей сил, приложенных к точке, найти закон движения точки.
Если известны выражения
X = X (t) ; Y = Y (t) ; Z = Z (t) , |
(3.13) |
то для получения кинематических уравнений движения точки необходимо двукратное интегрирование этих выражений.
Из кинематики известно, что
t
x = x0 + ∫Vxdt ,
0
где
|
|
|
|
|
|
t |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Vx = Vx0 + ∫axdt . |
|
|
|
|
|||||||||||||||
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
В данном случае, на основании выражения (3.9), |
|
|||||||||||||||||||
|
|
a |
|
= |
X (t) |
. |
|
|
|
|
|
|
|
|
|
|
||||
|
|
x |
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
m |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Следовательно, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
t |
t |
|
|
|
|||||
x = x0 |
+ Vx0t + |
|
|
|
|
|
|
∫ |
∫ X (t)dt dt; |
|
||||||||||
|
m |
|
||||||||||||||||||
|
|
|
|
|
|
|
|
0 |
0 |
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
t |
t |
|
|
|||||||
y = y0 |
|
+ Vy0t + |
|
|
|
|
|
∫ |
|
∫Y (t)dt dt; |
(3.14) |
|||||||||
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
m 0 |
|
0 |
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
t |
t |
|
|
|
|
|||||
z = z |
0 |
+ V t + |
|
|
|
|
|
∫ |
|
∫ |
Z (t)dt dt. |
|
||||||||
m |
|
|||||||||||||||||||
|
|
|
|
zo |
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
|
|
|||||
Выражения (3.14) представляют собой решения дифференциальных |
||||||||||||||||||||
уравнений второго порядка (3.9), где x0 , y0 , |
|
|
z0 |
– координаты начального |
||||||||||||||||
положения материальной точки; |
Vx0 , Vy0 , |
Vz0 – |
проекции начальной ско- |
|||||||||||||||||
рости этой точки.
Поскольку при решении второй (обратной) задачи динамики точки приходится прибегать к интегрированию дифференциальных уравнений, эта задача аналитически решается не всегда. Сложность ее решения зави- сит от закона изменения равнодействующей сил, приложенных к точке.
84

Наиболее просто обратная задача решается когда:
1)X, Y, Z постоянны;
2)X, Y, Z представляют собой явные функции времени;
3)X, Y, Z являются явными функциями координат точки;
4)X, Y, Z являются явными функциями скорости точки.
В тех случаях, когда закон изменения равнодействующей не выража- ется функциями, а задается, например, в виде ряда значений, соответст- вующих различным моментам времени (что часто бывает при эксперимен- тальном исследовании движения), то, чтобы найти закон движения, прибе- гают к методам численного интегрирования.
3.4.Общие теоремы динамики материальной точки
3.4.1.Теорема об изменении количества движения материальной
точки
Согласно второму основному закону динамики вектор силы, дейст- вующей на материальную точку,
= dK F ,
dt
где K = mv – вектор количества движения материальной точки. Из последнего выражения следует, что
dK = Fdt . |
(3.15) |
Векторная величина, стоящая в правой части уравнения (3.15), обо- |
|
|
|
значается dS и называется элементарным импульсом силы |
F (или им- |
|
|
пульсом силы F за бесконечно малый промежуток времени). Элементар-
ный импульс характеризует механическое воздействие на материальное тело за бесконечно малый промежуток времени.
|
|
|
Подставляя в правую часть уравнения (3.15) dS , получаем |
|
|
|
|
(3.16) |
dK |
= dS . |
|
Эта формула выражает теорему об изменении количества движения материальной точки в дифференциальной форме: изменение количества движения материальной точки за бесконечно малый промежуток вре- мени равно элементарному импульсу силы, действующей на эту точку.
Изменение вектора количества движения за конечный промежуток времени может быть найдено интегрированием
85