Материал: УМК Коровкин-Кулик
t |
|
t |
|
|
∫dK |
= ∫dS ; |
|
||
0 |
|
0 |
|
|
K - K0 = S ; |
(3.17) |
|||
K = m × v ; |
K0 = m × v0 . |
|
||
Векторная величина |
|
|
|
|
|
t |
|
t |
|
S |
= ∫dS |
= ∫F (t)dt |
(3.18) |
|
|
0 |
|
0 |
|
называется импульсом силы F за время t . Импульс силы является мерой механического воздействия па материальное тело за конечный промежуток времени.
Размерность импульса [S ] = [ F ] ×[t] = Н× с.
Векторное уравнение (3.17) выражает теорему об изменении количе- ства движения материальной точки в конечной форме: изменение количе-
ства движения материальной точки за конечный промежуток времени равно импульсу силы, действующей на эту точку, за данный промежу- ток времени.
Векторное выражение (3.18) эквивалентно трем скалярным, полу- чающимся путем проектирования этого выражения на оси координат:
t
Sx = ∫ X (t)dt ;
0
t |
|
S y = ∫Y (t)dt ; |
(3.19) |
0
t
Sz = ∫Z (t)dt ,
0
где X(t), Y(t), Z(t) – проекции на соответствующие оси силы, действующей на материальную точку.
Векторное уравнение (3.17) можно записать в виде
mV - mV0 = S . |
(3.20) |
Проектируя уравнение (3.20) на оси координат и учитывая формулы (3.19), получаем систему скалярных уравнений
86
t
mVx − mVx0 = ∫ X (t)dt ;
0
t |
|
mVy − mVy0 = ∫Y (t)dt ; |
(3.21) |
0
t
mVz − mVz0 = ∫Z (t)dt .
0
Частные случаи
t
1. Sx = ∫ X (t)dt = 0 .
0
В этом случае mVx − mVx0 = 0 . Это означает, что vx = vx0 .
Следовательно, в случае, когда импульс проекции силы, действую- щей на материальную точку, за рассматриваемый промежуток времени ра- вен нулю, соответствующая проекция скорости точки имеет одинаковое значение в начале и конце данного промежутка времени.
2. X (t) = const = X .
В этом случае |
mV |
|
− mV |
|
= Xt . Это означает, что V = V |
|
+ |
X |
t , то |
||
x |
x0 |
x0 |
|
||||||||
|
|
|
|
|
x |
|
m |
||||
|
|
|
|
|
|
|
|
|
|
||
есть W = |
X |
= const . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
x |
m |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Следовательно, в случае, когда проекция силы, действующей на ма- териальную точку, в течение рассматриваемого промежутка времени оста- ется постоянной, соответствующая проекция скорости точки изменяется пропорционально времени.
3. X(t) = 0.
В этом случае, как и в первом, mVx − mVx0 = 0 . Это означает, что
Vx = Vx0 = const .
Следовательно, в случае, когда проекция силы, действующей на ма- териальную точку, в течение рассматриваемого промежутка времени равна нулю, соответствующая проекция скорости точки остается постоянной.
Теорема об изменении количества движения материальной точки,
доказанная для случая, когда на точку действует всего одна сила F , оста-
ется справедливой и для произвольного числа сил. В последнем случае во
всех формулах данного пункта под F следует понимать равнодействую- щую сил, приложенных к точке.
87
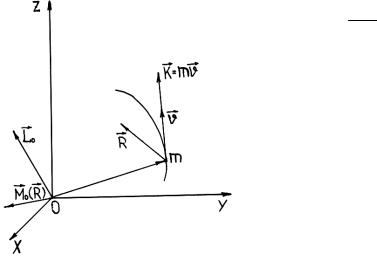
3.4.2. Теорема о моменте количества движения материальной точки
Момент количества движения материальной точки относительно дан-
ною центра О обозначается L0 и выражается векторным произведением:
L = M |
0 |
(K ) = r × K = r × mv |
, |
(3.22) |
0 |
|
|
|
где r – радиус-вектор материальной точки относительно данного центра О. На рис. 3.3 показана точечная масса, движущаяся по криволинейной траектории со скоростью v , и построен вектор L0 момента количества дви-
жения этой массы относительно точки О, принятой за начало координат. Дифференцируя выражение (3.22) по времени, получаем
|
|
|
dL |
|
|
dr |
|
|
|
d |
|
||
|
|
|
0 |
|
= |
|
|
× mV |
+ r |
× |
|
(mV ) . |
|
|
|
dt |
|
dt |
|||||||||
|
|
|
|
|
dt |
|
|
|
|
||||
|
|
|
|
d |
|
|
|
|
|
||||
Поскольку |
dr |
= V , а |
|
(mV ) = R , |
|
|
|
||||||
dt |
|
dt |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||
где R – вектор равнодействующей сил, приложенных к точке,
dL0 = v × mv + r × R . dt
Первое слагаемое в правой части последнего выражения равно нулю, а второе представляет собой момент отно- сительно начала координат равнодейст- вующей сил, приложенных к точке,
|
|
|
|
|
||
r |
× R = M 0 (R) . |
|
||||
Таким образом, |
|
|
||||
|
|
dL |
|
|
|
|
Рис. 3.3. К выводу формулы (3.23) |
|
0 |
= M |
0 (R) . |
(3.23) |
|
dt |
||||||
|
|
|
|
|
||
Тем самым доказана теорема о моменте количества движения мате- риальной точки.
Производная по времени от момента количества движения мате-
риальной точки, взятого относительно некоторого центра, равна мо- менту равнодействующей сил, приложенных к точке, относительно того же центра.
88
Проектируя векторное уравнение (3.23) на оси координат, получаем систему трех скалярных уравнений:
|
dLx |
|
|
||
|
= M x (R); |
|
|||
dt |
|
||||
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
dL |
|
|
|||
|
|
y |
= M y (R); |
(3.24) |
|
|
|
|
|||
|
dt |
|
|
|
|
|
|
|
|
|
|
dLz |
|
||||
|
= M z (R). |
|
|||
|
|
|
|
|
|
dt |
|
|
|
||
|
|
|
|
|
|
Проектируя уравнение (3.22) на оси координат, получаем:
L = M |
|
|
|
|
|
= ymV − zmV |
|
= m( yV − zV |
|
); |
|||||
|
(mV ) = (r |
× mV ) |
|
|
|
||||||||||
|
x |
x |
|
|
|
x |
|
z |
|
y |
|
z |
|
y |
|
|
|
|
|
|
|
|
= zmVx − xmVz |
= m(zVx − xVz ); (3.25) |
|||||||
Ly = M y (mV ) = (r |
× mV ) y |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
L = M |
|
|
|
= xmV |
|
− ymV |
= m(xV |
|
− yV ), |
||||||
z |
(mV ) = (r |
× mV ) |
z |
y |
y |
||||||||||
|
z |
|
|
|
|
|
x |
|
|
x |
|
||||
где x, y, z – текущие координаты движущейся точки.
Частные случаи
1. M x (R) = 0 .
Это может быть, когда R и ось Ох лежат в одной плоскости. В дан- ном случае
Lx = m( yVz − zVy ) = const .
Отсюда следует, что
yVz − zVy = const .
2. M 0 (R ) = 0 .
Это может быть, когда линия действия силы R проходит через центр О. В данном случае
dL0 = 0 , то есть L0 = const . dt
Это означает, что векторное произведение радиус-вектора рассмат- риваемой материальной точки на вектор ее количества движения все время сохраняет одну и ту же ориентацию в пространстве. Это возможно лишь в том случае, когда радиус-вектор остается в одной плоскости. Следователь- но, материальная точка, на которую действует сила, описывает плоскую траекторию. Плоскость траектории проходит через центр силы.
89
3.4.3. Элементарная работа силы
Элементарной работой силы (или работой силы на бесконечно малом перемещении точки ее приложения) называется скалярное произведение
dA = Fdr , |
(3.26) |
где F – вектор силы; dr – бесконечно малое перемещение (дифференци- ал радиус-вектора) точки ее приложения.
Если сила действует на точечную массу, то dr – вектор элементар-
ного перемещения последней. Поскольку |
|
||||
|
|
dr |
|
|
|
V |
= |
|
; |
dr |
= Vdt , |
|
|||||
|
|
dt |
|
|
|
правую часть выражения (3.26) можно переписать так:
Fdr = FVdt = F V cos(F ,V )dt .
Произведение F cos(F ,V ) представляет собой проекцию вектора си-
лы F на направление скорости. Обозначая эту проекцию FV , получим
Fdr = F |
|
V |
|
dt = F |
|
ds |
|
= F dσ , |
|
|
|
|
|||||
|
|
|
|
V |
|
|
|
V |
где V – модуль вектора скорости (величина скорости); dσ – дифферен-
циал пройденного пути.
|
Поэтому |
|
||
С другой стороны, V = V τ . |
|
|||
|
|
|
||
F |
V |
cos(F |
,V ) = FV cos(F , τ) , |
|
где V = sɺ – алгебраическая величина скорости; τ – орт касательной к тра- ектории, направленный в сторону возрастания s.
Произведение F cos(F , τ) представляет собой проекцию вектора си-
лы F на касательную к траектории. Обозначив эту проекцию Fτ , получаем
Fdr = FτVdt = Fτds .
Учитывая, что
|
|
|
+ Zk , |
|
|
+ dzk , |
F |
= Xi |
+ Уj |
а dr = dxi |
+ dyj |
находим еще одно выражение для dA :
Fdr = Xdx + Уdy + Zdz .
90