Материал: УМК Коровкин-Кулик
3.7.Введение в динамику механической системы
3.7.1.Основные понятия и определения
Механической системой материальных точек или механической системой называется совокупность материальных точек, движение ка- ждой из которых зависит от движения остальных. Примеры механиче-
ских систем: твердое или упругое тело; гибкая нить; механизм или маши- на, представляющие собой сочетание твердых, упругих, гибких или жид- ких тел; солнечная система.
По характеру абсолютного движения отдельных точек механические системы разделяются на два вида:
1)системы, состоящие из свободных материальных точек, каждая которых может перемещаться в произвольном направлении в пространстве (например, солнечная система);
2)системы, состоящие из несвободных материальных точек, движе- ние которых ограничено связями.
По характеру относительного движения точек механические системы разделяются на три вида:
1)системы, относительное движение точек которых может изме- няться (например, упругие или жидкие тела, гибкие нити);
2)системы, относительное движение точек которых может происхо- дить лишь по заранее установленным законам (например, механизмы и машины);
3)неизменяемые системы, расстояния между всеми точками которых при движении системы не изменяются (например, абсолютно твердые тела).
Определить движение системы – значит указать положение каждой из точек системы в любой наперед заданный момент времени.
Для определения положения в пространстве n свободных точек тре- буется 3n координат. Если движение системы ограничено S связями, то произвольное значение могут принимать только (3n – S ) координат. Такое количество произвольно выбранных координат можно считать независи- мыми переменными. Остальные координаты будут функциями выбранных.
При определении положения системы часто пользуются так назы- ваемыми обобщенными координатами. Обобщенными координатами сис- темы называются независимые параметры, достаточные для определения положения данной системы. Через обобщенные координаты выражаются координаты всех точек системы.
101
Число обобщенных координат соответствует числу степеней свобо- ды системы.
Согласно сказанному выше, при наложении на систему из n свобод- ных точек S связей образуется система с (3n – S ) степенями свободы.
3.7.2. Классификация сил, действующих на систему
Силы, действующие на материальные точки, образующие механиче- скую систему, классифицируют двумя способами:
1.Силы взаимодействия точек, принадлежащих к данной системе, на- зываются внутренними силами, а силы взаимодействия точек системы с ма- териальными телами, не входящими в системы, называются внешними силами.
2.Все силы, приложенные к точкам системы, разделяются на актив- ные силы и реакции связей.
Внутренние силы в дальнейшем будем обозначать индексом i, внеш- ние – индексом е.
Отметим важное свойство внутренних сил: для каждой данной внут-
ренней силы F i имеется другая внутренняя сила, равная и противоположная первой (−F i ). Это свойство вытекает из третьего закона динамики. Из отме-
ченного свойства следует, что главный вектор, а также главный момент внут- ренних сил относительно любого центра или оси равны нулю:
|
n |
|
|
M xi |
Ri = ∑ Fki |
= 0; |
|||
|
k =1 |
|
|
|
|
n |
|
|
M iy |
M0i |
= ∑ M 0 (Fki ) = 0; |
|||
k =1
M zi
=∑ M x (Fki ) = 0;
k =1
=∑ M y (Fki ) = 0;
k =1
=∑ M z (Fki ) = 0.
k =1
Следует подчеркнуть, что попарно равные внутренние силы не урав- новешивают друг друга, так как они приложены к различным материаль- ным точкам (или телам).
Нужно иметь в виду, что силы, внутренние по отношению ко всей механической системе, могут быть внешними по отношению к части по- следней.
3.7.3. Возможные перемещения
Возможным перемещением несвободной материальной точки назы- вается любое бесконечно малое перемещение, допускаемое связью.
102
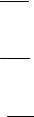
Возможным перемещением механической системы называется со- вокупность возможных перемещений всех точек системы, получаемая в результате бесконечно малого изменения какой-нибудь одной обобщенной координаты.
Если система имеет m степеней свободы, которым соответствуют обобщенные координаты q1, q2 ,..., qm , то декартовы координаты любой из n
точек системы являются функциями m переменных:
xk = xk (q1, q2 ,..., qm );
yk = yk (q1, q2 ,..., qm );
zk = zk (q1, q2 ,..., qm ),
где k = 1, 2, …, n.
Взаимно независимые бесконечно малые изменения (так называемые вариации) обобщенных координат обозначают δq1, δq2 , ..., δqm . Соответ-
ствующие бесконечно малые изменения (вариации) декартовых координат точек системы выражаются как дифференциалы функций m переменных:
δx |
|
= |
|
∂xk |
|
δq + |
|
|
∂xk |
|
δq |
+ ... + |
|
|
∂xk |
|
δq |
; |
|||
|
|
|
|
|
|
|
∂qm |
||||||||||||||
k |
|
|
∂q1 |
|
|
∂q2 |
|
|
|
|
m |
|
|||||||||
|
|
1 |
2 |
|
|
|
|
|
|
|
|||||||||||
δy |
|
= |
|
∂yk |
δq + |
|
|
∂yk |
δq |
+ ... + |
|
|
∂yk |
|
δq |
; |
|||||
|
|
|
|
|
|
|
∂qm |
|
|||||||||||||
|
k |
|
|
∂q1 |
|
|
∂q2 |
|
|
|
|
m |
|
||||||||
|
|
|
1 |
2 |
|
|
|
|
|
|
|
||||||||||
δz |
|
= |
|
∂zk |
δq + |
|
|
∂zk |
δq |
+ ... + |
|
|
∂zk |
|
|
δq |
, |
||||
|
|
|
|
|
|
∂qm |
|
||||||||||||||
k |
|
|
∂q1 |
∂q2 |
|
|
m |
|
|||||||||||||
|
|
1 |
2 |
|
|
|
|
|
|
|
|||||||||||
где k = 1, 2, …, n.
В частном случае для систем с одной степенью свободы, имеющих одну обобщенную координату q,
δxk = dxk δq; dq
δyk = dyk δq; dq
δzk = dzk δq, dq
где k = 1, 2, …, n.
103
Величины δxk ,δyk ,δzk представляют собой проекции вектора воз-
можного перемещения k-той точки системы δSk :
|
|
+ δzk k . |
δSk = δxk i |
+ δyk j |
Вектор возможного перемещения точки равен вариации радиус-
вектора данной точки:
δSk = δrk .
3.7.4. Принцип возможных перемещений
Принцип возможных перемещений определяет условие равновесия ме- ханической системы с идеальными связями. Он был впервые сформулиро-
ван Стивином (1586 г.), обобщен Лагранжем (1788 г.) и распространен на системы с неудерживающими связями М.В. Остроградским (1842 г.).
Принцип возможных перемещений заключается в следующем.
Для равновесия системы с идеальными удерживающими связями не- обходимо и достаточно, чтобы сумма элементарных работ всех актив- ных сил, приложенных к системе, при любом возможном перемещении по- следней равнялась нулю.
Уравнение, выражающее принцип возможных перемещений,
n |
= 0 , |
|
∑ δA |
(3.54) |
|
k =1 |
Fk |
|
|
|
носит название общего уравнения статики. Оно позволяет решать задачи о равновесии механических систем с идеальными удерживающими связями.
Общее уравнение статики можно записать несколькими способами:
n |
|
|
|
n |
|
|
|
∑ Fk |
δrk |
= 0; |
∑ Fk |
δSk |
= 0; |
||
k =1 |
|
|
|
k =1 |
|
|
(3.55) |
|
|
|
|
|
|
|
|
n
∑ ( X k δxk + Yk δyk + Zk δzk ) = 0.
k=1
Вуравнениях (3.55) Fk – вектор равнодействующей внешних актив-
ных сил, приложенных к k-той точке системы; X k , Yk , Zk – проекции упо-
мянутого вектора.
Для системы, обладающей m степенями свободы, можно составить m общих уравнений статики – для каждого из возможных перемещений сис- темы. При этом вариации координат точек системы, необходимые для под- становки в уравнения (3.55), следует определять каждый раз, считая, что все вариации обобщенных координат, кроме одной, равны нулю.
104
Если механическая система содержит твердые тела (звенья), возмож- ные перемещения которых представляют собой повороты вокруг непод- вижных или мгновенных осей, то элементарные работы активных сил, приложенных к этим телам, можно выразить произведениями главных мо- ментов активных сил относительно упомянутых осей на бесконечно малые углы поворота вокруг последних. Элементарную работу активных сил, приложенных к j-тому звену, с неподвижной (или мгновенной) осью вра- щения z j можно вычислить по формуле
δAj = M zjδϕ j ,
где M zj – алгебраическая сумма моментов активных сил, приложенных к данному звену, относительно оси вращения; δϕ j – бесконечно малый угол
поворота звена при возможном перемещении системы.
При решении задачи о равновесии системы, состоящей из несколь- ких звеньев, методами статики приходится расчленять систему и рассмат- ривать условия равновесия каждого звена в отдельности. При этом, если все силы действуют в одной плоскости, необходимо решать 3n уравнений равновесия (n – число звеньев), в которые требуется вводить силы взаимо- действия звеньев. Принцип возможных перемещений позволяет решать за- дачу о равновесии всей системы с помощью одного уравнения (общего уравнения статики), в которое силы взаимодействия звеньев не входят.
Принцип возможных перемещений можно также применять при рас- чете ферм для определения опорных реакций и усилий в стержнях.
3.8.Общие теоремы динамики системы
3.8.1.Дифференциальные уравнения движения системы
Все силы, приложенные к любой из материальных точек, образую- щих систему, можно представить в виде геометрической суммы двух сил
Fke и Fki , где Fke – равнодействующая всех внешних сил, приложенных к данной (k-той) точке; Fki – равнодействующая всех внутренних сил, при-
ложенных к этой же точке. При этом, согласно второму закону динамики,
m a |
= F e + F i |
, |
(3.56) |
||
k |
k |
k |
k |
|
|
где mk – масса k-той точки; ak – |
вектор ускорения k-той точки. |
|
|||
Проектируя векторное уравнение (3.56) на оси инерциальной системы отсчета, получаем три дифференциальных уравнения:
105