Материал: УМК Коровкин-Кулик

Записав аналогичные уравнения для остальных точек системы и сложив все n уравнений почленно, получим
n |
|
|
|
∑ |
d |
M |
0 (mkVk ) = |
|
|||
k =1 dt |
|
|
|
n
∑ M 0 (Fke ) +
k =1
n |
|
∑ M 0 (Fki ) . |
(3.75) |
k =1
Сумма производных в левой части уравнения (3.75) может быть пре- образована в производную суммы
n |
|
|
|
d |
n |
|
|
∑ |
d |
M |
0 |
(mkVk ) = |
∑ M 0 (mkVk ) . |
||
|
|
||||||
k =1 dt |
|
|
|
dt k =1 |
|
||
Полученная производная есть dL0 . dt
Первая сумма в правой части выражения (3.75) равна главному мо- менту внешних сил относительно центра О
n
∑ M 0 (Fke ) = M 0e .
k =1
Вторая сумма в правой части выражения (3.75) равна главному мо- менту внутренних сил относительно центра О. Этот главный момент равен нулю. Таким образом, векторное уравнение (3.75) может быть переписано
следующим образом: |
|
|
|
|
dL0 |
|
|
|
= M e . |
(3.76) |
|
|
|
||
|
dt |
0 |
|
|
|
|
|
Векторное уравнение (3.76) выражает теорему о кинетическом мо-
менте системы: производная по времени от кинетического момента
системы относительно неподвижного центра равна главному моменту внешних сил относительно данного центра.
Проектируя последнее уравнение на неподвижные оси координат, получаем три скалярных уравнения:
dLx = M xe ; dt
dLy = M ye ; (3.77) dt
dLz = M ze. dt
111
Величины Lx , Ly , Lz , равные проекциям L0 , называются кинетиче-
скими моментами системы относительно осей Ox , Oy и Oz соответственно.
Каждое из уравнений (3.77) читается так: производная по времени от кинетического момента системы относительно неподвижной оси равна главному моменту внешних сил относительно данной оси.
Наиболее важный практический вывод из доказанной теоремы: внут- ренние силы не могут изменить кинетический момент системы.
Частные случаи
1. M 0e = 0 . В этом случае dL0 = 0 . Следовательно, L0 = const . dt
2. M xe = 0 . В этом случае dLx = 0 . Следовательно, Lx = const . dt
В рассмотренных частных случаях проявляется так называемый за- кон сохранения кинетического момента системы.
3.8.5. Разновидности моментов инерции
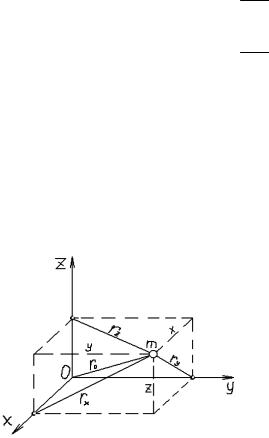
Момент инерции материальной точки и механической системы мож- но определять относительно центра (полюса), плоскостей осей, например, относительно начала координат – точки О, координатных плоскостей хОу, уОz, zОх и координатных осей Ох, Оу, Oz.
В любом из перечисленных случаев мо-
мент инерции материальной точки вы- ражается произведением массы точки на квадрат расстояния до центра (по- люса), плоскости или оси соответст-
венно. Момент инерции системы равен сумме моментов инерции всех точек, об- разующих систему.
Для материальной точки массой т и с координатами х, у, z, изображен- ной на рис. 3.4, моменты инерции относительно координатных плоскостей
Jy0z = mx2;
Jz0x = my2;
Jx0y = mz2.
112
Моменты инерции точки относительно координатных осей
Jx = mrx2 = m (y2 + z2);
Jy = mry2 = m (z2 + x2);
Jz = mrz2 = m (x2 + y2).
Момент инерции точки относительно начала координат
2 |
|
2 |
2 2 |
J x + J y |
+ J z |
|
J0 = mr0 |
= m (x |
|
+ y + z ) = Jx0y + Jy0z + Jz0x = |
|
|
. |
|
2 |
|
||||
|
|
|
|
|
|
Из записанных выражений следует, что момент инерции матери-
альной точки относительно координатной плоскости равен произве-
дению массы точки на квадрат координаты, не входящей в обозначение плоскости. Момент инерции точки относительно оси равен сумме мо-
ментов инерции этой точки относительно плоскостей, в пересечении ко-
торых лежит данная ось. Момент инерции точки относительно нача-
ла координат равен сумме моментов инерции этой точки относительно всех трех координатных плоскостей (в пересечении которых лежит нача- ло координат) или полусумме моментов инерции относительно всех трех координатных осей.
Помимо рассмотренных моментов инерции, в динамике применяют- ся так называемые центробежные моменты инерции, определяемые для материальной точки по формулам
Jxy = тху;
Jyz = туz;
Jzx = тzх.
В отличие от ранее рассмотренных моментов инерции, представ- ляющих собой положительные величины, центробежные моменты инер- ции могут быть и меньше нуля.
Соответствующие моменты инерции механической системы, со- стоящей из n материальных точек, получаются алгебраическим суммиро- ванием величин, найденных для каждой из точек.
Так, например, момент инерции системы, состоящей из n точек, от- носительно плоскости хОу выражается формулой
n
J xoy = ∑ mk rk2 k =1
и т.д.
113
При определении моментов инерции сплошных (например, однород- ных твердых) тел суммирование заменяется интегрированием.
Размерность любого из рассмотренных моментов инерции
[J] = [m][r2] = кг·м2.
3.8.6. Зависимость между моментами инерции относительно па- раллельных осей
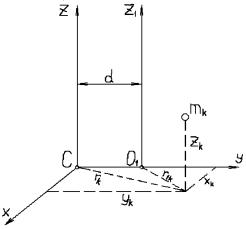
Рассмотрим систему материаль- |
|
ных точек, одна из которых изображе- |
|
на на рис. 3.5. Начало координат со- |
|
вместим с центром масс (точкой С). |
|
Параллельно оси Сz через точку О1 на |
|
оси Су проведем O1z1. Найдем зависи- |
|
мость между моментами инерции сис- |
|
темы относительно осей Сz и О1z1. |
|
Согласно рисунку 3.5 |
|
n |
|
J z = ∑ mk rk2; |
Рис. 3.5. К выводу формулы (3.78) |
k =1 |
|
n |
|
J z1 = ∑ mk r12k , |
|
k =1 |
|
где rk2 = xk2 + yk2; |
|
rk2 = xk2 + (yk – d)2 = xk2 + yk2 – 2 dyk + d2,
где d – расстояние между осями Cz и O1z1. Следовательно,
n |
n |
n |
J z1 = ∑ m k (xk 2 |
+ yk 2 ) − 2d ∑ mk yk |
+ d 2 ∑ mk . |
k =1 |
k =1 |
k =1 |
Первое слагаемое в правой части полученного выражения – это Jz. Сумма, входящая сомножителем во второе слагаемое, это статический мо- мент системы относительно плоскости хСz. Известно, что статический мо- мент системы относительно любой плоскости равен произведению массы системы на расстояние центра масс до данной плоскости.
В рассматриваемом случае плоскость (хСz) проходит через центр масс. Поэтому статический момент, а с ним и второе слагаемое обращаются в нуль. Сумма, входящая сомножителем в третье слагаемое, есть масса системы (М).
Следовательно,
Jz1 = Jz + Md2. |
(3.78) |
114

Тем самым доказана теорема Гюйгенса – Штейнера: момент инер-
ции системы относительно данной оси равен моменту инерции отно- сительно параллельной оси, проведенной через центр масс, плюс про- изведение массы системы на квадрат расстояния между осями.
Следствие из доказанной теоремы: из всех моментов инерции отно- сительно осей данного направления наименьшее значение имеет момент инерции относительно оси, проходящей через центр масс.
3.8.7. Определение кинетической энергии системы
Кинетической энергией системы называется алгебраическая сумма кинетических энергий материальных точек, образующих данную систему:
n |
n |
m V |
2 |
|
|
T = ∑Tj |
= ∑ |
j |
j |
, |
(3.79) |
2 |
|
||||
j =1 |
j =1 |
|
|
|
где mj – масса j-той точки; V j – скорость j-той точки.
Если система состоит из нескольких частей (звеньев), как, например, механизм, то ее кинетическая энергия равна сумме кинетических энергий всех звеньев, независимо от характера движения каждого звена.
Кинетическая энергия системы может обратиться в нуль лишь в том случае, если скорости всех точек системы станут равными нулю.
Как и для материальной точки, кинетическая энергия системы характе- ризует мгновенное состояние последней и служит мерой механического дви- жения при исследовании перехода его в другие формы движения материи.
Найдем величину кинетической энергии при различных видах дви- жения неизменяемой системы (например, твердого тела).
В случае поступательного движения системы скорости всех ее точек одинаковы, поэтому
2 |
∑ m j |
2 |
|
(3.80) |
||
T = V j |
= MV j , |
|||||
|
|
n |
|
|
|
|
2 |
j =1 |
2 |
|
|
||
где m – масса системы; V j – скорость любой точки системы.
В качестве V j в формуле (3.80) можно брать скорость центра масс.
При этом кинетическая энергия поступательно движущейся системы вы- ражается формулой
T = MVC2 . 2
115