Материал: УМК Коровкин-Кулик
При вращении системы вокруг неподвижной оси величина скорости любой точки находится по формуле
|
|
ω |
|
|
|
V j = |
|
ω |
|
rj , |
|
|
||||
|
|
|
|
|
|
|
|
|
||||||||
где |
|
|
– величина угловой скорости системы; rj – |
расстояние j-той точки |
||||||||||||
|
|
|||||||||||||||
до оси вращения. |
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
Поэтому |
ω rj |
= ω |
|
|
∑ m j rj2 |
= ω |
Ju . |
|||||||
|
|
|
|
T = ∑ m j |
|
|
||||||||||
|
|
|
|
n |
|
2 |
2 |
|
|
n |
2 |
|
||||
|
|
|
|
j =1 |
2 |
2 |
|
|
|
j =1 |
2 |
|
||||
|
|
Следовательно, кинетическая энергия системы, вращающейся вокруг |
||||||||||||||
неподвижной оси, определяется по формуле |
|
|
||||||||||||||
|
|
|
|
|
|
|
T = |
|
Juω2 |
|
|
|||||
|
|
|
|
|
|
|
|
|
, |
|
(3.81) |
|||||
|
|
|
|
|
|
|
|
2 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
где Ju – момент инерции системы относительно оси вращения.
При плоскопараллельном движении система в каждый данный мо- мент времени вращается вокруг соответствующей мгновенной оси. Поэто- му ее кинетическую энергию можно определять по формуле
T = |
Jl |
ω2 |
|
||
|
|
, |
(3.82) |
||
2 |
|||||
|
|
|
|||
где Jl – момент инерции системы относительно мгновенной оси вращения.
По теореме Гюйгенса – Штейнера
Jl = Jc + Md2,
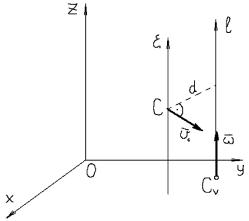
где Jc – момент инерции системы отно- сительно оси Cζ , проходящей через
центр масс параллельно мгновенной оси; d – расстояние от центра масс до мгновенной оси (рис. 3.6).
Подставляя значение Jl в форму- лу (3.82), будем иметь:
Рис. 3.6. К выводу формулы (3.83) |
|
|
|
Jc |
ω2 |
M ω2d |
2 |
|
||
|
|
|
T = |
|
|
+ |
|
|
. |
|
|
|
2 |
2 |
|
||||||
|
|
|
|
|
|
|
|
|||
Так как ωd = Vc – скорость центра масс, окончательно получим |
||||||||||
T = |
MVc2 |
+ |
Jcω2 |
. |
|
|
|
|
(3.83) |
|
|
|
|
|
|
|
|||||
2 |
2 |
|
|
|
|
|
|
|
||
116
Тем самым для случая плоскопараллельного движения системы до-
казана теорема Кёнига: кинетическая энергия системы может быть представлена в виде суммы двух слагаемых, первое из которых есть кинетическая энергия данной системы при ее поступательном движе- нии со скоростью центра масс, а второе – кинетическая энергия дан- ной системы при ее движении относительно центра масс.
В случае плоскопараллельного движения системы движение послед- ней относительно центра масс выражается во вращении вокруг оси Cζ с
угловой скоростью ω .
Можно доказать, что теорема Кёнига справедлива для всех видов движения любых механических систем. Однако следует подчеркнуть, что кинетическую энергию системы нельзя получать суммированием кинети- ческих энергий, соответствующих поступательному переносному движе- нию вместе с произвольно выбранным полюсом и относительному движе- нию вокруг этого произвольно выбранного полюса. Теорема Кёнига требу- ет, чтобы за полюс был выбран обязательно центр масс системы.
Неизменяемая система, имеющая неподвижный центр, в каждый данный момент вращается вокруг мгновенной оси, проходящей через этот центр. Следовательно, кинетическую энергию системы можно определять по формуле (3.82).
3.8.8. Теорема об изменении кинетической энергии системы
Согласно теореме об изменении кинетической энергии материальной точки, для j-той точки системы
m V |
2 |
|
= dA , |
|
|
d |
j |
j |
|
(3.84) |
|
2 |
|
||||
|
|
|
j |
|
|
|
|
|
|
|
|
|
|
|
|
||
где dAj – элементарная работа равнодействующей R j |
всех сил, приложен- |
||||
ных к данной точке.
Равнодействующую можно представить в виде суммы двух сил
|
|
|
|
|
|
, |
|
|
R |
j |
= Re + Ri |
||
|
|
|
j |
j |
|
|
|
|
– равнодействующие внешних и внутренних сил, приложенных |
||||
где Re |
, Ri |
|||||
j |
j |
|
|
|
|
|
к j-той точке.
117
Найдем величину dAj:
dAj = (Rej + Rij ) × drj = Rej × drj + Rij × drj ,
где drj – вектор элементарного перемещения j-той точки.
Поэтому
dAj = dAFj ,
где dAFj – элементарная работа внешних и внутренних сил, приложенных к j-той точке.
Подставляя найденное значение в формулу (3.84), получаем
m V |
2 |
|
|
|
|
d |
j |
j |
|
= dA . |
(3.85) |
2 |
|
||||
|
|
|
Fj |
|
|
|
|
|
|
|
|
|
|
|
|
||
Составляя выражения (3.85) для каждой точки системы и суммируя их почленно, находим
n |
m V |
2 |
|
n |
|
∑ d |
j |
j |
|
= ∑ dA . |
|
|
|
||||
j =1 |
|
2 |
|
|
Fj |
|
|
|
j =1 |
||
Преобразуя сумму дифференциалов в дифференциал суммы, получим
n |
m V |
2 |
|
n |
m V |
2 |
|
|
||
∑ d |
j |
j |
|
= d ∑ |
|
j |
j |
|
= dT , |
|
|
|
|
|
|||||||
|
|
2 |
|
|
|
|
2 |
|
|
|
j =1 |
|
|
j =1 |
|
|
|
||||
где dT – дифференциал кинетической энергии системы. |
||||||||||
Таким образом, мы пришли к уравнению |
|
|
||||||||
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
dT = ∑ dAFj , |
|
|
(3.86) |
||||
j =1
выражающему теорему об изменении кинетической энергии системы в дифференциальной форме: изменение кинетической энергии системы
на бесконечно малом перемещении последней равно сумме элементар-
ных работ внешних и внутренних сил.
Интегрируя дифференциальное уравнение (3.86), получаем
n |
|
T - T0 = ∑ AFj . |
(3.87) |
j =1
118
Уравнение (3.87) выражает теорему об изменении кинетической энергии системы в конечной форме: изменение кинетической энергии системы при конечном перемещении последней равно сумме работ внешних и внутренних сил на этом перемещении.
Следует отметить, что в уравнения, выражающие все предыдущие теоремы динамики системы (о движении центра масс, об изменении коли- чества движения системы, о кинетическом моменте), внутренние силы не входят, а в уравнения, выражающие теорему об изменении кинетической энергии системы, внутренние силы входят.
3.9. Принцип Д'Аламбера для механической системы
3.9.1. Применение принципа Д'Аламбера к механической системе
Принцип Д'Аламбера, сформулированный для несвободной матери- альной точки, можно распространить на механическую систему.
Сила инерции каждой из n материальных точек, образующих систе- му, должна уравновешивать силы, приложенные к этой точке. Поэтому для любой точки системы можно составить векторное уравнение
F + R + F ин = 0 , |
(3.88) |
k k k |
|
где Fk – равнодействующая внешних и внутренних сил, приложенных
к k-той точке; Rk – равнодействующая реакций связи, действующих на k-тую точку; Fkин – сила инерции k-той точки.
Таким образом, принцип Д'Аламбера для системы может быть выра- жен векторными уравнениями (3.88) при условии, что k = 1, 2, …, n.
Аналогично тому, как это делалось для одной несвободной матери- альной точки, задачу динамики системы можно приводить к статической задаче при условии, что к каждой из точек системы будет добавлена соот- ветствующая сила инерции.
Решение задач динамики системы с помощью принципа Д’Аламбера (по методу кинетостатики) нужно производить в такой последовательности:
–мысленно остановить движение системы;
–к каждой точке системы приложить соответствующую силу инерции;
–составить статические уравнения равновесия;
–решить составленные уравнения равновесия относительно иско- мых величин.
119
После мысленного прекращения движения система становится неиз- меняемой. Поэтому при составлении уравнений динамического равновесия вcю систему или любую ее часть можно считать твердым телом. При про- извольном расположении в пространстве сил, вводимых в уравнения ди- намического равновесия, для системы в целом и каждой ее части можно составить по шесть таких уравнений. При расположении всех упомянутых сил в одной плоскости число соответствующих уравнений динамического равновесия сокращается до трех и т. д.
Вуравнения динамического равновесия, составленные для системы в целом, внутренние силы не входят. Это объясняется равенством нулю главного вектора и главного момента всех внутренних сил, проекции кото- рых должны были бы войти в эти уравнения. В уравнения динамического равновесия части системы войдут только те внутренние силы, которые яв- ляются внешними для выделенной части.
Вуравнения динамического равновесия должны входить проекции
главного вектора ( Rин ) и главного момента ( Мин ) сил инерции системы |
||||||
|
|
|
|
|
0 |
|
(или выделенной части последней). |
|
|
|
|
|
|
На основании сказанного, векторные уравнения динамического рав- |
||||||
новесия всей системы в целом имеют вид |
|
|
|
|
||
|
|
|
|
|
|
|
Re + Rин = 0; |
|
|
(3.89) |
|||
|
|
|
|
|
||
M е + M ин = 0. |
|
|||||
0 |
0 |
|
|
|
|
|
Векторные уравнения (3.89) в общем случае эквивалентны шести |
||||||
скалярным уравнениям: |
|
|
|
|
|
|
X e + X ин = 0; |
|
|
||||
Y e + Y ин = 0; |
|
|
|
|||
Z e + Z ин = 0; |
|
|
||||
|
(3.90) |
|||||
M e |
+ M ин |
= |
0; |
|
||
|
||||||
x |
x |
= |
|
|
|
|
M ye + M инy |
0; |
|
||||
e |
ин |
= |
|
|
|
|
M z |
+ M z |
0. |
|
|||
В уравнениях (3.90) Xин, Уин, Zин представляют собой проекции глав- ного вектора сил инерции системы, равные алгебраическим суммам соот- ветствующих проекций сил инерции всех точек, а Mxин, Myин, Mzин – главные моменты сил инерции системы относительно осей координат, равные ал- гебраическим суммам соответствующих моментов сил инерции всех точек.
120