Материал: УМК Коровкин-Кулик
Уравнения (3.101) называются уравнениями Лагранжа второго рода.
Они образуют систему m дифференциальных уравнений второго порядка относительно функций q j (t) . Порядок этой системы равен 2m. Заметим,
что это наименьший возможный порядок дифференциальных уравнений движения рассматриваемой системы, так как начальные значения величин
m), могут быть произвольными.
Для получения уравнений Лагранжа надо выразить кинетическую энергию T системы через обобщенные координаты и скорости, найти обобщенные силы и произвести указанное в выражениях (3.101) диффе- ренцирование функции T ( q j , qɺj , t) по обобщенным координатам, обоб-
щенным скоростям и времени. Заметим, что форма уравнений Лагранжа не зависит от выбора обобщенных координат q1 , q2 , …, qm . При другом их выборе изменились бы только функции Т и Q j , а сама форма уравнений
(3.101) осталась бы той же.
В уравнениях Лагранжа не содержатся реакции идеальных связей. Если же нужно найти реакции связей, то надо после интегрирования урав-
нений Лагранжа определить rk , и тогда равнодействующая Rk реакции связей, приложенных к k-той точке, найдется из соотношения
Rk = mk rɺk − Fk (rk , rɺk ,t) .
3.12.Динамика абсолютно твердого тела
3.12.1.Вращение абсолютно твердого тела вокруг неподвижной оси
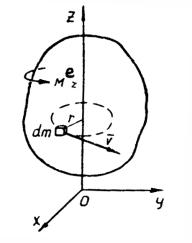
Определим закон вращения j = j(t) твердого тела вокруг неподвиж-
|
ной оси Oz под действием внешних сил, |
|
главный момент которых относительно за- |
|
данной оси ( M e ) известен (рис. 3.7). |
|
z |
|
Момент количества движения относи- |
|
тельно оси Oz произвольной частицы тела, |
|
имеющей массу dm и находящейся на рас- |
|
стоянии r от оси вращения, равен |
|
dLz = (dm)Vr . |
Рис. 3.7. К вопросу вращения |
Поскольку скорость частицы V = w× r , |
где w = j – угловая скорость тела ( ϕ – угол |
|
|
ɺ |
тела вокруг оси OZ |
поворота тела), получим |
126
dLz = ωr2dm .
Кинетический момент тела относительно оси Oz
Lz |
= ω ∫ r2dm . |
(3.102) |
|
(V ) |
|
Интеграл в правой части последнего выражения, который берется по всему объему V тела, называется моментом инерции тела относительно оси Oz
J z |
= ∫ r 2dm . |
(3.103) |
|
(V ) |
|
Момент инерции тела характеризует распределение массы в теле. Он зависит от формы, размеров и материала тела.
Подставляя значение J z , найденное по формуле (3.103), в формулу
(3.102), получаем
Lz = J zω .
Применяя теорему о кинетическом моменте системы, находим, что
J |
|
dω |
= M e . |
(3.104) |
z |
|
|||
|
dt |
z |
|
|
|
|
|
|
Производная угловой скорости по времени есть угловое ускорение, поэтому выражение (3.104) можно записать следующим образом:
J zε = M ze
или
ɺɺ |
e |
(3.105) |
|
||
J zϕ = M z . |
||
Выражения (3.104) и (3.105) представляют собой различные формы дифференциального уравнения вращения твердого тела относительно не- подвижной оси.
Закон вращательного движения тела находится путем двукратного интегрирования этого дифференциального уравнения.
При определении главного момента внешних сил, приложенных к твердому телу, вращающемуся вокруг неподвижной оси, следует учиты- вать, что нормальные опорные реакции пересекают ось вращения и поэто- му не дают момента относительно последней. Если в опорах (подшипни- ках) есть трение, моменты сил трения следует добавлять к моментам дру- гих внешних сил, приложенных к телу.
При M ze = 0 получаем J zε = 0 , то есть J zω = const .
127
Таким образом, если главный момент внешних сил относительно не- подвижной оси вращения системы равен нулю, то произведение момента инерции системы относительно этой оси на угловую скорость есть величи-
на |
постоянная. Если система неизменяемая (твердое тело), то для |
нее |
J z |
= const . При этом должно быть и w = const . Если система изменяется, |
|
так что J z ¹ const , то w ¹ const . |
|
|
|
Изменение J z может быть произведено внутренними силами – |
за |
счет перемещения отдельных точек системы относительно оси вращения. Поэтому внутренние силы могут изменить угловую скорость системы.
Влияние изменения момента инерции на угловую скорость системы имеет место при наматывании (и сматывании) лент и нитей на катушки, при заполнении расплавленным металлом вращающихся форм (при так назы- ваемом центробежном литье), при выполнении спортсменами поворотов в воздухе, при совершении танцорами пируэтов (быстрых вращений) и т. п.
3.12.2. Плоскопараллельное
|
движение твердого тела |
|
|
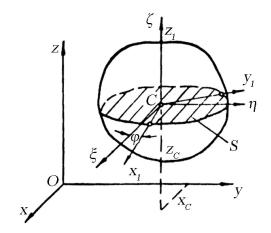
На рис. 3.8 изображено твер- |
|
|
дое тело, движущееся параллельно |
|
|
плоскости Oxy. Как известно из ки- |
|
|
нематики, закон плоскопараллель- |
|
|
ного движения выражается тремя |
|
Рис. 3.8. К вопросу |
уравнениями. Два из этих уравне- |
|
ний определяют текущие координа- |
||
о плоскопараллельном движении тела |
||
ты полюса, произвольно выбранно- |
||
|
||
го в любом сечении S тела, параллельном плоскости движения, а третье – |
||
угол ϕ поворота плоского сечения вокруг полюса. |
||
Примем за полюс точку С – центр масс тела. Тогда закон движения тела будет выражаться тремя кинематическими уравнениями
xC = xC (t);
yC = yC (t);
ϕ = ϕ(t).
Угол ϕ представляет собой угол поворота подвижной системы от- счета Cx1 y1z1 , жестко скрепленной с телом, относительно системы отсчета
Cξηζ , движущейся поступательно вместе с полюсом С.
128
Выведем дифференциальные уравнения плоскопараллельного дви- жения твердого тела. Два уравнения получаются непосредственно на осно- вании теоремы о движении центра масс:
MxC = X |
e |
; |
(3.106) |
||
ɺɺ |
|
|
|
|
|
MyC = Y |
e |
, |
|
||
ɺɺ |
|
|
|
|
|
где M – масса тела; X e , Y e – проекции главного вектора внешних сил, приложенных к телу.
Для получения третьего дифференциального уравнения применим принцип Д'Аламбера. Мысленно остановим тело и приложим ко всем его точкам силы инерции. В качестве уравнения динамического равновесия возьмем уравнение моментов относительно центральной оси Сζ , перпен- дикулярной к плоскости движения. Это уравнение имеет вид
M ζe + M ζин = 0 ,
где M ζe – главный момент внешних сил относительно оси Сζ ; Mζин –
главный момент сил инерции относительно той же оси. Ранее было найдено, что
M ζин = −Jζε ,
где ε – угловое ускорение тела.
Подставляя значение главного момента сил инерции в уравнение ди-
намического равновесия, получаем |
|
Jζε = M ζe . |
(3.107) |
Три уравнения (3.106) и (3.107) образуют систему дифференциаль- ных уравнений, описывающих плоскопараллельное движение твердого те- ла. Кинематические уравнения плоскопараллельного движения тела могут быть получены двукратным интегрированием этих уравнений.
3.13.Теория удара
3.13.1.Явление удара
Ударом называется такое взаимодействие материальных тел, в ре- зультате которого скорости их точек изменяются на значительную ве- личину в течение весьма малого промежутка времени. Обычная длитель-
ность процесса удара (время удара) составляет лишь несколько тысячных или даже миллионных долей секунды. Значительное изменение скоростей
129
точек соударяющихся тел за такой малый промежуток времени достигает- ся за счет того, что силы взаимодействия этих тел при ударе (так называе- мые ударные или мгновенные силы) достигают очень большой величины. Ударные силы обычно во много раз превосходят вес соударяющихся тел. Это свойство удара используют в технике для совершения таких действий, которые трудно выполнить при статическом приложении нагрузки. При- меры полезного использования удара: ковка, забивка свай и гвоздей, штамповка, обрубка, дробление и т. п.
Вряде случаев удар оказывается явлением вредным, и тогда прихо- дится принимать специальные меры для его предотвращения. Так, напри- мер, удары зубьев ведомого и ведущего колеса весьма вредно отражаются на качестве работы и долговечности зубчатой передачи; толчки, вызван- ные неровностями дороги, очень вредны для автомобиля и его пассажиров
ит.п. В первом случае возможность ударов устраняют тщательным конст- руированием и изготовлением зубчатых колес. Во втором – смягчают уда- ры при помощи пневматических шин и рессор.
Впроцессе удара кинетическая энергия относительного движения соударяющихся тел в основном расходуется на деформирование послед- них. Часть кинетической энергии превращается в другие формы энергии: в тепловую и химическую энергию, энергию звуковых и электромагнитных колебаний и т.д.
3.13.2. Действие удара на материальную точку
Действие ударной силы F на материальную точку выражается им- пульсом данной силы за время удара τ . Этот импульс называется ударным импульсом и определяется по формуле
|
τ |
|
S |
= ∫ Fdt . |
|
|
0 |
|
Ударный импульс S имеет конечную величину. Импульсы за время удара всех других (не ударных) сил, действующих на ту же материальную точку, пренебрежимо малы по сравнению с ударным импульсом, и поэто- му в теории удара не рассматриваются.
Количество движения материальной точки, воспринявшей ударный
импульс S , за время удара изменится согласно уравнению
mU − mV = S , |
(3.108) |
где m – масса данной материальной точки; V – |
скорость точки в момент |
начала удара; U – скорость точки в момент окончания удара.
130