Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Рис. 27

Рис. 28


Четвертый

объект

равновесия узел E, в

узле


сходятся силы S2 , S7 , S6 ,

S1 (рис. 27). Составим для

системы сходящихся сил уравнения равновесия:


(7)


Fix = 0 : -S1 + S2 - S6сos60° + S7сos60° = 0 ;


Fiy = 0 : S6сos30° - S7сos30° = 0.

(8)


= −S7 , подставим S7


Из уравнения (8) выразим S6

в уравнение (7):


S1

+ S2 S6сos60° − S6сos60° = 0 =>


S2 = S1 + 2S6сos60° =1,3 + 2 ×1,73× 0,5 = 3,03 кН;


= −1,73

кН.


S7 = −S6


Пятый объект равновесия

узел B, в узле схо-


S3 , RB

, F4 (рис. 28). Составим для

дятся силы S2 ,

системы сходящихся сил уравнение равновесия:


Fiy = 0 : S3сos60° − F4 + +RB = 0 =>


F4 RB


1 − 2,75


S3 =


=


= −3,5 кН


сos60°

0,5


Полученные данные заносим в таблицу.

Номер стержня

1

2

3

4

5

6

7

Усилие в кН

1,3

3,03

–3,5

–2,5

–2,6

1,73

–1,73


Ответ: RA = 3,25 кН; RB = 2,75 кН.

Задания для самостоятельной работы

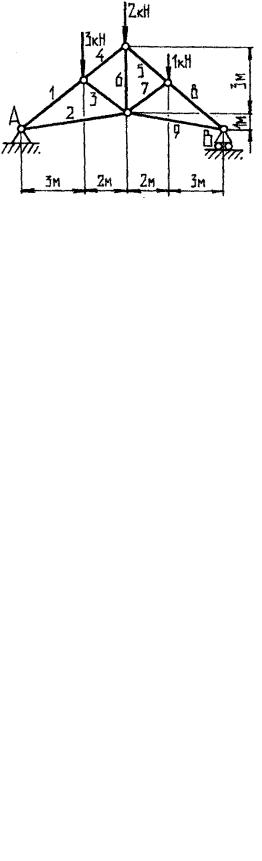
Задание 1. Определить опорные реакции и усилия в стержнях стропиль- ной фермы, изображенной вместе с при- ложенными к ней силами на рис. 29.

Рис. 29

176

Тема 4. Равновесие тела под действием произвольной пространственной системы сил

Цель занятия: приобретение практических навыков исследования равновесия пространственных конструкций.

Момент силы относительно оси

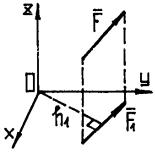
Моментом силы относительно оси называется алгебраическая вели- чина, равная произведению проекции этой силы на перпендикулярную к оси плоскость на кратчайшее расстояние от линии действия проекции до оси. Знак (+) ставится тогда, когда сила стремится повернуть тело против часовой стрелки, (–)когда по часовой стрелке (смотреть на силу с поло-

жительного направления соответствующей оси).


Таким образом, чтобы найти момент силы отно-


сительно оси z (рис. 30), необходимо:


1)


на плоскость xOy


спроецировать силу F


найти F1 ;


2)

определить кратчайшее расстояние от линии


действия проекции силы до оси, т.е. h1 ;


3)

составить алгебраическое произведение F1h1 ;


Рис. 30

4)

определить знак (для примера, изображенно-


го на рис. 30, знак будет «+»: M z = F1h1 .

Из определения следует, что если сила параллельна оси или ее линия действия пересекает ось, то момент такой силы относительно оси равен нулю.

Произвольная пространственная система сил эквивалентна одной си-

ле, равной главному вектору R , и главному моменту M 0 . ( F1, F2 , F3...Fn ) ( R ; M 0 ).

Для равновесия произвольной пространственной системы сил необ-

ходимо, чтобы R = 0 и M 0 = 0 ; это значит должны выполняться шесть уравнений равновесия.

Fkx = 0

Fky = 0

Fkz = 0

mx (Fk ) = 0 ;

my (Fk ) = 0 ;

mz (Fk ) = 0 .

177


Пример 1. С помощью ворота, схемати-


чески изображенного на рис. 31, удерживается


груз Q = 1 кН. Радиус барабана R = 5 см. Длина


рукоятки KD = 40 см, AD = 30 см, АС = 40 см,


СВ = 60 см. Веревка сходит с барабана по ка-


сательной, наклонной к горизонту под углом


60°. Определить давление Р на рукоятку и ре-


акции опор А и В при том положении ворота,


Рис. 31


когда рукоятка KD горизонтальна.


Решение. Показываем действующие на


систему активные силы, освобождаемся от


связей, заменяя их действие реакциями, а за-


тем для данной системы сил (рис. 32) состав-


ляем уравнения равновесия:


Fx = 0 : X A + X В + Qсos60° = 0 ;

(1)


Fz = 0 : Z A + ZВ - P + Qсos30° = 0 .

(2)


Рис. 32


M X

= 0 :


ZВ × AB + P × AD + Q × сos30°× AC = 0

(3)

MY = 0 : -P × KD + Q × R = 0


P =

Q × R

=

1000 × 0,05

= 125 Н.


(4)


0,4


KD


M Z = 0 : -X В × AB -Qсos60°× AC = 0;


X


= −

Qсos60° × AC

= −

1000 × 0,5 + 200

= −200 H .


(5)


В


AB

1


Из (1): X A = -XВ -Qсos60° = -1000×0,5 + 200 = -300 Н.


Из (3): Z


=

P × AD + Qсos30° × AC

= −

125 × 0,3 +1000 × 0,866 × 0,4

= −384 Н.

В


AB


1


Из (2): Z A = −ZВ + P Qсos30° = 125 + 384 − 866 = −357 Н.


Ответ: P =125 Н; X A = −300 Н; ZA = −357 Н; XВ = −200 H; ZВ = −384 Н.


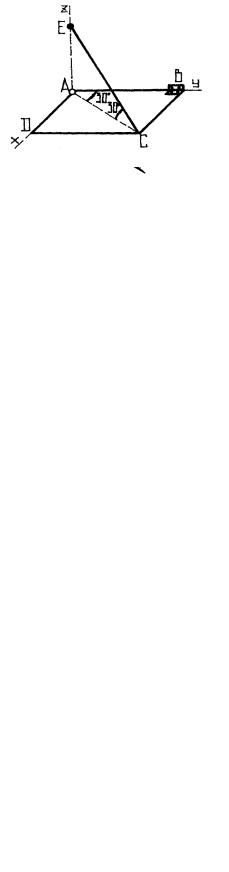
Пример 2. Однородная

прямоугольная


рама весом 200 Н прикреплена к стене при по-


мощи шарнира А и петли В и удерживается в


горизонтальном положении веревкой СЕ, при-


вязанной в точке С рамы и к гвоздю Е, вбитому


в стену

на одной

вертикали

с

А, причем


ÐЕСА = ÐВАС = 30°.

Определить

натяжение


Рис. 33


веревки и опорные реакции (рис. 33).


178

Решение. Показываем

действующие


на раму активные силы, освобождаемся от


связей, заменяя их действие реакциями, а


затем для данной системы сил (рис. 34) со-


ставляем уравнения равновесия:


Fx = 0 :


X A + X В Tсos60°сos30° = 0 . (1)


FY = 0 :


YA Tсos30°сos30° = 0 .


(2)


Рис. 34


Fz = 0 :


ZA + ZВ G + Tsin60° = 0.


(1)

M X = 0 :


Z

В

× DC - G × DC

2

+ Tсos60° × DC = 0 .

(2)

MY = 0 :


G × AD

- Tсos60° × AD = 0 .


(3)


2


T =


G


=


200


= 200 H .


(4)


2сos60°

2 × 0,5


X A = Tсos60°сos30° = 200 × 0,5 × 0,866 = 86,6 Н.


Y = Tсos2

30° =150 Н.


A


Z

В

= G

- Tсos60° =

200

- 200 ×

1

= 0 .


2


2


2


Z

A

= G - Tsin60° = 200 - 200

=100 Н .


2


Ответ: T = 200 H; X A = 86,6 Н; YA = 150 Н;

Z A = 100 Н;

ZВ = XB = 0.

Задания для самостоятельной работы

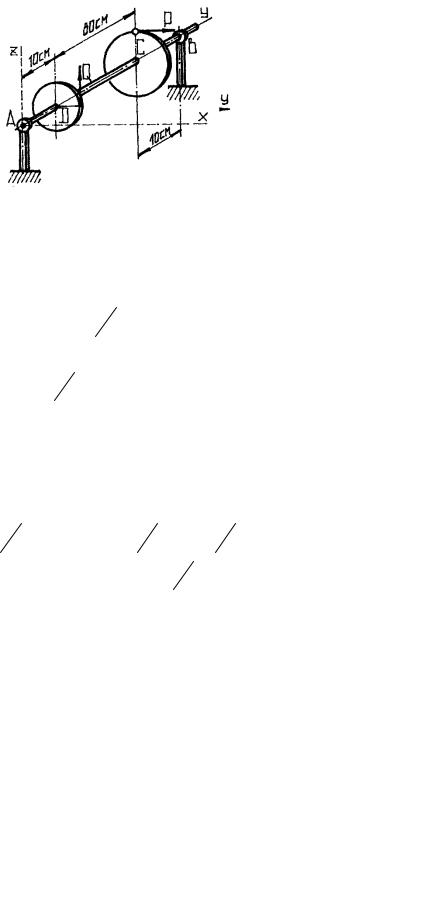
Задание 1. На горизонтальный вал АВ


насажены зубчатое колесо С радиусом 1 м и


шестерня D радиусом 10 см. Другие размеры


указаны на рис. 35. К колесу С по направле-


нию касательной приложена горизонтальная


сила Р = 100 Н, а к шестерне D, также по ка-


сательной, приложена вертикальная сила Q.


Определить силу Q и реакции подшип-

Рис. 35

ников А и В в положении равновесия.


179

Задание 2. Однородная горизонтальная плита весом Р, имеющая форму прямоугольного параллеле- пипеда, прикреплена неподвижно к земле шестью пря- молинейными стержнями. Определить усилия в опор- ных стержнях, обусловленные весом плиты, если кон- цы стержней прикреплены к плите и неподвижным шаровым опорам (рис. 36).

Рис. 36

Тема 5. Равновесие тела с учетом сил трения

Цель занятия: приобретение навыков определения опорных реакций шероховатой поверхности.

При стремлении движения одного тела по поверхности другого в плоскости соприкосновения тел возникает сила, препятствующая этому это сила трения. В состоянии предельного равновесия она равна

Fтр = Nf ,

где N реакция нормального давления; f коэффициент трения.

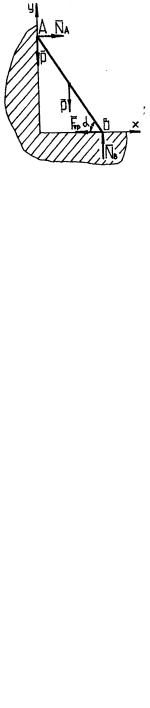
Пример 1. Лестница АВ весом Р упирается в гладкую стену и опирается на горизонтальный не- гладкий пол. Коэффициент трения лестницы равен f (рис. 37, 38). Под каким углом α к полу надо поставить лестницу, чтобы по ней мог подняться доверху человек, вес которого Р?

Рис. 37

Решение. Запишем условие, связывающее силу

трения и давления в точке В:


Fтр = NВ f .


(А)


Составим уравнения равновесия лестницы:


Y = 0 : NВ P p = 0;


(1)


NВ = P + p = 0 => Fтр ≤ (P + p) f .

(2)


M


= 0 : N


lсosa - F lsina - P

l

cosa = 0 .

(3)


A

В


Рис. 38


тр

2


Из (3) с учетом (2) получаем:


(P + p)lсosa - (P + p)lsinaf - P

l

cosa £ 0 .


P + 2

2


Откуда найдем: tga =


.


2 × f × (P + p)


Ответ: tga =

P + 2


.


2 × f (P + p)


180

Источник: https://studfile.net/preview/16531417/