Материал: УМК Коровкин-Кулик
Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Задание для самостоятельной работы

Горизонтальный стержень АВ имеет на конце А отверстие, которым он надет на вертикальную круглую стойку СD, длина втулки b = 2 см; в точке Е на расстоянии а от оси стойки к стержню подвешен груз Р. Определить, пренебрегая весом стержня АВ, расстояние а так, чтобы под действи- ем груза Р стержень оставался в равновесии, если коэффициент трения между стержнем и стойкой

f = 0,1 (рис. 39).

Рис. 39


Тема 6. Центр тяжести твердого тела

Цель занятия: выработка навыков определения координат центров тяжести плоских тел и стержневых конструкций.

Координаты центра тяжести тела плоской фермы находятся по фор- мулам:

X

C

= Sk X k ;

Y = SkYk ;

Z

C

= Sk Zk ,


S

C

S


S


где Sk площадь k-той части тела; Xk, Yk, Zk

координаты центра тяжести

k-той части тела; S = Sk площадь всей фигуры.

Положение центров тяжести твердых тел простейшей симметричной формы


а) центр тяжести площади однородного прямо-


угольника расположен в точке пересечения его диагоналей;


б) центр тяжести площади однородного треуголь-


ника находится в точке пересечения его медиан;


в) центр тяжести дуги однородной окружности


(рис. 40) находится на оси симметрии, и его положение

Рис. 40


sinα


определяется координатами: X


= r

, Y = 0 , где r


α


C


C


радиус окружности; α половина центрального угла.


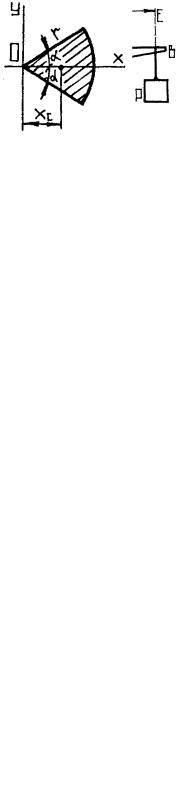
г) центр тяжести однородного кругового сектора


(рис. 41) расположен на оси симметрии и имеет координа-


ты:


B =


A +


BA , YC = 0 , где r

радиус окружности, α


a

a

a


половина центрального угла.


Рис. 41


181

Пример 1. Найти расстояние центра тяжести поперечного сечения неравнобокого уголка, полки которого имеют ширину ОА = а, ОВ = b и толщину

AC = BD = d (рис. 42).

Решение. Представим уголок состоящим из

прямоугольника OBKD

тело 1 и прямоугольника

LKAC

тело 2. Тогда координаты центра тяжести

уголка будут рассчитываться по формулам:


Рис. 42

X =

S1X1 + S2 X 2

;

Y =

S1Y1 + S2Y2


(1)


S1 + S2


S1 + S2


Из рис. 43 определяем:

Рис. 43

Ответ:


S = ab ;


X


=


d

;

Y =

b

.


(2)


1


1


2


1

2


X


= d +

a d

=


a + d

; Y =

d

.

(3)


2


2


2


2


2


Подставляем (2), (3) в (1), окончательно находим


db

d

+ (a - d )d

a + d


a2 + bd - d 2


X =

2


2


=

;


ab + (a - d )d


2(a + b - d )


db

b

+ (a - d )d


d


b2 + ad - d 2


Y =


=


2


2


db + (a - d )d


2(a + b - d )


X =

a2

+ bd - d 2

; Y =

b2 + ad - d 2


.


2(a + b - d )

2(a + b


- d )


Пример 2.


Найти

координаты

центра


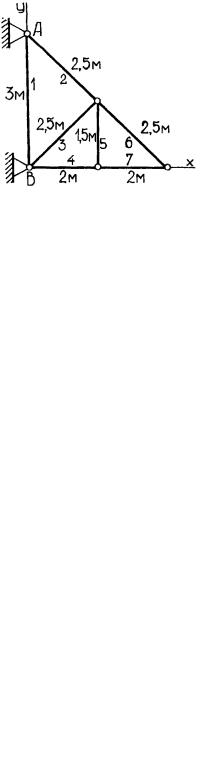
тяжести плоской фермы, состоящей из семи


стержней, длины которых указаны на рис. 44,


удельный вес 1 м длины для всех стержней


один и тот же.


Решение. Пронумеруем стержни и за- пишем формулы для вычисления координат центра тяжести фермы в виде


7


7


Рис. 44


li xi


li xi


X =

i=1


;

X =

i=1

,


L


L


7


где

L = li

= 3 × 2,5

+ 2

× 2 + 3 +1,5 =16 м.

i=1

182

Учитывая, что координаты центров тяже- сти стержней находятся в серединах их сторон (рис. 45), определим их значения и запишем в виде таблицы .

Рис. 45

Номер стержня

1

2

3

4


5


6

7


li

3

2,5

2,5

2


1,5


2,5

2

xi

0

1

1

1


0,2


3

3

yi

1,5

2,25

0,75

0


0,75

0,75

0

X =

1× (2,5 + 2,5 + 2) +1,5 × 2 + 3 × (2,5 + 2)

=

23,5

= 1, 47 м ;


16


16


Y =

3 ×1,5 + 2,5 × (2, 25 + 0,75) + 0,75 × (1,5 + 2,5)

=

15

= 0,94 м.


16


16


Ответ: X = 1, 47 м; Y = 0,94 м .

Задания для самостоятельной работы

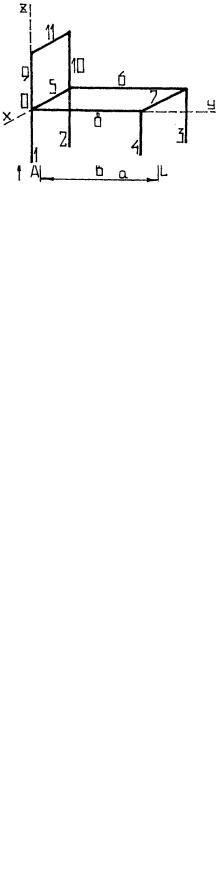
Задание 1. Найти координаты центра тяжести тела, имеющего вид стула, состояще- го из стержней одинаковой длины и веса (рис. 46). Длина стержня равна 44 см.

Рис. 46

Задание 2. Найти расстояние центра тяжести таврового сечения ABCD от стороны АС, если высота тавра BD = h, ширина полки АС = а, толщина полки равна d и толщина стенки равна b (рис. 47).

Рис. 47

183
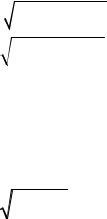
КИНЕМАТИКА

Тема 7. Кинематика точки

Цель занятия: приобретение навыков определения кинематических характеристик точки при различных способах задания движения.


Векторный способ


=


(t) –

закон движения;

r

r


=

d 2


.


=

dV


=

dr


;

r

V


a


dt


dt d 2t

Координатный способ

x = f1(t) ;

y = f2 (t) ; – закон движения; z = f3 (t) .

V = xɺ2 + yɺ2 + zɺ2 ; a = ɺɺx2 + ɺɺy2 + ɺɺz2 .

Естественный способ

S = S (t)

закон движения, S –

дуговая координата;


V =

dS

алгебраическая скорость;


dt


a =

V 2

;

a =

dV

.


a = a2

+ a2 ;


n


τ

n

ρ

τ

dt


Пример 1.

Движение точки заданно уравнениями (x, y –

в см, t – в с):


x = 4cos(πt) − 2; y = 2sin πt

.

(1)


2


Найти траекторию точки, выполнить ее рисунок и показать направ- ление движения точки по траектории в различные моменты времени.

Для момента времени t1 = 1,5 с вычислить положение точки и радиус кривизны траектории в этом месте, скорость и ускорение, касательное и нормальное ускорения точки.

Полученные результаты показать на рисунке траектории. Сделать вы- вод о характере движения точки в момент t1.

184

Решение. Для получения уравнения траектории исключим время из заданных уравнений движения, воспользовавшись тождеством

cos 2α = 1 − 2sin2 α .

Отсюда имеем:


πt

y


2


πt


sin

=


;

x = 4cos(πt) − 2

= 4

1

− 2sin


− 2 = 2(1 − y2 ).


2

2


2


Итак, уравнение траектории


x = 2(1 − y2 ).


(2)

Это уравнение параболы с горизонтальной осью симметрии, совпа- дающей с осью ОХ. Но траекторией является только часть этой параболы, ограниченная координатами

−6 ≤ x ≤ 2;

− ≤ ≤ (3)

2 y 2.

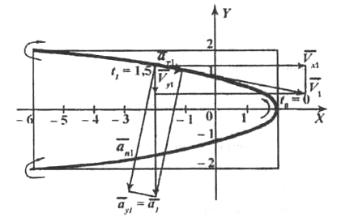
Выполняем рисунок траектории (рис. 48).

Определим и покажем на нем положения точки в момент времени t0 = 0 и t1 = 1,5 c:

x0 = 2 см; y0 = 0 см; x1 = −2 см;

Подставляя в исходные уравнения движения точки мо- менты времени 0, 1/6, 2/6 и т.д. до 2, с интервалом в 1/6 с, вы- числяем последовательные по- ложения точки на траектории и приходим к выходу, что точка совершает колебания вдоль вы- деленной части параболы и ни при каких значениях t не выхо- дит за пределы ограничений (3).

Определяем скорость и ускорение точки.

y1 = 1, 41 см.

Рис. 48

V =

dx

= −4πsin(πt);

a

x

=

dVx

= −4π2 cos(πt);


x

dt


dt


185

Источник: https://studfile.net/preview/16531417/