Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам
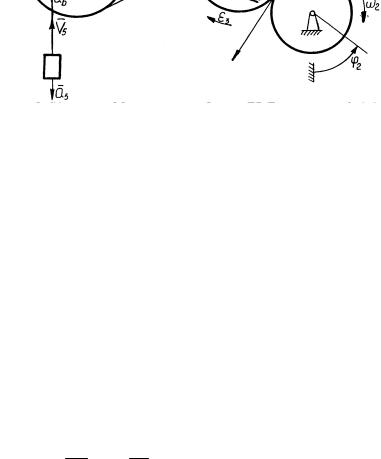
Рис. 31
должны иметь одинаковые по величине ли-

Для нормальной работы механических передач необходимо, чтобы не происходило проскальзывание тел, входящих в контакт друг с другом, а продольные деформации ремня (цепи) были пре- небрежимо малы. Эти требования приводят к кинематическим услови- ям: линейные скорости точек тел, через которые осуществляется их кон- такт, должны быть равны по величине и одинаковы по направлению, и, кроме этого, все точки ремня (цепи)

нейные скорости.

С учетом этих условий определяем угловые скорости тел системы в момент времени t1 = 2 с, выражая линейные скорости точек контакта через геометрические параметры и угловые скорости соответствующих тел.

VА3 = VА2, т.е. ω3R3 = ω2R2 .

Следовательно,

ω3 = ω2 R2 = ω2 z2 .

R3 z3

Здесь отношение радиусов заменено отношением чисел зубьев, коли- чество которых на каждом колесе пропорционально его радиусу (диаметру).

Из равенства линейных скоростей точек А2 и А3 (А2 2, А3 3) следу-

ет равенство касательных ускорений этих точек, поскольку аτ = dV/dt.

Так как ε = dω/dt, то


ε

3


= ε

2

z2

= 1,71 рад/с2.


z


3


Аналогично находим VВ = VМ = VС ,

т.е. ω3r3 = ω4R4. Откуда

ω = ω

r3


= ω

d3


= 1,57 рад/с;

ε


= ε


d3

= 0,57 рад/с2.


4 3 R

3 D


4


3 D

4


4


4


Истинные направления ω4 и ε4, векторов VВ , VМ , VС показываем на

рисунке (см. рис. 31).

а5= аD.


Далее, V5 = VD,


241

Следовательно,


V = ω

d4

= 15,7 см/с;

a = ε


d4

= 5,7 см/с2.


2


2


5

4


5

4


Определяем скорость и ускорение точки К в момент времени t1 = 2 с:


= ω h = 31, 4 см/с;


K =


τK +


nK , где an


= ω2h = 49,3 см/с2, направле-

V

a

a

a


K

4 K


K


4 K

но к оси вращения тела 4.


= 50,6 см/с2.


aKτ = ε4hK = 11, 4 см/с2; aK =


(aKτ )2 + (aKn )2

Показываем на рисунке направления скорости и ускорений точки К. Так как вращение колеса 2 в данный момент времени происходит за- медленно 2(t1) и ε2(t1) имеют разные знаки и направления), то весь меха- низм движется замедленно. Линейные скорости и касательные ускорения

всех точек механизма направлены противоположно друг другу.

Задачи 2, 3. Исследование движения механизмов со звеньями, со- вершающими плоскопараллельное движение.

Порядок выполнения

1.Проводим анализ движений звеньев механизма.

2.Определяем скорость точки, связывающей ведущее звено и ведо- мое, и показываем ее направление.

3.Выбираем способ решения задачи по определению скоростей то- чек и угловых скоростей звеньев, совершающих плоскопараллельное дви- жение, по способу МЦС.

4.Для звена, совершающего плоскопараллельное движение, нахо- дим положение МЦС (указано на рисунке или находится построением на пересечении перпендикуляров к направлениям скоростей точек звена); оп- ределяем ω и показываем ее направление; находим скорости точек, связы- вающих звено с последующими звеньями механизма.

5.Для решения задачи об ускорениях точек определяем ускорение точки, связывающей ведущее и ведомое звенья, которую примем в даль- нейшем за полюс.

6.При аналитическом способе решения задачи об определении ус- корений точек определяем по величине и направлению составляющие вращательного ускорения точки вокруг полюса.

7.Находим ускорение точки проектированием векторного равенст- ва, определяющего ее ускорение, на выбранные оси координат.
242

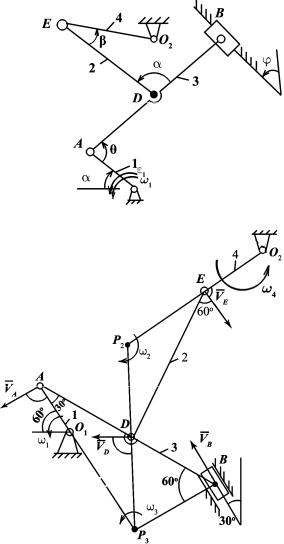
Пример 10. Механизм состоит из стержней 1, 2, 3, 4 и ползуна В, соединенных друг с другом и с неподвижными опорами О1 и О4 шарнира-

ми (рис. 32).

Дано: α = 60°; β = 150°; γ = 90°; ϕ = 30°; AD = DB; l1 = 0,4 м; l2 = 1,2 м; l3 = 1,4 м; l4 = 0,6 м; ω1 = 2с–1 , ε1 = 7с–2

(направления ω1 и ε1 против хода часовой стрелки).

Определить: VB; VE; ω2; аВ ; ε2.

Решение. Выполняем рисунок схемы механизма в заданном положении в соот- ветствии с исходными данными (рис. 33)

Определение скоростей


Рис. 32

Скорость точки А. Эта точка принад-


лежит телу 1, вращающемуся с угло-


вой скоростью ω1 вокруг О1, поэтому


VA = w1 ×O1A = 0,8 м/с .


Вектор V A O1A и направлен в


сторону вращения.


Точка А одновременно принад-


лежит и телу 3, которое совершает


плоскопараллельное движение. Так как


известна траектория точки В тела 3, то


можно определить скорость этой точ-


ки. Для этого воспользуемся понятием


МЦС. Чтобы найти положение МЦС


Рис. 33


тела 3, восстановим перпендикуляры к


направлениям скоростей точек А и В этого тела. На их пересечении полу- чим точку Р3 МЦС тела 3. Вокруг нее в данный момент времени проис- ходит поворот тела 3 с угловой скоростью ω3. Направление ω3 находим,

пользуясь известным направлением V A : звено 3 вращается против хода ча-

совой стрелки. Следовательно, V B P3B и направлен в сторону вращения тела 3 (вверх по направляющей).

Вычисляем величины ω3 и VВ.


Из полученного AP3B (он прямоугольный) находим:


AP = ABcos30° =1,23 м;

BP = ABsin 30° = 0,7

м.

3

3


243

Так как по свойству скоростей точек тела, совершающего плоскопа- раллельное движение,

VA = VB = VD = w,

AP3 BP3 DP3

то


VA


w3

=

= 0,66 рад/с;

VB = w3 × BP3 = 0,66 × 0,7 = 0, 46 м/с (VB

^ BP3 );


AP3


^ DP3 ); DP3 = BP3 = 0,7 м ,

VD = w3 × DP3 = 0,66 ×

0,7 = 0,46 м/с (VD

из P3DP он равносторонний из построения.

Показываем на рисунке найденные скорости. Для нахождения скоро- сти точки Е учтем, что она одновременно принадлежит и телу 2, и телу 4, причем, т.к. тело 4 вращается вокруг неподвижной оси О4, то скорость

V E ^ O4 E и VE = w4 ×O4 E .

Найдем МЦС тела 2 –

точку Р2 (на пересечении перпендикуляров к

скоростям точек D и Е). По известной величине и направлению V D нахо-

дим угловую скорость w2:


w =

VD

= 0,67 рад/с (по ходу часовой стрелки);


2

DP2


Из D DP2E P2 D =

l2


= 0,69 м.

2cos30°


^ P2 E ) .

Тогда VE = ω2 P2 E (VE

Из D P2ED P2E = P2D, т.к. D P2DE равнобедренный. VE = 0,46 м/с. Полученные результаты расчета показываем на рисунке. Определим w4:

w =

VE

=

0, 46

= 0,77 рад/с,


4

O2 E

0,6


w4 направлена против хода часовой стрелки в соответствии с направлением VE.

Определение ускорений

По заданному движению тела 1 находим ускорение точки А. Так как тело 1 вращается вокруг неподвижной оси О1, то


n →τ


a A

=

a A + a A,


где aτ

= e ×O A = 2,8 м/с2

(1А влево); аn

= w2

×O A =1,6 м/с2

(вдоль

A

1 1


А

1

1


А1О к точке О1).

244

Показываем эти векторы на рис. 34.

Для определения ускорения аВ воспользуемся тем, что точка В при-

надлежит телу 3, совершающему плоскопараллельное движение. Этому телу принадлежит и точка А, ускорение которой уже найдено. Поэтому ее

(точку А) можно принять за полюс и записать для аВ :


+ an

+ aτ


a

B

= a

A


AB


AB


= an

+ aτ


или, учитывая, что a

A

, получаем:


A


A


aB =


aAn +


aAτ +


aBAn +

aBAτ

величина

неизв.

1, 6 м/с2

2,8 м/с2

w2

× АВ = 0, 61 м/с2

e × АВ = ?

вектора


3


(неизв.)


направление

направлен


по АВ от точки В

^АВ влево

вдоль


изв.


изв.

вектора


к полюсу А

направляющих


Здесь векторная формула дополнена таблицей анализа величины и направления каждого из векторов, входящих в формулу.

Направление вектора aBAτ показываем по перпендикуляру к АВ пред-

положительно (см. рис. 34), после решения уравнения уточним это направ- ление.

Проводим оси координат и проецируем векторное уравнение на оси X и Y.

Проецируя уравнение на ось X, получаем

aB cos30° = aτA cos 60° − anA cos30° + aBAn ,

откуда находим: a

B

= 0,72 м/с2 .


Так как aB > 0 , то вектор aB направлен так, как показано на рисунке.

Проецируя уравнение на ось Y, получаем:


a

B

sin 30° = aτ sin 60° − an sin 30° + a

τ .


A


A

BA

Подставляя числовые значения, вычисляем: aτ

= −3,58 м/с2 .


BA


Знак (–) показывает, что вектор aτ

имеет направление, противопо-


ВA


ложное показанному на рис. 34.


Находим ε3:


ε

3

=

aBAτ


=


aBAτ


= 2,56 рад/с2.


AB


l3


245

Источник: https://studfile.net/preview/16531417/
