Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

РГР-3

Выполнение этой работы вырабатывает навыки и умения исследова- ния движения механических систем.

Задача 1. Применение теоремы об изменении кинетической энергии к исследованию движения механической системы.

Порядок выполнения

1.Анализируем движение тел неизменяемой механической системы.

2.Согласуясь с условием, находим кинематические зависимости скоростей и перемещений точек и тел.

3.Вычисляем кинетическую энергию системы в функции от иско- мой скорости.

4.Прикладывая к системе все внешние силы и задавая направление перемещения, вычисляем сумму работ этих сил.

5.Составляем выражение теоремы, определяем искомую величину.

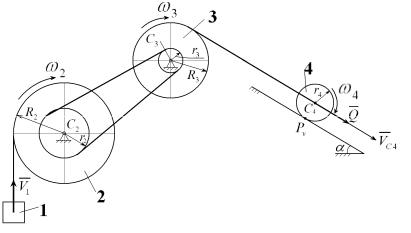
Пример 12. Система, состоящая из четырех тел, соединенных не- растяжимыми, невесомыми нитями, начинает движение из состояния по- коя под действием силы Q = 20 Н.

Тело 4, принятое за однородный круглый диск, катится без скольже- ния по деформируемой шероховатой поверхности (α = 30°) с коэффициен-

том сопротивления качению fK = 0,01 м . По заданным исходным величи-

нам определить скорость и ускорение груза 1 в момент, когда высота его

перемещения

S1 = 0,5 м . Исходные данные:

массы тел

m1 = 2 кг;

m2 = 3 кг ;

m3 = 3 кг ;

m4 = 5 кг .

Радиусы

тел

R2 = 0,4 м; r2 = 0,2 м;

R3 = 0,3 м; r3 = 0,1 м;

r4 = 0,15 м.

Радиусы

инерции тел

ρ2 = 0, 2 м;

ρ3 = 0,3 м.


Исходным выражением для решения задачи будет теорема об изме-

нении кинетической энергии для неизменяемой механической системы


T T

= Ae ,


0

k


где T0 = 0 ;

T

кинетическая энергия системы в зависимости от скорости

V ;

Ae

сумма работ внешних сил в зависимости от перемещения S .

1

k


1

Сила Q по условию является движущей силой, поэтому принимаем направление скорости VC 4 совпадающим с приложенной силой Q .
251

Покажем направления скоростей точек и тел всей системы (рис. 39).

Рис. 39

Применив условие передачи движения без проскальзывания, просле- дим зависимости кинематических характеристик точек и тел от скорости

V1 .

w2

=

V1

= 2,5V1 ; ω3 = 5V1 ; VC 4 = 1,5V1; ω4 = 10V1 (точка Pv МЦС тела 4).


R2

Очевидно, что зависимости ускорений и перемещений точек и тел аналогичны полученным выражениям.

Вычислим моменты инерции тел, совершающих вращательное дви- жение:

I

C


= m r2

= 3 × (0, 2)2

= 0,12 кгм2 ; I

C

= m r2

= 3 × (0,3)2 = 0, 27 кгм2 ;


2

2 2


3 3


3


I


=

m4r42

=

5r42


= 2,5r2 = 0,056 кгм2 ;


C4

2

2


4


оси C2 ,C3,C4

центральные оси, расположенные перпендикулярно к пло-

скости чертежа.


Вычислим кинетическую энергию тел системы:

T =

1


m V 2 =

1

×

2V 2

= V

2 кинетическая энергия тела 1 в поступа-


1

2


1

1

2


1

1


тельном движении;


T =


1

I


w2

=

1

× 0,12 × (2,5V )2

= 0,375V 2

кинетическая энергия тела


C2


2

2


2


2


1


1


2 во вращательном движении;


T =


1

I


w2

=

1


× 0, 27 × (5V )2 = 3,375V 2

кинетическая энергия тела 3


C


3


3


1


1


2


3


2


во вращательном движении;

252

T

=

1

m V 2

+

1

I


w2

=

1

×5 × (1,5V )2

+

1

× 0,056 × (10V )2

= 8, 425V 2


C4


4

2

4

C4

2


4

2

1

2

1

1


кинетическая энергия тела 4 в плоскопараллельном движении.

Полная кинетическая энергии системы T = Tk ,

T = (1 + 0,375 + 3,375 + 8, 425)V12 =13,175V12 Дж ;

точки C2 ,C3,C4 центры тяжести тел.

Силы тяжести:


= m


;


= m


;

P

= m

g

;

P

= m

g

.

P

g

P

g

1

1


2

2


3

3


4

4


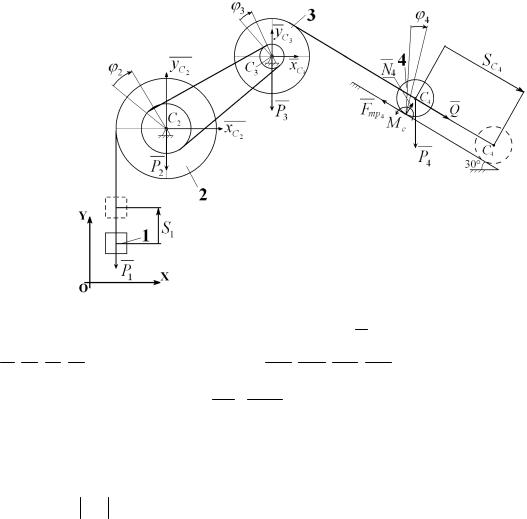
Рассмотрим движение системы в плоскости XOY (рис. 40).

Рис. 40

Приложим к ней все внешние силы: Q заданная движущая сила;

P , P , P , P

силы тяжести тел;

x

, y

, x

, y составляющие реакций

1 2 3 4


C2

C2

C3

C3

крепления осей тел 2 и 3; N4 , Fтр4 составляющие реакций шероховатой поверхности качения тела 4; Mс момент пары сопротивления качению тела 4 деформируемой поверхности,

Mc = fK N4 = fK m4g cos30° = 0,01×5×9,8×0,866 = 0,424 Нм,

причем момент этой пары направлен в сторону, противоположную ω4 .

Покажем на рис. 40 перемещения точек и тел системы, согласуясь с направлениями скоростей на рис. 39. Причем ϕ2 = 2,5S1 ; ϕ3 = 5S1 ;

SC4 = 1,5S1 ; ϕ4 = 10S1 .

253

Вычислим работу каждой силы, приложенной к системе:

A(


P

) = -m gS = -2 ×9,8S = -19,6S работа силы тяжести тела 1 при

1


1

1


1


1


подъеме на S1 ;


A(


) = A(


) = A(xC

) = A( yC


) = A(xC ) = A( yC ) = 0

так как силы


P2

P3

2


2


3

3


приложены к неподвижным точкам;


A(N4 ) = A(Fтр

) = 0

так как силы приложены к точке P4 , скорость


4


которой по определению равна 0;


A(Q) = QSC

4

= 20 ×1,5S1 = 30S1 работа силы Q ;


A(


) = m4 gSC4

sin 30° = 5 ×9,8 ×1,5S1 × 0,5 = 36,75S1

работа силы тя-

P4

жести тела 4;


A(MC ) = -MC j4 = -0, 424 ×10S1 = -4, 24S1

работа момента пары со-

противления качению.


Получим Ae

= (-19,6 + 30 +

36,75 - 4,24)S = 42,91S сумма работ


k


1

1

внешних сил заданной системы в зависимости от S1 .

Запишем исходное выражение, подставляя вычисленные значения:

13,175V 2

= 42,91S , отсюда V =

42,91S1

при S = 0,5

V = 1, 276 м/c .


1

1


1

13,175

1


1


Для получения ускорения продифференцируем по времени исходное

выражение:


2 ×13,175V

dV1

= 42,91

dS1

,

так как

dS1

=V

, а

dV1

= a ,


1


dt


dt


dt

1


dt

1


a =


42,91

=1,628 м/c2 .


1

2 ×13,175


Таким образом, груз 1, поднявшись вверх на расстояние S1 = 0,5 м,

имеет скорость V =

1, 276 м/c

и ускорение a =1,628 м/c2 .


1


1


РГР-4

Задачи 1, 2. Применение принципа возможных перемещений к оп- ределению опорных реакций статических конструкций.

Порядок выполнения

1.Отбрасывая связь таким образом, чтобы система получала одну степень свободы, заменяем ее действие реакцией связи.

2.Сообщаем системе возможное перемещение.

3.Составляем выражение принципа возможных перемещений.

254

4.Находим взаимозависимость возможных перемещений точек и тел и подставляем их в уравнение работ.

5.Разрешая полученное выражение, определяем искомую реакцию. Полученный порядок применим к определению всех реакций.

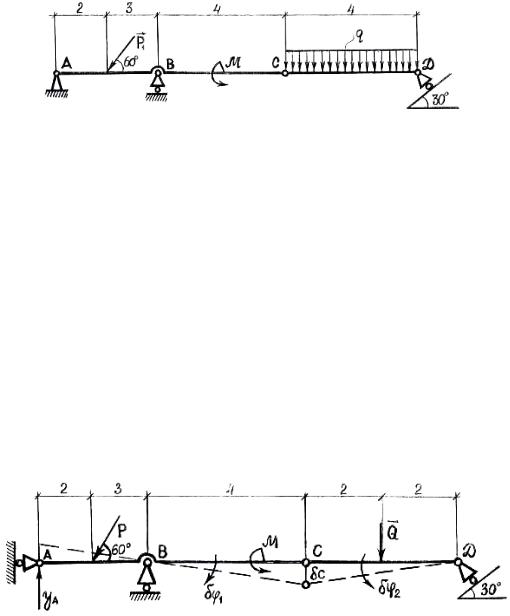
Пример 13. Определить реакции опор составной балки AD, состоя- щей из двух балок, соединенных шарниром C, если P1 = 2 кH, q = 3 кH /м,

M = 4 кH×м (рис. 41).

Рис. 41

Данная система имеет нулевую степень свободы, если считать все наложенные связи двухсторонними, удерживающими. Чтобы применить принцип возможных перемещений, будем последовательно освобождать систему от той связи, реакцию которой хотим определить. Сила реакции отброшенной связи при этом относится к числу неизвестных, но активных сил, поэтому войдет в уравнение работ. Заменяем распределенную нагруз- ку условной равнодействующей Q = q × 4.

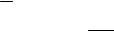
Определение YА

Заменим неподвижную шарнирную опору вертикально-подвижной опорой и искомой силой реакции YА . Получившаяся система имеет одну степень свободы (подвижности). Дадим ей возможное перемещение (рис. 42).

С1

Рис. 42

255

Источник: https://studfile.net/preview/16531417/