Материал: УМК Коровкин-Кулик
вкоторых центры моментов должны выбираться так, чтобы прямая ОА не была параллельна линиям действия сил системы.
Рассматривая понятие силы, мы отмечали, что в реальных условиях сосредоточенные, то есть приложенные в точке, силы не встречаются. Они обязательно распределены по объему, площади или линии. Рассмотрим та- кие силы.
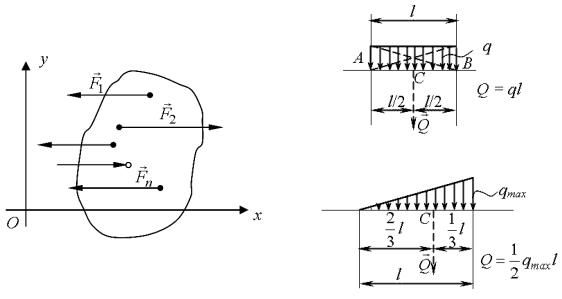
Простейшей системой распределенных сил является система, пока- занная на рис. 1.31, а.
Силы системы равномерно распределены на прямолинейном участке АВ длиной l, направлены в одну сторону и параллельны между собой. Сила, приходящаяся на единицу длины участка, называется интенсивно- стью распределенных сил (или распределенных нагрузок). Она измеряется
вН/м и обозначается буквой q.
a
b
Рис. 1.30. К выводу уравнений |
Рис. 1.31. К понятию равнодействующей |
|
равновесия плоской системы |
системы распределенных сил: а – |
постоянной |
параллельных сил |
интенсивности; б – переменной интенсивности |
|
Рассматриваемая система сил имеет равнодействующую |
|
|
|
Q = ql , |
(1.33) |
проходящую посередине участка АВ, по которому распределены силы. Другим примером является система параллельных сил, направлен-
ных в одну сторону, но переменной интенсивности: силы распределены по закону треугольника (см. рис. 1.31, б).
31
Такая система сил тоже имеет равнодействующую Q:
Q = |
1 |
q |
|
l . |
(1.34) |
|
max |
||||
2 |
|
|
|
||
Ее линия действия проходит через точку С, которая располагается ближе к тому концу участка, где интенсивность нагрузки наибольшая, и рас- стояние до точки С от этого конца участка равно 1/3 длины всего участка.
При определении условий равновесия системы тел, находящихся во взаимодействии, задача о равновесии может быть решена для каждого тела в отдельности. Силы реакций, возникающие в точках контакта тел, удовле- творяют аксиоме IV. Следовательно, для системы из n тел, на каждое из которых действует плоская система сил, получаем 3n уравнений равнове- сия, которые позволяют найти 3n неизвестных. В случае, когда по условию задачи требуется определить лишь некоторые неизвестные силы, нужно составить те уравнения равновесия, которые необходимы для получения искомого ответа.
1.6. Произвольная пространственная система сил
Момент силы F относительно точки О, характеризующий ее враща- тельный эффект, определяется тремя элементами: численным значением (модулем); плоскостью действия, в которой находятся центр моментов и сила; направлением поворота в этой плоскости. В случае плоской системы сил достаточно указывать только численное значение и направление мо- мента силы относительно точки, то есть рассматривать его как алгебраиче- скую величину.
В случае пространственной системы сил плоскости поворота для ка- ждой силы различны и их следует указывать отдельно. Проще всего это можно сделать, если изображать момент силы относительно точки как век-
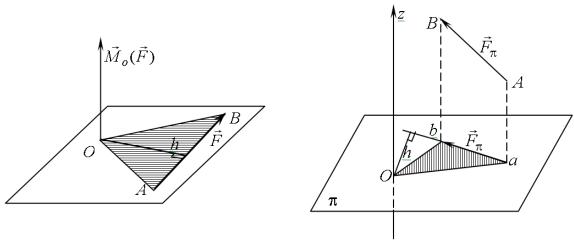
тор. В механике принято направлять вектор момента силы относительно точки по перпендикуляру к плоскости, в которой находятся сила и центр моментов О, в такую сторону, чтобы с конца его было видно, что сила стремится поворачивать тело против хода часовой стрелки (рис. 1.32).
Длину вектора принимают равной величине момента. Построенный таким образом вектор будет одновременно характеризовать величину момента силы относительно точки, плоскость, в которой сила стремится поворачи- вать тело, и направление поворота этой плоскости. Сама же точка прило- жения этого вектора будет являться центром моментов.
32
Ранее мы говорили о вращательном эффекте силы, приложенной к телу, относительно точки этого тела. В технике приходится иметь дело с телами, которые могут вращаться вокруг оси (например, валы, оси, зубча- тые колеса и другие детали различных машин и устройств). Поэтому очень важно установить, какое действие оказывает сила, приложенная к таким телам. Вращательный эффект, создаваемый силой в подобных случаях, ха- рактеризуется ее моментом относительно оси вращения тела.
Пусть некоторая сила F и ось Z занимают произвольное положение по отношению друг к другу (рис. 1.33). Через точку О, произвольно приня- тую на оси, проведем плоскость π, перпендикулярную к ней.
Рис. 1.32. К понятию векторного момента |
Рис. 1.33. К понятию момента силы |
силы относительно точки |
относительно оси Z |
→
Из начала и конца вектора AB , изображающего силу F , опустим пе- рпендикуляры на эту плоскость. Их основания являются проекциями точек
А и В на плоскость π. Из проекции начала силы F на плоскость π (точка a)
→ →
к проекции конца силы (точка b) проведем вектор ab = F π .Он является
проекцией вектора силы F на плоскость π. Момент силы Fπ относительно точки О принимается за момент силы F относительно оси z и обозначает-
ся символом M z = (F ) .
Моментом силы F относительно оси z называется момент проек- ции этой силы на плоскость, перпендикулярную к оси, относительно точ- ки О их пересечения:
M z (F ) = M 0 (Fπ ) = ±Fπh . |
(1.35) |
33
Из этого определения следует, что момент силы относительно оси – алгебраическая величина. Правило знаков: если с конца оси моментов вид-
но, что сила стремится поворачивать тело вокруг этой оси против хода часовой стрелки, то ее момент относительно этой оси будем считать положительным, а если по ходу часовой стрелки – отрицательным.
Момент силы относительно оси обращается в нуль в следующих двух случаях:
1)если сила параллельна оси моментов (в этом случае проекция силы на плоскость, перпендикулярную к оси, равна нулю);
2)если линия действия силы пересекает эту ось (плечо силы Fπ от-
носительно точки О равно нулю).
Эти случаи можно объединить: момент силы относительно оси равен нулю, если сила и ось моментов лежат в одной плоскости.
Ранее мы установили, что при параллельном переносе силы в другую точку тела необходимо добавить к этой силе присоединенную пару. Ее момент рассматривали как алгебраическую величину. Эти результаты с некоторыми уточнениями можно использовать и в случае пространствен- ной системы сил.
Так как через линию действия любой силы и точку в пространстве всегда можно провести плоскость, то параллельный перенос силы тоже всегда осуществляется в плоскости. Но присоединенные пары будут рас- положены в разных плоскостях. Поэтому моменты присоединенных пар следует рассматривать как векторы:
M1 = M 0 (F1), M 2 = M 0 (F2 ), ...., M n = M 0 (Fn ) . |
(1.36) |
Перенося каждую силу в точку О (центр приведения), будем заме- нять ее геометрически равной силой, приложенной в точке О, и векторным
моментом M k :
|
Fk ~ (Fk′, M k ) . |
|
|
|
(1.37) |
|
Складывая силы, сходящиеся в точке О, получим главный вектор си- |
||||||
стемы: |
|
|
|
|
|
|
F′+ F′ + ... + F′ = R |
|
|
|
|||
1 |
2 |
n |
|
|
|
|
или |
|
|
|
|
|
|
|
|
|
n |
|
. |
(1.38) |
R = F |
+ F |
+ ... + F = |
∑ F |
k |
||
1 |
2 |
n |
|
|
|
|
k =1
То есть, главный вектор произвольной пространственной системы сил равен геометрической сумме сил системы.
34
Сложив векторные моменты присоединенных пар, получим главный момент системы сил относительно центра приведения:
M1 + M 2 + ... + M n = M0
или
|
|
n |
|
M 0 |
= M 0 (F1) + M 0 (F2 ) + ... + M 0 (Fn ) = ∑ M0 (Fk ) . |
(1.39) |
|
k =1
То есть, главный момент произвольной пространственной системы сил относительно центра приведения равен геометрической сумме вектор- ных моментов сил системы относительно этого центра.
Таким образом, любая произвольная пространственная система сил может быть заменена эквивалентной системой, состоящей из одной си- лы и одной пары сил:
(F1, F2 ,..., Fn ) ~ (R , M 0 ) . (1.40)
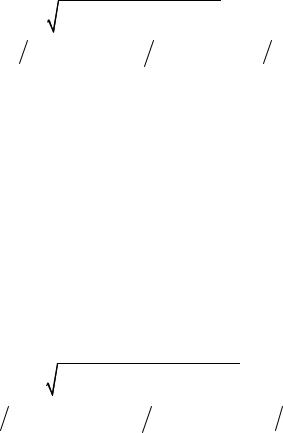
Величина и направление главного вектора системы определяются через его проекции на оси координат:
n |
|
|
n |
|
R = |
n |
|
|
|
R = ∑ F ; |
R = ∑ F ; |
∑ F ; |
|
(1.41) |
|||||
x |
kx |
y |
ky |
|
z |
|
kz |
|
|
k =1 |
|
|
k =1 |
|
|
k =1 |
|
|
|
R = |
|
|
|
; |
|
|
|||
(R )2 |
+ (R )2 |
+ (R )2 |
|
(1.42) |
|||||
|
|
x |
y |
|
z |
|
|
|
|
cos α = R |
R ; |
cosβ = R |
R ; cos γ = R |
R . |
(1.43) |
||||
x |
|
|
y |
|
|
|
z |
|
|
Для вычисления главного момента произвольной пространственной системы сил относительно центра приведения О сначала вычисляются гла- вные моменты системы сил относительно координатных осей Ox, Oy и Oz:
|
+ |
|
|
|
|
+ ... + |
|
|
|
n |
|
|
|||
M x = M x (F1) |
M x (F2 ) |
M x (Fn ) = ∑ M x (Fk ); |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
k =1 |
|
|
||
|
|
|
|
|
|
|
|
|
|
|
n |
|
|
||
M y = M y (F1) + |
M y (F2 ) + ... + |
M y (Fn ) = |
∑ M y (Fk ); |
(1.44) |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
k =1 |
|
|
||
|
+ |
|
|
|
|
+ ... + |
|
|
|
n |
|
|
|||
M z = M z (F1) |
M z (F2 ) |
M z (Fn ) = ∑ M z (Fk ). |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
k =1 |
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Затем находятся величина и направление M0 |
по формулам |
|
|||||||||||||
|
|
= |
|
|
|
|
|
|
|
|
|
|
|||
M |
0 |
|
(M |
x |
)2 + (M |
)2 |
+ (M |
)2 ; |
|
(1.45) |
|||||
|
|
|
|
|
|
|
y |
|
z |
|
|
|
|
||
cos α1 = M x M 0 ; |
cosβ1 = M y |
M 0 ;cos γ1 = M z |
M0 , |
(1.46) |
|||||||||||
|
|
|
|
|
|
|
|
35 |
|
|
|
|
|
|
|