Материал: Источник теоретического материала
Если спроецировать (5.5) на оси координат, получим:
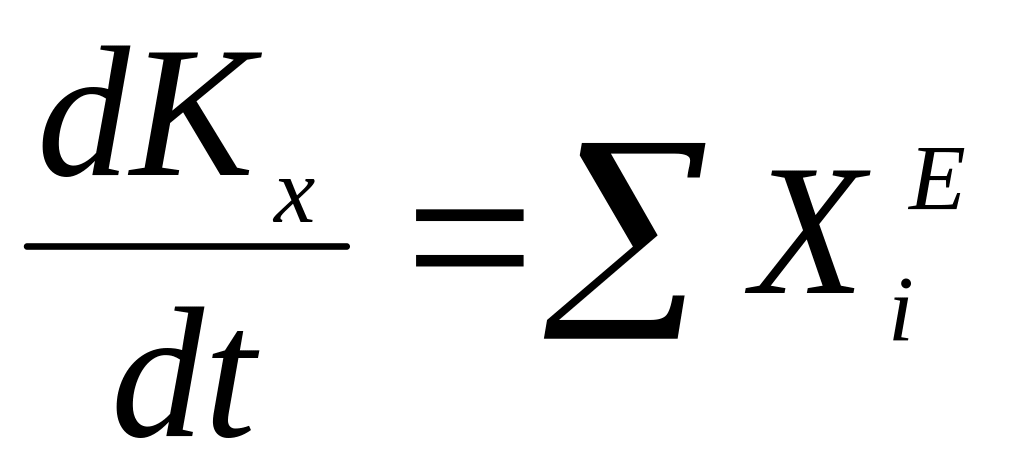 ;
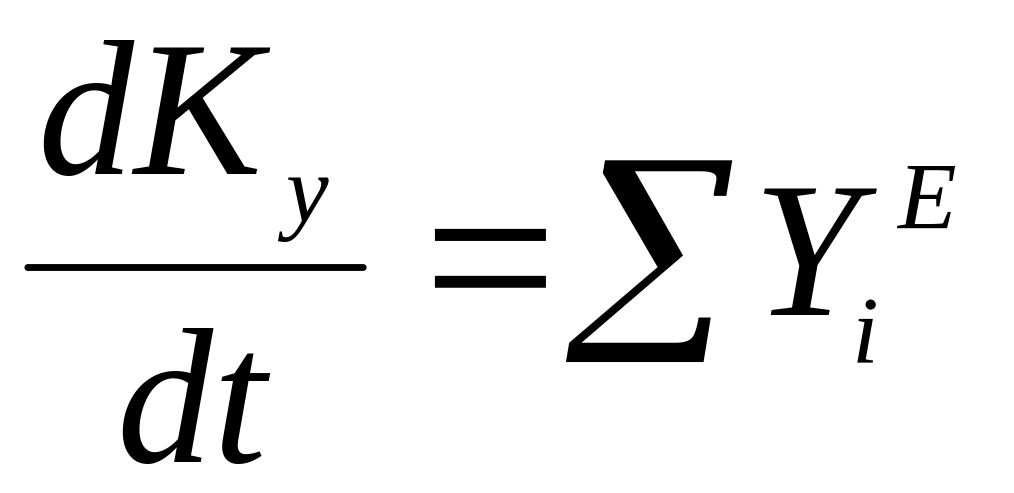 ;
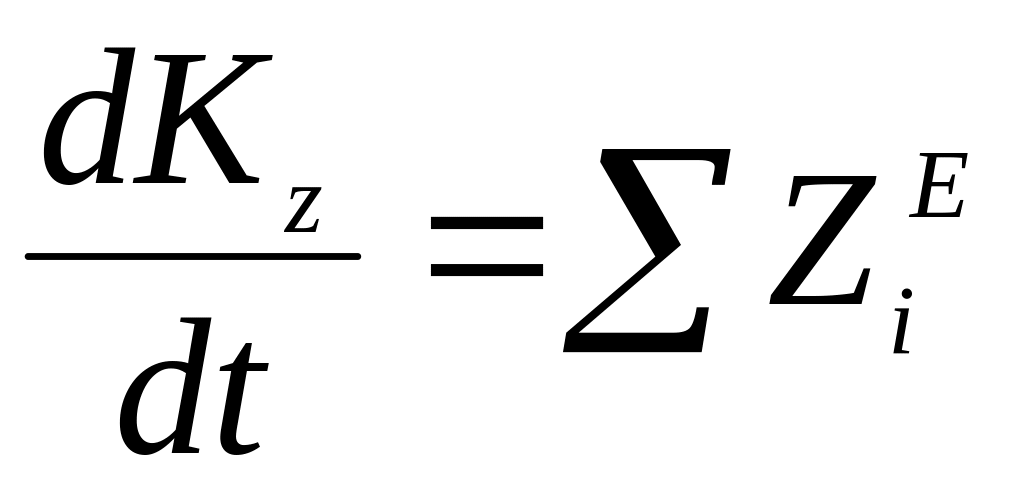 . (5.6)
Формулы (5.6) показывают, что производная по времени от проекции количества движения механической системы на некоторую ось равна алгебраической сумме проекций внешних сил, приложенных к точкам этой системы, на эту же ось.
Следствия из теоремы.
Если геометрическая сумма внешних сил, действующих на систему, в течение некоторого промежутка времени равна нулю, то количество движения системы в течение этого промежутка остается постоянным.
Из уравнения (5.5) следует, что если
,
то
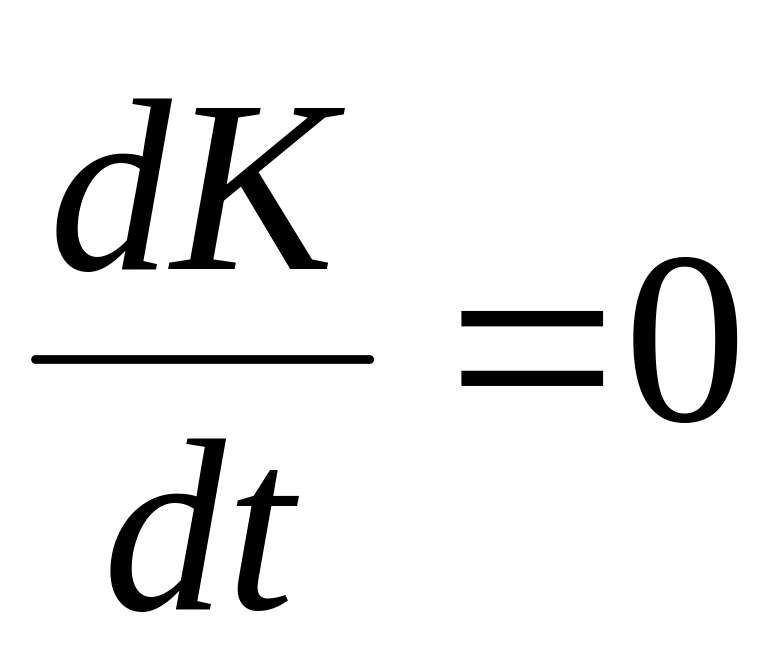 ,
и, следовательно,
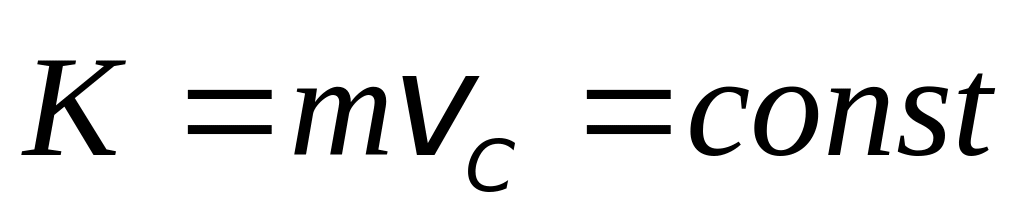 .
Если алгебраическая сумма проекций внешних сил, действующих на систему, на некоторую ось за некоторый промежуток времени остается равной нулю, то проекция количества движения системы на эту ось не изменяется.
Если
,
то из первого уравнения (5.6) имеем
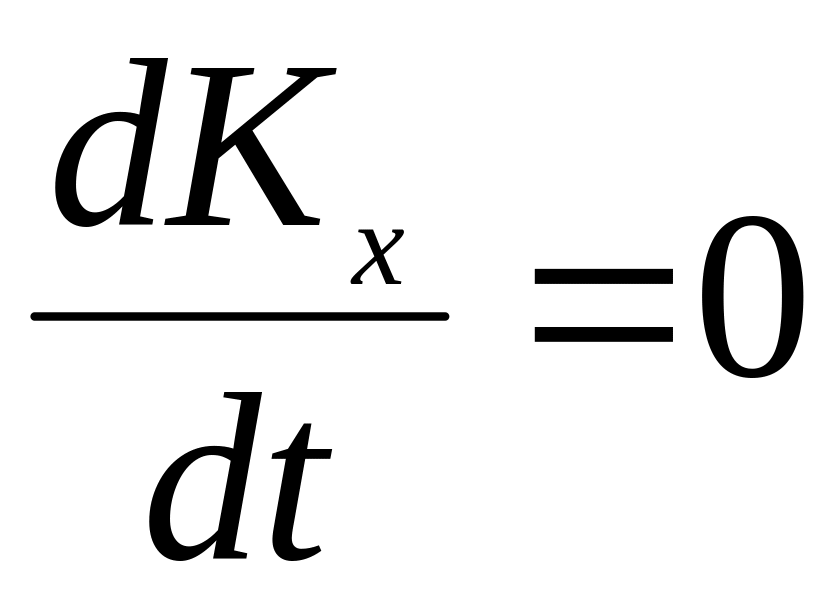 ,
а, следовательно,
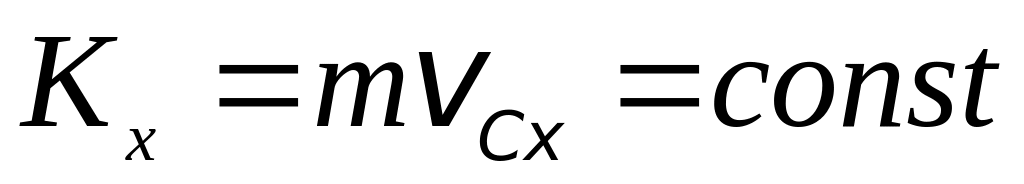 .
Приведенные следствия выражают собой закон сохранения количества движения механической системы.
Умножим обе части уравнения (5.5) на dt
и проинтегрируем (левую часть в пределах
от
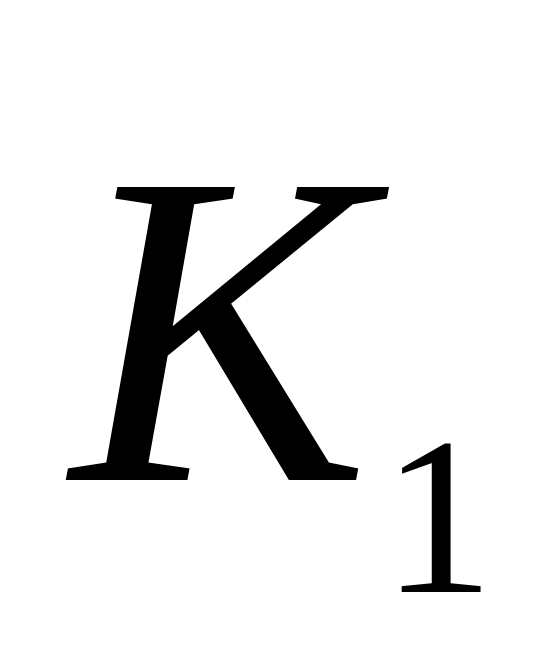 до
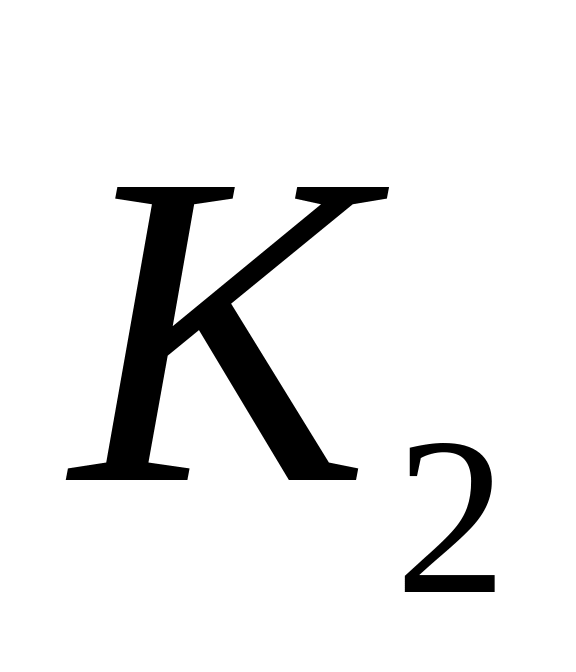 ,
а правую − от 0 до ):
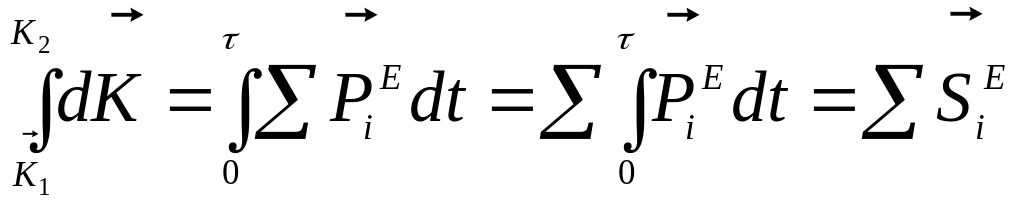 ,
где
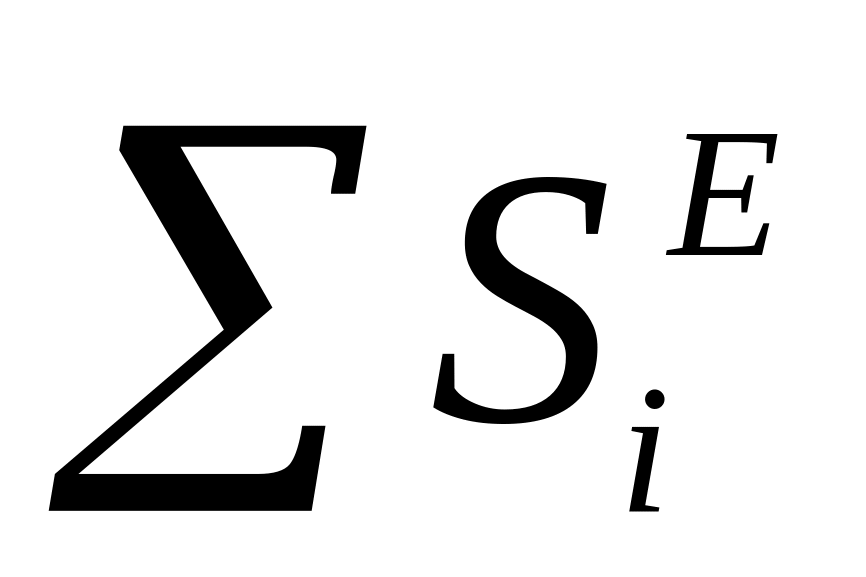 − геометрическая сумма импульсов
внешних сил, действующих на систему.
Отсюда 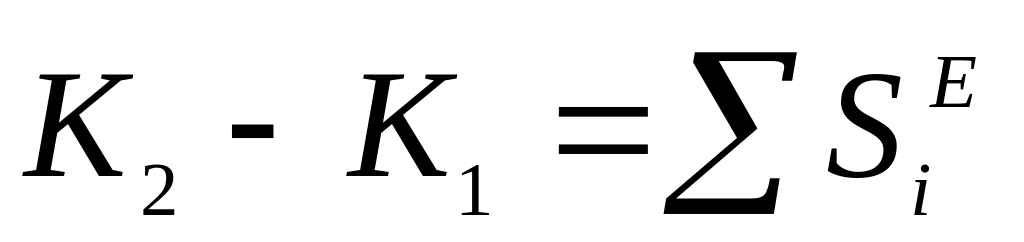 . (5.7)
Это уравнение выражает теорему об изменении количества движения механической системы в интегральной (конечной) форме: изменение количества движения механической системы за некоторый промежуток времени равно геометрической сумме импульсов внешних сил, действующих на нее, за тот же промежуток времени. Эта теорема называется теоремой импульсов.
Векторному уравнению (5.7) соответствуют три скалярных уравнения в проекциях на оси координат:
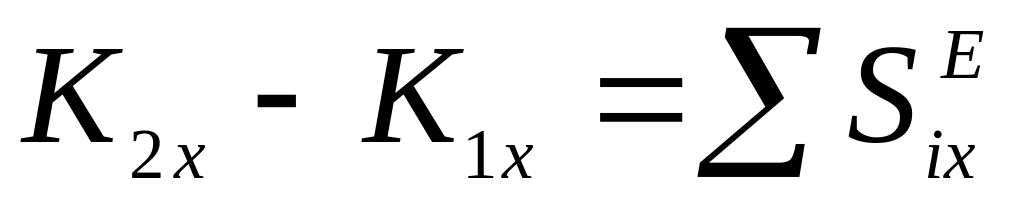 ;
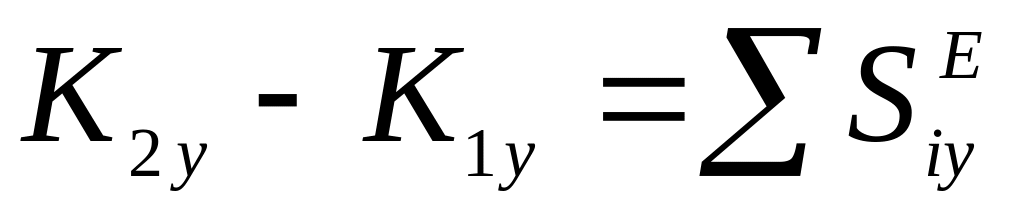 ;
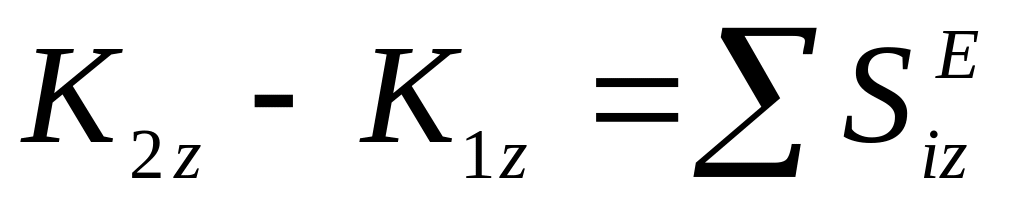 ;
(5.8)
Уравнения (5.8) показывают, что изменение проекции количества движения механической системы на любую ось за некоторый промежуток времени равно алгебраической сумме проекций импульсов внешних сил, действующих на нее, на ту же ось за тот же промежуток времени.
Отметим, что уравнения (5.5)-(5.8) не содержат внутренних сил. Это означает, что внутренние силы непосредственно не влияют на изменение количества движения механической системы. Приведенное обстоятельство оказывается важным при решении практических задач.
Лекция 6 Динамика вращательного и плоского движения твердого тела
Момент количества движения материальной точки. Теоремы об изменении момента количества движения материальной точки. Кинетический момент механической системы относительно центра и оси
Момент количества движения материальной точки. Теоремы об изменении момента количества движения материальной точки
В статике были введены, а затем широко применялись понятия момента силы относительно центра и оси. Совершенно аналогично можно ввести понятия моментов относительно центра и оси другого вектора − количества движения материальной точки .
Моментом количества движения
материальной точки М относительно
некоторого центра О называется вектор
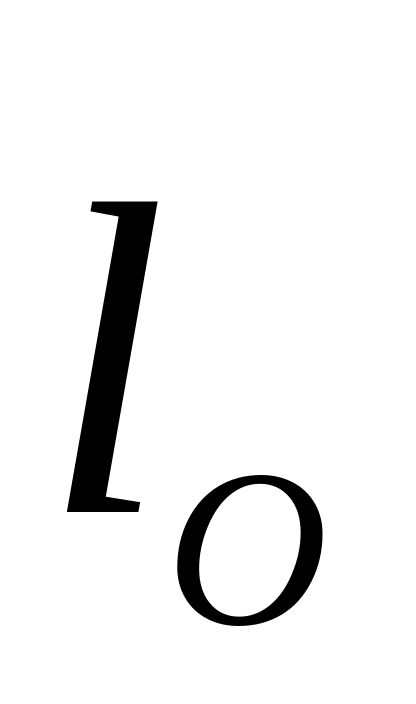 ,
равный векторному произведению
радиус-вектора
,
проведенного из центра О в точку М, на
вектор количества движения
(рис. 6.1):
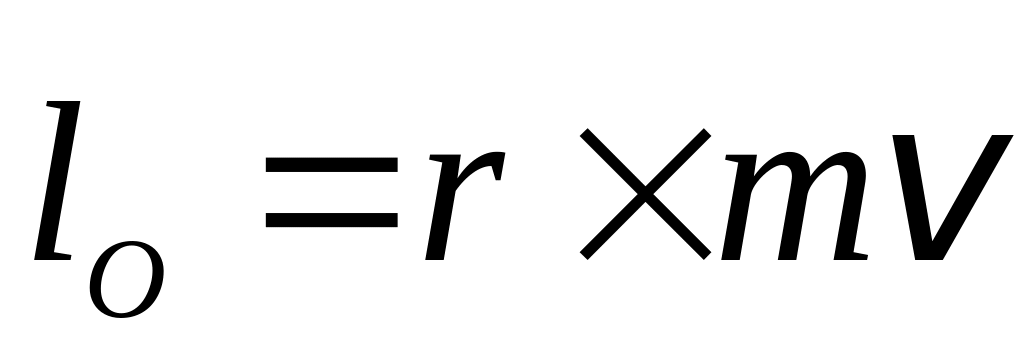 . (6.1)
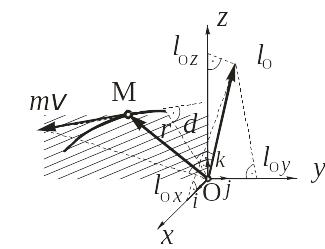
Рис. 6.1
Модуль вектора
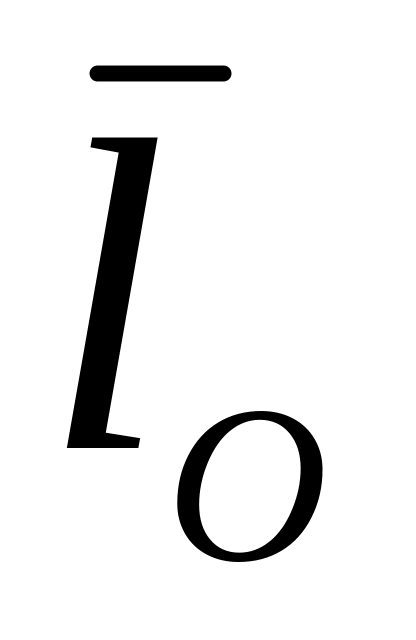 равен произведению модуля вектора
количества движения точки на его плечо
d относительно центра
О:
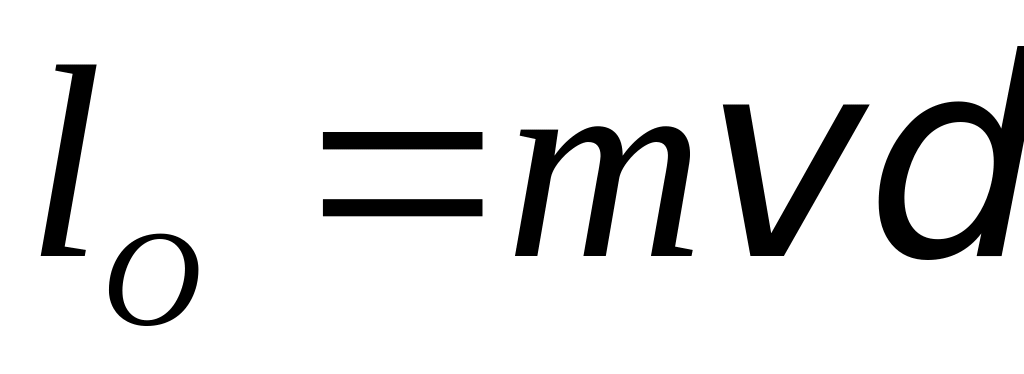 .
В матричной форме
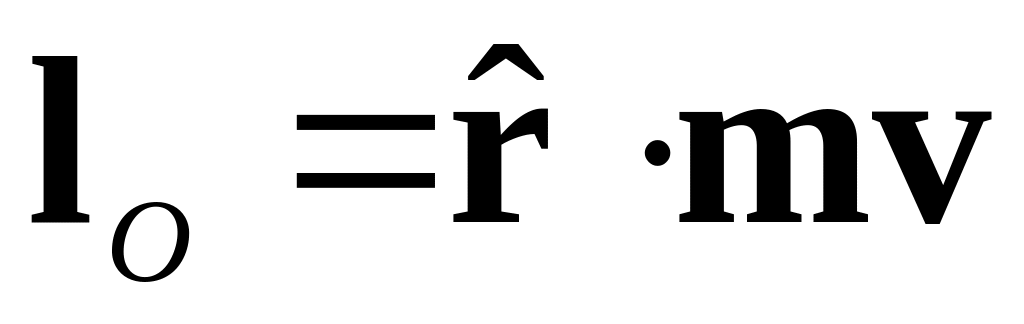 ,
где
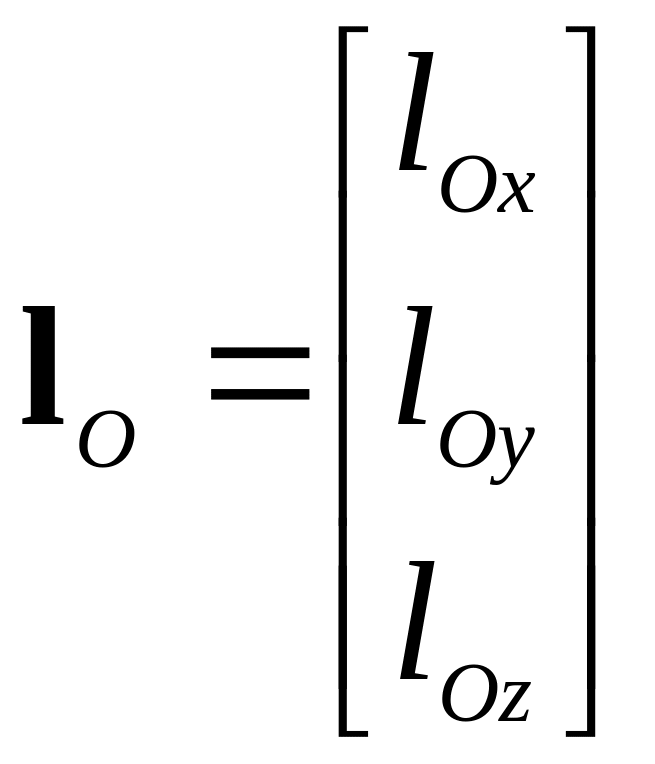 ;
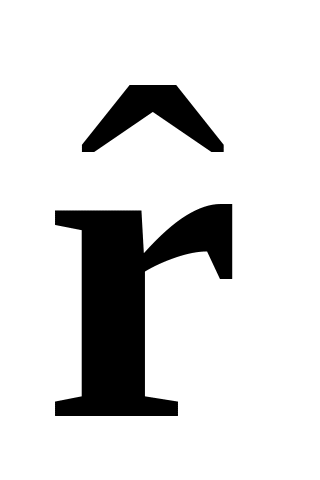 − матрица места точки М;
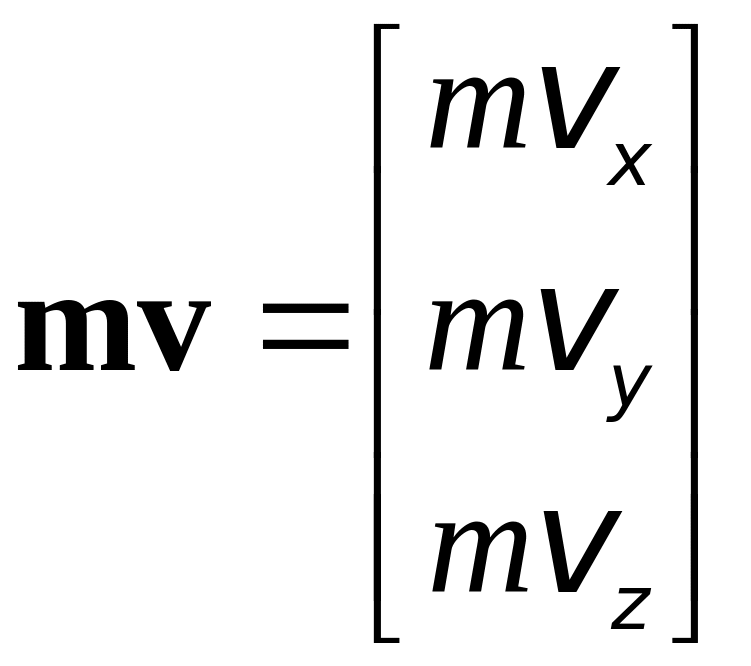 .
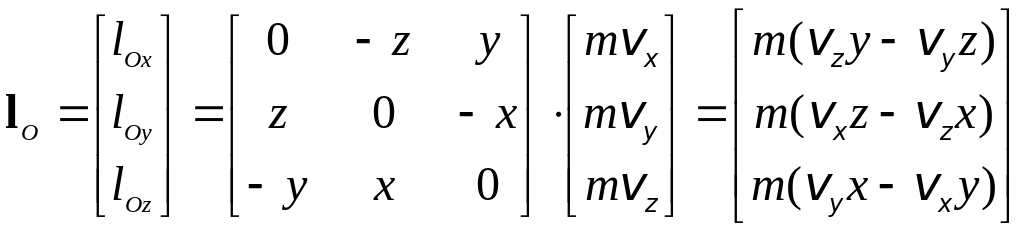 , (6.2)
где x, y, z − координаты точки М; vx, vy, vz, − проекции скорости этой точки на оси координат.
Момент количества движения материальной точки относительно некоторой оси равен проекции на эту ось момента количества движения точки относительно центра О, лежащего на этой оси:
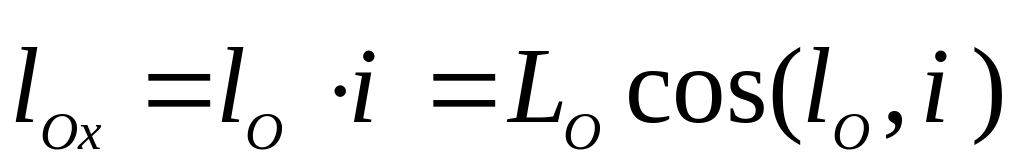 ;
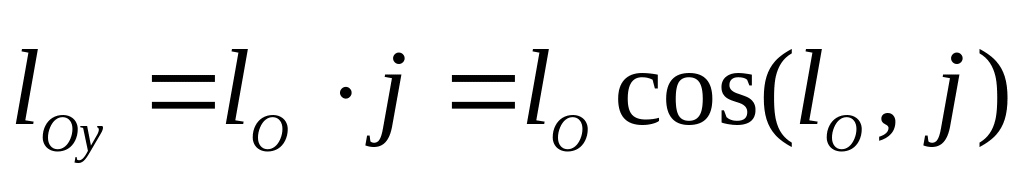 ;
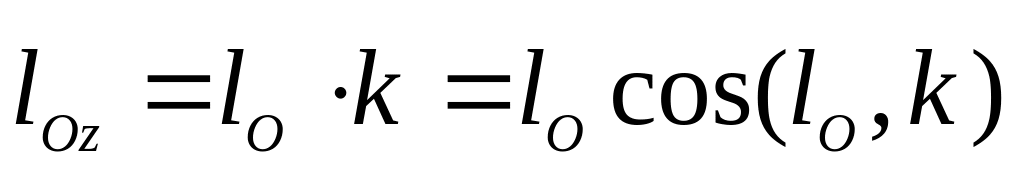 .
Для того чтобы найти момент количества
движения материальной точки
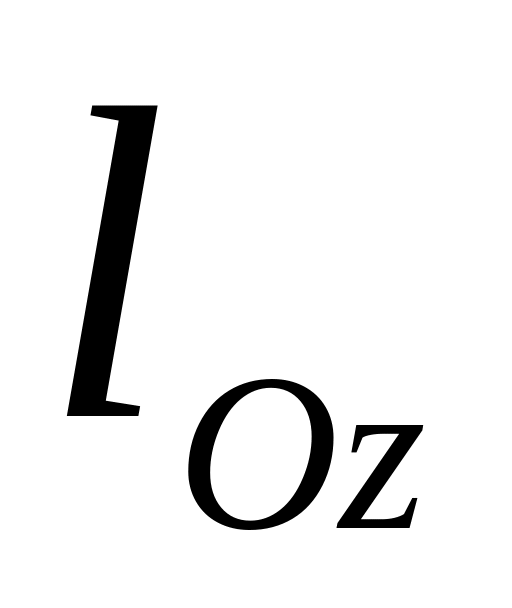 относительно некоторой оси z,
нужно спроецировать вектор количества
движения точки на плоскость Q,
перпендикулярную этой оси, и умножить
эту проекцию
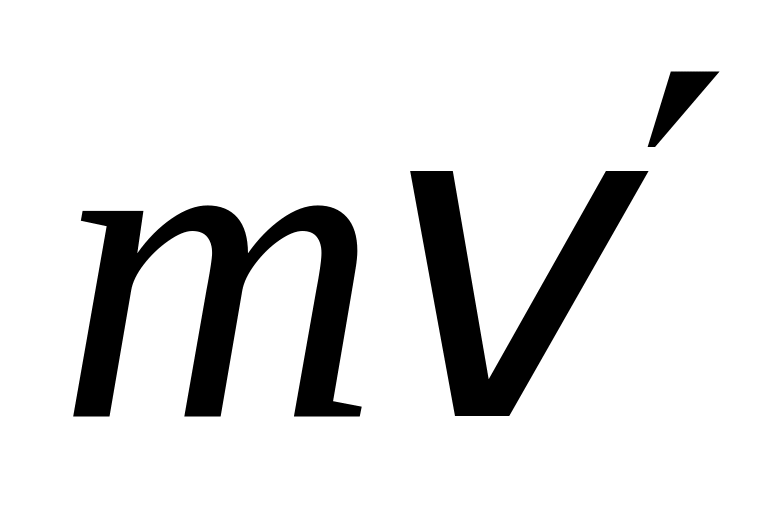 на ее плечо
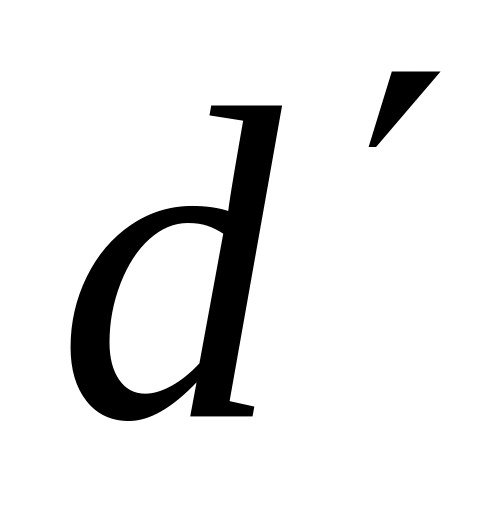 относительно точки О пересечения
оси z с плоскостью Q
(рис. 6.2).
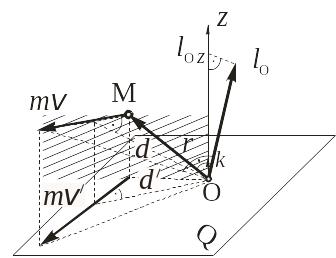
Рис. 6.2
Равенство (6.2) содержит формулы для определения моментов количества движения материальной точки относительно осей координат:
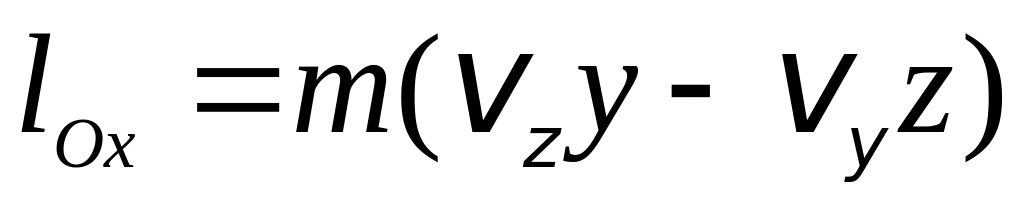 ;
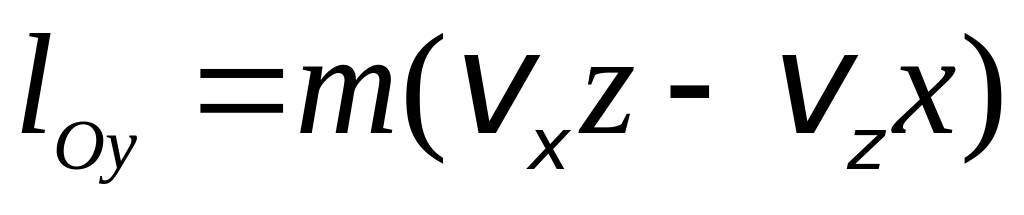 ;
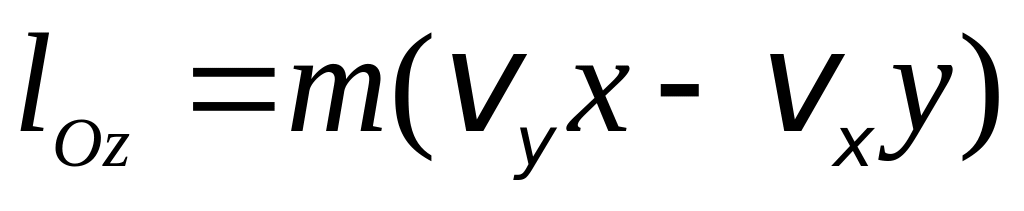 .
Пусть точка М движется под действием
приложенной в ней силы
.
Установим зависимость между моментом
количества движения
этой точки относительно выбранного
центра О и моментом
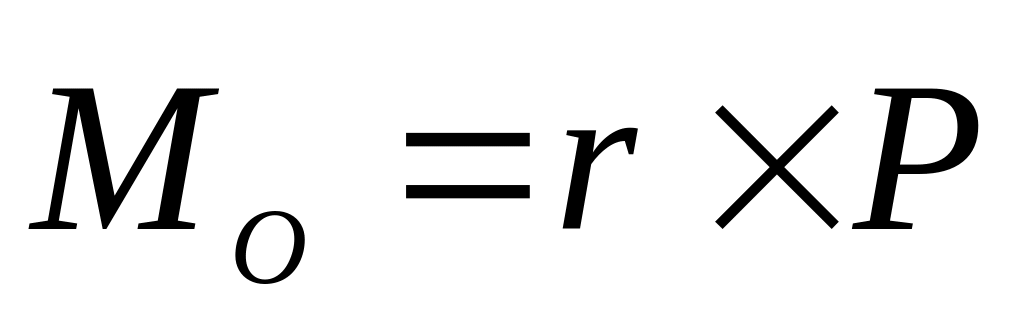 силы
относительно этого центра. Для этого
найдем производную по времени от вектора
:
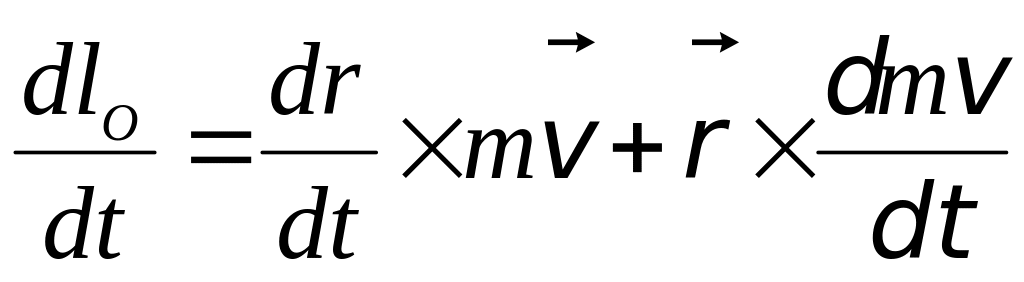 .
Так как
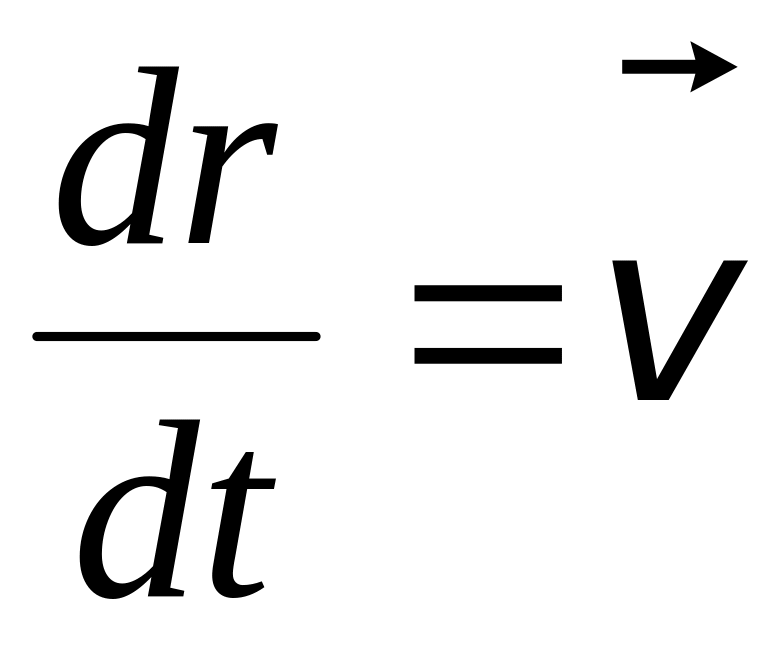 ,
а
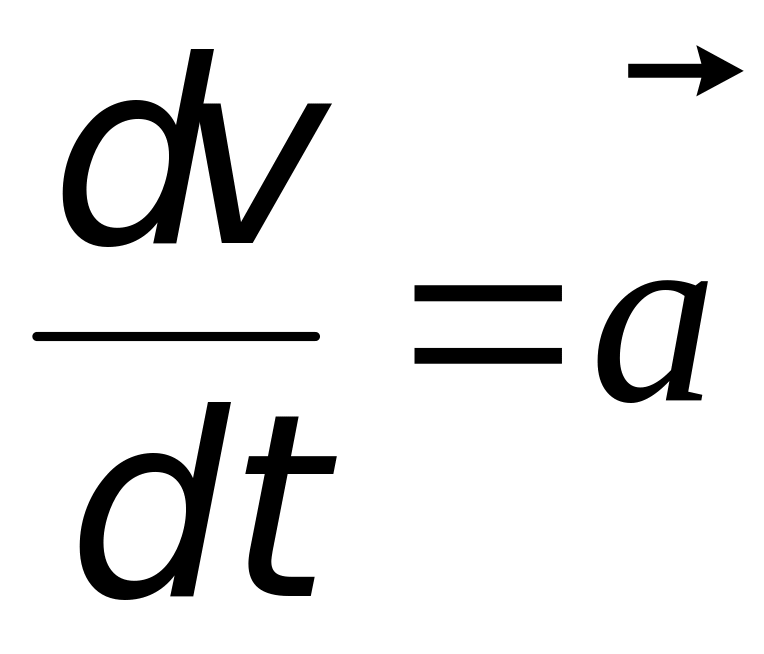 ,
то
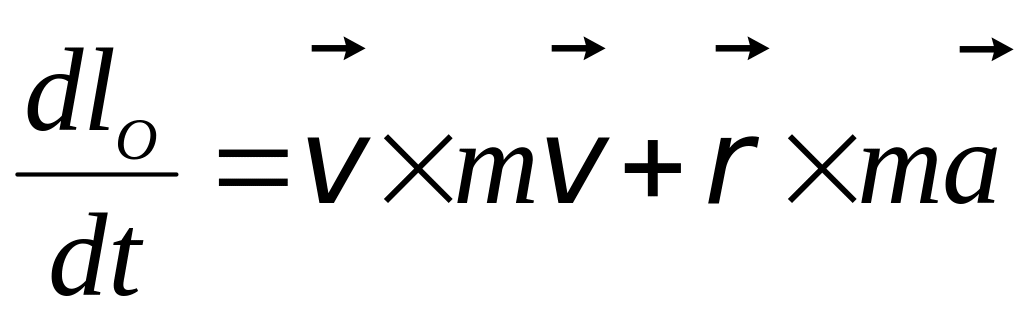 .
Учтем, что так как угол
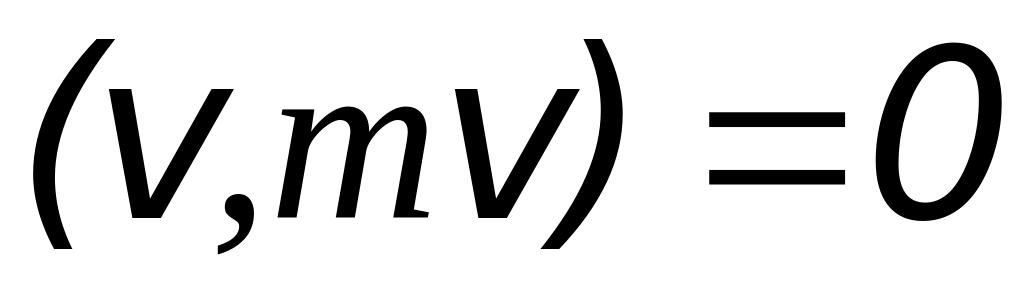 ,
то
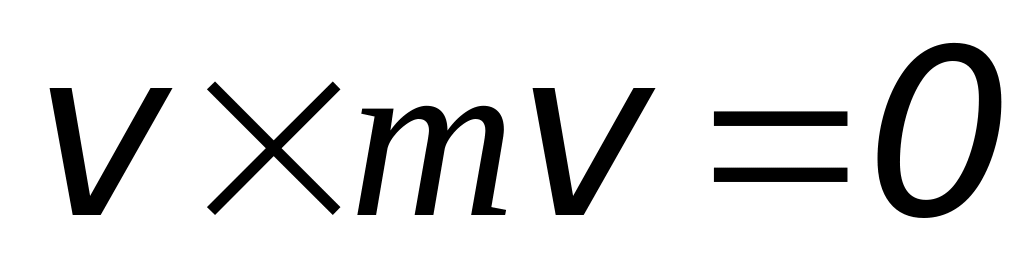 ,
поэтому
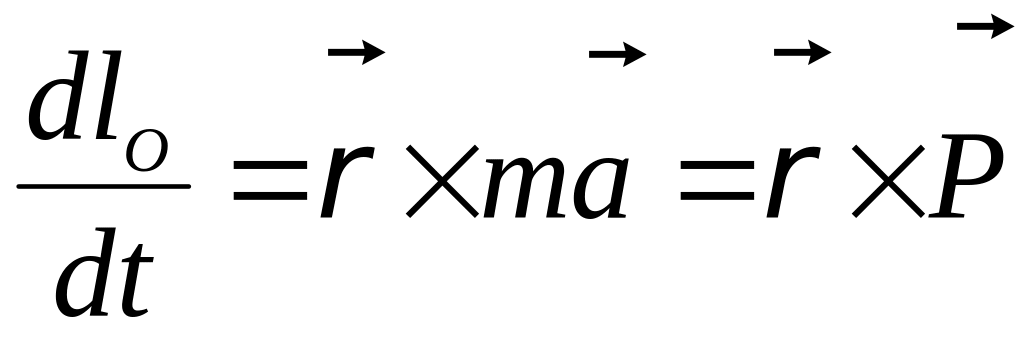 .
Отсюда 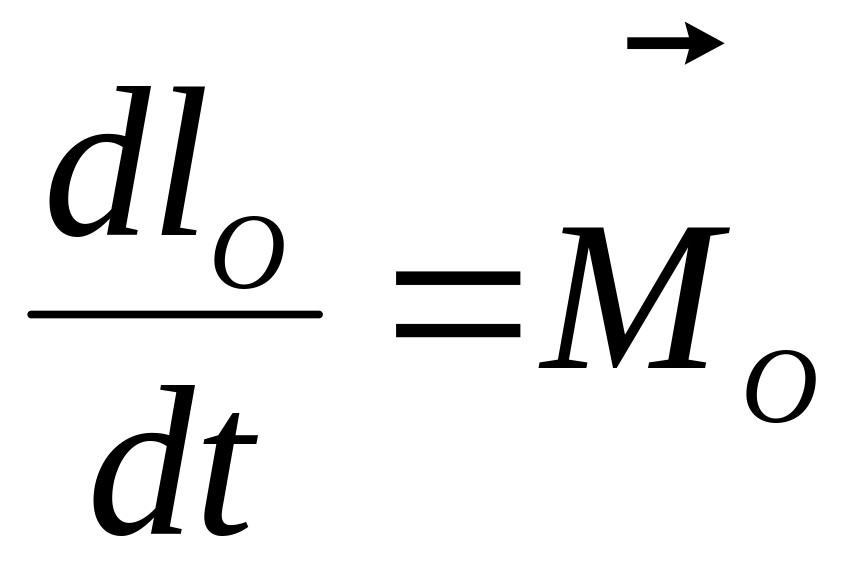 .
В случае, если на точку действует
несколько сил, можно силу
рассматривать как равнодействующую
этих сил, а момент
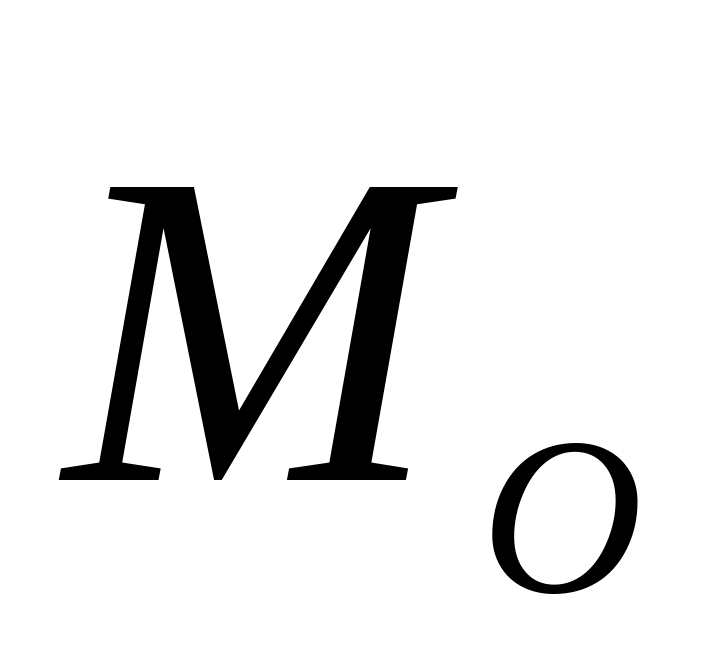 − как момент равнодействующей:
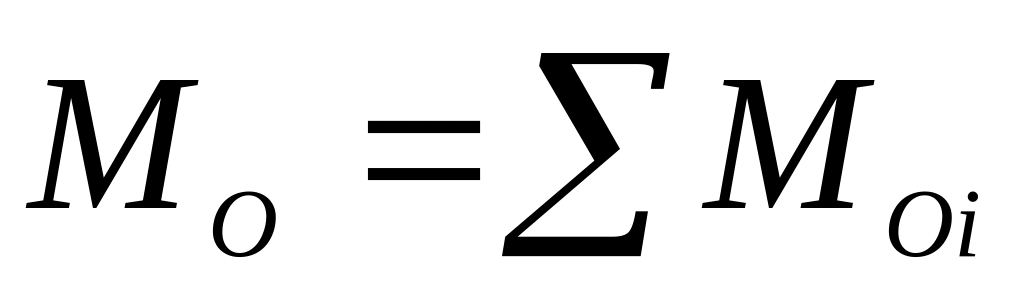 .
Окончательно получаем
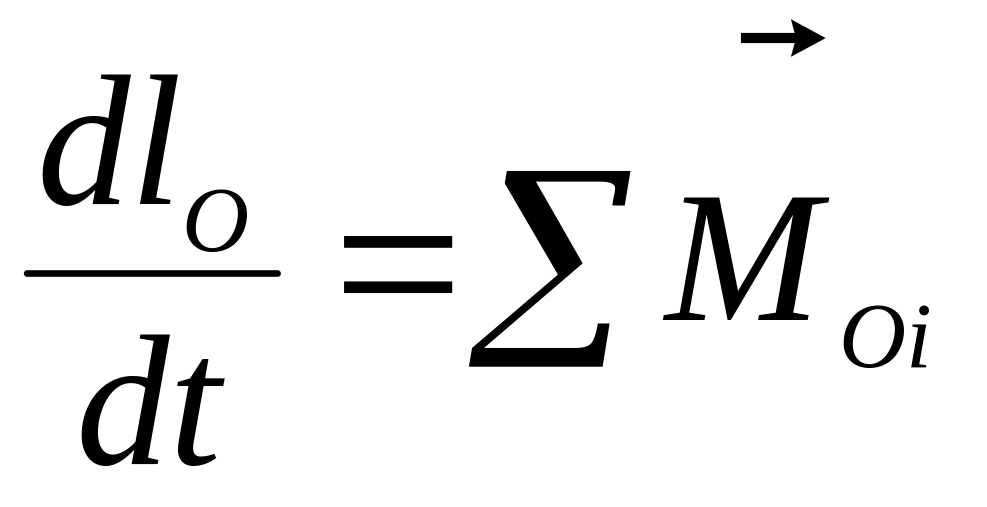 .
(6.3)
Выражение (6.3) отражает теорему об изменении момента количества движения материальной точки относительно центра: производная по времени от момента количества движения материальной точки относительно некоторого неподвижного центра О равна геометрической сумме моментов сил, действующих на точку, относительно того же центра О.
Проецируя обе части векторного равенства (6.3) на оси неподвижной системы координат, получаем
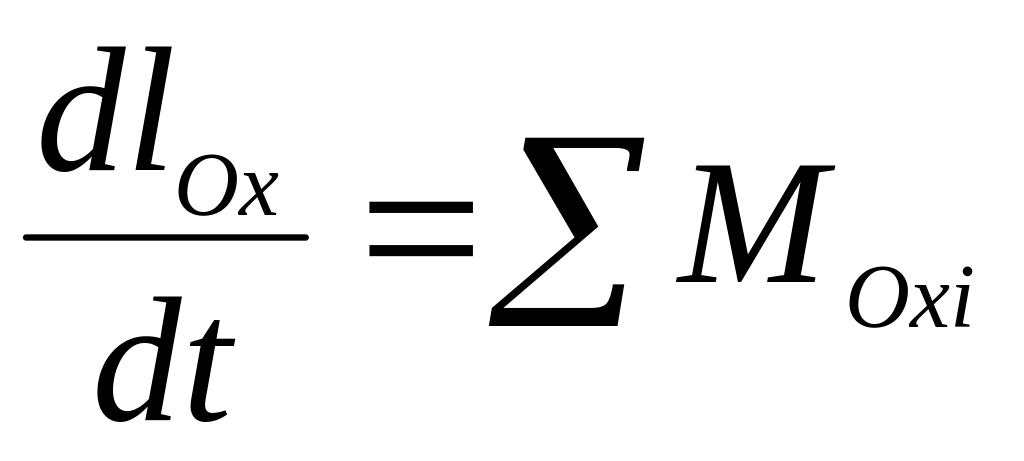 ;
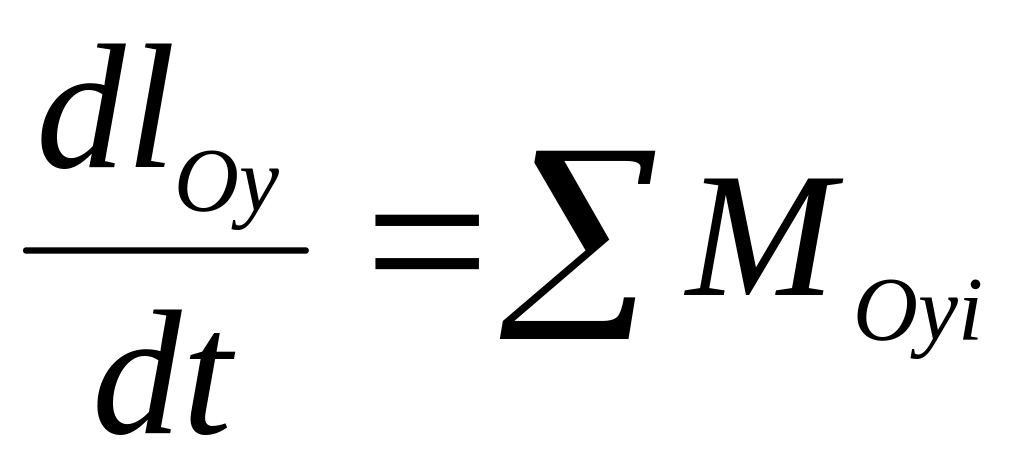 ;
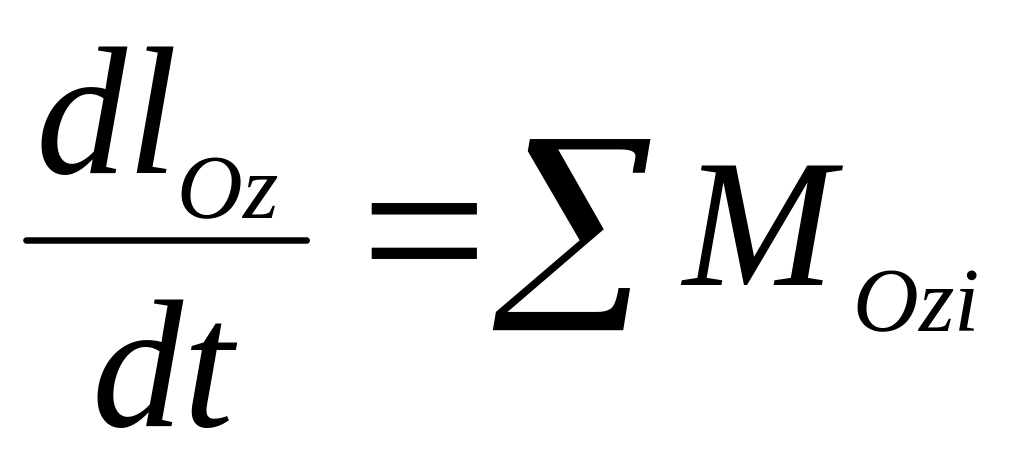 , (6.4)
где lOx, lOy, lOz − моменты количества движения точки М относительно координатных осей x, y, и z; MOxi, MOyi, MOzi − моменты i-той силы, действующей на точку, относительно тех же осей.
Уравнения (6.4) выражают смысл теоремы об изменении момента количества движения материальной точки относительно оси: производная по времени от момента количества движения материальной точки относительно некоторой неподвижной оси равна алгебраической сумме моментов сил, действующих на точку, относительно той же оси.
Следствия из теоремы.
Если геометрическая сумма моментов сил, действующих на точку, относительно произвольного неподвижного центра О в течение некоторого промежутка времени равна нулю, то момент количества движения точки относительно выбранного центра в течение этого промежутка остается постоянным.
Из равенства (6.3) следует, что если
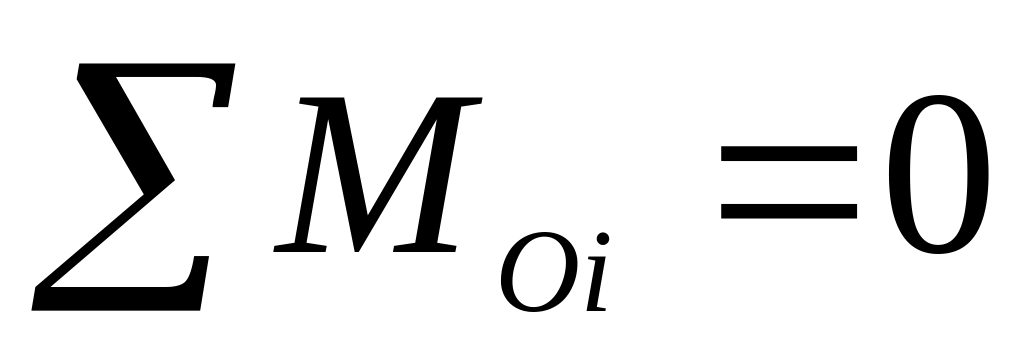 ,
то
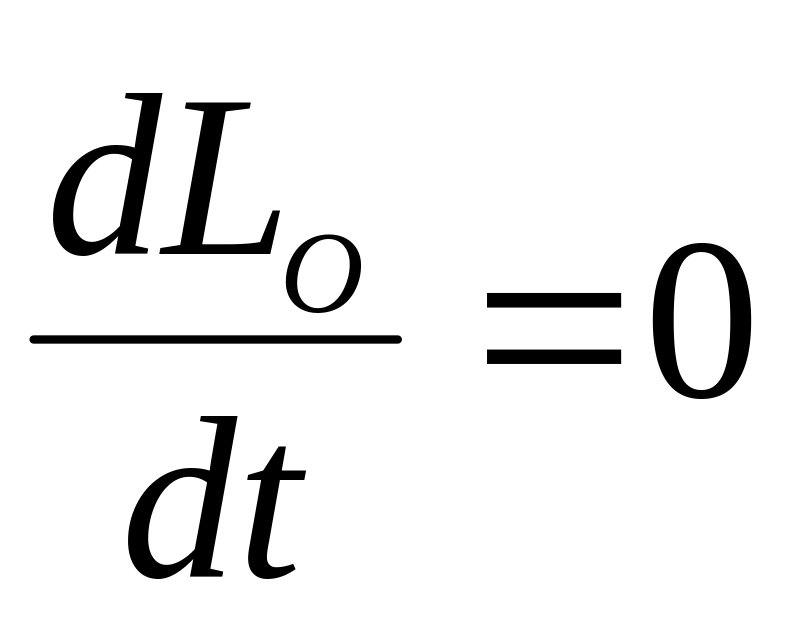 ,
и, следовательно,
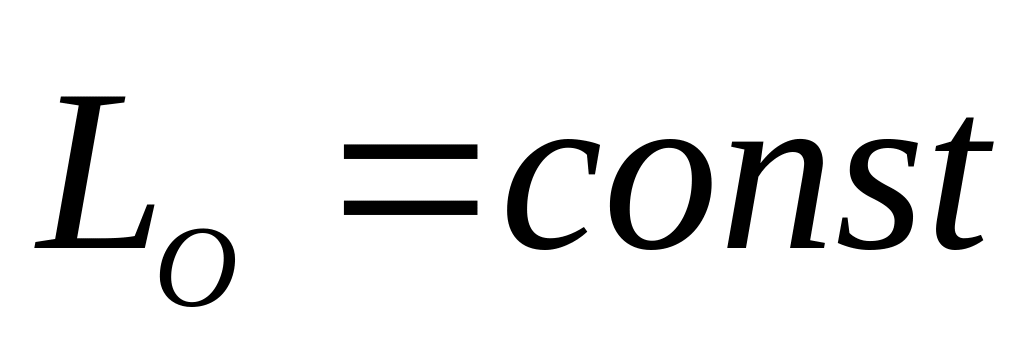 .
Если алгебраическая сумма моментов сил, действующих на точку, относительно произвольной неподвижной оси в течение некоторого промежутка времени остается равной нулю, то момент количества движения точки относительно выбранной оси в течение этого промежутка не изменяется.
Если, например,
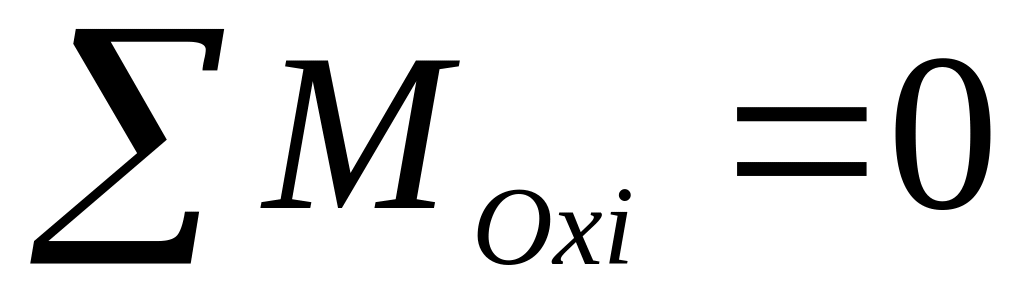 ,
то из первого уравнения (6.4) имеем
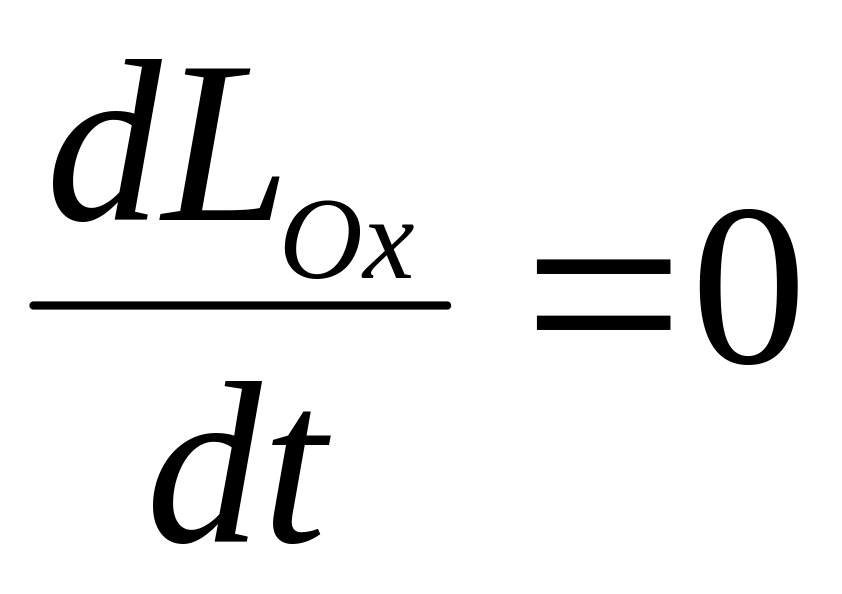 ,
а, следовательно,
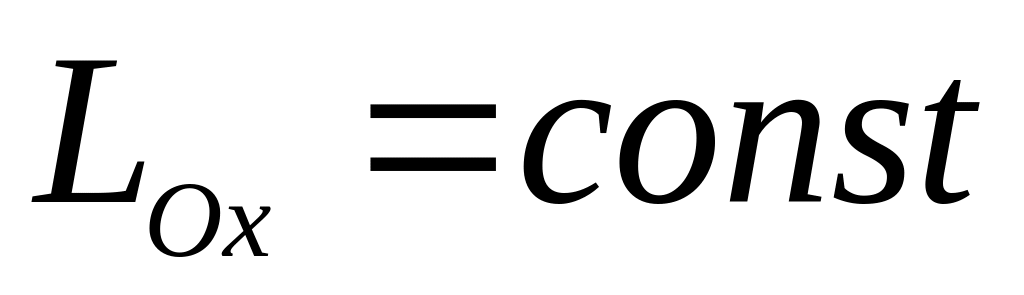 .
Кинетический момент механической системы относительно центра и оси
Кинетическим моментом механической
системы относительно заданного центра
О называется вектор
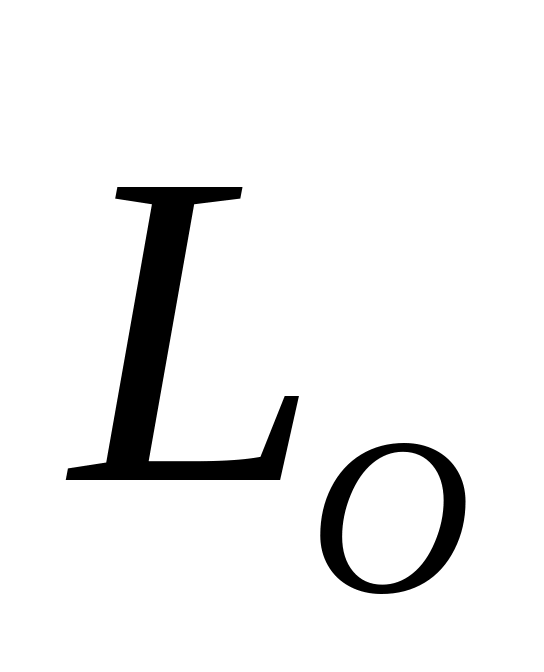 ,
равный геометрической сумме моментов
количеств движения всех материальных
точек системы относительно того же
центра О: