Материал: Источник теоретического материала
Рис. 4.3
Преобразуем левую часть этого равенства с учетом (6.3):
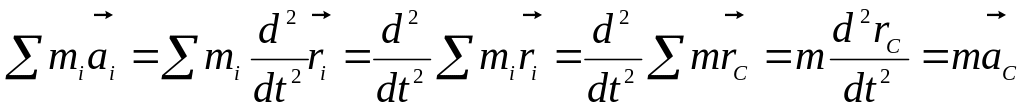 , (4.7)
где m − масса системы.
В соответствии с (4.1) геометрическая сумма внутренних сил равна нулю, поэтому окончательно получаем:
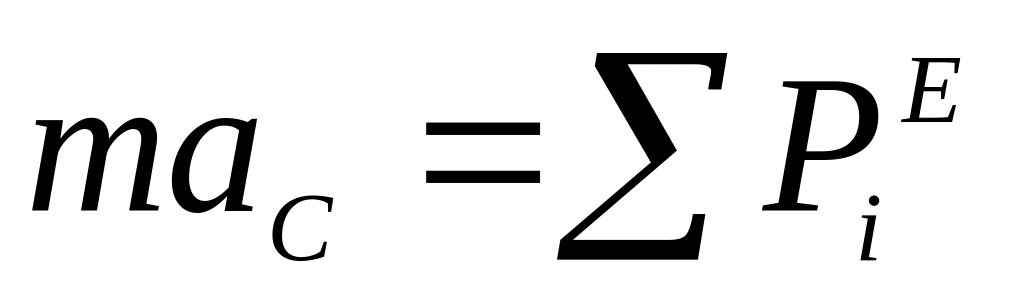 . (4.8)
Уравнение (4.8) выражает суть теоремы о движении центра масс механической системы: центр масс механической системы движется как материальная точка, масса которой равна массе всей системы и к которой приложены все внешние силы, действующие на систему.
Проецируя векторное равенство (4.8) на оси координат, получаем дифференциальные уравнения движения центра масс:
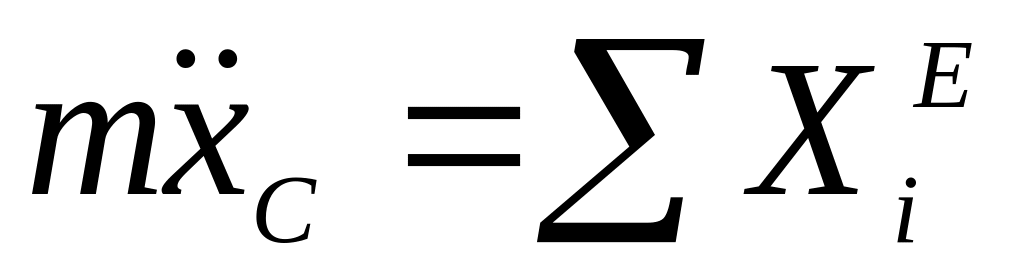 ;
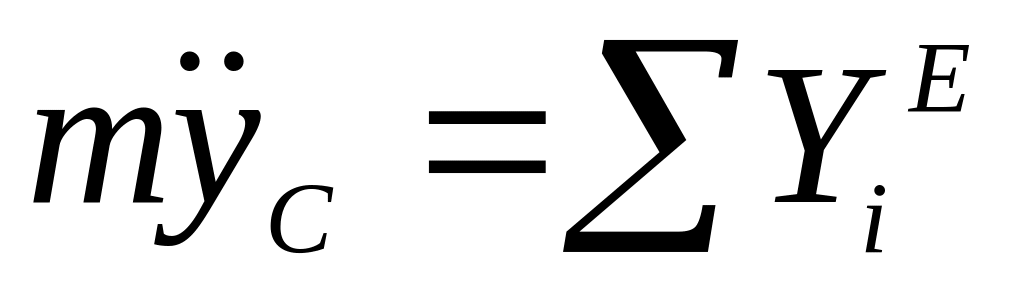 ;
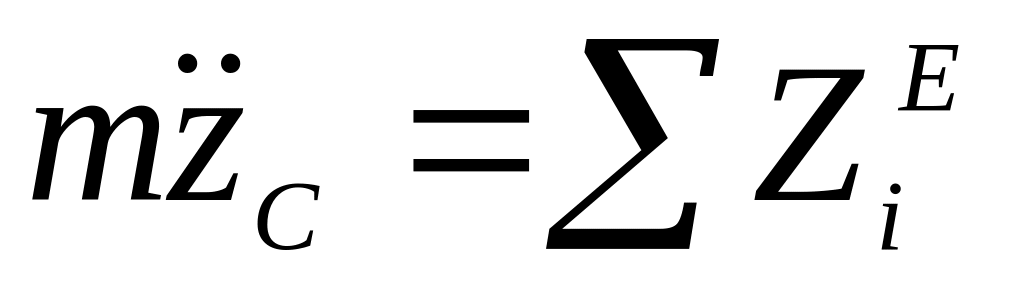 , (4.9)
где
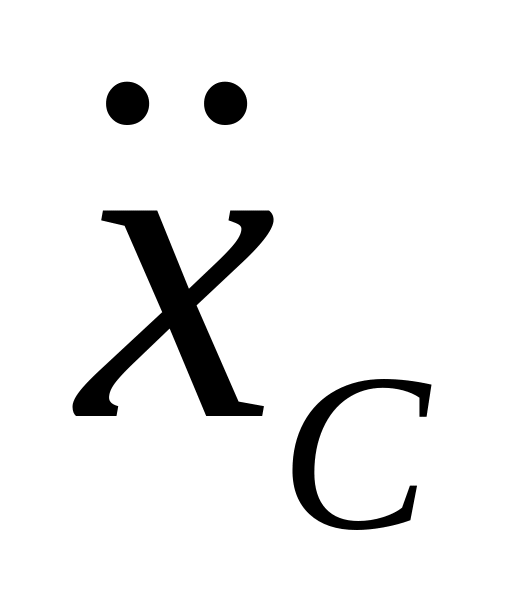 ,
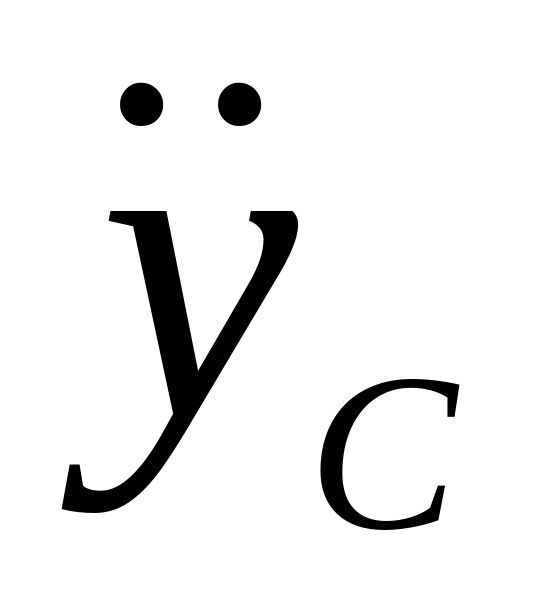 ,
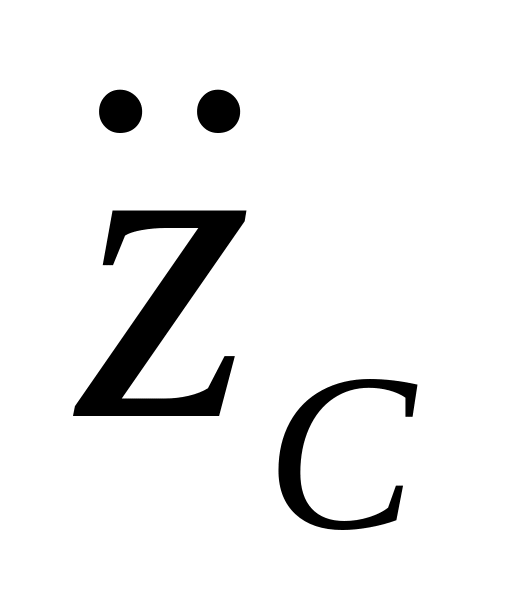 − проекции ускорения центра масс на
оси координат;
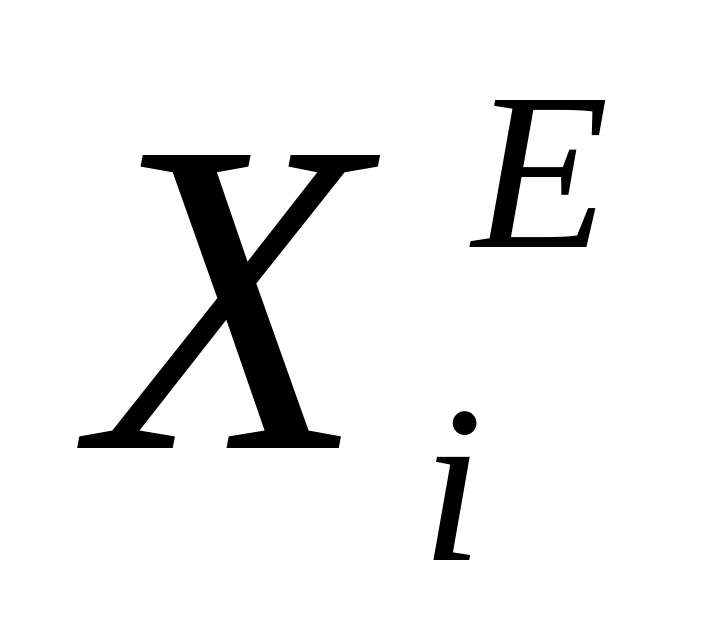 ,
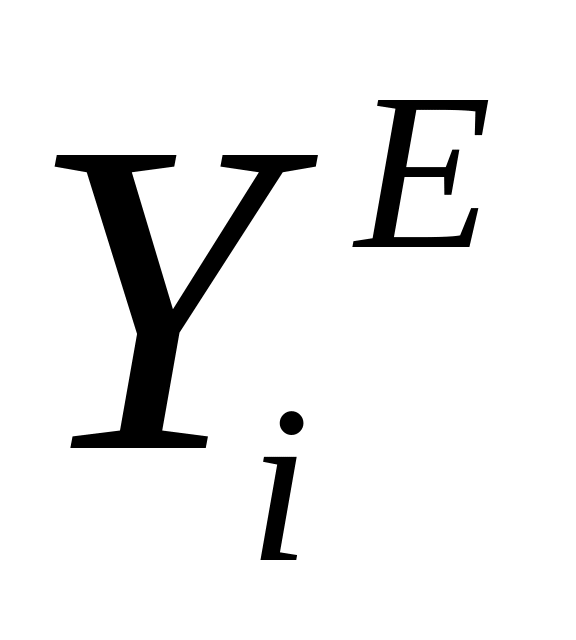 ,
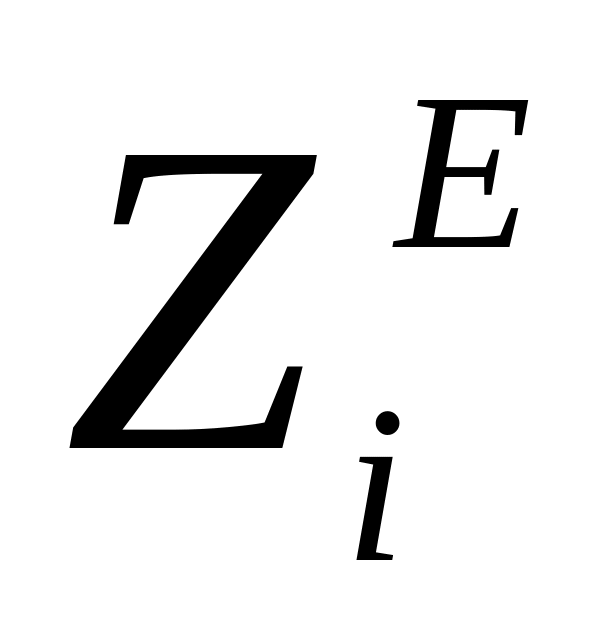 − проекции i-той
внешней силы
на эти оси.
Уравнения (4.8) и (4.9) показывают, что внутренние силы не оказывают непосредственного воздействия на движение центра масс механической системы. Иными словами, внутренние силы не могут сообщить ускорение центру масс системы. Однако, внутренние силы могут явиться причиной возникновения внешних сил, приложенных к точкам системы. Например, внутренние силы, приводящие во вращение гребной вал моторной лодки, вызывают появление внешней силы, приложенной к гребному винту. Напряжение мышц спортсмена вызывает силу, с которой он отталкивается от земли во время прыжка в высоту.
Следствия из теоремы.
Если геометрическая сумма внешних сил, действующих на систему, остается равной нулю, то центр масс механической системы либо находится в покое, либо движется равномерно и прямолинейно.
Если
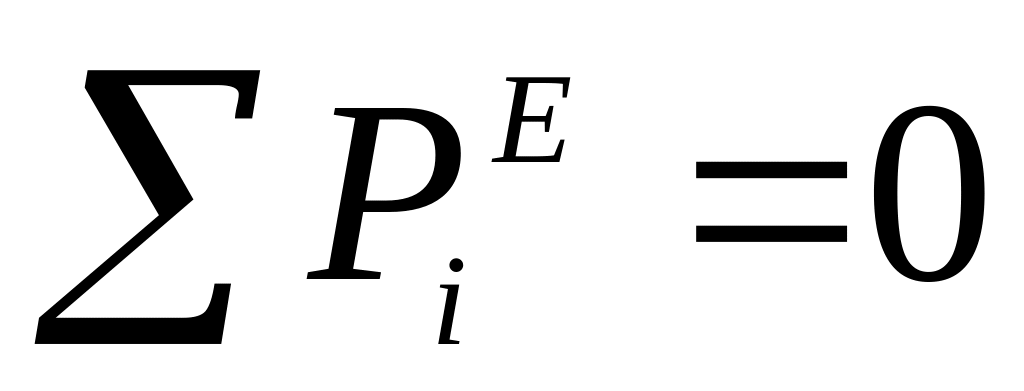 ,
то из уравнения (4.8) следует, что
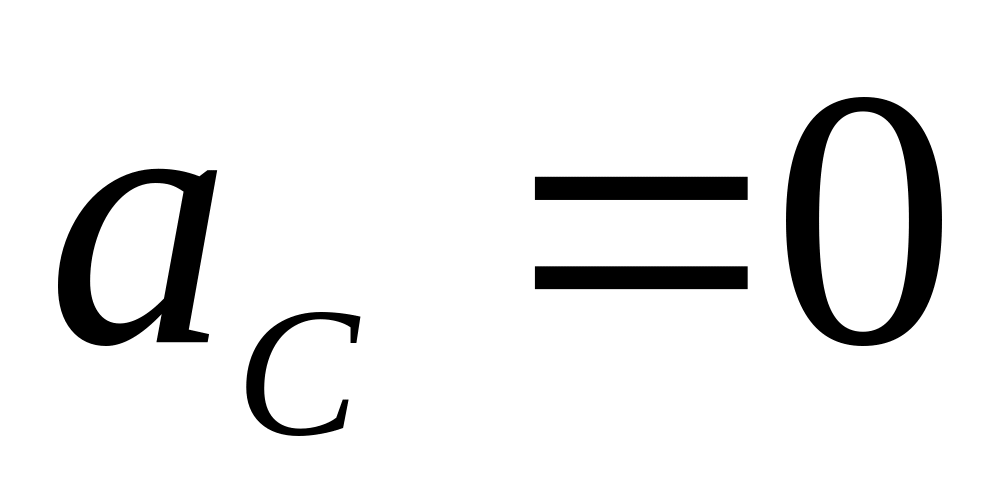 ,
а, значит,
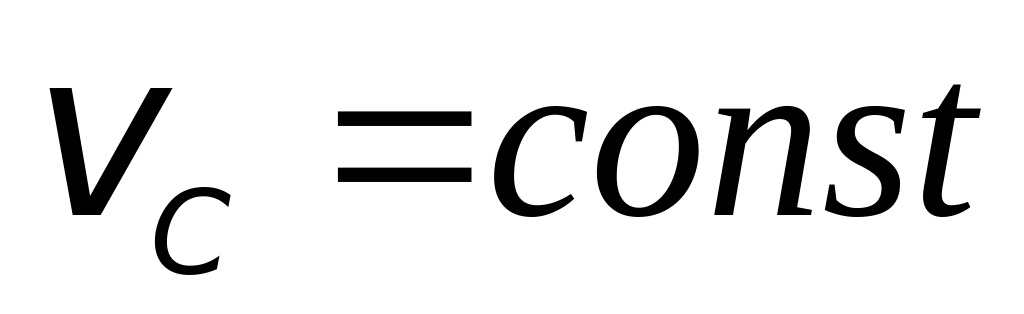 .
Если при этом в момент времени, когда
геометрическая сумма внешних сил стала
равна нулю, центр масс покоился, то он
и будет находиться в покое. Если же в
этот момент центр масс двигался с
некоторой скоростью, он и будет продолжать
двигаться с этой скоростью.
Если алгебраическая сумма проекций внешних сил, действующих на систему, на некоторую ось остается равной нулю, то координата центра масс механической системы, соответствующая этой оси не изменяется, или проекция скорости центра масс на эту ось постоянна.
Например, если
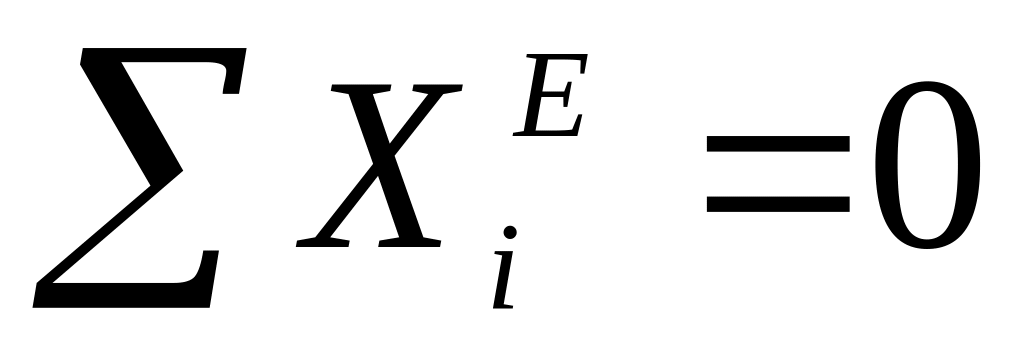 ,
то из первого уравнения (4.9) имеем
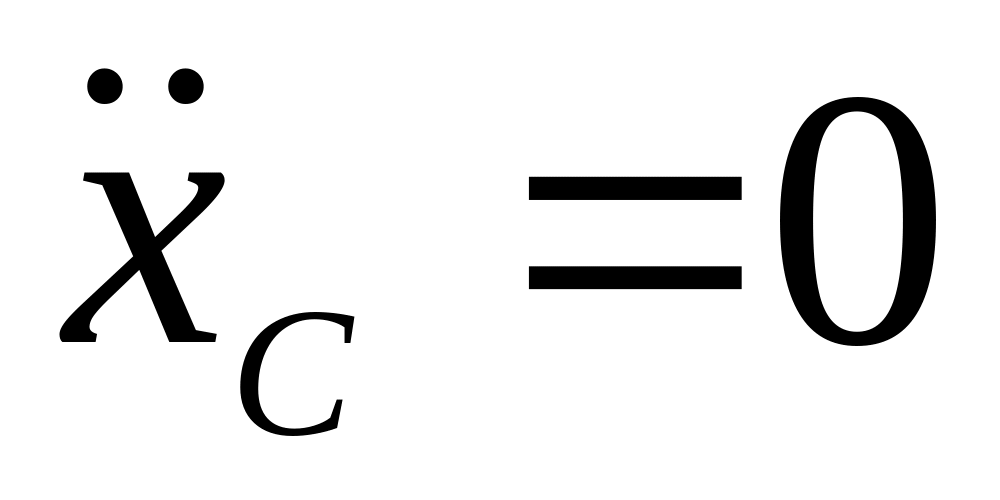 ,
а, следовательно,
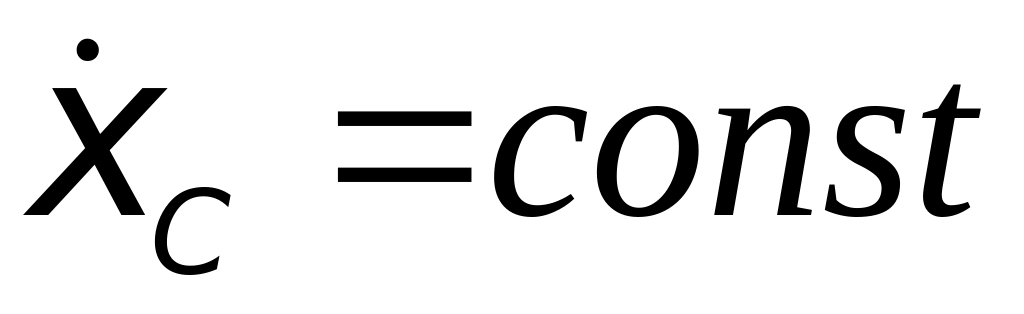 .
Если при этом в начальный момент времени
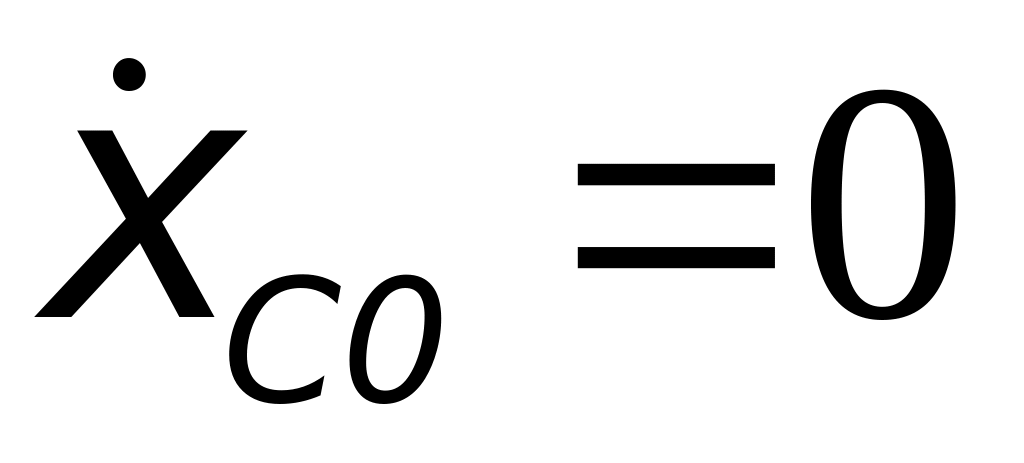 ,
то
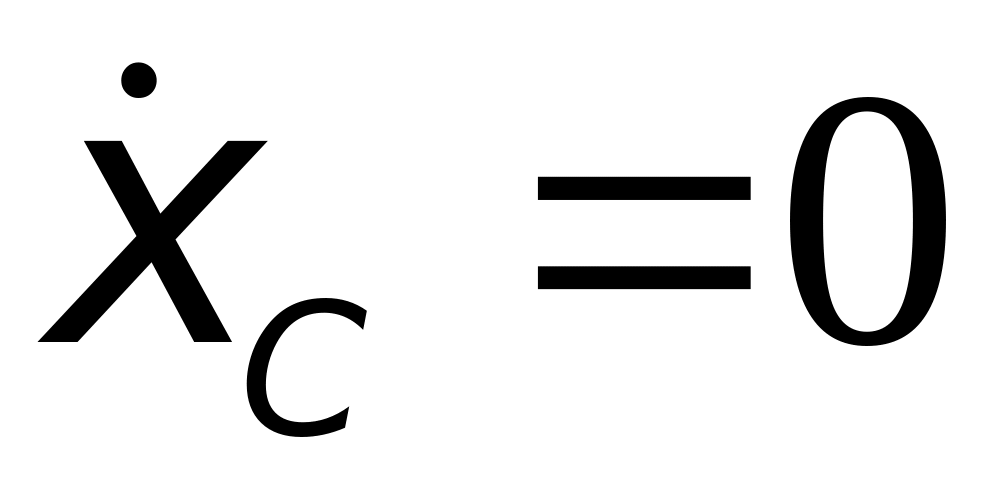 ,
а
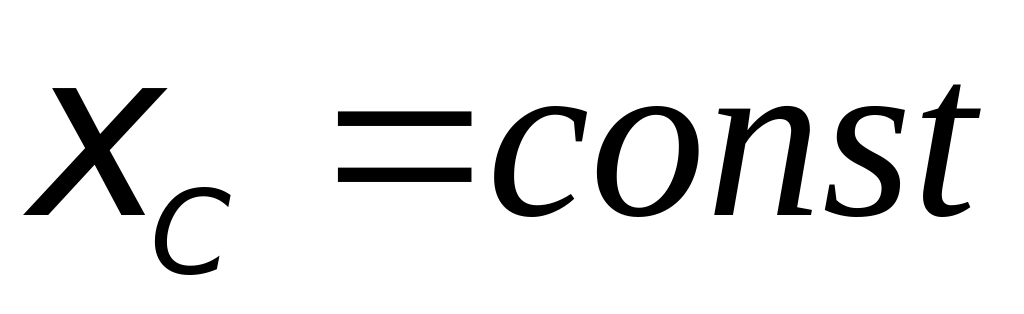 (координата центра масс остается
неизменной). В случае, когда
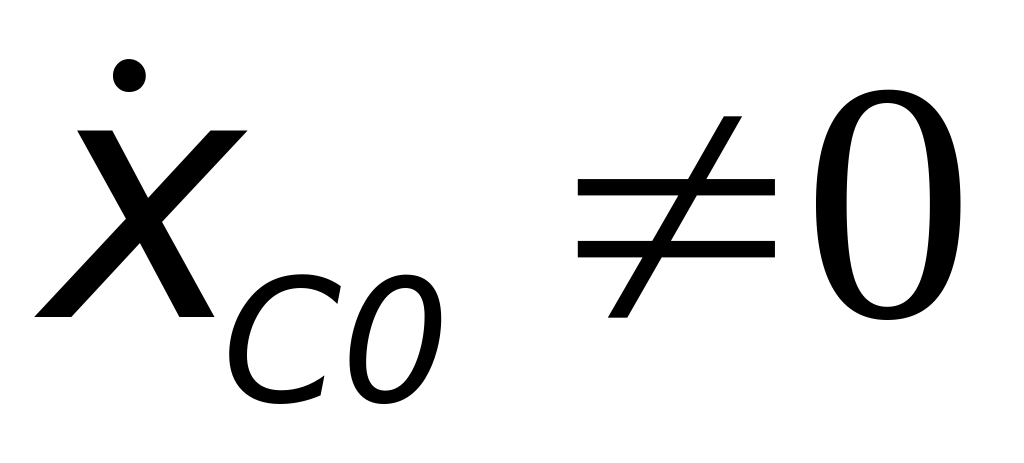 ,
проекция центра масс на ось x
движется равномерно.
Приведем некоторые примеры, поясняющие теорему о движении центра масс и ее следствия.
При движении человека по шероховатой поверхности его центр масс перемещается под действием силы сцепления обуви человека с опорной поверхностью.
Все самоходные колесные экипажи приходят в движение благодаря силам сцепления их колес с дорогой.
Действие пары сил на свободное твердое тело не может вызвать ускоренного движения его центра масс.
Движение человека вдоль лодки вызывает перемещение лодки в обратную сторону.
Лекция 5 Количество движения механической точки и механической системы
Количество движения материальной точки. Импульс силы. Теорема об изменении количества движения материальной точки. Количество движения механической системы. Теорема об изменении количества движения механической системы.
Количество движения материальной точки. Импульс силы. Теорема об изменении количества движения материальной точки
Количеством движения материальной
точки называется вектор
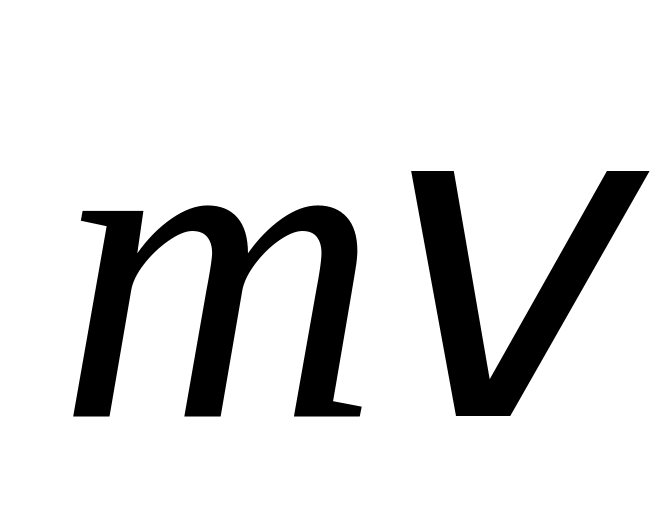 ,
имеющий модуль, равный произведению
массы точки на модуль ее скорости, и
направление, совпадающее с направлением
вектора скорости точки (рис. 5.1).
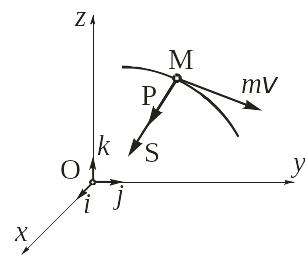
Рис. 5.1
Количество движения является одной из двух мер движения точки (введено в механику Р. Декартом). Одной из двух мер действия силы на точку является импульс силы.
Импульсом постоянной силы
называется вектор
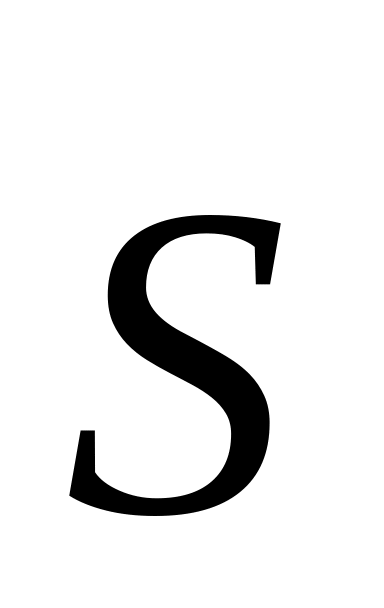 ,
имеющий модуль, равный произведению
модуля силы на время
ее действия, и направление, совпадающее
с направлением вектора силы (рис.
5.1):
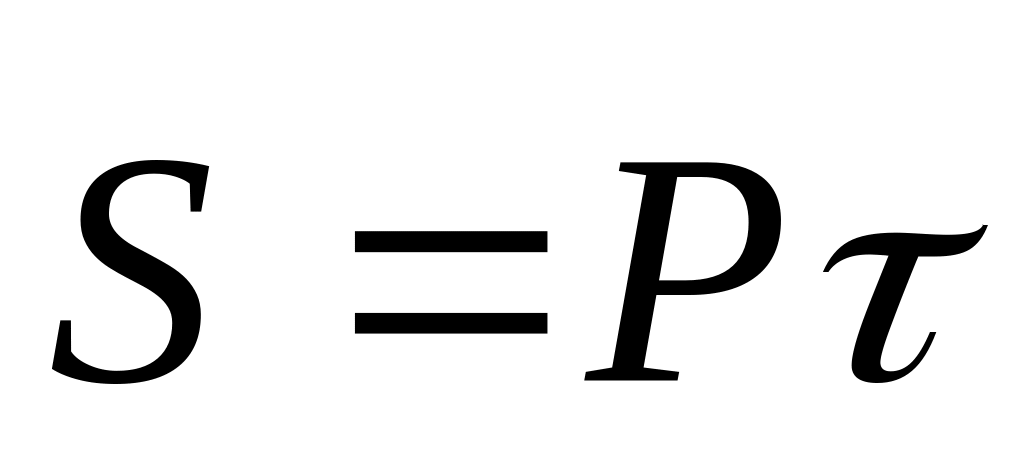 .
Проекции импульса постоянной силы на оси координат определяются по формулам:
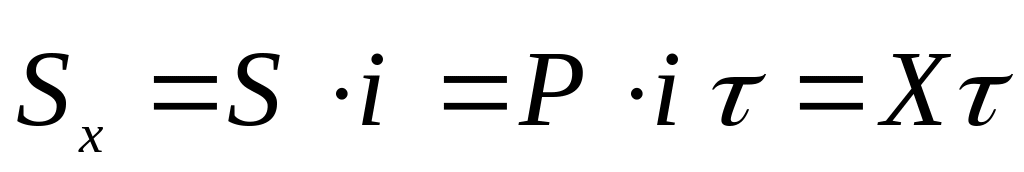 ;
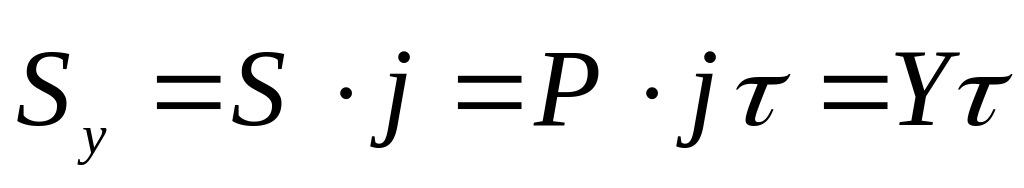 ;
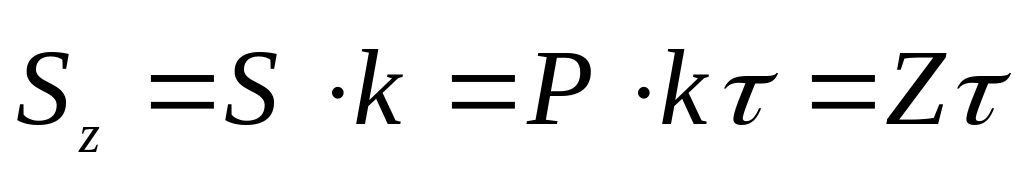 ,
где X, Y, Z − проекции силы на оси координат.
Импульсом переменной силы называется векторный интеграл от элементарного импульса силы:
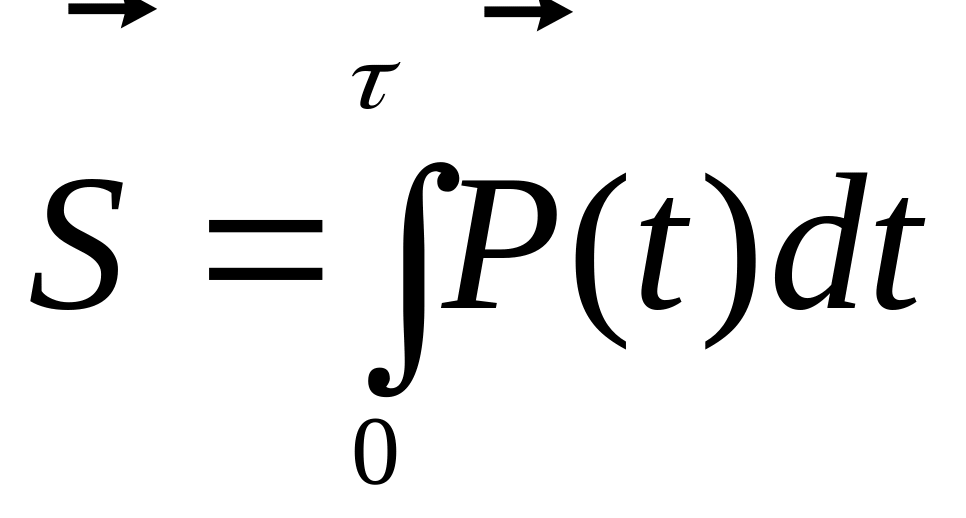 . (5.1)
Модуль и направления импульса переменной силы можно найти, определив проекции этого импульса на оси координат:
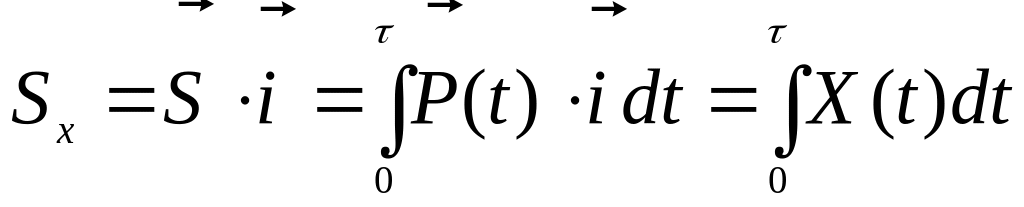 ;
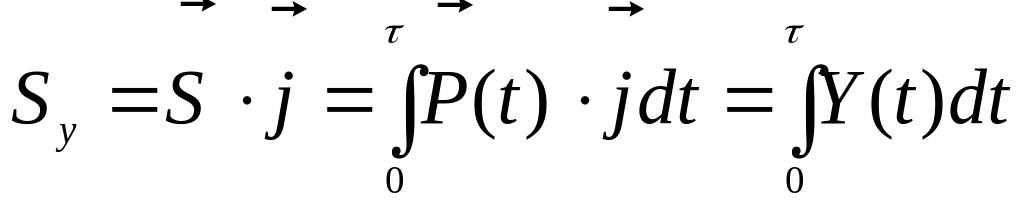 ;
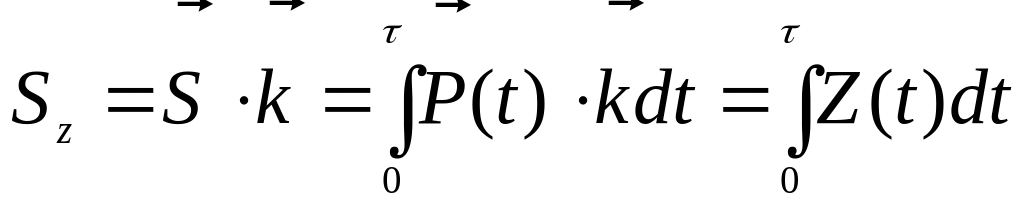 ,
где X(t),
Y(t),
Z(t)
− проекции переменной силы
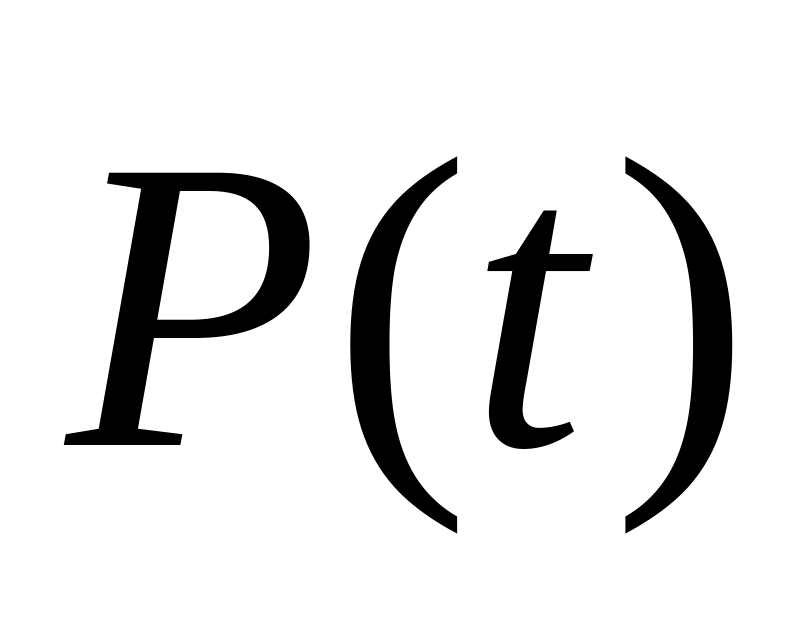 на оси координат.
Модуль импульса переменной силы равен
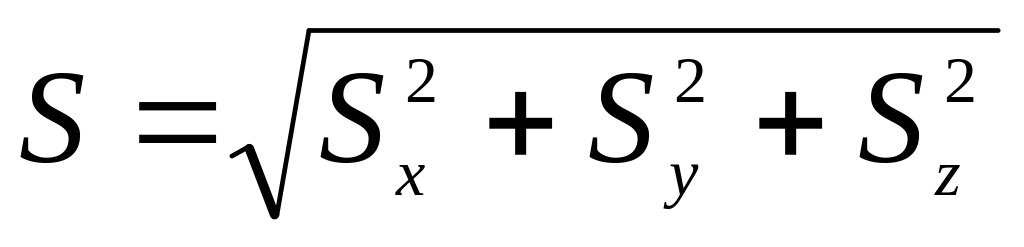 ,
а его направление определяется направляющими косинусами:
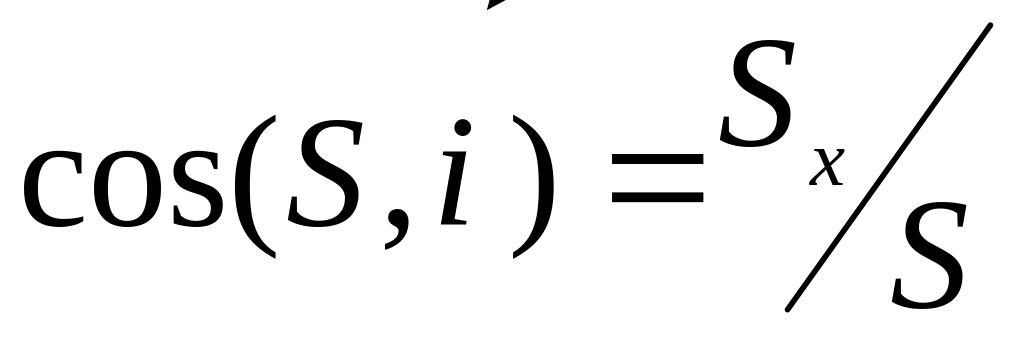 ;
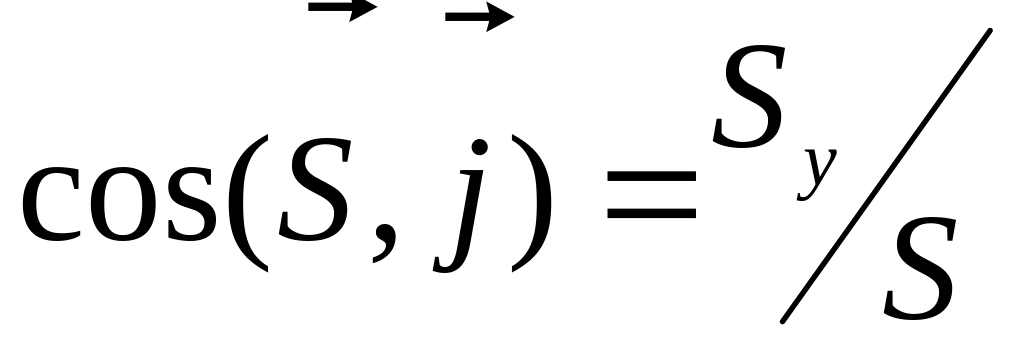 ;
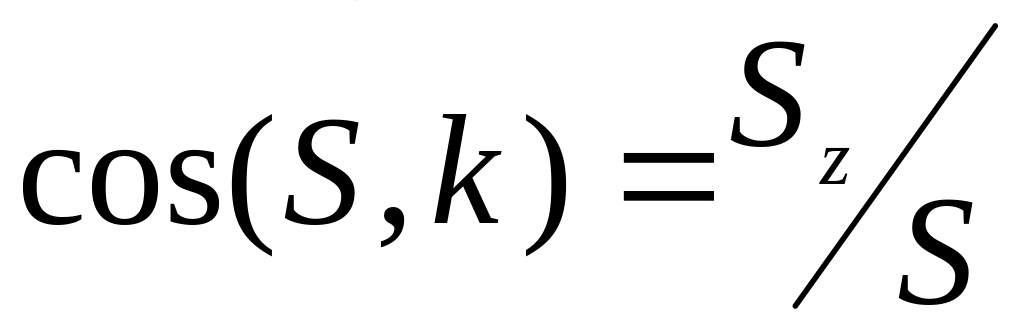 .
Пользуясь известным свойством аддитивности интеграла, можно легко доказать справедливость утверждений:
1. Импульс равнодействующей нескольких сил за некоторый промежуток времени равен геометрической сумме импульсов составляющих сил за тот же промежуток времени:
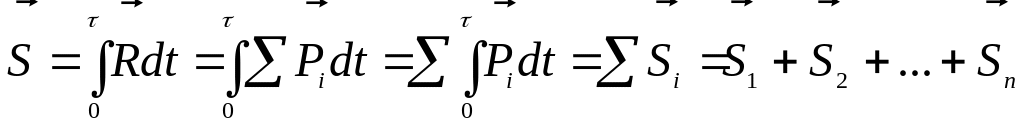 .
2. Проекция импульса равнодействующей нескольких сил на некоторую ось равна алгебраической сумме проекций импульсов составляющих сил на ту же ось:
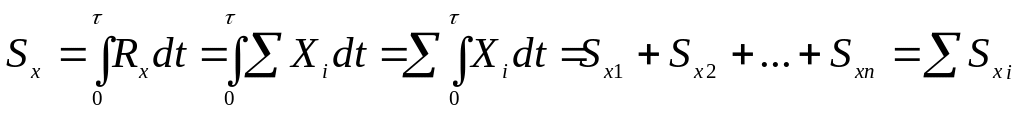 ,
где Sxi,
Sx
– проекции импульсов i-той
силы и равнодействующей на ось x,
соответственно. Аналогично 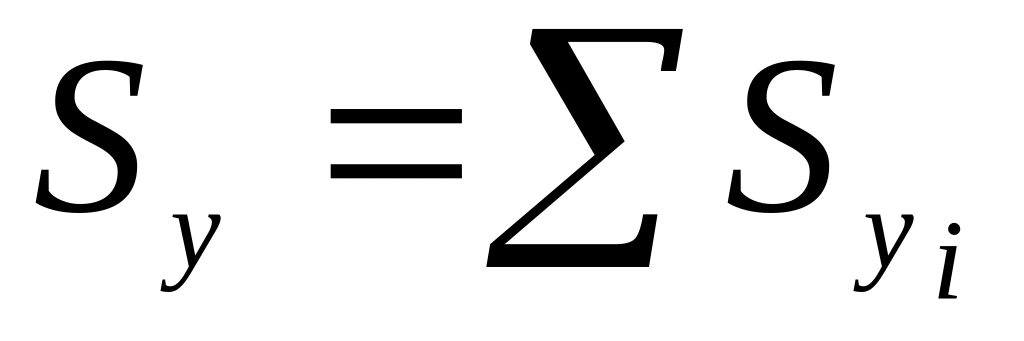 ;
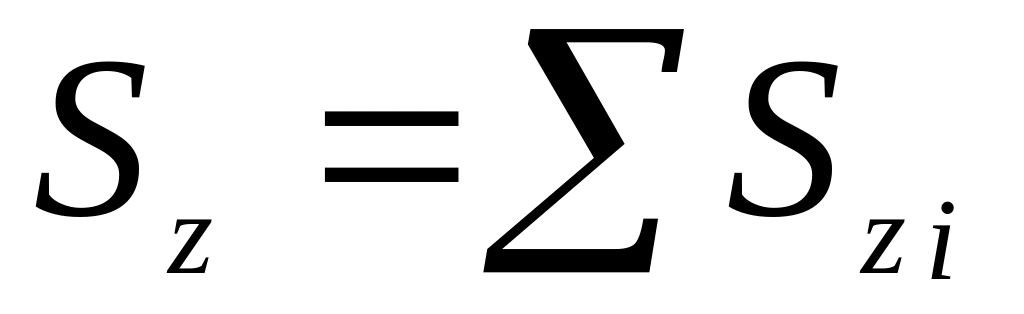 .
Докажем теорему об изменении количества движения материальной точки.
Запишем основное уравнение динамики: 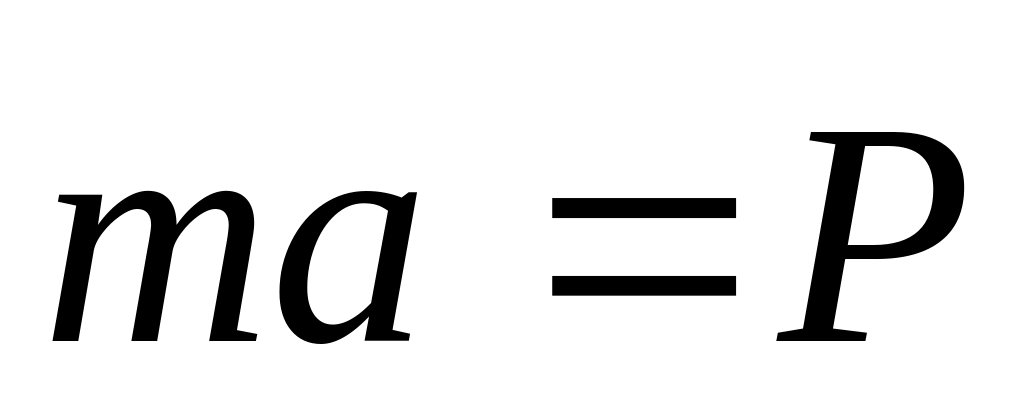 ,
где − равнодействующая сил, приложенных к материальной точке.
Считая массу m точки
постоянной, преобразуем это уравнение
следующим образом: 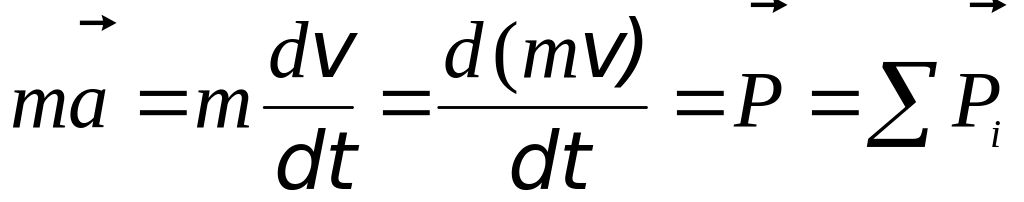 .
Или
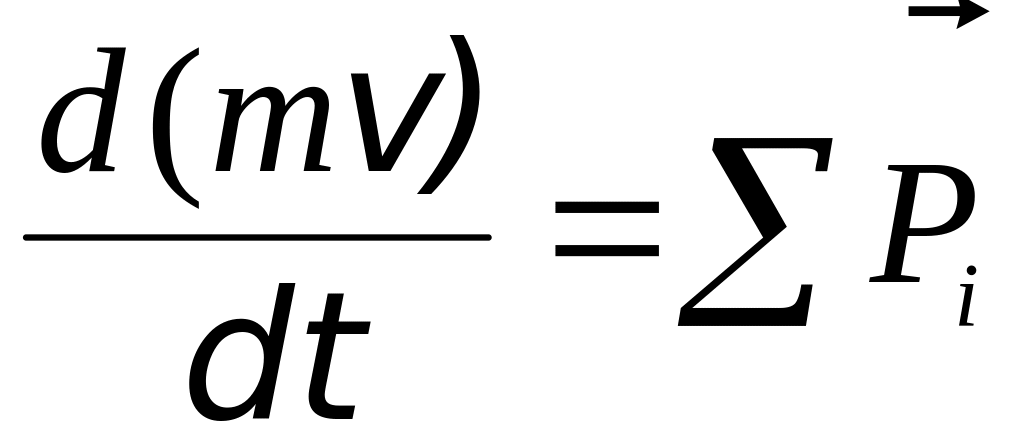 . (5.2)
Это уравнение отражает смысл теоремы об изменении количества движения материальной точки в дифференциальной форме: производная по времени от количества движения материальной точки равна геометрической сумме сил, действующих на нее.
Из уравнения (5.2) имеем: 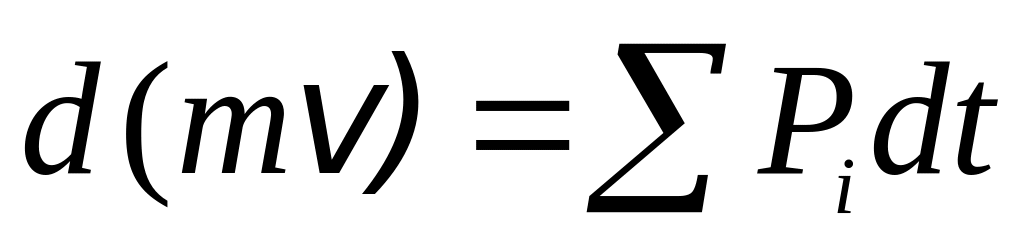 .
Интегрируя обе части этого уравнения,
получаем
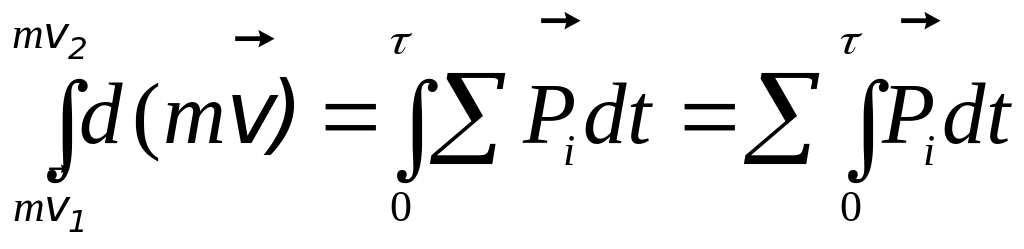 .
В соответствии с (5.1) правая часть этого выражения представляет собой геометрическую сумму импульсов сил, приложенных к точке.
Тогда:
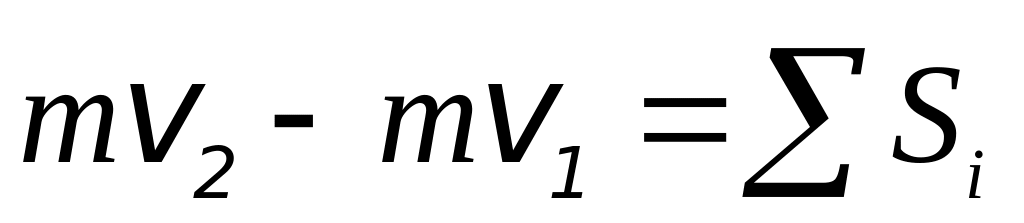 . (5.3)
Уравнение (5.3) выражает теорему об изменении количества движения материальной точки в интегральной форме (теорему импульсов): изменение количества движения материальной точки за некоторый промежуток времени равно геометрической сумме импульсов сил, действующих на нее, за тот же промежуток времени.
Спроецировав (5.3) на оси координат, получаем три уравнения, которые применяются при решении задач:
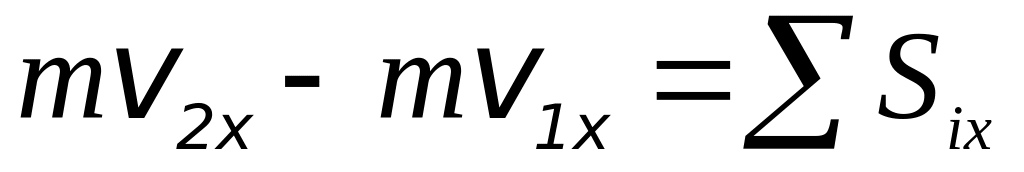 ;
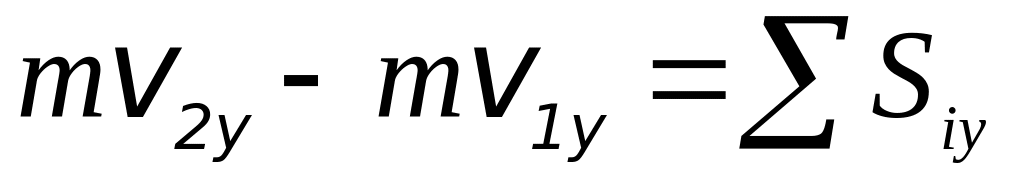 ;
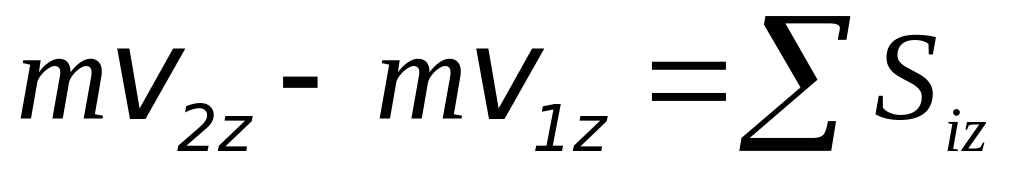 .
Количество движения механической системы. Теорема об изменении количества движения механической системы
Количеством движения механической
системы называется вектор
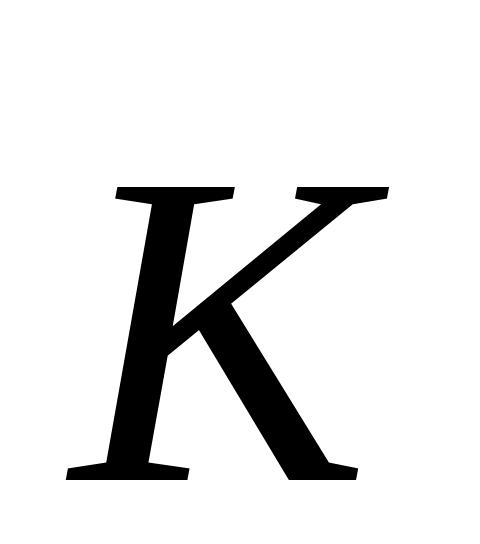 ,
равный геометрической сумме количеств
движения всех точек, входящих в систему:
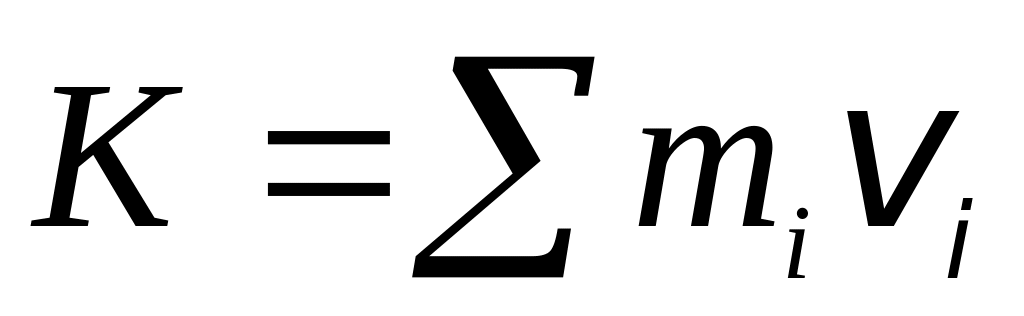 .
Это выражение можно преобразовать:
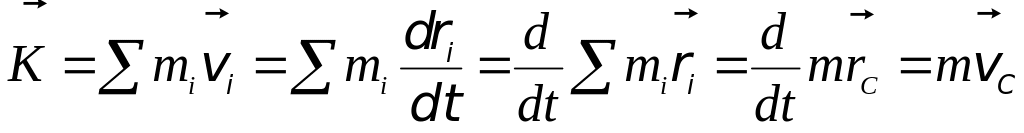 ;
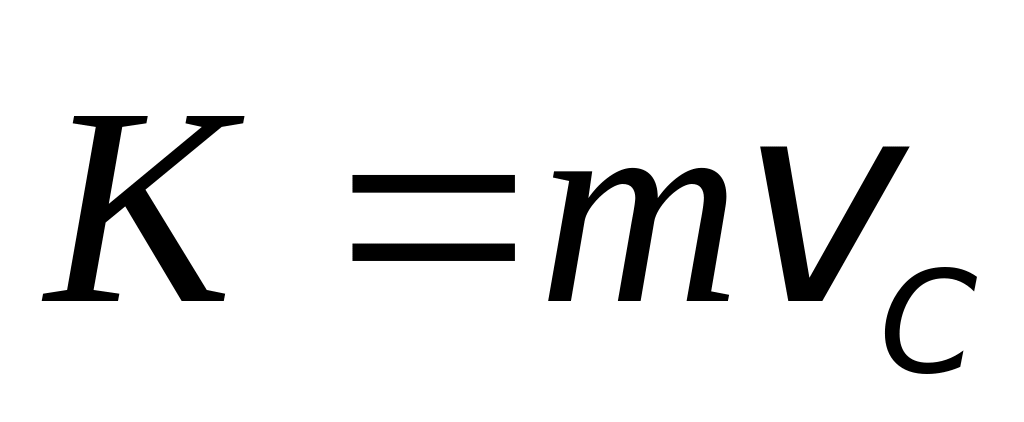 .
(5.4)
Здесь использовано соотношение
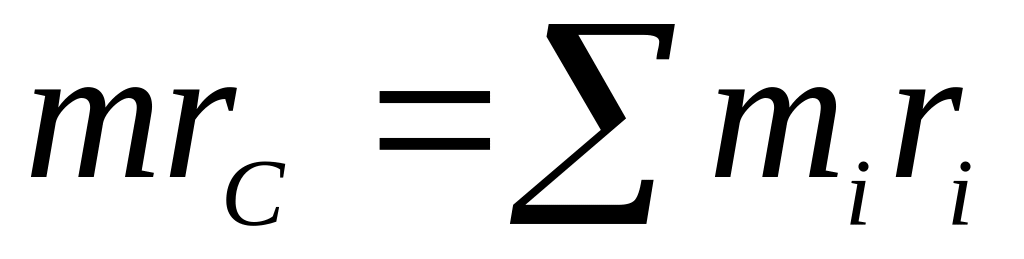 ,
вытекающее из выражения (4.3).
Вектор количества механической системы имеет направление скорости ее центра масс и модуль, равный произведению массы системы на модуль скорости этого центра.
Проекции количества движения механической
системы на оси координат определяются
по формулам: 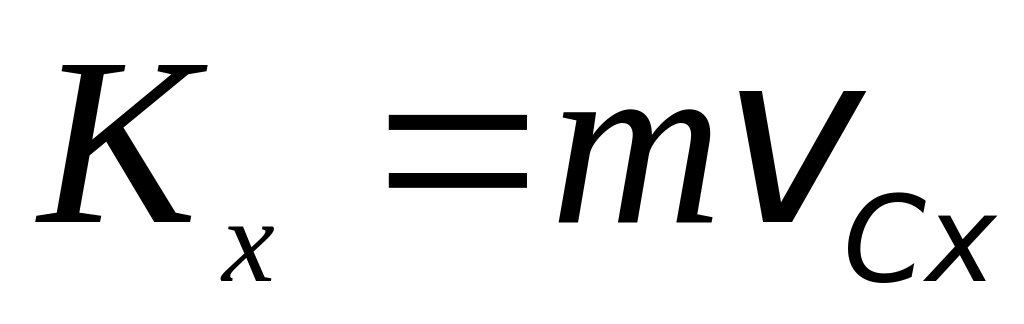 ;
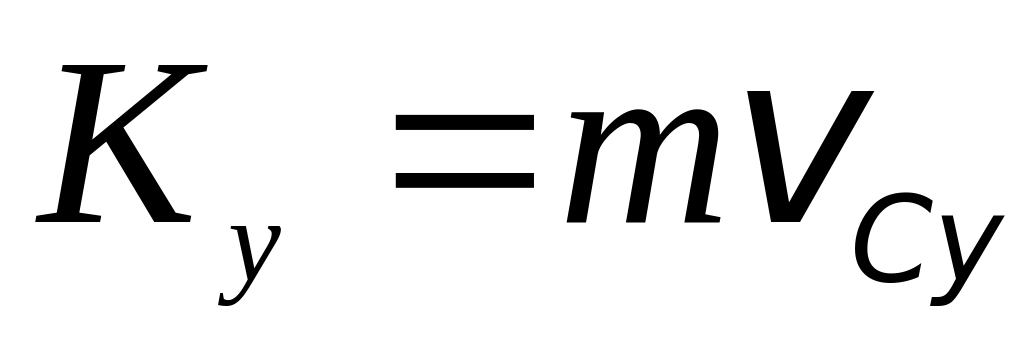 ;
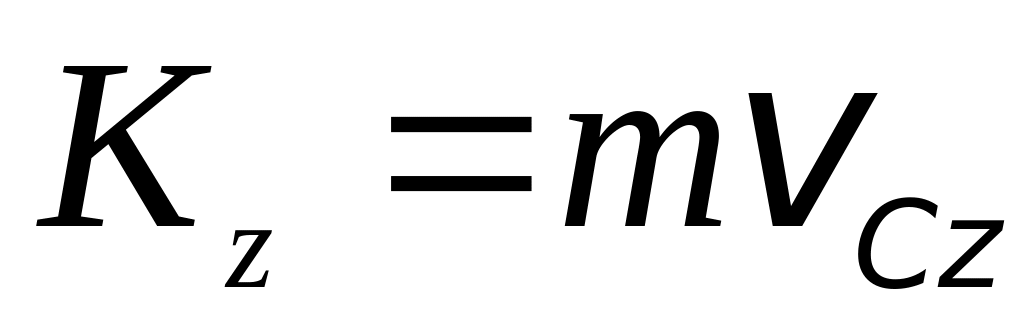 .
Продифференцировав (7.4) по времени,
получаем:
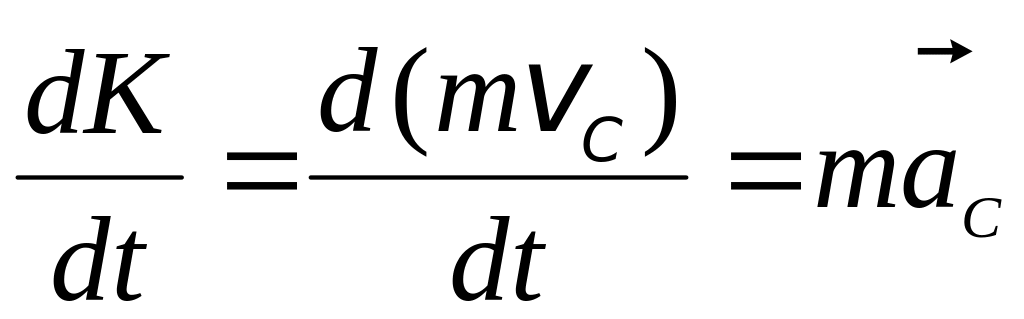 .
Согласно теореме о движении центра масс системы (6.8) .
В результате 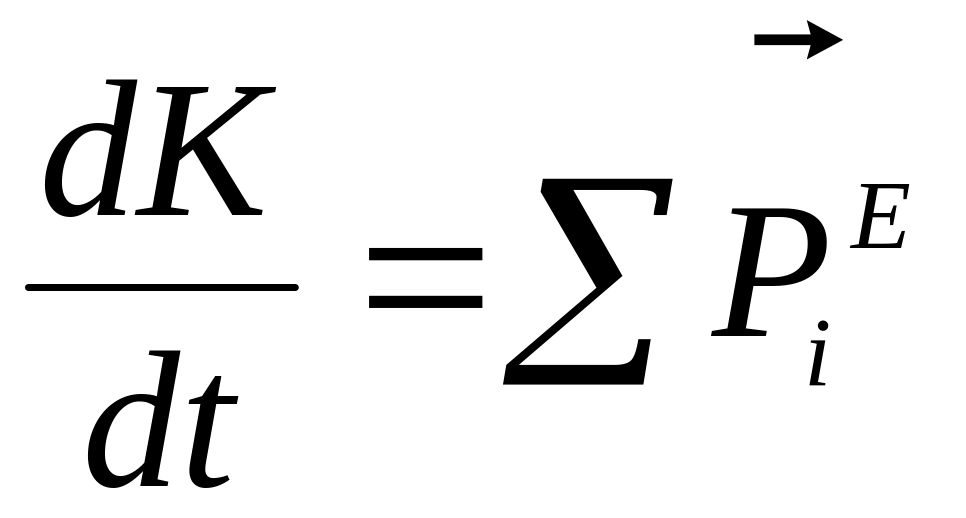 .
(5.5)
Это уравнение выражает теорему об изменении количества движения механической системы в дифференциальной форме: производная по времени от количества движения механической системы равна геометрической сумме внешних сил, приложенных к точкам этой системы, то есть главному вектору внешних сил.