Материал: Источник теоретического материала
Лекция 3 Моменты инерции твердых тел
Определение моментов инерции некоторых однородных тел
Момент инерции однородной тонкой прямоугольной пластины. Найдем моменты инерции однородной тонкой прямоугольной пластины массы m относительно ее осей симметрии. Длины сторон пластины равны a и b, соответственно (рис. 3.1).
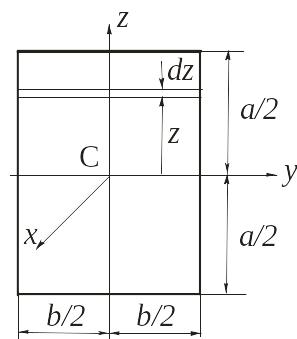
Рис. 3.1
В первую очередь определим момент инерции пластины относительно оси Сy. Для этого выделим элементарную массу в виде полосы шириной dz, расположенной на расстоянии z от оси y. Тогда
dm=dS=bdz,
где – масса единицы площади пластины.
Элементарный момент инерции выделенной полосы относительно оси Сy
dJCy=(x2+z2)dm=b(x2+z2)dz.
Учитывая малую толщину пластины, пренебрежем координатой x, и проинтегрируем по z:
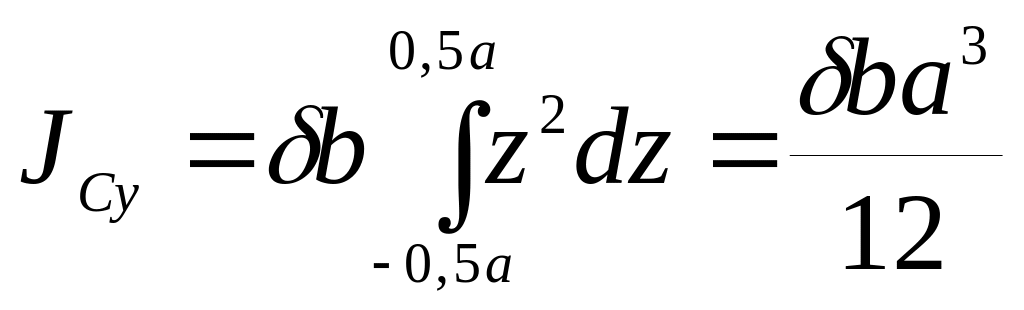 .
Так как =m/ab, окончательно имеем
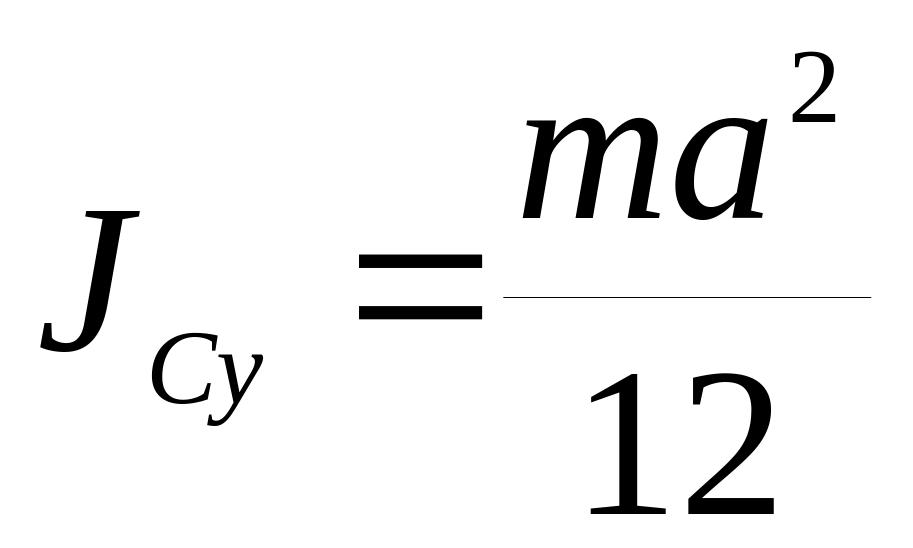 . (3.1)
Очевидно, что после аналогичных рассуждений не трудно получить момент инерции относительно оси Сz:
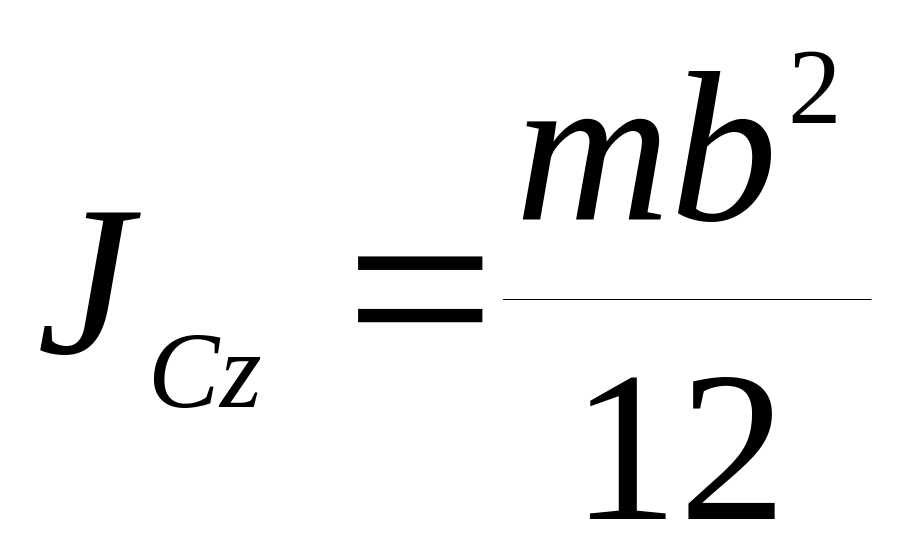 . (3.2)
Теперь найдем момент инерции пластины относительно оси Сx. Для этого выделим элемент пластины площадью dS=dydz и массой dm=dydz (рис. 3.2). Элементарный момент инерции относительно оси Сx:
dJCx=(y2+z2)dm=(y2+z2)dz.
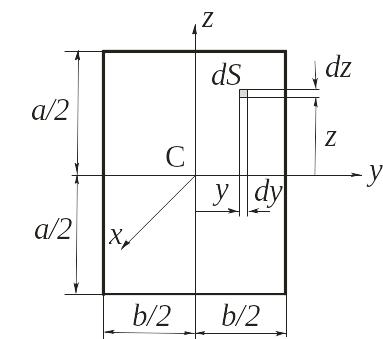
Рис. 3.2
Интегрируем по площади пластины
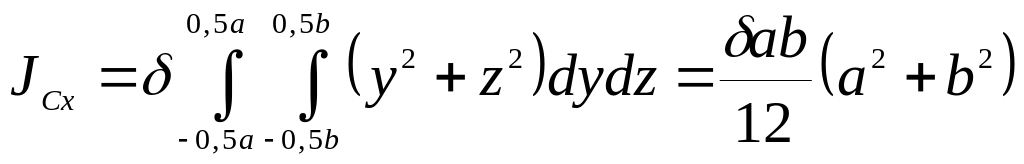 .
Подставляя =m/ab, получаем
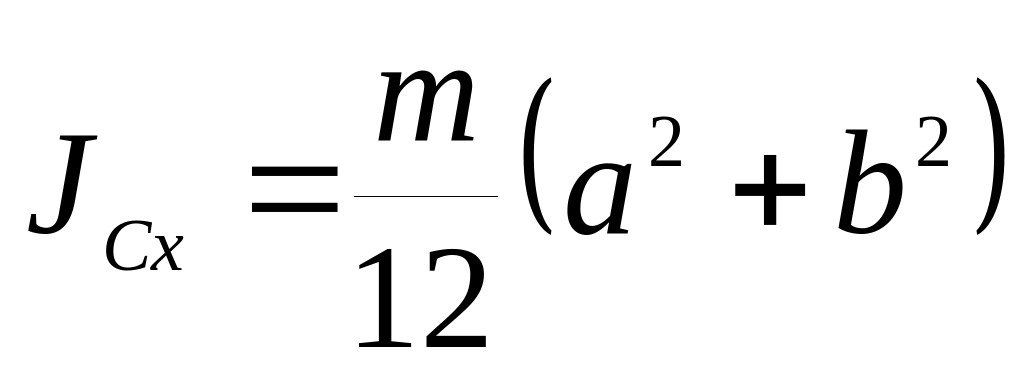 . (3.3)
Момент инерции однородной круглой пластины. Определим моменты инерции однородной тонкой круглой пластины массы m и радиуса R относительно оси Cz, проходящей через центр пластины перпендикулярно ее плоскости (рис. 3.3).
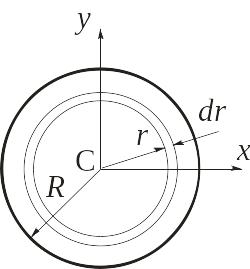
Рис. 3.3
Мысленно выделим в пластине элементарное кольцо радиуса r и толщины dr. Масса этого кольца:
dm=2rdr.
Элементарный момент инерции кольца относительно оси z:
dJCz=r2dm=2r3dr.
Момент инерции всей пластины относительно оси z:
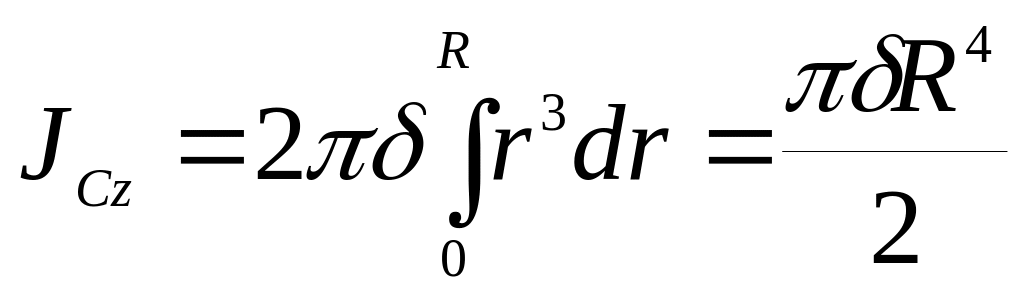 .
Принимая во внимание, что
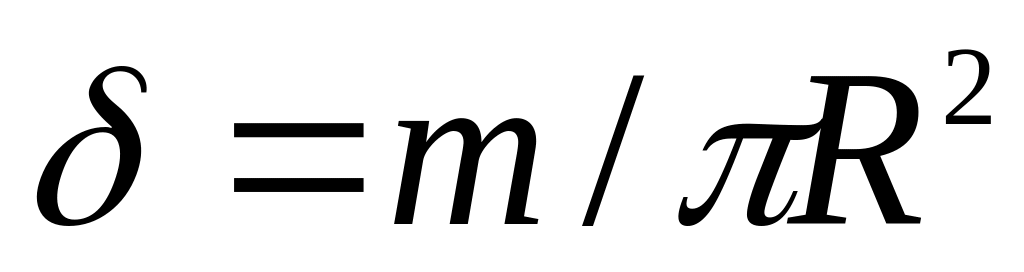 ,
окончательно находим
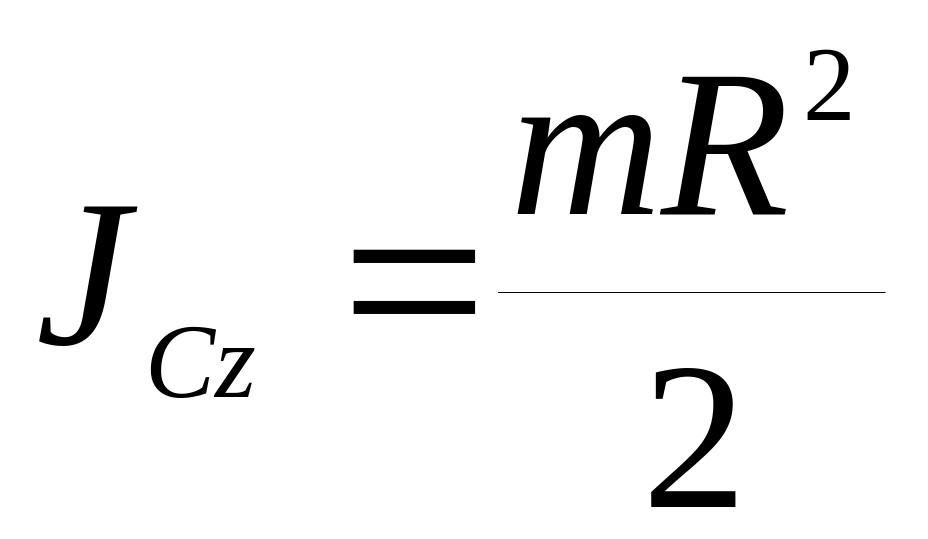 . (3.4)
Определим теперь момент инерции пластины относительно оси x (рис. 3.4).
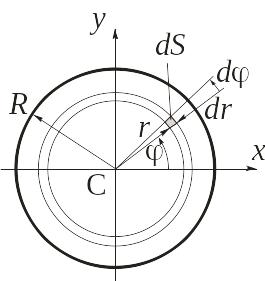
Рис. 3.4
Воспользуемся полярной системой координат r, . Выделим элемент площади dS=rddr массы dm=dS=rddr. Элементарный момент инерции площадки dJCx=dm(y2+z2) включает в себя координату z, которой в силу малой толщины пластины можно пренебречь. Так как
y=rsin, то
dJCx=r2sin2dm=r3sin2 ddr.
Тогда
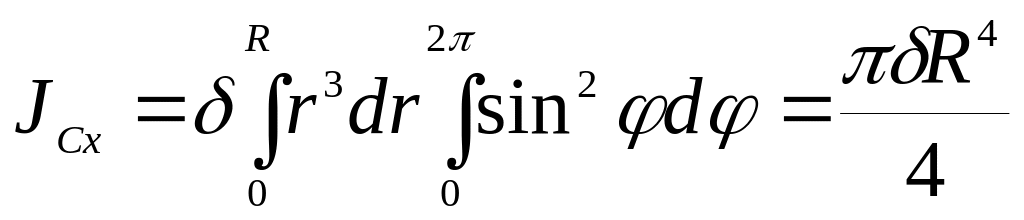 .
Подставляя значение , окончательно получаем:
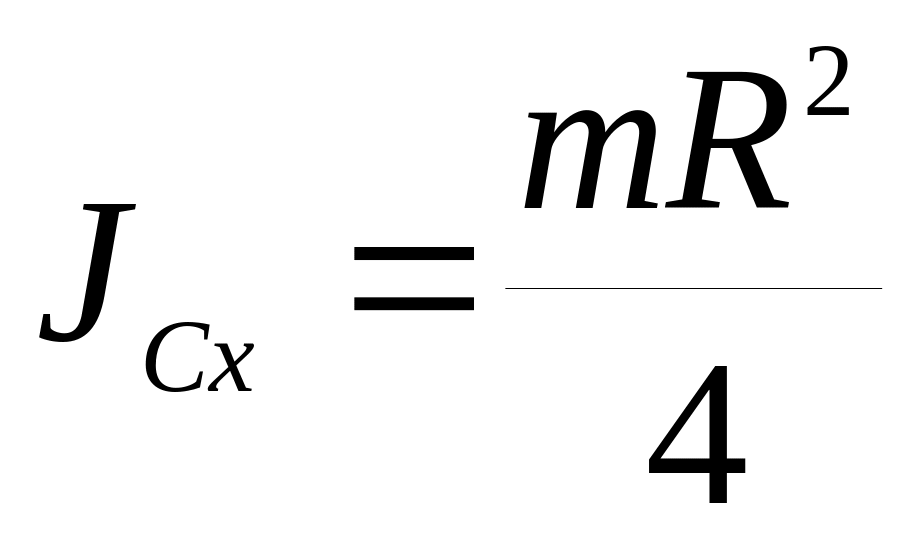 .
(3.5)
Момент инерции однородного прямого кругового цилиндра. Определим моменты инерции однородного прямого кругового цилиндра массы m, радиуса R и высоты H относительно его осей симметрии (рис. 3.5).
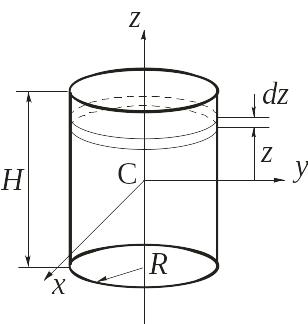
Рис. 3.5
Сначала найдем момент инерции цилиндра относительно оси Cz, проходящей через его центр масс С. При выводе формулы (3.4) мы в рассуждениях не использовали толщину пластины. Поэтому, рассматривая прямой круговой цилиндр как однородную круглую пластину, сразу получаем:
. (3.6)
Для определения момента инерции цилиндра относительно оси Cx мысленно рассечем цилиндр двумя сечениями, перпендикулярными оси Cz и расположенными на расстояниях z и z+dz от плоскости Cxy, соответственно. Применяя теорему Гюйгенса-Штейнера, найдем момент инерции элементарной пластинки относительно оси Cx:
dJCx= dmR2/4+dmz2,
где dm=dV=R2dz – масса элементарной пластинки; – плотность цилиндра.
Интегрируя по высоте цилиндра, получим
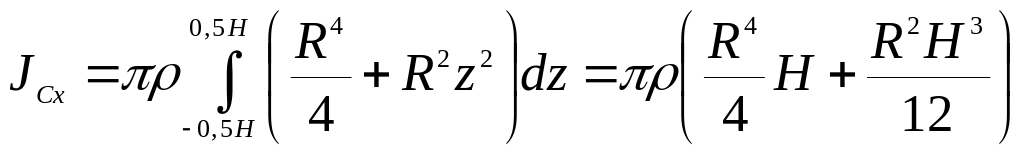 .
После подстановки в это выражение соотношения m=R2H имеем
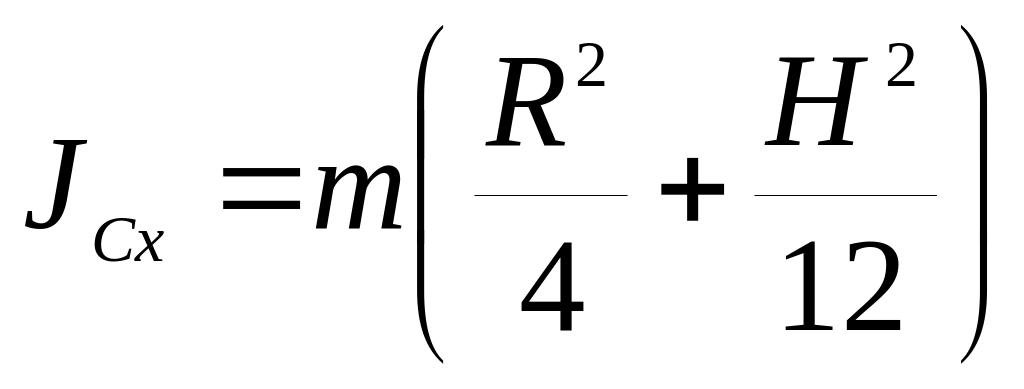 .
(3.7)
Очевидно, что JCx=JCy.
Момент инерции однородного тонкого стержня. Определим момент инерции однородного тонкого стержня массы m и длины l относительно осей Cx и Cy, перпендикулярных стержню (рис. 3.6).
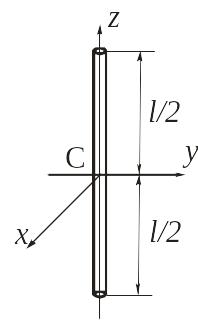
Рис. 3.6
Эти моменты инерции найдем, положив в формуле (5.7) R=0, а H=l:
JCx=JCy=ml2/12. (3.8)
Лекция 4 Динамика механической системы
Классификация сил, действующих на точки механической системы. Дифференциальные уравнения движения механической системы. Теорема о движении центра масс.
Классификация сил, действующих на точки механической системы
Все силы, действующие на точки несвободной механической системы, можно условно разделить на задаваемые (активные) силы и реакции связей по одному признаку и на внешние и внутренние силы – по другому.
Внешними называются силы, действующие на материальные точки рассматриваемой механической системы со стороны точек, которые в эту систему не входят. Внутренними называются силы взаимодействия между материальными точками данной механической системы. В зависимости от решаемой задачи одни и те же силы могут быть как внутренними, так и внешними. Например, сила притяжения Земли к Солнцу является внешней для Земли и внутренней для Солнечной системы.
Внешние силы условимся обозначать
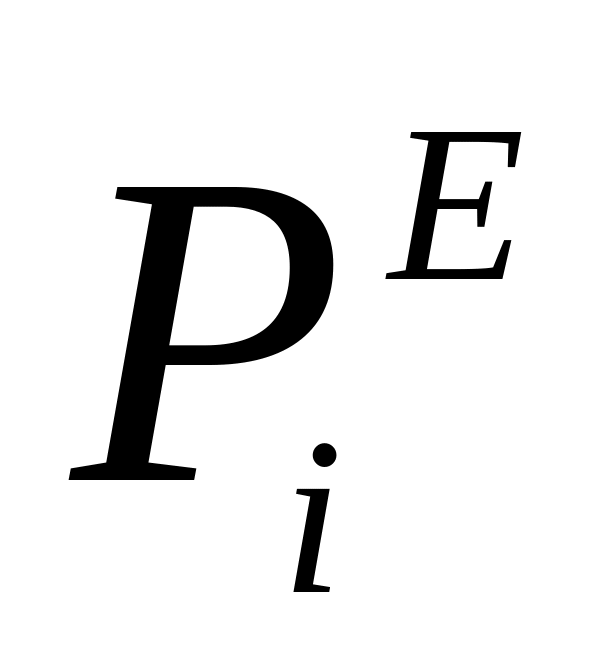 ,
а внутренние −
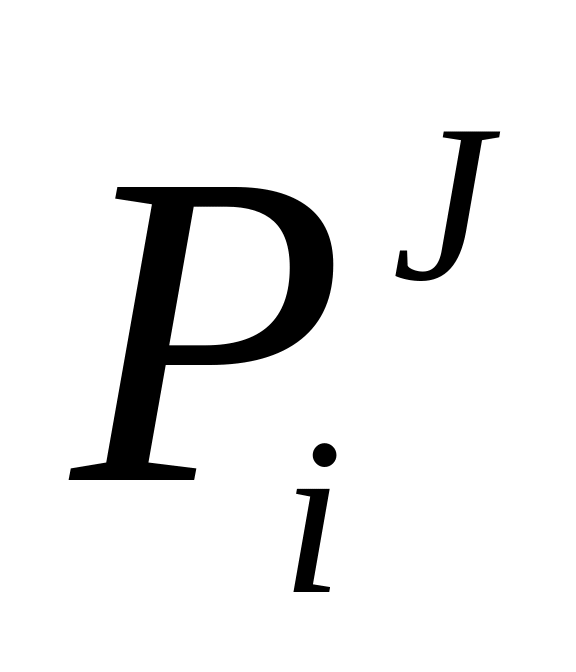 .
Любая сила, действующая на точки
механической системы, является либо
внешней, либо внутренней и в то же самое
время она является реакцией связи или
задаваемой силой.
Рассмотрим некоторые простейшие свойства внутренних сил:
Главный вектор всех внутренних сил, действующих на точки механической системы, всегда равен нулю.
Действительно, по закону равенства
действия и противодействия каждой
внутренней силе
соответствует другая внутренняя сила
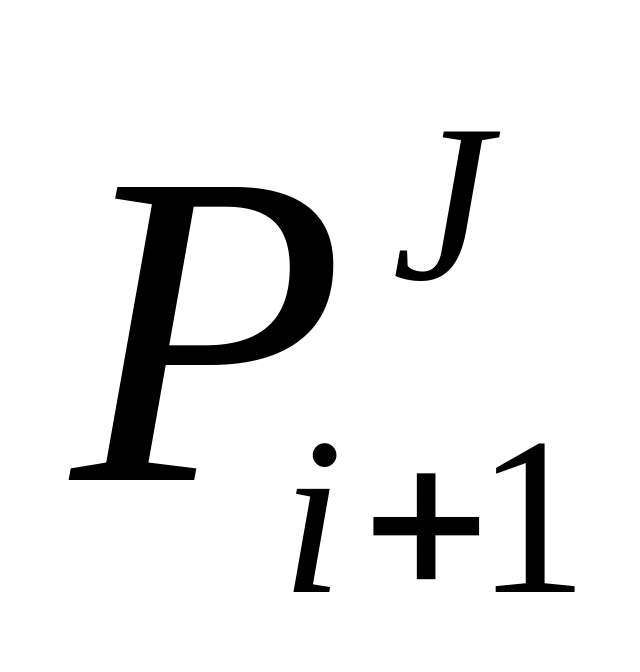 ,
равная ей по модулю и противоположная
по направлению:
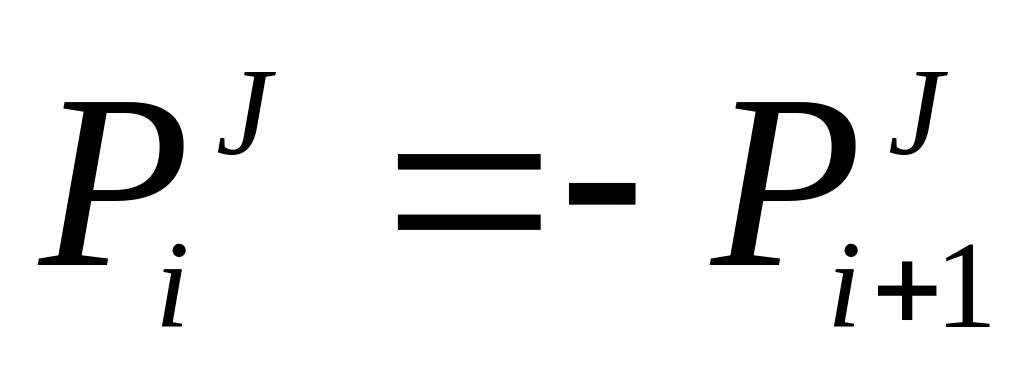 (рис. 4.1).
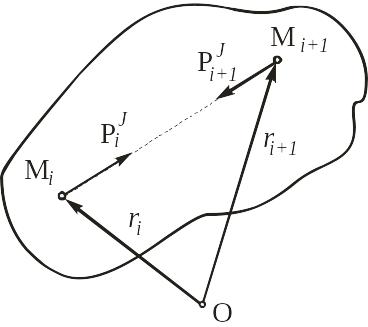
Рис. 4.1
Вследствие этого главный вектор внутренних сил
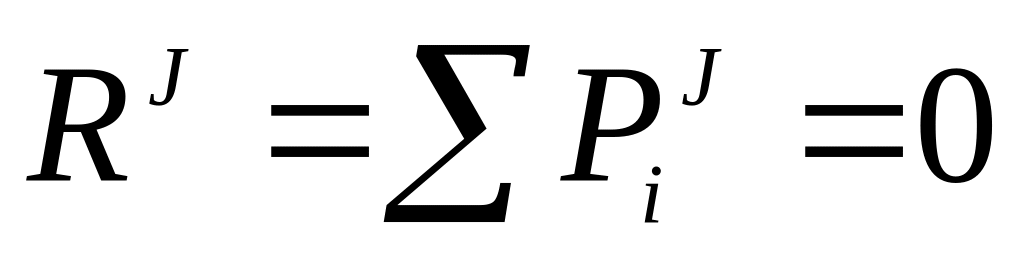 . (4.1)
Отсюда
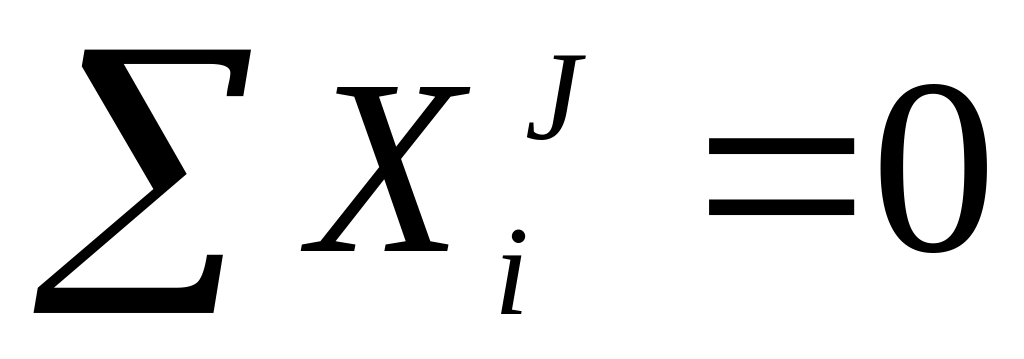 ;
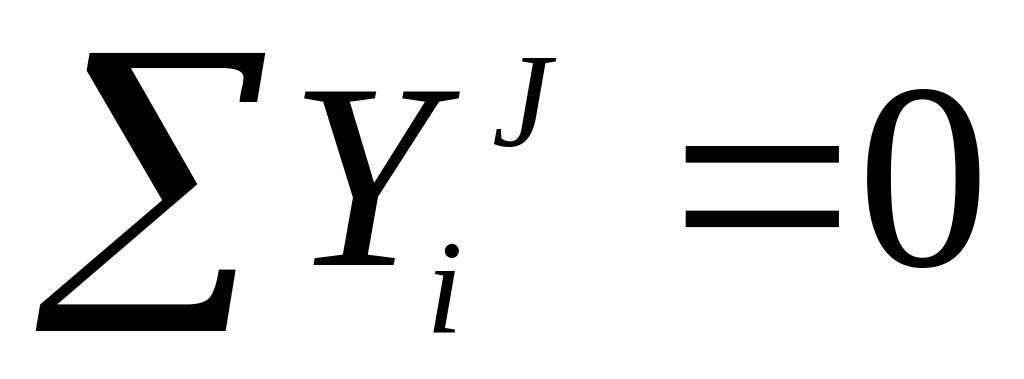 ;
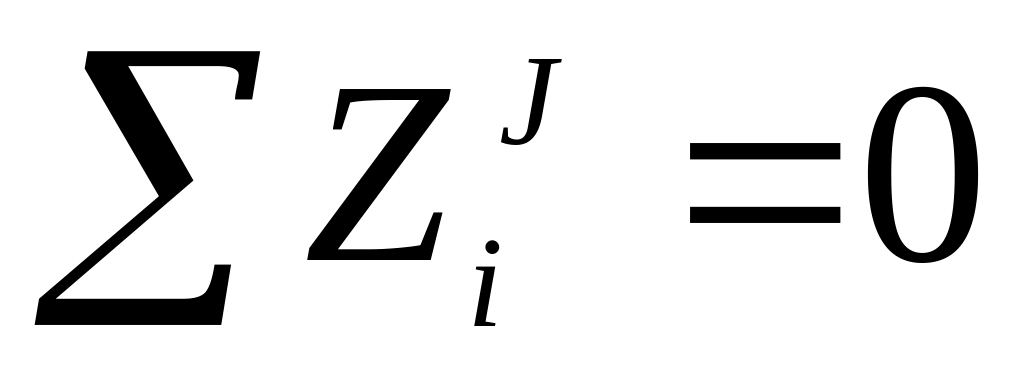 . (4.2)
Главный момент всех внутренних сил, действующих на точки механической системы, относительно произвольного центра всегда равен нулю.
Выберем две точки Mi и Mi+1 механической системы, к которым приложены силы и , и найдем сумму моментов этих сил относительно точки О:
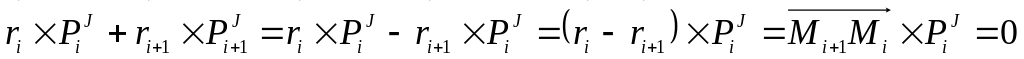 .
Так как главный вектор всех внутренних сил относительно точки О равен геометрической сумме таких выражений, то получаем:
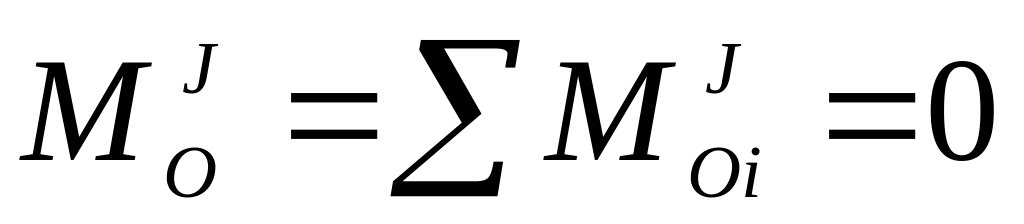 . (4.3)
Соответственно, в проекциях на координатные оси:
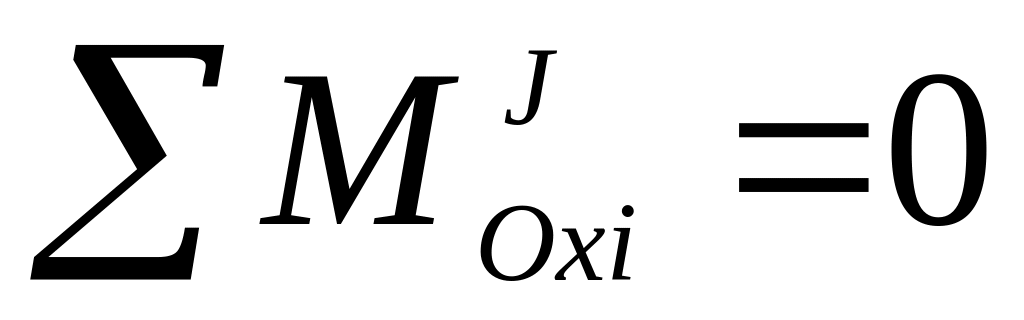 ;
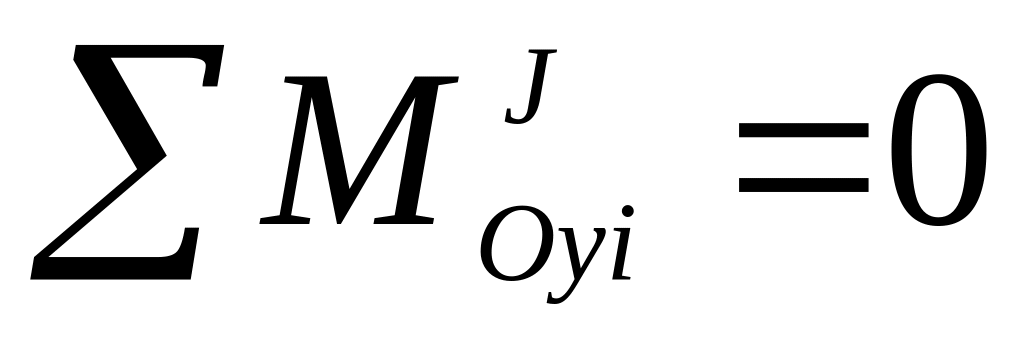 ;
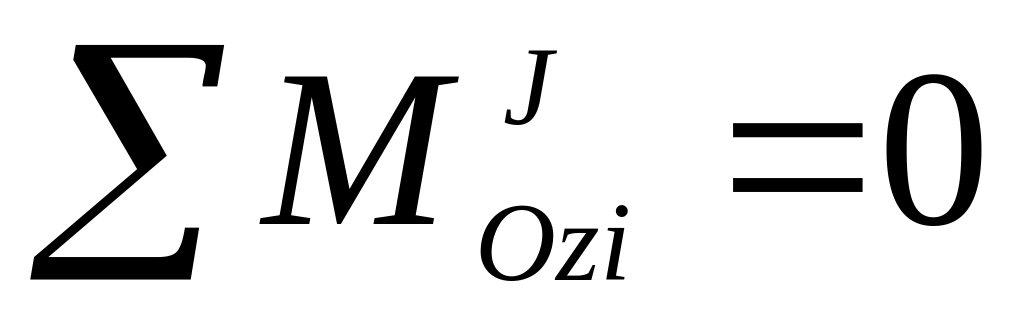 . (4.4)
Несмотря на то, что соотношения (4.2) и (4.4) выглядят как уравнения равновесия системы сил, произвольно расположенных в пространстве, внутренние силы никогда не уравновешиваются, так как приложены к разным точкам системы и могут вызвать их перемещение.
Дифференциальные уравнения движения механической системы. Теорема о движении центра масс
Рассмотрим i-тую точку
Mi
механической системы, имеющую массу
mi.
Пусть к этой точке приложены внешние и
внутренние силы, равнодействующие
которых обозначим
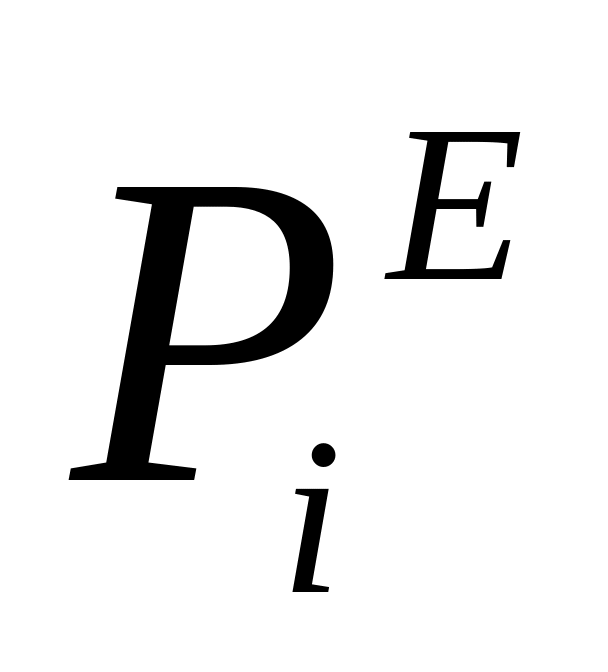 и
,
соответственно (рис. 4.2).
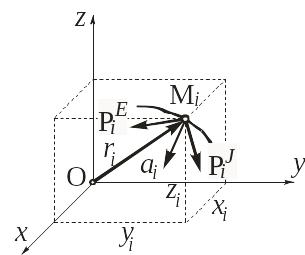
Рис. 4.2
Запишем основное уравнение динамики для каждой из n точек системы:
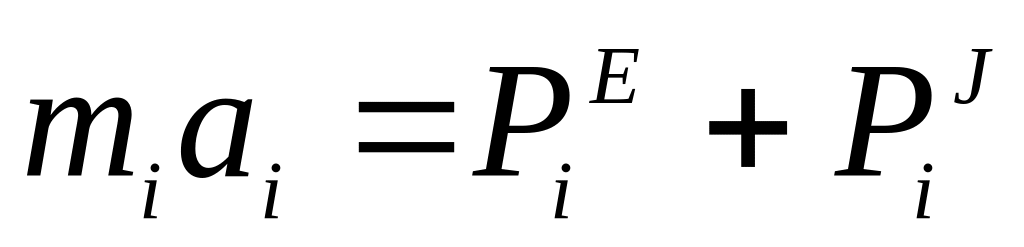 ;
(i=1,...,n). (4.5)
Проецируя это векторное равенство на оси координат, получим дифференциальные уравнения движения механической системы:
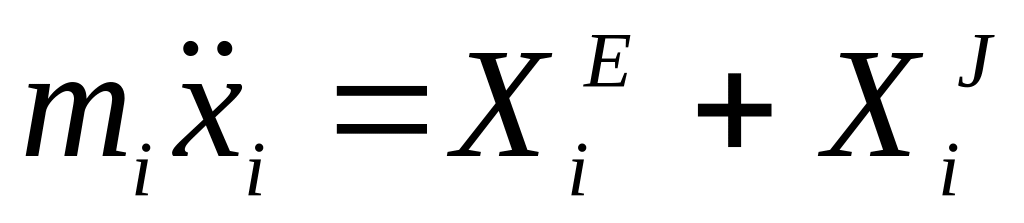 ;
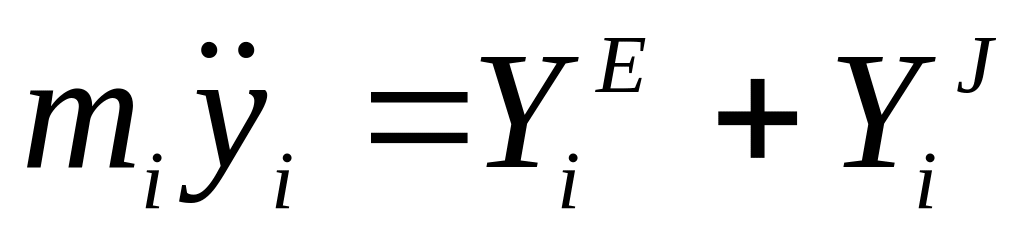 ;
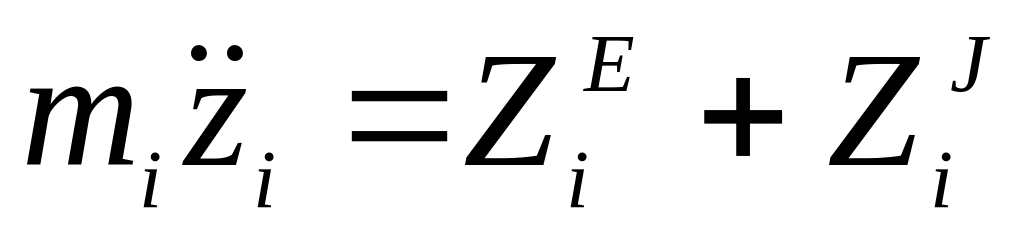 .
(4.6)
В большинстве задач внутренние силы, входящие в дифференциальные уравнения (4.6), являются неизвестными, поэтому эта система уравнений может быть проинтегрирована лишь в исключительно редких случаях. Задача интегрирования системы (4.6) становится еще сложнее, если механическая система является несвободной, поскольку силы реакций связей заранее неизвестны. Иногда из дифференциальных уравнений движения системы удается получить первые интегралы, то есть соотношения, не содержащие вторых производных от координат по времени. Конечно, первые интегралы полностью не описывают движение всех точек механической системы, но иногда позволяют сделать важные выводы о движении системы в целом.
Просуммируем все n уравнений (4.5) по числу точек системы (рис. 4.3):
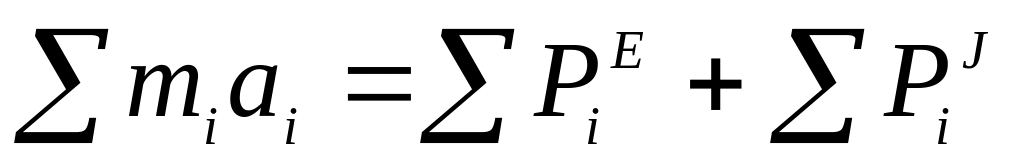 .