Материал: Источник теоретического материала
В этом случае уравнение (12.12) принимает вид:
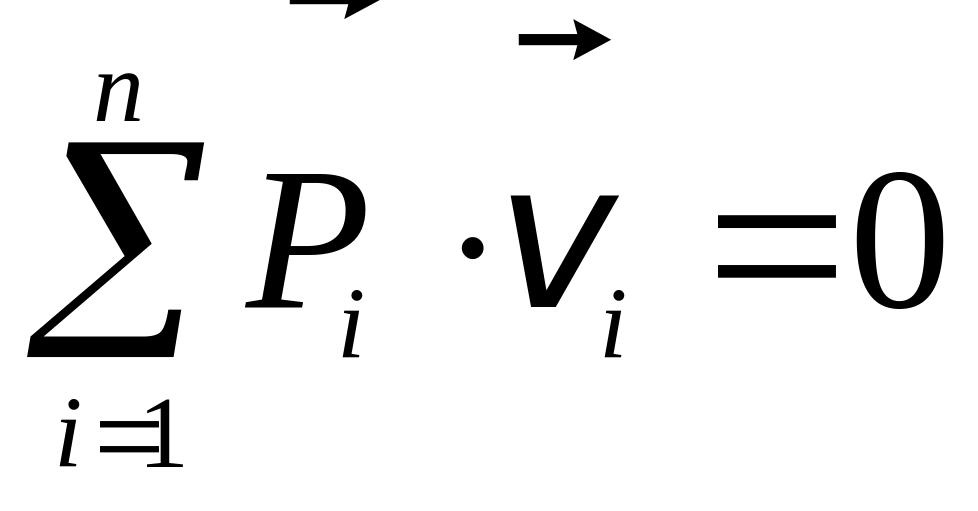 ,
что и требовалось доказать.
Достаточность. Для доказательства достаточности принципа проведем рассуждения от противного.
Предположим, что условие (12.10) выполнено, а силы, действующие на точки механической системы, не уравновешиваются. Если в начальный момент времени точки системы находились в покое, то под действием неуравновешивающихся сил они придут в движение и за малый промежуток времени приобретут действительные скорости , которые для стационарных связей совпадают с какой-то совокупностью возможных скоростей.
Так как скорости каждой из точек из положения покоя будут направлены в сторону равнодействующей сил и , то сумма мощностей всех сил будет положительной:
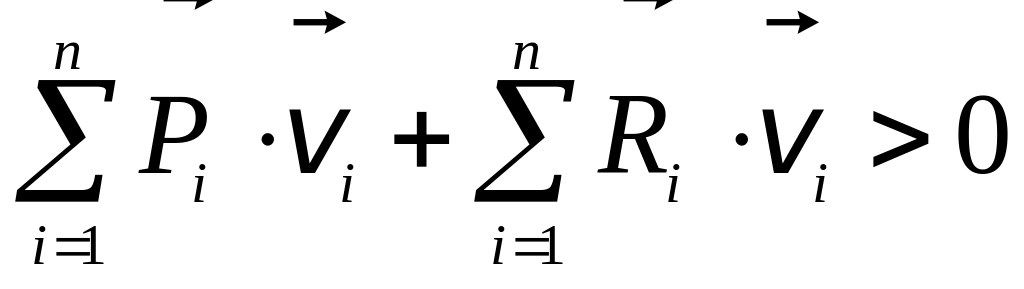 .
Однако, в силу идеальности связей, второе слагаемое левой части равно нулю, следовательно
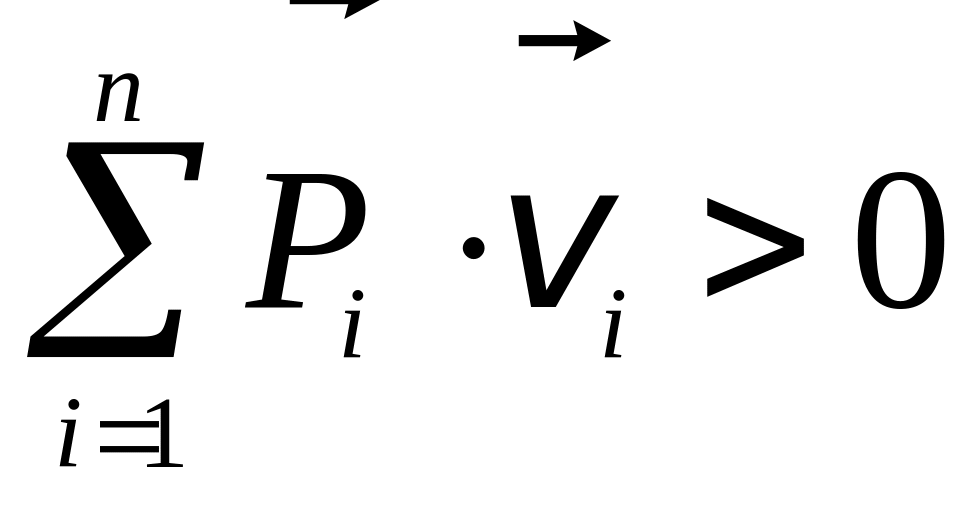 ,
что противоречит исходному предположению (12.10). Достаточность принципа доказана.
Условия равновесия механической системы устанавливает также принцип возможных перемещений: необходимым и достаточным условием равновесия системы сил, приложенных к механической системе с двусторонними стационарными идеальными связями, является равенство нулю суммы элементарных работ задаваемых сил на любом возможном перемещении системы из рассматриваемого положения, то есть
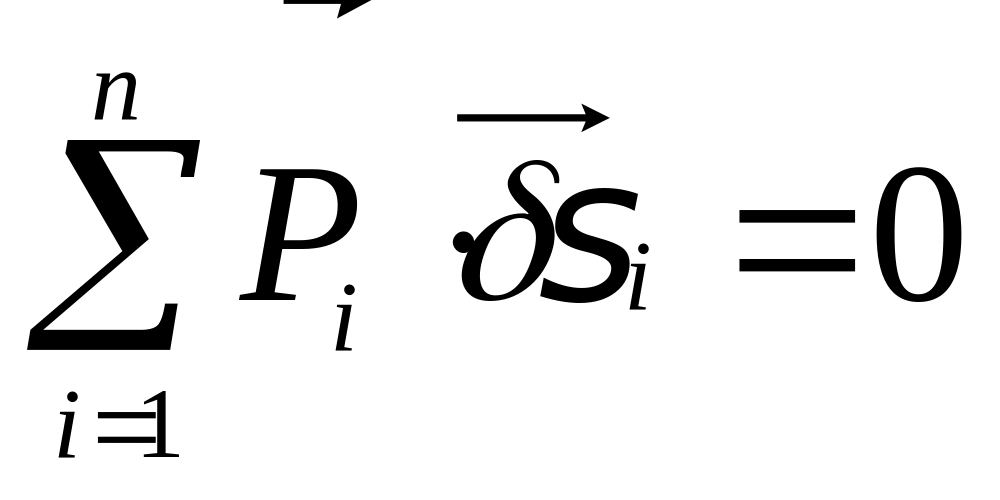 . (12.13)
Необходимость и достаточность выполнения условия (12.13) для равновесия механической системы доказывается аналогично.
Лекция 12 общее уравнение динамики
Принцип возможных скоростей в случае движения механической системы. Общее уравнение динамики
Рассмотрим механическую систему,
состоящую из n
материальных точек, движение которых
ограничено двусторонними голономными
идеальными связями. Согласно принципу
Германа-Эйлера-Даламбера для несвободной
механической системы в произвольный
момент времени геометрическая сумма
равнодействующих задаваемых сил
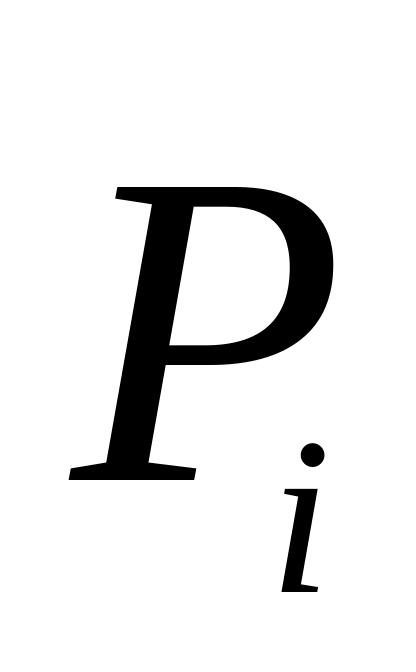 ,
реакций связей
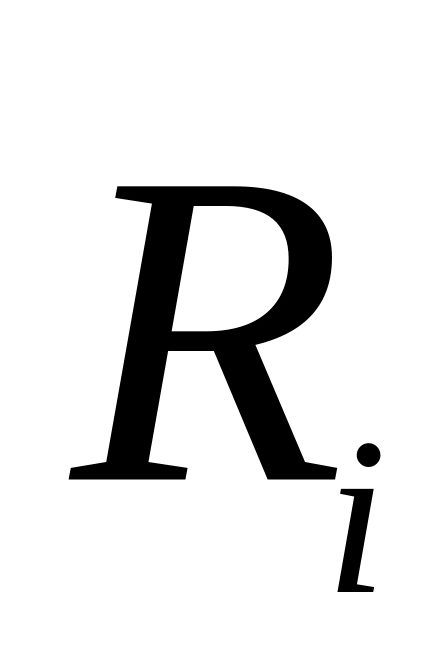 и силы инерции
для каждой точки механической системы
равна нулю:
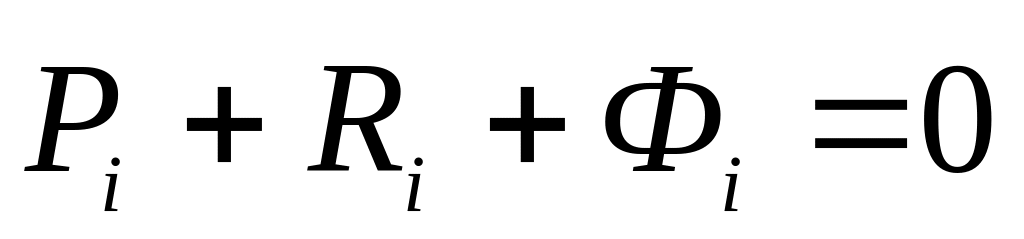 (i=1, 2,…, n). (12.14)
Если сообщить точкам системы возможные скорости , то сумма возможных мощностей этих сил на скорости должна быть равна нулю:
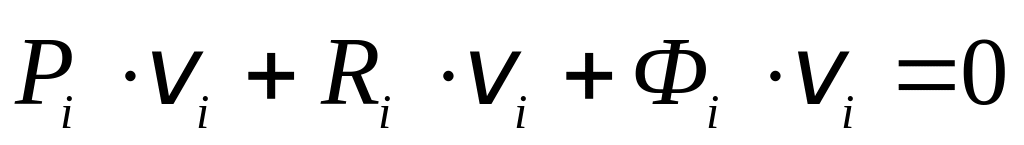 (i=1, 2,…, n).
Просуммируем все эти n уравнений:
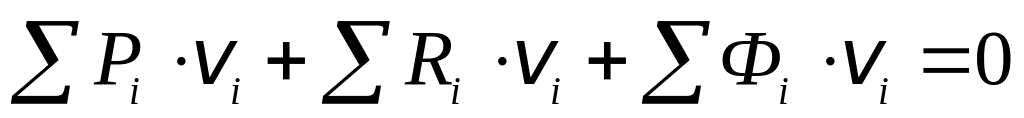 . (12.15)
Так как связи идеальны, то сумма возможных мощностей их реакций равна нулю:
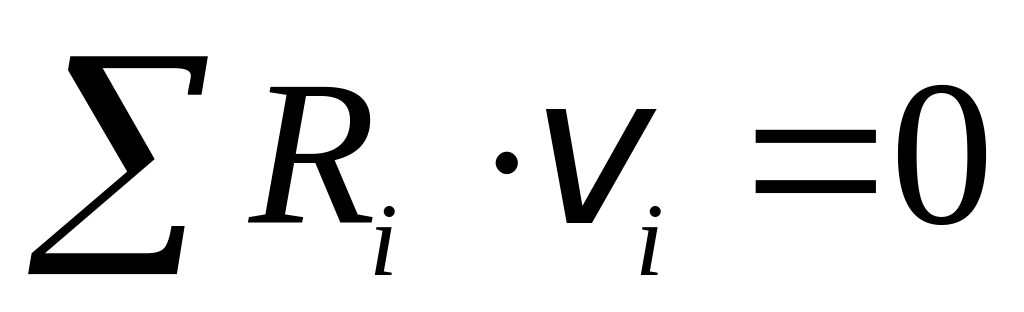 .
В этом случае уравнение (12.15) имеет вид
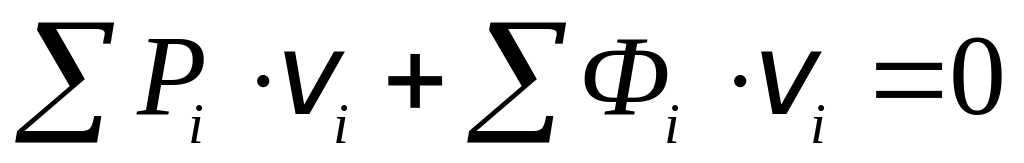 . (12.16)
Это уравнение называется общим уравнением динамики. Оно показывает, что в любой момент времени при движении механической системы с двусторонними идеальными связями сумма возможных мощностей задаваемых сил и сил инерции равна нулю.
Можно получить иную форму записи общего уравнения динамики.
Сообщим системе возможное перемещение,
при котором ее i-тая
точка получит возможное перемещение
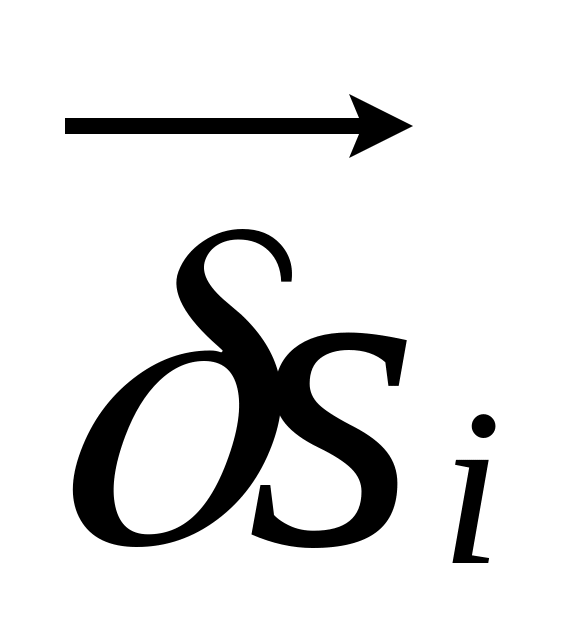 ,
и определим сумму элементарных работ
сил
,
и
на этом перемещении:
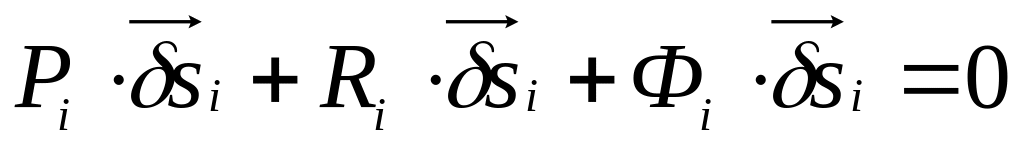 (i=1, 2,…, n).
Суммируя по числу точек и учитывая
идеальность связей
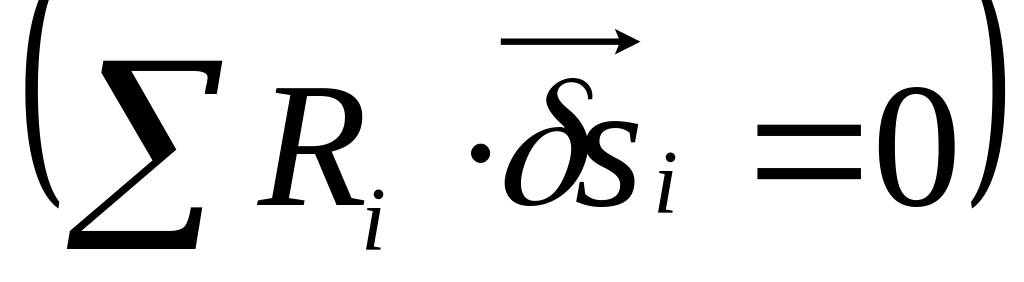 ,
получаем:
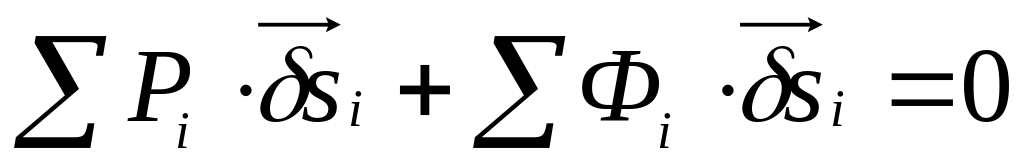 . (12.17)
Это выражение, представляющее одну из форм записи общего уравнения динамики, показывает, что в любой момент времени алгебраическая сумма элементарных работ задаваемых сил и сил инерции точек несвободной механической системы с двусторонними идеальными связями на любом возможном перемещении равна нулю.
Различные формы общего уравнения динамики
Если в каждую точку механической системы
провести радиус-вектор
,
то приращение
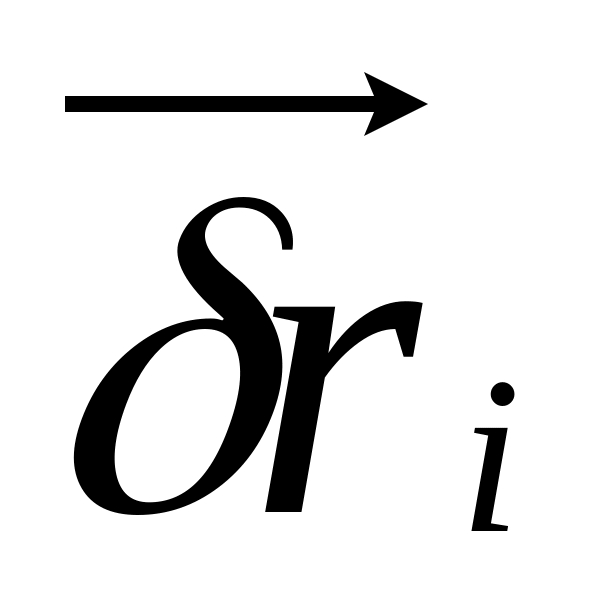 этого радиус-вектора будет возможным
перемещением соответствующей точки:
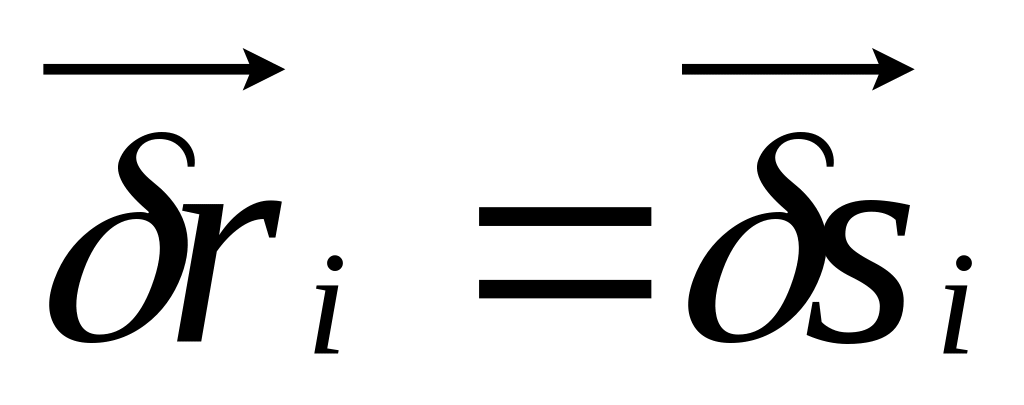 (i=1, 2,…, n).
Тогда уравнение (14.17) принимает вид:
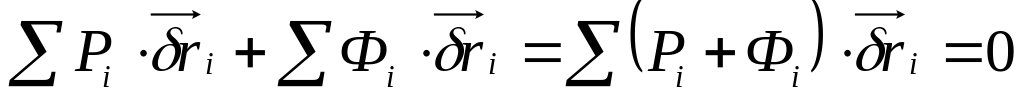 . (12.18)
Если выразить скалярное произведение векторов через их проекции на оси координат, то получим:
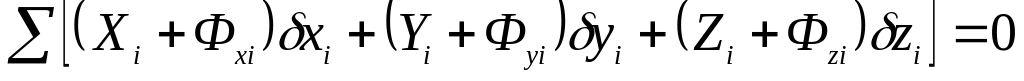 , (12.19)
где Xi,
Yi,
Zi
− проекции задаваемых сил
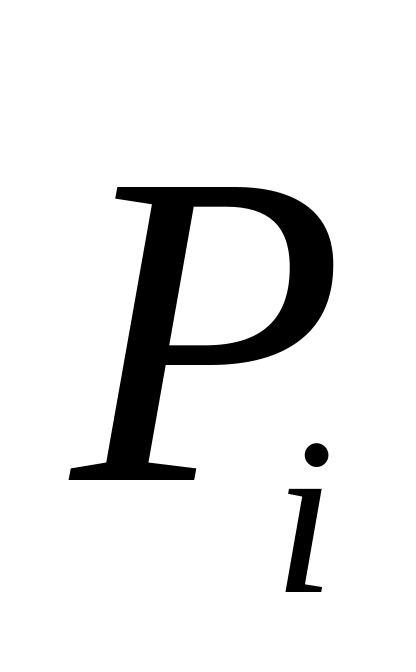 на оси неподвижной системы декартовых
координат, Фxi,
Фyi, Фzi
− проекции сил инерции точек системы,
а xi,
yi,
zi
− проекции векторов возможных перемещений
на эти оси.
Проекции сил инерции точек механической системы на оси координат можно выразить через проекции их ускорений:
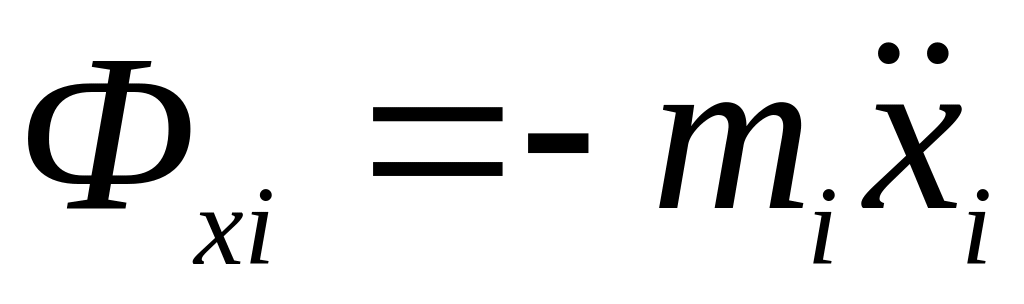 ,
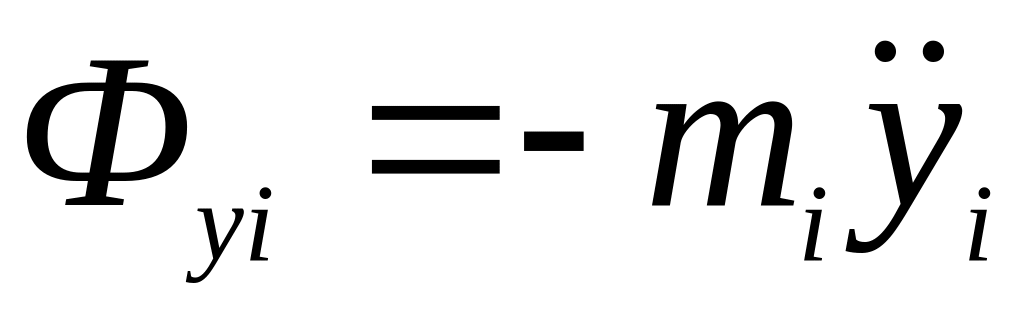 ,
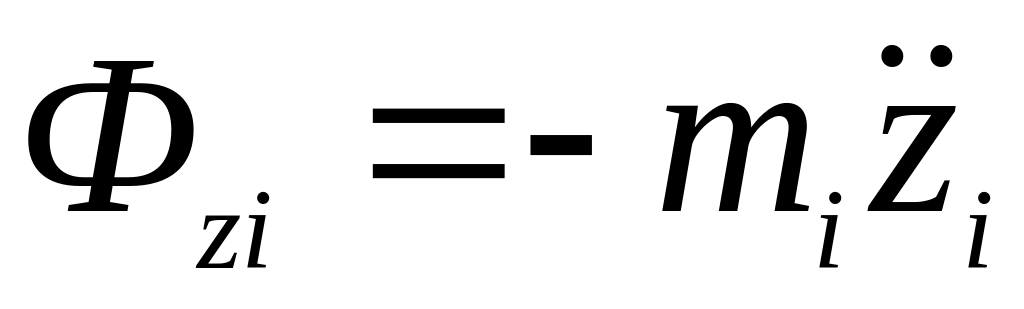 .
Это позволяет записать уравнение (14.18) в виде:
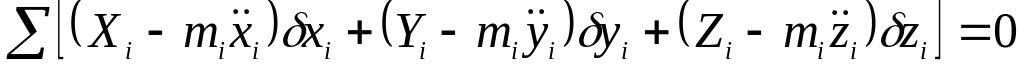 . (12.20)
Уравнения (12.18) и (12.19) можно также записать в форме уравнения возможных мощностей
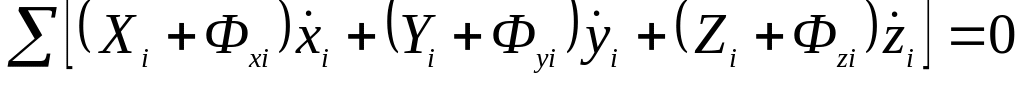 ,
(12.21)
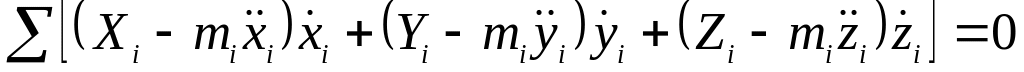 .
(12.22)
В этих уравнениях
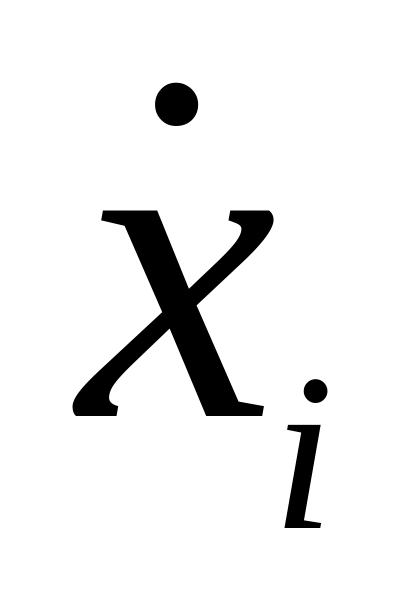 ,
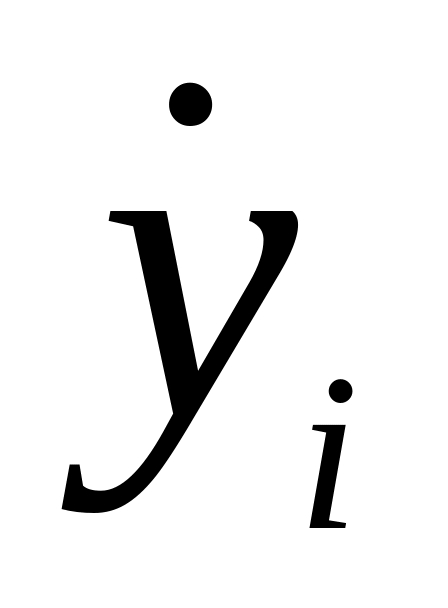 ,
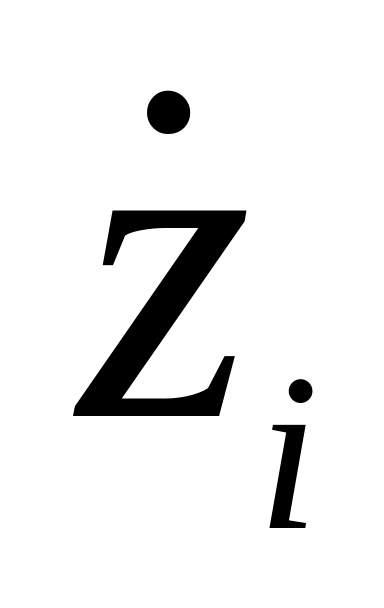 − проекции возможной скорости i-той
точки системы на оси неподвижной системы
координат.
Общее уравнение динамики, записанное в форме (12.20) и (12.22), позволяет составить дифференциальные уравнения движения произвольной механической системы.
Дифференциальные уравнения поступательного движения твердого тела. Дифференциальное уравнение вращательного движения твердого тела вокруг неподвижной оси. Связь между кинетическим моментом механической системы относительно неподвижного центра О и относительно центра масс С системы. Дифференциальные уравнения плоского движения твердого тела.
Дифференциальные уравнения поступательного движения твердого тела
В кинематике были установлены свойства поступательного движения твердого тела: все его точки движутся одинаково, так же, как движется центр масс тела. Поэтому в качестве дифференциальных уравнений поступательного движения твердого тела обычно применяют дифференциальные уравнения движения его центра масс:
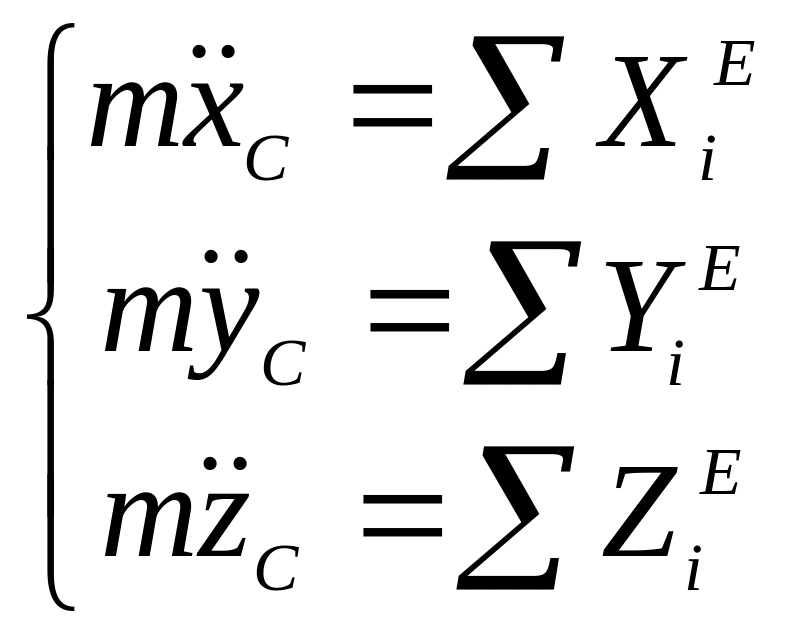 , (13.1)
где m − масса тела,
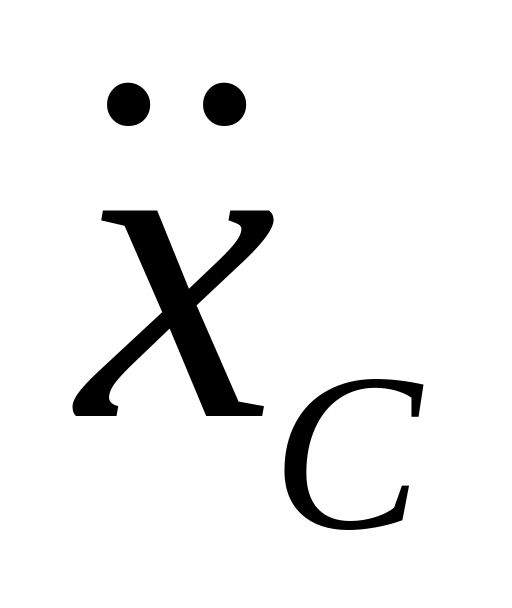 ,
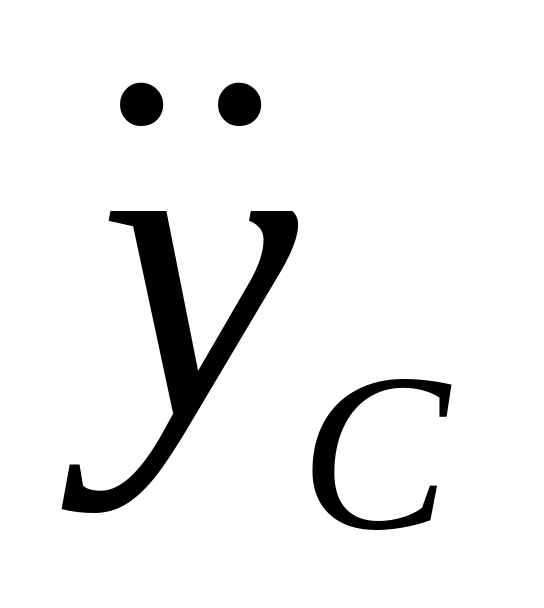 ,
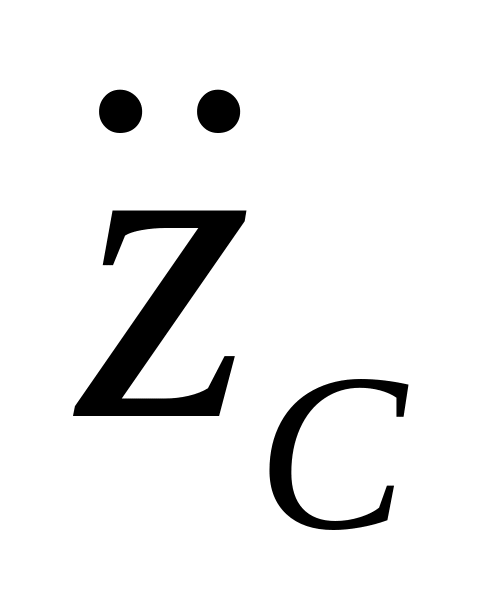 − проекции ускорения его центра масс
на оси координат,
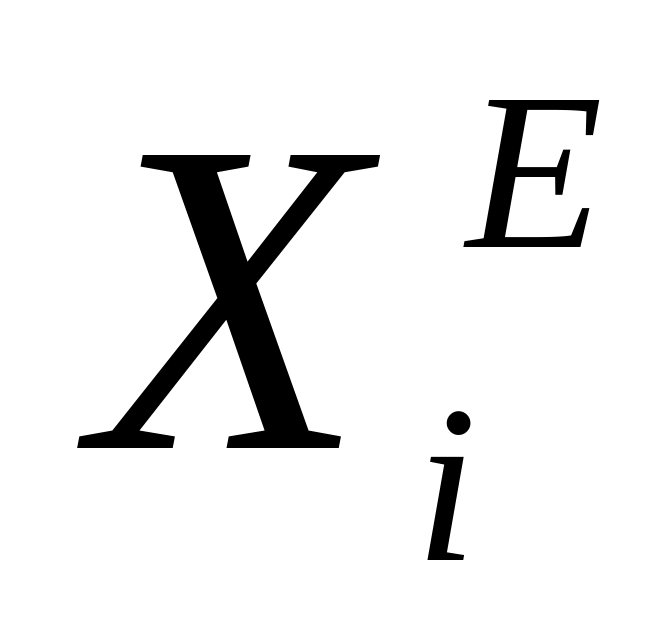 ,
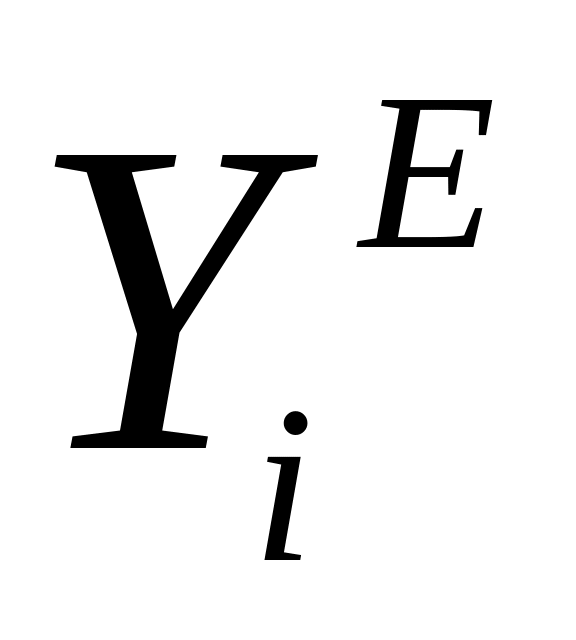 ,
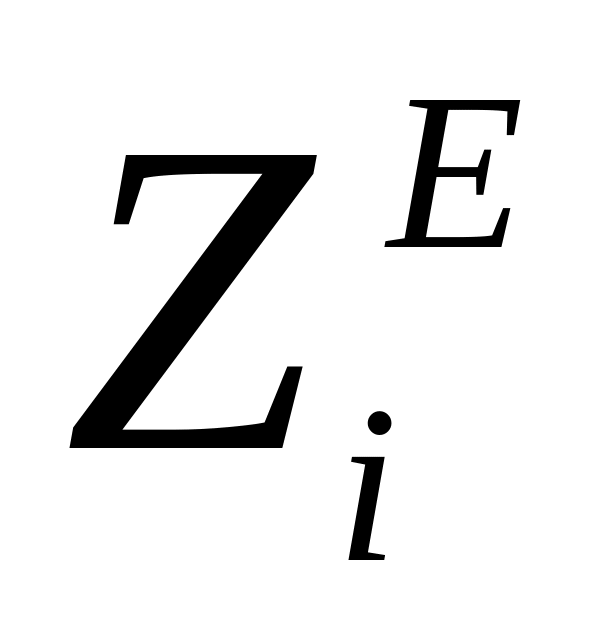 − проекции i-той
внешней силы, приложенной к телу, на эти
оси.
Используя дифференциальные уравнения поступательного движения твердого тела можно решать две основные задачи:
зная массу тела и уравнения движения его центра масс, найти равнодействующую внешних сил, приложенных к телу,
зная массу тела, силы, действующие на него, и начальные условия, найти уравнения движения центра масс тела.
Таким образом, изучение поступательного движения твердого тела сводится к изучению движения материальной точки, имеющей массу тела, причем к этой точке приложены все внешние силы, действующие на тело.
Дифференциальное уравнение вращательного движения твердого тела вокруг неподвижной оси
Рассмотрим твердое тело, вращающееся
вокруг неподвижной оси z
под действием системы внешних сил
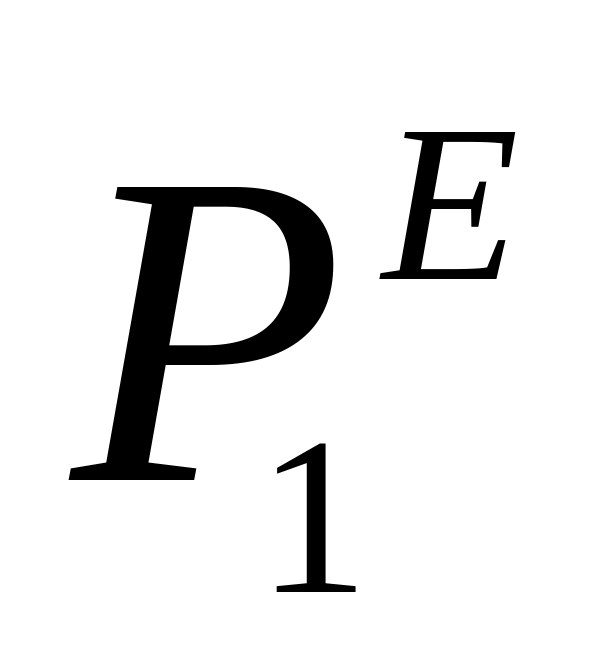 ,
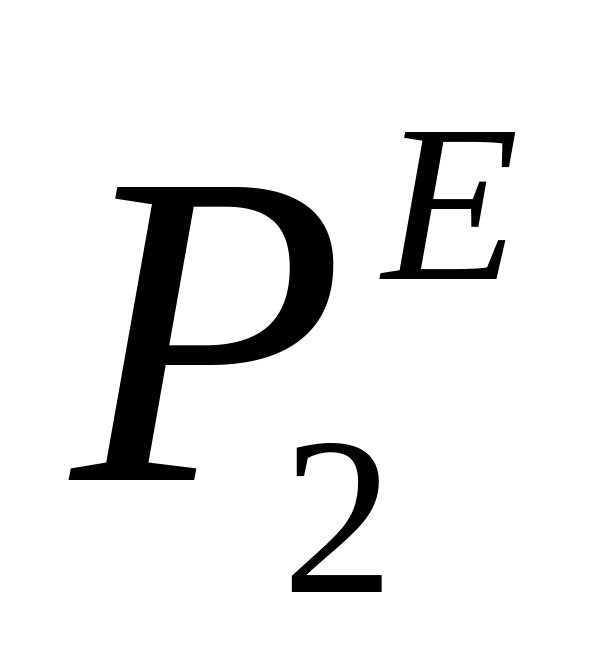 ,…,
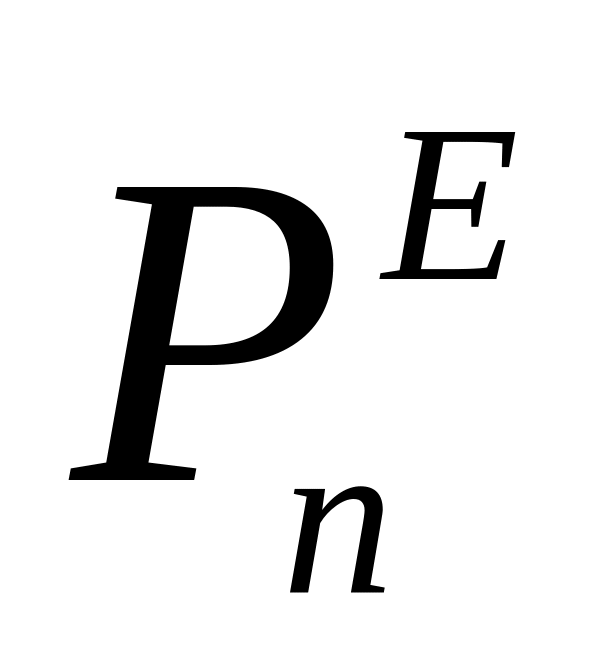 .
Если тело имеет угловую скорость ,
то его кинетический момент относительно
оси z определяется по
формуле:
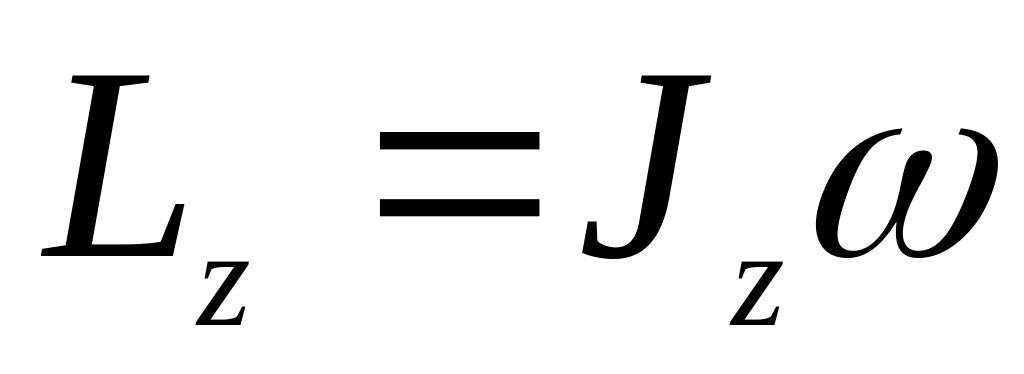 , где
Jz
− момент инерции тела относительно
оси z.
Применим к этому телу теорему об изменении кинетического момента механической системы относительно оси, которая выражается уравнением:
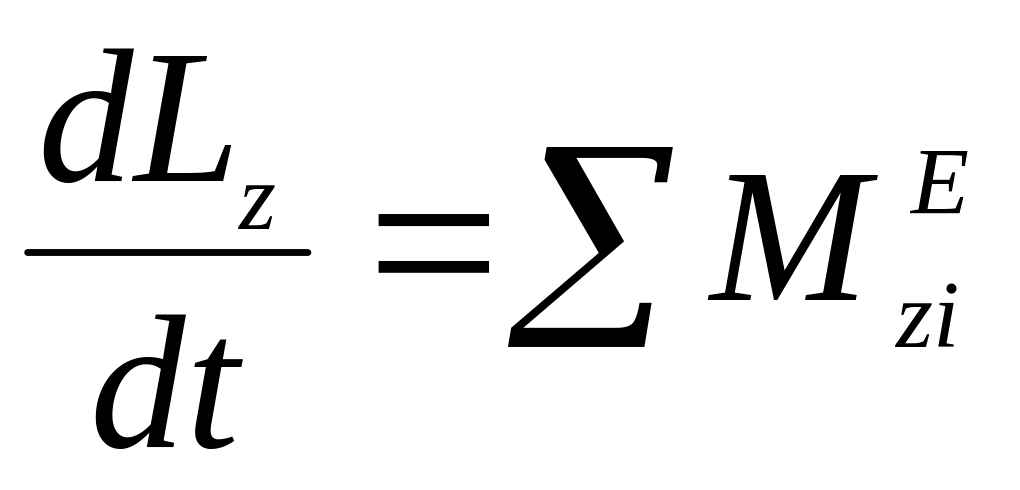 ,
(13.2)
где
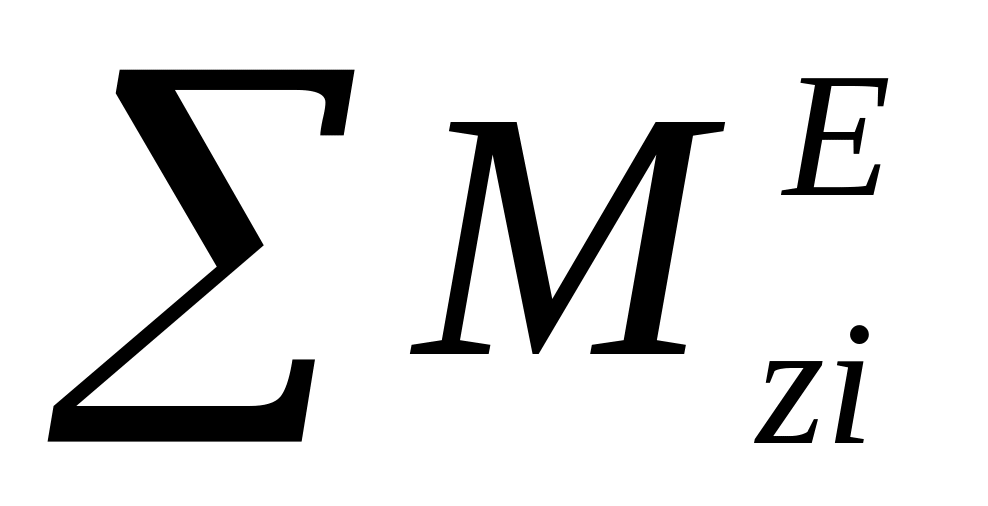 − алгебраическая сумма моментов внешних
сил, приложенных к телу относительно
оси z.
Так как
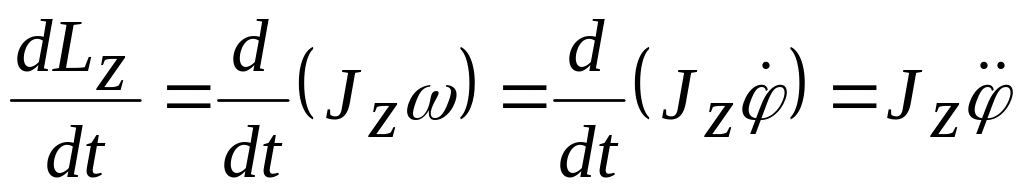 , (13.3)
то, подставляя (13.3) в (13.2), получаем
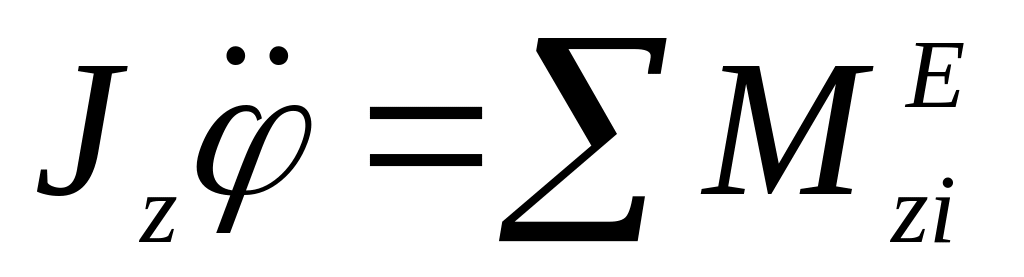 . (13.4)
Уравнение (13.4) называется дифференциальным уравнением вращательного движения твердого тела вокруг неподвижной оси.
Это уравнение показывает, что момент инерции Jz является мерой инертности тела при его вращательном движении.
В правой части уравнения (13.4) записывается
алгебраическая сумма моментов внешних
сил относительно оси вращения. Иногда
удобно применять следующее правило
знаков для моментов: момент внешней
силы относительно оси вращения считается
положительным, если сила способствует
вращению. Согласно этому правилу, моменты
движущих сил положительны, а сил
сопротивления − отрицательны. Если
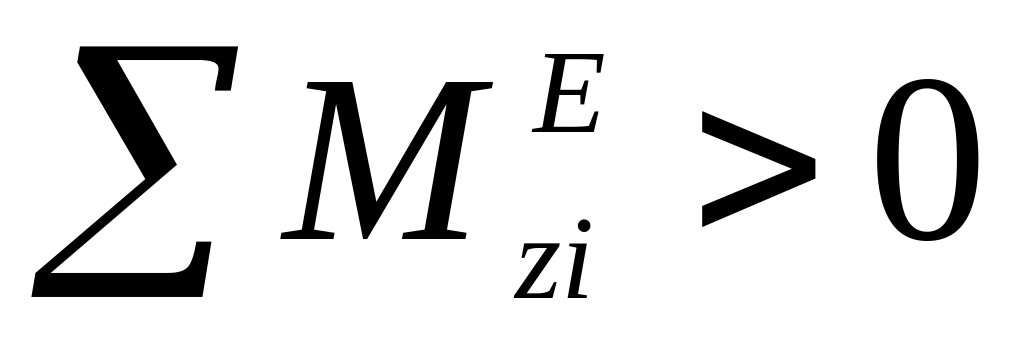 ,
то
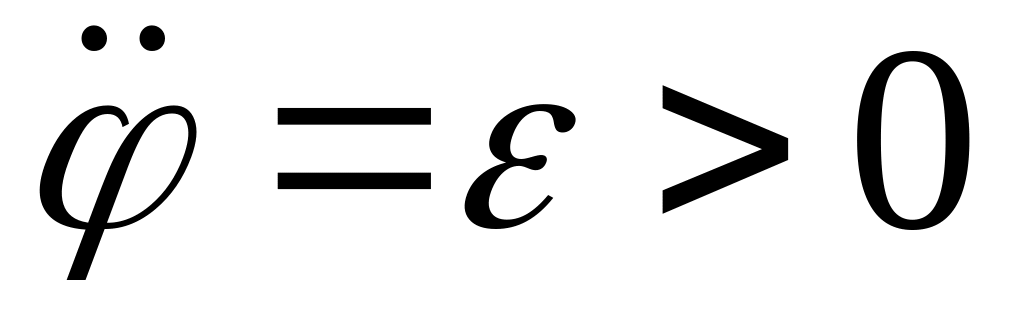 ,
т.е. тело вращается ускоренно. Если же
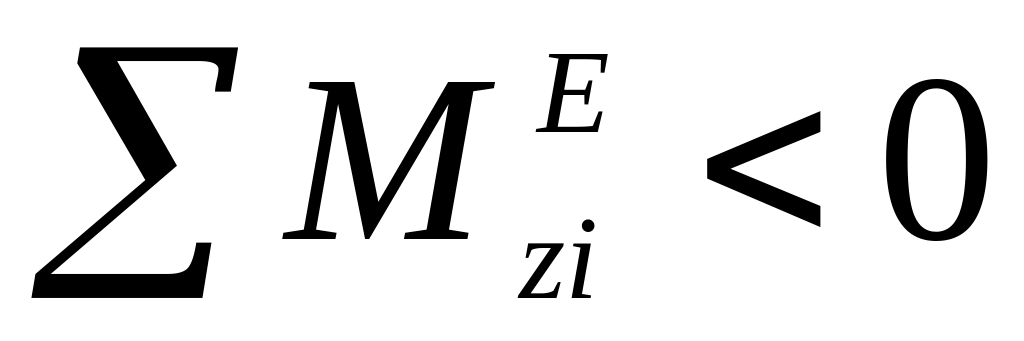 ,
то
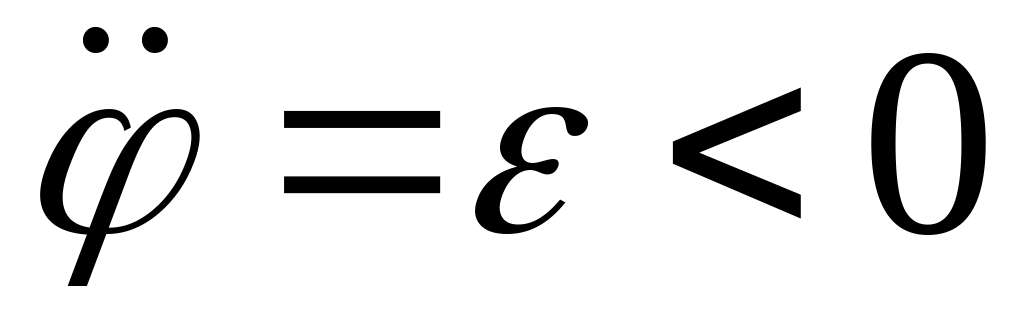 ,
и тело вращается замедленно. В случае,
если
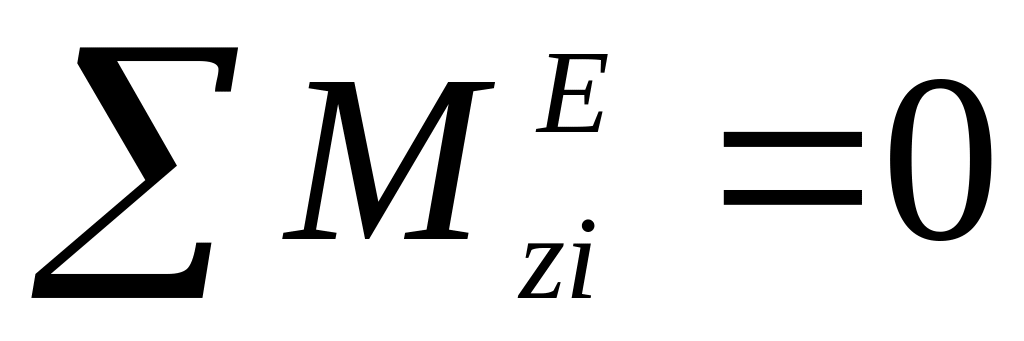 ,
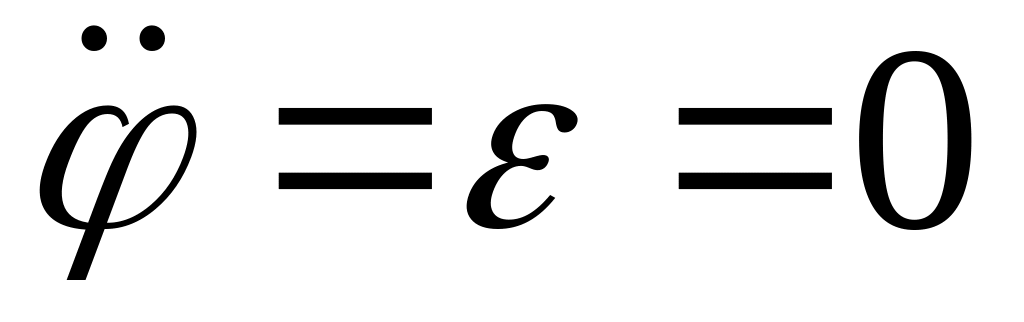 ;
=const,
тело вращается равномерно.
Дифференциальное уравнение (13.4) позволяет решать следующие две основные задачи динамики вращательного движения твердого тела:
зная уравнение вращения тела =f(t) и его момент инерции Jz, определить главный момент внешних сил, приложенных к телу:
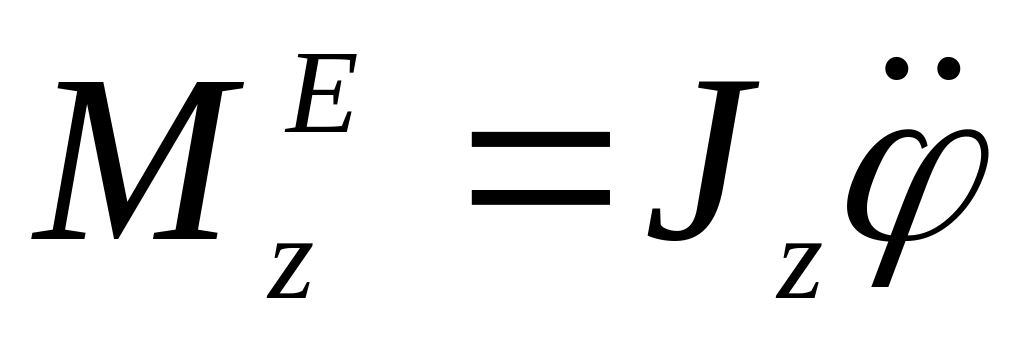 .
зная момент инерции Jz тела, внешние силы, действующие на него, и начальные условия 0 и 0 вращения, найти уравнение вращения тела =f(t).
зная угловое ускорение
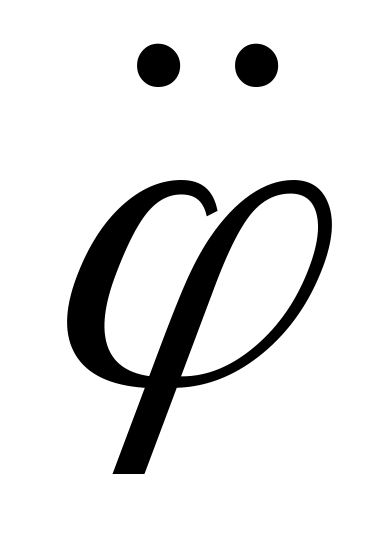 тела и главный момент сил, действующих
на него, найти момент инерции Jz
тела.
Связь между кинетическим моментом механической системы относительно неподвижного центра О и относительно центра масс С системы