Материал: Проблемы обеспечения надежности и качества приборов, устройств и систем. Федоров А.И., Сидоров Б.Н
УДК 629.7.021, 621.316.7
А.С. Самодуров, А.М. Колядина, Е.А. Середа
ОБЗОР ПРОМЫШЛЕННЫХ ПОЛЕТНЫХ КОНТРОЛЛЕРОВ ДЛЯ БЕСПИЛОТНЫХ ЛЕТАТЕЛЬНЫХ АППАРАТОВ МУЛЬТИРОТОРНОГО ТИПА
В данной статье представлен обзор полётных контроллеров, обеспечивающих расчет основных параметров полета и управление моторами летательного аппарата. Полетный контроллер представляет собой основную плату управления, «мозг», обеспечивающий успешную работу и функционирование мультикоптера. Контроллеры такого типа чаще всего построены с использованием крайне популярной в последнее время архитектуры Arduino
Кфункциям полетного контроллера относятся:
1.Стабилизация аппарата в воздухе;
2.Удержание высоты (при помощи барометра)
ипозиции (при помощи GPS);
3.Автоматический полет по заданным заранее точкам (опционально);
4.Передача на землю текущих параметров полета с помощью модема или Bluetooth;
5.Обеспечение безопасности полета (возврат в точку взлета при потере сигнала, автопосадка);
6.Подключение дополнительной периферии: OSD, светодиодной индикации и пр;
7.Количество функций зависит от наличия на борту мультикоптера соответствующей периферии, в дешевых контроллерах ряд функций может отсутствовать, а в более дорогих, наоборот, присутствовать чтото индивидуальное.
На данный момент существуют множество контроллеров полёта для квадрокоптеров. Вот некоторые из них:
81
MultiWii
Полетный контроллер MultiWii популярен благодаря небольшим ценам и открытостью кодов. Компиляция программы производится с помощью Arduino IDE [1] - аппаратной вычислительной платформе, основными компонентами которой являются простая плата ввода/вывода и среда разработки на языке Processing/Wirin (типа С++). Последние версии Multiwii имеют большинство функций, необходимых для полета, в том числе полёт по точкам. В данный момент поддерживает большое количество сенсоров. При выборе контроллера следует обратить внимание на тип установленных датчиков. Так как проект MultiWii работает на Arduino, то все железо MultiWii совместимо с проектом Ardupilot.
MultiWii поддерживает практически все существующие виды рам трикоптера. Можно пилотировать 3D в акрорежиме, летать по FPV. При использовании процессора Atmega2560 возможно использование функций GPS [2].
Возможно портирование MultiWii на 32-битный процессор, в том числе перепрошить некоторые дешевые контроллеры полета на MultiWii, например, FreeFlight FC.
Некоторые улучшения кода в версии MultiWii 2.0:
1.Используется меньше памяти;
2.Теперь без функций работы с последовательным портом Arduino, от чего передача данных стала более эффективна;
3.Ориентация платы и сенсоров: это то, что не очень качественно было сделано в начале. Эти изменения не должны влиять на платы сенсоров (смена осей уже была сделана). Про ориентацию раздельных датчиков - теперь всё немного не так и придется пересматривать расположение осей датчиков в коде;
4.Изменения в рабочем цикле, для его стабильно-
сти.
GUI:
1.Ошибки I2C шины отображаются в GUI;
82
2.Новые чекбоксы для AUX3/AUX4 каналов. Теперь больше возможностей для включения/выключения разных функций;
3.Прошлые CAM1/CAM2 каналы (теперь они AUX3/AUX4) все еще можно использовать для управления PITCH/ROLL подвеса, если чекбоксы AUX3/AUX4 не используются;
4.Визуальный отклик на все состояния auxN каналов;
5.GUI показывает полную версию прошивки контроллера.
OSD:
1.rushduino - это почти arduino плата с возможностями OSD. Очень гибкое «open source» решение, и оно подключается к последовательному порту MultiWii, чтобы забирать данные с сенсоров;
2.MIS OSD так же обновлен: MultiWii мо-
жет брать GPS информацию с OSD и наоборот. Основные модификации плат для MultiWii:
1.MultiWii Lite V1.0 Flight Controller w/FTDI (рисунок 1) [3]:
- Малый размер 35Х35 мм; - 6 каналов для приемника и выведенный канал
для DSM2 сателита-приёмника;
- До 8ми выходов на моторы; - Можно подключить подвес для камеры на 2е
оси;
- ATMega 328P Microcontroller;
- 6 осей гиро/акселерометр датчик 2 в 1; - Преобразователь уровней; - Полетные режимы: акро и стабилизация.
83
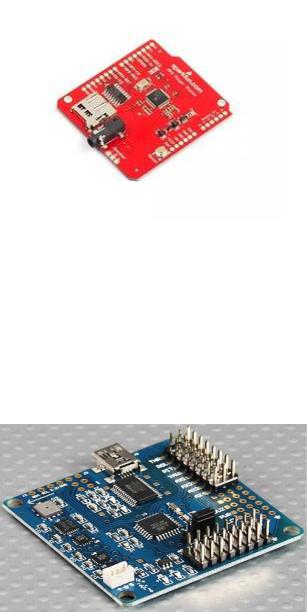
Рис. 1. MultiWii Lite V1.0 Flight Controller w/FTDI
2. MultiWii 328P Flight Controller w/FTDI & DSM2 (рисунок 2) [4]:
-Atmega328P;
-ITG3205 трех осевой гироскоп;
-BMA180 Акселерометр;
-BMP085 Барометр;
-Компас HMC5883L;
-Преобразователь уровней.
Рис. 2. MultiWii 328P Flight Controller w/FTDI & DSM2
84
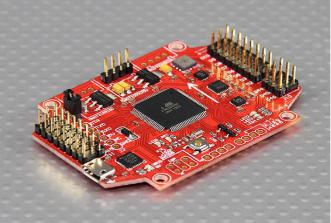
3. MultiWii PRO Flight Controller w/MTK GPS Module (рисунок 3) [5]:
-Atmega2560;
-ITG3205 Трех осевой гироскоп;
-BMA1800 Акселерометр;
-BMP085 Барометр;
-HMC5883L Компас;
-Поддерживает прямое подключение GPSмодуля (MTK 3329 GPS включен в комплект);
К компьютеру подключается без всяких переходников через микро USB шнурок.
Рис. 3. MultiWii PRO Flight Controller w/MTK GPS Module
4.ALL IN ONE PRO Flight Controller v 1.0 и v
2.0(рисунок 4) [6]:
-Поддерживает MegaPirateNG и MultiWii про-
шивки;
-До 8ми выходов на моторы и входов для при-
емника;
-4 serial ports для подключения Bluetooth Module/OSD/GPS/Телеметрии;
-Можно подключить 2х осевой подвес;
85