Материал: Теоретическая механика
141
Таблица Д-3
№ |
m1, |
m2, |
m3, |
R1, |
r1, |
R2, |
r2, |
ρ1, |
ρ2, |
M, |
P, |
MC, |
ω10, |
t, |
Най- |
||||||
Вари- |
кг |
кг |
кг |
см |
см |
см |
см |
см |
см |
Нм |
Н |
Нм |
c-1 |
c |
ти |
||||||
анта |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
100 |
300 |
500 |
20 |
- |
60 |
40 |
- |
|
|
|
|
60 |
|
|
2100+20t |
- |
1000 |
2 |
2 |
ϕ1 |
2 |
300 |
80 |
500 |
70 |
50 |
20 |
- |
60 |
|
|
- |
|
|
- |
10200+100t2 |
600 |
1 |
0,5 |
ϕ2 |
||
3 |
200 |
100 |
400 |
60 |
- |
30 |
20 |
60 |
|
|
20 |
|
|
6100+20et |
- |
800 |
0,5 |
2,5 |
ϕ1 |
||
|
|
2 |
|
||||||||||||||||||
4 |
100 |
250 |
300 |
20 |
- |
50 |
30 |
- |
|
|
|
|
40 |
|
|
1000+40t2 |
- |
1400 |
1,5 |
2 |
ϕ1 |
5 |
150 |
300 |
600 |
30 |
- |
50 |
20 |
- |
|
|
|
|
30 |
|
|
- |
5500+200t |
1500 |
2 |
1 |
ϕ2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
6 |
400 |
250 |
600 |
70 |
- |
30 |
20 |
70 |
|
|
20 |
|
|
4800+10e2t |
- |
800 |
3 |
4 |
ϕ1 |
||
|
|
2 |
|
||||||||||||||||||
7 |
300 |
200 |
400 |
60 |
40 |
30 |
20 |
50 |
|
|
20 |
|
|
- |
3000+100t2 |
500 |
0 |
3 |
ϕ2 |
||
8 |
300 |
250 |
700 |
50 |
30 |
40 |
20 |
40 |
|
|
30 |
|
|
- |
9700+50t3 |
500 |
1 |
2 |
ϕ1 |
||
9 |
200 |
100 |
500 |
80 |
60 |
20 |
- |
50 |
|
|
|
|
- |
|
|
5900+30t |
- |
600 |
2 |
3 |
ϕ2 |
2 |
|
|
|
||||||||||||||||||
10 |
250 |
100 |
400 |
40 |
20 |
30 |
- |
30 |
|
|
- |
|
|
2500+50et |
- |
1200 |
0 |
1,5 |
ϕ2 |
||
11 |
150 |
300 |
700 |
40 |
30 |
60 |
30 |
30 |
|
|
40 |
|
|
- |
3900+50t2 |
1000 |
1 |
2 |
ϕ1 |
||
12 |
100 |
200 |
600 |
30 |
20 |
60 |
- |
20 |
|
|
|
|
60 |
|
|
- |
5700+50t |
1500 |
2 |
2 |
ϕ1 |
|
2 |
|
|
|
|||||||||||||||||
13 |
180 |
100 |
300 |
50 |
40 |
30 |
20 |
30 |
|
|
|
|
20 |
|
|
- |
2700+200t3 |
400 |
0,5 |
1 |
ϕ2 |
|
2 |
|
|
|
|||||||||||||||||
14 |
150 |
80 |
400 |
40 |
20 |
30 |
- |
30 |
|
|
- |
|
|
1800+20t |
- |
700 |
1,5 |
2,5 |
ϕ1 |
||
15 |
300 |
180 |
500 |
20 |
10 |
50 |
- |
10 |
|
|
|
|
50 |
|
|
700+40t2 |
- |
300 |
0 |
1,5 |
ϕ1 |
|
|
2 |
|
|
|
||||||||||||||||
142
Продолжение таблицы Д-3
№ |
m1, |
m2, |
m3, |
R1, |
r1, |
R2, |
r2, |
ρ1, |
ρ2, |
M, |
P, |
MC, |
ω10, |
t, |
Най- |
||||
Вари- |
кг |
кг |
кг |
см |
см |
см |
см |
см |
см |
Нм |
Н |
Нм |
c-1 |
c |
ти |
||||
анта |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
16 |
300 |
250 |
400 |
60 |
40 |
50 |
30 |
50 |
|
|
40 |
|
|
- |
7300+100t |
1200 |
1 |
2 |
ϕ1 |
17 |
250 |
100 |
800 |
50 |
30 |
20 |
- |
40 |
|
|
- |
|
|
5400+50t2 |
- |
900 |
2 |
2 |
ϕ1 |
18 |
200 |
100 |
600 |
20 |
- |
50 |
- |
- |
|
|
50 |
|
|
1900+20e2t |
- |
1500 |
0,5 |
1 |
ϕ2 |
19 |
250 |
150 |
400 |
50 |
30 |
30 |
20 |
40 |
|
|
20 |
|
|
- |
14200+200t2 |
500 |
0,5 |
2 |
ϕ1 |
|
|
2 |
|
||||||||||||||||
20 |
400 |
100 |
800 |
50 |
20 |
30 |
- |
40 |
|
|
- |
|
|
3700+50et |
- |
1200 |
2 |
1 |
ϕ2 |
21 |
200 |
150 |
300 |
50 |
40 |
30 |
20 |
30 |
|
|
20 |
|
|
- |
3800+100t |
800 |
1 |
1,5 |
ϕ2 |
2 |
|
|
|
||||||||||||||||
22 |
250 |
100 |
800 |
60 |
20 |
10 |
- |
50 |
|
|
- |
|
|
- |
9700+200t3 |
700 |
2 |
0,5 |
ϕ1 |
23 |
200 |
80 |
400 |
40 |
20 |
30 |
- |
30 |
|
|
- |
|
|
2300+20t |
- |
900 |
0,5 |
1 |
ϕ2 |
24 |
100 |
200 |
500 |
30 |
- |
40 |
20 |
- |
|
|
30 |
|
|
- |
12600+100t2 |
500 |
1,5 |
1 |
ϕ1 |
25 |
150 |
80 |
400 |
60 |
- |
20 |
- |
60 |
|
|
- |
|
|
4900+40e3t |
- |
800 |
0 |
1,5 |
ϕ2 |
26 |
250 |
200 |
500 |
50 |
20 |
40 |
30 |
40 |
|
|
30 |
|
|
- |
3500+150t |
600 |
2 |
2 |
ϕ1 |
27 |
250 |
150 |
500 |
50 |
30 |
40 |
30 |
30 |
|
|
30 |
|
|
- |
15200+100t3 |
700 |
1,5 |
1 |
ϕ1 |
2 |
|
|
|
||||||||||||||||
28 |
60 |
200 |
900 |
20 |
- |
60 |
10 |
- |
|
|
50 |
|
|
900+10t2 |
- |
1500 |
0 |
2 |
ϕ2 |
29 |
50 |
200 |
500 |
20 |
- |
40 |
30 |
- |
|
|
25 |
|
|
2100+20et |
- |
1000 |
2 |
0,5 |
ϕ1 |
|
|
2 |
|
||||||||||||||||
30 |
300 |
60 |
600 |
50 |
30 |
20 |
- |
40 |
|
|
- |
|
|
- |
7200+50t |
700 |
1,5 |
1 |
ϕ2 |
143
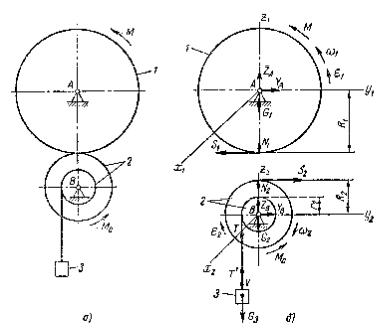
Рис. 3.4
акция N2 звена 1.
К грузу 3 приложены сила тяжести G3 и натяжение нити T' . Очевидно: S2 = −S1 , N1 = −N2 , T' = −T .
Составим дифференциальное уравнение вращения звена 1 вокруг неподвижной оси x1:
I1ϕ&&1 = M1e .
Главный момент M1e внешних сил, приложенных к звену 1 (рис. 3.4,б), относительно оси x1
M1e = M − S1R1 .
Момент М задает направление ω1, приводит в движение систему и поэтому принят положительным, а момент, создаваемый усилием S1 , направлен противоположно ω1, препятствует вращению звена 1 и, следовательно, отрицателен.
Дифференциальное уравнение вращательного движения звена 1 примет вид
144 |
|
I1ϕ1 = M − S1R1 . |
(1) |
&& |
|
Выразим угловое ускорение ϕ&&1 звена 1 через угловое ускорение ϕ&&2 звена 2.
Так как
ϕ1 |
|
|
R2 |
|
|
|
|
&& |
= |
|
|
|
|
, |
|
&& |
|
R1 |
|
||||
ϕ2 |
|
|
|
|
|
||
то |
|
|
|
|
|
|
|
ϕ1 |
= ϕ2 |
R2 |
|||||
|
|
. |
|||||
|
R |
||||||
&& |
|
&& |
|
|
|
|
|
|
|
|
|
|
1 |
|
|
Тогда уравнение (1) принимает следующий вид:
I1ϕ2 |
R2 |
= M − S1R1 . |
(2) |
R |
|||
&& |
|
|
|
|
1 |
|
|
Для составления дифференциального уравнения вращения вокруг оси x2 звена 2, к которому подвешен груз 3, применим теорему об изменении кинетического момента:
dK2 |
= M2e . |
(3) |
dt |
|
|
Кинетический момент системы 2-3 относительно оси x2
K2 = I2ω2 + m3Vr2 ,
где I2ω2 - кинетический момент звена 2, вращающегося с угловой скоростью ω2 вокруг неподвижной оси x2;
m3Vr2- момент количества движения груза 3, движущегося поступательно со скоростью V.
Так как V = ω2r2 , то
2 |
& |
, |
K2 = (I2 + m3r2 |
)ω2 = Inp2 ϕ2 |
где: Inp2 = I2 + m3r22 - приведенный к оси x2 момент инерции системы 2-3.
Главный момент M2e внешних сил, приложенных к системе 2-3

145
(рис.3.4), относительно оси x2
M2e = S2 R2 - G3R2 - MC .
Момент, создаваемый усилием S2 , задает направление ω2, приводит в движение систему 2-3 и поэтому принят положительным, а момент силы тяжести груза G3 и момент сил сопротивления MC направлены противо-
положно ω2, препятствуют движению системы и, следовательно, отрицательны.
Таким образом, из уравнения (3)
d |
(Inp |
& |
- G3r2 - MC . |
|
|||
dt |
ϕ2 ) = S2 R2 |
||
2 |
|
|
|
|
|
|
и получаем следующее дифференциальное уравнение вращения звена
2:
|
|
Inp |
ϕ2 = S2 R2 − G3r2 − MC . |
|
|
|
(4) |
||||||||||
|
|
|
2 |
&& |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
В полученной |
системе уравнений (2) |
|
и (4) |
неизвестны усилия |
|||||||||||||
S1=S2=S и угловое ускорение ϕ2 . Для исключения S первое из уравнений |
|||||||||||||||||
|
|
|
|
|
|
&& |
|
|
|
|
|
|
|
|
|
|
|
этой системы домножим на R2 , второе на R1 и сложим их. Тогда получим |
|||||||||||||||||
æ |
|
R22 |
|
ö |
|
|
|
|
|
- (G r |
+ M )R , |
||||||
ç I |
|
|
+ |
I R ÷ϕ = MR |
|||||||||||||
è |
1 R |
|
|
np2 1ø |
&& |
|
|
2 |
|
|
3 2 |
|
|
C |
1 |
||
|
|
|
2 |
|
|
|
|
|
|
||||||||
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
или |
|
|
|
|
|
|
|
(G r + M |
|
)R2 |
|
|
|
|
|||
|
|
|
|
|
MR R - |
C |
|
|
|
|
|||||||
|
&& |
|
|
1 2 |
|
|
3 2 |
|
1 |
|
|
|
|
||||
|
= |
|
I R2 |
+ I |
|
R2 |
|
|
. |
|
(5) |
||||||
|
|
ϕ2 |
|
np |
|
|
|
||||||||||
|
|
|
|
|
|
1 |
|
2 |
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
Выражение (5) определяет в общем виде угловое ускорение звена 2 механизма.
Учитывая исходные данные, найдем:
I |
|
= m ρ 2 |
=100(0,2 |
|
)2 = 8 |
кг×м2 , |
||||
1 |
2 |
|||||||||
|
|
1 |
|
1 |
|
|
|
|
|
|
I |
np |
= I |
2 |
+ m r2 |
= m ρ2 |
+ m r2 |
= 150×0,32 + 400×0,22 = 29,5 кг×м2 . |
|||
|
|
|
3 2 |
2 |
2 |
3 2 |
|
|||
|
|
2 |
|
|
|
|
|
|
|
|