Материал: Источник теоретического материала
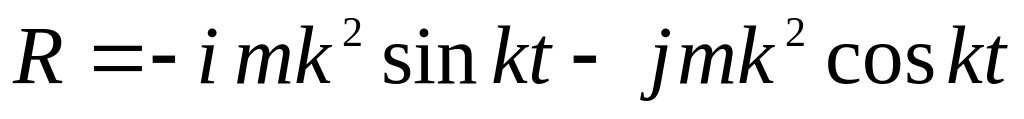 .
Это выражение с учетом уравнений движения можно переписать, по крайней мере, одним из следующих способов:
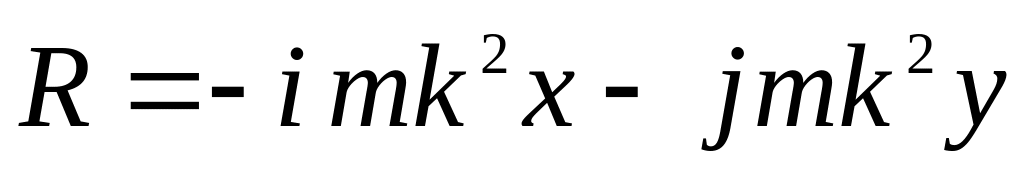 ; (1.5)
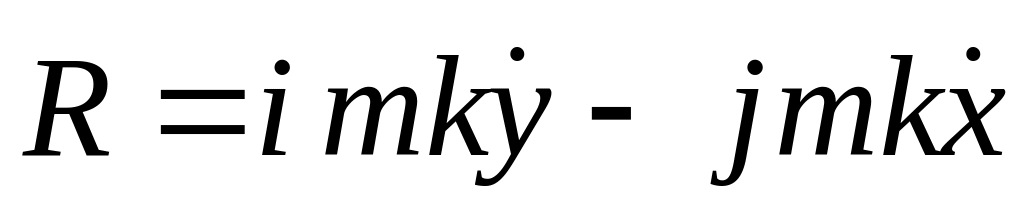 .
(1.6)
Очевидно, что ни одному из этих представлений нельзя отдать предпочтение и, следовательно, нельзя сделать выводы о физической природе действующей силы. Действительно, в случае (1.5) сила зависит от смещения точки (позиционная сила), а в случае (1.6) – от ее скорости (скоростная сила).
Рассмотрим некоторые разновидности первой задачи динамики точки.
1. Зная массу m точки,
уравнения ее движения
,
,
,
а также начальные условия
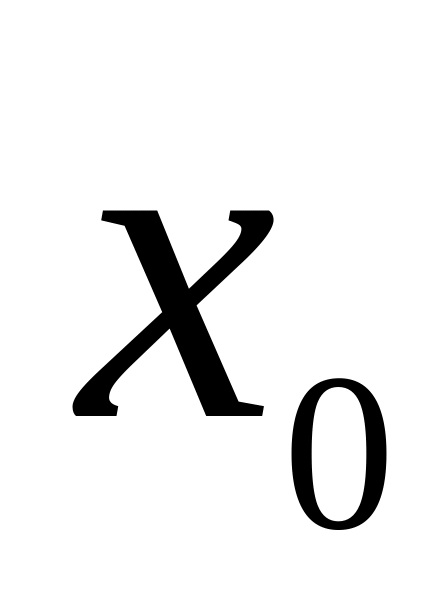 ,
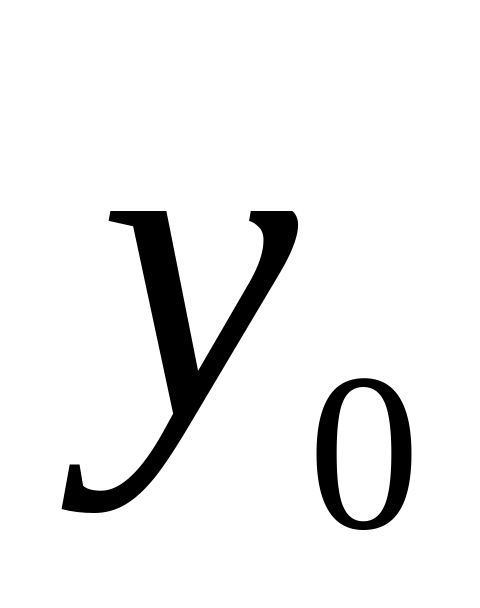 ,
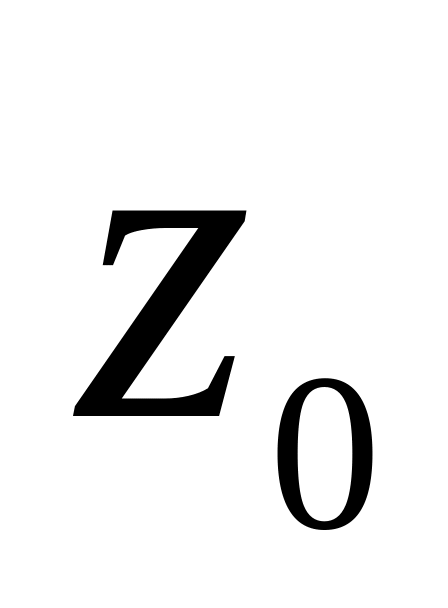 ,
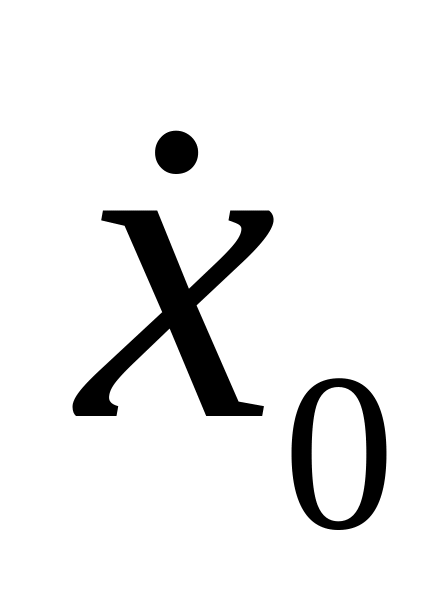 ,
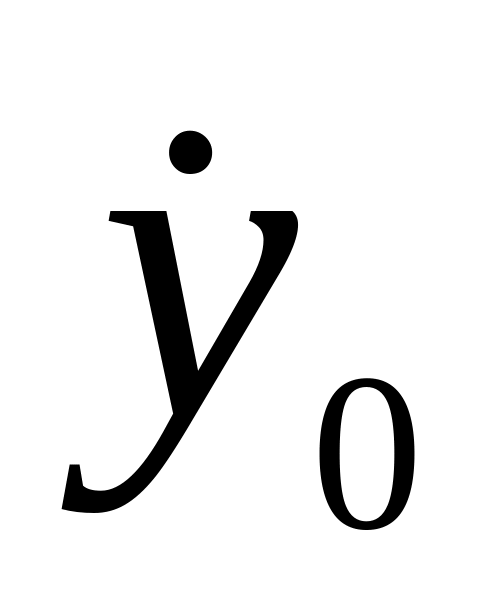 и
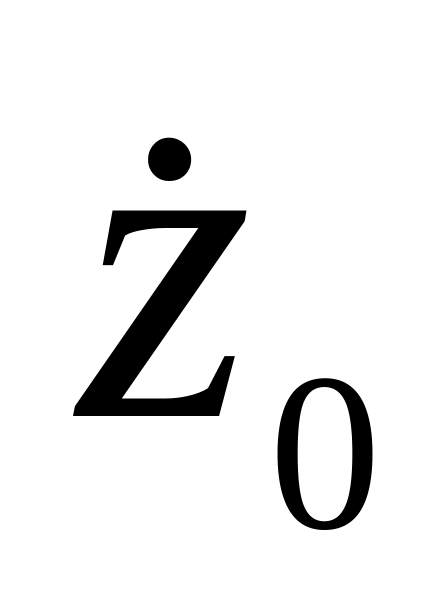 установить структуру действующей силы
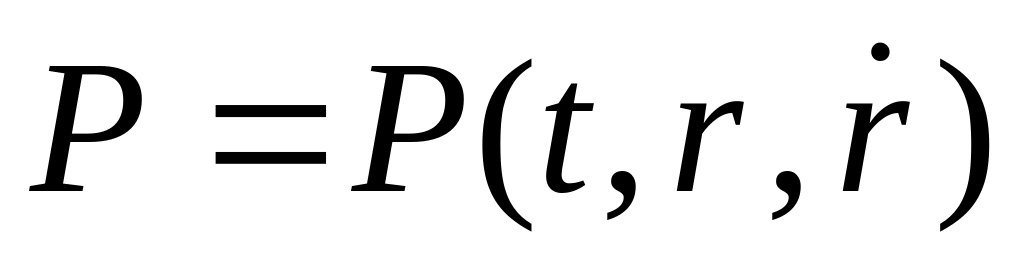 .
Процедуру решения этой задачи поясним
на примере прямолинейного движения
точки. Пусть материальная точка движется
вдоль оси x согласно
уравнению
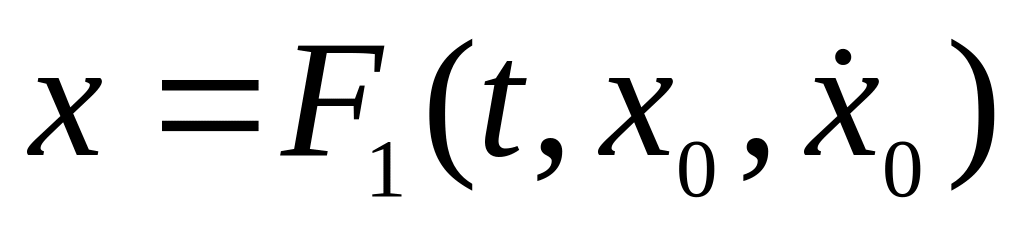 .
Тогда ее скорость
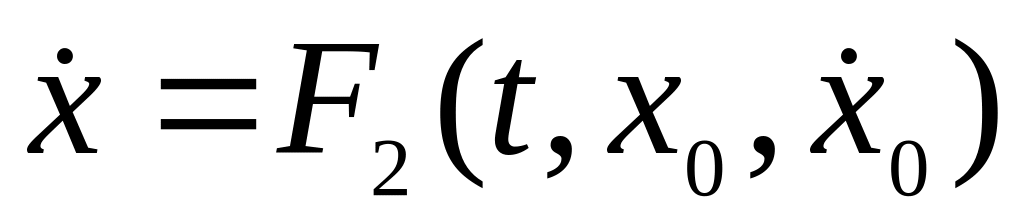 .
Выразим отсюда
и
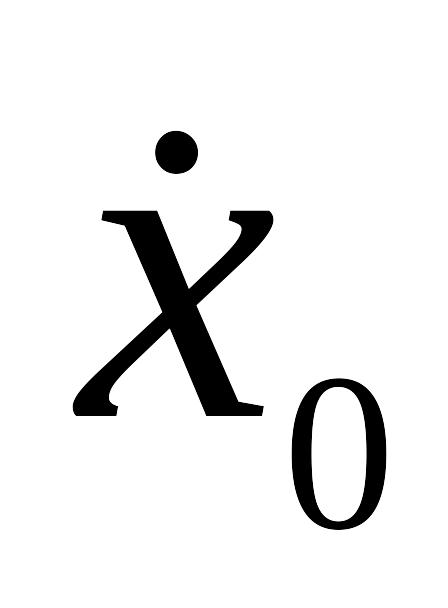 :
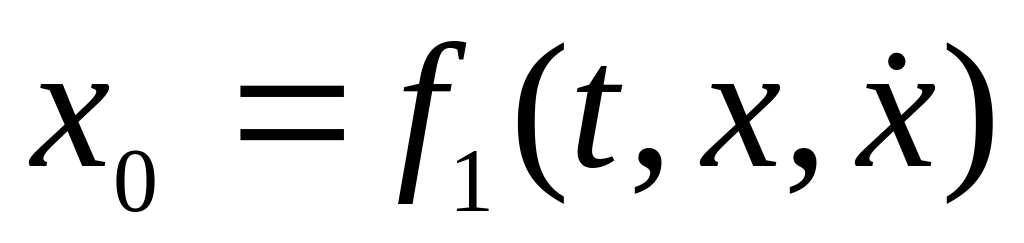 ,
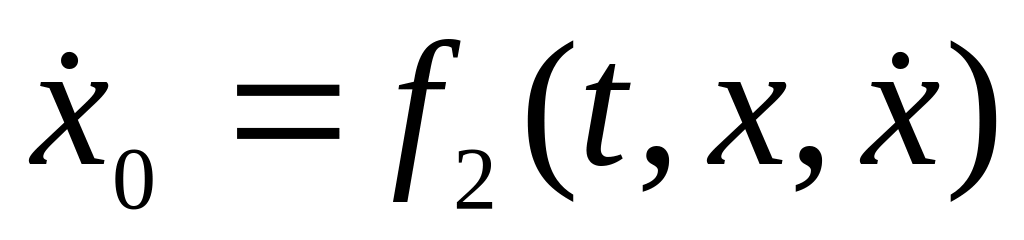 .
Подставляя
и
в выражение для ускорения точки
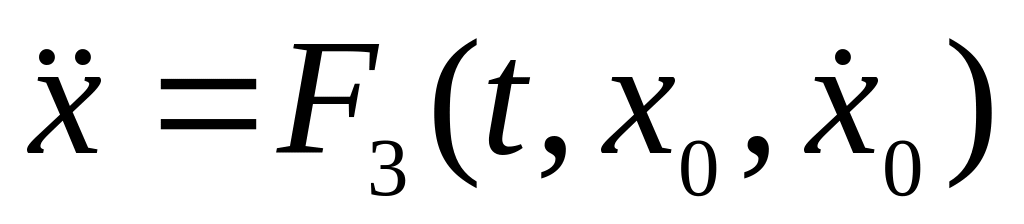 ,
получаем
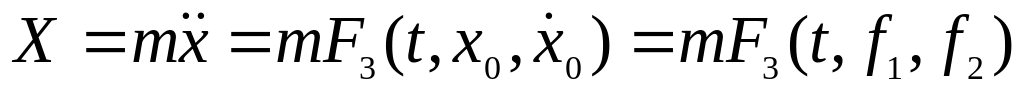 .
Вторая (обратная) задача. Зная массу
m точки, силы
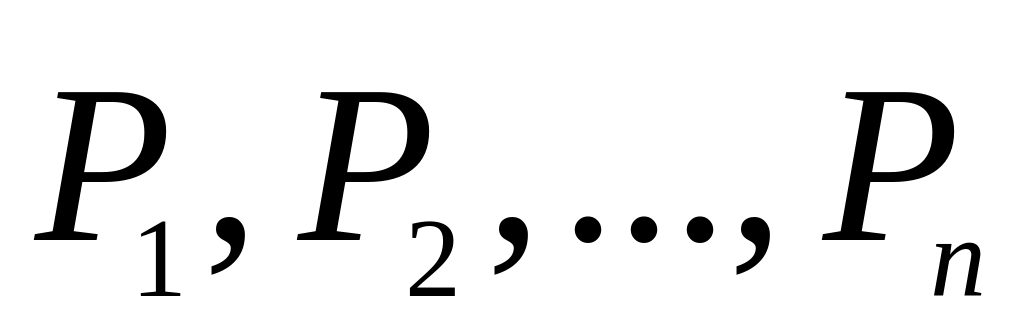 ,
действующие на нее, и начальные условия
,
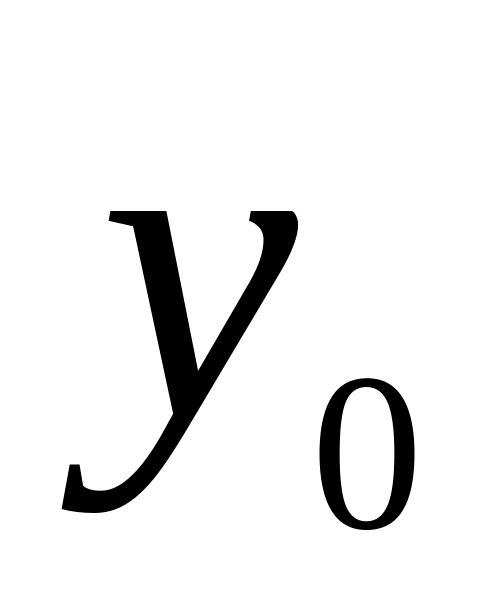 ,
,
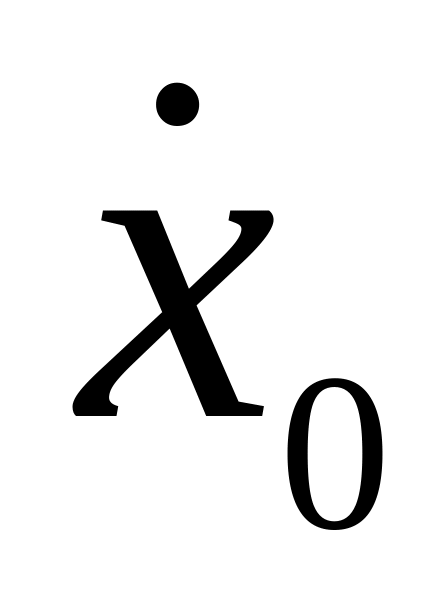 ,
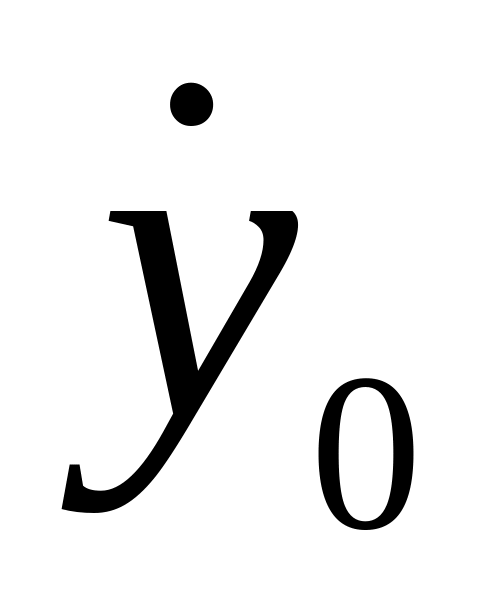 ,
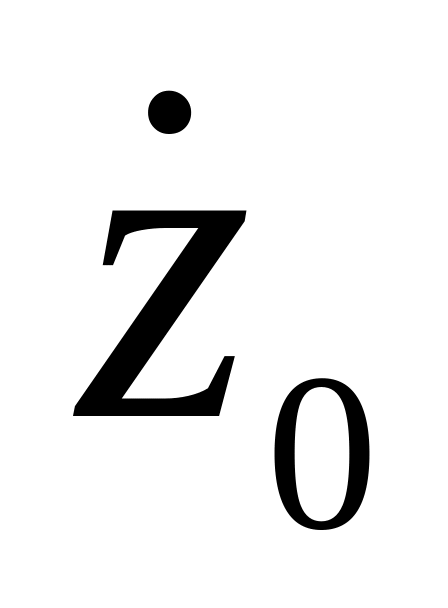 ,
найти уравнения движения точки. Решение
второй задачи динамики точки в общем
случае сводится к решению задачи Коши
об интегрировании системы трех
дифференциальных уравнений второго
порядка при заданных начальных условиях.
В процессе интегрирования дифференциальных уравнений возникают постоянные интегрирования, которые обычно определяются из начальных условий (при интегрировании трех дифференциальных уравнений второго порядка возникает шесть постоянных интегрирования С1- С6, для определения которых используются шесть начальных условий , , , , и ). После подстановки найденных значений постоянных интегрирования в общее решение системы дифференциальных уравнений движения, получают уравнения движения точки в виде:
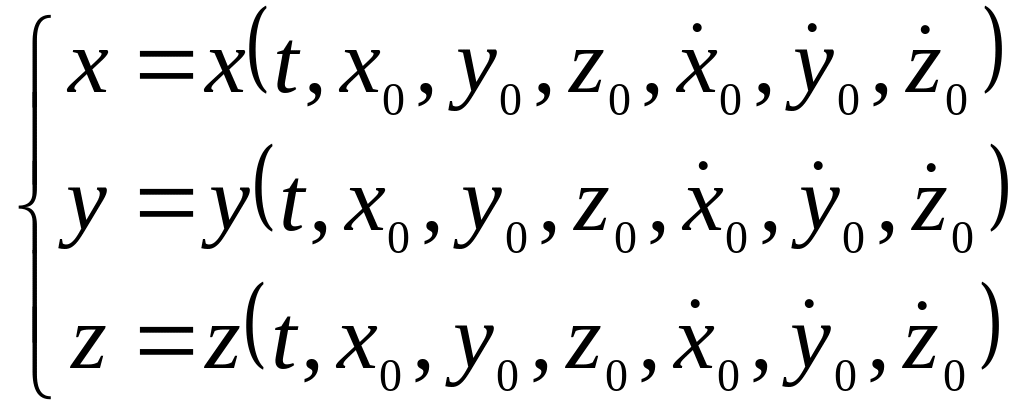 .
Эти уравнения показывают, что движение материальной точки зависит не только от сил, действующих на нее, но и от начальных условий.
Дифференциальные уравнения движения материальной точки в естественной форме. Математический маятник
Рассмотрим материальную точку массы m, движущуюся с ускорением по некоторой траектории под действием заданной системы сил . Запишем для точки основное уравнение динамики (1.2) и спроецируем его на оси , n и b естественного трехгранника (рис. 1.3).
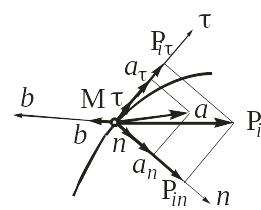
Рис. 1.3
Для того, чтобы спроецировать уравнение
(1.2) на подвижные оси Mnb,
нужно обе части этого уравнения скалярно
умножить на орты
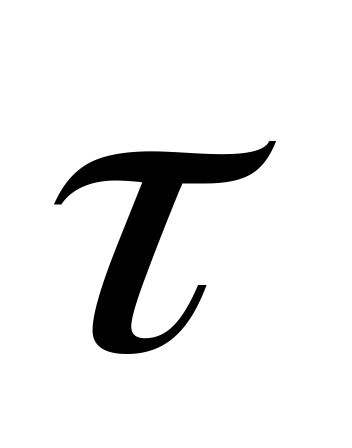 ,
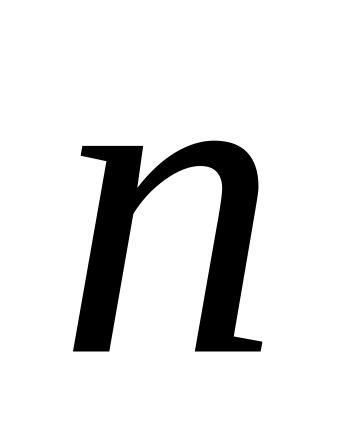 и
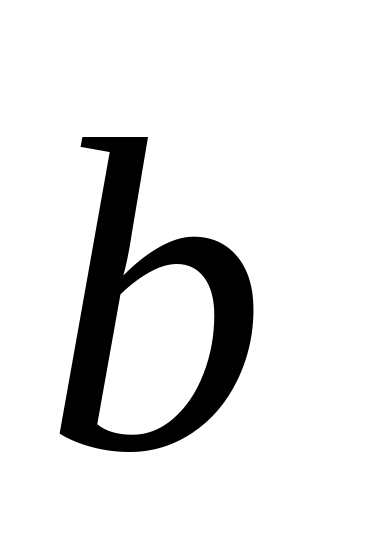 :
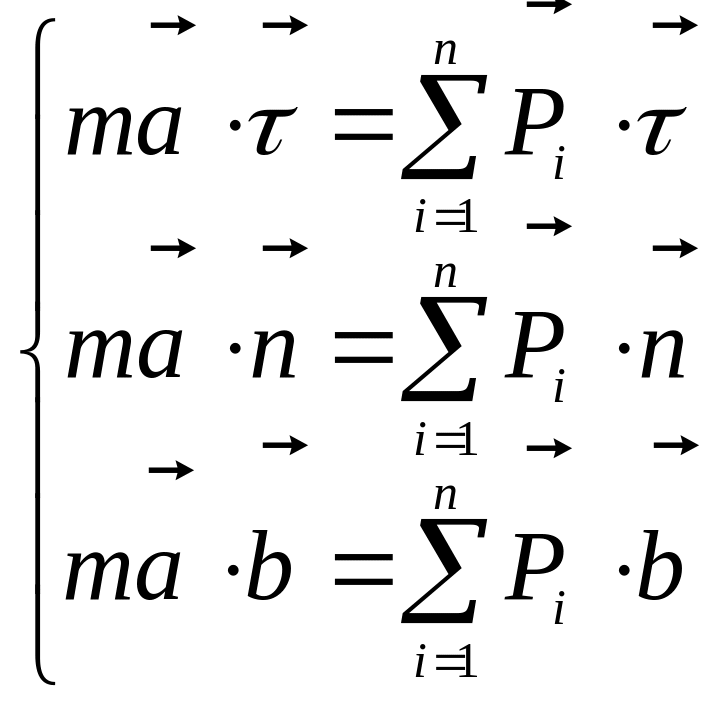 . (1.7)
Скалярные произведения
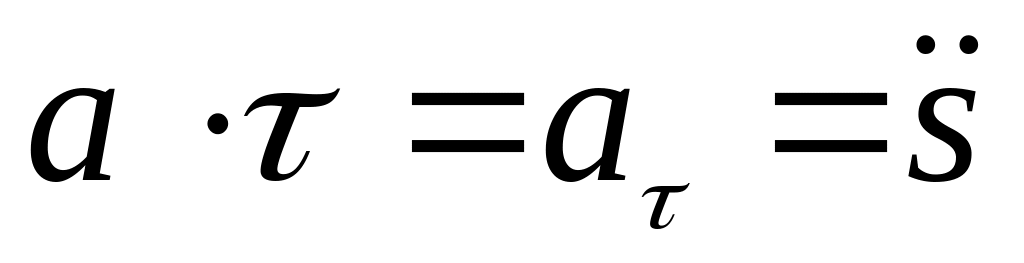 ,
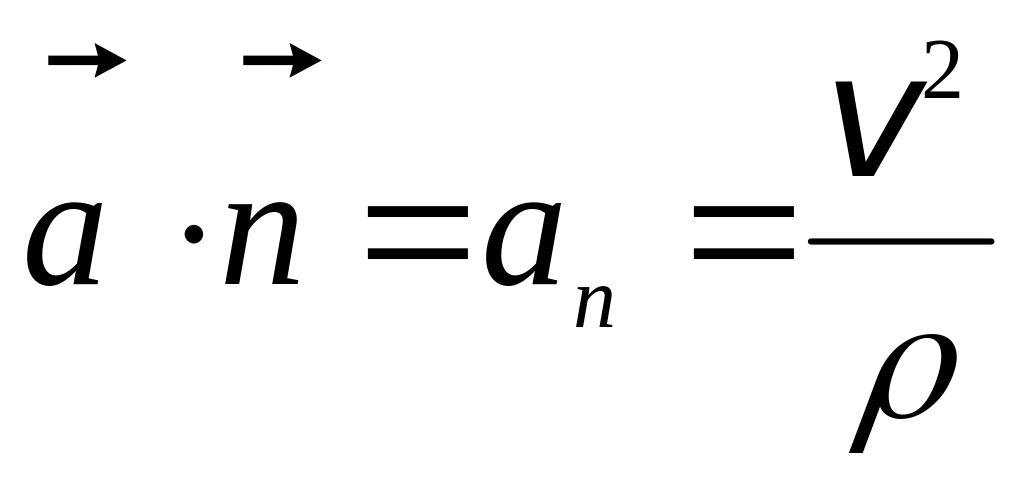 ,
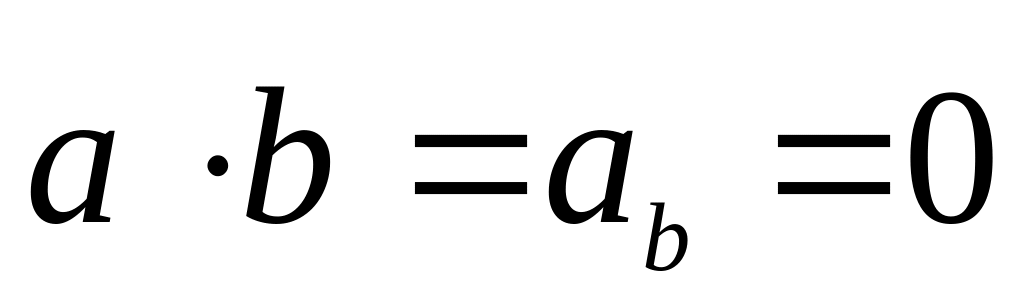 представляют собой проекции ускорения
на естественные координатные оси, а
скалярные произведения
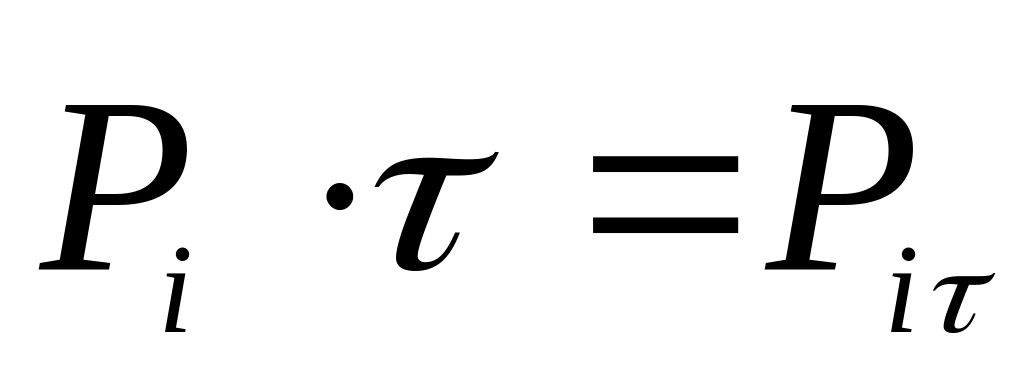 ,
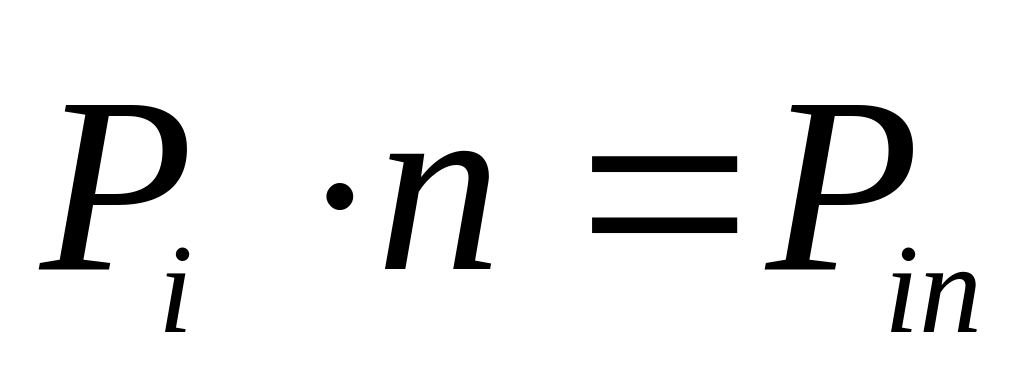 ,
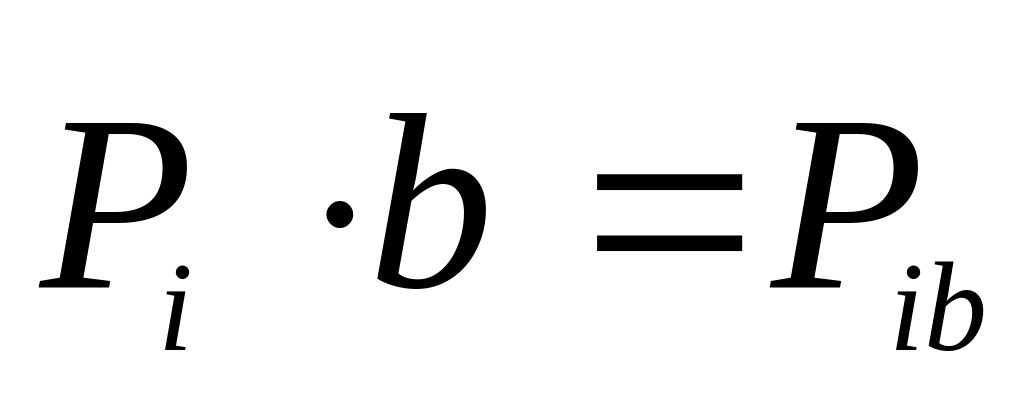 – проекции i-той силы
на эти оси. После подстановки этих
выражений в (1.7), получаем дифференциальные
уравнения движения материальной точки
в естественной форме:
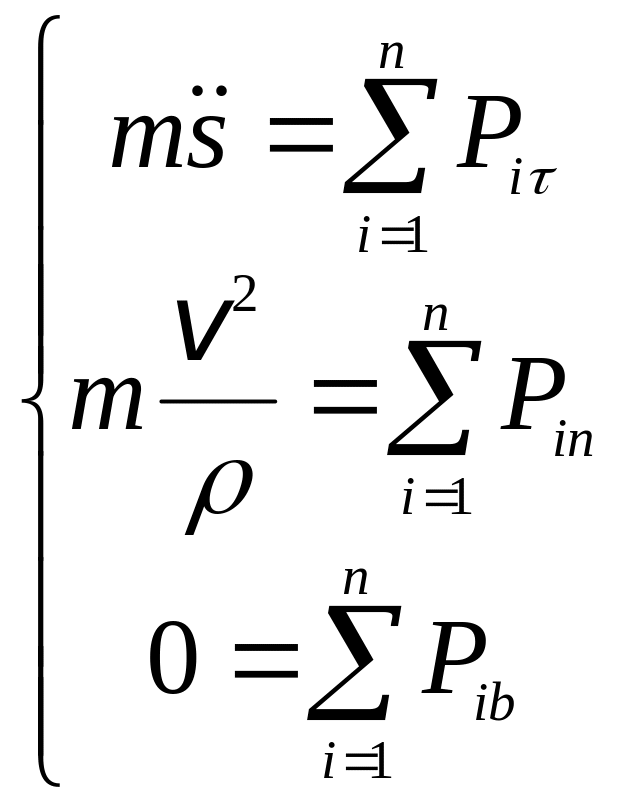 . (1.8)
Лекция 2 Динамика механической системы
Механическая система. .Центр масс механической системы. Твердое тело. Тензор инерции. Виды моментов инерции тела.
Механическая система. Центр масс механической системы и его координаты
Механической системой называется совокупность материальных точек, положение и движение каждой из которых зависит от положения и движения всех других точек этой совокупности.
Сумма масс точек механической системы
называется массой системы:
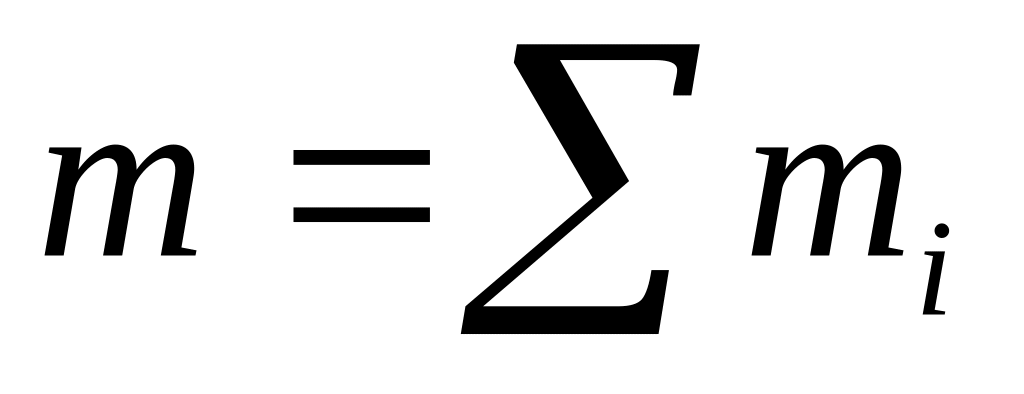 .
Состав точек, входящих в механическую систему, зависит от решаемой задачи: одни и те же точки могут быть включенными в механическую систему, либо в нее входить не будут.
Если движение точек механической системы не ограничено связями, то такая механическая система называется свободной. Например, Солнечная система, планеты которой, часто рассматривающиеся как материальные точки, свободно движутся по своим орбитам. Если же на точки механической системы наложены связи, то система называется несвободной. Примерами несвободных механических систем являются различные механизмы, агрегаты и машины, у которых движение отдельных точек или тел ограничено связями.
Центром масс механической системы называется воображаемая точка С (рис. 2.1), для которой сумма произведений масс всех материальных точек системы на их радиус-векторы, проведенные из этой точки, равна нулю:
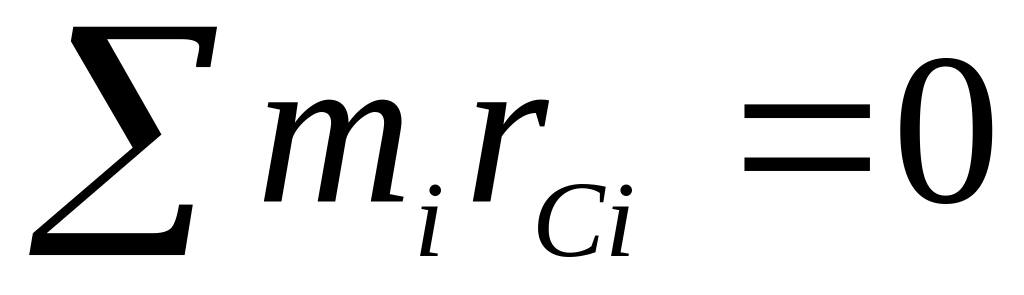 . (2.1)
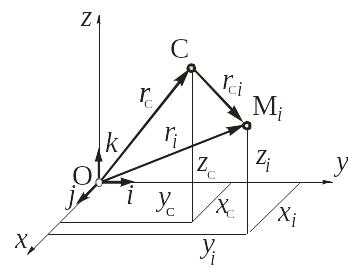
Рис. 2.1
В матричной форме:
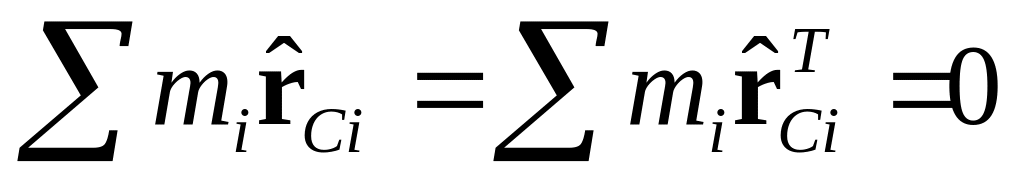 , (2.2)
где
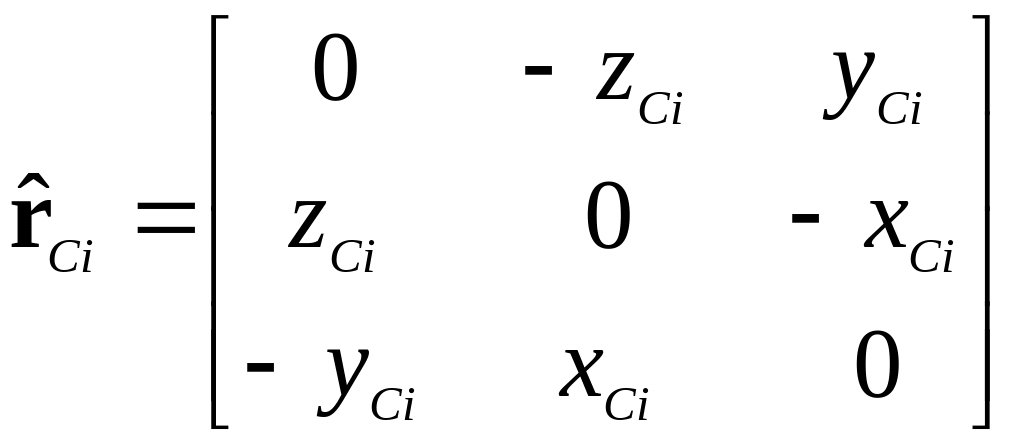 −
матрица места i-той
точки по отношению к центру масс С,
Т – индекс транспонирования.
Так как
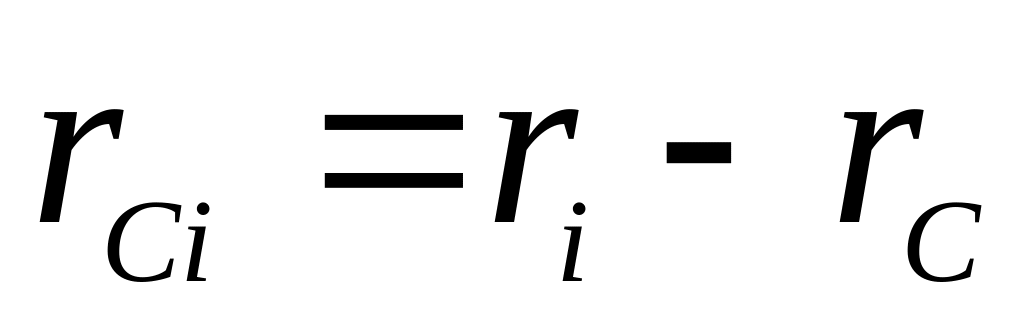 ,
то, подставляя в (2.1), получаем:
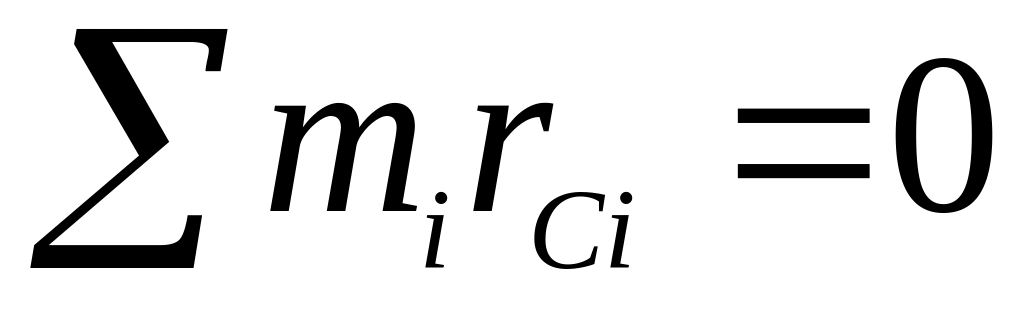 .
Таким образом, положение центра масс механической системы определяется формулой1
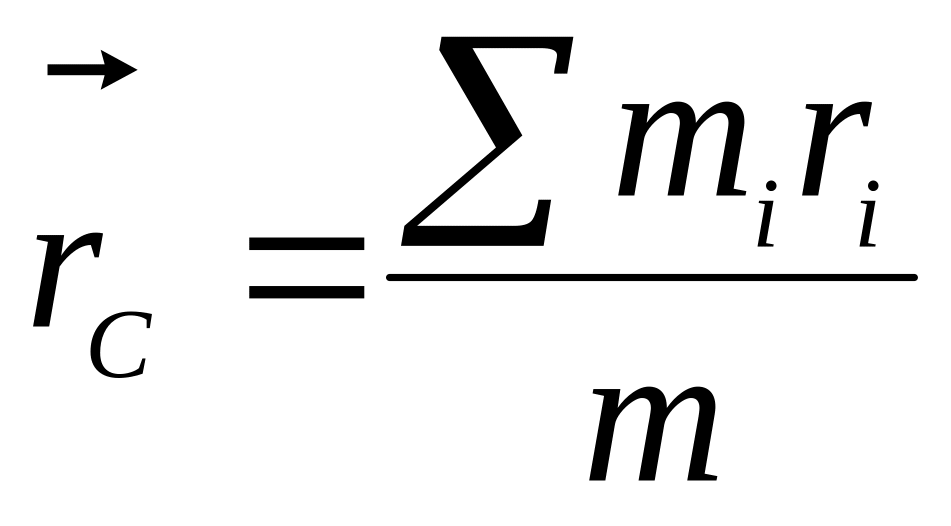 . (2.3)
Спроецировав векторное выражение (2.3) на оси координат, получим формулы для вычисления координат центра масс механической системы:
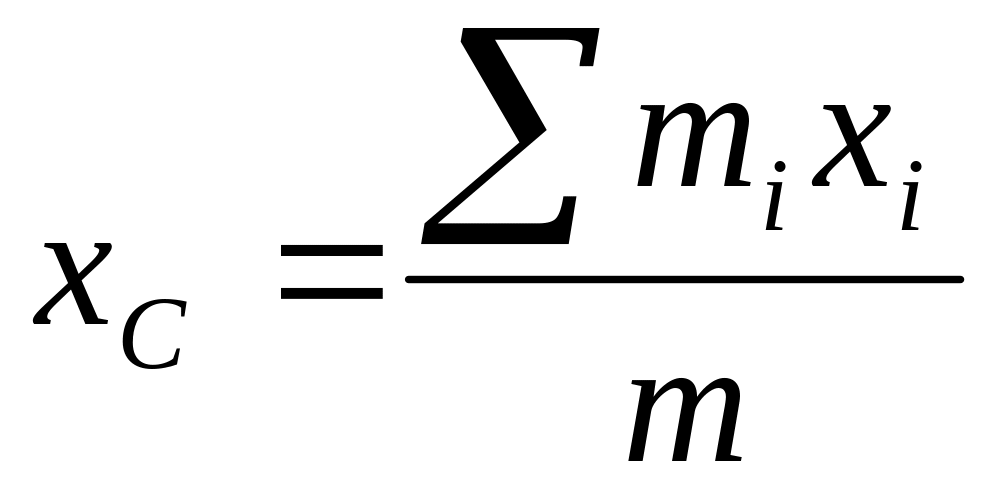 ;
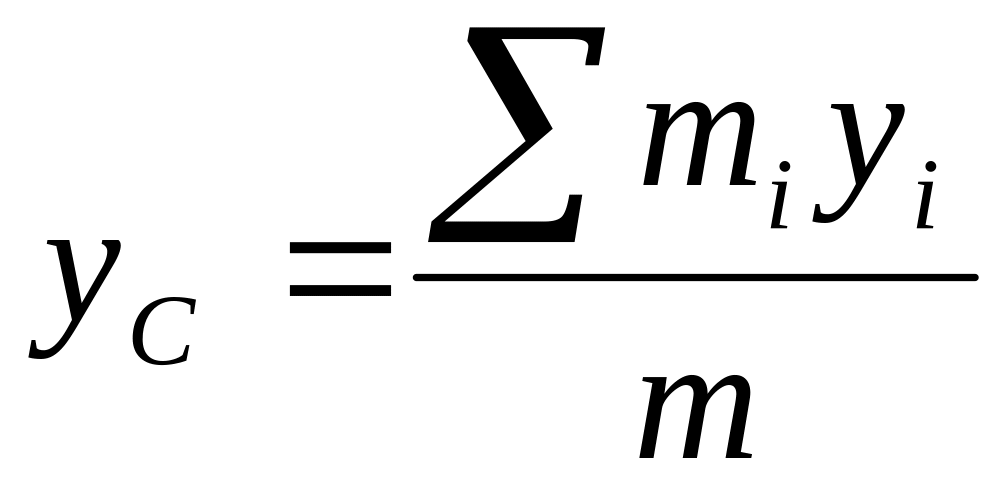 ;
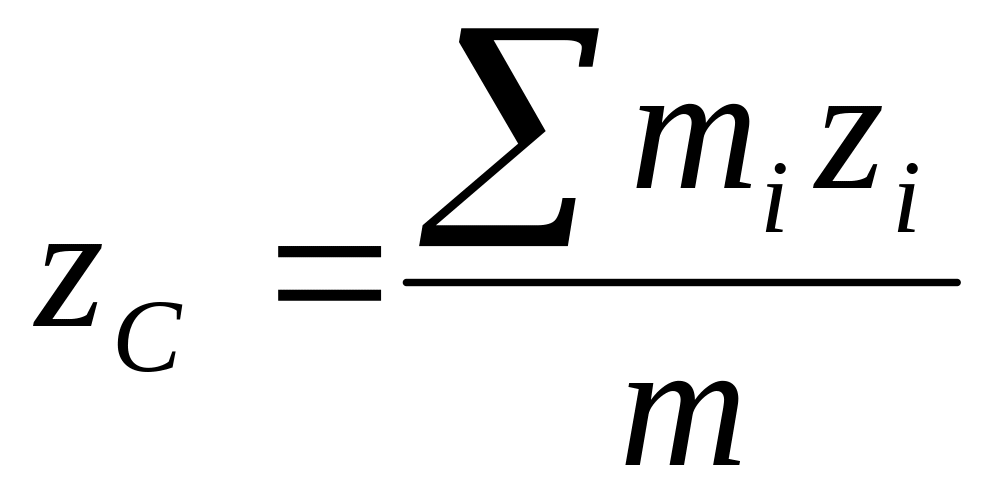 . (2.4)
Нетрудно доказать, что положение центра масс в теле не зависит от выбора системы координат. Рассмотрим две системы координат: одну − Аxyz − жестко свяжем с телом, а вторую − Оxyz − выберем произвольно (рис. 2.2).
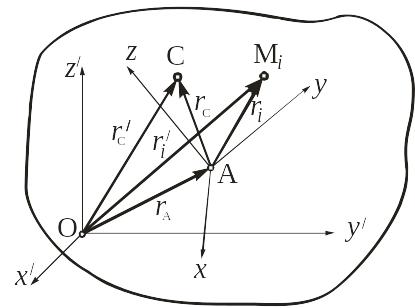
Рис. 2.2
Проведем радиус-векторы
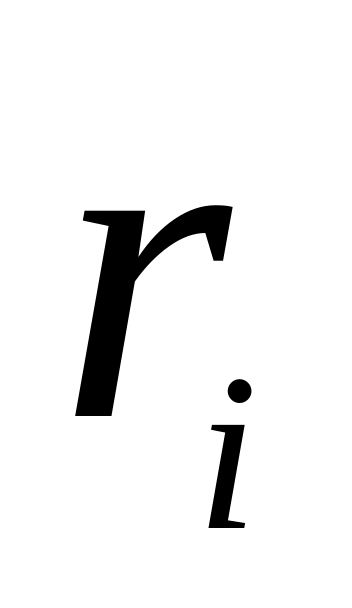 и
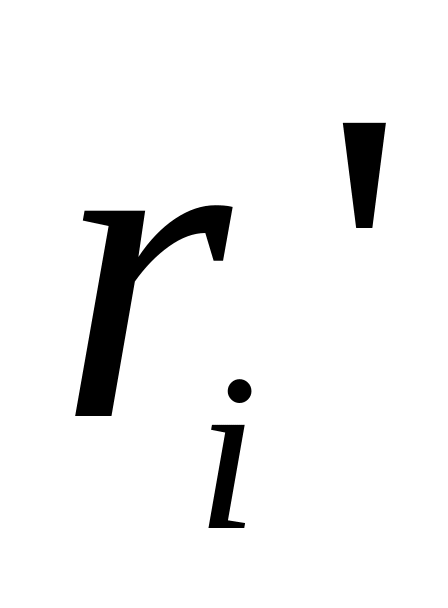 ,
фиксирующие положение i-той
точки тела в выбранных системах координат,
и отметим положение центра масс С
тела. Подставляя в (3.3) соотношение
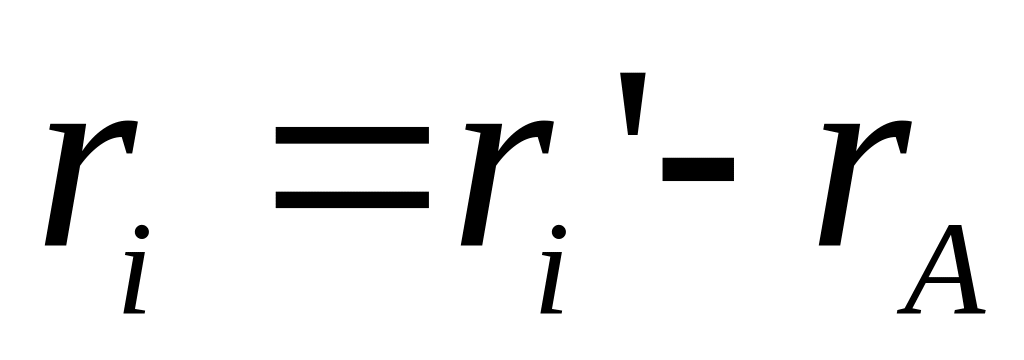 ,
окончательно получаем:
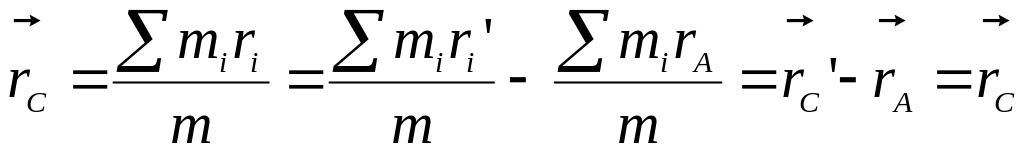 .
Твердое тело. Тензор инерции. Виды моментов инерции тела.
Твердым телом называется совокупность материальных точек, расстояния между которыми остаются неизменными.
Как известно, инерционные свойства тела при поступательном движении полностью определяются его массой m. При исследовании других видов движения тела необходимо учитывать, так называемую, геометрию масс, то есть закон распределения масс точек тела в пространстве. Мерой инертности тела, кроме его массы, является тензор инерции − симметричная матрица размерности 33, компонентами которой являются осевые Jx, Jy, Jz и центробежные Jxy= Jyx, Jxz= Jzx, Jyz= Jzy моменты инерции:
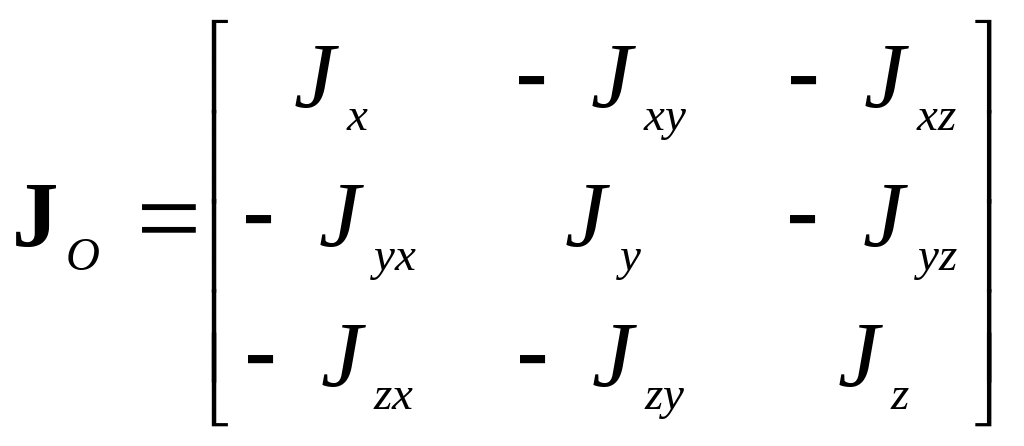 . (2.5)
Моментом инерции твердого тела относительно некоторой оси (осевым моментом инерции) называется скалярная величина, численно равная сумме произведений масс точек тела на квадраты их расстояний до этой оси.
Моменты инерции тела относительно координатных осей (рис. 2.3) вычисляются по формулам:
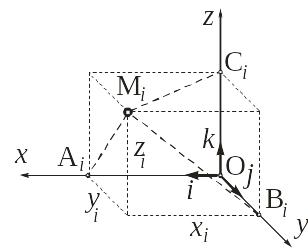
Рис. 2.3
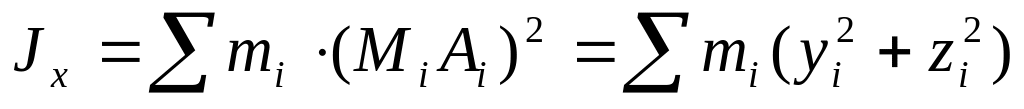 ;
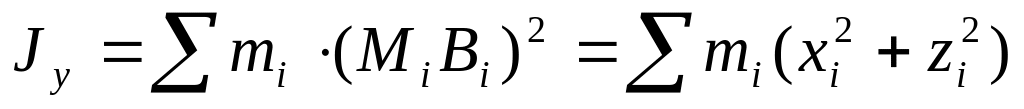 ; (2.6)
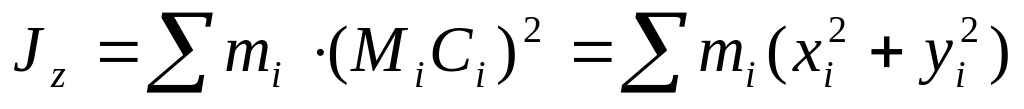 ,
где mi, xi, yi, zi − масса и декартовы координаты i-той точки.
Из формул (2.6) следует, что момент инерции твердого тела относительно оси всегда положителен и не равен нулю.
Иногда удобно представить момент инерции
твердого тела относительно оси
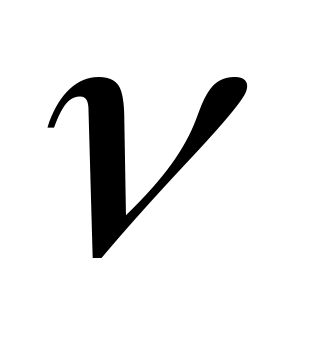 как произведение массы m
тела на квадрат некоторой величины i,
называемой радиусом инерции тела
относительно этой оси:
J=mi2.
Радиус инерции тела можно рассматривать как расстояние от оси , на котором нужно поместить материальную точку массы m, чтобы момент инерции этой точки относительно оси был равен моменту инерции тела относительно этой оси.
Элементы тензора инерции, расположенные вне главной диагонали, называются центробежными моментами инерции:
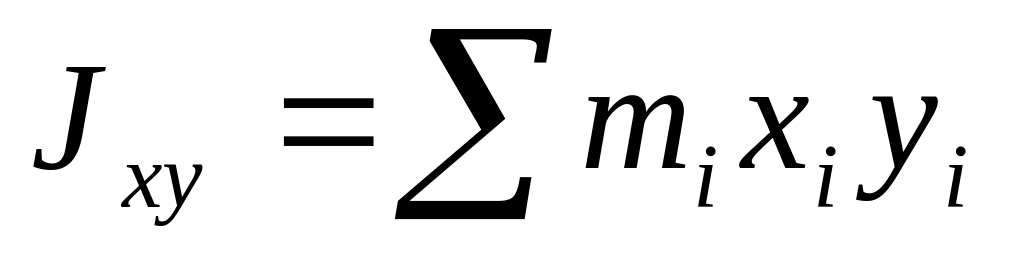 ;
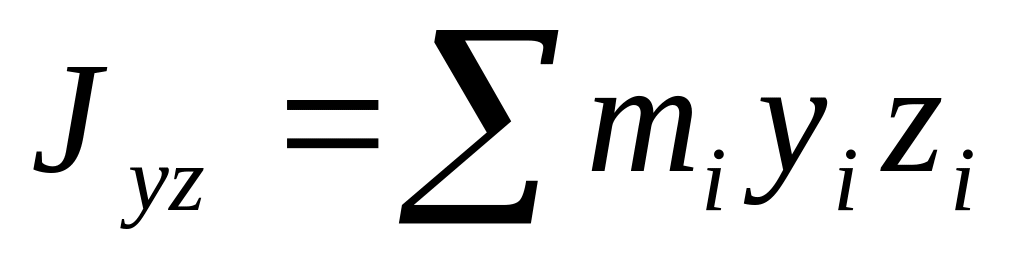 ;
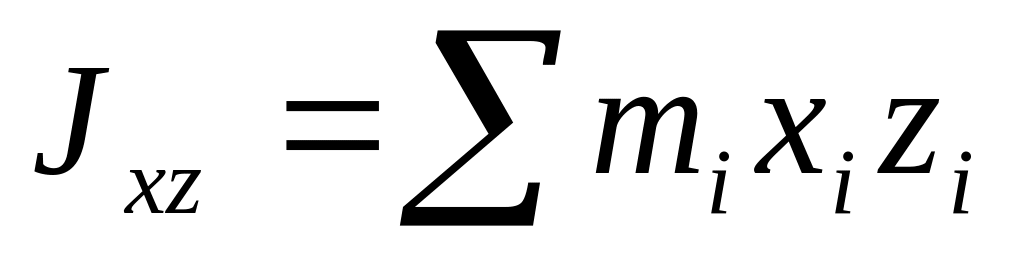 .
Центробежные моменты инерции могут быть положительными, отрицательными, либо равными нулю.
Осевые и центробежные моменты инерции тела зависят от выбора системы координат, относительно которой они определяются, и изменяются при изменении распределения масс точек, составляющих данное тело.
Непосредственным вычислением легко проверить, что тензор инерции может быть вычислен по формуле:
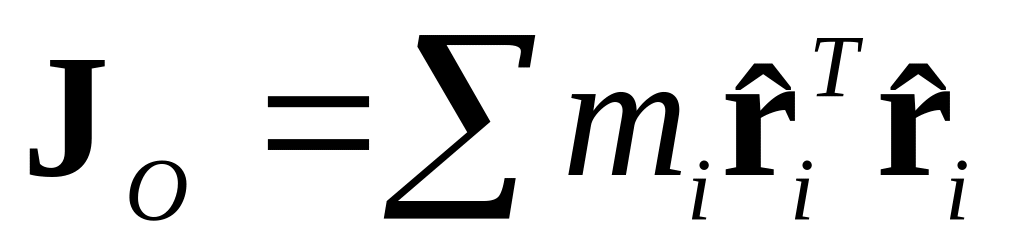 . (2.7)
Очевидно, что в силу аддитивности тензор инерции тела, состоящего из нескольких частей, равен сумме тензоров инерции этих частей.
В задачах механики любое реальное твердое тело можно заменить совокупностью материальных точек, жестко связанных между собой, причем сделать это можно бесчисленным количеством способов. Разумеется, практический интерес представляют простейшие наборы таких точек. Эквивалентность подобной дискретной модели рассматриваемому твердому телу обеспечивается равенством масс тела и модели, совпадением их центров тяжести и равенством тензоров инерции в соответствующих системах координат. Можно показать, что наименьшим количеством точек в дискретной модели является:
для тонкого стержня − две точки равной массы;
для плоского тела − три точки равной массы;
для произвольного твердого тела − четыре одинаковых точки.