Материал: Источник теоретического материала
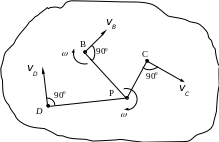
Рис.11.6
Как же определить положение мгновенного центра скоростей? Есть различные способы. Рассмотрим их.
Если даны скорость полюса и угловая скорость плоской фигуры , то расстояние от полюса до мгновенного центра скоростей определяется по формуле
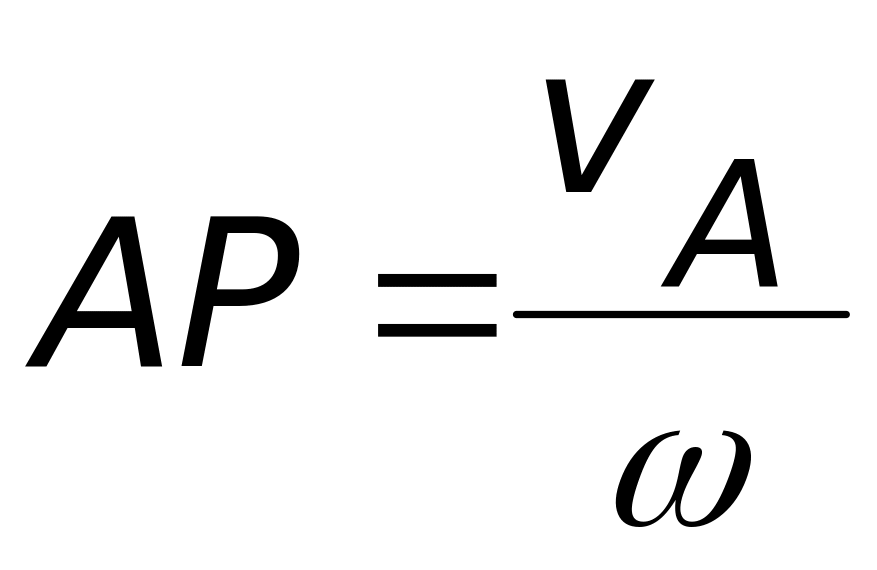 . (*)
Мгновенный центр скоростей находится на отрезке прямой, перпендикулярной к скорости полюса, на расстоянии от полюса, определяемом по формуле (*).
Д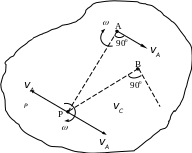 ействительно,
в этом случае
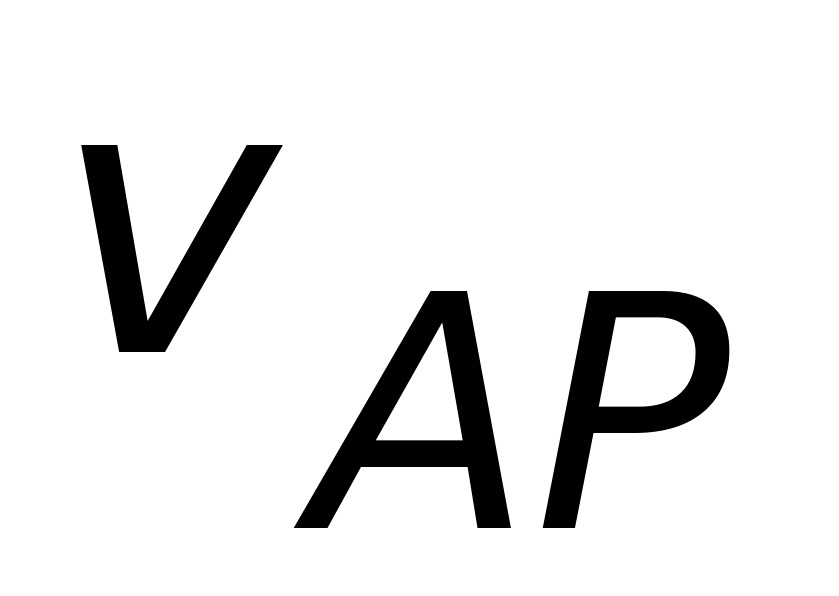 и
лежат на одной прямой и направлены в
противоположные стороны (см.рис.11.7),
причем
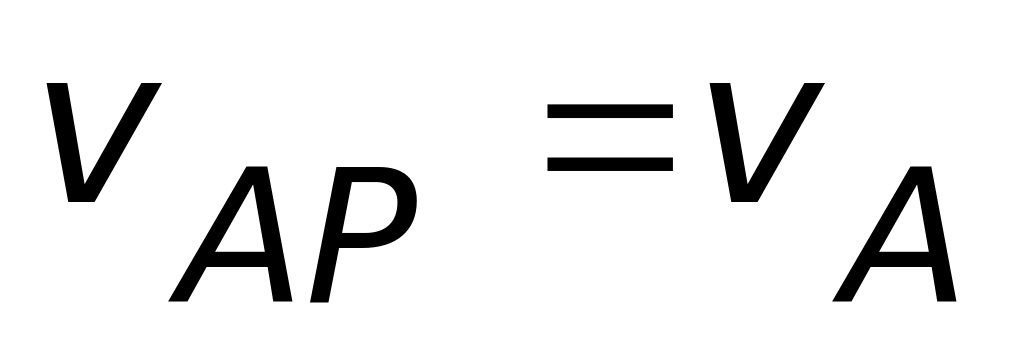 (отрезок АР надо, естественно,
отложить под углом 900 к вектору
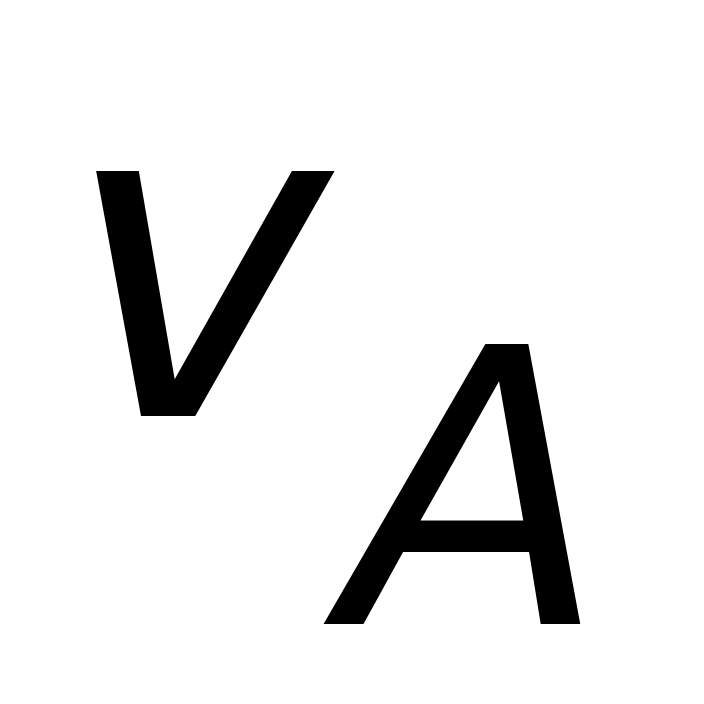 ,
откладывая угол в направлении угловой
скорости
)
(см.круговую стрелку
).
Если угловая скорость плоской фигуры неизвестна, но дана скорость одной точки и известно направление скорости другой точки, то мгновенный центр скоростей можно найти как точку пересечения перпендикуляров к скоростям точек А и В (рис.11.7).
Рис.11.7
Если известны скорости
и
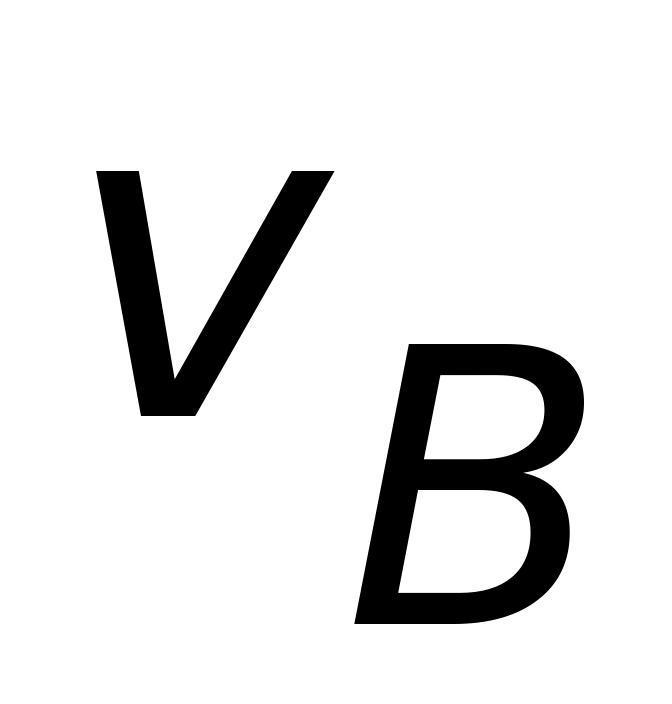 двух точек одного отрезка и они параллельны
и перпендикулярны отрезку АВ, то
мгновенный центр скоростей находится
на пересечении линии, соединяющей концы
векторов скоростей и прямой, проведенной
вдоль отрезка АВ (рис.11.8) или находится
в бесконечности (не существует), если
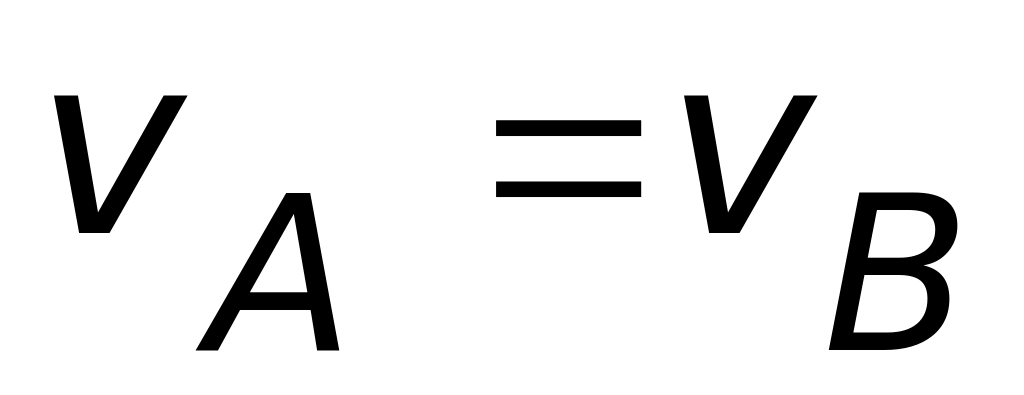 (угловая скорость плоской фигуры в
последнем случае равна нулю).
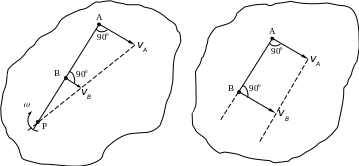
Рис.11.8
Если скорости произвольно выбранных точек плоской фигуры геометрически равны в данный момент времени, то мгновенный центр скоростей не существует и угловая скорость плоской фигуры в этот момент времени равна нулю.
Если известно, что плоская фигура катится без скольжения по неподвижной кривой или прямой линии, то мгновенный центр скоростей находится в точке соприкосновения двух тел (рис.11.9).
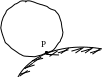
Рис.11.9
Определение ускорений точек плоской фигуры
Определение ускорений точек плоской фигуры
Для определения ускорений точек плоской фигуры используется теорема об ускорениях точек: ускорения любой точки плоской фигуры равно геометрической сумме двух ускорений: ускорения полюса и ускорения этой точки во вращательном движении плоской фигуры вокруг полюса.
Приведем доказательство этой теоремы
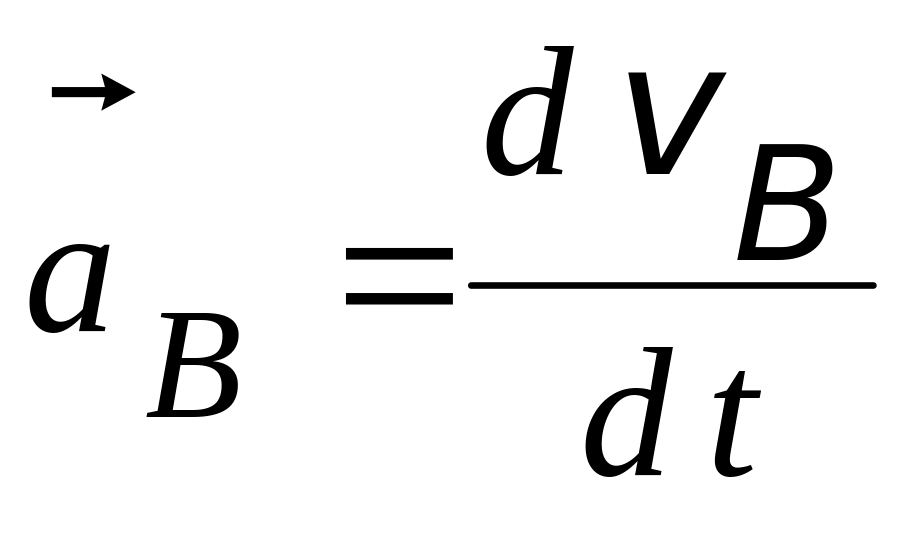 ;
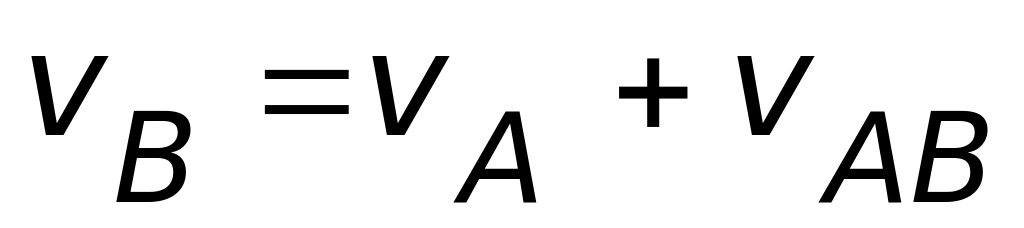 ,
но
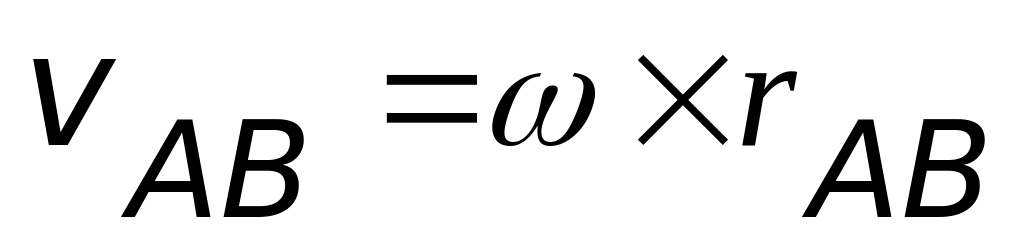 (по формуле Эйлера), поэтому
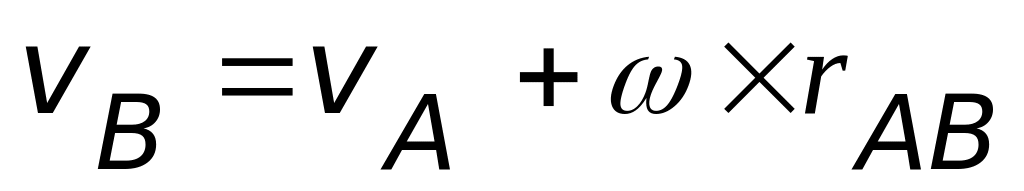 ,
следовательно,
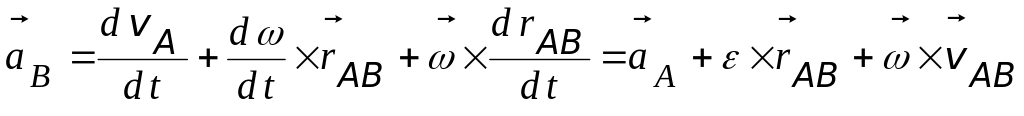 .
Окончательно,
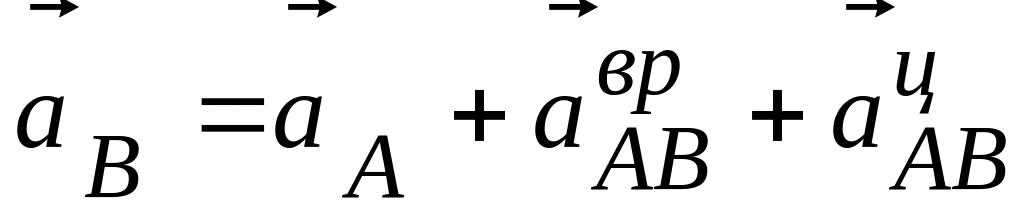 , т.е.
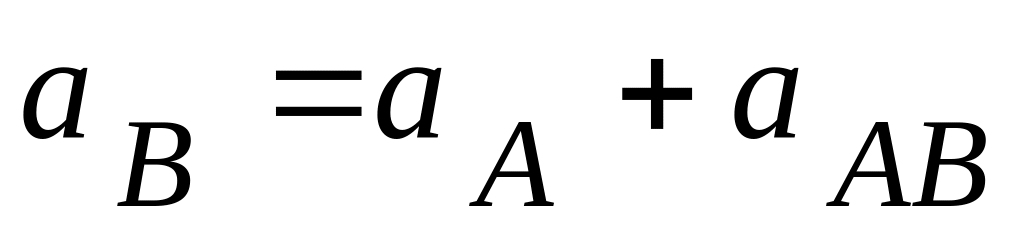 ,
т.к. 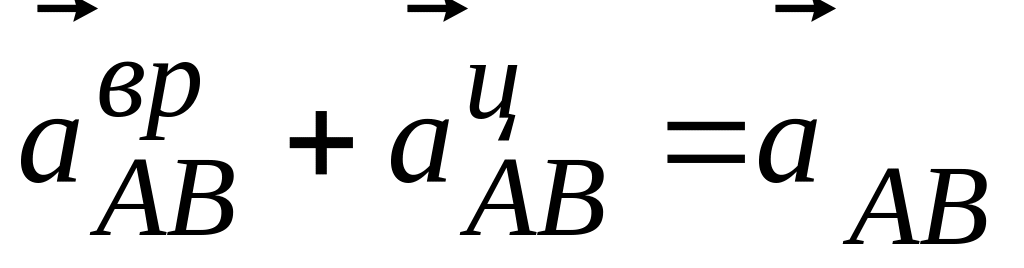 (рис.12.1).
Теорема доказана.
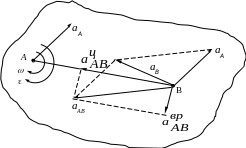
Рис.12.1
У этой теоремы есть два следствия.
П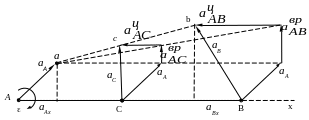 ервое
следствие: проекция ускорения точки
В на ось, проходящую через отрезок
АВ, всегда меньше, (в крайнем случае
равна) проекции ускорения полюса –
точки А на эту же ось (рис.12.2).
Рис.12.2
Из рисунка видно, что равенство проекций
возможно только в момент, когда
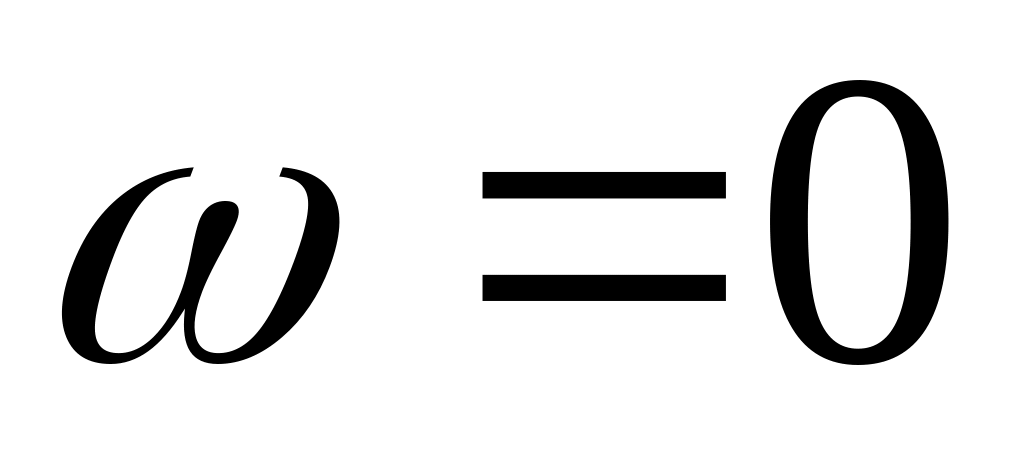 ,
а
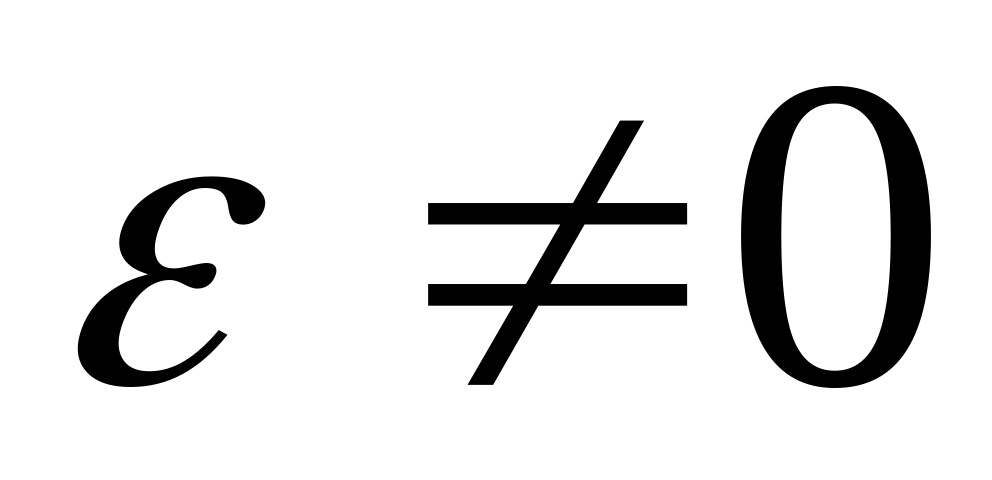 .
Второе следствие: концы векторов
ускорений точек А, В и С
одного и того же отрезка лежат на одной
прямой и делят отрезок ab
этой прямой на части ас и bc,
пропорциональные отрезкам АС и ВС
на исходном отрезке АВ (рис.12.2). Это
утверждение справедливо потому, что
ускорение точек
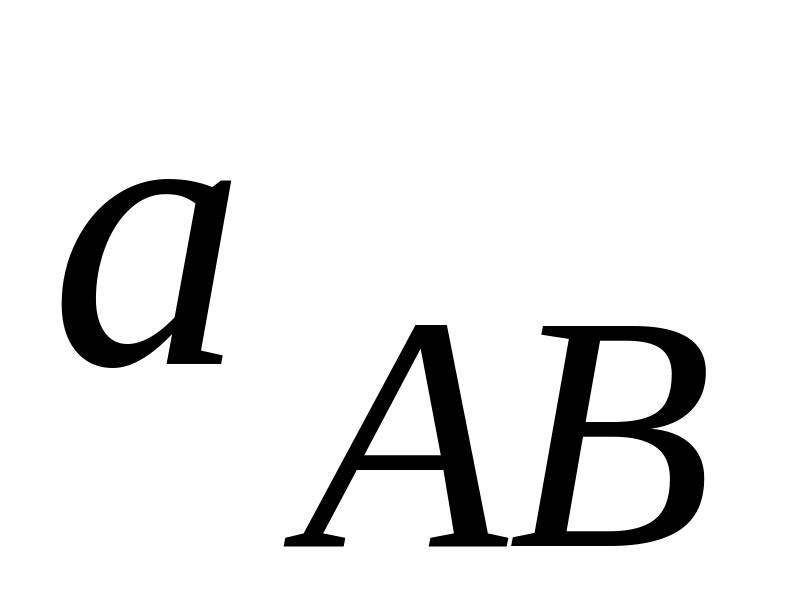 и
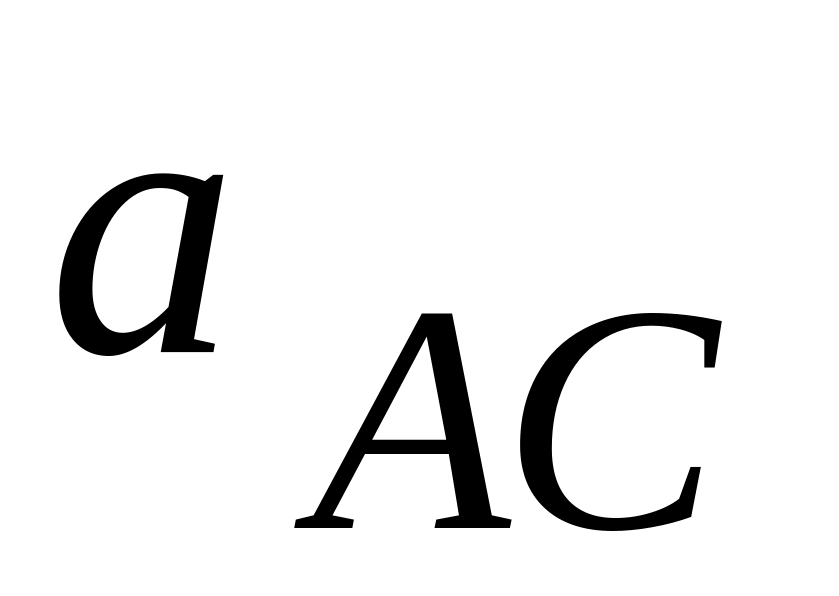 пропорциональны расстояниям от точек
В и С до полюса А.
Ускорение любой точки плоской фигуры
можно определять с помощью мгновенного
центра ускорений – точки плоской
фигуры, ускорение которой в данный
момент времени равно нулю. В этом случае,
если известны угловая скорость и угловое
ускорение плоской фигуры, ускорение
произвольно выбранной точки В:
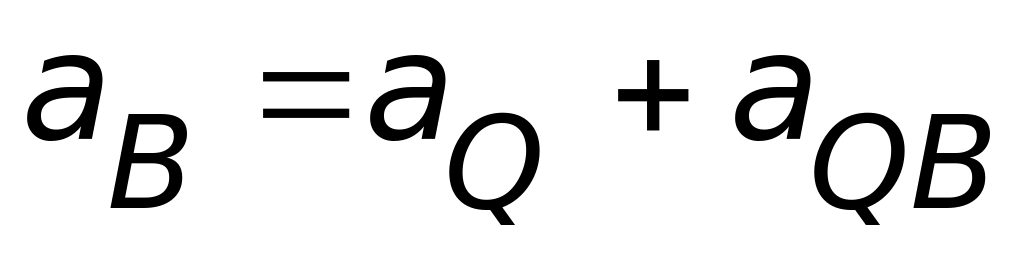 ,
если
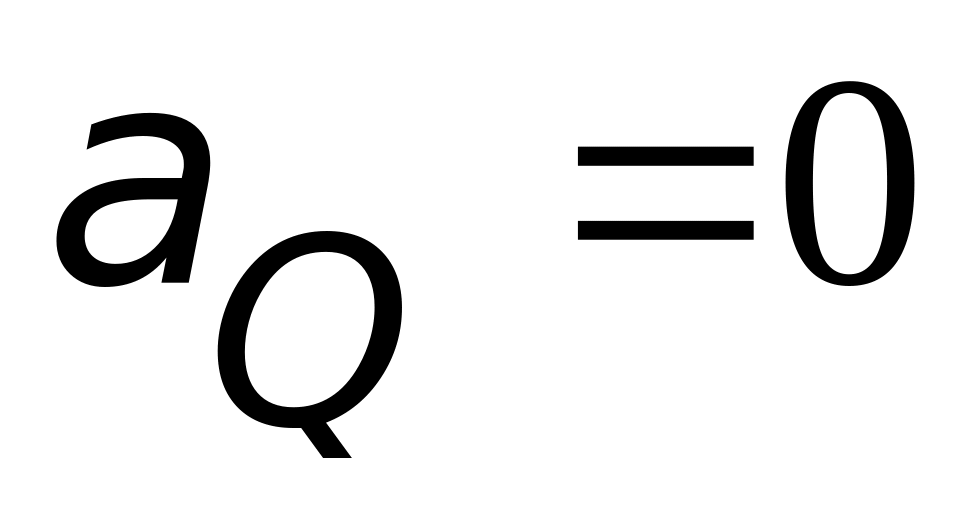 (точка Q – мгновенный
центр ускорений), то
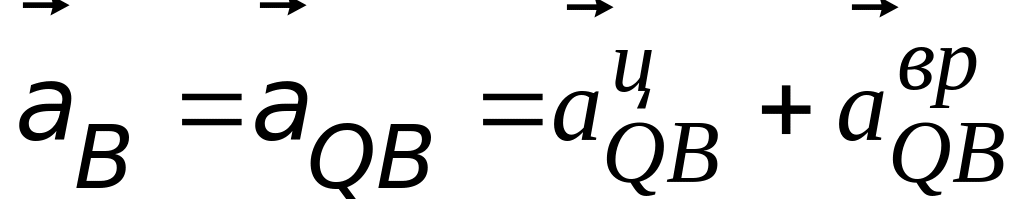 .
Т.е. ускорение точки В равно
геометрической сумме центростремительного
и вращательного ускорений точки во
вращательном движении плоской фигуры
вокруг мгновенного центра ускорений.
На рис.12.3 показаны эти ускорения, при
этом
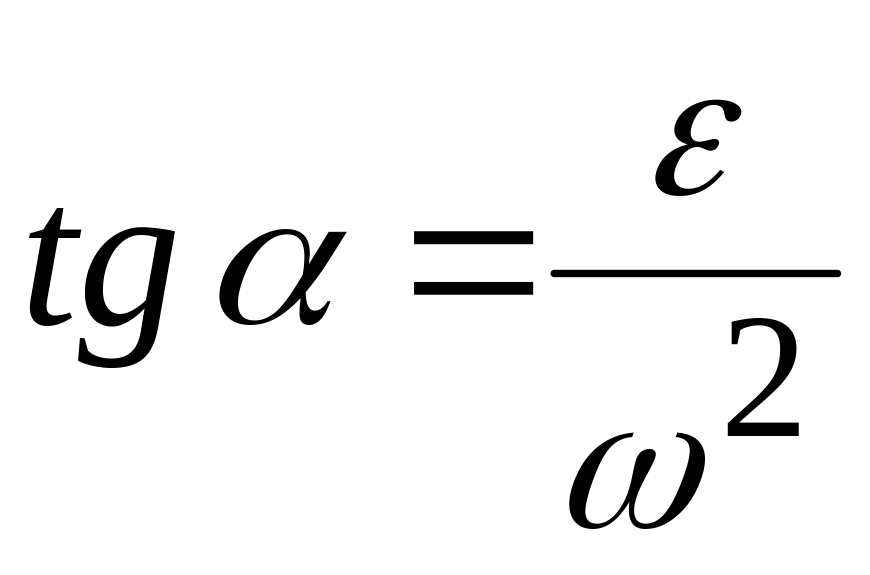 (
- угол между ускорением
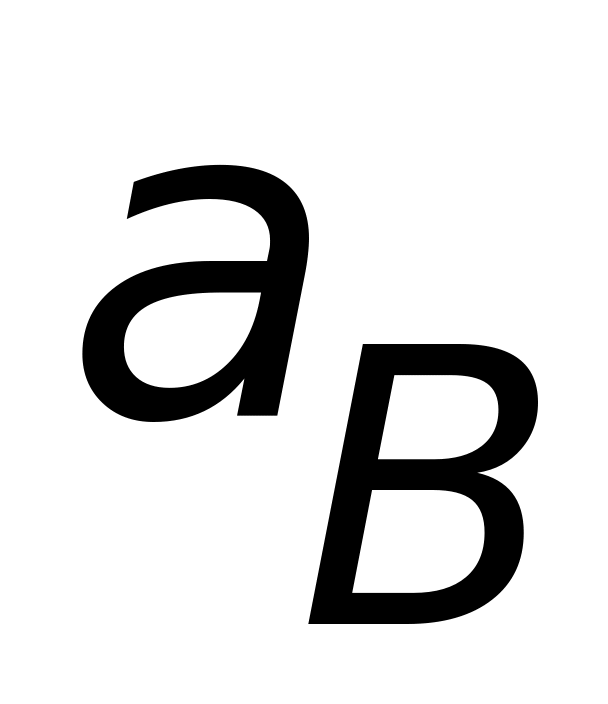 и отрезком BQ, этот
угол отложен от ускорения
в направлении углового ускорения
(см. круговую стрелку
).
Т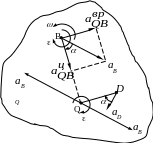 олько
в этом случае
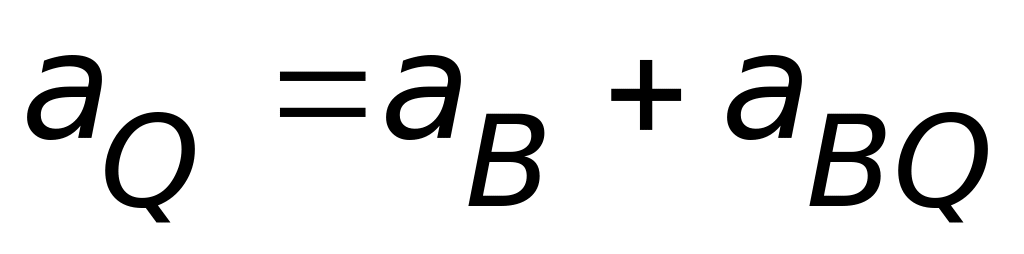 (по теореме об ускорениях точек плоской
фигуры) и
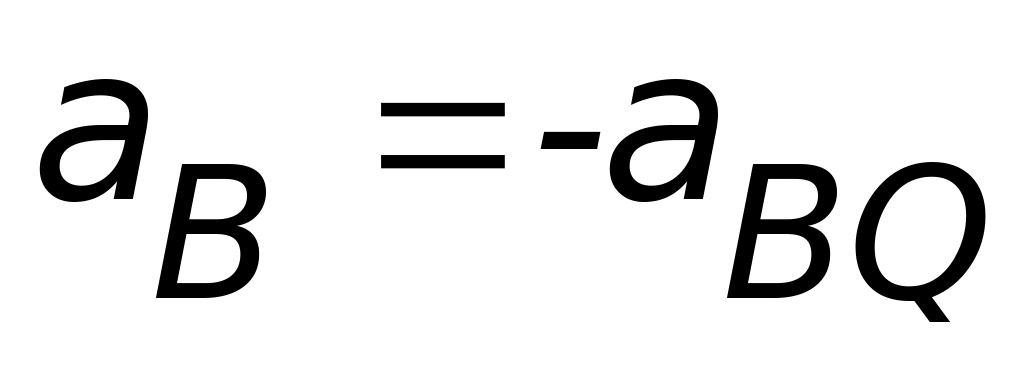 ,
что дает
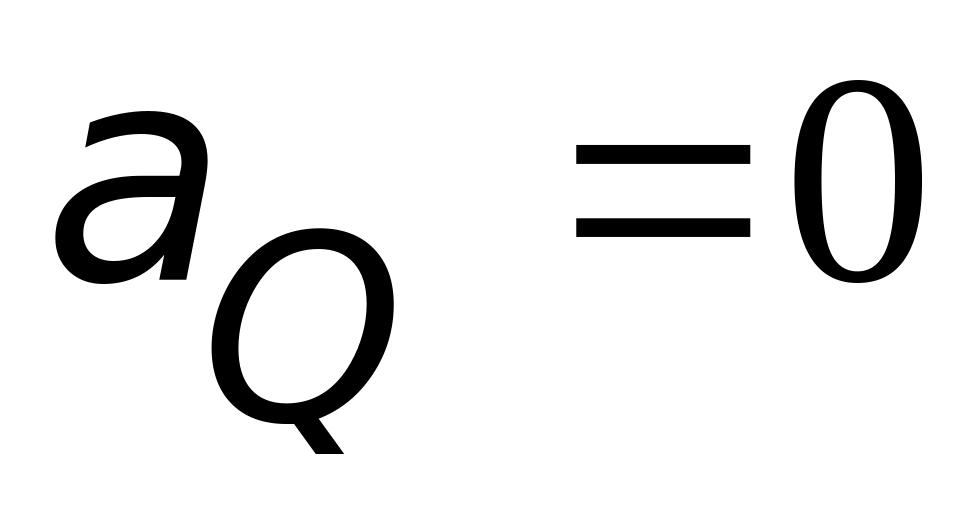 (точка Q действительно
мгновенный центр ускорений в данный
момент времени, для которого
и
имеют конкретные числовые значения).
Так как
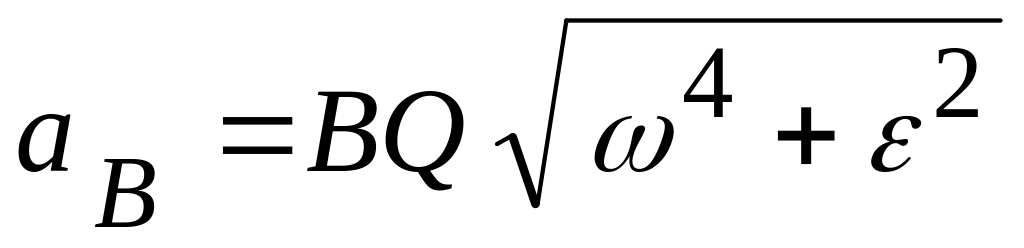 ,
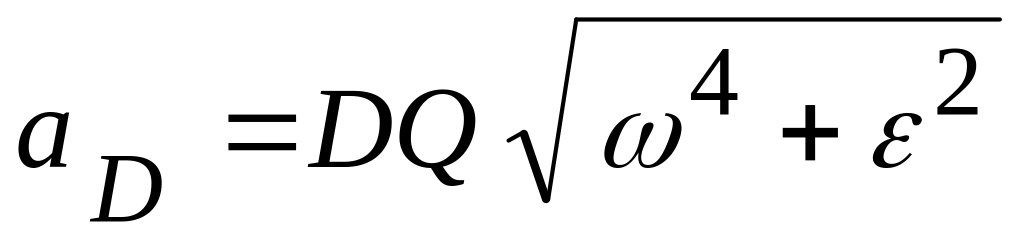 ,
то можно утверждать, что ускорения точек
плоской фигуры пропорциональны
расстояниям от этих точек до мгновенного
центра ускорений.
Рис.12.3
Р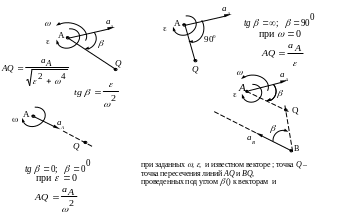 азличные
варианты положения мгновенного центра
ускорений показаны на рис.12.4.
Рис.12.4
Лекция 14
Сферическое движение тела
Сферическое движение тела
Сферическим называется движение тела, у которого одна точка неподвижна. В этом случае любая точка тела, кроме неподвижной, при движении остается на поверхности сферы, радиус которой равен расстоянию от этой точки до неподвижной точки.
П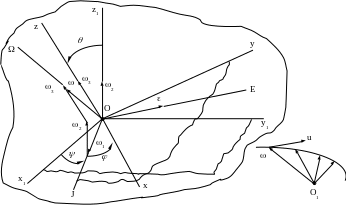 оложение
тела с одной неподвижной точкой
относительно неподвижных прямоугольных
координатных осей
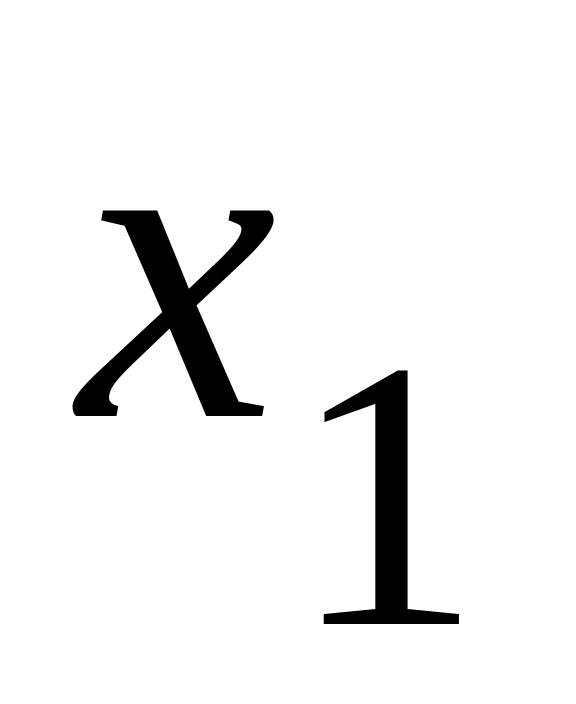 ,
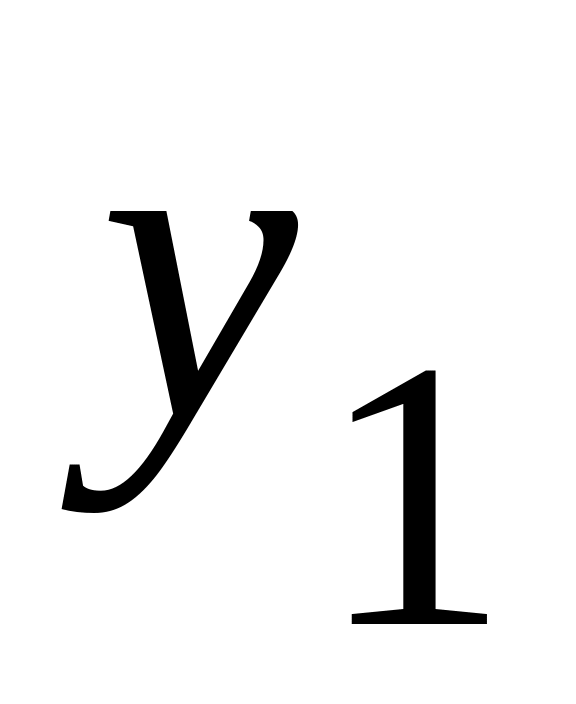 и
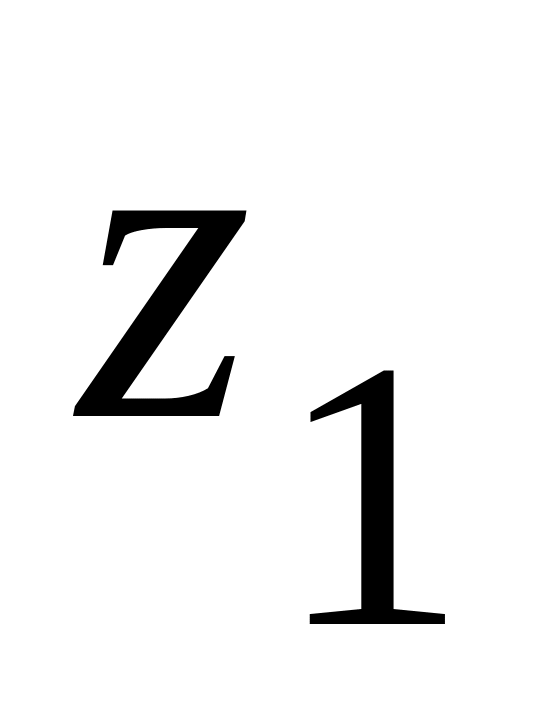 (см.рис.13.1) определяется с помощью углов
Эйлера:
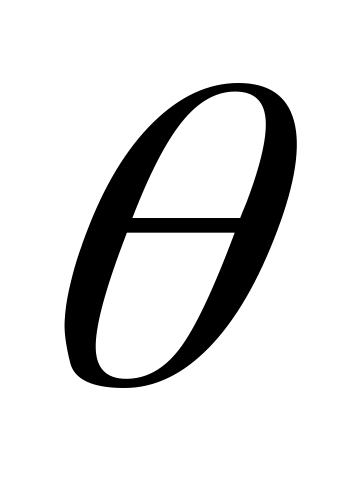 - угол нутации (откладывается от оси
в сторону оси
(прямоугольные оси
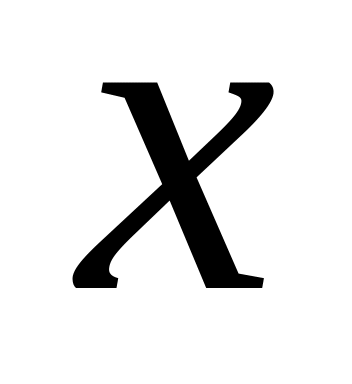 ,
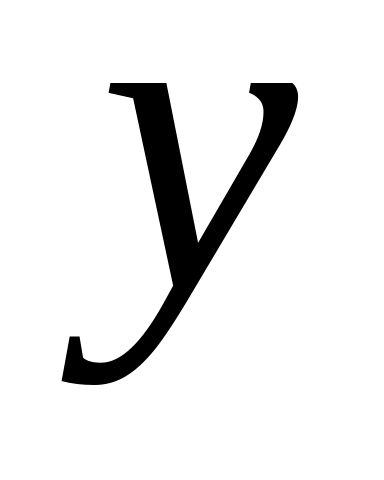 ,
жестко связаны с телом и непрерывно
движутся вместе с ним),
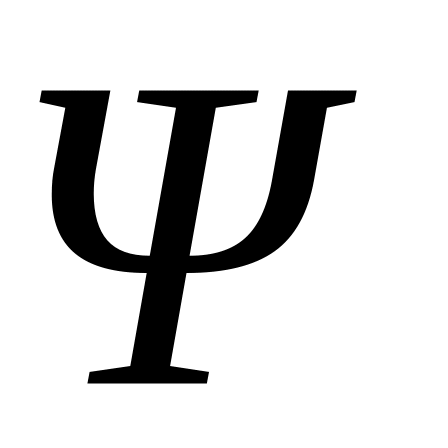 - угол прецессии (откладывается от оси
в сторону линии узлов
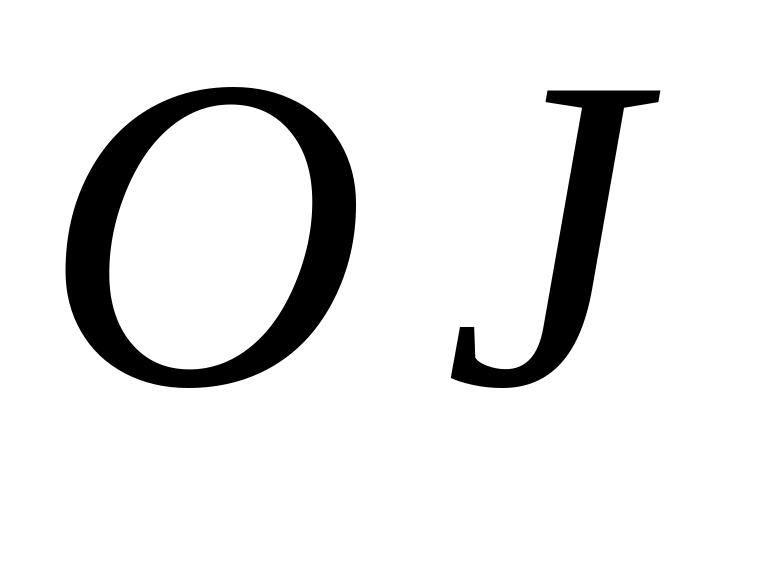 ,
которая получается в результате
пересечения наклонной плоскости
,
с горизонтальной плоскостью
,
),
- угол собственного вращения (откладывается
от линии узлов
в сторону оси
).
Рис.13.1
Нутация – кивание (ось
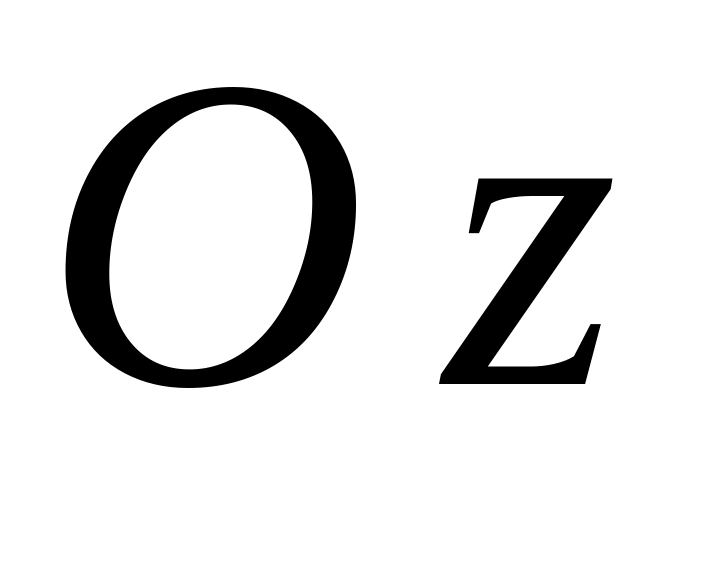 то приближается к оси
,
то удаляется от нее), прецессия –
предшествование (название взято из
астрономии, день весеннего или осеннего
равноденствия каждый год наступает
чуть раньше, чем в прошлом году, для нас
практически это незаметно и неощутимо),
собственное вращение – вращение
тела вокруг его оси симметрии
,
которая перпендикулярна к плоскости
угла
.
При движении тела все три угла изменяются с течением времени, таким образом, получаем три уравнения сферического движения:
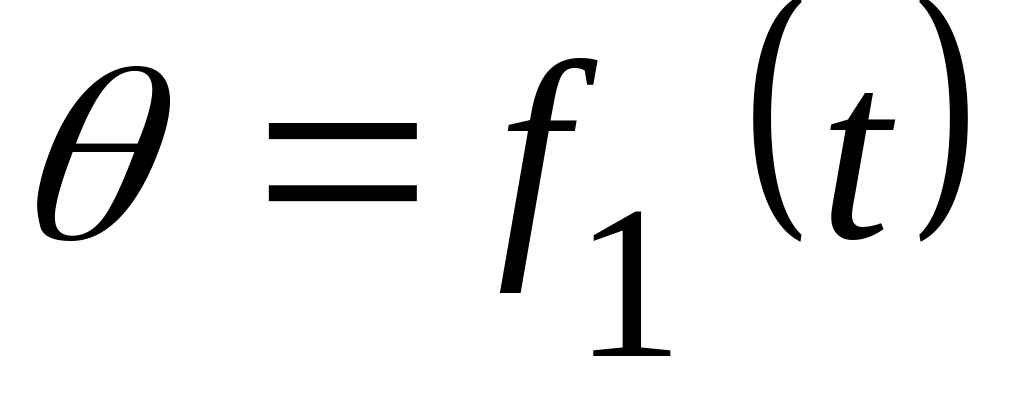 ,
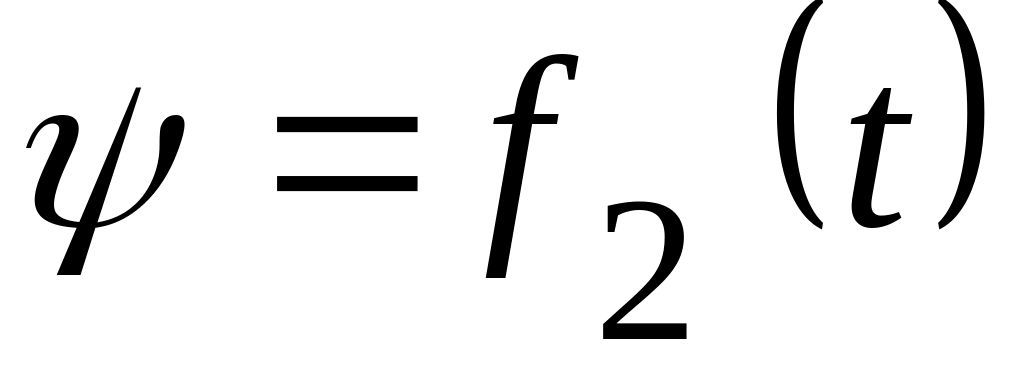 ,
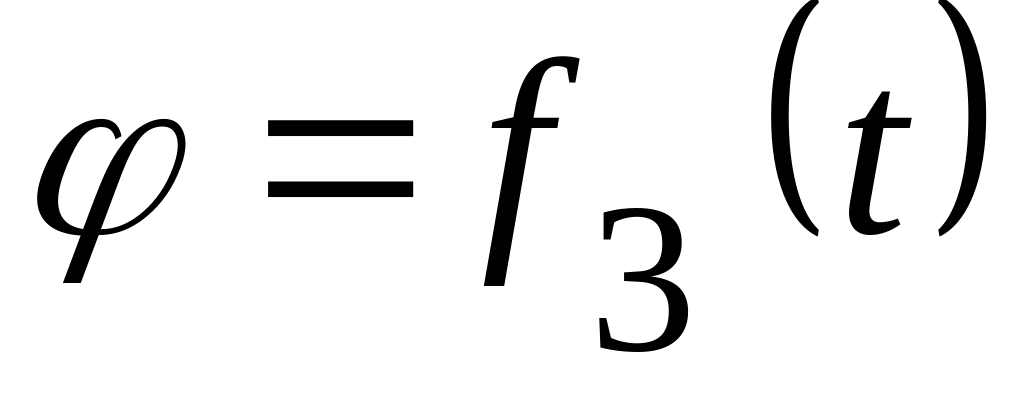 .
Если из трех углов изменяется только
угол
,
то тело вращается вокруг неподвижной
оси – вокруг линии
.
Угловая скорость этого вращения
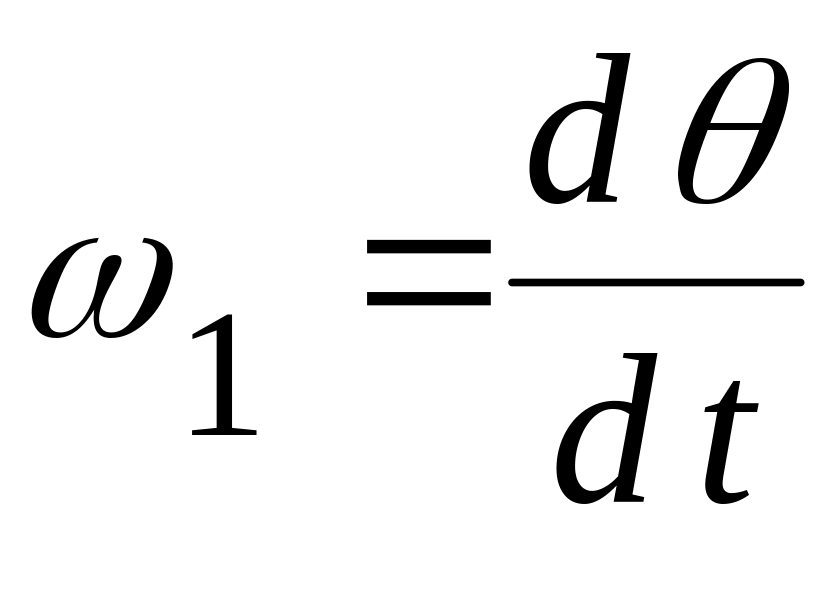 ,
вектор
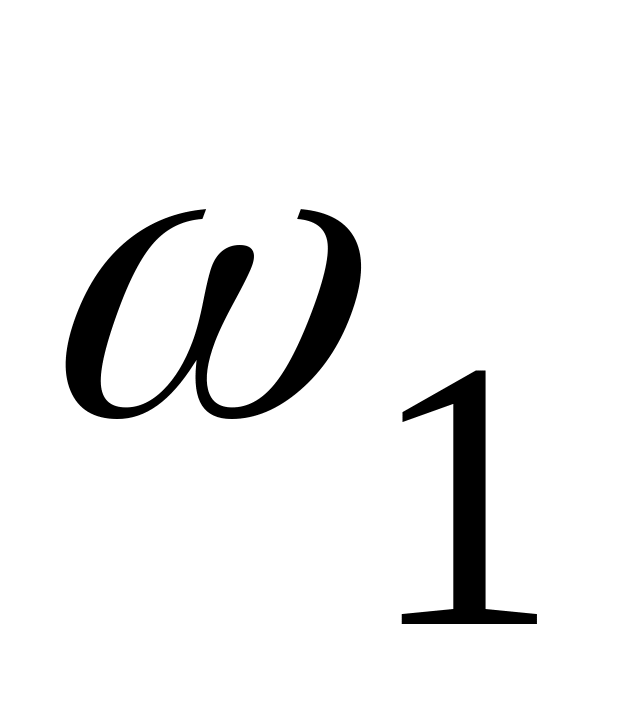 направляется по линии узлов (см.рис.13.1
при
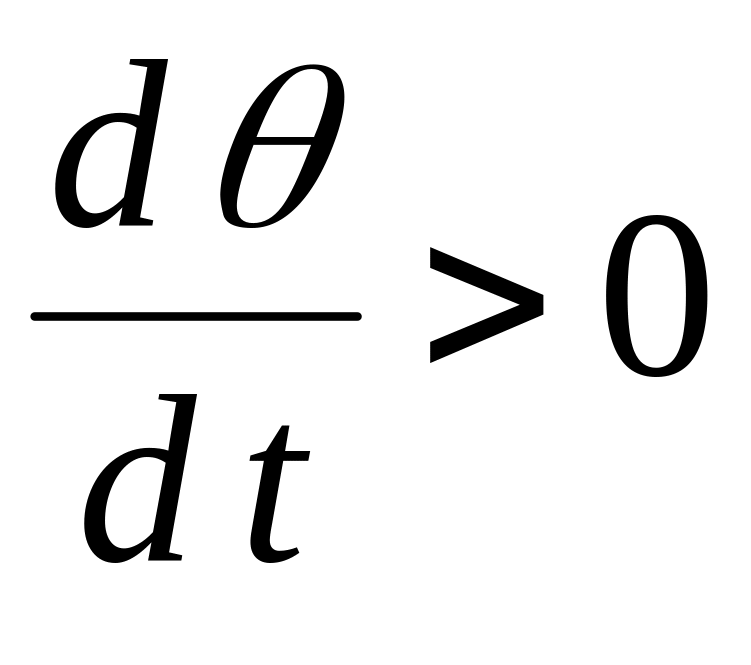 ).
Если из трех углов изменяется только
угол
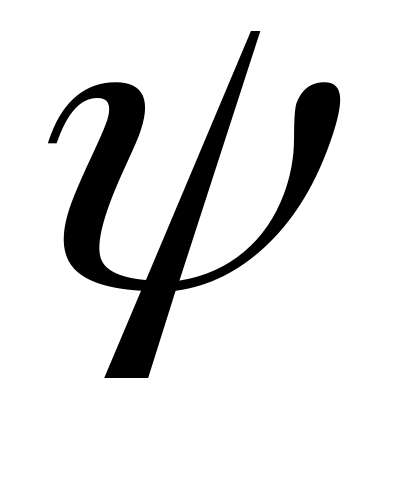 ,
то тело вращается вокруг неподвижной
оси – вокруг линии
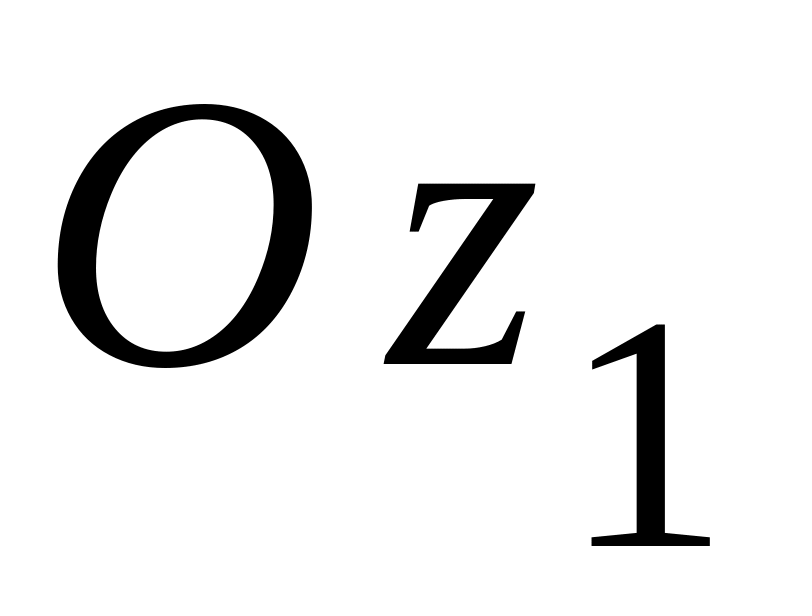 .
Угловая скорость этого вращения
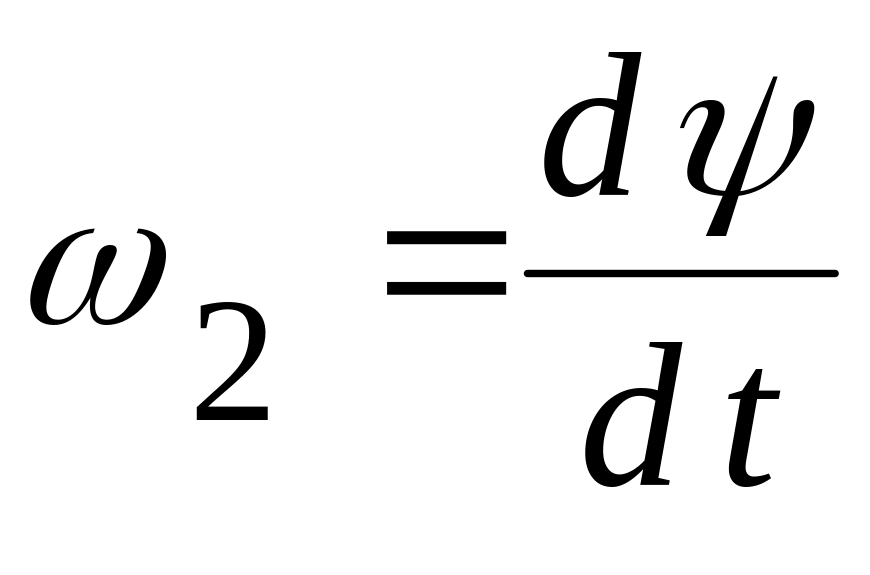 ,
вектор
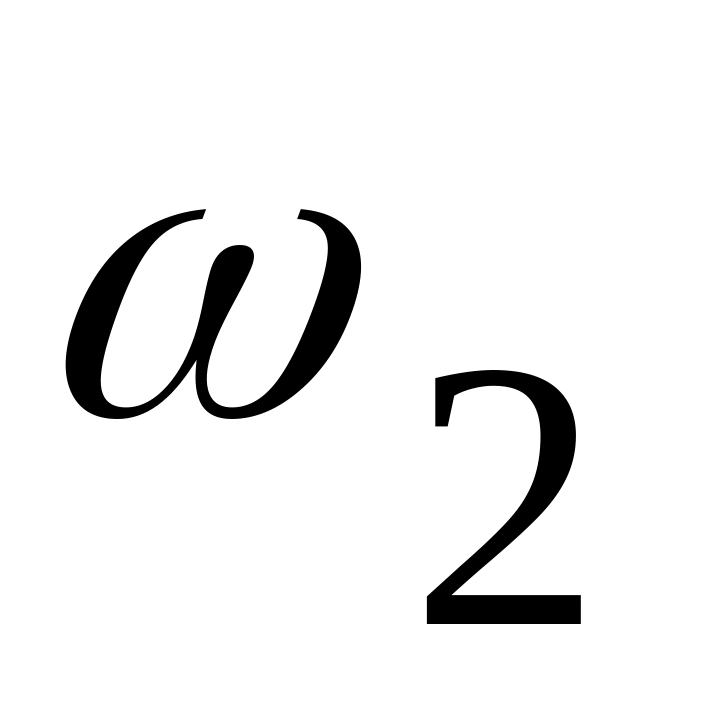 направляется по оси
(на рис.13.1 при
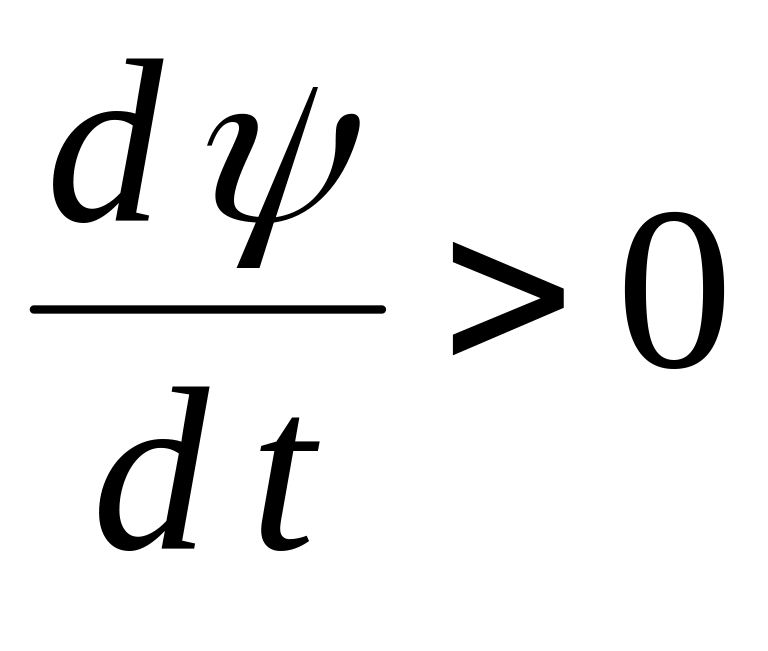 ).
Если из трех углов изменяется только
угол
,
то тело вращается вокруг неподвижной
оси – вокруг линии
и угловая скорость этого вращения
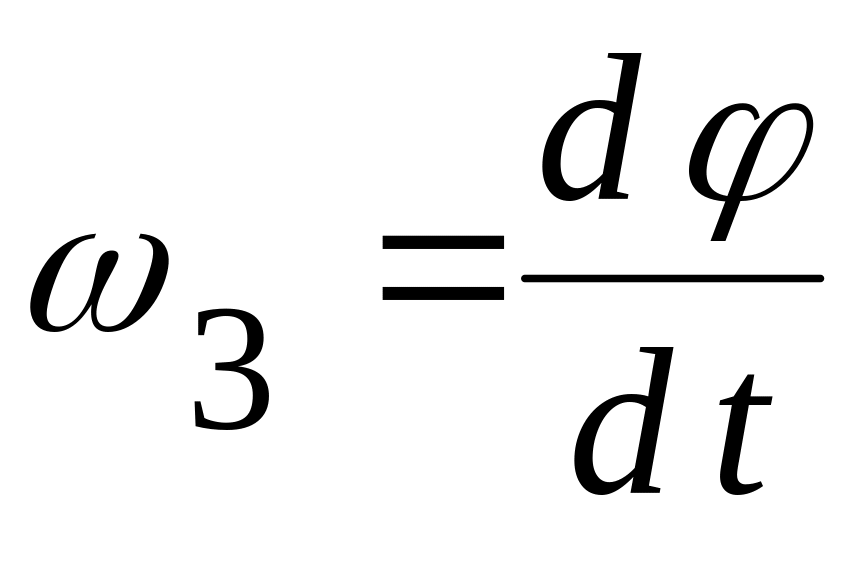 .
Вектор
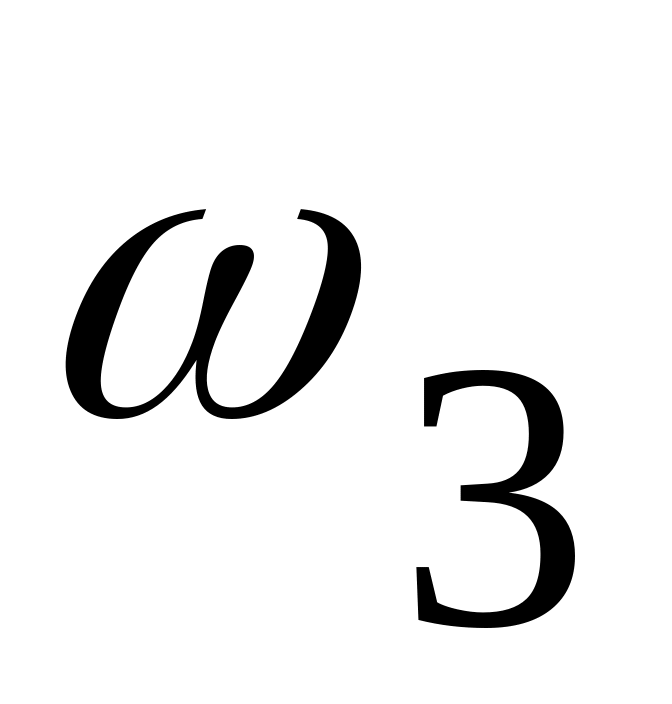 направляется по оси
(на рис.13.1 при
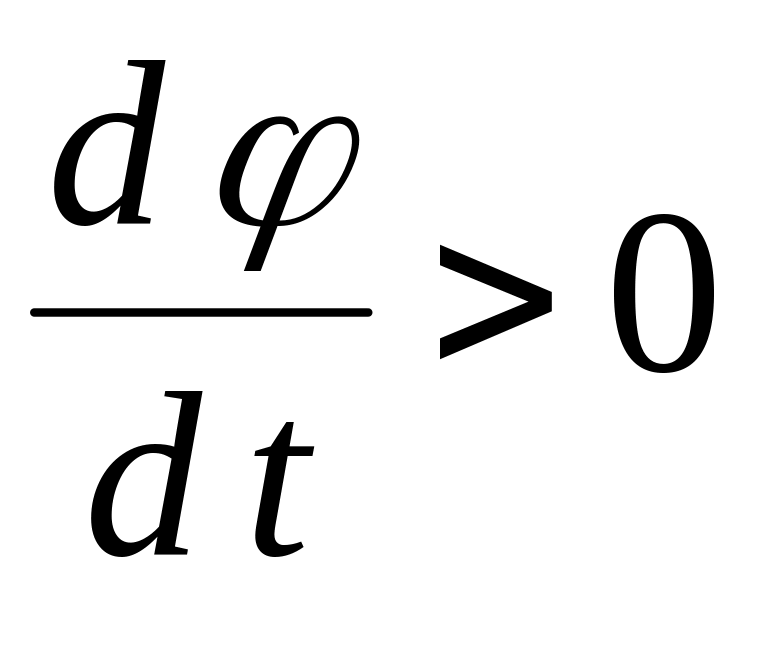 ).