Материал: Источник теоретического материала
Если одновременно изменяются все три угла, то тело совершает сферическое движение, которое характеризуется мгновенной угловой скоростью и мгновенным угловым ускорением .
Мгновенная угловая скорость тела
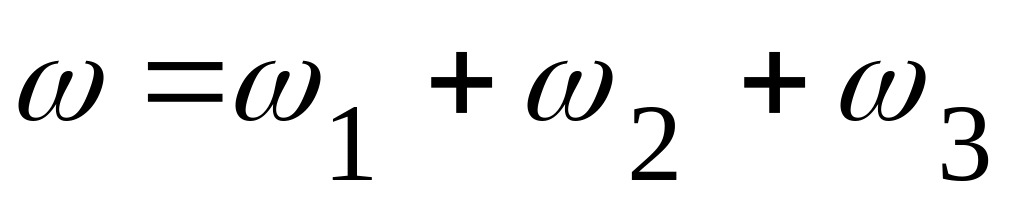 (изображается замыкающей стороной
векторного многоугольника угловых
скоростей – см.рис.13.1). Вектор
определяет положение мгновенной оси
вращения (мгновенной оси угловой
скорости)
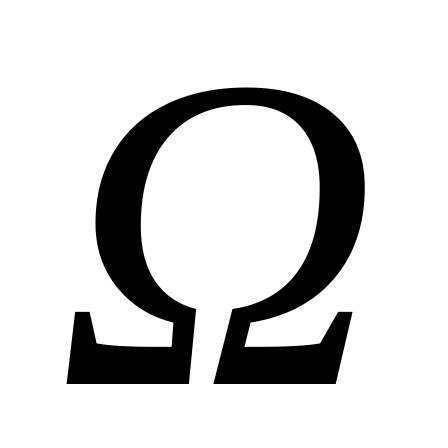 .
Так как вектор
непрерывно изменяется с течением
времени, то и положение мгновенной оси
вращения непрерывно изменяется.
Мгновенное угловое ускорение тела можно
найти, используя формулу
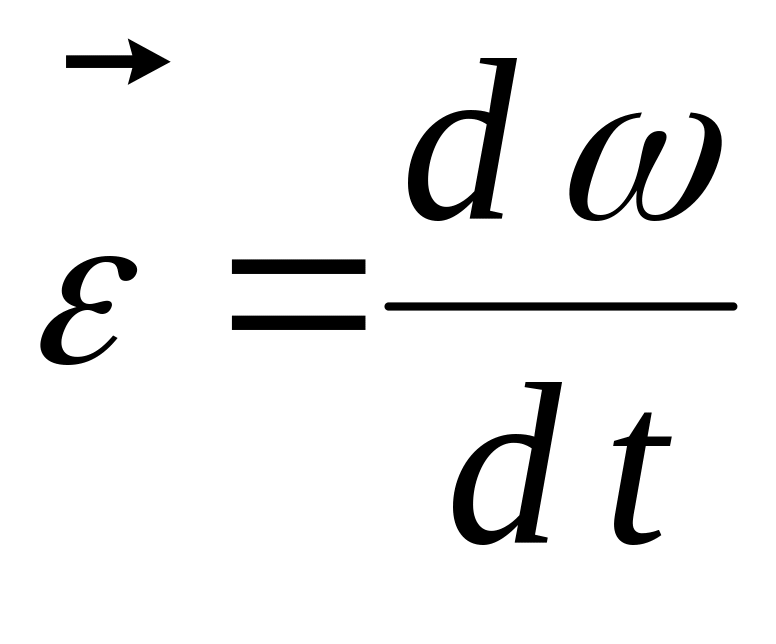 .
Построив годограф вектора
,
можно определить мгновенную скорость
конца вектора
-
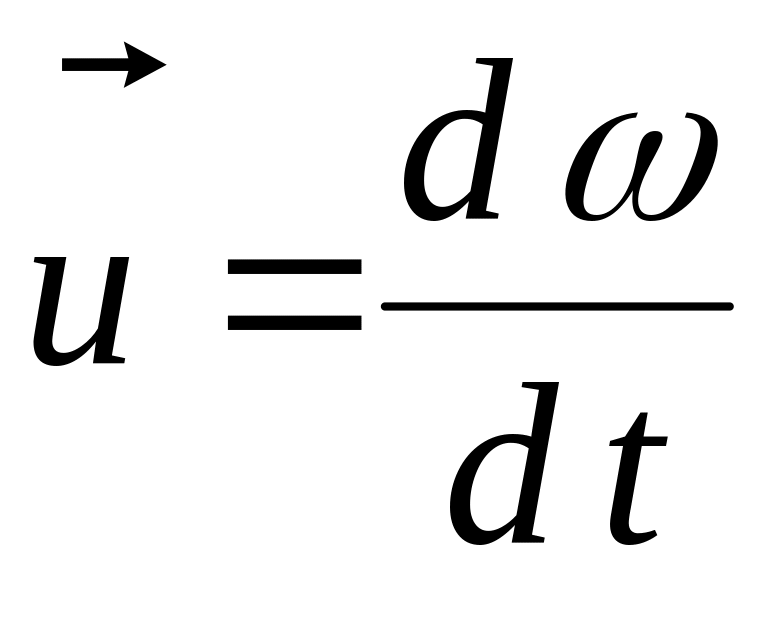 ,
отсюда
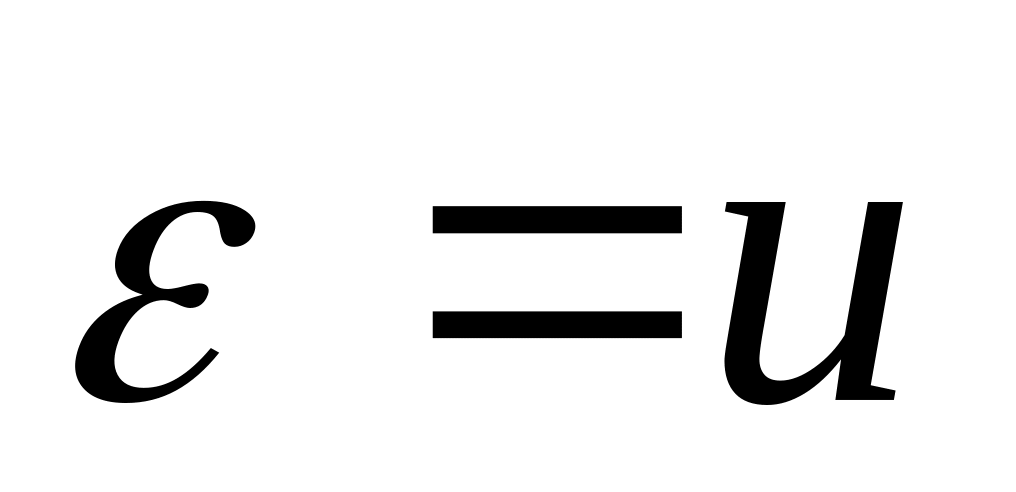 ,
что позволяет показать вектор
и определить положение мгновенной оси
углового ускорения
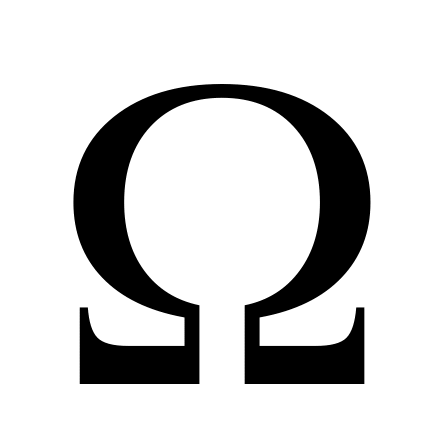
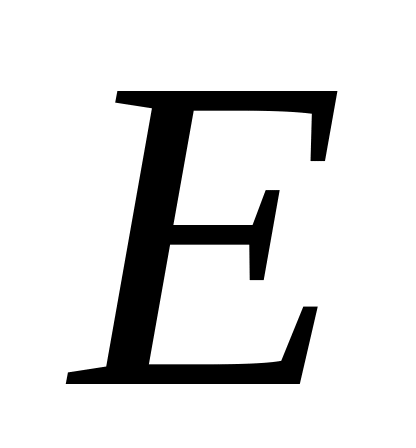 (рис.13.1). Мгновенные оси
 и
не совпадают, так как векторы
и
не лежат на одной прямой.
Мгновенную ось вращения можно определить как геометрическое место точек тела, скорости которых в данный момент времени равны нулю.
Мгновенную ось углового ускорения можно определить как геометрическое место точек тела, вращательное ускорение которых в данный момент времени равны нулю.
С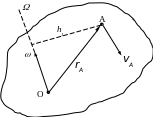 корости
точки тела в его сферическом движении
можно определить, пользуясь формулой
Эйлера, -
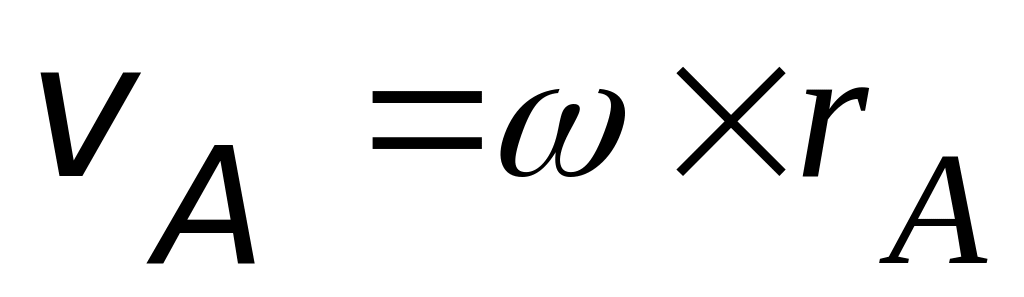 (см.рис.13.2), что дает
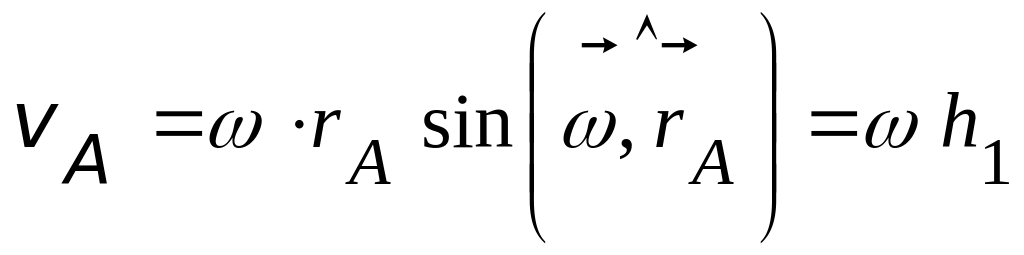 ,
где
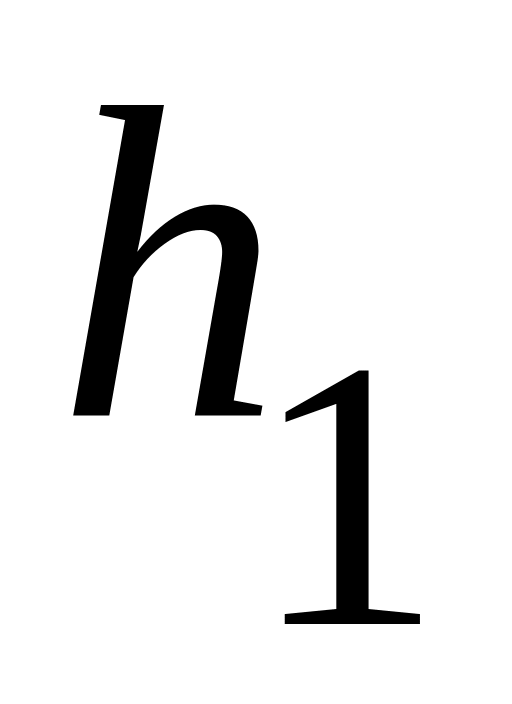 - кратчайшее расстояние от точки
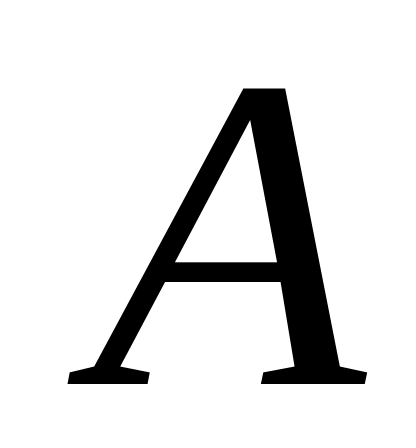 до мгновенной оси вращения.
Рис.13.2
Ускорение точки А определяем по формуле
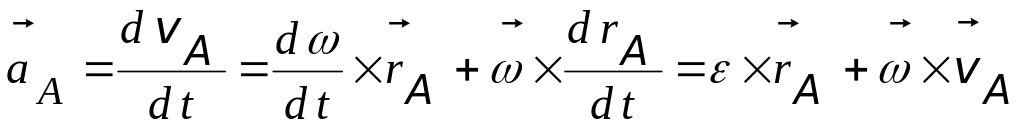 ,
т.е.
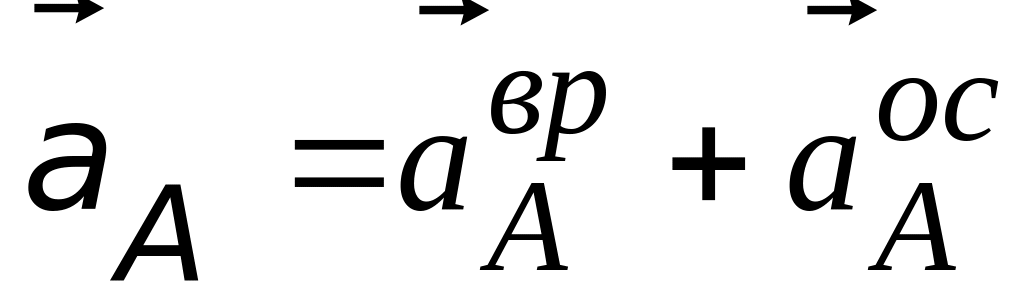 ,
где вращательное ускорение
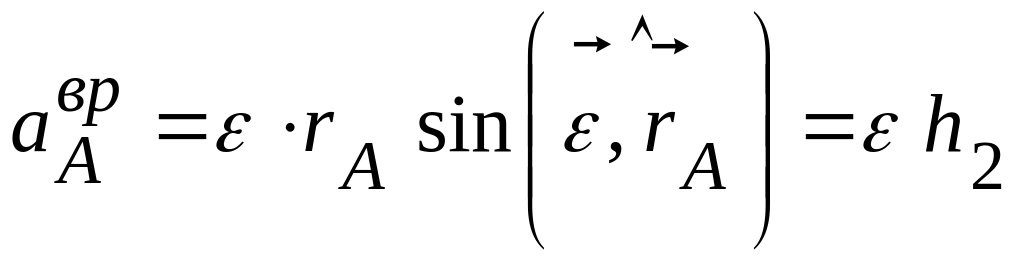 (
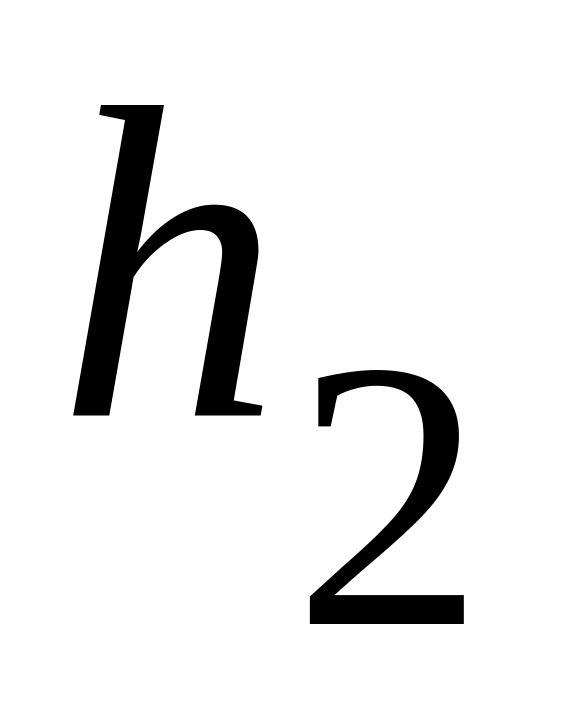 - кратчайшее расстояние от точки
до мгновенной оси углового ускорения),
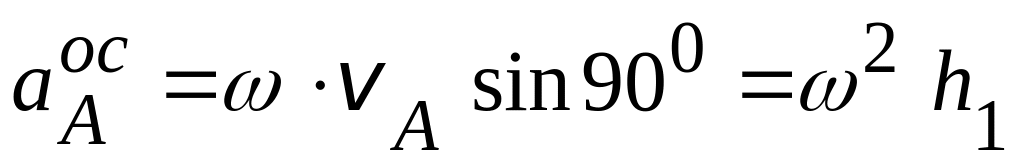 ,
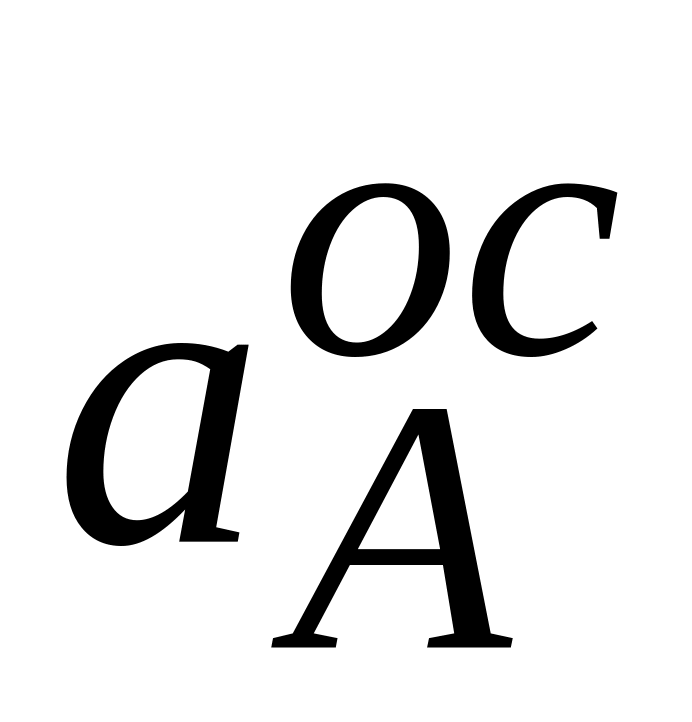 - осестремительное ускорение точки
(см.рис.13.3).
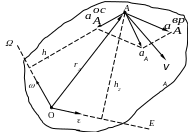
Рис.13.3
Т ак
как
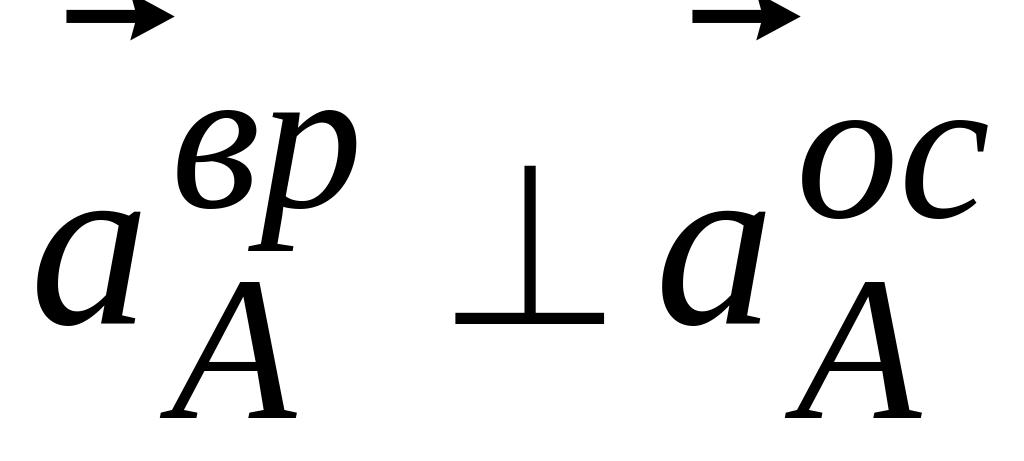 (в общем случае), то величину ускорения
точки
надо определять, используя тригонометрическую
теорему косинусов (в общем случае векторы
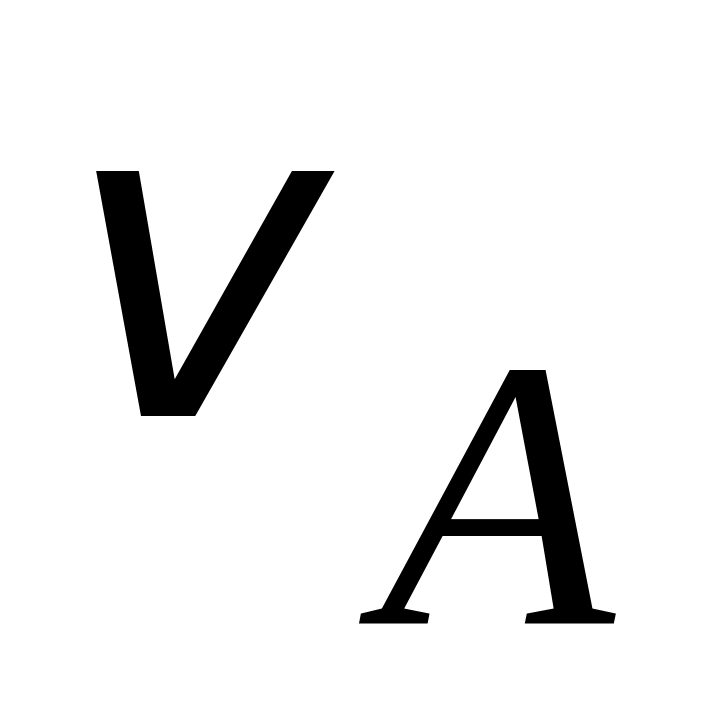 и
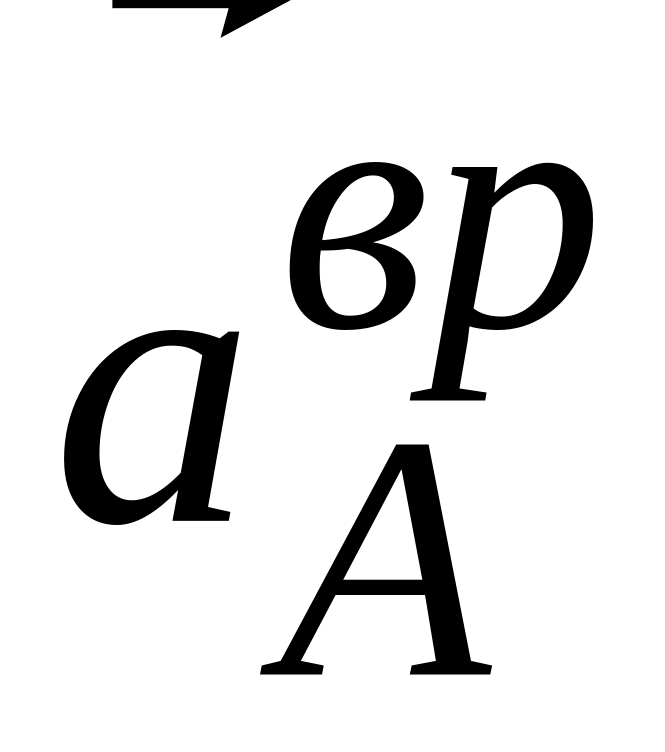 не лежат на одной прямой).
Лекция 15
Движение свободного твердого тела (Общий случай движения тела)
Движение свободного твердого тела (Общий случай движения тела)
Движение свободного твердого тела в пространстве следует рассматривать как сложное движение – поступательное вместе с полюсом и сферическое – вокруг полюса. В связи с таким подходом запишем уравнения движения свободного твердого тела:
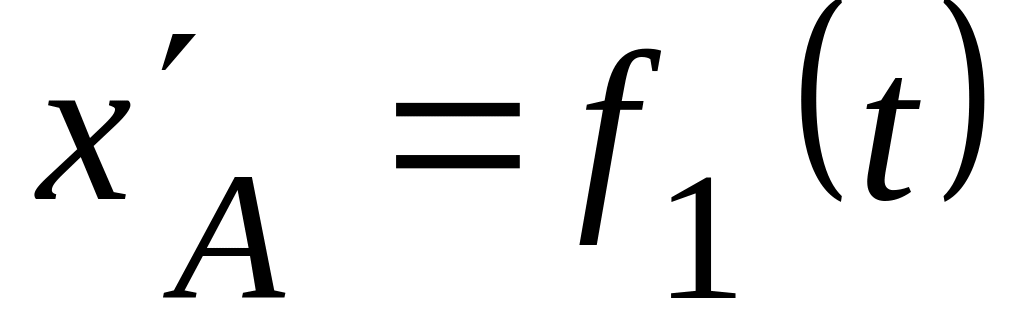 ,
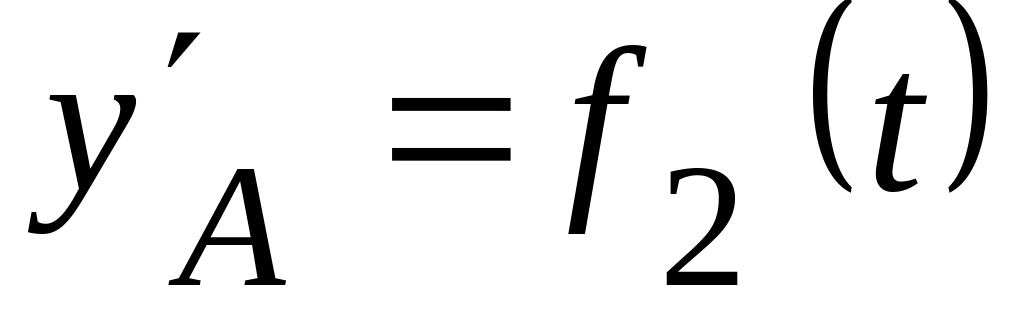 ,
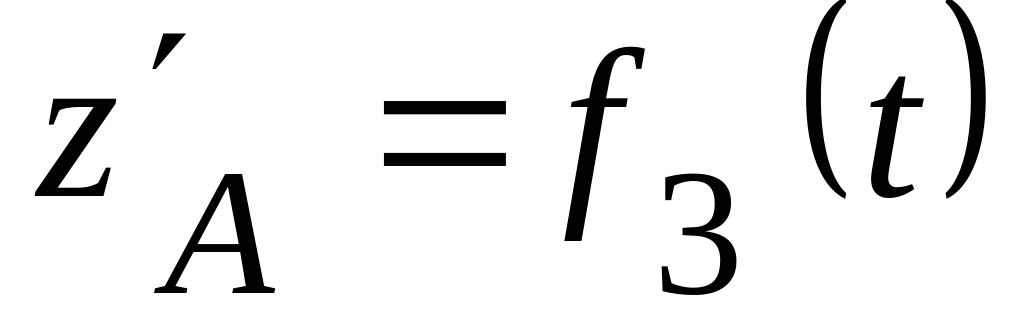 ,
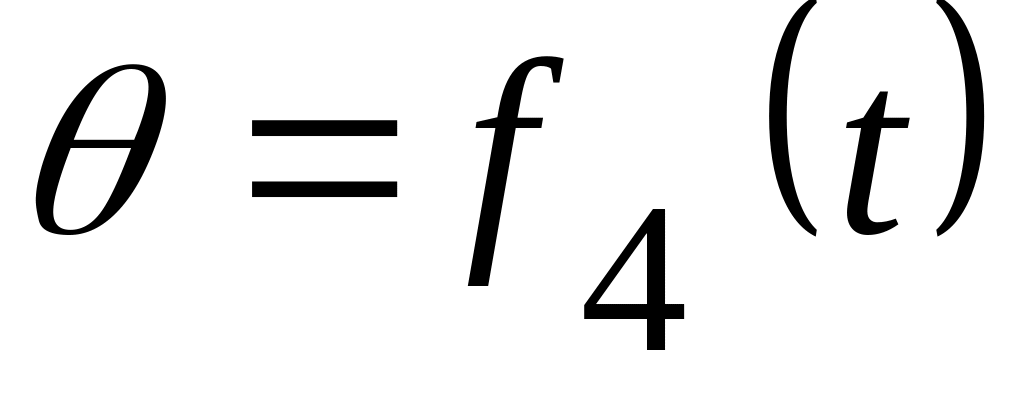 ,
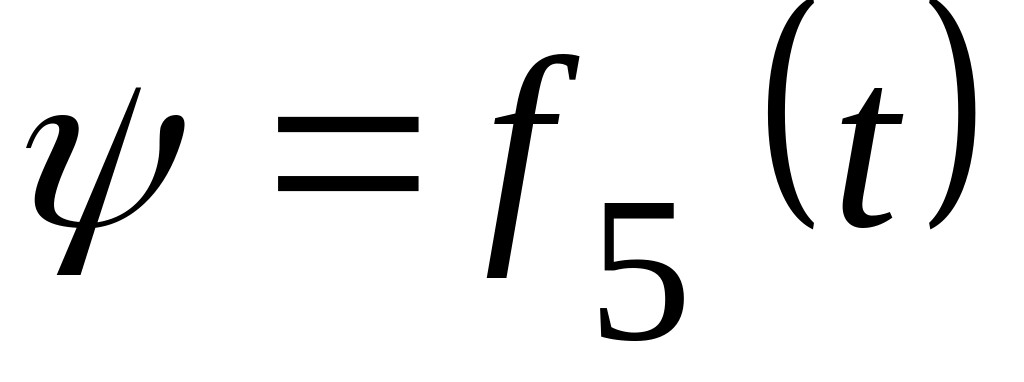 ,
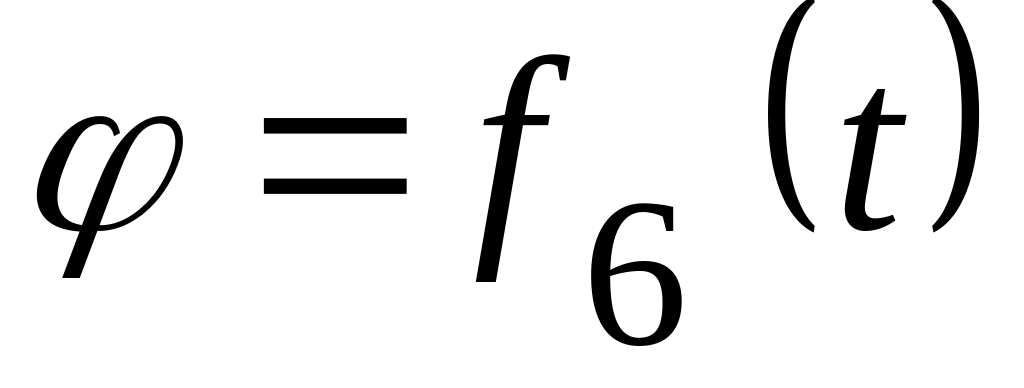 .
П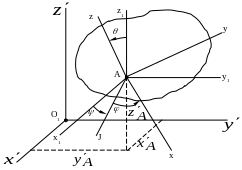 ервые
три уравнения характеризуют поступательную
часть движения тела относительно
неподвижной системы координат
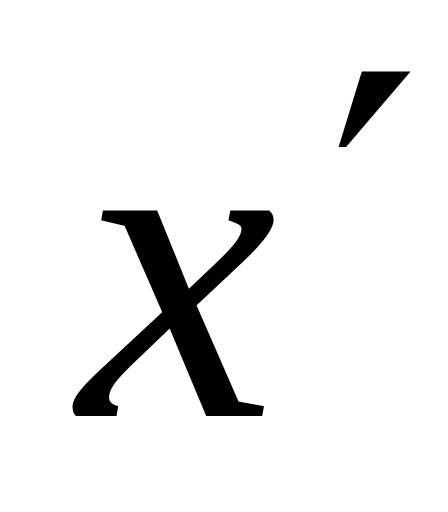 ,
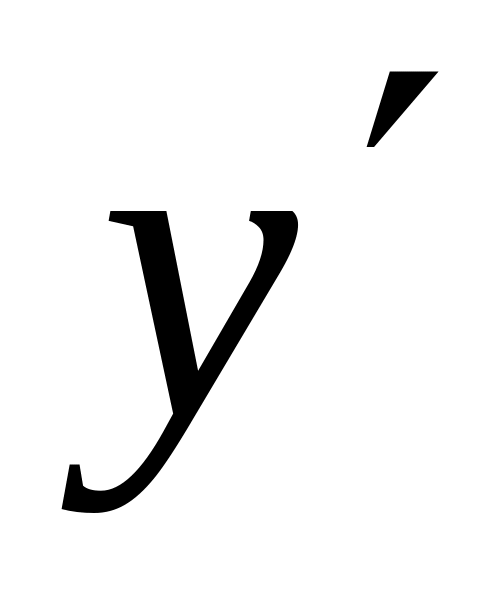 ,
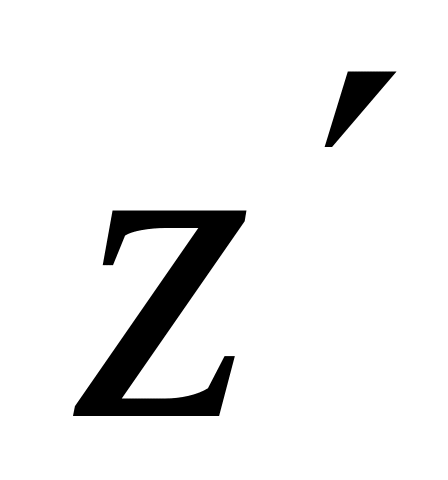 ,
а вторые три – сферическую часть движения
относительно полюса
(см.рис.14.1).
Рис.14.1
По аналогии с плоским движением тела
(вывод принципиально одинаков) скорость
точки
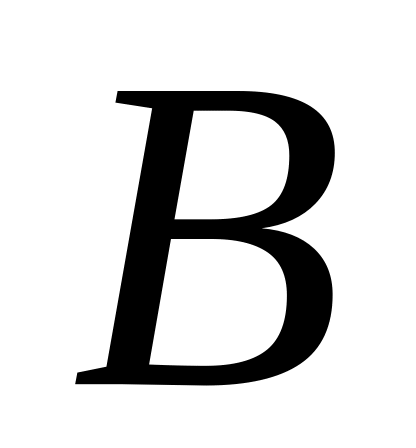 свободного твердого тела:
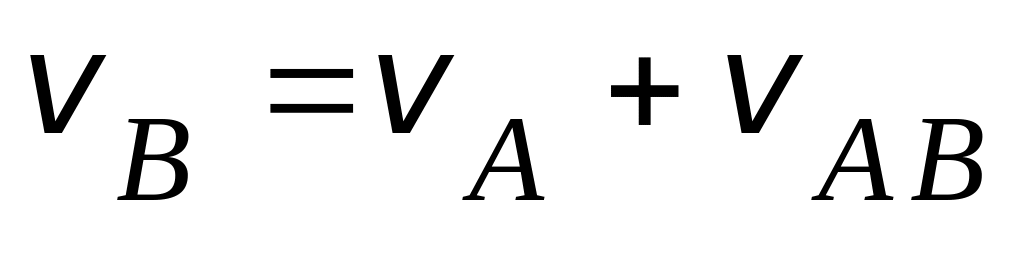 ,
где
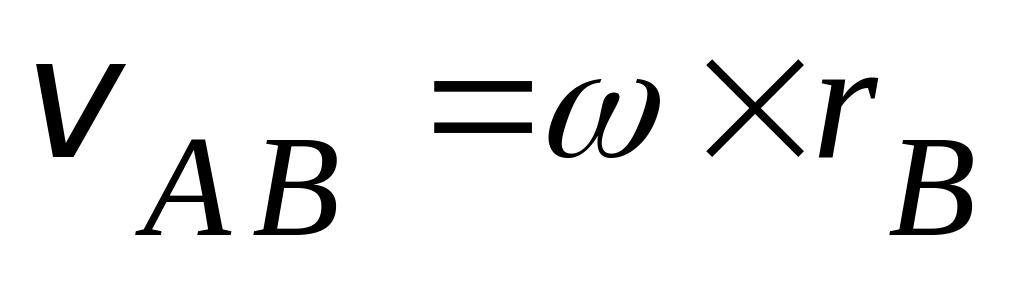 и
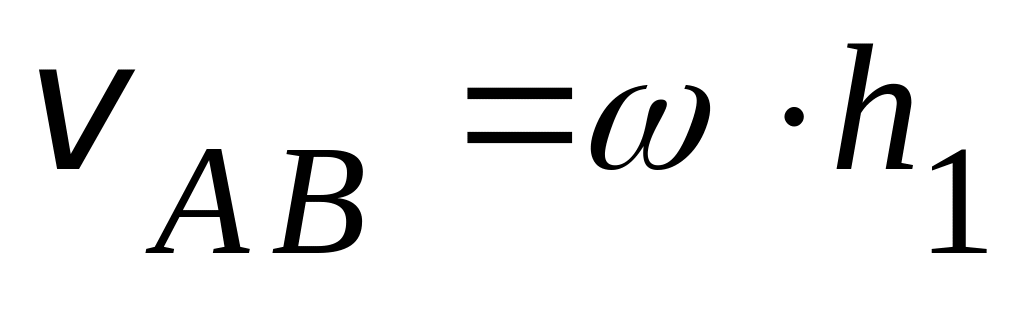 (скорость точки
в сферическом движении тела по отношению
к полюсу
);
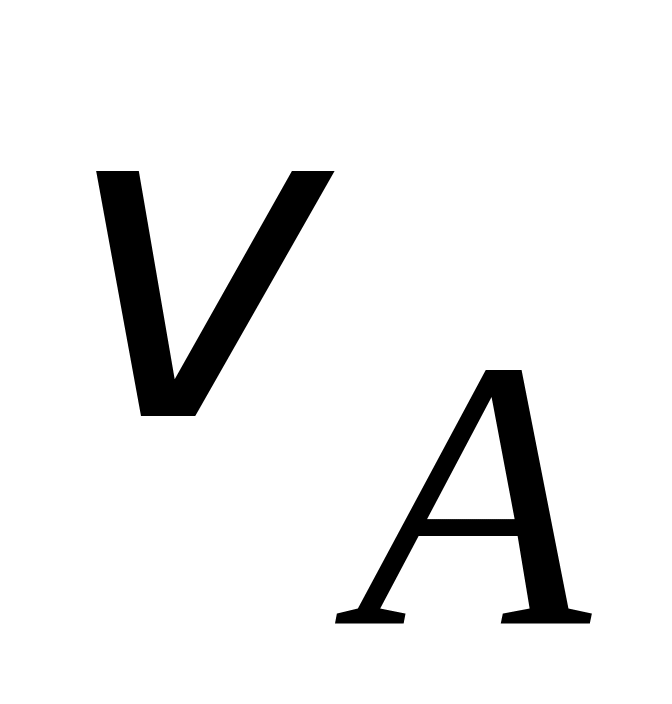 - скорость полюса
.
Ускорение точки
:
,
где
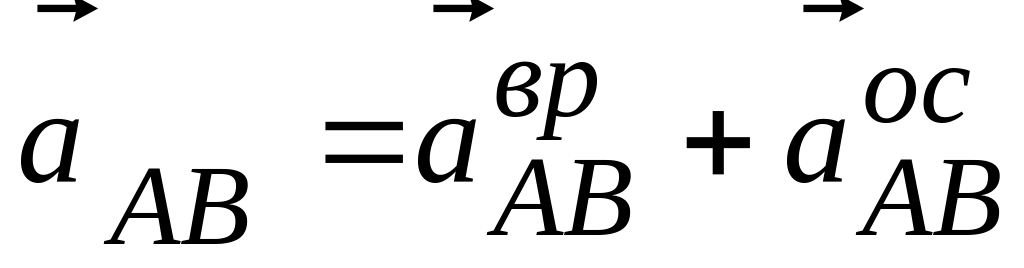
и 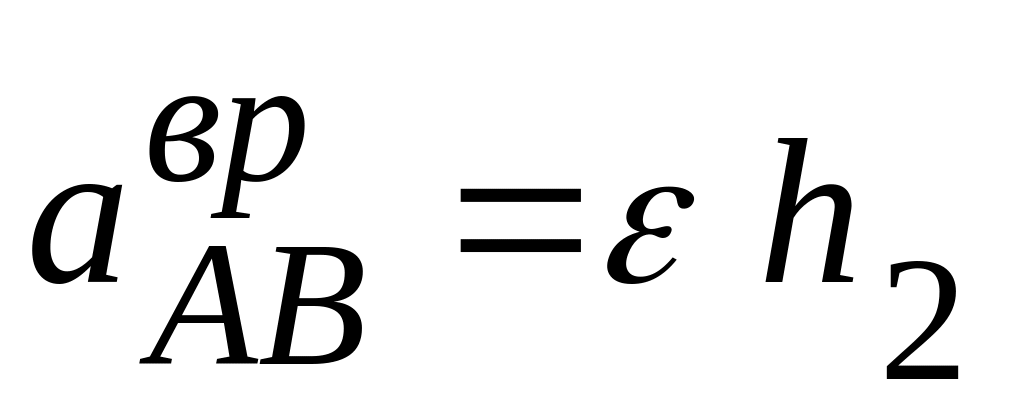 ,
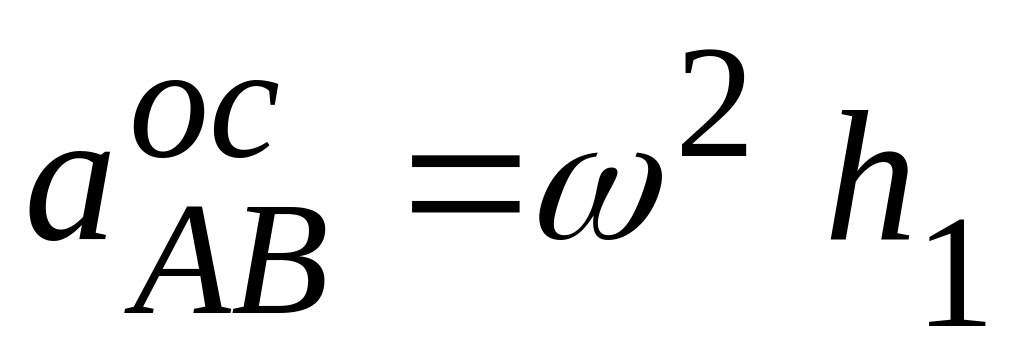 ;
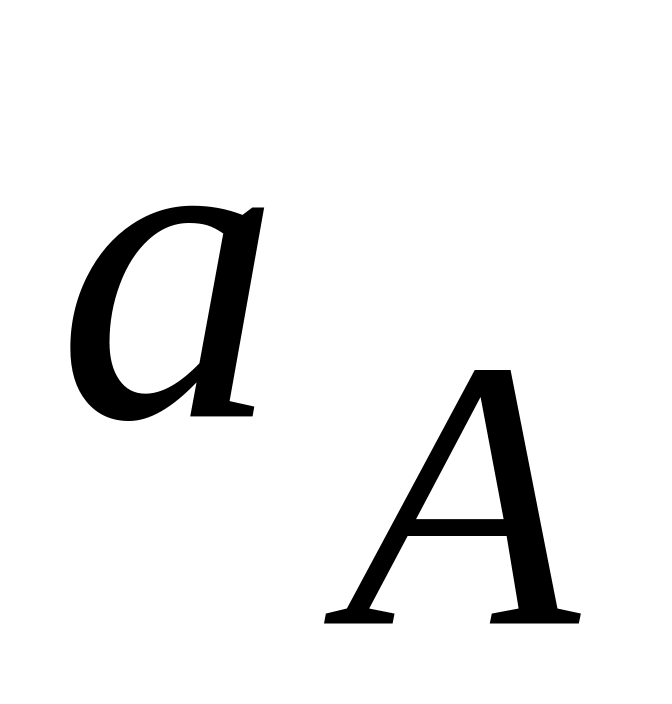 - ускорение полюса
.
И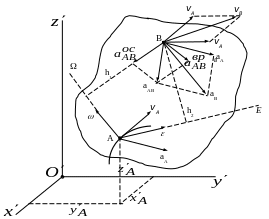 ллюстрации
см. на рис.14.2.
Рис.14.2
Таким образом, получены следующие правила определения скорости и ускорения точек свободного твердого тела.
Скорость любой точки движущегося свободного твердого тела равна геометрической сумме двух скоростей: скорости полюса и скорости этой точки в сферическом движении тела вокруг полюса.
Ускорение любой точки свободного твердого тела (в общем случае его движения) равно геометрической сумме двух ускорений: ускорения полюса и ускорения этой точки в сферическом движении тела вокруг полюса (второе ускорение в свою очередь равно геометрической сумме вращательного и осестремительного ускорений).
Лекция 16
Абсолютное, переносное и относительное движения точки. Теорема о сложении скоростей. Теорема о сложении ускорений.
Абсолютное, переносное и относительное движения точки
Сложным называется такое движение точки, при котором точка одновременно участвует в двух или нескольких движениях. Так, человек, движущийся по эскалатору метрополитена, участвует в двух движениях – вместе с эскалатором и относительно балюстрады эскалатора. Поезд, движущийся по поверхности земли, участвует в двух движениях – вместе с земным шаром по отношению к солнцу и относительно земного шара. В технике существует множество механизмов и различных механических систем, где можно обнаружить сложное движение какого-либо элемента устройства.
Р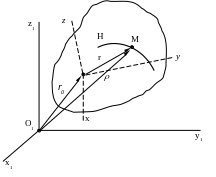 ассмотрим
движение точки
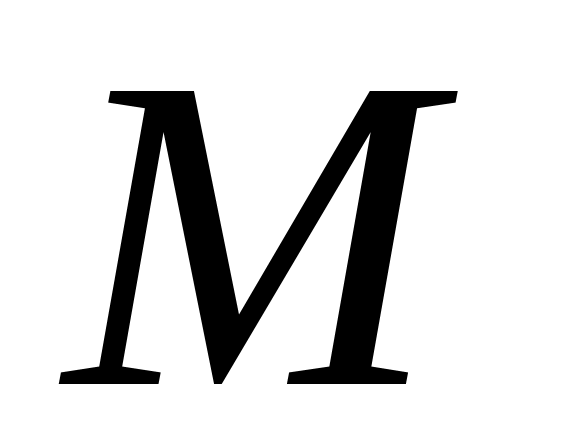 (рис.15.1) относительно неподвижной системы
отсчета
,
,
,
которое характеризуется радиусом-вектором
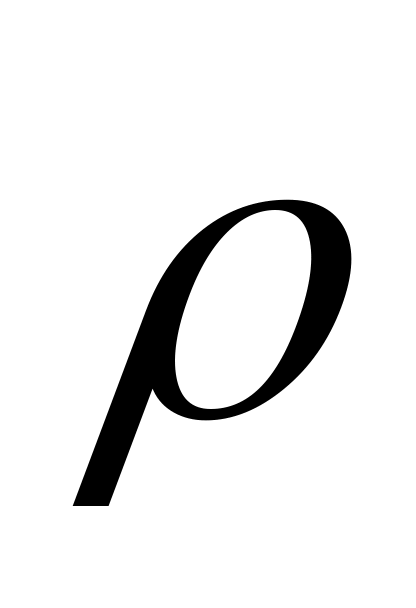 ,
непрерывно изменяющимся с течением
времени:
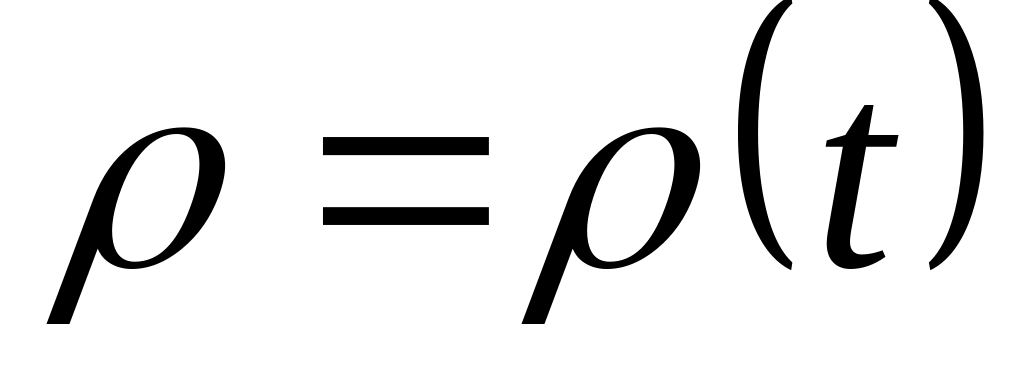 .
Это движение точки
- результат сложения двух движений.
Рис.15.1
Одно из этих движений – движение точки
по отношению к системе отсчета
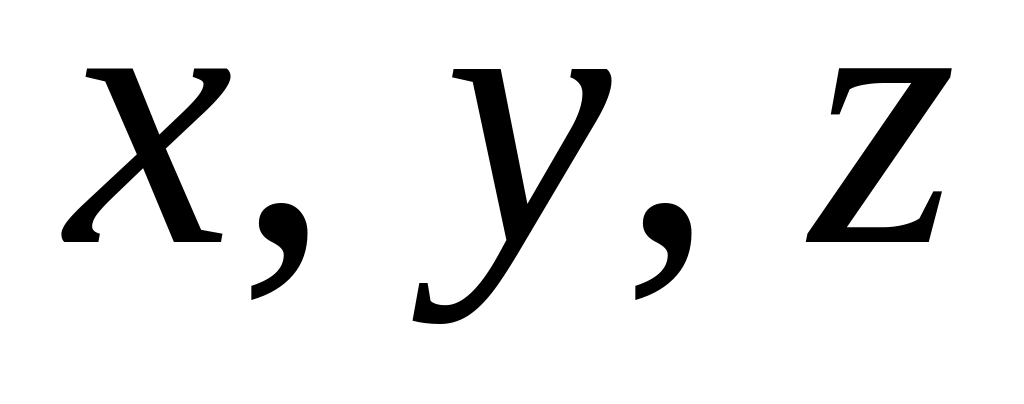 ,
связанной с движущимся телом
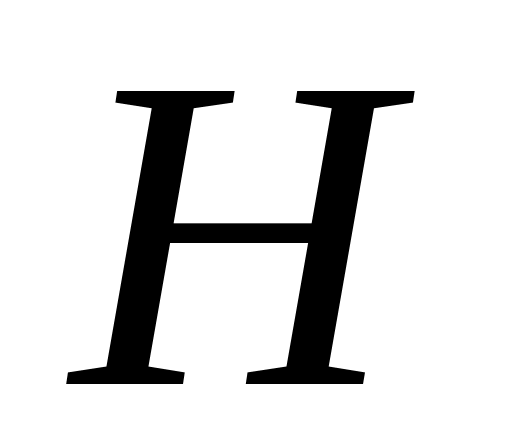 и поэтому перемещающейся в пространстве
(это движение характеризуется
радиусом-вектором
,
непрерывно изменяющимся с течением
времени
),
и движение точки
вместе с телом
,
движущимся относительно неподвижной
системы отсчета
,
,
.
Первое движение (относительно подвижной системы отсчета) называется относительным, а второе движение точки (вместе с телом ) – переносным. Два этих движения порождают сложное движение точки , которое по отношению к неподвижной системе отсчета называется абсолютным.
Итак, векторное уравнение абсолютного движения: . В этом движении точка обладает абсолютной скоростью и абсолютным ускорением .
Векторное уравнение относительного движения: .
В этом движении точка обладает
относительной скоростью
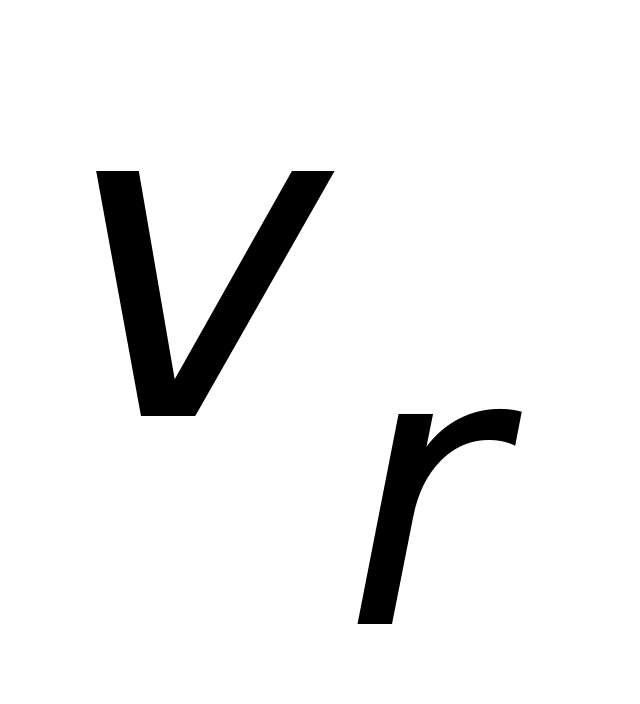 и абсолютным ускорением
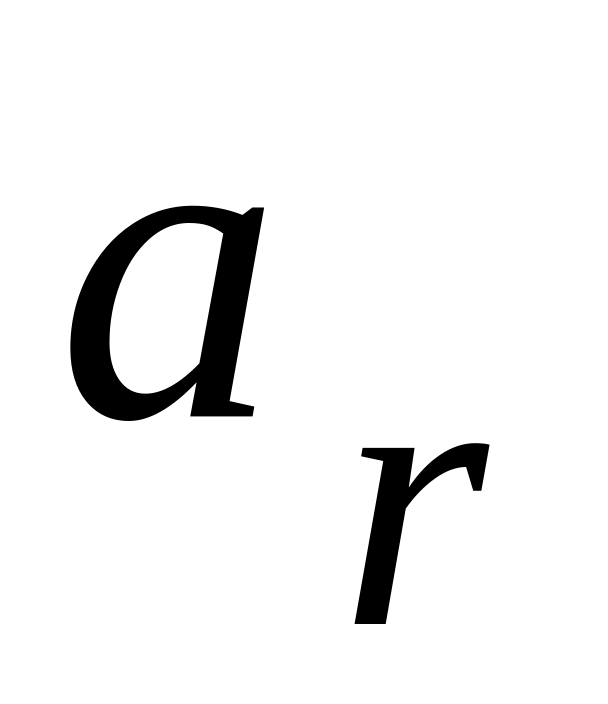 .
Переносное движение точки
- это движение точки, как сказано выше,
вместе с телом
,
в этом движении переносной скоростью
точки
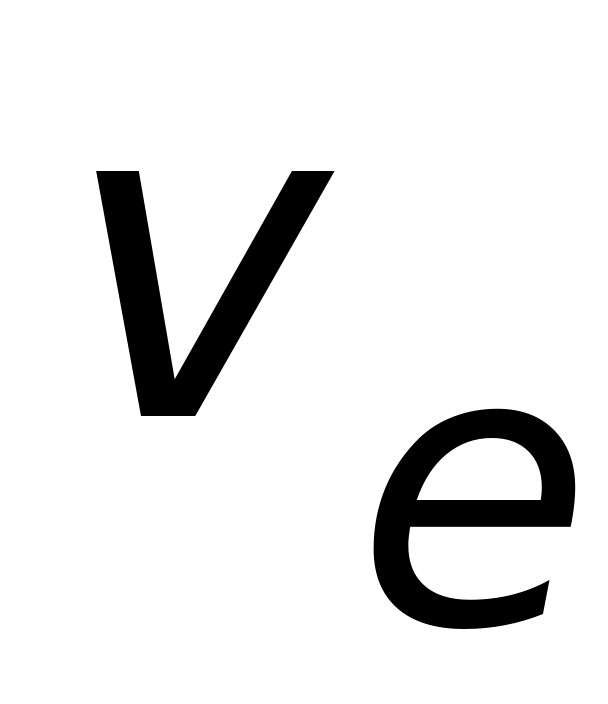 становится скорость той точки тела
,
с которой точка
совпадает в данный момент времени. Так
же и переносное ускорение точки
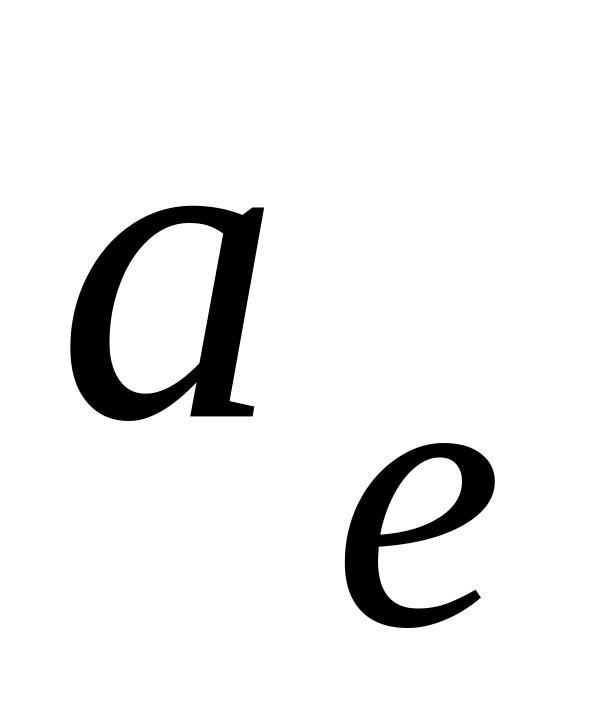 - это ускорение той точки тела
,
с которой совпадает точка
в данный момент времени. Уравнения
движения тела
позволяют определять скорости и ускорения
точек тела, с которыми совпадает точка
,
участвуя в относительном движении.
Траекторию точки в переносном движении показать на рисунке невозможно, а вот траектории точки в относительном и абсолютном движениях можно определить и показать, решая конкретную задачу.
Например, если точка движется по образующей прямого кругового конуса , который вращается с угловой скоростью вокруг неподвижной оси , то траектория точки , скорость которой , в относительном движении – прямая линия, совпадающая с образующей конуса. Траектория точки в абсолютном движении (скорость в этом движении ) – винтовая линия, радиус которой непрерывно увеличивается; - переносная скорость точки в данный момент времени (на рис.15.2 показана неподвижная система координатных осей , , и подвижная система координатных осей , связанных с конусом).
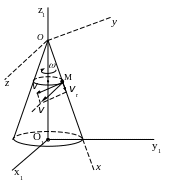
Рис.15.2
Теорема о сложении скоростей
Абсолютная скорость точки в ее сложном
движении равна геометрической сумме
переносной и относительной скоростей:
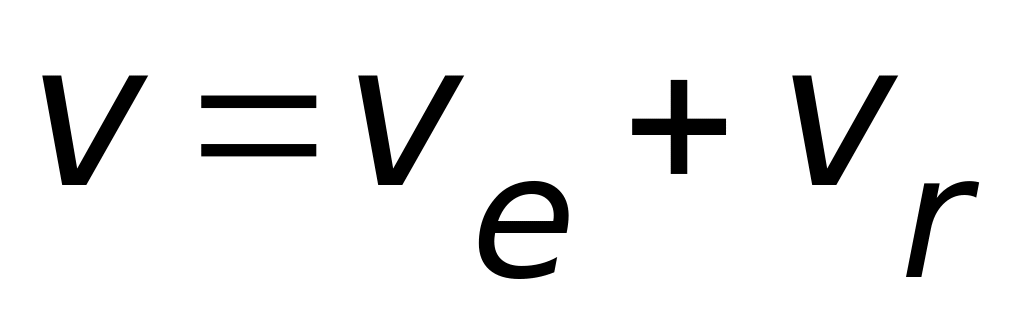 .
Докажем эту теорему, зная переносную и относительную скорости точки (эти скорости определяются по заданным уравнениям переносного движения (движения тела ) и относительного движения).
Так как
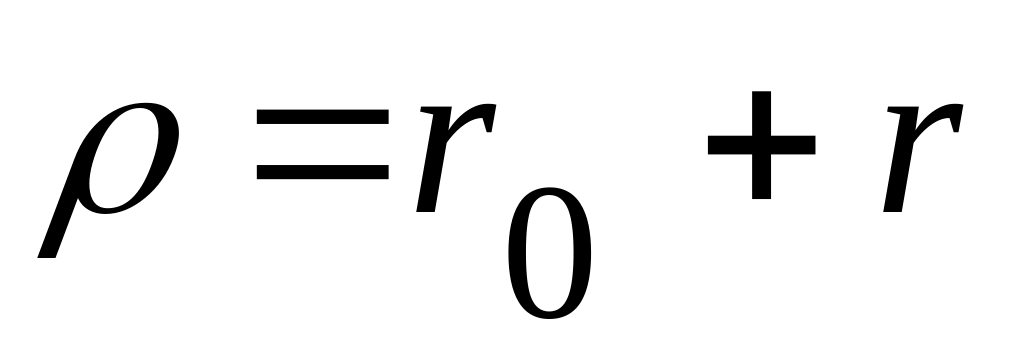 (см.рис.15.3), то
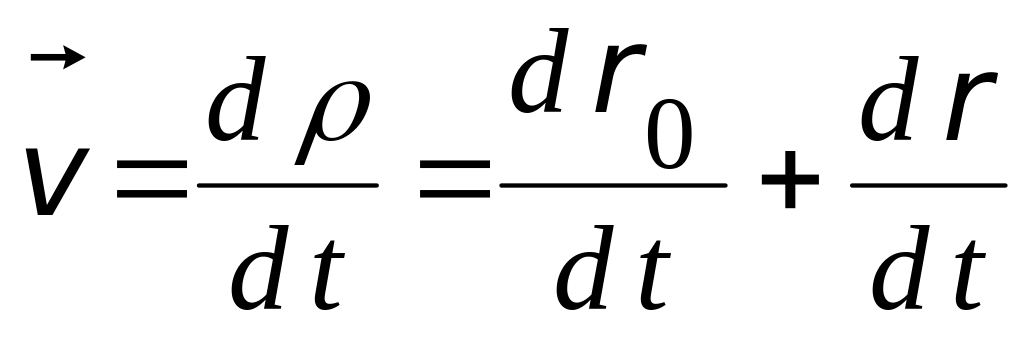 , но
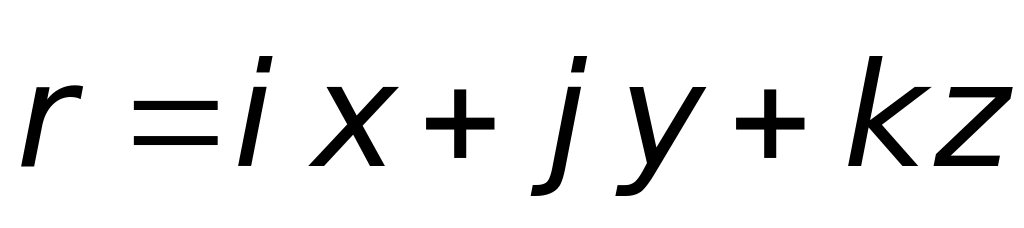 ,