Материал: Источник теоретического материала
Если угловые скорости составляющих вращений вокруг параллельных осей направлены в одну сторону, то абсолютная угловая скорость тела равна алгебраической сумме заданных угловых скоростей:
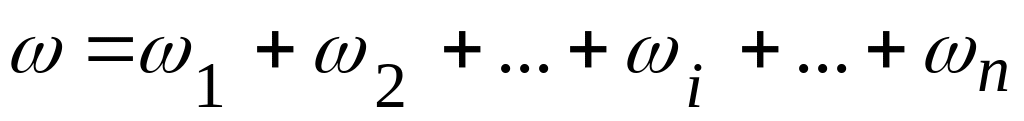 .
Если угловые скорости составляющих
вращений направлены в противоположные
стороны и не равны (рис.17.3, случай двух
вращений), то картина изменится –
мгновенный центр скоростей находится
за точкой
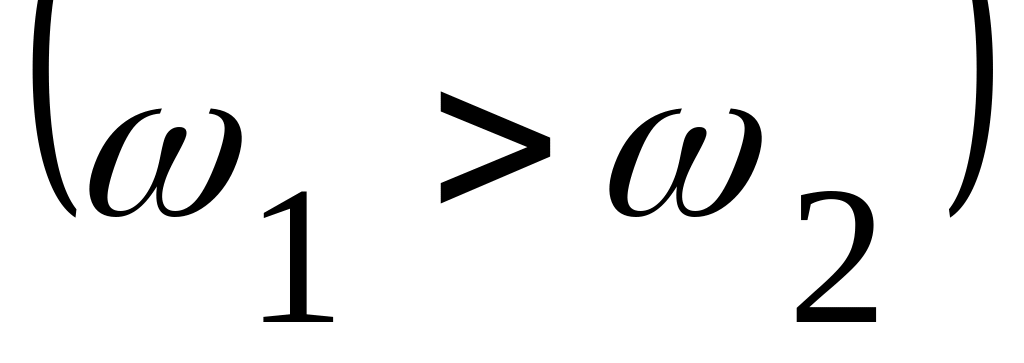 ,
при этом:
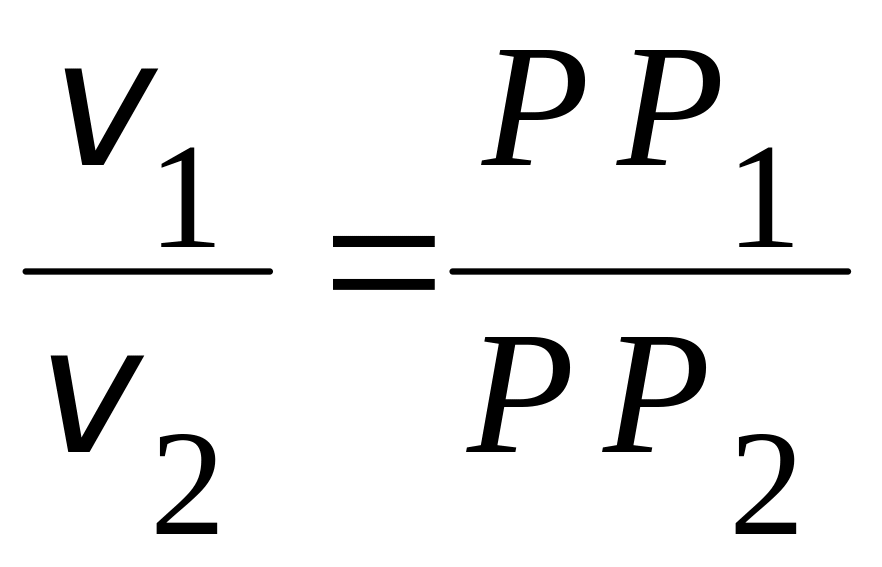 ;
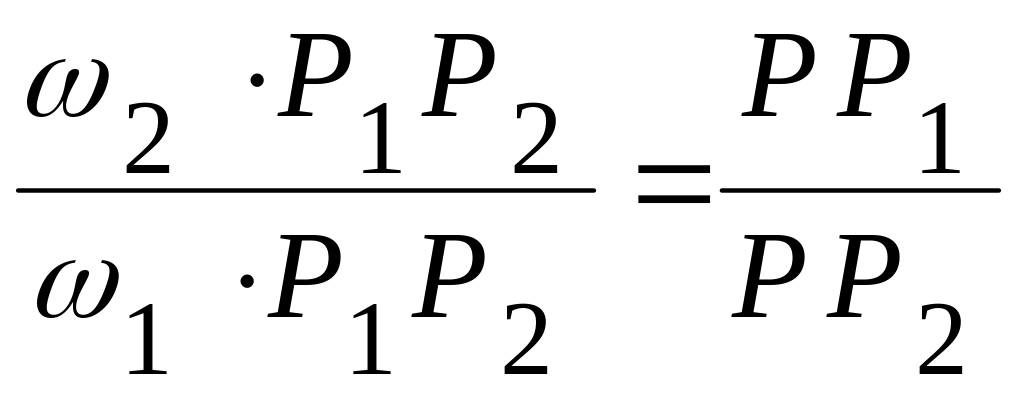 ;
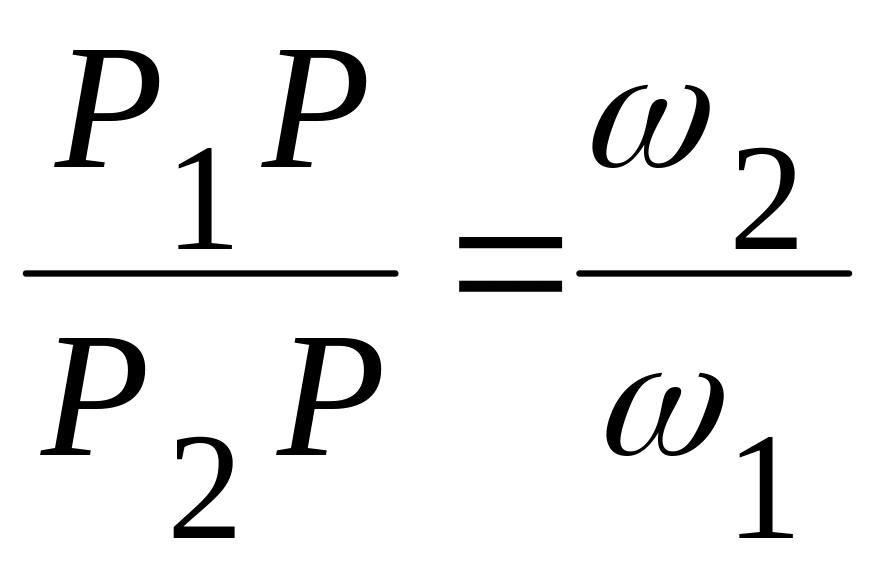 ;
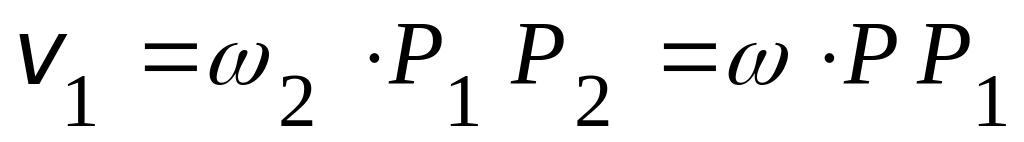 , откуда
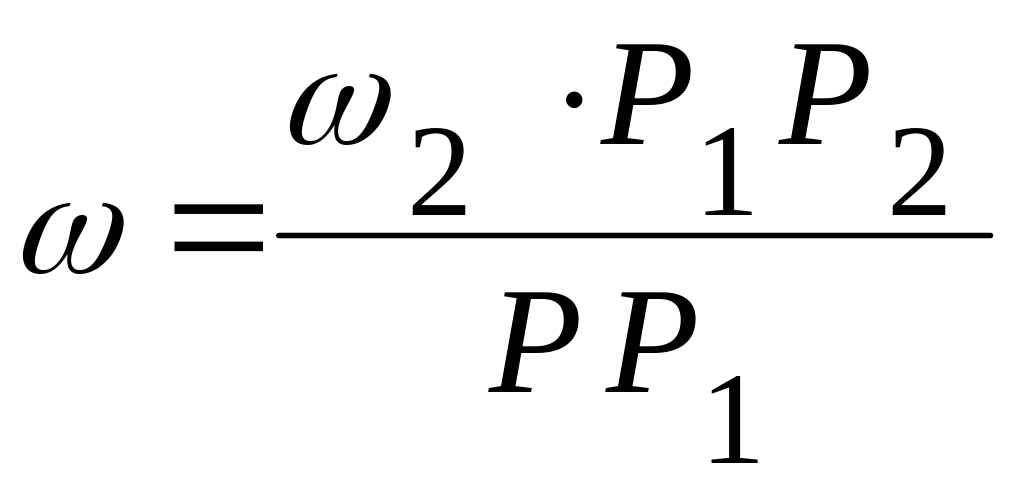 ,
но
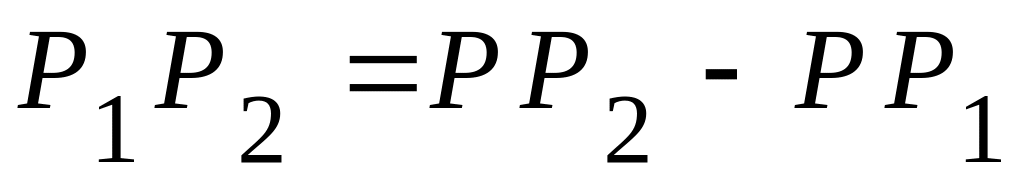 и
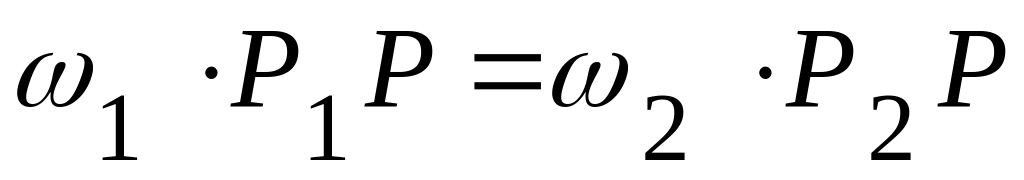 ,
отсюда
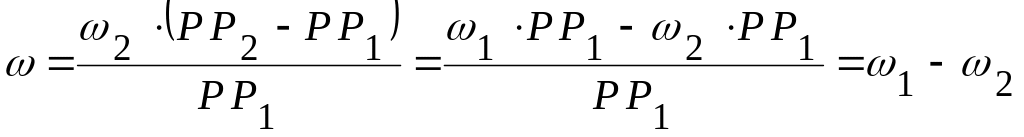 .
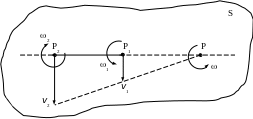
Рис.17.3
Итак,
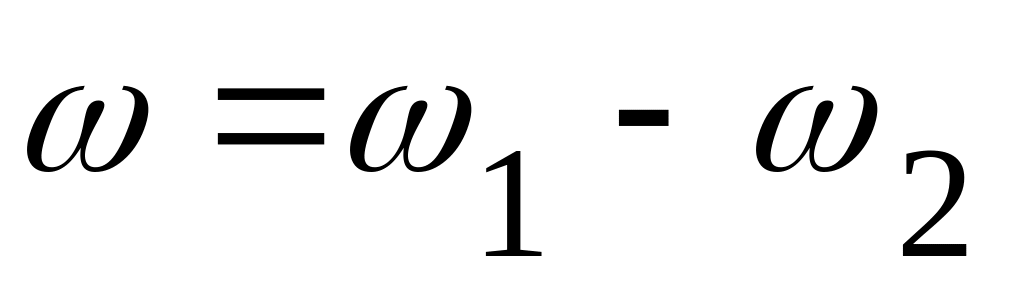 .
Вектор
располагается в этом случае за осью,
угловая скорость вокруг которой больше,
на расстояниях от осей составляющих
вращений, обратно пропорциональных
угловым скоростям. Абсолютная угловая
скорость тела равна арифметической
разности заданных угловых скоростей.
Если угловые скорости составляющих вращений вокруг параллельных осей направлены в разные стороны, то абсолютная угловая скорость тела равна арифметической сумме заданных угловых скоростей:
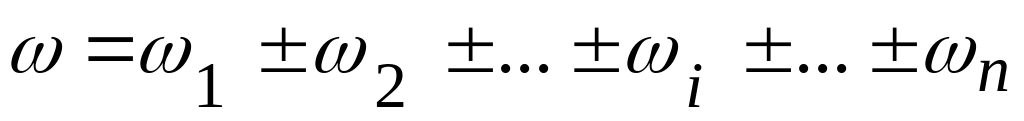
(угловые скорости одного направления учитываются с одинаковым знаком).
Особый случай:
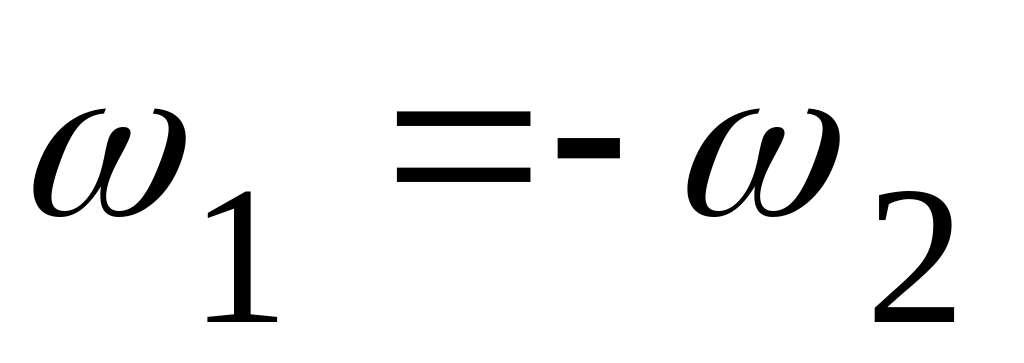 (угловые скорости двух составляющих
вращений направлены в противоположные
стороны, но равны по величине).
С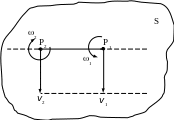 корости
точек
и
(см.рис.17.4), равные по величине, позволяют
утверждать, что в этом случае мгновенный
центр скоростей плоской фигуры
не существует (находится в бесконечности)
и абсолютная угловая скорость тела
равна нулю (в данный момент или в любой
другой момент времени, если
в течение заданного промежутка времени).
Рис.17.4
Это означает, что скорости всех точек
тела в любой момент времени геометрически
равны (в заданном интервале времени)
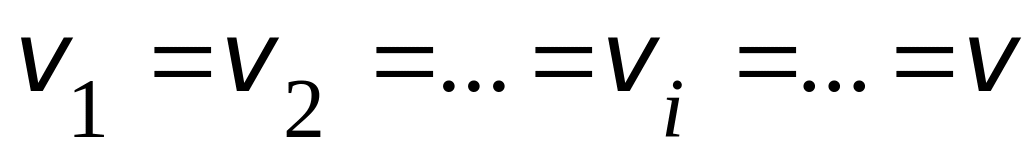 .
Ускорения этих точек тела так же геометрически равны:
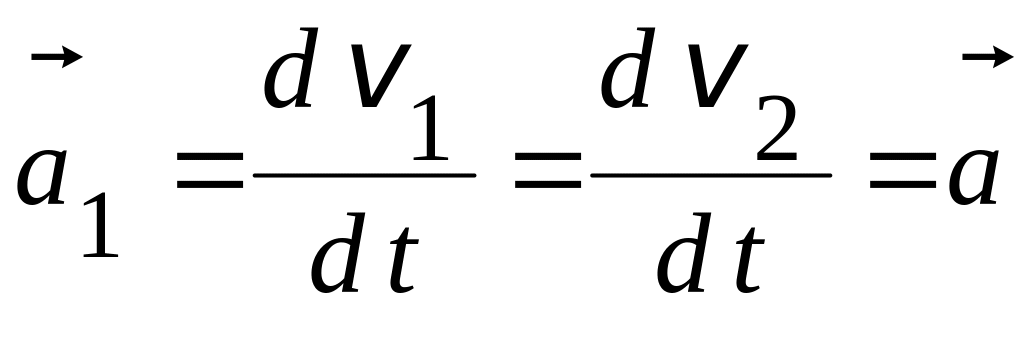 .
Тело, следовательно, (относительно неподвижной системы отсчета) совершает поступательное движение (результат двух одновременных вращений вокруг параллельных осей, когда угловые скорости составляющих вращений равны по величине, но направлены в противоположные стороны).
В этом случае скорость любой точки тела
можно рассматривать как момент пары
угловых скоростей (пары вращений). На
рис.17.5 показана пара угловых скоростей
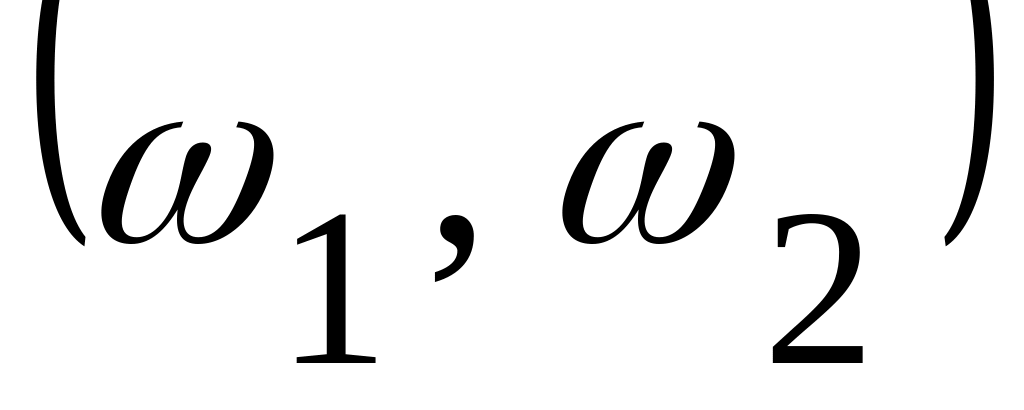 и момент пары вращений -
(по аналогии с парой сил и ее моментом
в статике).
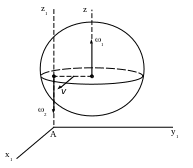
Рис.17.5
Семестр 3
Раздел 3 динамика лекция 1
Динамика как раздел теоретической механики. Основные законы классической механики. Основное уравнение динамики.. Дифференциальные уравнения движения материальной точки в естественной форме. Математический маятник
Динамика как раздел теоретической механики. Основные законы классической механики.
Динамикой называется раздел теоретической механики, в котором изучается движение материальных тел с учетом их масс и приложенных к ним сил.
Простейшим материальным объектом является материальная точка. Это модель материального тела любой формы, размерами которого в условиях данной задачи можно пренебречь. Более сложные материальные объекты – механические системы и твердые тела – рассматриваются состоящими из материальных точек.
В основе динамики лежат некоторые положения, сформулированные И.Ньютоном и названные им аксиомами или законами движения.
1. Закон инерции. Изолированное тело, или тело, к которому приложены взаимно уравновешивающиеся силы, относительно неподвижной системы отсчета, называемой инерциальной, движется по инерции или находится в состоянии покоя.
Движение по инерции: равномерное прямолинейное движение материальной точки, равномерное поступательное (прямолинейное движение твердого тела. Равномерное вращение тела вокруг неподвижной оси, обладающей особым свойством (главная центральная ось инерции тела), равномерное плоское движение тела, когда полюс движется равномерно прямолинейно и вращение вокруг главной центральной оси инерции тела, проходящей через полюс, также равномерное.
Мерой инертности материальной точки и тела при поступательном движении является его масса m. Чем больше масса, тем труднее изменить скорость тела, тем оно более инертно. Предполагается, что при механических взаимодействиях соблюдается закон сохранения масс: сумма масс тел до их механического взаимодействия равна сумме масс тел после взаимодействия.
2. Закон пропорциональности силы
и ускорения. Сила
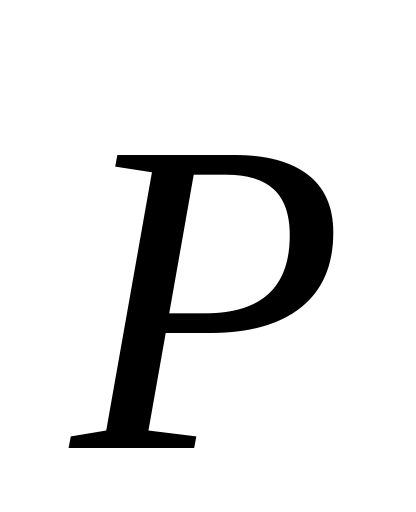 ,
приложенная к материальной точке,
сообщает этой точке ускорение
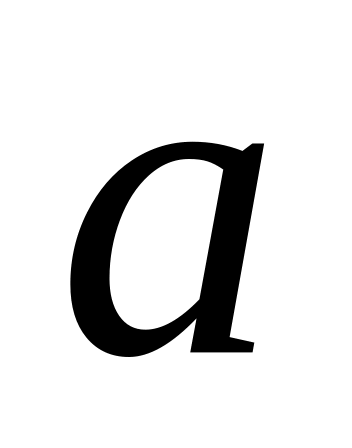 ,
которое в инерциальной системе отсчета,
пропорционально модулю силы и направлено
по вектору силы.
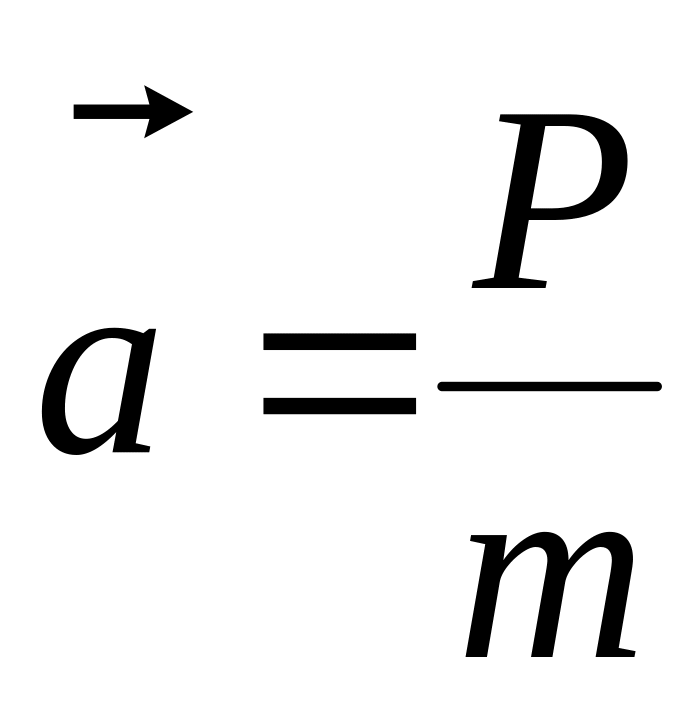 или
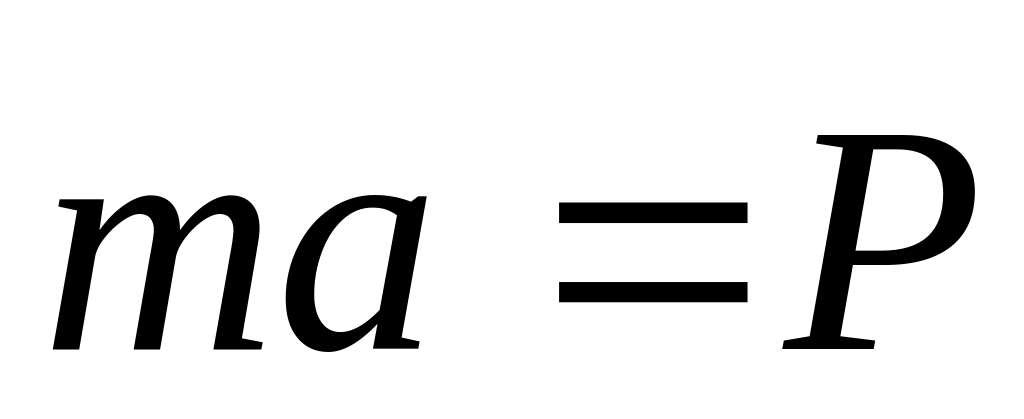 . (1.1)
Здесь: m масса тела.
Системы отсчета, по отношению к которым выполняются первый и второй законы, называются инерциальными системами отсчета. Во многих задачах роль такой системы может играть система отсчета, связанная с Землей.
3. Закон равенства действия и противодействия. При взаимодействии двух тел силы взаимодействия равны по модулю, лежат на одной прямой и направлены в противоположные стороны.
Согласно этому закону силы действия и
противодействия связаны соотношением
(рис. 1.1): 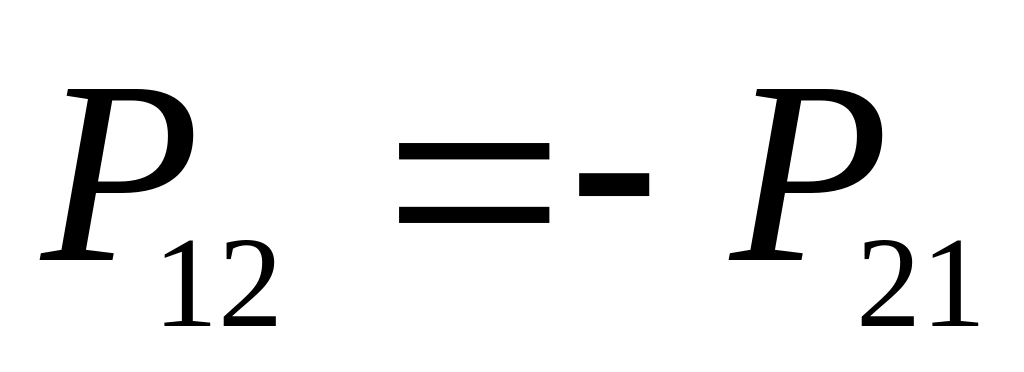 .
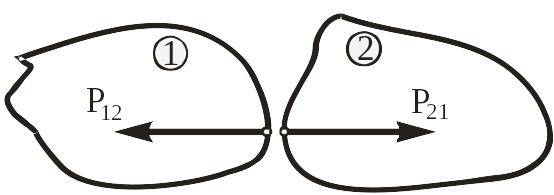
Рис. 1.1
Силы
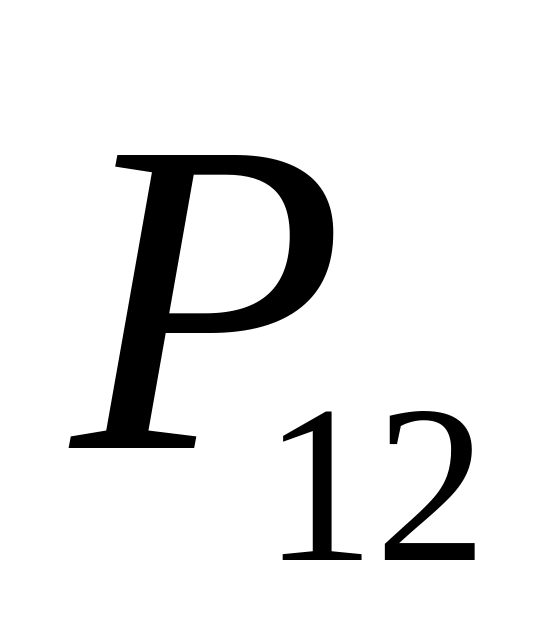 и
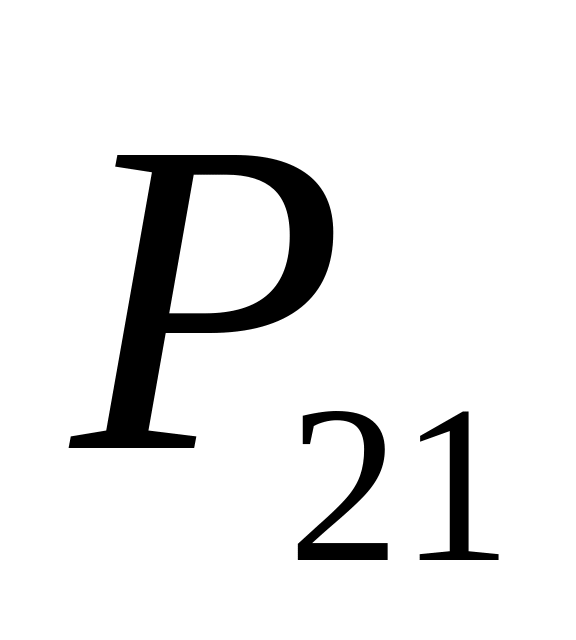 никогда не уравновешиваются, так как
приложены к разным телам.
4. Закон независимости действия сил. Ускорение, с которым движется материальная точка, находящаяся под действием некоторой системы сил, равно геометрической сумме ускорений, с которыми она двигалась бы под действием каждой из сил системы в отдельности.
Из этого закона следует, что силу
в правой части выражения (1.1) можно
рассматривать как равнодействующую
некоторой системы сил: 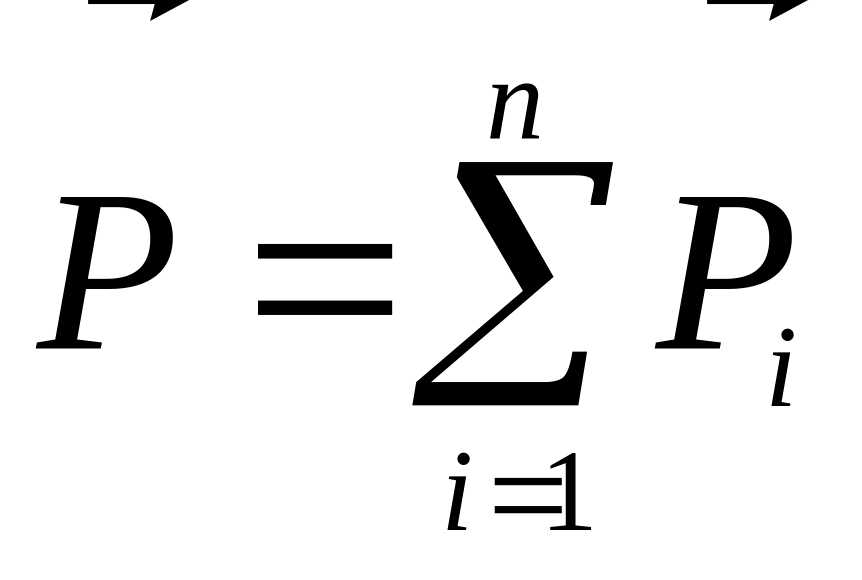 .
Подставляя это соотношение в (1.1), получаем:
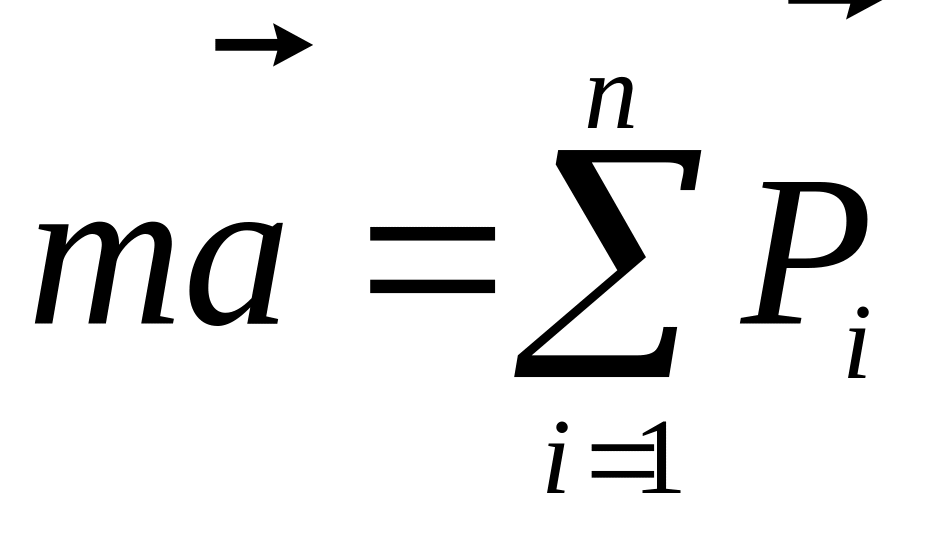 .
(1.2)
Уравнение (1.2) называется основным уравнением динамики.
Дифференциальные уравнения движения материальной точки в декартовых координатах. Две основные задачи динамики точки.
Рассмотрим материальную точку М
массы m, которая
движется с ускорением
по отношению к некоторой неподвижной
системе координат Oxyz
(рис. 1.2) под действием заданной системы
сил
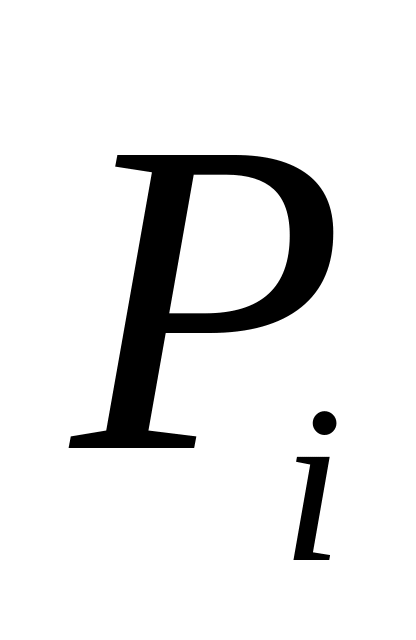 (i=1,…, n).
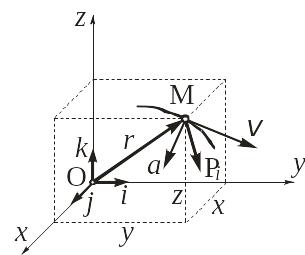
Рис. 1.2
Запишем для этой точки основное уравнение
динамики (1.2) и спроецируем его на оси
x, y
и z. Для этого умножим
скалярно обе части равенства (1.2)
поочередно на орты
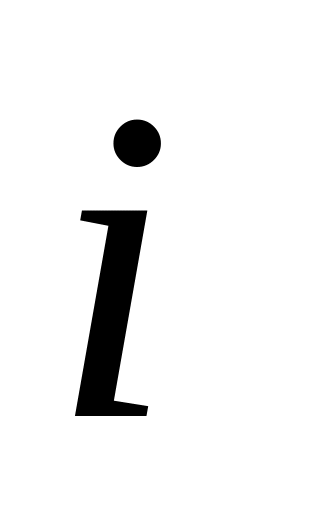 ,
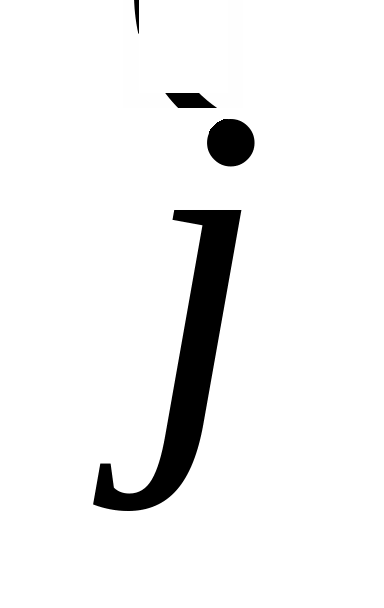 и
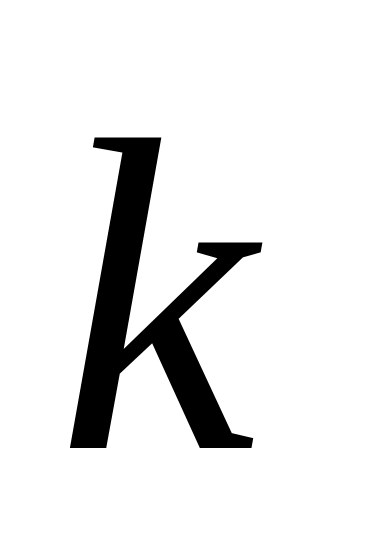 :
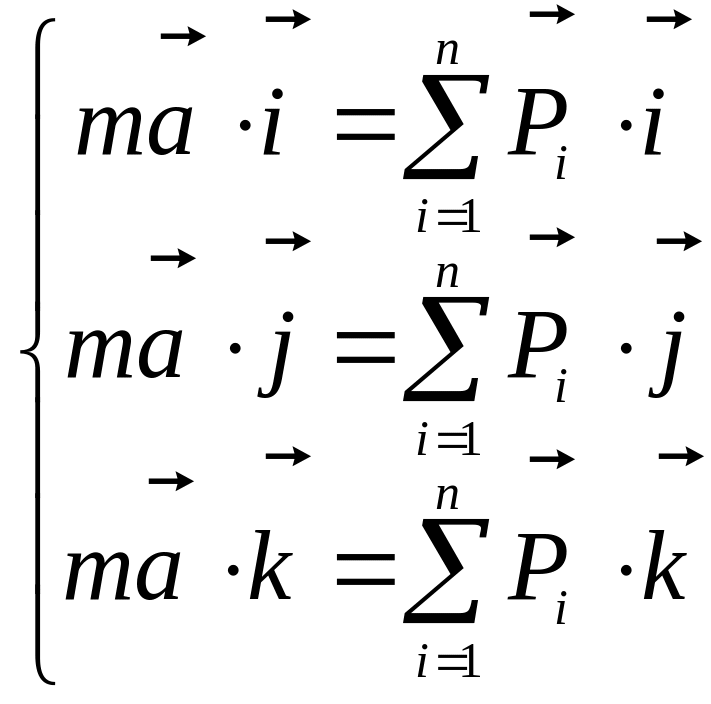 . (1.3)
Из кинематики известно, что проекции
ускорения на оси координат
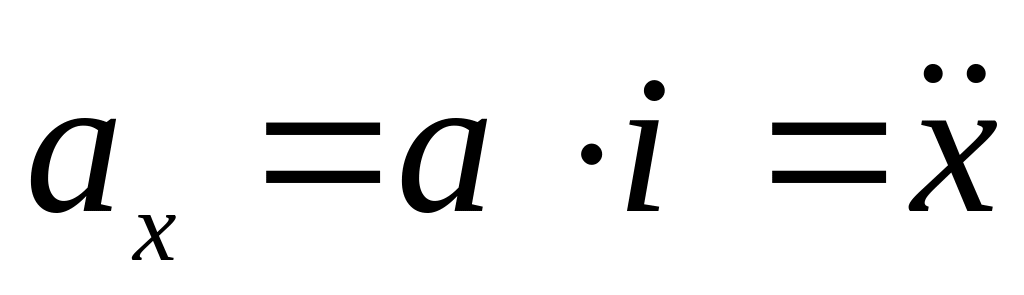 ;
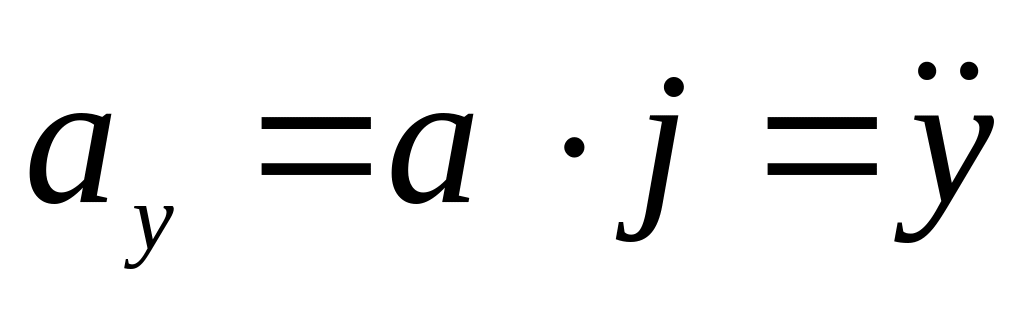 ;
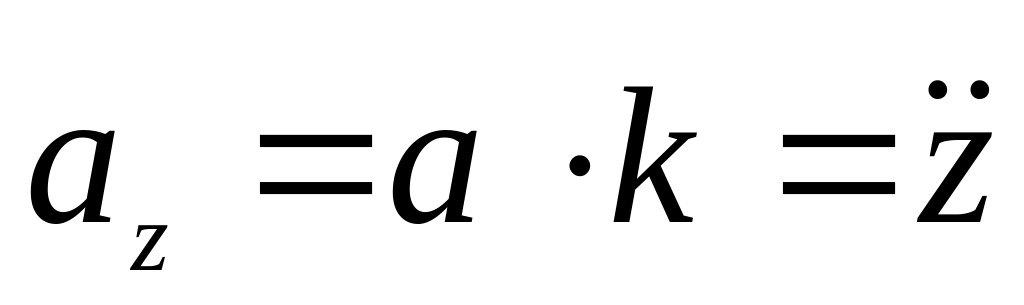 .
Скалярные произведения
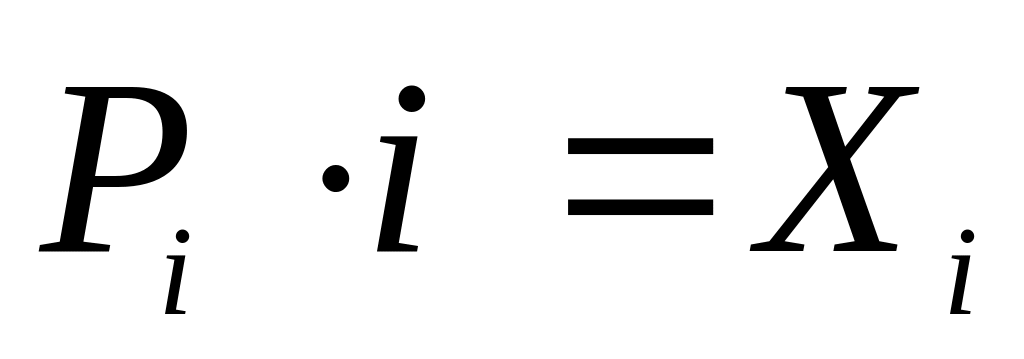 ,
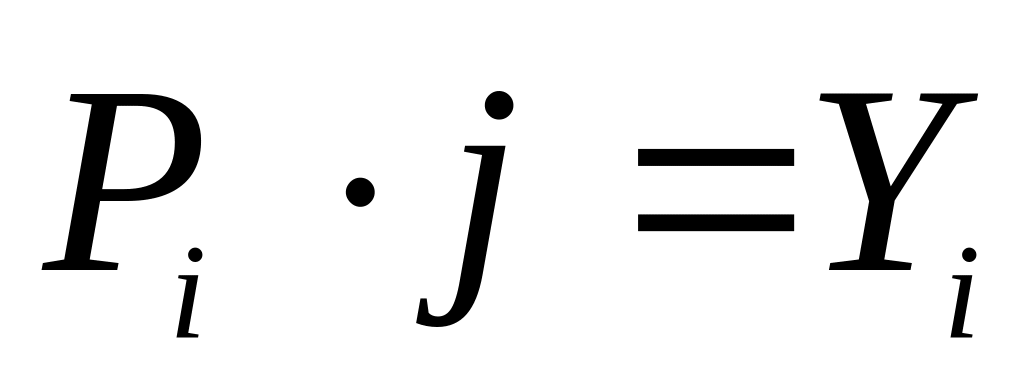 ,
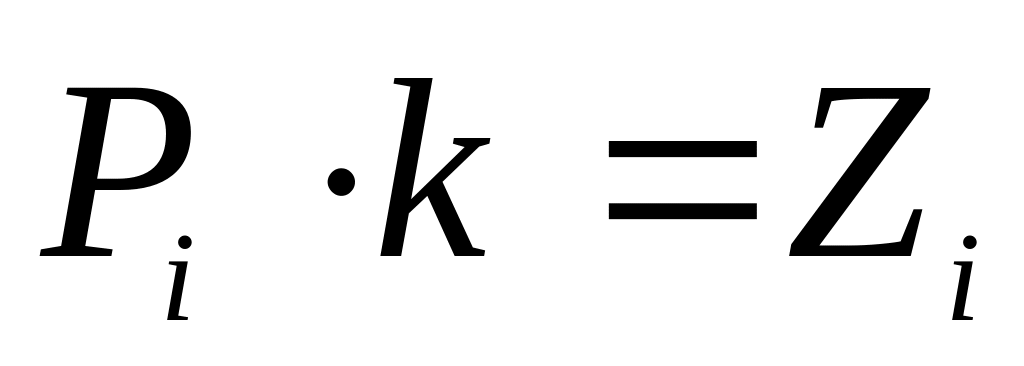 представляют собой проекции i-той
силы на оси координат. Подставляя эти
соотношения в (1.3), получаем дифференциальные
уравнения движения материальной точки
в декартовых координатах:
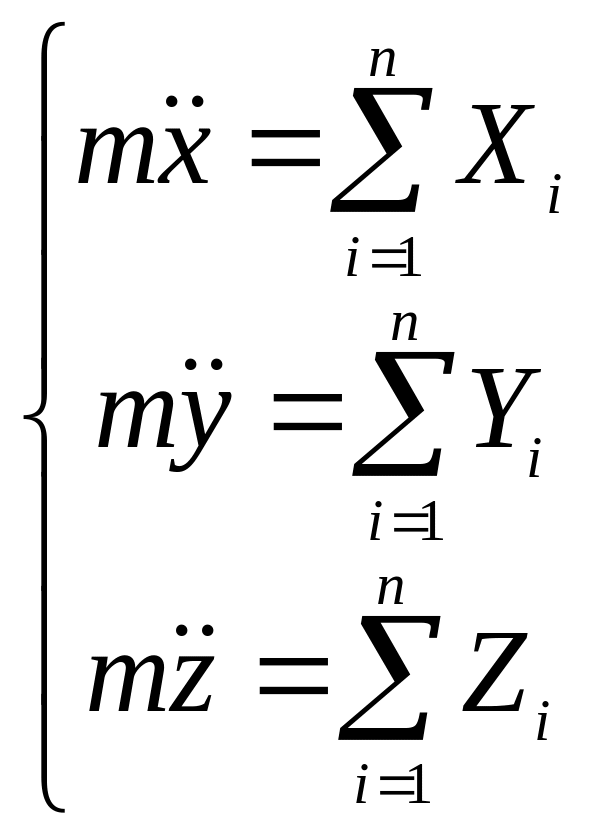 . (1.4)
Если точка движется вдоль плоской кривой, для описания ее движения достаточно двух, а по прямой – одного уравнения.
Отметим, что уравнения (1.4) справедливы до тех пор, пока на точку действуют силы, которые вошли в правые части этих уравнений.
Дифференциальные уравнения движения материальной точки в декартовых координатах (1.4) позволяют решать две основные задачи динамики точки.
Первая (прямая) задача. Зная массу
m точки и ее уравнения
движения
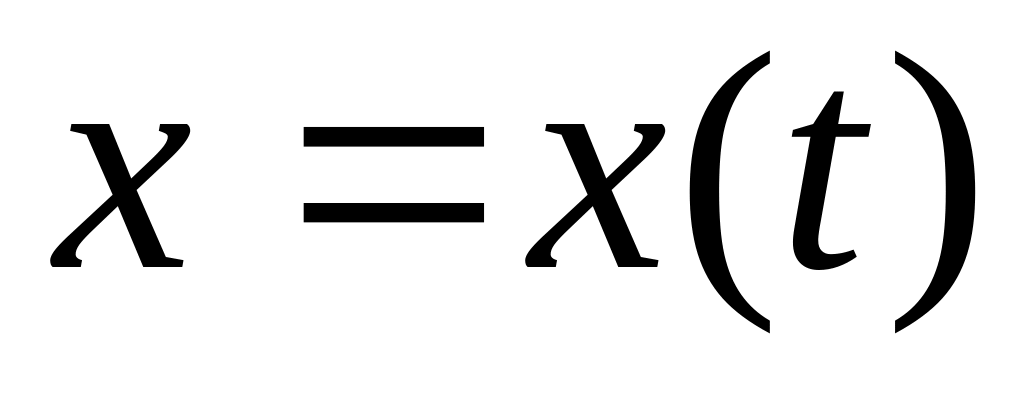 ,
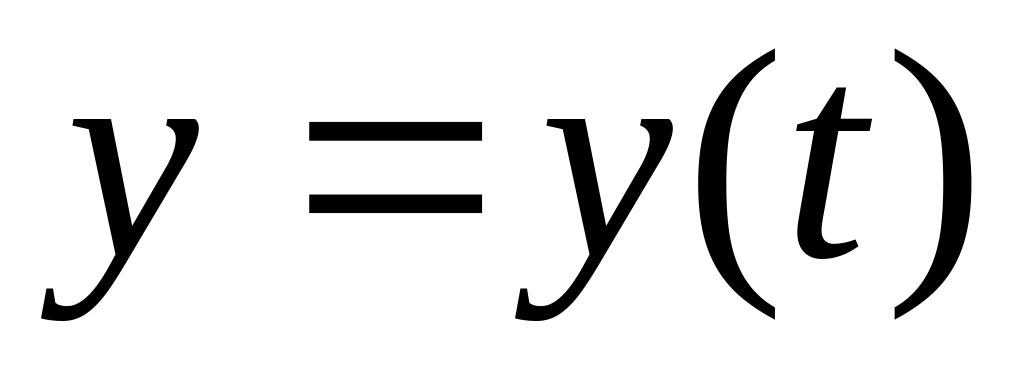 ,
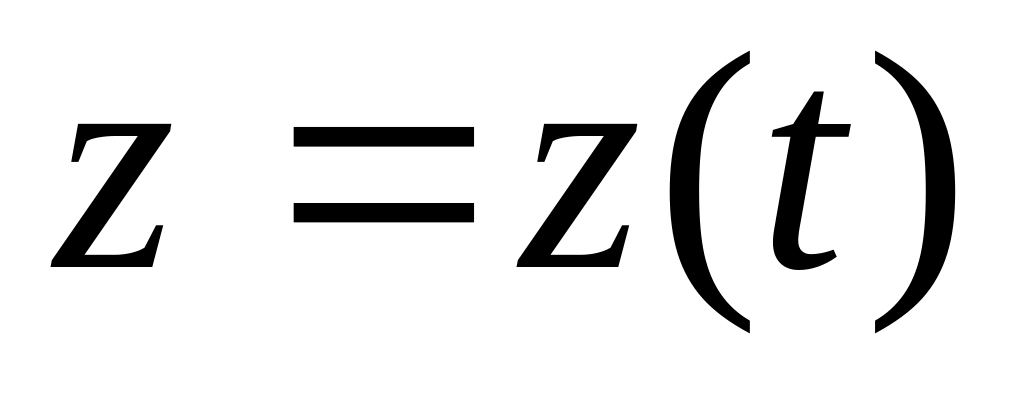 ,
требуется найти модуль и направление
равнодействующей
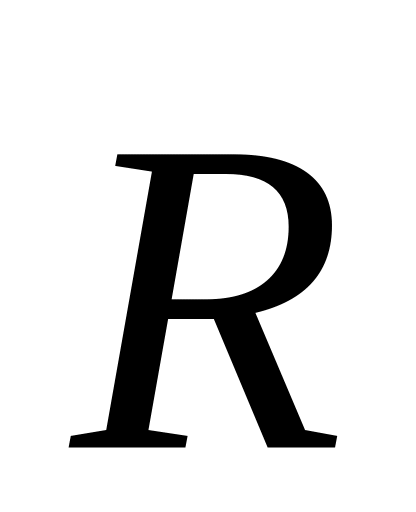 сил, приложенных к точке.
В такой постановке задача решается
очень легко. Достаточно найти вторые
производные от координат x,
y и z,
умножить их на массу m
точки и получить проекции равнодействующей
на оси координат: 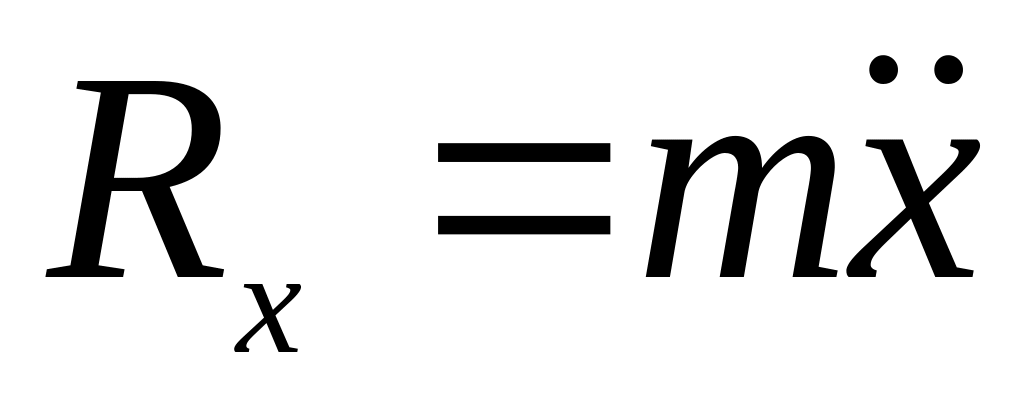 ,
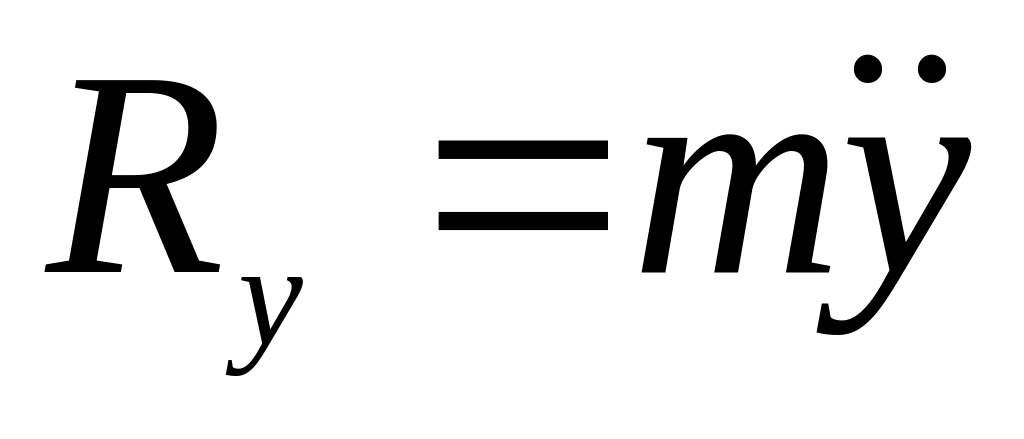 ,
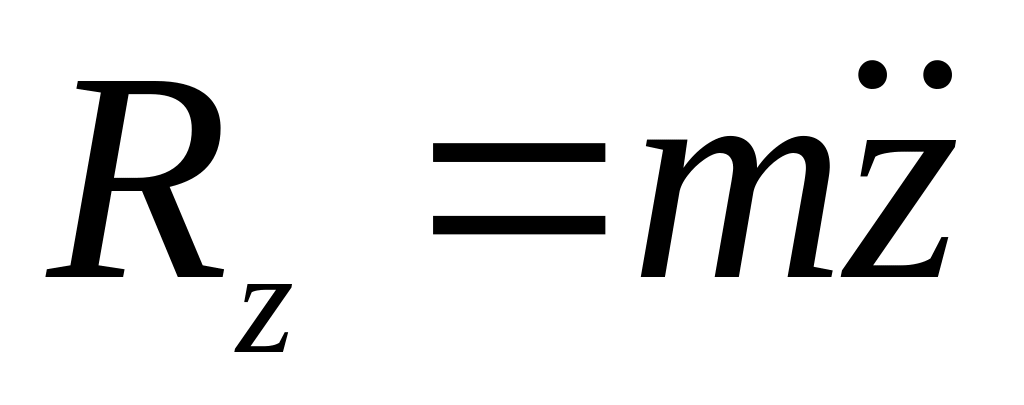 .
Вектор силы R 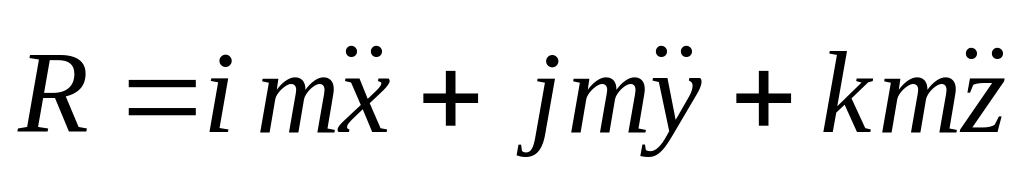 .
Модуль равнодействующей 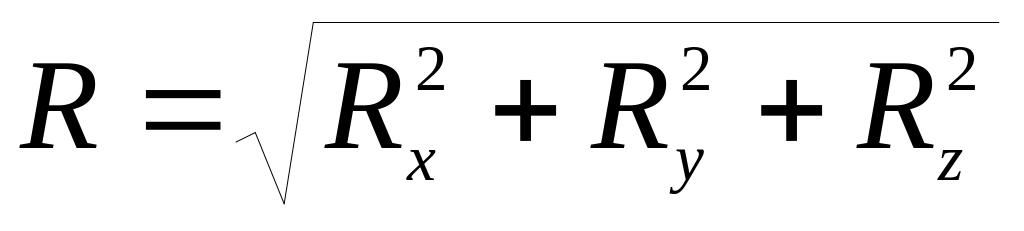 .
Направление равнодействующей
определяется направляющими косинусами: 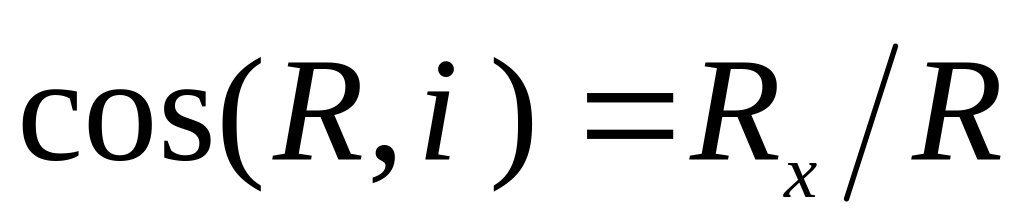 ,
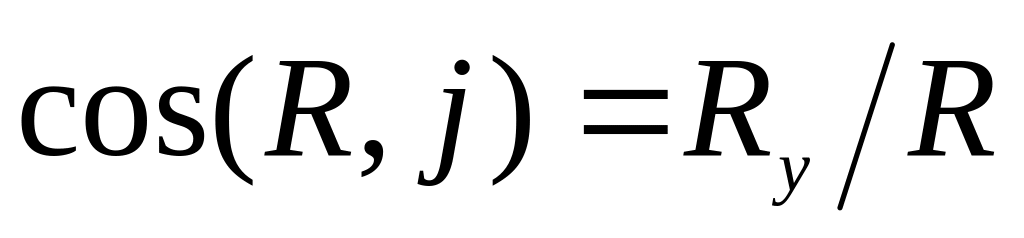 ,
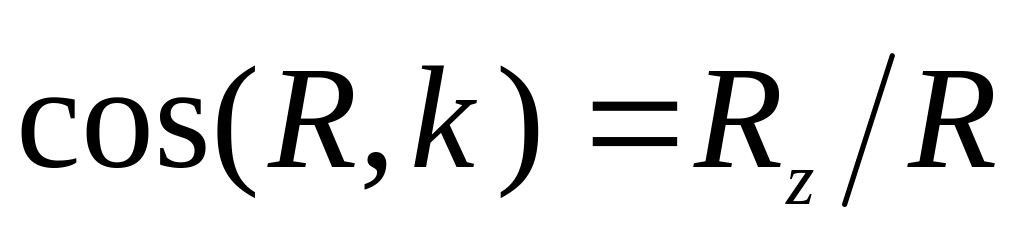 .
Заметим, что первую задачу динамики
точки можно трактовать как задачу
синтеза силы
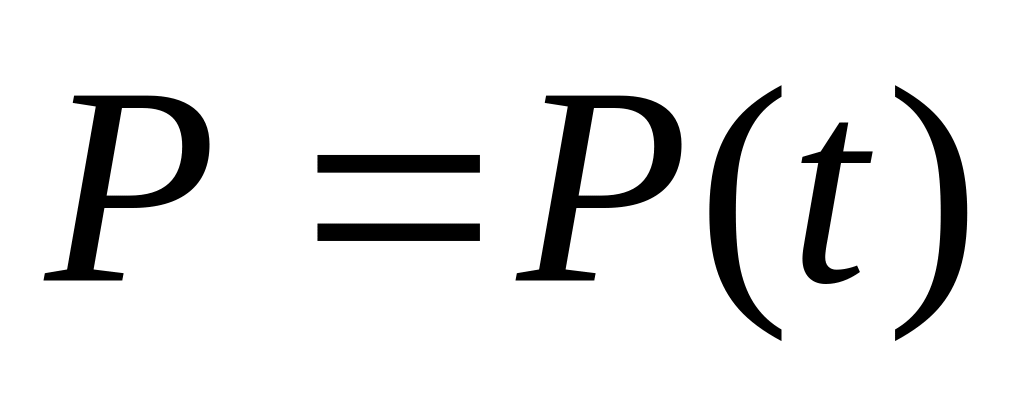 ,
обеспечивающей заданное программное
движение. Из решения задачи следует,
что мы не можем представить себе структуру
сил, действующих на точку.
Действительно, вектор силы
может быть записан разными способами.
Предположим, что точка массы m
движется согласно уравнениям
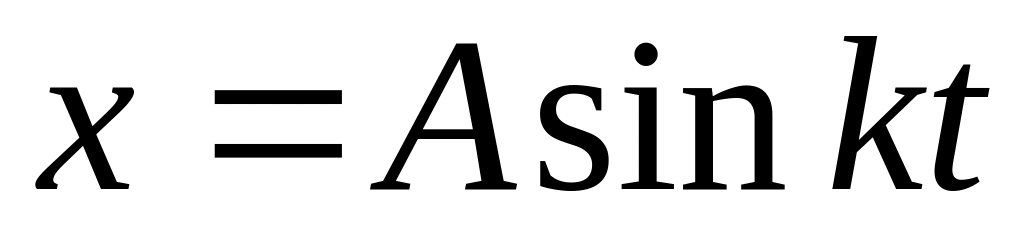 ,
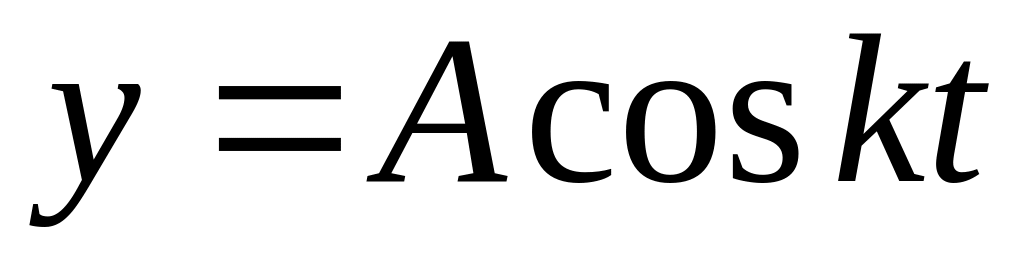 .
В этом случае равнодействующая
принимает вид: